
Kaynak Robotu Çalışma İstasyonu Konfigürasyonları: Hücreler, Ray ve Portal Sistemleri
Kaynak robotu iş istasyonu, tanımlanmış bir üretim ihtiyacı etrafında robotları, kaynak ekipmanlarını, iş parçası taşıma sistemlerini, fikstürleri, kontrolleri ve güvenlik önlemlerini bir araya getirir. Bu seçim merkezi, dört konfigürasyon ailesini karşılaştırır ve uygulamaya özgü ayrıntıları özel sayfalara yönlendirir. İş parçası kısıtlamalarından uygun bir mimariye geçmek için sayfa içi bağlantıları kullanın.
Başvuruyu dört aileden birine yerleştirerek başlayın.
Her kategori kartı, seçim yolunu belirlemek için aynı alanları kullanır. Sayısal değerler ve mühendislik koşulları aşağıdaki ilgili bölümlerde kalır.
Açık ve orta hücreler
- Başlangıç seviyesi
- Tekrarlanabilir hafif ve orta parça aileleri
- Hareketin tanımlanması
- Yerel çevirme, döner veya çok eksenli konumlandırma
- Sonraki inceleme
- Hafif konfigürasyon rotasına devam edin.
Büyük ve yüksek yük kapasiteli istasyonlar
- Başlangıç seviyesi
- Uzun, geniş hacimli veya yüksek kütleli iş parçaları
- Hareketin tanımlanması
- Yüksek yük konumlandırma ve genişletilmiş robot erişimi
- Sonraki inceleme
- Büyük mühendislik güzergahına devam edin.
Yer, havai ray ve vinç sistemleri
- Başlangıç seviyesi
- Sabit bir robot konumunun ötesindeki uzun, geniş veya yüksek bölgeler
- Hareketin tanımlanması
- Robotun doğrusal dış eksenler üzerinde hareketi
- Sonraki inceleme
- Dört mobil sistem mimarisini karşılaştırın.
Pozisyonlayıcılar ve fikstürler
- Başlangıç seviyesi
- Sabit yönlendirme ve tekrarlanabilir konumlandırma gerektiren parçalar
- Hareketin tanımlanması
- Parçayı hareket ettirin ve ortak ilişkileri sürdürün.
- Sonraki inceleme
- İş parçasının hareketini ve tutma sınırlarını gözden geçirin.
En kullanışlı başlangıç rotasını belirleyen dört kısıtlama vardır.
Öncelikle iş parçasının zarfını ve uzunluğunu belirleyin, ardından konumlandırma hesaplamasına iş parçası ve fikstürün birleşik yükünü dahil edin. Daha sonra, kaynak haritası boyunca gerekli hareket eksenlerini ve robot kapsama alanını tanımlayın. Son olarak, kaynak işlemi ve bağlantı şekline göre mimariyi daraltın; konfigürasyon adı, proje onayı için yalnızca bir başlangıç noktasıdır.
Zarf ve uzunluk
Tek bir sabit robot konumunun gerekli tüm dikişleri kapsayıp kapsayamayacağına karar verin.
Konumlandırma yükü
İş parçasını, fikstürü ve dinamik yönlendirmeyi tek bir yük problemi olarak ele alın.
Hareket eksenleri
Parçayı hareket ettirmeyi, robotu hareket ettirmeyi veya harici eksenleri birleştirmeyi birbirinden ayırt edin.
Uygulanabilir kaynak işlemi
Gaz korumalı, argon ark veya lazer kaynak yöntemlerinde, bağlantı noktası ve ekipman sınırını tarayın.
Tekrarlanabilir parça aileleri için kapalı konfigürasyonlar
İş parçasının şekli ve yükü, yerel çevirme, yatay döndürme, çok eksenli konumlandırma veya iş mili-kuyruk mili desteğine uygun olduğunda, hücre seviyesinde bir konfigürasyonla başlayın. Bu özel sayfada, fikstür, robot sayısı ve güvenlik kararlarını projeye özgü tutarak altı farklı düzenleme karşılaştırılmaktadır.
Hafif ve orta ağırlıktaki iş parçaları için robotik kaynak hücresi konfigürasyonları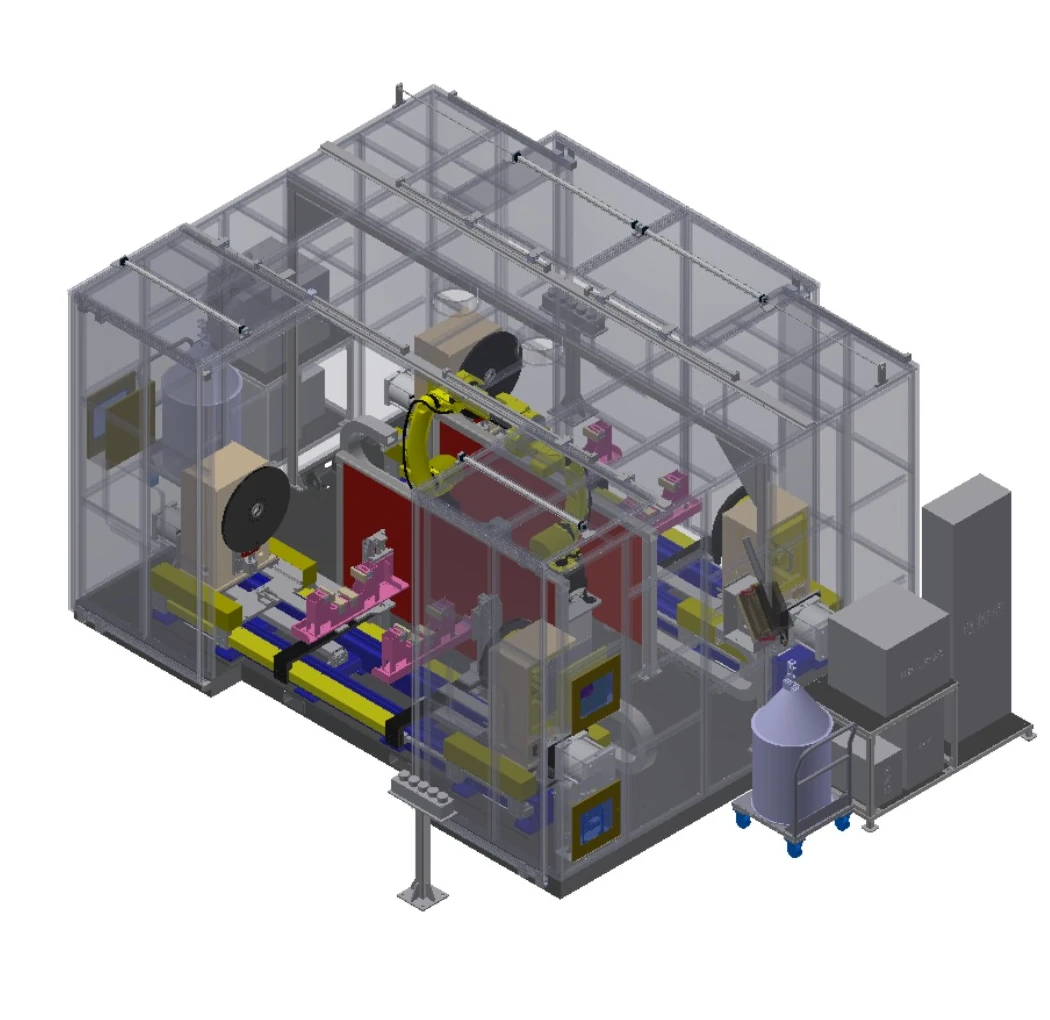

Uzun, büyük veya yüksek kütleli parçalar için tasarlanmış istasyonlar
Uzunluk, kütle, dönme çapı veya yükleme yöntemi geleneksel bir hücre zarfını aştığında, destek, konumlandırma, dış hareket ve koruma kısıtlamalarından başlayın. Bu özel sayfada, sabit ekipman paketleri yerine sekiz mühendislik başlangıç noktası sunulmaktadır.
Büyük ve ağır parçalar için ağır hizmet tipi kaynak robotu iş istasyonları.Dört farklı yer rayı, hava rayı ve portal mimarisi
Tek bir sabit robot pozisyonu gerekli uzunluğu, yüksekliği veya açıklığı kapsayamadığında, doğrusal dış eksenler robotu birleştirme bölgesine taşır. Bu dört mimari, dikey zemin hareketi, ters zemin hareketi, çok eksenli tavan hareketi ve geniş portal kapsama alanını ele almaktadır.
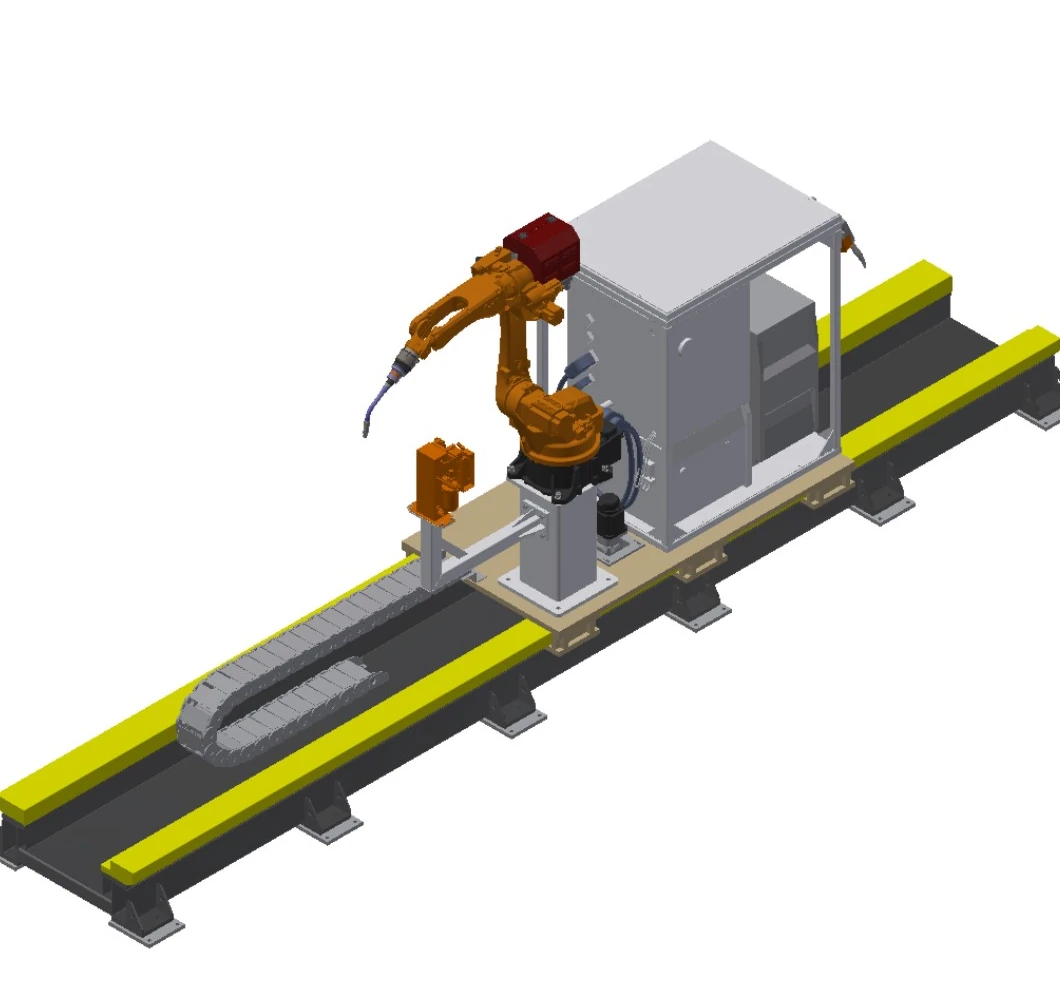
Dik Zemin Rayı Kaynak Sistemi
Robotun uzun iş parçaları boyunca hareket alanını genişletirken, robotu zemine monte edilmiş bir taşıyıcı üzerinde dik konumda tutar.
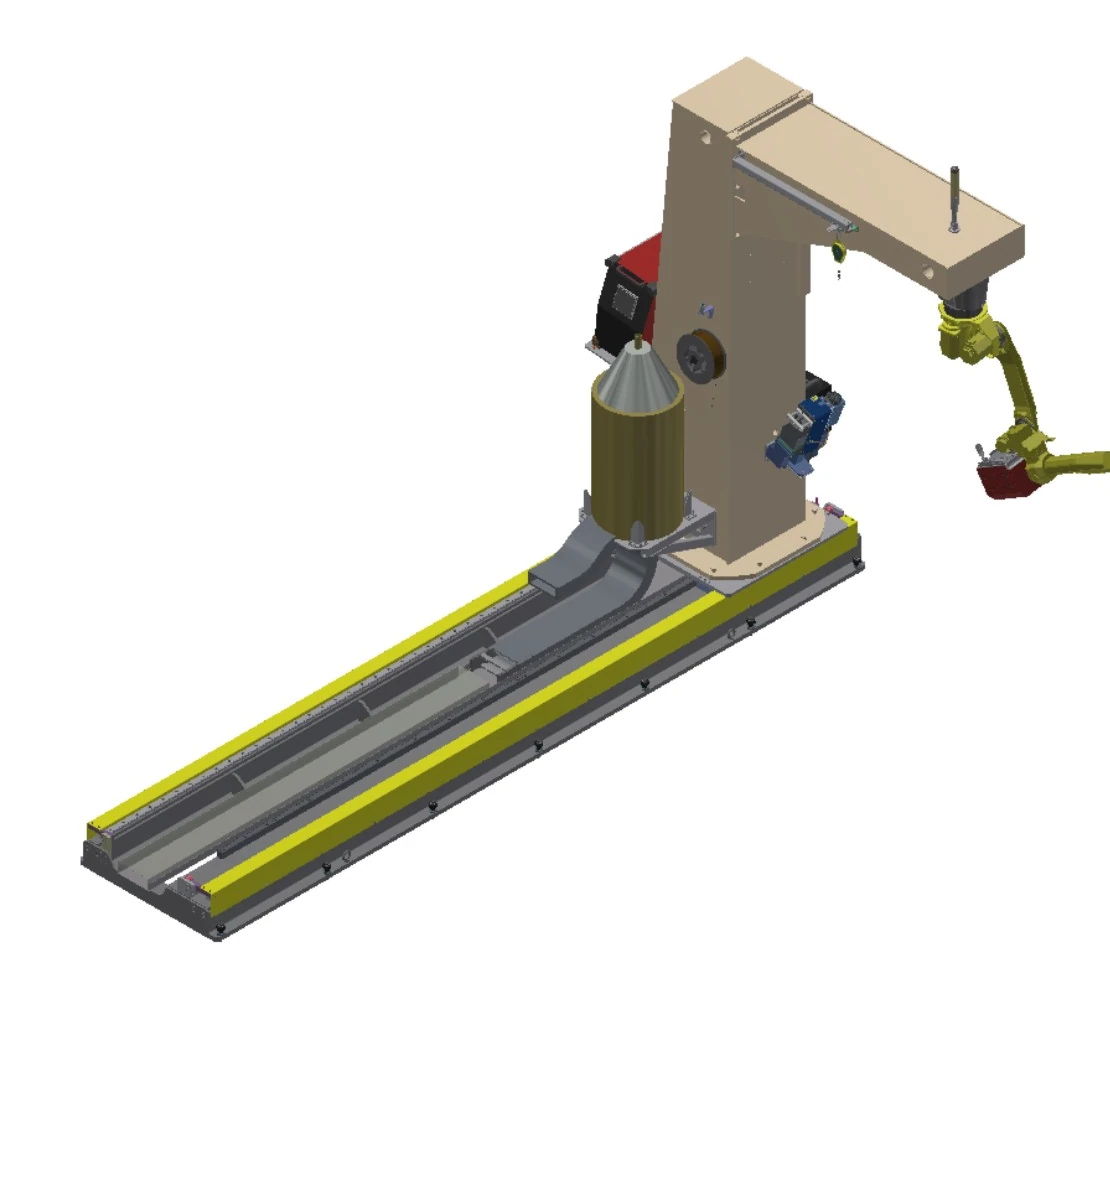
Ters Topraklama Rayı Kaynak Sistemi
Uzun bir iş parçasında yukarıdan erişimin faydalı olduğu durumlarda, zemin hareketini ters C çerçeve ile birleştirir.
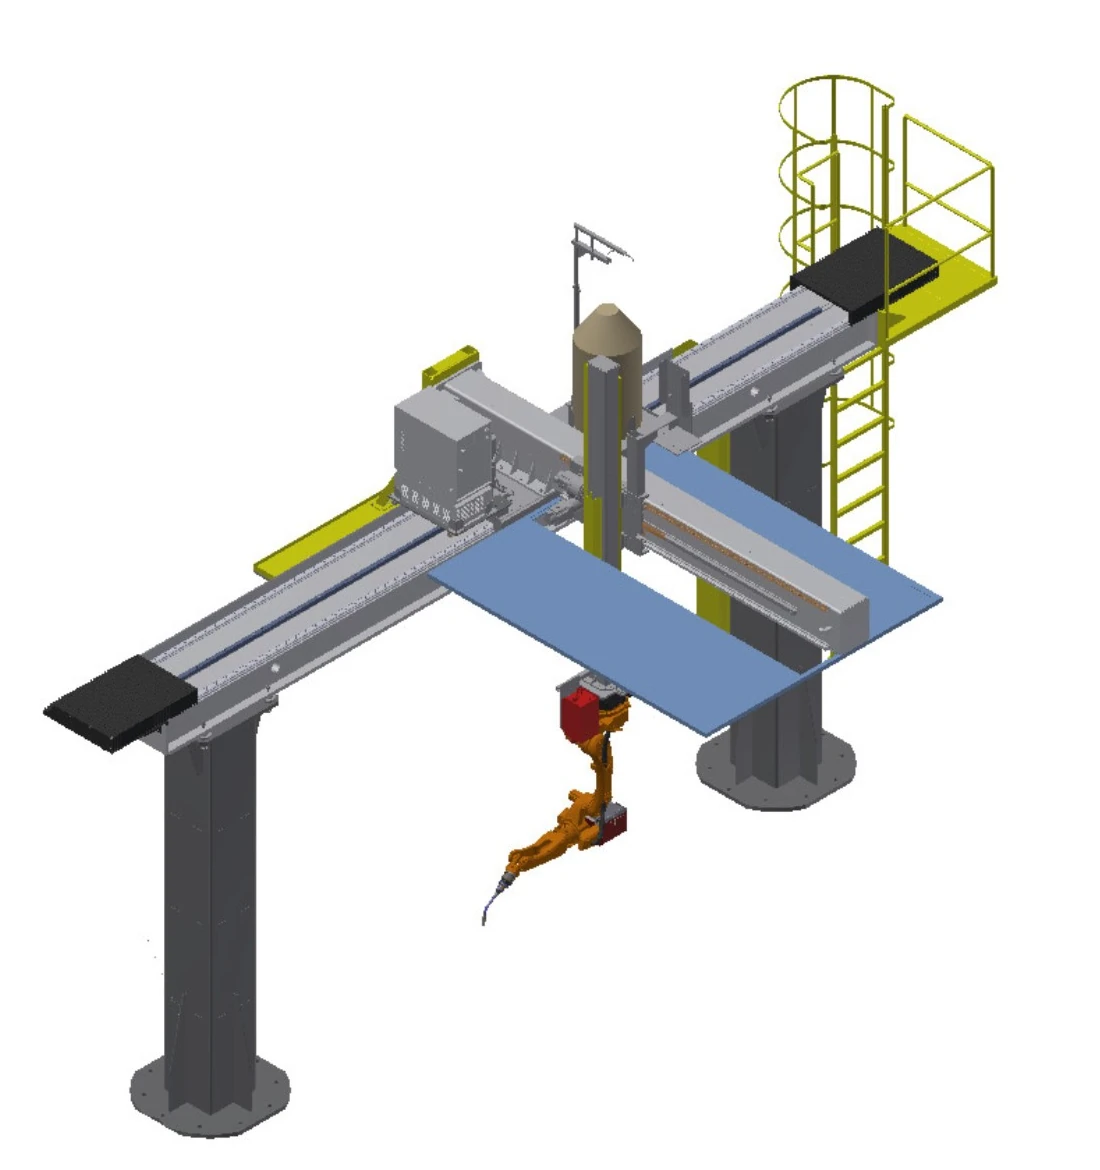
Ters Gökyüzü Raylı Kaynak Sistemi
Ters çevrilmiş bir robotu, uzunluk, yanal erişim ve yükseklik için seçilebilir eksen kombinasyonlarında çalışma alanının üzerinde hareket ettirir.
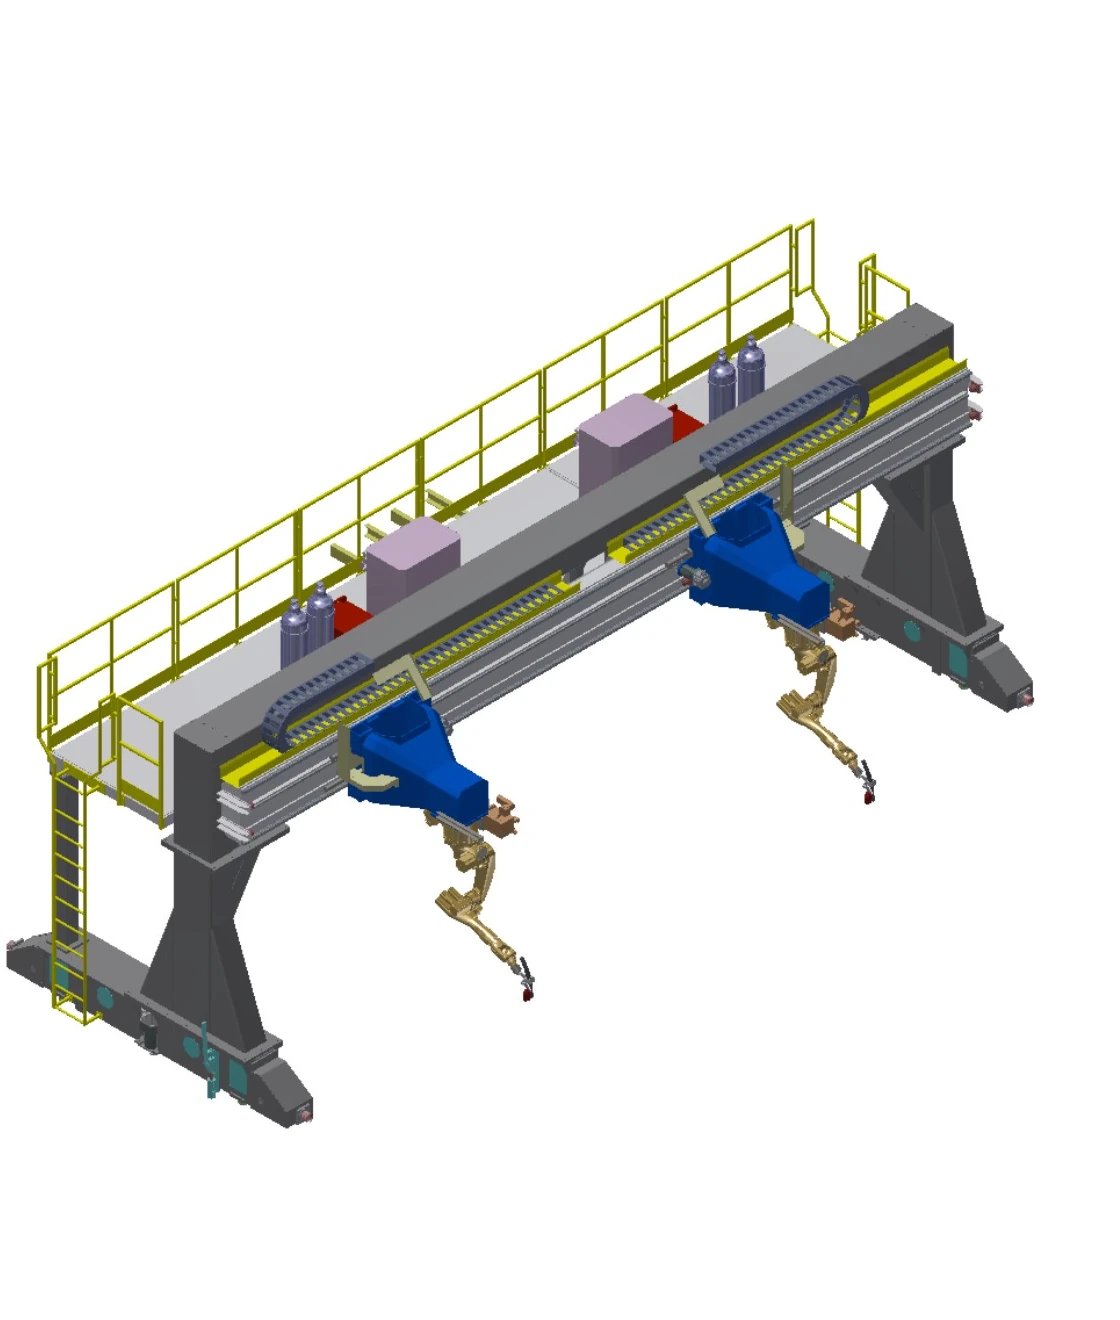
Ters Portal Kaynak Sistemi
Geniş çalışma alanları için uzun Y ekseni hareketi ve senkronize çift tahrik sistemi ile geniş bir üstten hareket alanı oluşturur.
Bir dizi alanda dört mobil sistemi karşılaştırın.
Hareket değerleri isteğe bağlı aralıklardır. Nihai eksen kombinasyonu, yük, temel, proses yazılımı ve izleme kapsamı projeye özgüdür.
| Sıra | sistem | Hareket | Seyahat | Anma yükü | hız | Tekrarlanabilirlik | Dış eksenler | Seçenekler ve mühendislik koşulları |
|---|---|---|---|---|---|---|---|---|
| A | Dik Zemin Rayı Kaynak Sistemi | Yer rayı; bir doğrusal dış eksen | Etkin hareket mesafesi 2–30 m, isteğe bağlı | T 1 | 0–15 m/dak | ± 0.15 mm | 1 seti | Robot tabanı ve kontroller, kaynak ekipmanı, tel makarası ve kaynak torcu temizleyici için braketler; uzatılmış esnek kablo; temas algılama, ark izleme ve çok katmanlı çok geçişli yazılım; lazer kaynak dikişi izleme |
| B | Ters Topraklama Rayı Kaynak Sistemi | Ters C çerçeveli ağır hizmet tipi ray; bir adet doğrusal dış eksen | Etkin hareket mesafesi 2–30 m, isteğe bağlı | T 3.5 | 0–15 m/dak | ± 0.15 mm | 1 seti | Robot tabanı ve kontroller, kaynak ekipmanı, tel makarası ve kaynak torcu temizleyici için braketlere sahip ters C çerçeve; uzatılmış esnek kablo; temas algılama, ark izleme ve çok katmanlı çok geçişli yazılım; lazer kaynak dikişi izleme |
| C | Ters Gökyüzü Raylı Kaynak Sistemi | Tavan tipi X/Y/Z hareket mekanizması; eksenler 1X, 2Y veya 3Z olarak birleştirilebilir. | X 2–30 m; Y 1–2 m; Z 1–2 m, isteğe bağlı | T 0.4 | Her eksen 0–15 m/dak | Her eksen ±0.15 mm | 3 setleri | Kontroller, kaynak ekipmanı, tel makarası ve kaynak torcu temizleyici için braketler; muayene merdiveni ve platformu; uzatılmış esnek kablo; isteğe bağlı tavan duman emme davlumbazı; temas algılama, ark izleme ve çok katmanlı çok geçişli yazılım; lazer kaynak dikişi izleme |
| D | Ters Portal Kaynak Sistemi | Gantry X/Y/Z hareketi; eksenler 1X, 2Y veya 3Z olarak birleştirilebilir; Y ekseninde senkronize çift tahrik. | Aralık <10 m; X ≤9 m; Y ≤100 m; Z 1–2 m, isteğe bağlı | Robot başına 0.4 ton | Her eksen 0–15 m/dak | Her eksen ±0.15 mm | 4 setleri | Kullanıcı tarafından hassas taşlanmış P43 ağır ray ve proje temeli; kontroller, kaynak ekipmanı, tel makarası ve kaynak torcu temizleyici için braketler; muayene merdiveni ve platformu; uzatılmış esnek kablo; temas algılama, ark izleme ve çok katmanlı çok geçişli yazılım; lazer kaynak dikişi izleme |
Pozisyonlayıcıları ve fikstürleri tek bir iş parçası zinciri olarak ele alın.
Konumlandırıcı, her bir eklemi kaynaklanabilir bir yönde sunar; fikstür, bileşenleri yerleştirir ve aralarındaki ilişkiyi tekrar tekrar korur. Her ikisi de robot erişimi, kaynak sırası, yükleme ve güvenlik önlemleriyle doğrulanmalıdır.
Konumlandırma kavramları
Ekranlı sabit tablalar, yatay döner tablalar, çevirme üniteleri, iş mili-kuyruk mili destekleri ve çok eksenli konumlandırıcılar. İş parçası ve fikstürün toplam kütlesi, ağırlık merkezi, dönme aralığı ve torç açıklığı, uygulanabilir konsepti tanımlar.
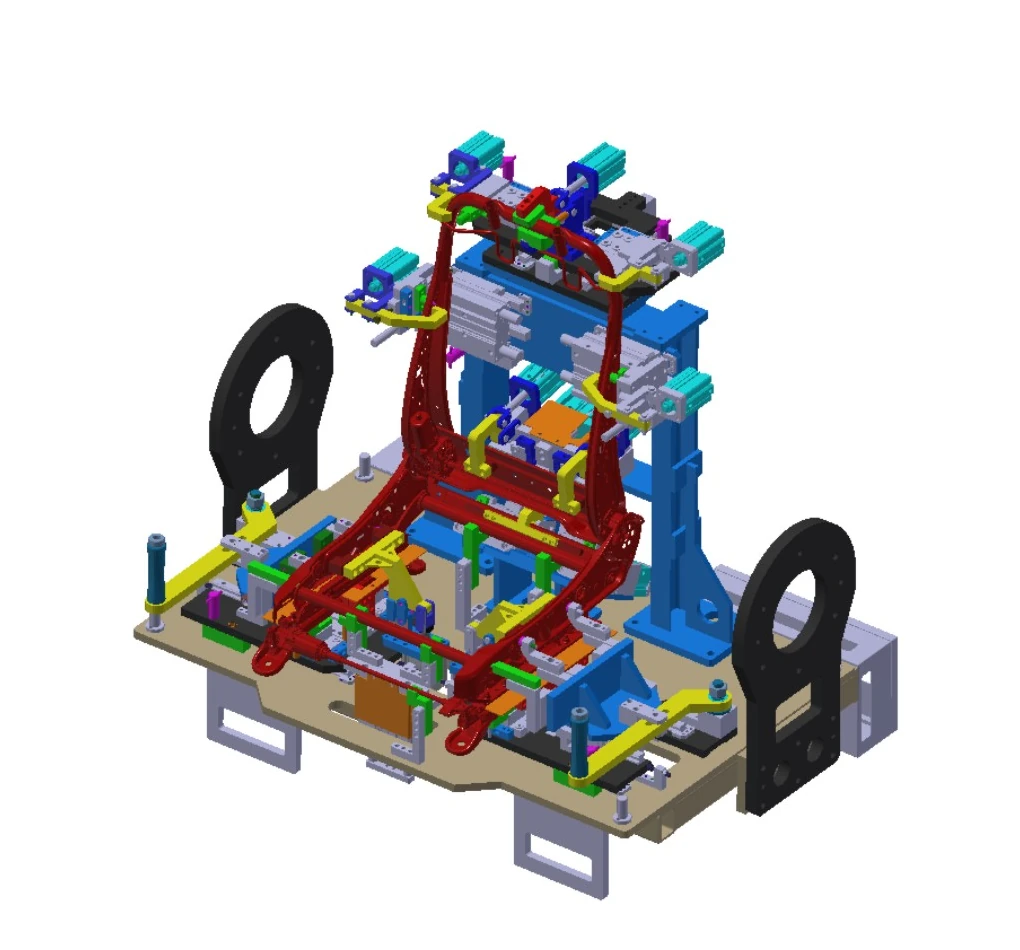
Armatür mühendisliği
Hızlı değişim tasarımı, ürün güncellemeleri için bir arayüzü koruyabilir. Yapısal çerçeveler yeterli rijitlik ve mukavemete ihtiyaç duyar, kaynaklı yapılar yaşlandırma işlemine tabi tutulur ve çizim ilişkilerini korumak için her bir bileşen bağımsız olarak yerleştirilir ve sabitlenir.
Bir sonraki mühendislik çizimini tanımlamak için dört soru kullanın.
Parça ne kadar büyük?
Minimum ve maksimum zarf büyüklüğünü, uzunluğu, yükleme yönünü ve dikiş dağılımını belirtin.
Hangi yükün taşınması gerekiyor?
İş parçası ve fikstür kütlesini birleştirin, ardından ağırlık merkezini ve dinamik yönlendirmeyi ekleyin.
Hangi eksenlere ihtiyaç var?
Parçayı hareket ettirmeyi, robotu hareket ettirmeyi veya yer rayı, üst ray veya portal taşıma sistemini kullanmayı tercih edip etmeyeceğinize karar verin.
Hangi süreç geçerlidir?
Malzeme, bağlantı noktaları, kaynak yöntemi, kalite gereksinimleri ve geçiş düzenini paylaşın.
Kapsam hat takt'ı, istasyonlar arası aktarımlar ve sistem düzeyinde orkestrasyonu içerecek şekilde genişlediğinde, aşağıdaki adımlara devam edin: akıllı kaynak üretim hattı.
Önce hangi aileyi inceleyeceğinizi seçin.
Küçük veya orta büyüklükteki tekrarlanan parçalar için hangi kategori uygundur?
Öncelikle hafif ve orta büyüklükte kapalı hücrelerle başlayın, ardından çevirme, döndürme veya çok eksenli parça konumlandırma yöntemleriyle rotayı daraltın.
Uzun, geniş hacimli veya yüksek yük taşıyan parçalar hangi kategoriye uygundur?
Büyük iş parçası mühendisliği yaklaşımıyla başlayın ve kütle, ağırlık merkezi, destek, yükleme ve kaynak dağılımı verilerini sağlayın.
Yer raylı sistemleri, havai raylı sistemleri veya vinç sistemlerini ne zaman karşılaştırmalıyım?
Tek bir sabit robot konumunun gerekli uzunluğu, yüksekliği veya açıklığı karşılayamadığı durumlarda mobil sistem karşılaştırmasını kullanın.
Karmaşık iş tutma ve sabitleme soruları nereye ait olmalı?
Yönlendirme, tekrarlanabilir konumlandırma veya arayüz değiştirme temel kısıtlamalar olduğunda, konumlandırıcılar ve fikstürler bölümüyle başlayın.
Uygulama ailesinden bir sonraki bilgi katmanına geçin.
Bu sayfayı kullanarak bir konfigürasyon ailesi seçin, ardından ilgili ürün veya teknik sayfayı açın. Çizimler hazırsa, doğrudan uygulama görüşmelerine başlayabilirsiniz.
Gerçek kısımdan ve dikiş haritasından başlayın.
EVST'nin ilk konfigürasyonu oluşturabilmesi için çizimleri, boyut ve kütle aralığını, bağlantıları, süreci, takt beklentisini, yükleme yöntemini ve saha kısıtlamalarını paylaşın.