
Büyük ve Ağır Parçalar İçin Ağır Hizmet Tipi Kaynak Robotu Çalışma İstasyonları
Ağır hizmet tipi bir iş istasyonu, parça ağırlığı, boyut, dönüş, kaynak erişimi ve çoklu geçiş gereksinimleriyle başlar. Bu sayfa, proje ekibinin iş parçası konumlandırmasını ve dış hareketi mühendislik açısından kısa bir listeye indirgeyebilmesi için sekiz farklı düzenlemeyi karşılaştırmaktadır.
Ekipman hareketini seçmeden önce büyük parça ailesini tanımlayın.
Bu iş parçası ailelerini kullanarak uzunluk, çap, ağırlık, yükleme ve kaynak erişim gereksinimlerini belirleyebilirsiniz.
Parçanın nasıl sunulacağına karar vermek için dört kısıtlama kullanın.
Yük ve zarf
İş parçası ve fikstürün kütlelerini birlikte kontrol edin, ardından uzunluğu, genişliği ve dönüş çapını belirleyin.
Dönme ve destek
Ağırlık merkezi ve destek noktalarına göre iş mili başlığı-kuyruk mili, çift kolon veya L-konumlandırma konseptlerinden birini seçin.
Erişim ve dış hareket
Sabit bir robot pozisyonu gerekli uzunluğu veya yüksekliği karşılayamadığında, yalnızca zemin, tavan veya ters yönde hareket seçeneklerini değerlendirin.
Çoklu geçiş işlemi
Ağır kaynak grubu genelinde isteğe bağlı ark kaynak yazılımı olarak temas algılama, ark izleme ve çok katmanlı çoklu geçiş fonksiyonları mevcuttur.
Konumlandırma, seyahat ve üstten erişime göre sekiz seçeneği düzenleyin.
Bu, eşdeğer ürün kartlarından oluşan bir matris değil, kısıtlamalara dayalı bir mühendislik yoludur.
Pozisyonlandırıcı liderliğinde sunum
Öncelikle parçanın nasıl dönmesi veya eğilmesi gerektiğiyle başlayın.
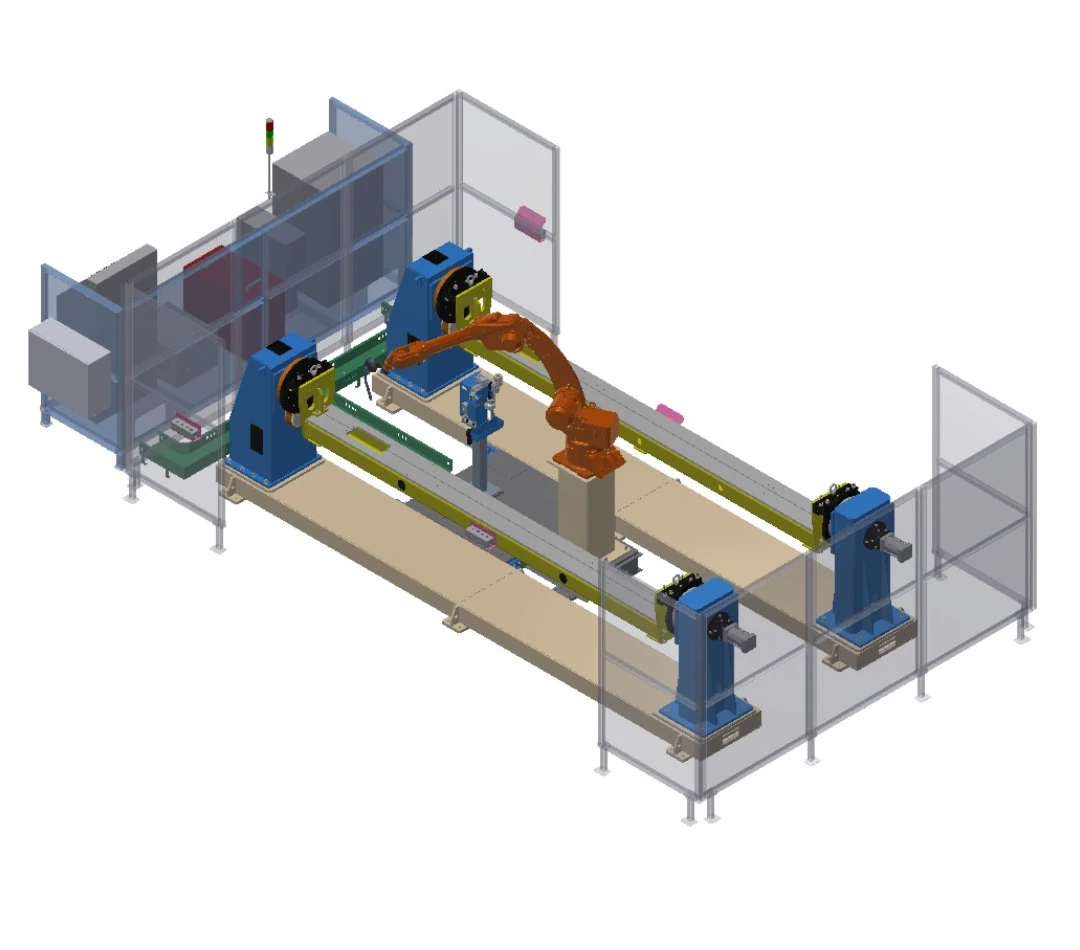
Çift istasyonlu iş mili başlığı-arka şaft iş istasyonu
İki adet iş mili-arka punta konumlandırıcı, pnömatik arka punta sıkıştırmasıyla birlikte dönüşümlü parça sunumu sağlar.
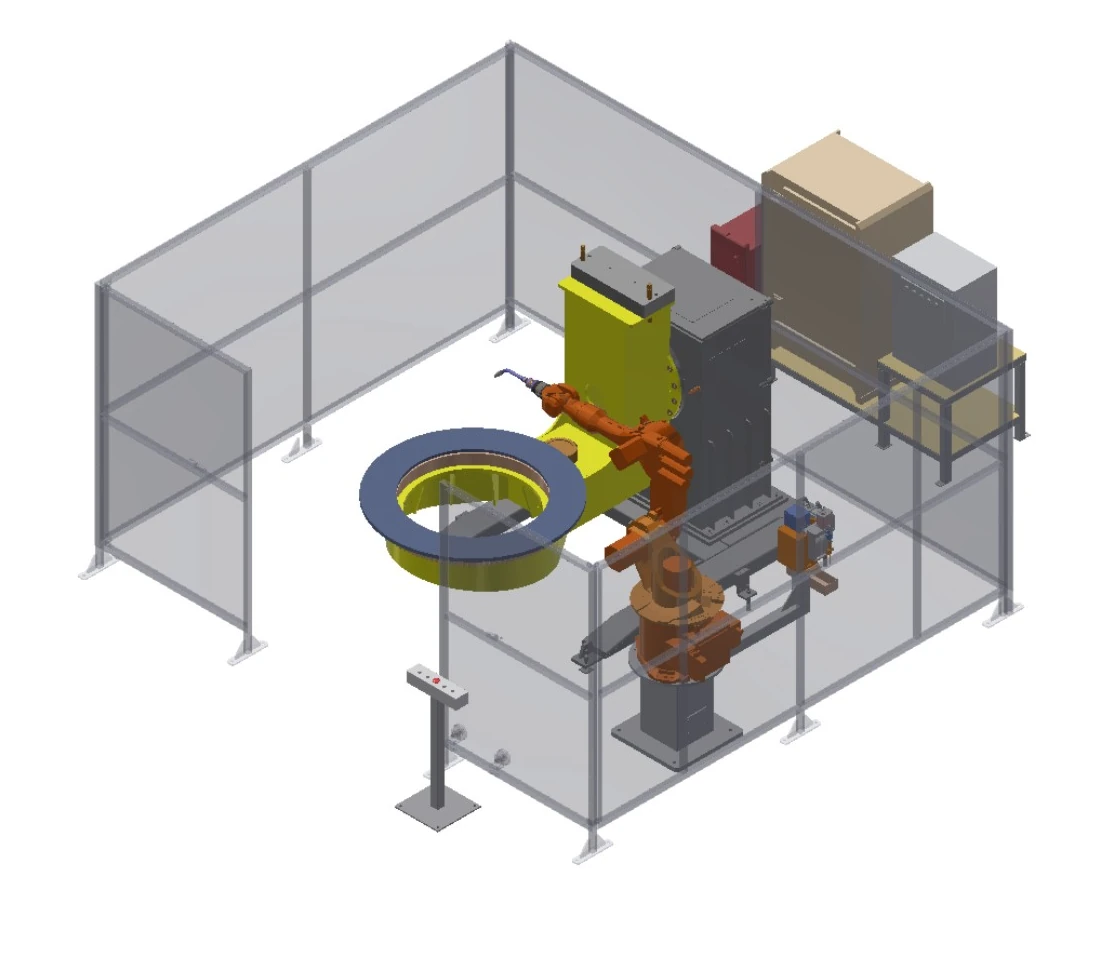
İki eksenli L konumlandırıcı iş istasyonu
İki eksenli L konumlandırıcı, çok yüzeyli kaynak erişimi için fikstürü döndürür ve eğer.
Seyahat destekli kapsam
Robotun tek bir pozisyonu gerekli uzunluğu veya yüksekliği karşılayamadığında kontrollü hareket ekleyin.
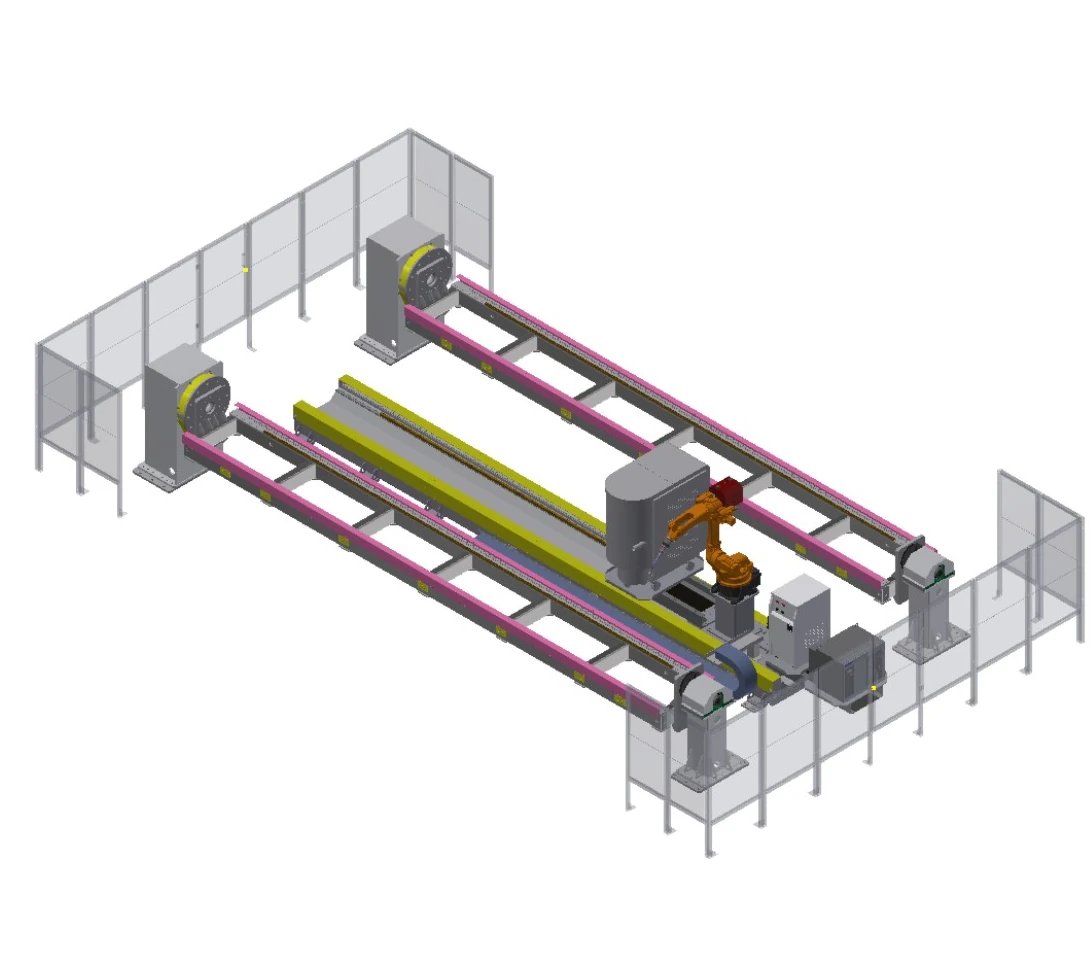
Uzun iş parçası hareket eksenli iş istasyonu
Zemin hareket ekseni, iki adet iş mili-kuyruk mili konumlandırıcısı tarafından desteklenen altı metrelik bir fikstür alanı boyunca robotun kapsama alanını genişletir.
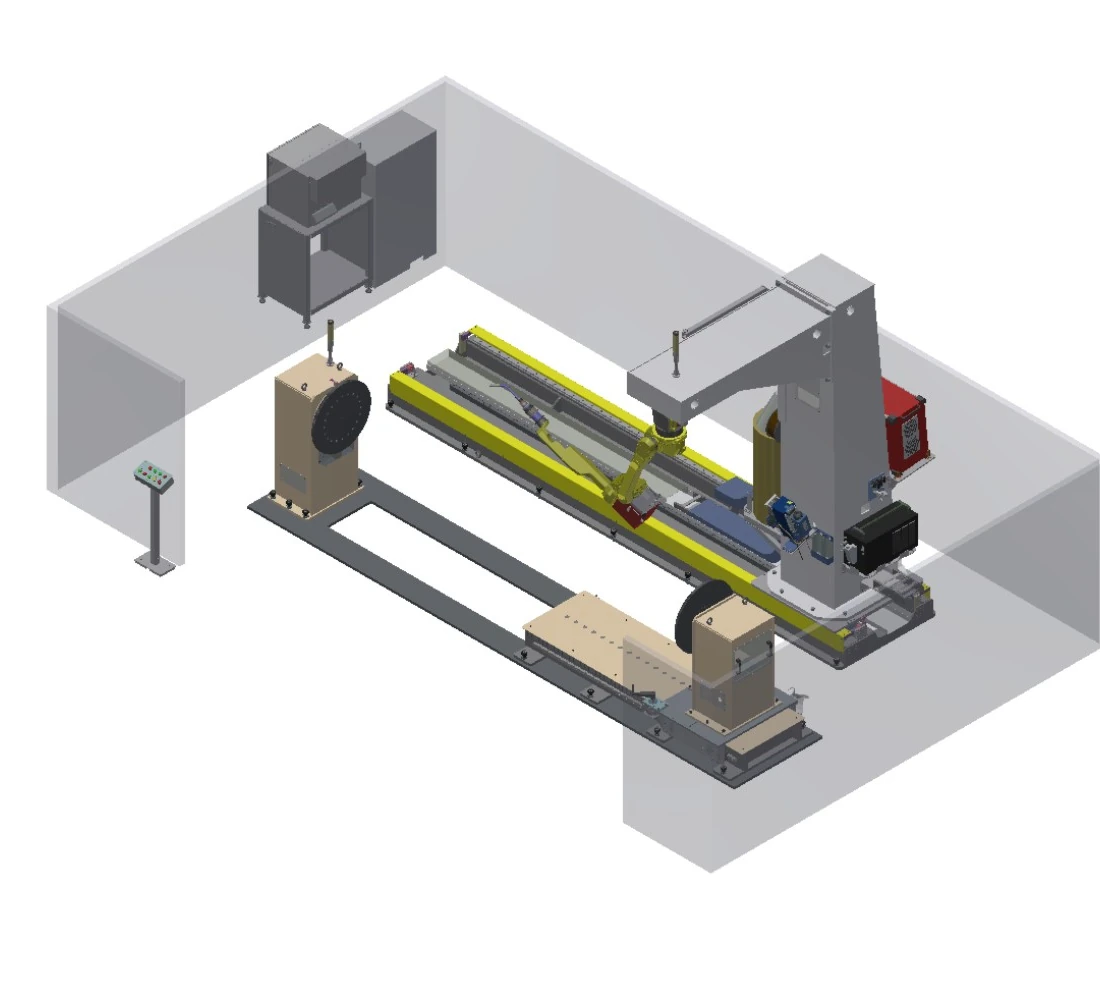
Ters C çerçeveli seyahat çalışma istasyonu
Ters C şeklinde bir çerçeve ve hareket ekseni, parçaya erişimi genişletirken, punta da uzunluk ayarı imkanı sunar.
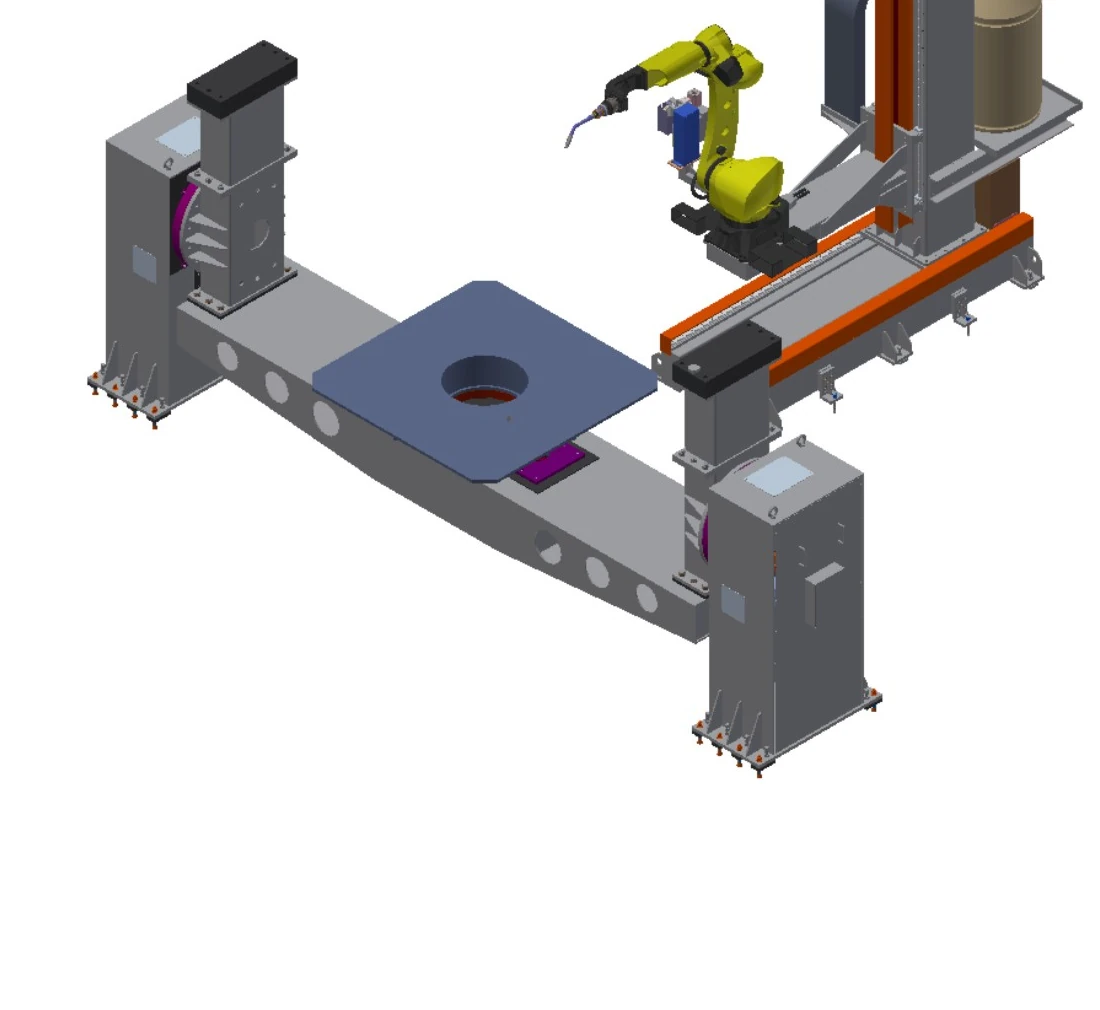
İki eksenli zemin hareketli iş istasyonu
Y ve Z ekseni hareketi, iki ila beş ton aralığında kapasiteye sahip çift kolonlu bir konumlandırıcı ile birleşiyor.
Üstten ve ters erişim
Erişim ve boşluk gereksinimleri mimariyi belirlediğinde robotu iş parçasının üzerinde veya etrafında hareket ettirin.
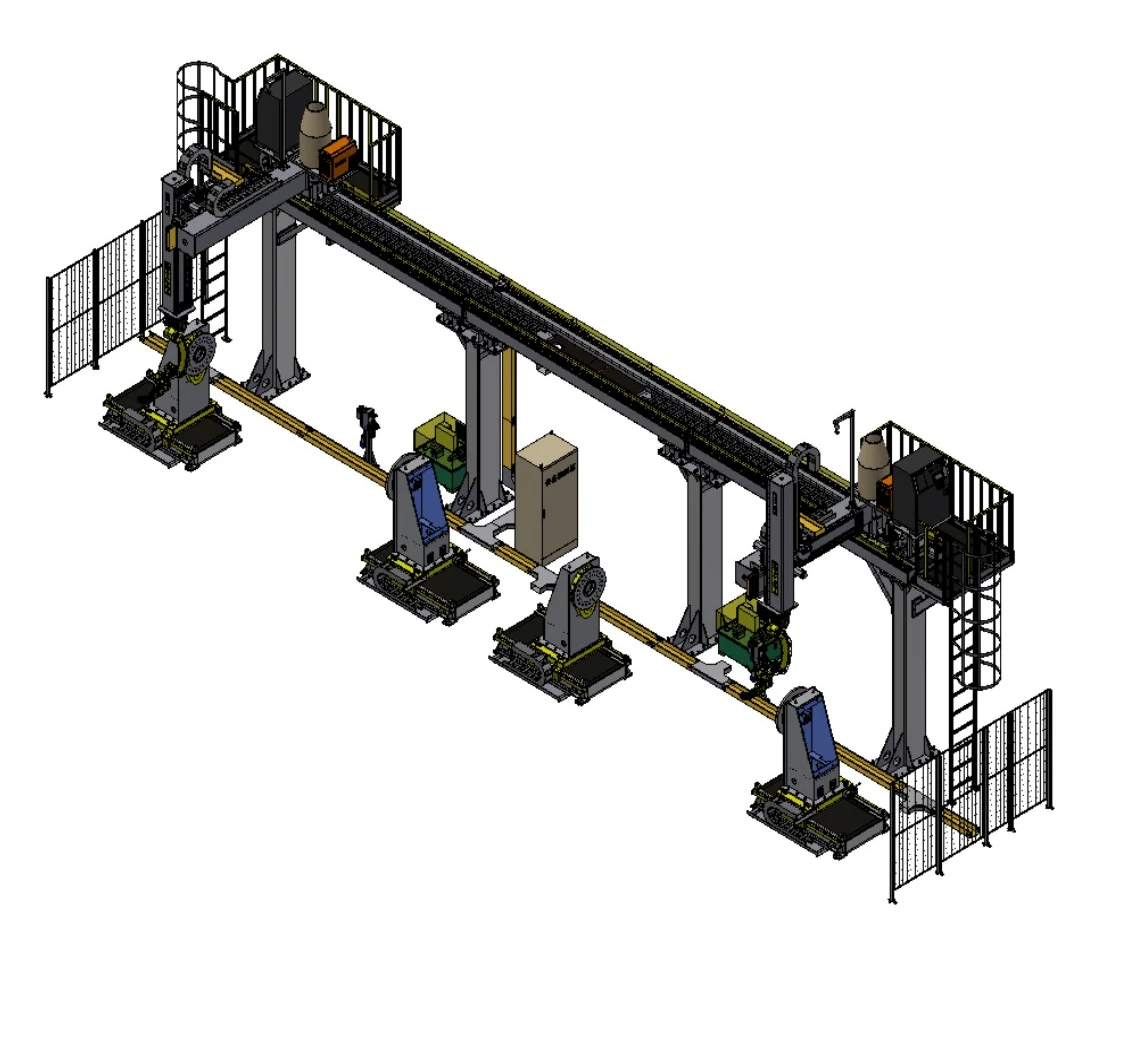
Çok eksenli tavan tipi taşıma iş istasyonu
Seçilebilir üstten hareket eksenleri, büyük döner iş parçaları için bir veya iki ağır iş mili-arka punta konumlandırıcı ile birleştirilir.
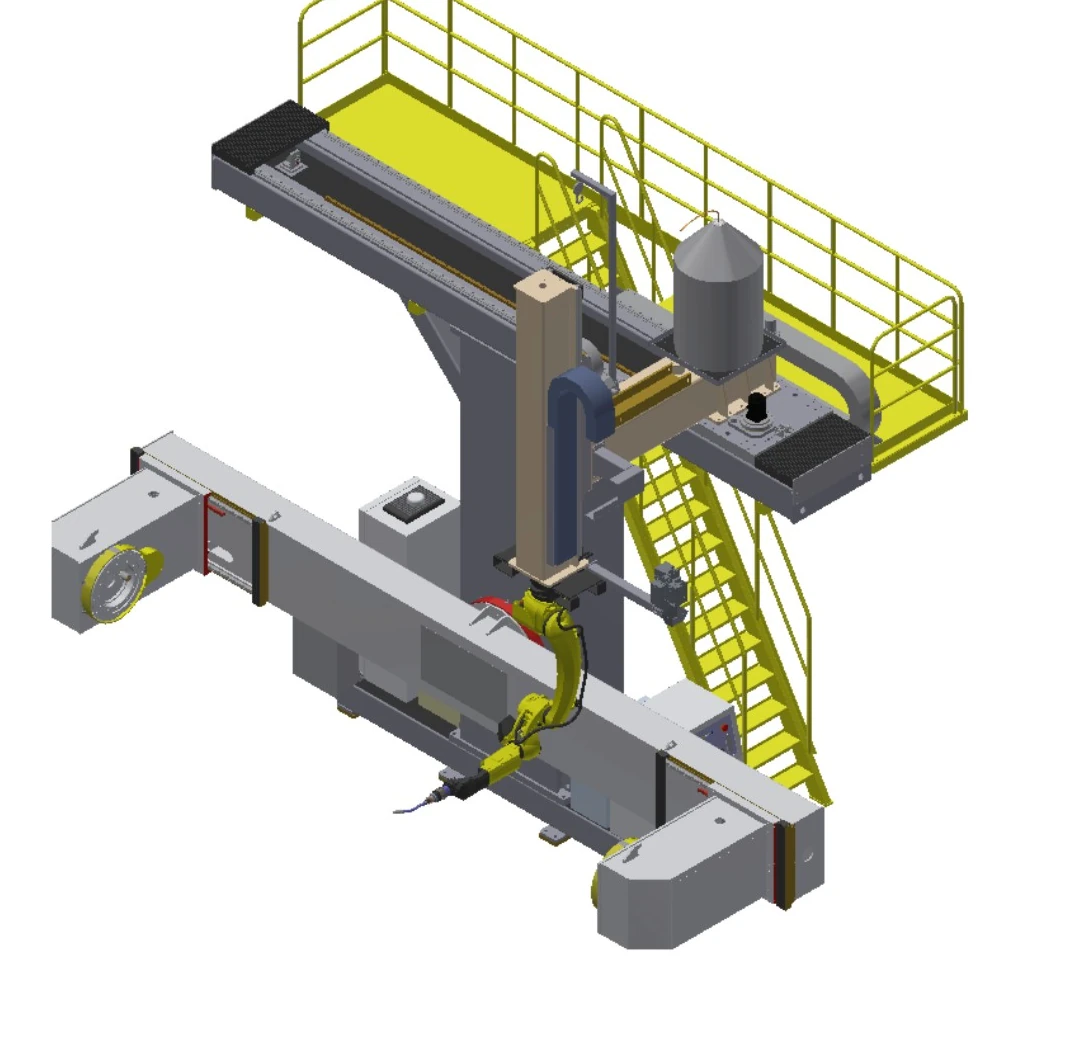
T şeklinde tavana monte çalışma istasyonu
İki eksenli üstten hareket mekanizması, orta çaplı döner parçalar için yan tarafa monte edilmiş bir konumlandırıcıya hizmet eder.

Döner ters C çerçeveli çalışma istasyonu
Dönen ters C çerçeve, bu gruptaki en yüksek konumlandırıcı yük aralığı çevresinde dikey hareket ve açısal erişim sağlar.
Yük, zarf, dış hareket ve koruma alanlarını karşılaştırın.
| Sıra | Tanımlayıcı yapılandırma | Kol erişimi | Pozisyoner yükü | İş parçası zarfı | Dış hareket | Konumlandırma düzenlemesi | Koruma alanı |
|---|---|---|---|---|---|---|---|
| A | Uzun iş parçası hareket eksenli iş istasyonu | 2 m | 1–3 t | Armatür 6 m × 1.5 m | Seyahat 5 m | İş mili başlığı-kuyruk mili başlığı, 2 adet | Yarı kapalı çit |
| B | Çift istasyonlu iş mili başlığı-arka şaft iş istasyonu | 2 m | 1–3 t | Armatür 3 m × 1.5 m | İş mili başlığı-kuyruk mili başlığı, 2 adet | Yarı kapalı çit | |
| C | Ters C çerçeveli seyahat çalışma istasyonu | 1.4 m / 2 m (isteğe bağlı) | 1–3 t | Armatür 4 m × 1 m | Seyahat 4 m | İş mili başlığı-punta; punta ayarı 1.5 m | Yarı kapalı çit |
| D | İki eksenli L konumlandırıcı iş istasyonu | 1.4 m / 2 m (isteğe bağlı) | 1 ton / 2 ton isteğe bağlı | İki eksenli L konumlandırıcı | Yarı kapalı çit | ||
| E | Çok eksenli tavan tipi taşıma iş istasyonu | 1.4 m / 2 m (isteğe bağlı) | 1–5 t | Dönme ≤3 m | X 2–30 m; Y 1–2 m; Z 1–2 m | İş mili başlığı-arka mili başlığı, 1 veya 2 adet | Yarı kapalı çit |
| F | T şeklinde tavana monte çalışma istasyonu | 1.4 m / 2 m (isteğe bağlı) | 1–3 t | Dönme ≤1.8 m | X 3–4 m; Z 1–2 m | Yan tarafa monte edilmiş iş mili ve punta; 0.5 m ayarlanabilir. | |
| G | İki eksenli zemin hareketli iş istasyonu | 1.4 m / 2 m (isteğe bağlı) | 2–5 t | Dönme ≤3 m | Y 1.5 m; Z 1.5 m | İki eksenli çift kolonlu; 0.5 m ayarlanabilir. | |
| H | Döner ters C çerçeveli çalışma istasyonu | 1.4 m / 2 m (isteğe bağlı) | 3–10 t | Dönme ≤3 m | Z 1–2 m; dönüş ±90° | İki eksenli çift kolonlu; 0.5 m ayarlanabilir. | Yarı kapalı çit |
Lojistik ve dış hareket etrafında koruma konseptini oluşturun.
Ağır parçaların korunması standart bir aksesuar listesi değildir. Kaldırma, yükleme, servis işlemleri, duman kontrolü ve kontrollü hareket ile birlikte gözden geçirilmelidir.
İzolasyon ve kilitler
Maksimum hareket alanı, konumlandırıcılar, yükleme bölgeleri ve personel girişi çevresinde koruma tanımlayın.
Kaldırma ve büyük parçalara erişim
Vinç yollarını, kapıları veya açılma bölgelerini, iş parçası transferini ve anormal çıkarma işlemlerini doğrulayın.
Duman ve proses arayüzleri
Kaynak dumanı yakalama, yardımcı tesisler, proses ortamları ve ekipman soğutmasını genel konsepte dahil edin.
Bakım ve doğrulama
Servis, kaynak torcu temizliği, fikstür ayarı ve güvenlik fonksiyonu doğrulama işlemleri için kontrollü koşullar sağlayın.
Ekipman kapsamına geçmeden önce parça konumlandırmasını ve kaynak haritasını tanımlayın.
Parça incelemesi
Çizimler, kütle, ağırlık merkezi, bağlantılar, varyantlar ve gelen durum.
Konumlandırma konsepti
Destek, döndürme, yükleme ve fikstür-arayüz sınırları.
Erişim çalışması
Robotun duruşu, dış hareketi, çarpışması ve servis erişimi.
Süreç ve koruma
Kaynak işlemi, algılama, dumanlar, kilitleme sistemleri ve personel etkileşimi.
Kabul tanımı
Parçalar, bağlantı noktaları, test koşulları, belgeler ve karar verme yöntemi konusunda anlaşmaya varın.
Farklı kısıtlamalara sahip dört ağır kaynak senaryosu
Bu örnekler yalnızca parça ailelerini, düzenlemeyi ve süreci ele almaktadır; müşteriyi, sabit ekipman paketini veya performans vaadini tanımlamamaktadır.
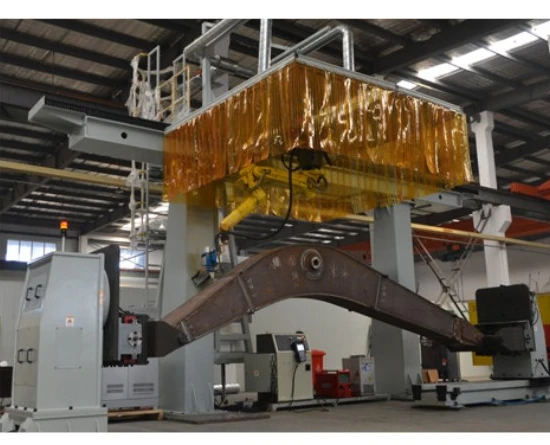
İnşaat ekipmanları bomları ve kirişleri
Uzun imalat bölümlerini destekleyin, dış hareketi koordine edin ve kaynak erişimini gerçek bağlantı haritasına bağlı tutun.
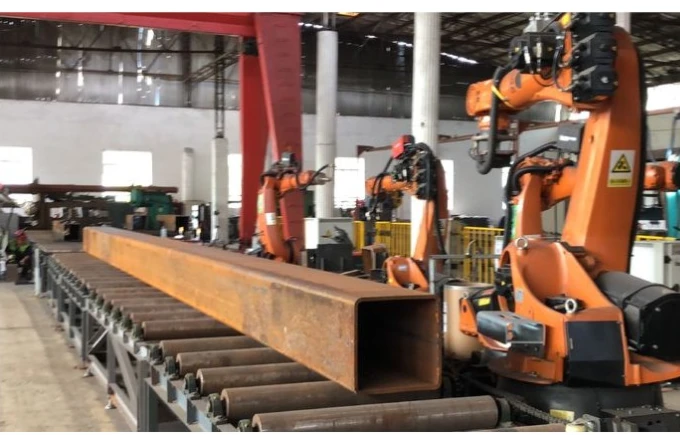
Çelik yapı kesitleri
Kutu kesitler ve yapısal profiller için çok taraflı erişim planlaması yaparken, tek bir bağlantı elemanını evrensel olarak ele almayın.
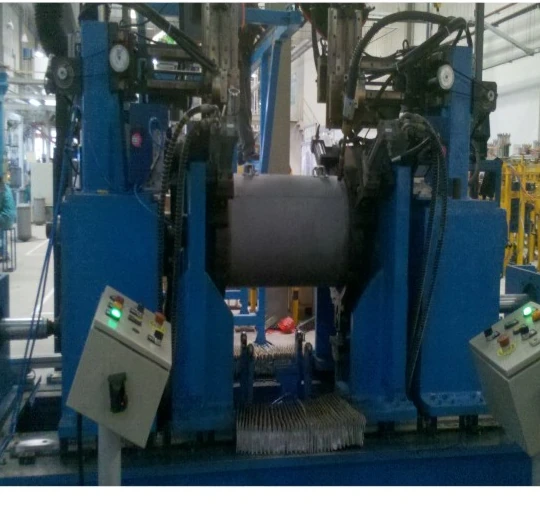
Basınçlı kap gövdeleri
Çapı, desteği ve yükleme yöntemini doğrularken silindirik dikişler için kontrollü dönme sunumu kullanın.
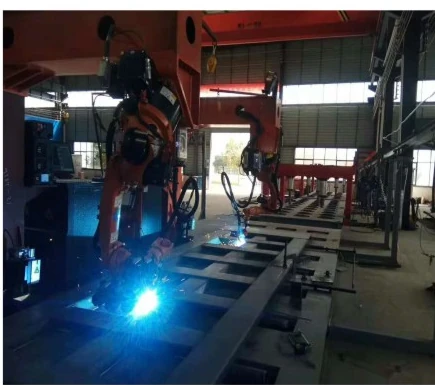
Ticari araç imalatları
İş parçası tutma ve istasyon akışını seçmeden önce tankları, çerçeveleri ve gövde yapılarını ayrı parça ailelerine ayırın.
Konsept tasarımına geçmeden önce mühendislik soruları çözüme kavuşturulacak.
Kapasite aralığı nasıl taranıyor?
İş parçasının kütlesini, fikstür kütlesini, ağırlık merkezini, destek yöntemini ve dinamik yönlendirmeyi belirtin. Proje mühendisliği hesaplamaları, uygulanabilir aralığı belirler.
Robotun dış hareketinin dikkate alınması ne zaman gereklidir?
Bir montaj noktasının gerekli uzunluğu, yüksekliği veya dikiş açısını karşılayamadığı durumlarda, çarpışma, rijitlik ve bakım erişimini gözden geçirin.
Uzun veya geniş çaplı parçalar nasıl sunulur?
İş mili-kuyruk mili, çift kolon ve diğer konumlandırma konseptlerini destek, dönüş çapı, uzunluk ayarı, yükleme ve fikstür arayüzleriyle karşılaştırın.
Çoklu geçişli kaynak işleminin gözden geçirilmesi için neler gereklidir?
Eklem hazırlığı, malzeme, kalınlık, dolgu maddesi, geçiş sırası, ön ısıtma veya geçişler arası gereksinimlerin yanı sıra algılama ve program stratejisini sağlayın.
Ağır parçaların korunması nasıl geliştirilir?
Risk değerlendirmesini maksimum hareket, yükleme, kaldırma, personel girişi, duman kontrolü ve bakım görevlerine dayandırın.
Gösterilen aranjmanlar sabit paketler halinde sipariş edilebilir mi?
Bunlar mühendislik başlangıç noktalarıdır. Mekanik, elektrik, proses, fikstür, koruma ve kabul kapsamı, gerçek parça ile karşılaştırılarak doğrulanmalıdır.
İş parçası verileri ve kaynak haritasıyla başlayın.
EVST'nin ağır hizmet tipi kaynak robotu iş istasyonu için başlangıç noktasını belirleyebilmesi için parça aralığı, kütle, ağırlık merkezi, bağlantı noktaları, yükleme yöntemi ve saha kısıtlamaları gibi bilgileri paylaşın.