
Çinko Alaşımlı Sapların Robotla Taşlanması: Ayırma Çizgisinin Giderilmesi
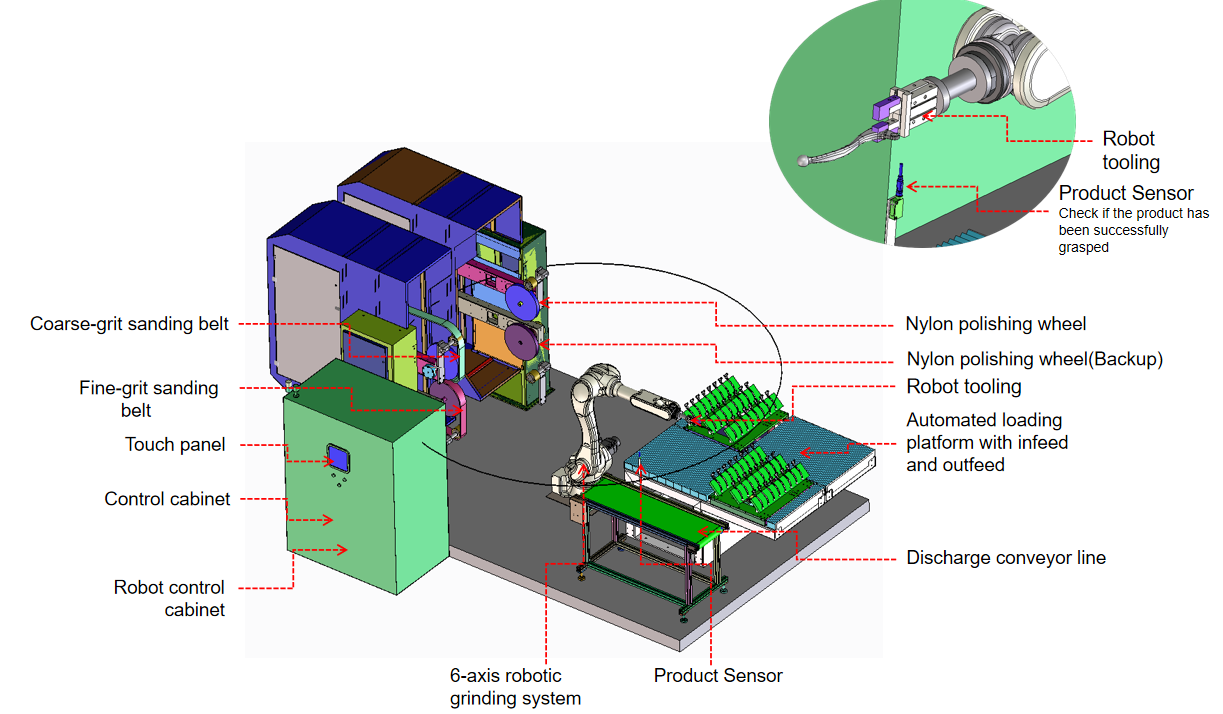
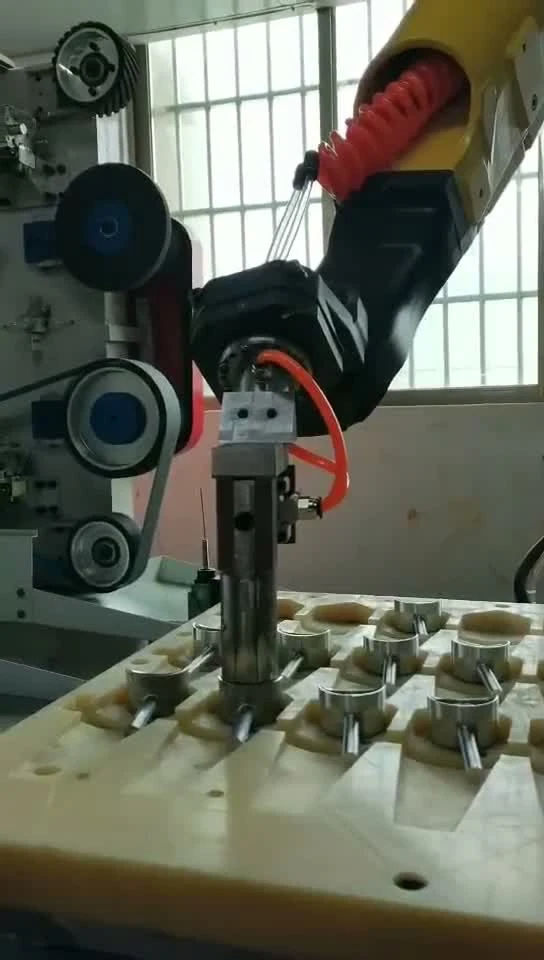
Bu robotik parlatma hücresi, altı eksenli bir robot ve yükleme-boşaltma tablasına sahip dört istasyonlu bir bant zımpara makinesinden oluşmaktadır: parçalar kaba zımparadan ince zımparaya doğru sırayla zımparalanır veya naylon bir tekerlek üzerinde parlatılır.
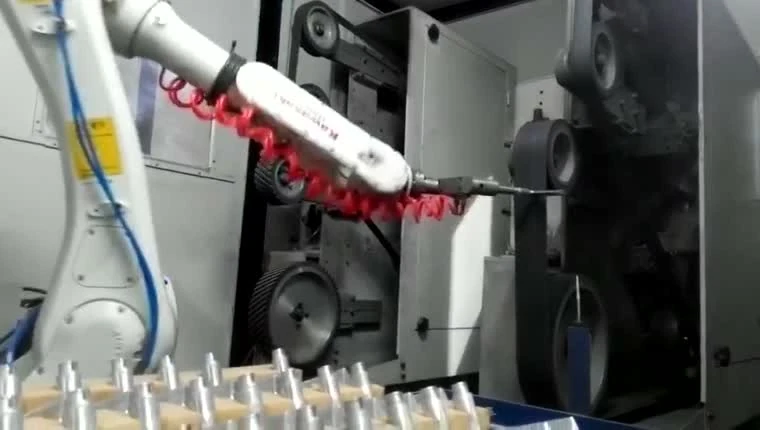
Robot, istikrarlı ve verimli bir taşlama işlemi için parçayı yerinde tutar.
Robot, ürünü taşlama ve parlatma için sarf malzemesi istasyonlarına taşır; büyük ürünler için robot aleti tutar ve bunun yerine sabit parça üzerinde çalışır.
hücre düzenleri, kuvvet kontrol seçenekleri ve seçimBüyük boyutlu ürünler, robot tarafından tutulan bir aletle taşlanıp parlatılır ve alet sarf malzemeleri otomatik olarak değiştirilir.
Ağır dökümler için çapak alma hücreleriParçanızın etrafına yerleştirilmiş temel bileşenler
Altı eksenli robot ve taşlama aparatı
Robot, öğütme işlemine uygun boyutlarda tasarlanmıştır, böylece işlem dizisi istikrarlı ve kesintisiz bir şekilde ilerler.
Tüketilebilir istasyonlar
Taşlama işlemine göre iki, dört veya altı istasyonlu düzenler yapılandırılır ve sarf malzemeleri - aşındırıcı bantlar, kanatlı tekerlekler, naylon tekerlekler, sisal tekerlekler ve bez parlatma tekerlekleri - işe uygun şekilde değiştirilir.
Üst üste dizilmiş tüketim istasyonları
Üst ve alt istasyon düzenlemesi, hızlı ve kesintisiz çıktı için robotun istasyonlar arasındaki hareket mesafesini kısaltır.
Yükleme ve boşaltma cihazı
Tek giriş, tek çıkış: Her parça öğütme işleminden sonra kendi tepsi konumuna geri döner; tepsi bittiğinde hücre otomatik olarak bir sonraki tepsiye geçer ve operatörler tepsileri yükler ve boşaltır.
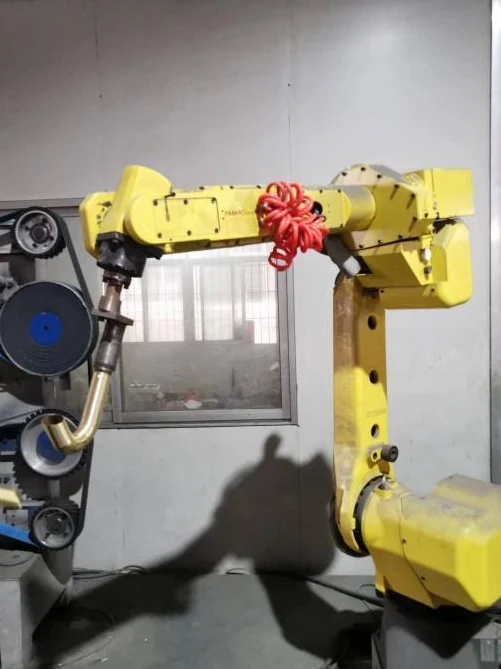
Üç farklı taşlama aleti montaj seçeneği
Sabit montaj
Taşlama aleti, sağlam ve yüksek mukavemetli bir bağlantı için robot flanşına sıkıca cıvatalanmıştır.
hücre düzenleri, kuvvet kontrol seçenekleri ve seçimYüzer montaj
Taşlama aleti, ürün yüzeyini takip ederek daha düz ve eşit bir yüzey elde edilmesini sağlar.
hücre düzenleri, kuvvet kontrol seçenekleri ve seçimTork algılamalı yüzer montaj
Bu alet, kavisli yüzeyler, köşeler, çok ince parçalar ve yüksek özellikli parçalar için sabit bir kuvvet uygulayarak ürün yüzeyini takip eder.
hücre düzenleri, kuvvet kontrol seçenekleri ve seçimBirçok ürün çeşidi, tek bir öğütme işlemi
Sıhhi tesisat malzemeleri: musluklar ve duş armatürleri
Çinko alaşımlı musluk kapakları, bakır alaşımlı musluk gövdeleri, paslanmaz çelik musluklar, kavisli musluk uçları ve duş kolları, kısmi tutma yöntemiyle yapılan son işleme için uygundur. Robot, gerekli yüzeyleri alete sunarken iş parçası sabit istasyonlar arasında hareket eder.
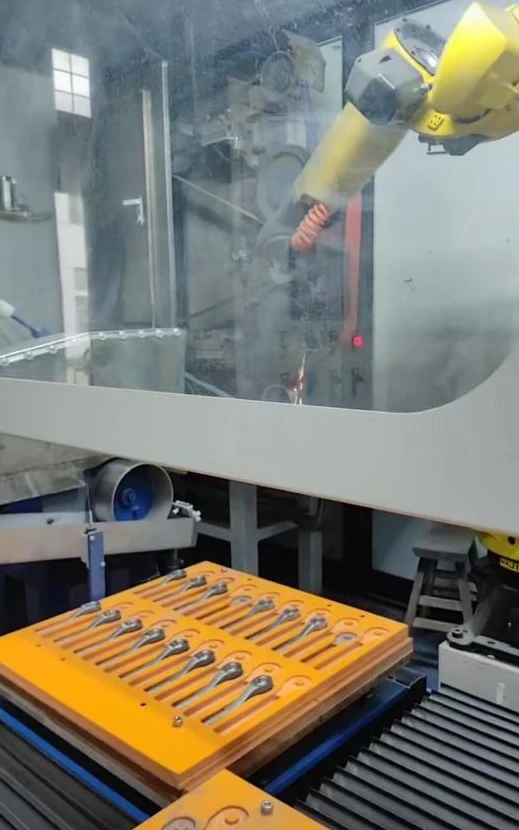
Hırdavat aletleri: saplar ve anahtarlar
Kapı kolları ve takım çeliği anahtarları tipik uygulama örnekleridir. Şekillendirilmiş tepsi konumları gelen parçaları düzenlerken, tutucu her parçayı aşındırıcı veya parlatma istasyonuna taşır. Tipik bir iş, parlatmadan önce çinko alaşımlı döküm kollardaki ayırma çizgisi ve çapakların giderilmesidir.
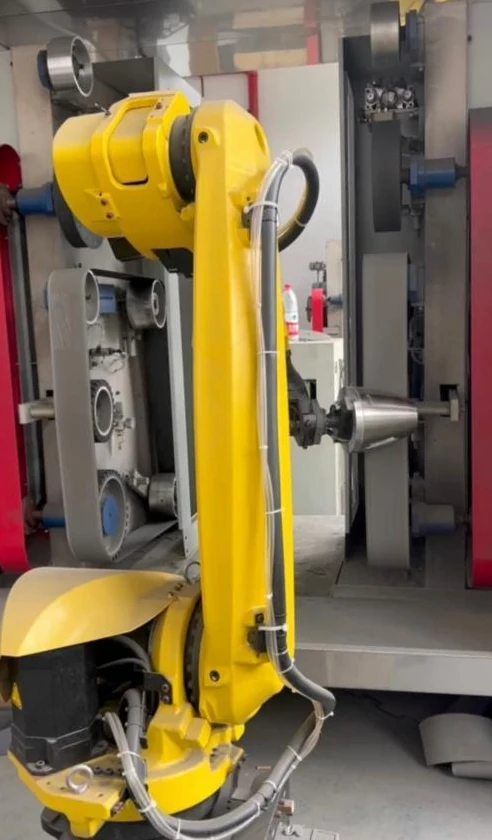
Ev aletleri: su ısıtıcı gövdeleri ve kulpları
Paslanmaz çelik su ısıtıcı gövdeleri ve alüminyum mikrodalga fırın sapları, aynı parça tutma yaklaşımı içinde farklı parça şekillerini temsil eder: yuvarlak, ince duvarlı bir gövde ve uzun bir sap. Her birinin şekline uygun bir tutma düzenine ihtiyacı vardır.
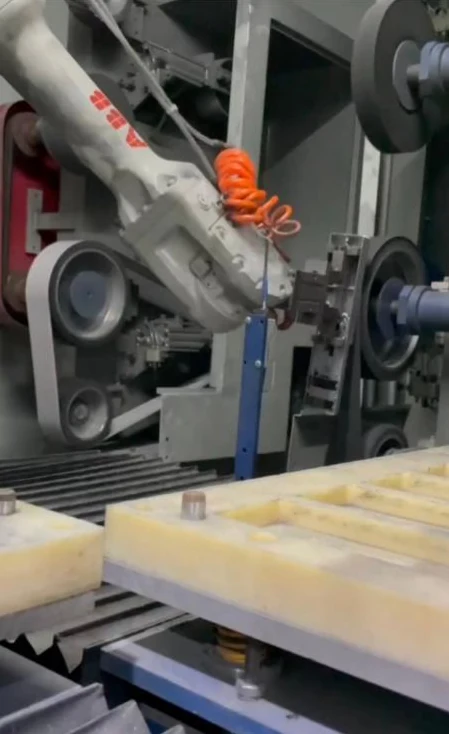
Akıllı kilitler: küçük kapaklar ve uzun parçalar
Çinko alaşımlı akıllı kilit kapakları, yerleştirme tepsilerinde sunulabilir. Uzun kapak ve tutamak tipi bileşenler için, robotun makine muhafazası içinde çalıştığı kapalı hücre düzenleri de mevcuttur.
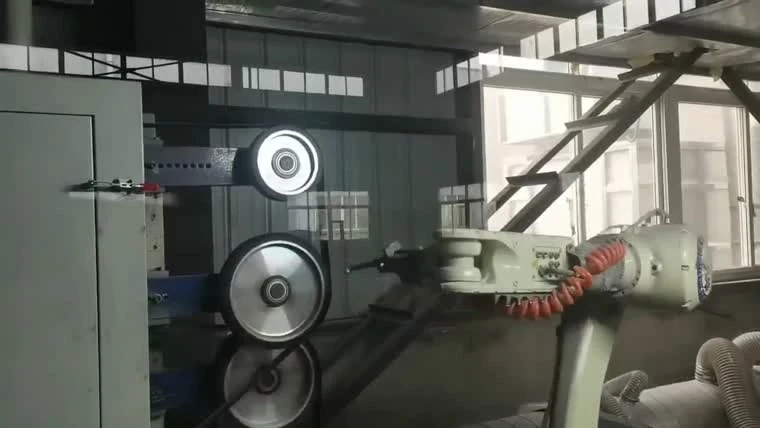
Motosiklet parçaları: fren kolları ve çerçeveleri
Alüminyum el freni ve fren kolları, taşlama ve parlatma için sabit temas tekerleklerinin üzerinden geçirilir. Kaynaklı boru şeklindeki arka şaseler de, iş parçasına özel bir tutma düzeni kullanan tipik bir parça ailesidir. Taşlama ve parlatma için tipik alüminyum döküm parçalar arasında tekerlek göbekleri, bagaj rafları, ayna muhafazaları, arka raflar, yakıt depoları, amortisör gövdeleri ve ayak dayanakları bulunur.
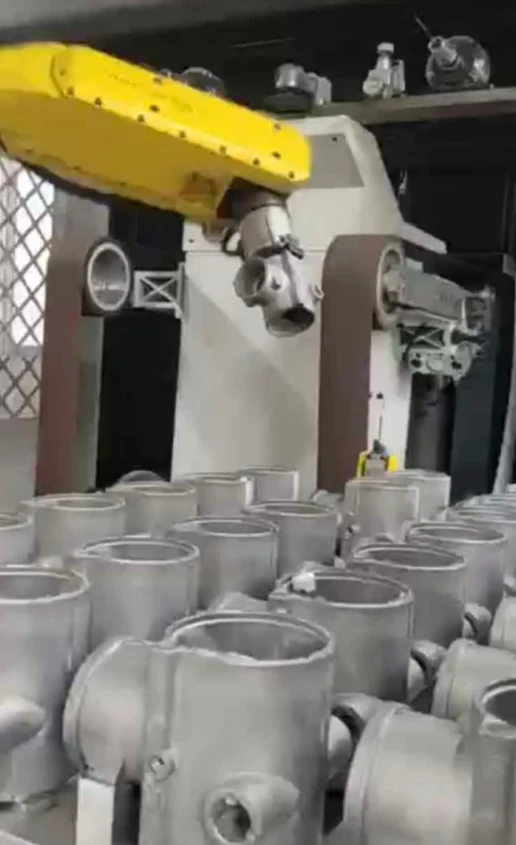
Vanalar ve döküm parçalar: alüminyum vana gövdeleri ve döküm muhafazalar
Alüminyum üç yollu ve dört yollu vana gövdeleri, düz alüminyum döküm gövdelerle birlikte, bu yöntem için tipik çapak alma uygulamalarıdır. Robot parçayı tutar ve gerekli kenarları sabit son işlem ekipmanına getirir.
Ürüne uygun şekilde yapılandırılmış öğütme yöntemi
Yerleşim planı görüşmelerine başlamak için iş parçası ailesini kullanın. Aşağıdaki kombinasyonlar, evrensel bir ekipman spesifikasyonu yerine, yapılandırma örnekleridir.
| İş parçası ailesi | Tutma yöntemi | İstasyon kombinasyonu | Yükleme düzeni | Tipik süreç |
|---|---|---|---|---|
| Sıhhi tesisat muslukları ve armatürleri | Robot ürünü kavrıyor | Aşındırıcı bant, naylon tekerlek ve kumaş tekerlek | Tepsi bulma | Taşlama ve parlatma |
| Kapı kolları ve akıllı kilit kapakları | Robot ürünü kavrıyor | Aşındırıcı bant, naylon tekerlek ve kumaş tekerlek | Şekillendirilmiş tepsi dizisi | Taşlama ve parlatma |
| İngiliz anahtarları ve donanım | Robot ürünü kavrıyor | Aşındırıcı bant, naylon tekerlek ve kumaş tekerlek | Sıra halinde düzenlenmiş yükleme tepsileri | Taşlama ve parlatma |
| Kazan gövdeleri, manşonlar ve burçlar | Robot ürünü kavrıyor | Aşındırıcı bant, naylon tekerlek ve kumaş tekerlek | İş parçasına uygun tepsiler | Taşlama ve parlatma |
| Alüminyum döküm fren kolları ve arka bagaj rafları | Robot ürünü kavrıyor | Aşındırıcı bant, naylon tekerlek ve kumaş tekerlek | Tepsi veya fikstürün yerini belirleme | Taşlama ve parlatma |
| Alüminyum vana gövdeleri ve döküm muhafazalar | Robot ürünü kavrıyor | Aşındırıcı bant, naylon tekerlek ve kumaş tekerlek | Depolama kutularından toplu yükleme | Taşlama ve çapak alma |
Ürün çizimlerini veya fotoğraflarını ve mevcut manuel taşlama ve parlatma işleminizi bize iletin, biz de ekipman ve süreci planlayalım.
Hücre düzenini ayrıntılı olarak inceleyin.Küçük parçaları teslim almaya hazır halde bulundurun.
Kapalı bir çalışma alanı
Tüm düzenek robotun çalışma aralığı içinde yer alıyor ve havadaki tozu temizlemek için ıslak vakumlu toz emici takılmıştır.
hücre düzenleri, kuvvet kontrol seçenekleri ve seçim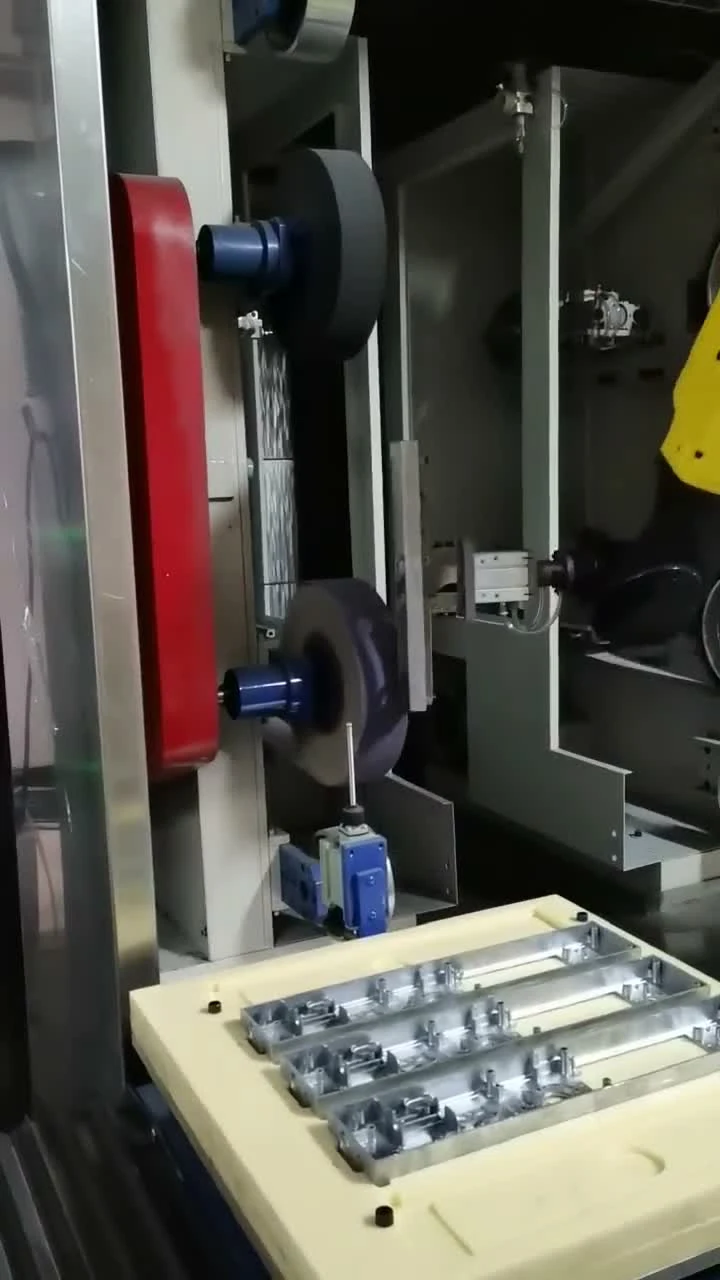
Kısmen tutulan bir hücre neden?
Tutarlılık
Programlanmış bir yol, iş parçasını tekrarlanabilir bir sırayla sabit son işlem istasyonlarına sunar; kavrama ve sarf malzemesi durumu, işlem kurulumunun bir parçası olarak kalır.
Güvenlik
Ayrı yükleme ve bitirme pozisyonları, hücre için planlanan koruma ve erişim önlemleriyle operatörlerin işlem sırasında aletten uzak durmasına yardımcı olabilir.
çıktı
Düzenli tepsiler ve yükleme pozisyonları, parçaların sürekli akışını destekleyebilir. Üretim miktarı, iş parçasına, son işlem adımlarına ve yükleme düzenine bağlıdır.
Hücre belirtmeden önce sorulacak sorular
Parça tutucu hücreye, alet tutucu hücreden daha uygun olan parçalar hangileridir?
Bu sayfada, güvenli bir şekilde kavranabilen ve sabit sonlandırma pozisyonlarına getirilebilen donanımlar ele alınmaktadır. Daha büyük parçalar için, düzenleme tersine çevrilebilir; böylece parça sabit kalır ve robot aleti taşır.
Bir hücre hangi sarf malzemesi istasyonlarını birleştirebilir?
Bir hücre, robotun etrafında sabit aşındırıcı ve parlatma pozisyonlarını birleştirebilir. Gerekli son işlem adımları istasyon kombinasyonunu belirler; ekipman yerleşimi iş parçasına uygun hale getirilir.
Küçük parçalar nasıl yükleniyor — tepsilerle, kaldırma magazinleriyle mi yoksa konveyörle mi?
Küçük parçalar için tepsi yerleştirme ve kaldırma magazinleri gibi düzenlemeler mevcuttur. Alternatif yükleme pozisyonları ve çift katmanlı malzeme tablaları da diğer yerleşim seçenekleridir. İşlem öncesi aşamada bir konveyör arayüzü gerekiyorsa, bu konu da görüşülebilir.
Bir hücre, fikstürü yeniden kurmadan birden fazla parça numarasını işleyebilir mi?
Farklı parça numaralarının aynı fikstürü paylaştığını varsaymayın. Öncelikle kavrama yüzeylerini, konumlandırma noktalarını ve bitirme yollarını karşılaştırın. Ortak özelliklerin ve gerekli geçiş çalışmalarının değerlendirilebilmesi için çizimleri veya örnekleri gönderin.
Bu hücre hangi son işlem aşamalarını kapsıyor: çapak alma, taşlama, parlatma?
Kısmi tutma yöntemi, donanım parçalarının taşlanması ve parlatılması ile uygun alüminyum döküm parçalarının çapak alma işlemlerini kapsar. İstenilen yüzey kalitesi için parlatma pozisyonları da eklenebilir. İşlem sırası, malzeme, geometri ve hedef yüzey kalitesine göre seçilir.
Parçayı tanımlayın. Bitirme yolunu tartışın.
Bir çizim veya örnek, malzeme, işlenecek yüzeyler ve istenen sonucu paylaşın. EVST, bu bilgiler doğrultusunda kavrama düzeni, istasyon kombinasyonu ve yükleme yaklaşımı hakkında görüşebilir.