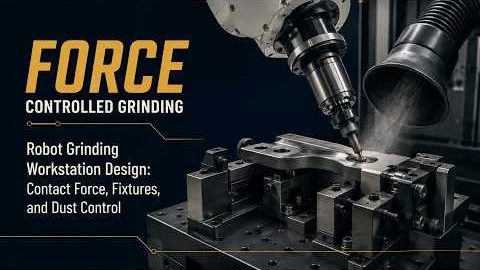
Robotik Taşlama ve Parlatma İş İstasyonu — Modeller, Kuvvet Kontrolü ve Toz Emme
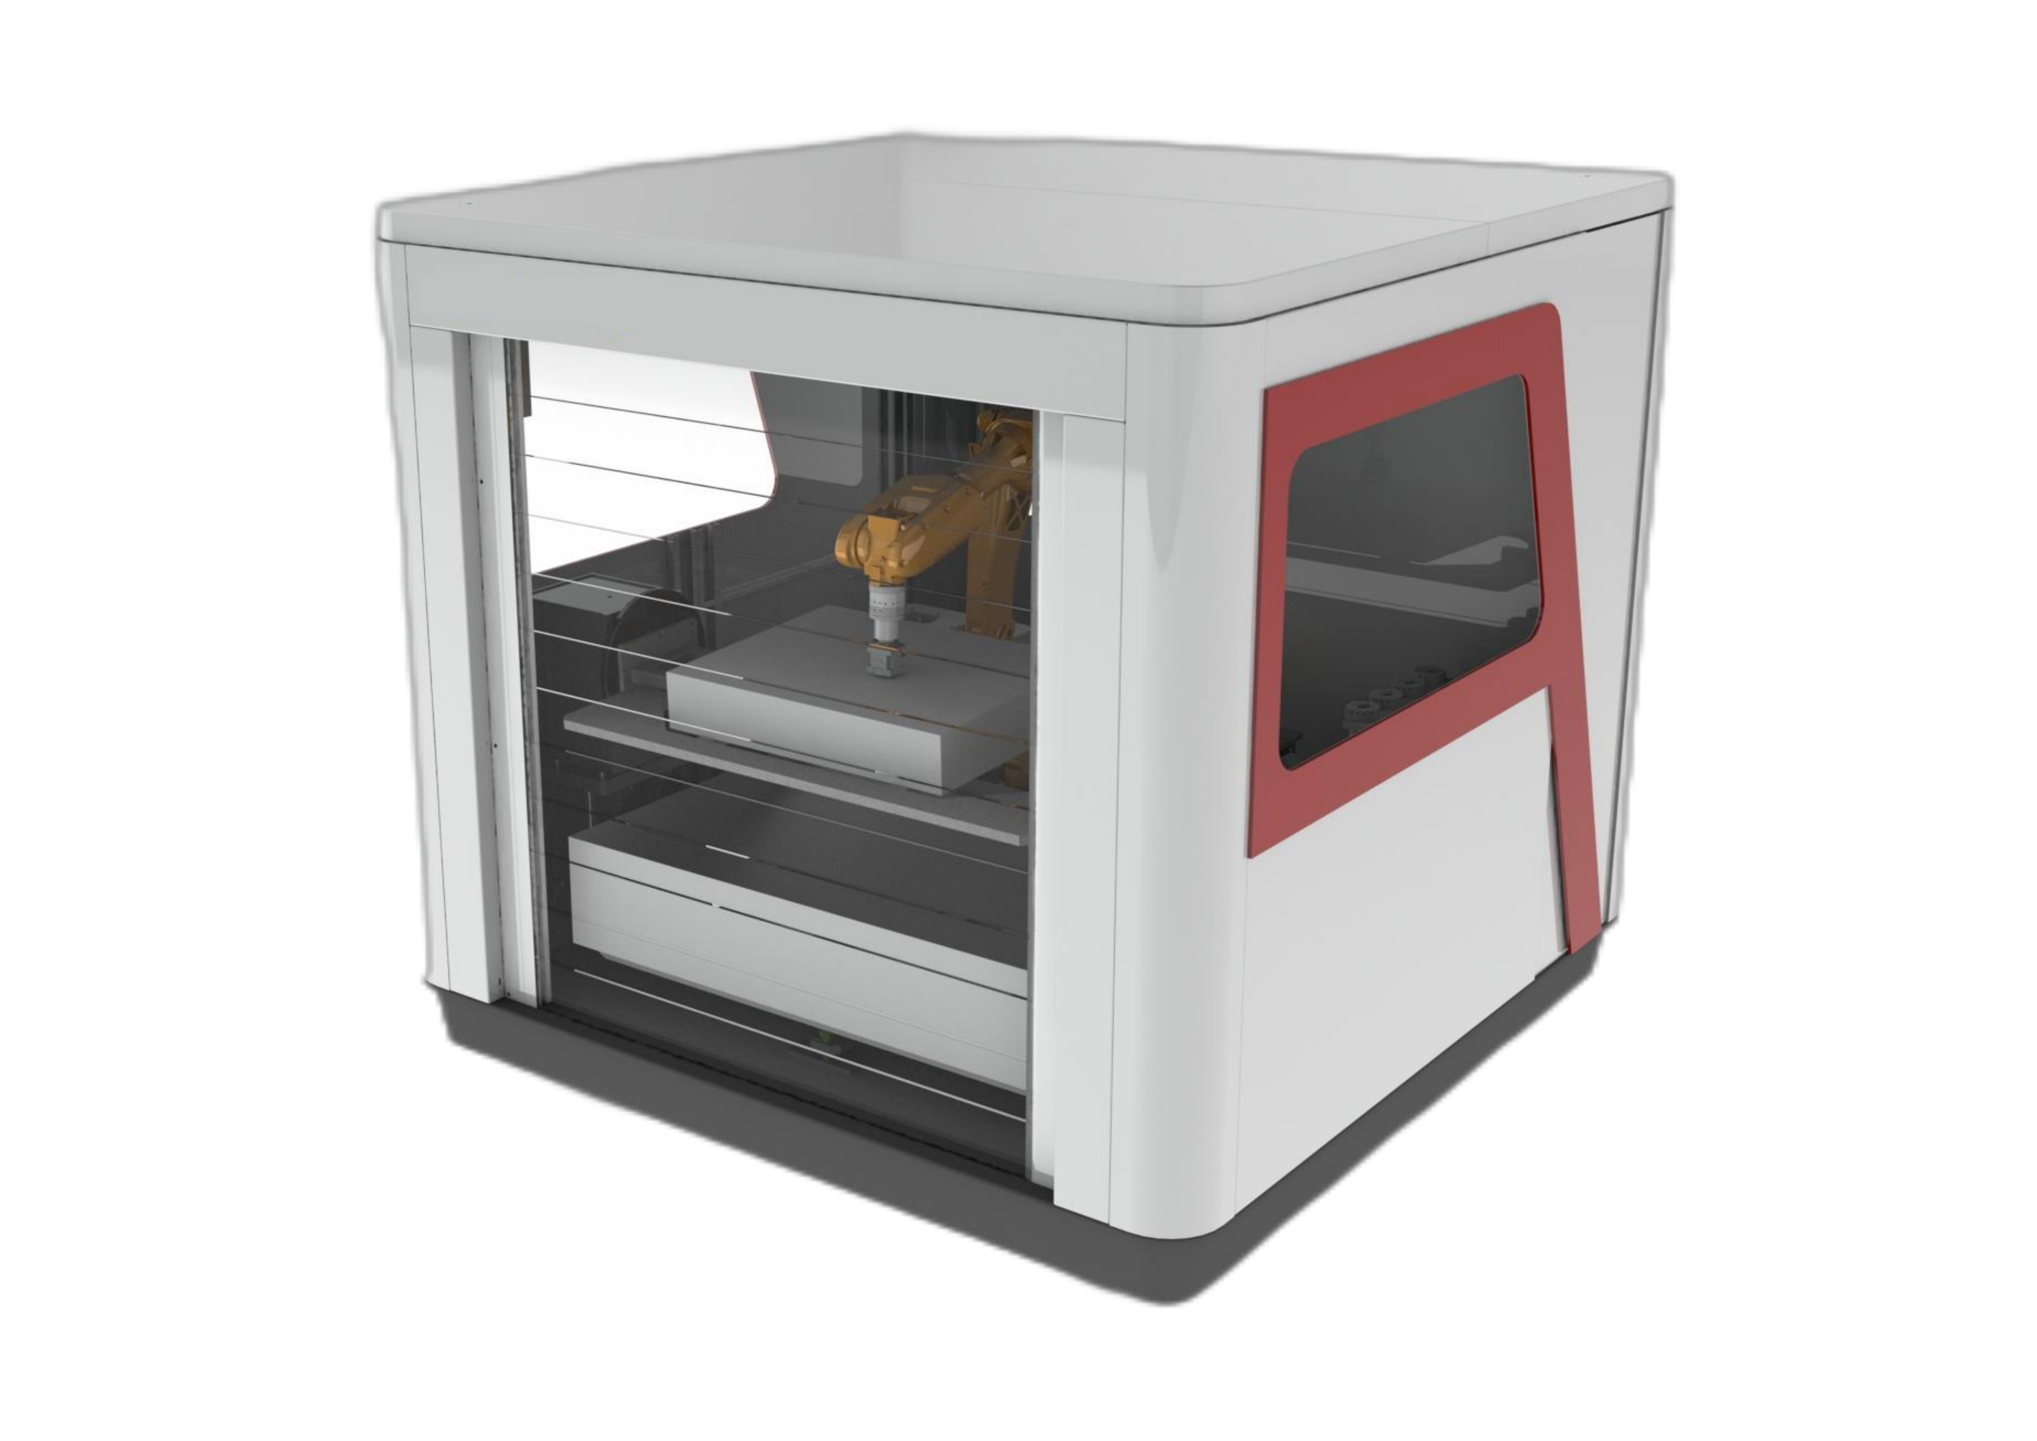
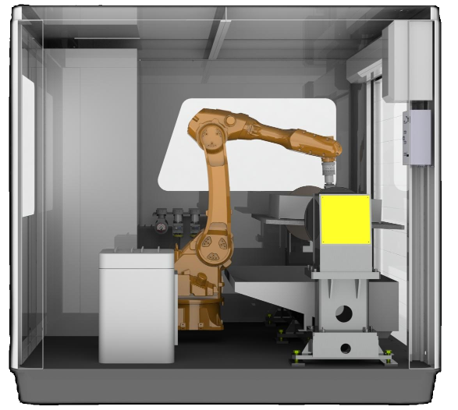
Robotik taşlama ve parlatma iş istasyonu, tozu tutmak için kapalı bir gövdeye ve bakım, modifikasyon ve yükseltmeler için modüler bir düzene sahiptir; robot güdümlü son işlemeyi uygun kuvvet kontrolü ve toz emme ekipmanıyla birleştirir.
- Kapalı gövde, son işlem sırasında oluşan tozun yayılmasını önlemeye yardımcı olur.
- Modüler yapı, bakım, değişiklik ve daha sonraki yükseltmeler için erişim imkanı sağlar.
- Robot, çapak alma işlemi de dahil olmak üzere, son işlem için iş parçasını taşır.
- İzleme fonksiyonları, kırık aletler ve kayışlar, alet ömrü ve üretim kapasitesini kapsar.
- Zımpara makinelerinde standart olarak pnömatik yüzer sistem kullanılırken, elektronik kontrollü sabit kuvvetli yüzer sistem opsiyonel olarak sunulmaktadır.
- Çift katmanlı malzemeden üretilen masa, toz geçirmez bir tasarıma sahiptir.
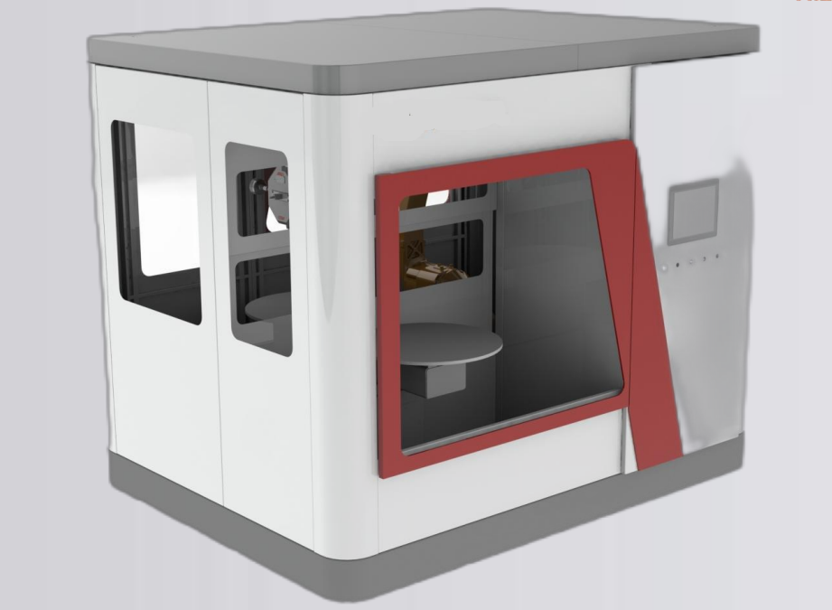
Kısmi tutma veya alet tutma: iş parçasından başlayın.
Robot parçayı taşıyor.
30 kg'a kadar olan parçalar için, parça tutucu bir düzenek, iş parçasını doğrudan yükleme konumundan sabit bir son işlem istasyonuna taşıyabilir. Bu, parça başına taşıma adımlarını azaltırken, çevredeki istasyonlar daha fazla zemin alanı gerektirir.
Robot aleti taşıyor.
Robotun aleti daha büyük veya daha ağır bir iş parçasına getirdiği, aletin sabitlendiği bir düzende, düzen daha kompakt olabilir; alet ve aşındırıcı değişiklikleri ise tek parça döngüsüne ek adımlar ekler.
30 kg rakamı, her model için izin verilen parça ağırlığı değil, rota seçimi için bir sınırdır. Aşağıdaki model tablosu, robotun taşıma kapasitesini ve önerilen parça ağırlığını ayrı ayrı tanımlar.
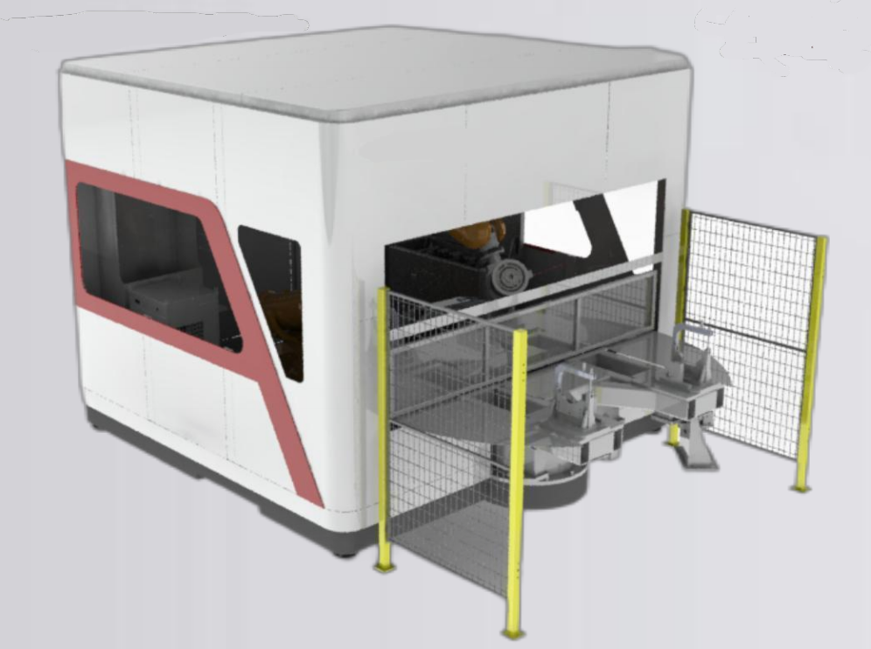
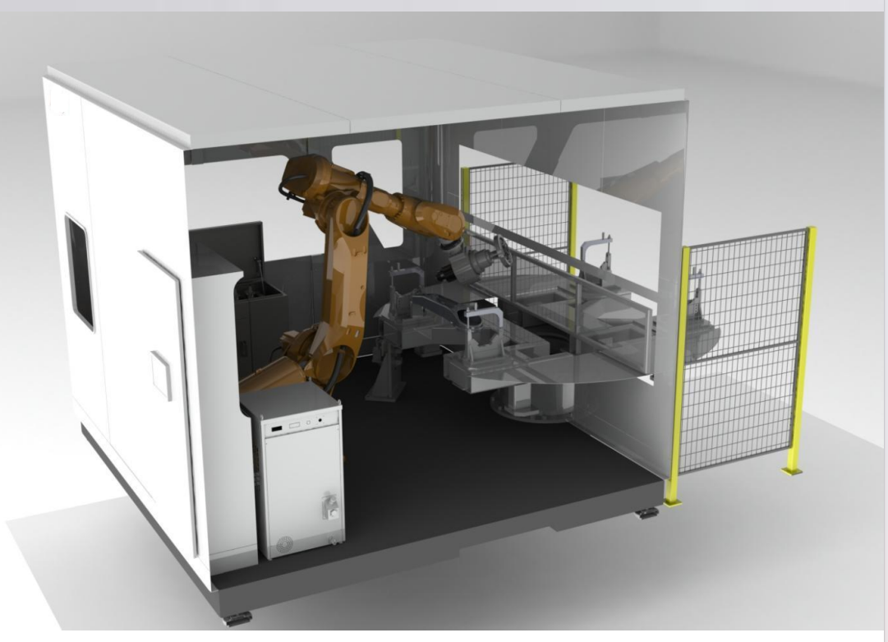
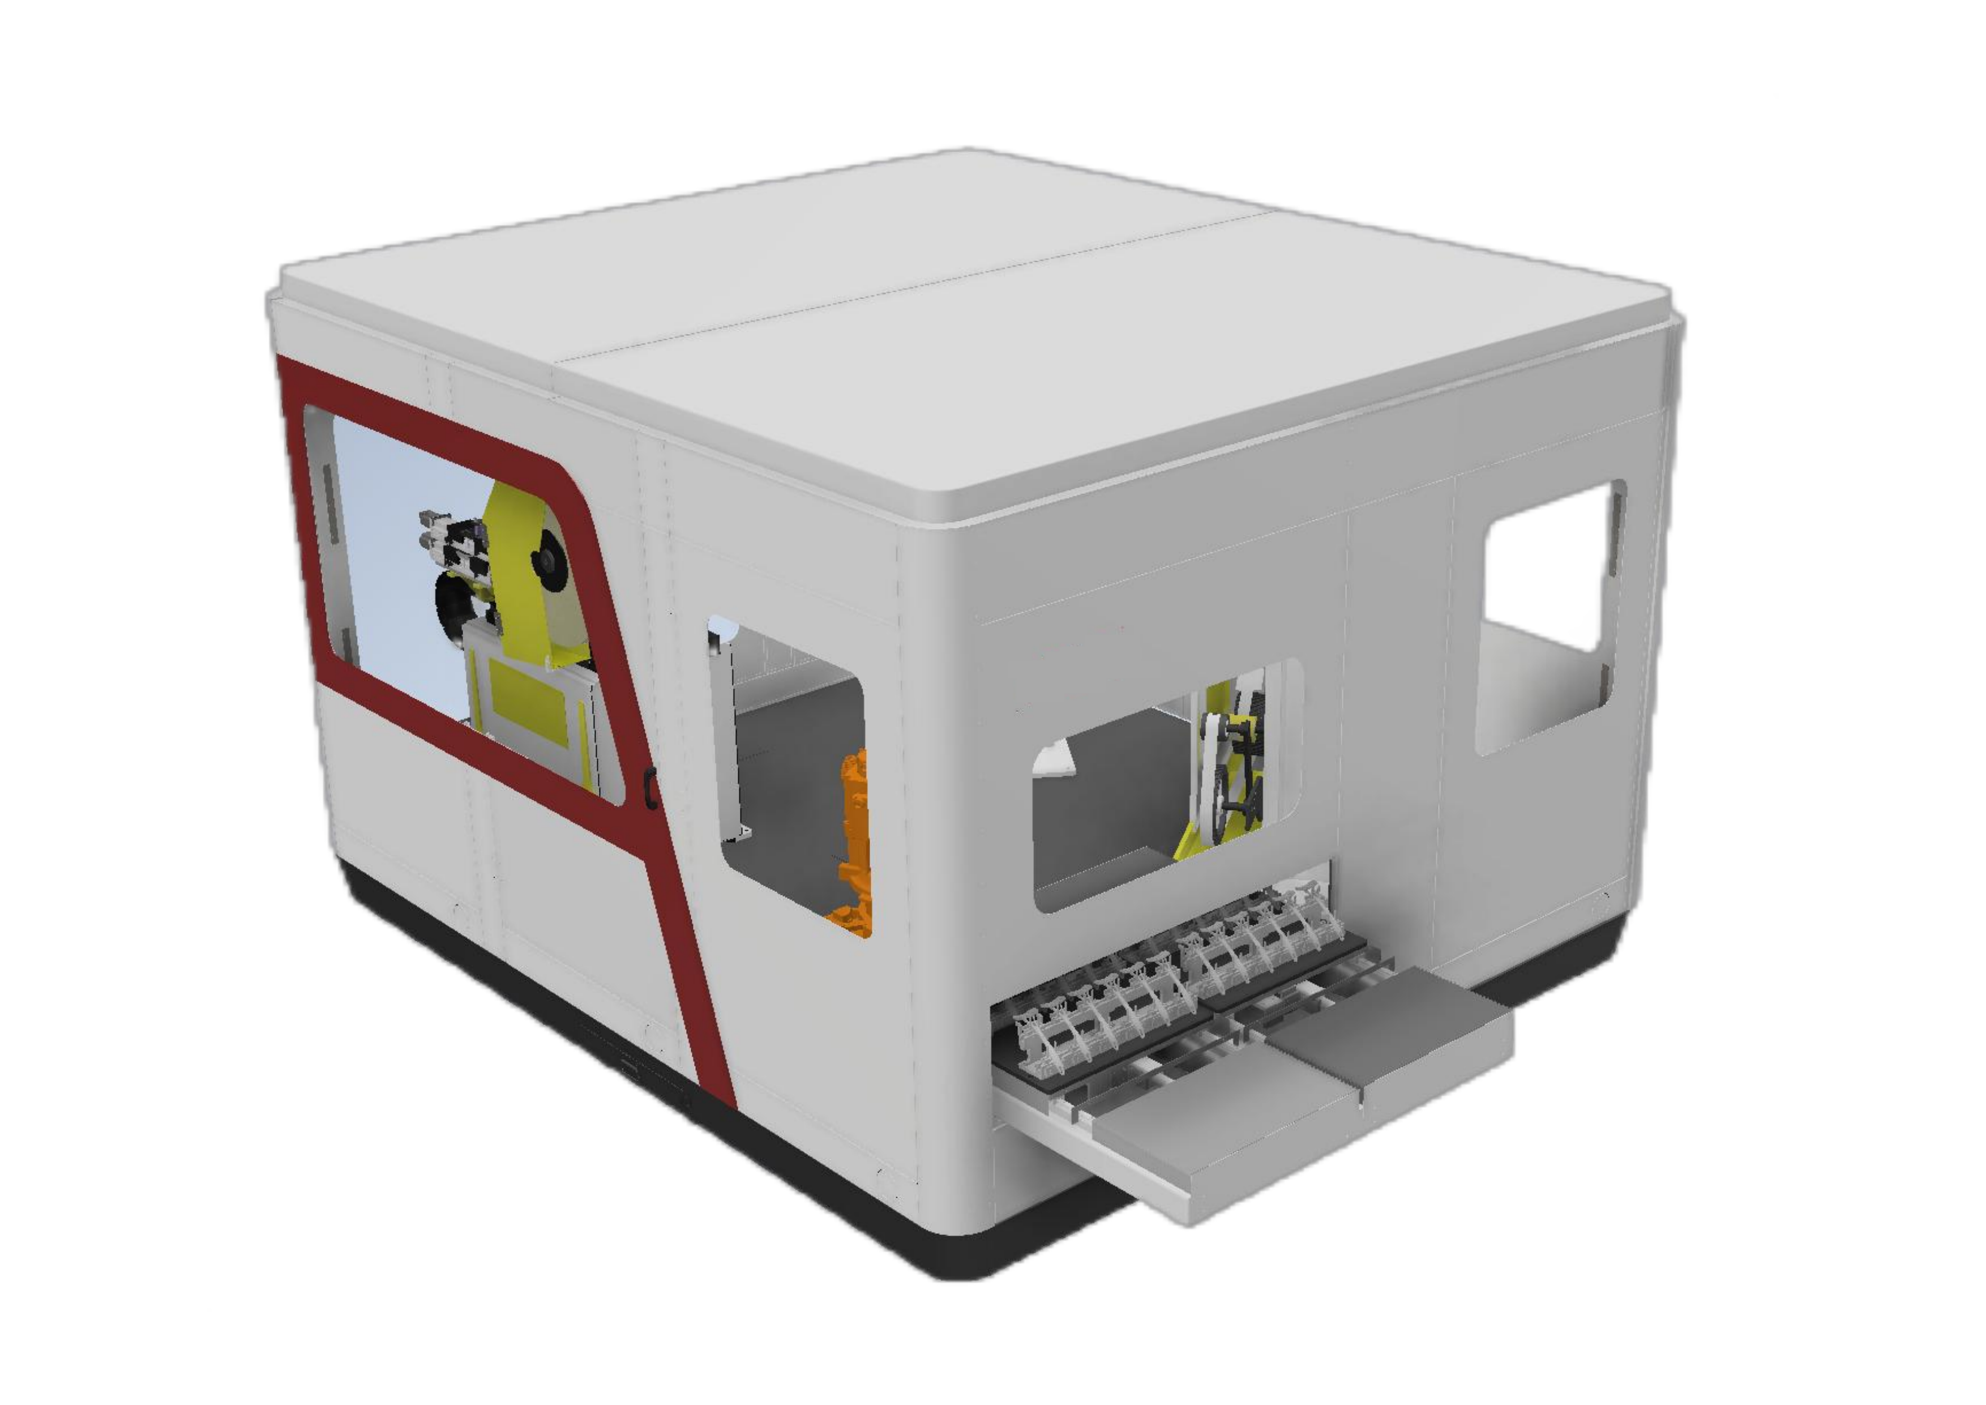
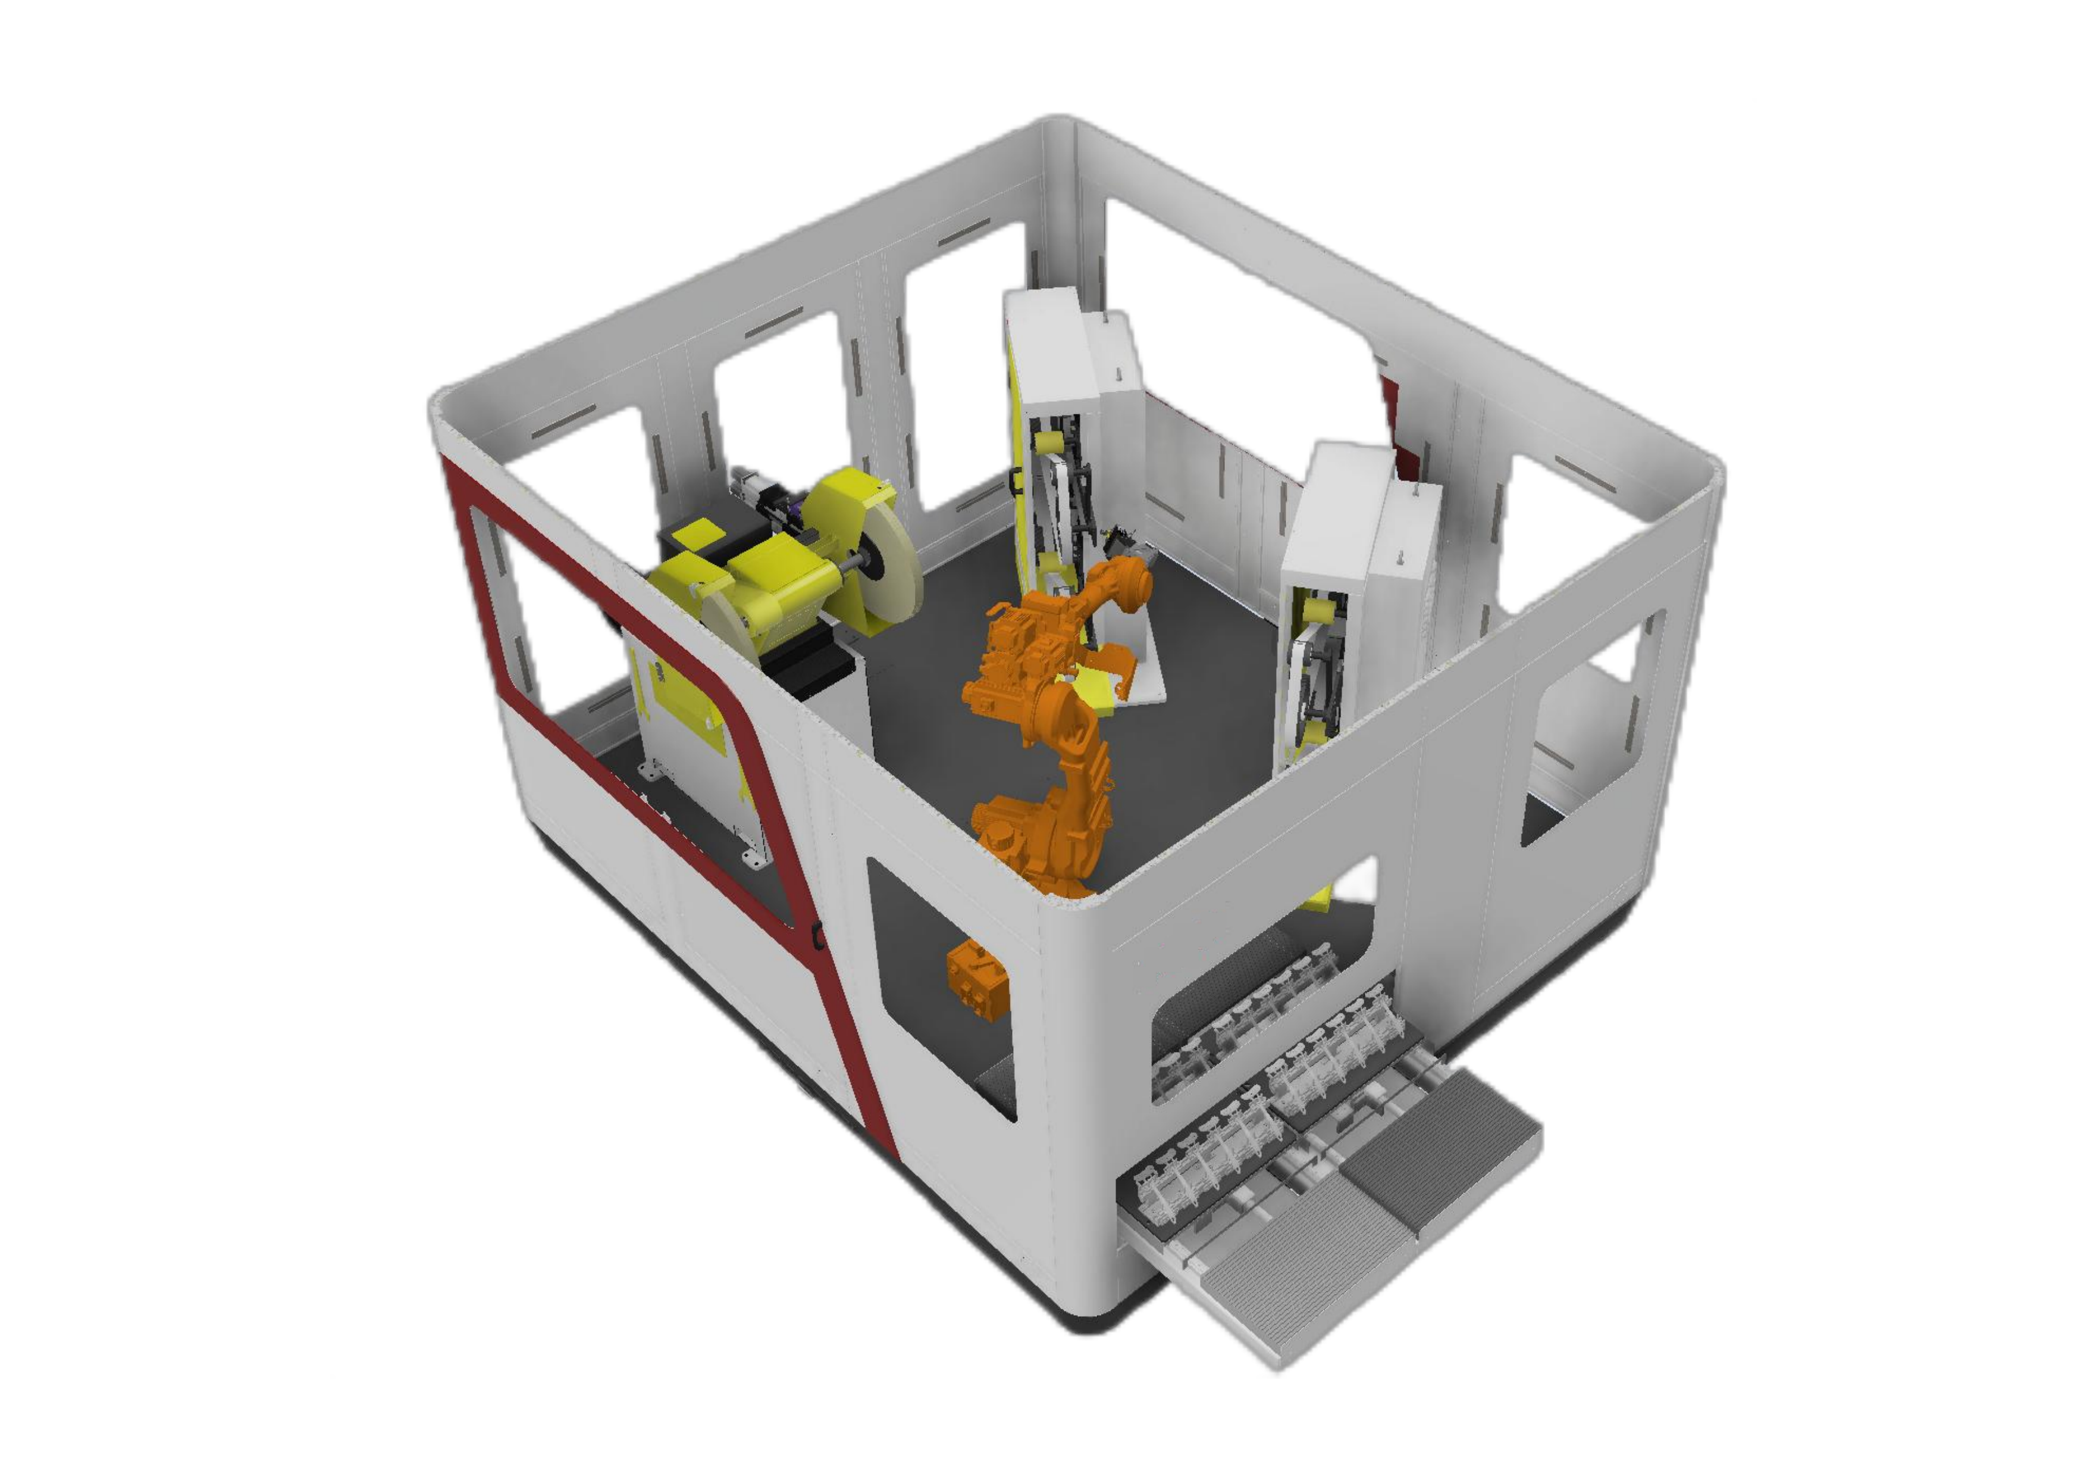
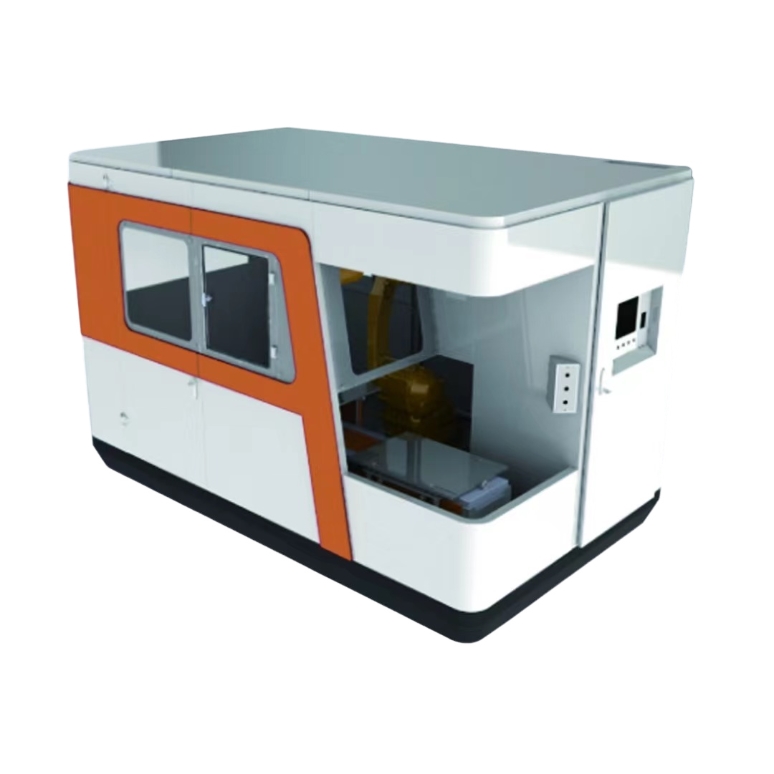
İş istasyonu modeli özellikleri
Kısmi tutma konfigürasyonu için desteklenen model aralıklarını karşılaştırın. Parça boyutları, parça ağırlığı ve robot yükü ayrı sınırlardır; iş parçasını barındıran bir satır seçin.
Tüm alanları karşılaştırmak için yatay olarak kaydırın.
| Model | Robotun faydalı yükü | Parça ağırlığı | Parça zarfı | Genel boyutları | Besleme / nominal güç | Taşlama hassasiyeti |
|---|---|---|---|---|---|---|
| EVSPG-10A | 10 kg | ≤3 kilo | 100 × 100 × 50 mm | 3450 × 2200 × 2260 mm | AC 380 V / 11.5 kW | ±0.1–0.2 mm |
| EVSPG-20A | 20 kg | ≤7 kilo | 200 × 200 × 100 mm | 3450 × 2200 × 2260 mm | AC 380 V / 12.5 kW | ±0.1–0.2 mm |
| EVSPG-30A | 30 kg | ≤15 kilo | 300 × 300 × 150 mm | 3450 × 2200 × 2260 mm | AC 380 V / 13.5 kW | ±0.1–0.2 mm |
| uygulanabilir malzemeler | Alüminyum dökümler, küçük donanımlar | |||||
| Endüstriyel robot | EVST | |||||
Doğruluk alanı, taşlama doğruluğunu tanımlar. Robot hareket gereksinimleri aşağıda ayrı olarak karşılaştırılmıştır.
Standart taşlama ve parlatma modülleri
Standart modüller arasında çift istasyonlu bant zımpara makineleri, tek istasyonlu bant zımpara makineleri ve tek istasyonlu parlatma makineleri bulunur. Geniş bantlı, büyük parça ve küçük parça parlatma modülleri, yüzer ve otomatik dengeleme düzenlemeleriyle modüler kombinasyonları destekler.
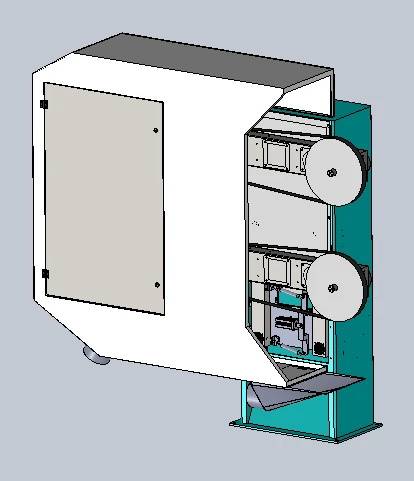
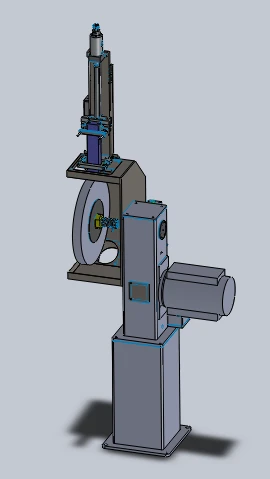
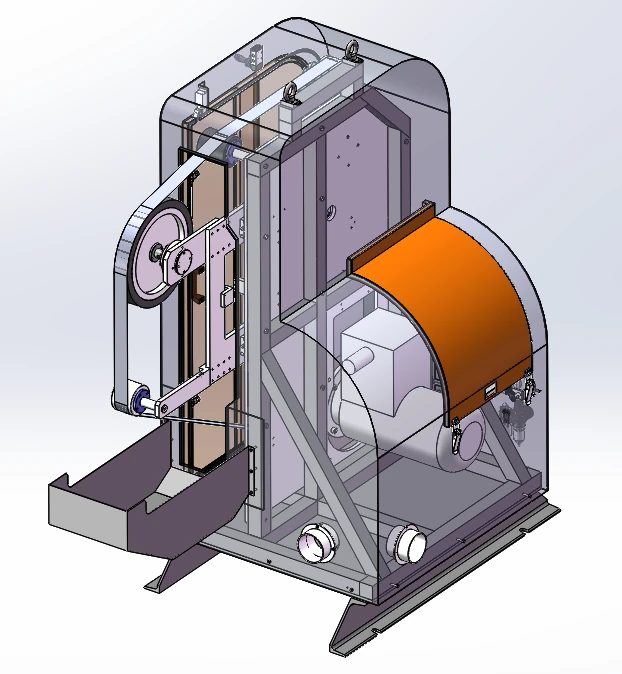
Bir bantlı zımpara makinesi konfigürasyonu, 4 kW'lık patlamaya dayanıklı bir tahrik motoru, maksimum 2800 rpm dönüş hızı ve 2800 mm × 70 mm'lik aşındırıcı bant kullanır. Bant izleme, toz haznesi bağlantısı, elektronik sabit kuvvet yükseltme seçeneğiyle standart pnömatik yüzer sistem ve yüzer mil için bir düzenleme içerir.
Yedi tüketim malzemesi ailesi ve rolleri
Sarf malzemesi seçimi, gerekli işleme ve temas şekline göre yapılır. Aşındırıcı kaldırma ve parlatma adımları arasında geçiş yapmak için farklı istasyonlar birleştirilebilir.
aşındırıcı bantlar
Seçilen temas yolu boyunca bant taşlama.
Mop tekerlekler
Tekerlek şeklinde sarf malzemesi kullanılarak yapılan aşındırıcı yüzey işleme.
Naylon tekerlekler
Naylon tekerlekli parlatma istasyonu ile yüzey parlatma.
Sisal tekerlekler
İstenen son işlem sırasına göre tekerlek parlatma.
Kumaş parlatma tekerlekleri
Bez tekerlekli parlatma istasyonu ile parlatma.
dosyalar
Bölgesel törpüleme ve kenar çapak alma.
Frezeleme takımları
Sonraki son işlemden önce frezeleme ve malzeme kaldırma.
Kuvvet kontrollü robotik taşlama
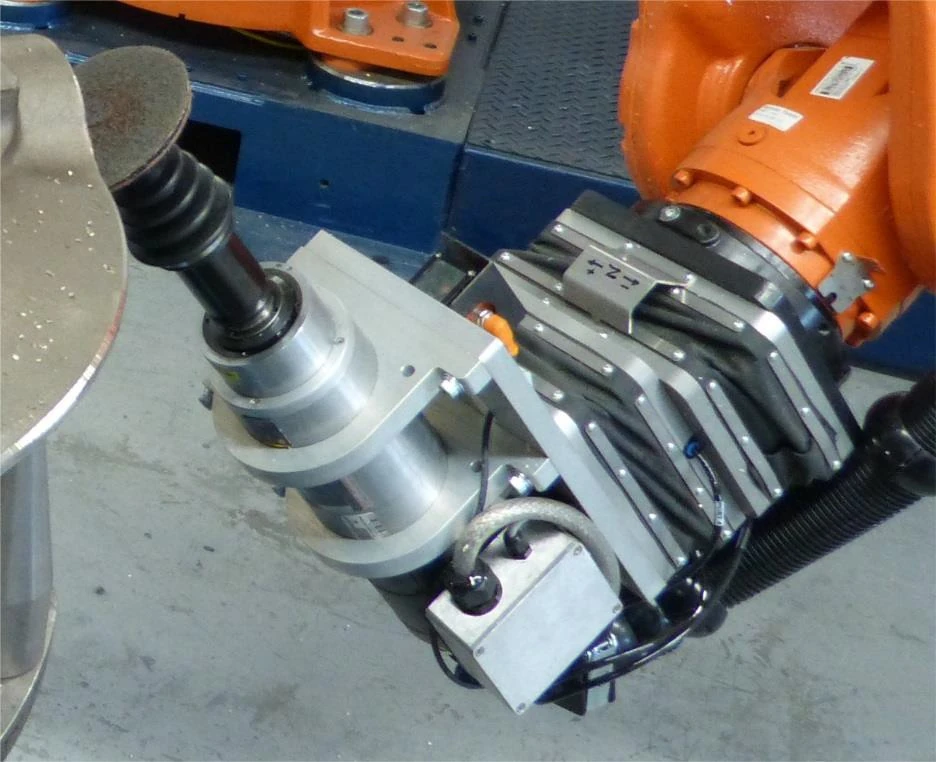
Pasif pnömatik uyumluluk
Oransal bir valf, yüzer mekanizma içindeki basıncı kontrol eder ve kontrol ayarı robotun duruşuna göre ayarlanır. Mekanik esneklik, ±10 mm'lik bir yüzerlik aralığı sağlar.
Aktif kuvvet geri bildirimi
Kuvvet geri beslemesi, parça pozisyonu, parça toleransı veya aşındırıcı aşınma değiştikçe teması korumak için yüzer cihazı ileri veya geri doğru ayarlar. Kontrollü kuvvet aralığı isteğe bağlıdır.
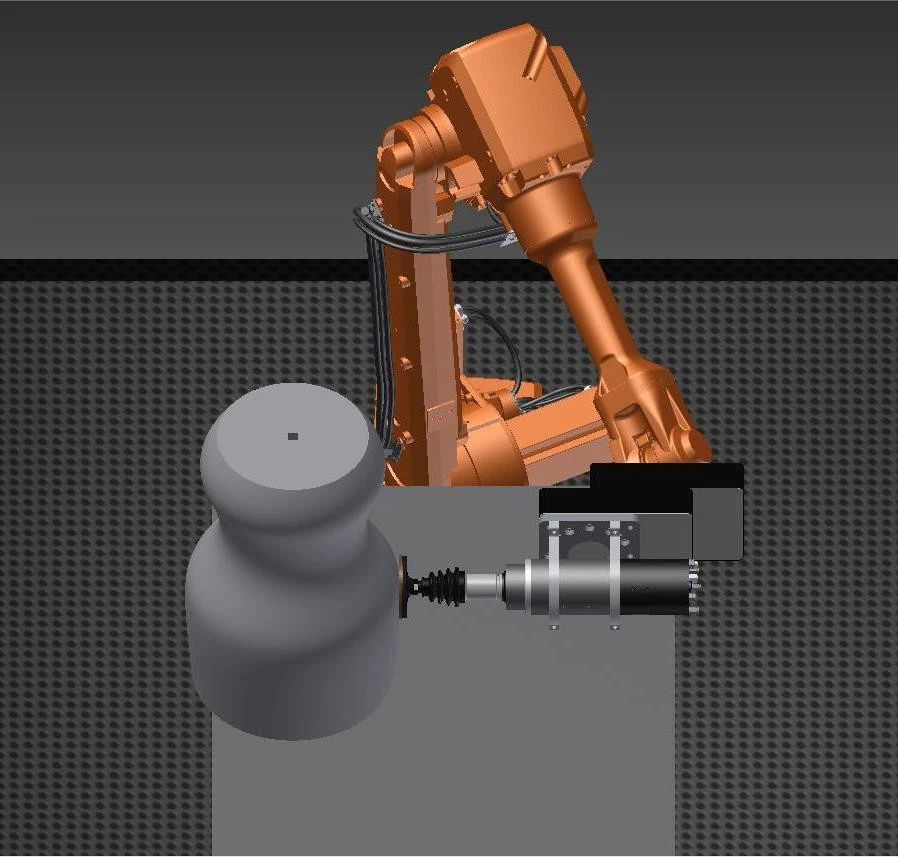
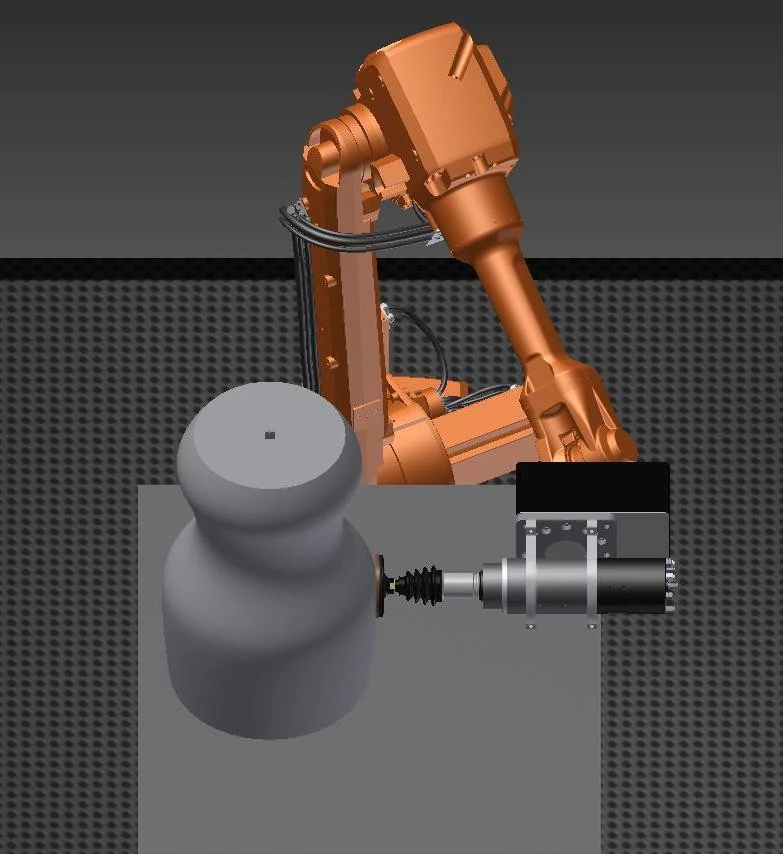
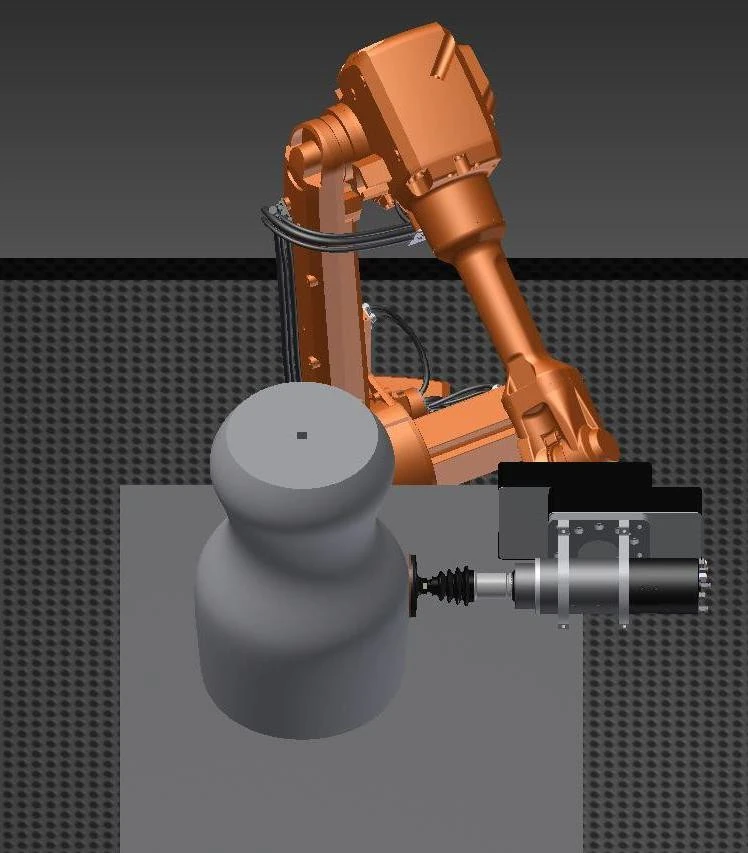
Tüm pozisyonlarda kuvvet/pozisyon kontrolü sağlayan bir takım seçeneği, otomatik takım değişimini destekler ve IP65 koruma sınıfıyla sürekli çalışma için tasarlanmıştır. Bunlar, robot gövdesi gereksinimlerinden ayrı, takım seçeneği özellikleridir.
Alet ve kuvvet kontrol ekipmanı seçenekleri
Alet aileleri
- Salınım yapan yüzer mil
- Salınım yapan iğ
- Yüzer döner törpü
- Kuvvet kontrollü yüzer ağır öğütücü
- Kuvvet kontrollü bant zımpara makinesi
- Sabit bantlı zımpara makinesi
Kuvvet kontrol ekipmanı formları
- Tüm pozisyonlarda kuvvet kontrol ekipmanı
- Tek yönlü kuvvet kontrollü taşlama makinesi
- Çift yönlü, çift istasyonlu, kuvvet kontrollü taşlama makinesi
- Kuvvet kontrollü çapak alma ekipmanı
Radyal olarak hareket eden elektrikli miller, bir diğer takım arayüzü seçeneğidir. İşlem, temas yönü ve mevcut erişim koşullarına göre takım ailesini seçin.
Toz emme ve çalışma kabini
Kartuş filtre konfigürasyonu, negatif basınçlı filtrasyon, PTFE kaplı filtre ortamı ve çekmeceli toplama ile darbeli temizleme kullanır. Teknik değerleri aşağıda gösterilmiştir.
| Teknoloji ürünü | Parametre değeri | birim |
|---|---|---|
| Power | 7.5 | kW |
| Hava akışı | 8500 | m³ / h |
| Filtre kartuşları | 6 | kartuşlar |
| filtre alanı | 66 | m² |
| Filtrasyon boyutu | 0.3-1 | um |
| Filtrasyon verimliliği | 99 | % |
| Basınçlı hava basıncı | 0.4-0.6 | Mpa |
| Toplama kutuları | 40 × 2 | L |
| Ses düzeyi | 78 2 ± | dB |
| Giriş bağlantıları | 4 × 200 | mm |
| Genel boyutları | 1350 × 1100 × 2280 | mm |
| Besleme gerilimi | 380 | V |
| Besleme frekansı | 50 | Hz |
Muhafaza ve toz arayüzleri
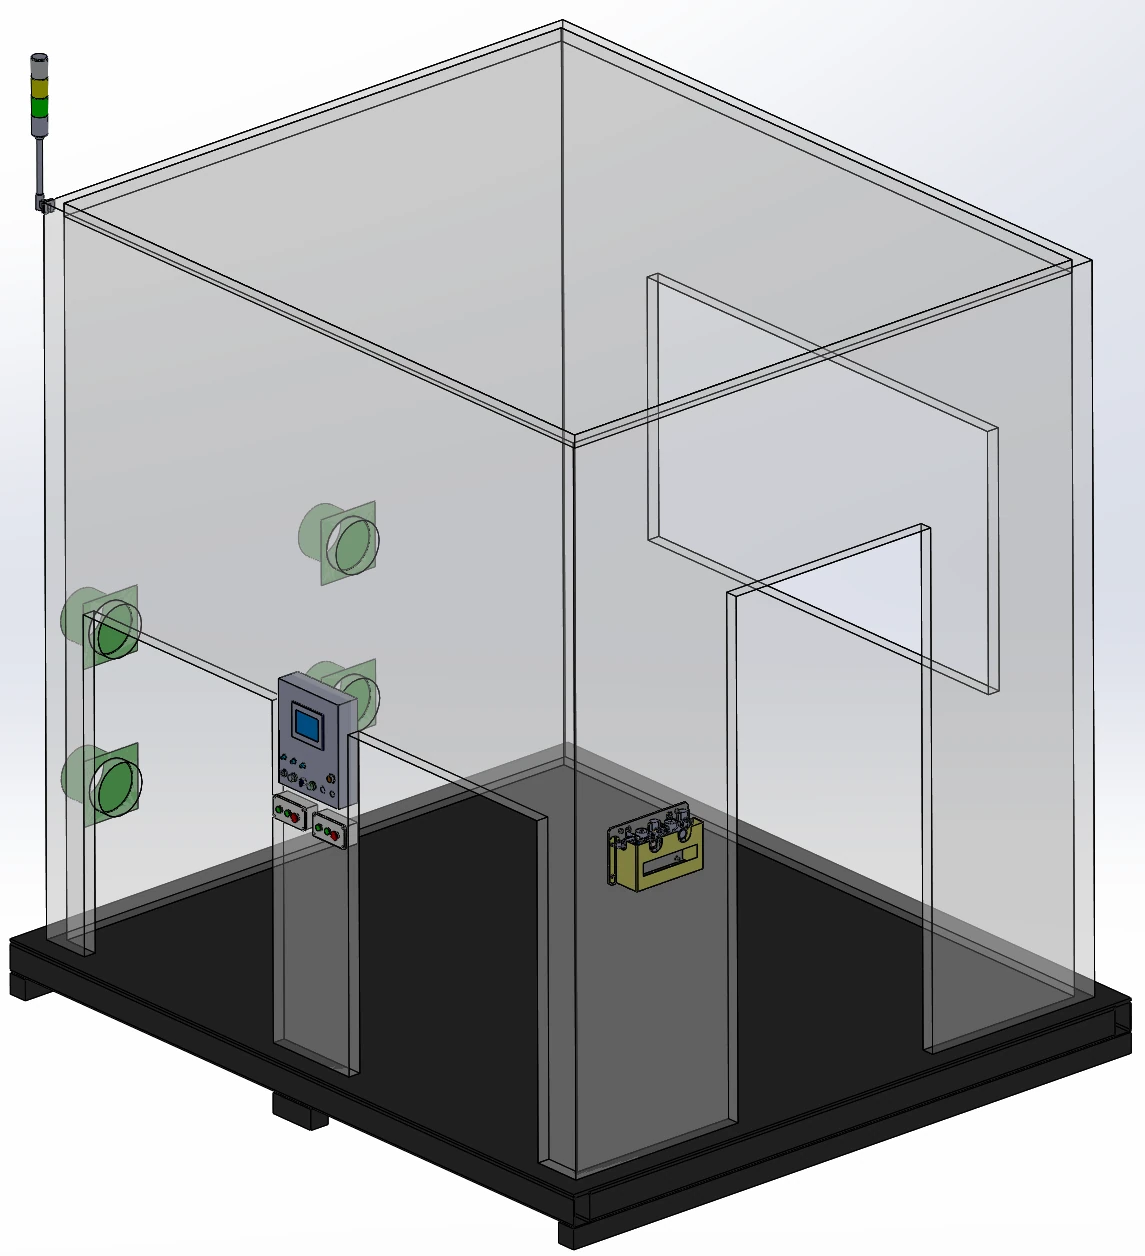
Sac panellerle desteklenmiş alüminyum profilli bir muhafaza, 5 mm'lik akrilik bir gözetleme penceresi, aydınlatma ve 4 adet havalandırma bağlantısı içerir. Bir ekran paneli, yükleme onayı buton kutusu, bakım kapağı ve forklift erişimine sahip Q235 karbon çelik taban, düzenlemeyi tamamlar.
Islak emme ve entegre toz kontrolü
Islak emme yöntemi, alüminyum ve magnezyum tozları için uygun bir çözümdür. Çalışma istasyonu gövdesi, dış kabuk, toz geçirmez çift katmanlı masa tasarımı ve toz haznesi bağlantıları ile tozu tutabilir; toz algılama ve alarm sistemleri ise yapılandırma seçenekleridir.
Robot hareketi ve koruma gereksinimleri
Bu hareket ve koruma gereksinimlerini karşılaştırma kontrol listesi olarak kullanarak, uygulama için altı eksenli bir robot seçin. Bunlar, iş istasyonu taşlama hassasiyetinden ve kontrol edilen temas kuvveti aralığından ayrı robot seçim koşullarıdır.
- Robot tekrarlanabilirliği
- ± 0.02 mm
- Etkin doğrusal hız
- ≥5 m/sn
- TCP doğruluğu
- 0.2 mm
- Yol doğruluğu
- ≤0.2 mm 300 mm/s'ye kadar taşlama hızlarında
- Robot koruması
- IP67
- Temas yükü referansı
- 3-10 kg
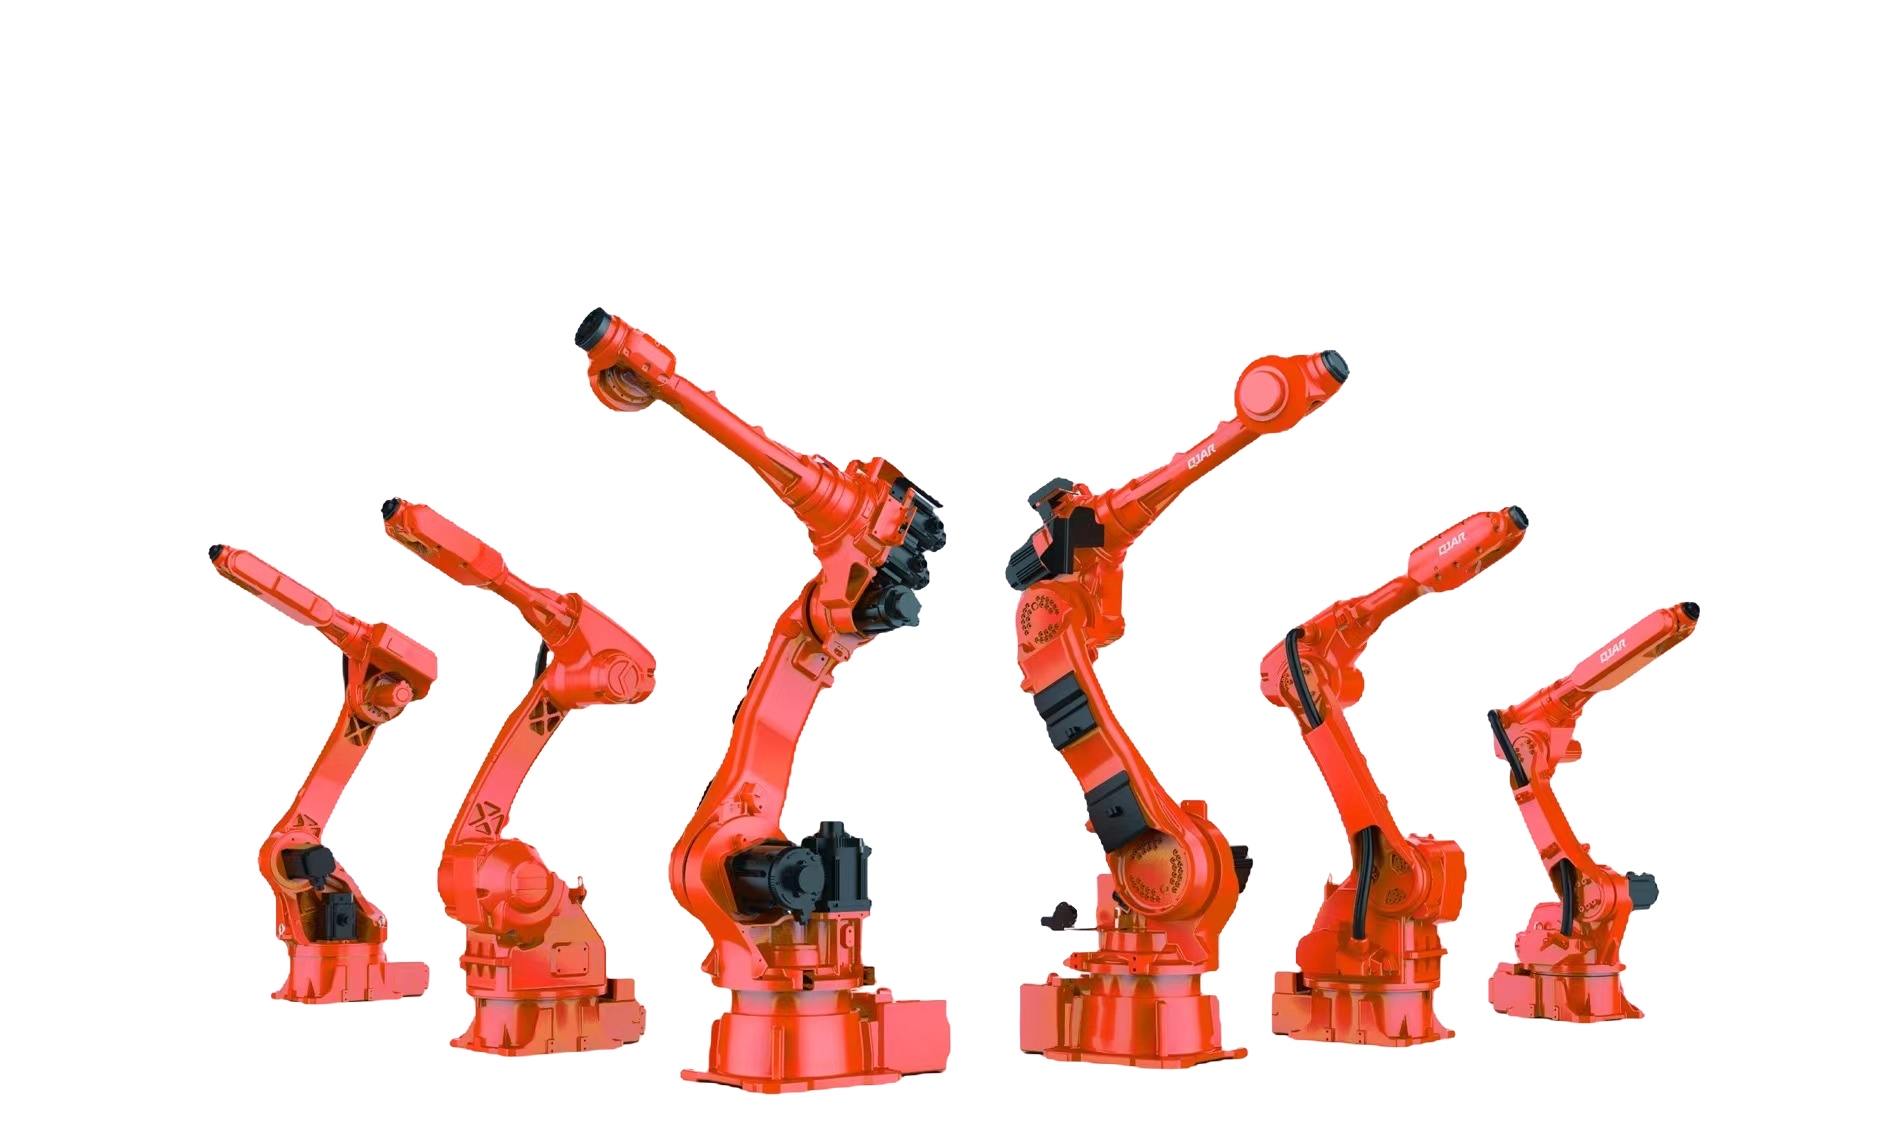
Hat içi durum izleme
Sarf malzemesi ve alet durumu
Mevcut fonksiyonlar arasında kopmuş kayış tespiti, kırık takım tespiti ve takım ömrü yönetimi yer almaktadır. Seçilen taşlama takımı konfigürasyonu için takım yağlaması da eklenebilir.
Üretim durumu
Üretim kapasitesi yönetimi, sarf malzemesi izlemesini tamamlar. Seçilen alet ve muhafaza düzeniyle birlikte gerekli sinyalleri ve bakım erişimini gözden geçirin.
FSW dikiş bitirme
Alüminyum pil tepsisi FSW dikişleri
Tipik bir uygulama örneği, alüminyum pil tepsilerindeki sürtünme kaynaklı dikişlerin robot güdümlü taşlama işlemidir.
Çift taraflı FSW son işlem
Ayrı bir çift taraflı uygulama, kuvvet kontrollü bir mil, bir döner konumlandırıcı ve ıslak ekstraksiyonu birleştirerek 6 FSW dikişini (3 önde ve 3 arkada) öğütür.
İlgili çerçeve sonlandırma işlemleri
İlgili batarya gövdesi işlemleri arasında kaynak yüzeyi frezeleme, çapak alma ve frezeleme sonrası sızdırmazlık yüzeylerinin taşlanması yer almaktadır.
Otomatik taşlama hattı: iş istasyonu arayüzleri
Otomatik taşlama hattı planlarken, iş istasyonu arayüzünden başlayın: gelen parça konumu, transfer erişimi, çıkarma bağlantıları ve çevredeki ekipmanlarla paylaşılan sinyaller. Yerleşimi, bitirme sırasına ve takım değiştirme ve bakım için gerekli erişime uygun hale getirin.
Kısmi mi yoksa tamburlu mu? Hangisini seçmeliyim?
30 kg'a kadar olan parçalar için, parça tutma yöntemini bir seçim başlangıç noktası olarak kullanın, ardından modele özgü parça ağırlığını, kavrama erişimini ve bitirme yolunu kontrol edin. Daha büyük veya daha ağır parçalar, alet tutma yöntemine uygundur. Model tablosu, bu genel yöntem kriterinden daha dar parça sınırları sunar.
Her bir iş istasyonu modeli hangi robot yük taşıma kapasitesine ve parça ağırlığına sahiptir?
Üç model satırı, 10, 20 ve 30 kg'lık robot yük kapasitelerini sırasıyla 3, 7 ve 15 kg'a kadar önerilen parça ağırlıklarıyla eşleştirir. Robot yük kapasitesi ve parça ağırlığı farklı seçim alanlarıdır; ikisini de parça zarfıyla birlikte kullanın.
Pasif yüzer sistem mi yoksa aktif kuvvet kontrolü mü – parçam hangisine ihtiyaç duyuyor?
Pasif pnömatik uyumluluk, mekanik olarak yüzer hareket sağlar. Aktif kuvvet geri beslemesi, parça konum değişikliklerini, parça toleranslarını ve sarf malzemesi aşınmasını telafi etmek için yer değiştirmeyi ayarlar ve teması korur. Yüzey etrafındaki yaklaşımı ve varyasyonunu seçin.
Hangi temas kuvveti aralığı korunabilir?
Kontrollü temas kuvveti aralığı talep üzerine sağlanır. Kuvvet kontrol konfigürasyonunu seçmeden önce iş parçası malzemesi, geometrisi, son işlem aleti ve hedef yüzey hakkında görüşme yapın.
Alüminyum ve magnezyum tozları için hangi toz emme sistemi gereklidir?
Islak ekstraksiyon, alüminyum ve magnezyum tozları için mevcut bir yöntemdir. Ekstraksiyon ve muhafaza ekipmanı seçerken malzeme ve prosesi göz önünde bulundurun; kartuş filtre özellikleri ayrı bir konfigürasyonu tanımlar.