
Döküm Parçaları için Robotik Çapak Alma Hücresi: Robot Hücreleri, Özel Amaçlı Makineler ve Tarama Tabanlı Taşlama
Robotik çapak alma hücresi, robotun sabit bir fikstüre veya konumlandırıcıya sabitlenmiş bir döküm parçası etrafında bir mil veya taşlama başlığı taşıdığı, alet tutuculu bir hücredir.
Çalışmanızı tartışın →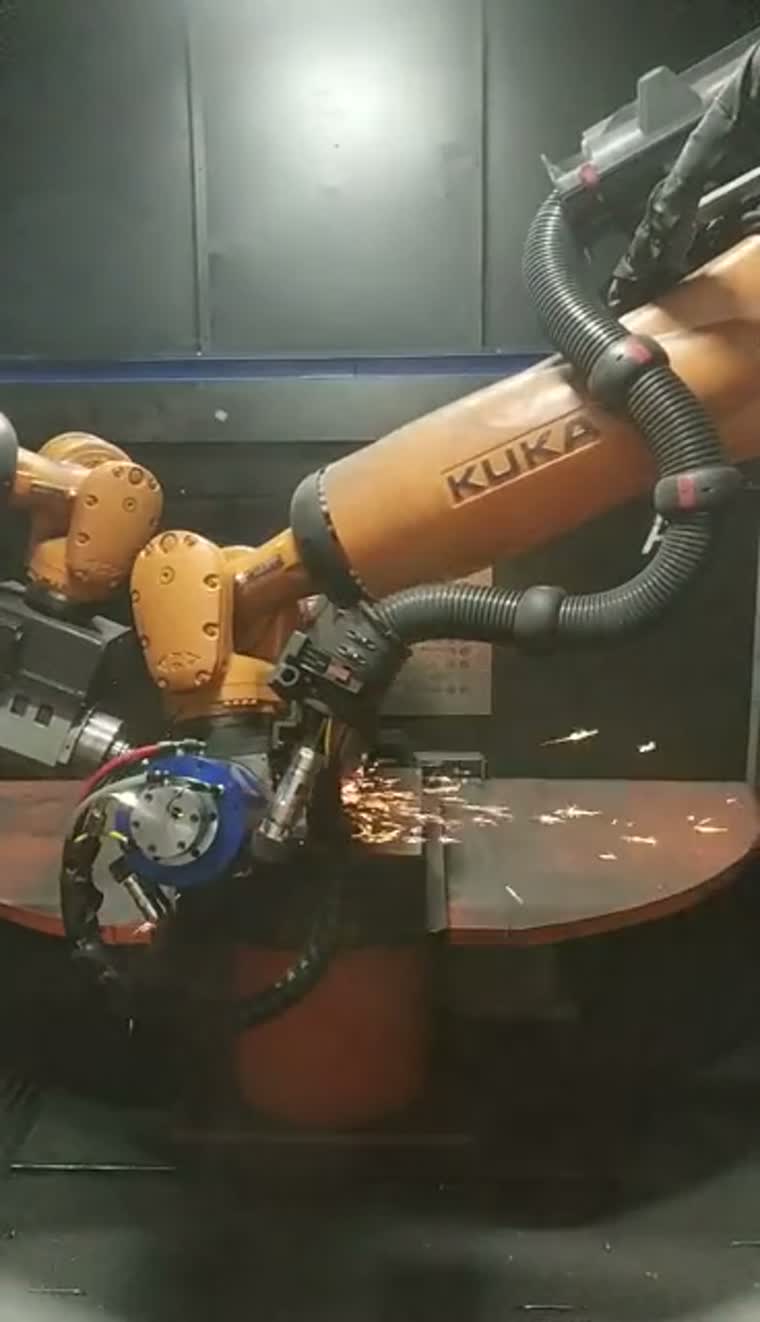
Döküm ve kısıtlamalarıyla başlayalım.
Tipik iş parçası aileleri arasında motor blokları, silindir kapakları, şanzıman gövdeleri ve motor gövdeleri bulunur. Sıkıştırma erişimi, tornalama boşluğu ve takım yaklaşımı hücre düzenini belirler.
Gelen dökümlerin konturu ve ayırma çizgisi konumu farklılık gösterebilir. İşleme yolunu seçmeden önce temsili dökümleri, fikstür referans noktalarını ve işlenecek alanları inceleyin.
Maksimum iş parçası ağırlığı: talep üzerine.
Maksimum iş parçası boyutları ve tornalama aralığı: talep üzerine.
Alet destekli bir düzenleme, sabit son işlem aletleriyle taşınması zor olan iş parçaları için uygun olabilir; taşıma yolu kararı ayrıca erişime ve sabitlemeye de bağlıdır.
Hücre düzenleri, kuvvet kontrol seçenekleri ve toz emmeHücre yapılandırmaları ve araç erişimi

Hücre konfigürasyonları, robot tarafından tutulan bir aleti sabit bir fikstür, bir konumlandırıcı veya alternatif bir döner tabla ile birleştirir. Alet yaklaşımı ve döküme erişim, düzenlemeyi yönlendirir.
Gerekli işlemlere ve iş parçalarının çeşitliliğine göre yüzer iş mili seçenekleri, otomatik takım değiştirme ve takım deposu belirlenebilir.
Kontrollü temas kuvveti aralığı: talep üzerine.
Hücre düzenleri, kuvvet kontrol seçenekleri ve toz emmeDökme metal gövdeler
Çapak alma yolları, döküm gövdelerindeki çapakları, ayırma çizgilerini ve kalıp kalıntılarını gidermeyi amaçlar; gelen varyasyon ve takım erişimi süreci şekillendirir.
Motorlar ve güç aktarma organları
Motor blokları ve silindir kapakları, dış kenarlar ve yan delikler için farklı aletler gerektirebilir; işlem gerektirdiğinde görüş konumlandırma ve alet değişiklikleri de dahil olmak üzere.
Otomotiv ve motosiklet bileşenleri
Döküm bileşen aileleri, fikstür ortaklığı ve ürünün ne sıklıkla değiştiği dikkate alınarak bir robot hücresi veya özel bir makine için değerlendirilebilir.
Motor üretimi
Motor gövdesi çapak alma işlemi, robot ve özel makine entegrasyonu için tipik bir uygulamadır; bu işlemde sıkıştırma referans noktası ve kenar erişimi her gövde ailesi için ayrı ayrı tanımlanır.
Robot hücresi ile özel amaçlı makine karşılaştırması
| İş parçası ailesi | yapılandırma | Eksenler ve konumlar | Değişim esnekliği | Üretim karışımı |
|---|---|---|---|---|
| Büyük döküm gövdeler | Robot hücresi | Mafsallı takım hareketi; sabit veya konumlandırılmış iş parçası | Farklı gövdeler için alet ve fikstür değişiklikleri | Farklı özelliklere sahip karma aileler |
| Tekrarlanan döküm bileşen aileleri | Özel amaçlı makine | Koordinatlı eksenler; tek veya alternatif konumlar | Planlı geçiş sürelerine sahip özel fikstürler | Belirli bir aile içinde tekrarlanan koşular |
| Küçük konturlu bileşenler | Özel amaçlı makine | Koordinatlı eksenler ve indekslenmiş konumlar | Desteklenen bileşen aralığındaki takım değişiklikleri | Tekrarlanan kontur işleme görevleri |
| Orta ve büyük bileşenler | Özel amaçlı makine | Doğrusal veya döner indeksli düzenlemeler | Parçaya özel fikstürler ve proses kurulumu | Tanımlanmış işlem dizileri |
Tüm alanları karşılaştırmak için yatay olarak kaydırın.
Çözüm seviyesinde özel amaçlı makineler
Özel amaçlı makineler, tekli, alternatif veya indeksli işleme pozisyonlarıyla koordineli takım hareketi sağlar. Bu makineler, parça ailesi ve fikstür düzenlemesi etrafında çözüm düzeyinde değerlendirilir.
Örnek iş parçaları arasında telefon gövdeleri, kamera modülleri, set üstü kutu gövdeleri, kapı kolları ve otomotiv plastik parçaları yer almaktadır.
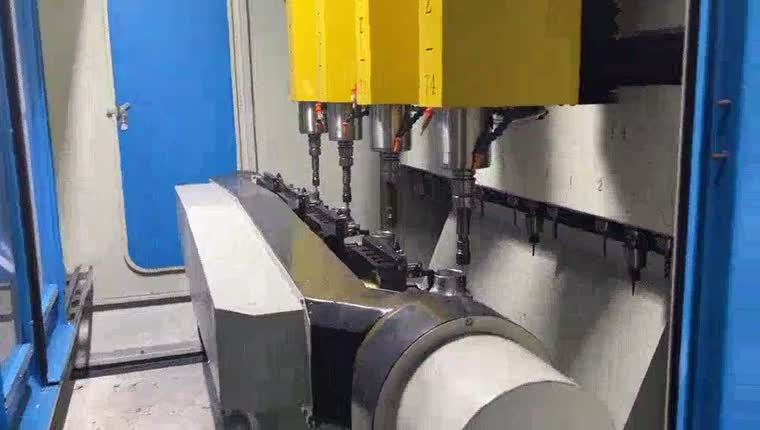
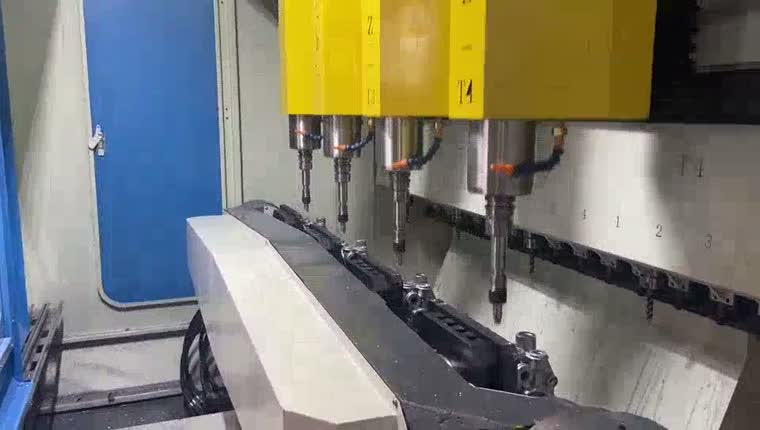
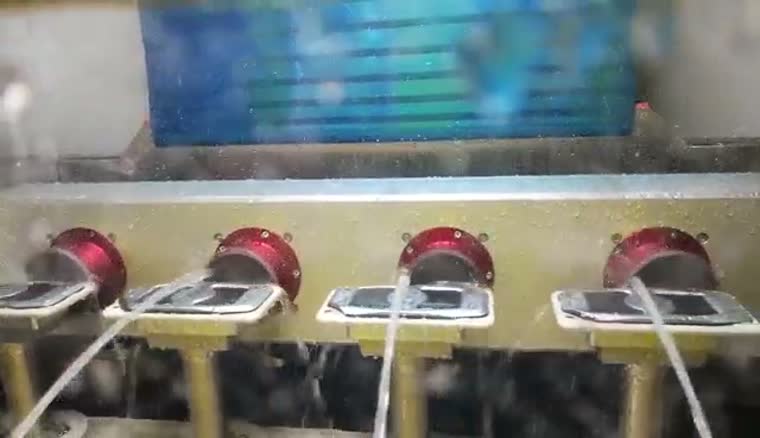
Uygun kontur sonlandırma işlemleri için, aletin etrafına sıvı püskürtülerek ve döner aparatlar kullanılarak ıslak işlem yöntemi uygulanabilir. Uygunluk, malzemeye ve istenen son işleme bağlıdır.
Aks bileşenleri için, fikstür ve işlem sırasını planlarken kaynak işleminden çapak alma işlemine geçişi göz önünde bulundurun.
Aks kaynağı ve kaynak sonrası işlemlerEVST Tarama-Yol Oluşturma Taşlama
EVST Tarama-Yol Oluşturma Taşlama yazılımı, tanımlanmış işleme bölgeleri içinde taranan iş parçası konturlarından bir taşlama yolu oluşturur; bu, işlemi tanımlama, fikstürleri doğrulama veya bitmiş parçayı kontrol etme ihtiyacını ortadan kaldırmaz.
Programlama gerektirmeyen bir taşlama robotu için hedeflenen azalma, manuel olarak nokta nokta yol öğretiminin azaltılmasıdır. Takım seçimi, tarama kapsamı, işlem sınırları ve kabul kriterlerinin yine de belirlenmesi gerekmektedir.
Çalışmanızı tartışın →Taranan konturdan uygulamaya kadar
İş parçasını tarayın, tanımlanmış işleme bölgesindeki konturu belirleyin ve robot yürütmesi için bir yol oluşturun. Yol, fikstür erişimi ve seçilen takım ile karşılaştırılmalıdır.
Seçilen bölgedeki iş parçasının konturunu yakalayın.
İşleme kenarını belirleyin ve takım yolunu oluşturun.
Seçilen temas aracıyla işaretlenmiş yolu uygulayın.
Kavram diyagramı · Adımlar, iş parçası ve hücre doğrulaması gerektirir.
Kuvvet kontrollü yürütme, oluşturulan yol boyunca teması destekler; kuvvet kontrol seçenekleri ve özellikleri, daha geniş hücre konfigürasyonu ile seçilir.
Hücre düzenleri, kuvvet kontrol seçenekleri ve toz emmeÜç boyutlu görüş ve uyarlanabilir yollar
Üç boyutlu görüntüleme ve işleme, iş parçasının bir temsilini oluşturabilir ve yolu mekansal varyasyona uyarlayabilir. Kontur ve işlemin taramadan belirlenebildiği durumlarda CAD gerektirmeyen işleme isteğe bağlıdır; ürün denetimi de isteğe bağlıdır.
Anlaşmaya varılan kapsama ve test koşulları kapsamında tarama süresi: talep üzerine.
Anlaşmaya varılan malzeme, geometri ve test koşulları altında tarama doğruluğu: talep üzerine.
Lazer algılama ve sapma telafisi
Noktasal lazer algılama, mevcut parçayı önceki parçayla karşılaştırabilir ve ayırma çizgisindeki konumsal varyasyonu telafi edebilir. Bu karşılaştırma, CAD modelinden sapmadan ziyade, parçadan parçaya sapmayı ilgilendirir.
Kaynak çıkıntısının lazerle ölçülmesi, kaynak dikişi işleme sırasında pozisyon telafisi hakkında bilgi sağlayabilir ve son işlem aletiyle koordinasyon sağlayabilir. Ölçüm ve kaldırma stratejisi, birleşme noktasına uygun olmalıdır.
Çevrimdışı programlama ve simülasyon
Çevrimdışı programlama, robotun hücreden uzaklaşma yolunu hazırlar. Çarpışma kontrolü ve kod simülasyonu, bir son işlemci kontrol cihazına özgü programı üretmeden önce incelemeyi destekler.
Aleti, fikstürü ve robot yolunu tanımlayın.
Çarpışmaları inceleyin ve programı simüle edin.
Kontrolcü kodunu çıktı olarak verin, ardından hücre üzerinde doğrulama yapın.
Kavram diyagramı · Adımlar, iş parçası ve hücre doğrulaması gerektirir.
Simülasyon hazırlık aşamasını destekler; robot programı, takım geometrisi ve fikstürlerin gerçek hücre üzerinde doğrulanması gerekmektedir.
Kaynak sonrası ve kaynak dikişi taşlama
Robotik kaynak dikişi taşlama işleminde, alüminyum bir çerçeve etrafına yerleştirilmiş robot tarafından tutulan bir son işlem başlığı kullanılabilir. Bu aparat, kaynak dikişine erişimi desteklerken, alet seçilen talaş kaldırma yolunu takip eder.
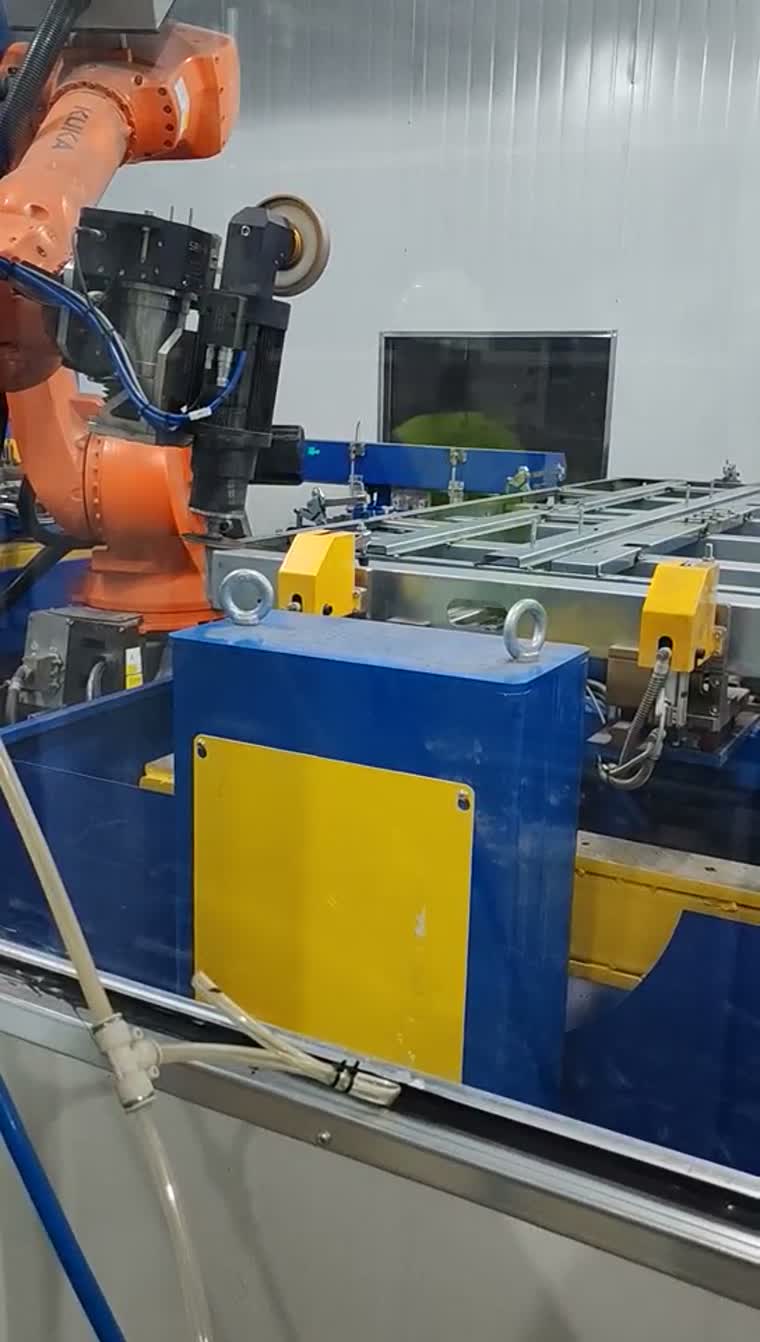
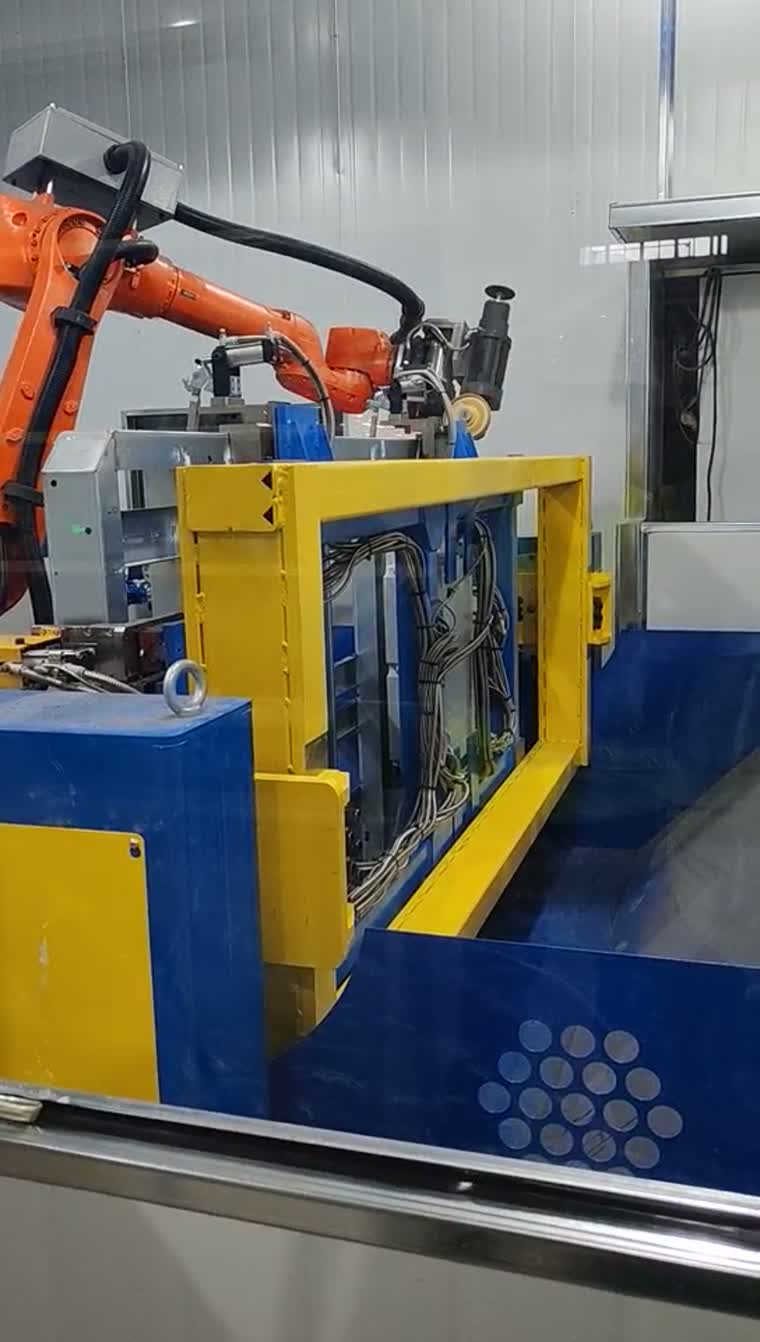
Pil tepsisi sürtünmeli karıştırmalı kaynak yöntemiyle son işlem, kendine özgü fikstür ve işlem gereksinimlerine sahip, ilgili bir işlemdir.
Pil tepsisi son işlem ve ilgili proses seçenekleriTipik uygulamalar ve entegrasyon kapsamı
Tipik uygulamalar arasında döküm gövde kenar temizliği, motor parçalarının çapak alma işlemi ve çerçeve kaynak dikişinin son işlemi yer almaktadır. Teslimat kapsamı, fikstürler, aletler, robot entegrasyonu ve proses doğrulaması etrafında tanımlanmıştır.
Yükleme ve boşaltma arayüzleri, yukarı ve aşağı yönlü ekipmanlarla tanımlanır.
Konfigürasyon incelemesine başlamak için temsili iş parçalarını, işlenecek kenarları veya kaynakları, fikstür referans noktalarını ve kabul kriterlerini paylaşın.
Çapak alma hücresi seçmeden önce sorulması gereken sorular
"Programlama gerektirmeyen" ifadesi aslında ne anlama geliyor? Hiçbir eğitim yok mu, yoksa CAD modeli yok mu?
Bu, nokta nokta öğretimi azaltmak için tespit edilen konturlardan işlem yolunu oluşturmak anlamına gelir. Ürün CAD modeli olmadan çalışmak isteğe bağlı bir yapılandırmadır; fikstürler, aletler ve işlem kabulü yine de doğrulanmalıdır.
Dökümün parçadan parçaya farklılık göstermesi durumunda takım yolu nasıl oluşturulur?
Tarama, tanımlanmış bir işleme bölgesindeki ilgili konturu belirler. Yol oluşturma bu konturu kullanırken, uygun bir algılama düzenlemesi parça-parça varyasyonunu telafi edebilir. Kapsam dışı geometri, süreç incelemesi gerektirir.
Özel amaçlı çapak alma makinesi, robot hücresini ne zaman geride bırakır?
Parça aileleri, fikstürler ve işleme dizileri tekrarlandığında özel bir makineyi değerlendirmek faydalı olabilir. Erişim, takım yaklaşımı veya ürün karışımı farklı bir düzenleme gerektirdiğinde ise bir robot hücresi değerlendirilebilir; bunları gerçek iş parçaları üzerinde karşılaştırın.
Çapak alma ve kaynak sonrası taşlama işlemleri aynı hücrede yapılabilir mi?
Eğer fikstürler, alet erişimi ve proses gereksinimleri uyumluysa, bunlar ortak bir konsept içinde değerlendirilebilir. Bunların birleştirilmesi, her yerleşim planı için varsayılan standart bir yetenek değil, proje kararıdır.
Karma model üretiminde hangi alet değişikliğine ihtiyaç duyulmaktadır?
Öncelikle her parça ailesi için işlemleri ve gerekli araçları tanımlayın. Daha sonra, erişim ve fikstür boşluğu kontrolleri de dahil olmak üzere, otomatik takım değiştirme ve takım deposu bu karışım etrafında yapılandırılabilir.
Görüntü yolu oluşturma özelliği mevcut bir hücreye sonradan eklenebilir mi?
Yenileme uygunluğu her durumda ayrı ayrı değerlendirilir. Yükseltmeyi tanımlamadan önce robot-kontrolör arayüzlerini, tarama erişimini, kalibrasyonu, takım geometrisini ve fikstür uyumluluğunu kontrol edin; yalnızca tarama gösterimi hücre uyumluluğunu belirlemez.