
Hafif ve Orta Ağırlıktaki İş Parçaları için Robotik Kaynak Hücresi Konfigürasyonları
Robotik kaynak hücresi, robotu, proses ekipmanını, iş parçası tutucularını, kontrolleri ve güvenlik önlemlerini tanımlanmış bir parça ailesi etrafında düzenler. Bu sayfada, iş parçası hareketi, alan ve robot sayısı açısından altı kapalı düzenleme karşılaştırılmıştır. Bileşen düzeyinde entegrasyon ve yerleşim mühendisliği, bağlantılı teknik kılavuzlarda ele alınmıştır.
İş parçası hareketine göre öncelikli kısa liste
Altı farklı düzenleme, çevirme, yatay döndürme, çok eksenli konumlandırma ve uçtan destekli döndürmeyi kapsar. Seçim mantığıyla başlayın, ardından mevcut değerleri karşılaştırmak için ayrıntılı kartları ve tabloyu kullanın.
Çift istasyonlu geniş çevirme hücresi
Tamamen kapalı bir kaynak odası içinde, bir robot daha uzun dikdörtgen fikstürler için iki adet çevirme pozisyonlayıcısına hizmet vermektedir.
Kompakt çift istasyonlu çevirmeli hücre
Daha küçük bir fikstür alanı, kompakt parçalar için aynı iki konumlandırıcı çevirme prensibini korur.
İki istasyonlu yatay döner hücre
Yatay dönüş, dairesel veya indekslenmiş kaynak yüzeylerini bir veya iki robota sunar.
Dikey üç eksenli konumlandırma hücresi
Üç kontrollü eksen, tamamen kapalı kaynak odası için gerekli arayüzleri korurken, uzunlamasına bir fikstürü yeniden yönlendirir.
Yatay üç eksenli konumlandırma hücresi
Yatay dönüş, daha geniş bir aydınlatma alanı kapsamak için ek konumlandırma eksenleriyle birleşir.
Çift robotlu iş mili-arka mil hücresi
İki robot, otomatik içeri/dışarı hareket ve uzunluk ayarlaması özelliklerine sahip, uçtan destekli iki konumlandırıcı etrafında çalışıyor.
Her bir düzenlemeyi gerçek aile yapısıyla karşılaştırın.
Ölçüler, her bir konfigürasyon için geçerli olan fikstür veya iş parçası sınırlarını belirtir. Son takım, kaynak erişimi ve boşluklar projeye özgü kalır.
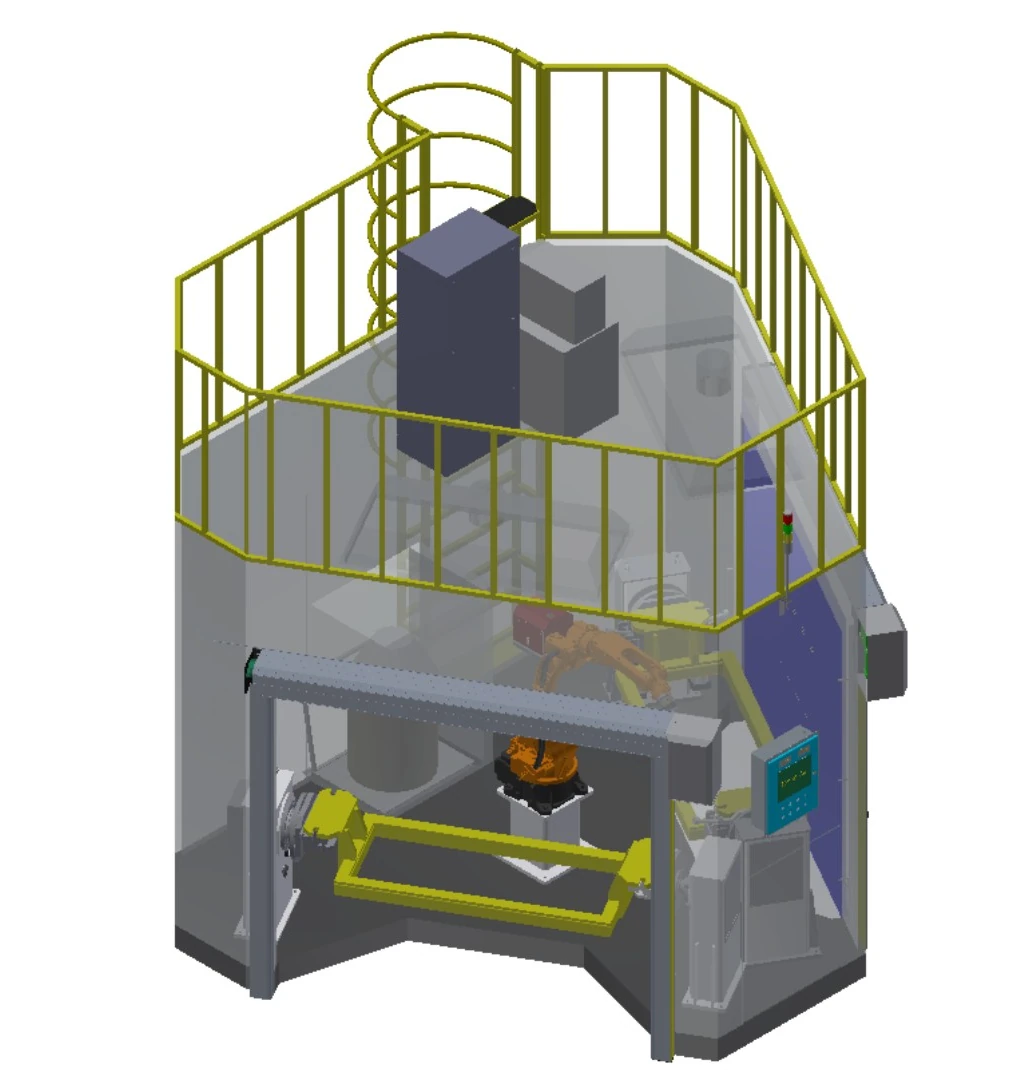
Çift istasyonlu geniş çevirme hücresi
Tamamen kapalı bir kaynak odası içinde, bir robot daha uzun dikdörtgen fikstürler için iki adet çevirme pozisyonlayıcısına hizmet vermektedir.
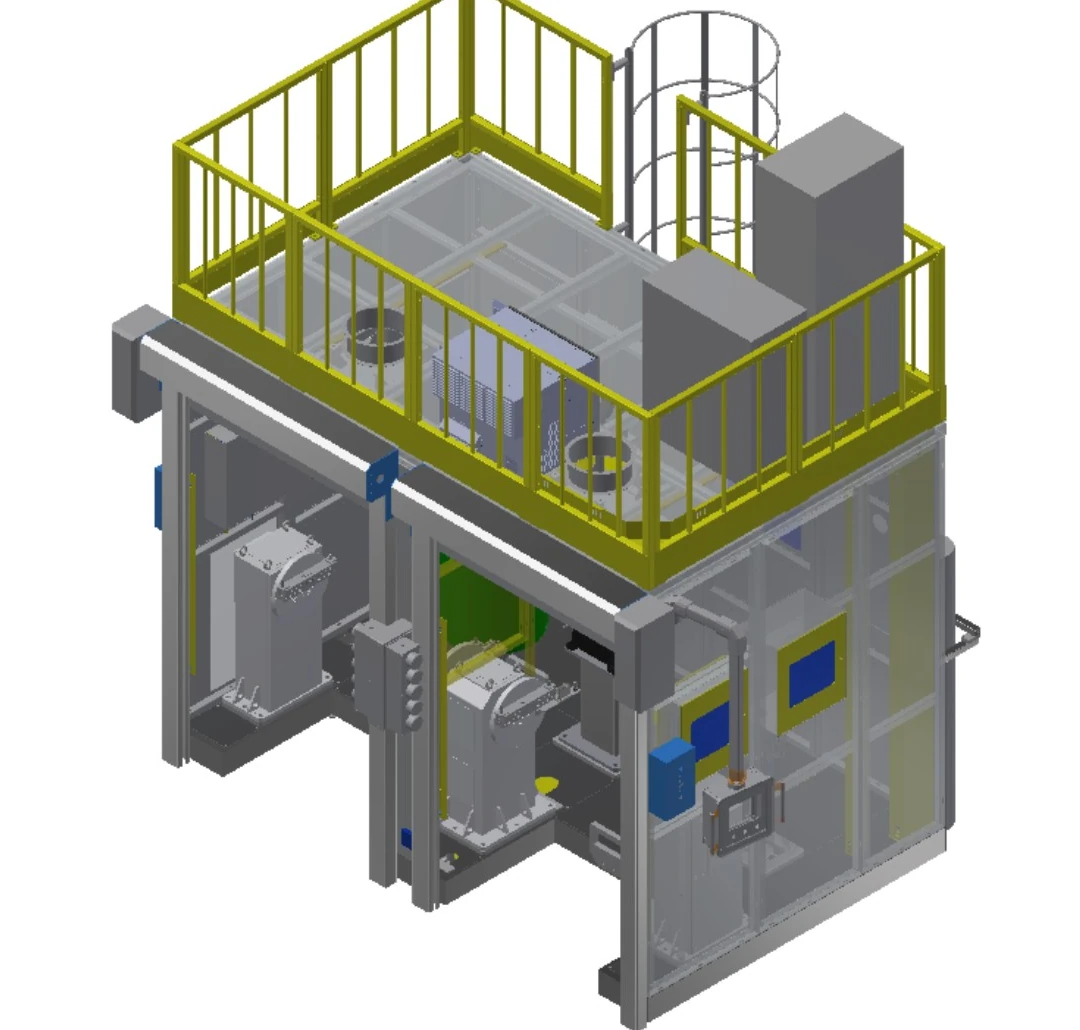
Kompakt çift istasyonlu çevirmeli hücre
Daha küçük bir fikstür alanı, kompakt parçalar için aynı iki konumlandırıcı çevirme prensibini korur.
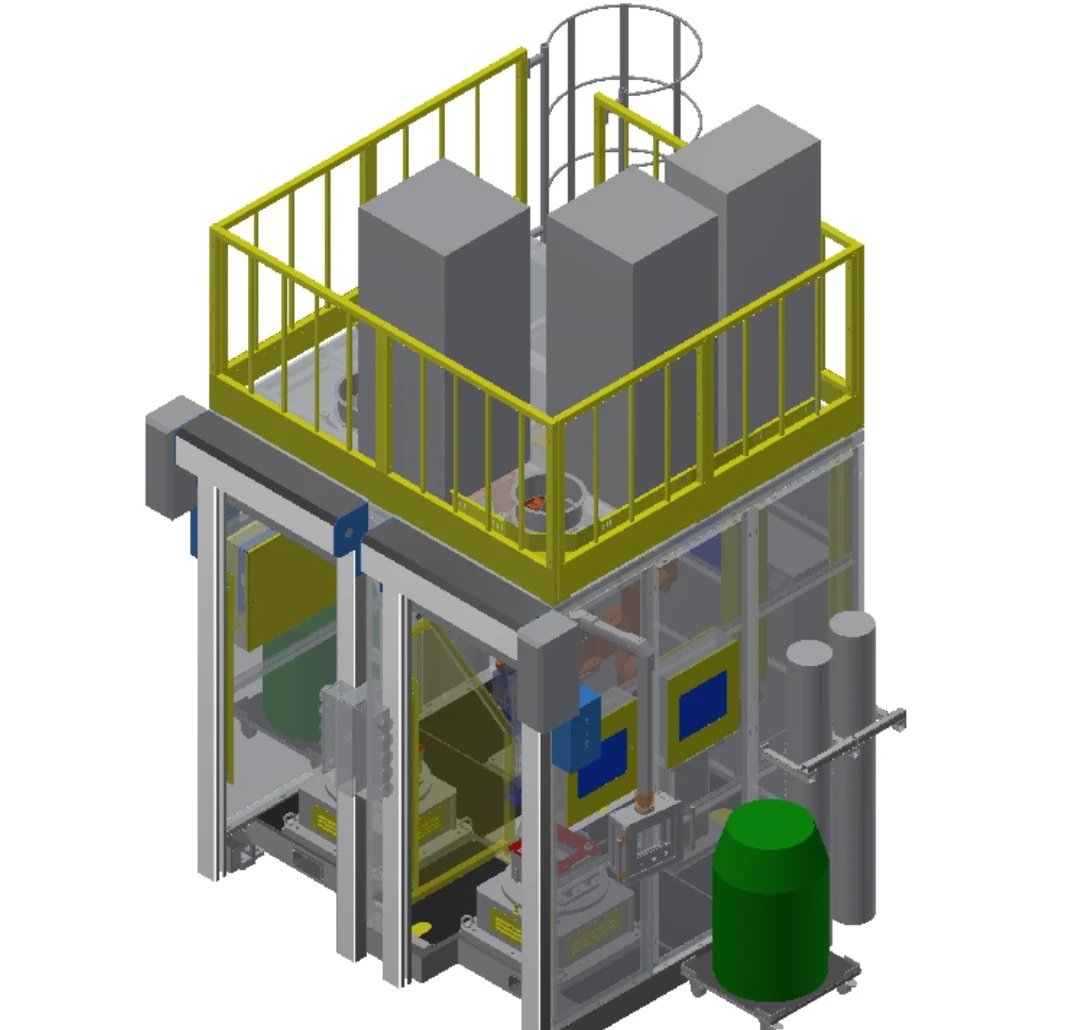
İki istasyonlu yatay döner hücre
Yatay dönüş, dairesel veya indekslenmiş kaynak yüzeylerini bir veya iki robota sunar.
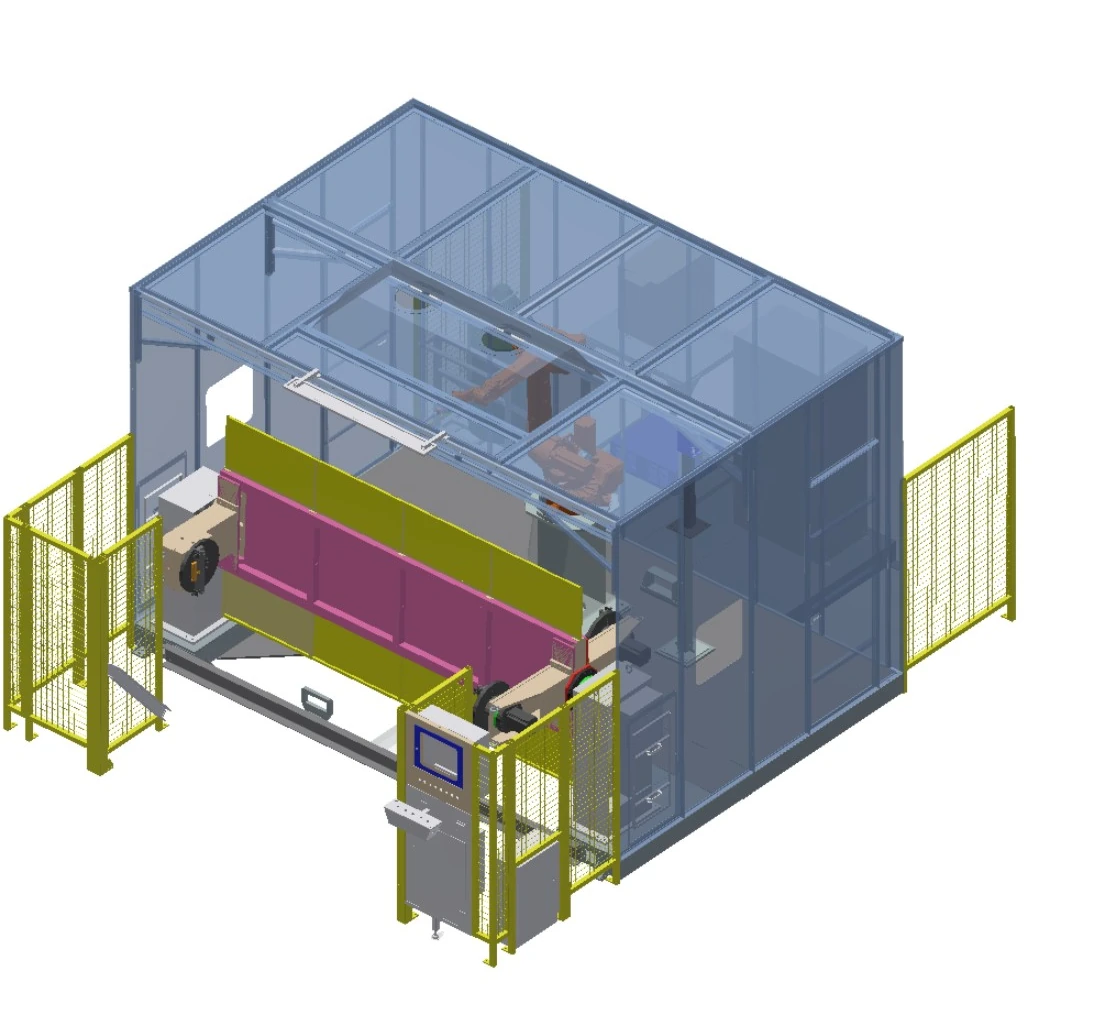
Dikey üç eksenli konumlandırma hücresi
Üç kontrollü eksen, tamamen kapalı kaynak odası için gerekli arayüzleri korurken, uzunlamasına bir fikstürü yeniden yönlendirir.
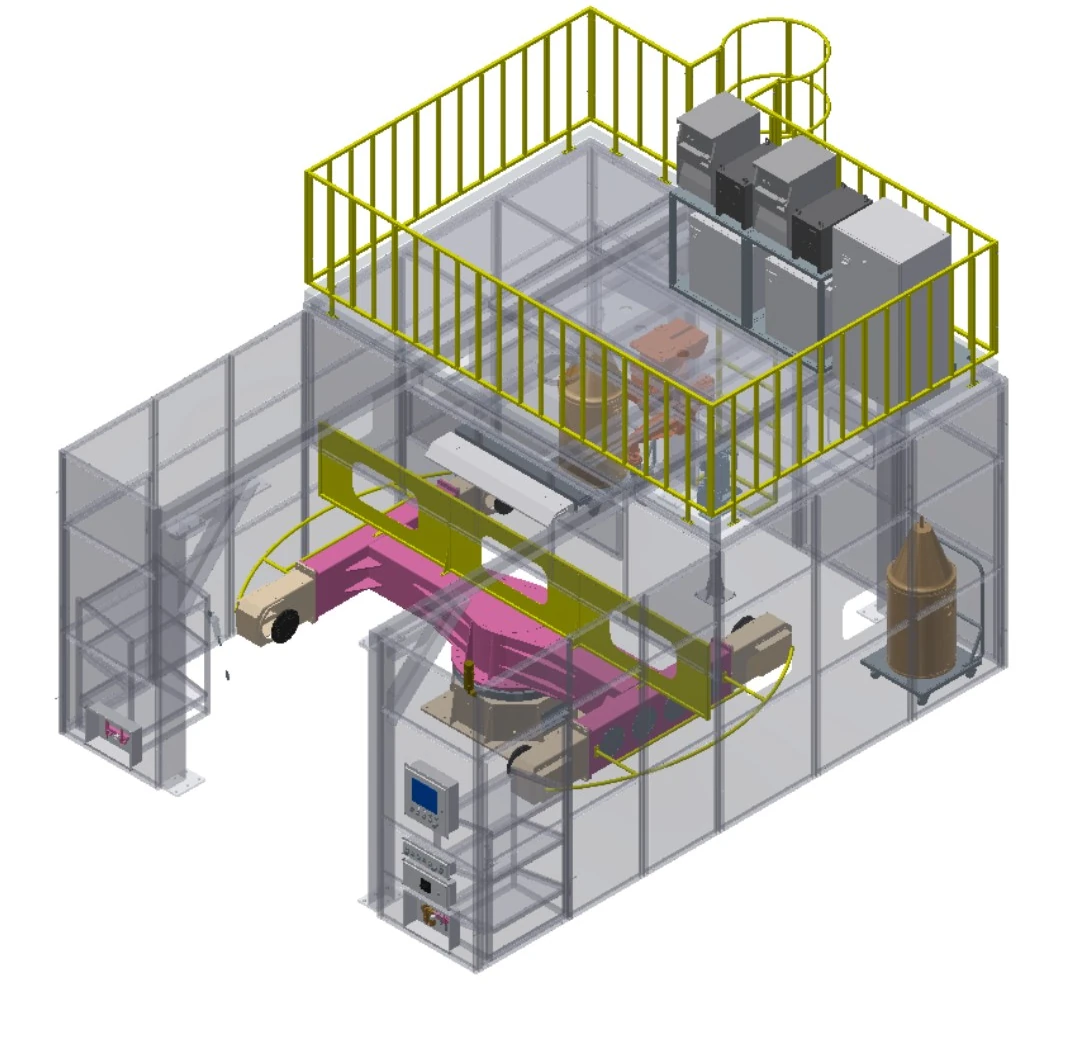
Yatay üç eksenli konumlandırma hücresi
Yatay dönüş, daha geniş bir aydınlatma alanı kapsamak için ek konumlandırma eksenleriyle birleşir.

Çift robotlu iş mili-arka mil hücresi
İki robot, otomatik içeri/dışarı hareket ve uzunluk ayarlaması özelliklerine sahip, uçtan destekli iki konumlandırıcı etrafında çalışıyor.
Bir alan kümesi üzerindeki altı düzenlemeyi karşılaştırın.
| Sıra | Tanımlayıcı yapılandırma | Robotlar | Kol erişimi | Konumlandırma düzenlemesi | Yük | Uygulanabilir zarf | İstasyonlar |
|---|---|---|---|---|---|---|---|
| A | Çift istasyonlu geniş çevirme hücresi | 1 | 1.4 m / 2 m (isteğe bağlı) | Tek eksenli çevirme | 500 kg | Armatür 1.8 m × 0.8 m | 2 pozisyonlayıcı |
| B | Kompakt çift istasyonlu çevirmeli hücre | 1 | 1.4 m | Tek eksenli çevirme | 500 kg | Armatür 0.8 m × 0.5 m | 2 pozisyonlayıcı |
| C | İki istasyonlu yatay döner hücre | 1 ya 2 | 1.4 m | Tek eksenli yatay döner tabla | 500 kg | Dönme ≤1 m; yükseklik ≤0.5 m | 2 pozisyonlayıcı |
| D | Dikey üç eksenli konumlandırma hücresi | 1 ya 2 | 1.4 m / 2 m (isteğe bağlı) | Dikey olarak dönebilen üç eksenli konumlandırıcı | 500 kg | Armatür 2.4 m × 0.8 m | 1 konumlayıcı |
| E | Yatay üç eksenli konumlandırma hücresi | 1 ya 2 | 1.4 m / 2 m (isteğe bağlı) | Yatay dönen üç eksenli konumlandırıcı | 500 kg | Armatür 2.2 m × 1 m | 1 konumlayıcı |
| F | Çift robotlu iş mili-arka mil hücresi | 2 | 1.4 m / 2 m (isteğe bağlı) | İş mili-arka mil tek eksenli | 500 kg | Dönme açısı ≤1 m; uzunluk ≤2 m | 2 pozisyonlayıcı |
Harfler yalnızca tablo satırı etiketleridir; açıklayıcı yapılandırma adları ise herkese açık tanımlayıcılardır.
Her ismi bir iş parçası-hareket seçeneği olarak okuyun.
Tek eksenli çevirme
Kaynak fikstürünü kontrollü bir eksen etrafında döndürerek alternatif kaynak yüzeyleri sunar.
Yatay döner
İş parçasını yatay bir masa üzerinde dairesel veya indeksli sunum için döndürür.
Üç eksenli konumlandırma
Tek bir dönüşün gerekli yönlendirmeyi sağlayamadığı durumlarda kontrollü hareket ekler.
İş mili-kuyruk mili desteği
Uzun parçaların her iki ucundaki destekler, kontrollü boylamasına dönüşe olanak tanır.
Tek robot formatı
Tanımlanan fikstür ve istasyon sırasına bir robotu eşleştirir.
Çift robot formatı
Erişim ve çarpışma incelemesinin mümkün olduğu durumlarda iki taraftan koordineli kapsama alanı kullanılır.
Zarf ve eklem koşullarına göre uygunluğu değerlendirin.
Taşıt bileşenleri
Tekrarlanabilir konumlandırma özelliklerine sahip hafif ve orta ağırlıktaki yeni enerji veya ticari araç parçaları.
İnşaat ekipmanı parçaları
Seçilen konumlandırma düzenine uygun dış yüzeye sahip, imal edilmiş bileşenler.
Daha küçük çelik kaynaklı parçalar
Kapalı bir hücre içinde çok taraflı kaynak için konumlandırılmış yapısal parçalar.
Damar bileşenleri
Döner parçalar çap, uzunluk ve kaynak erişim noktalarına göre filtrelenir.
Tarım makineleri parçaları
Belirli fikstür referans noktaları ve yönlendirme gereksinimleriyle tekrarlanan imalatlar.
Çevre ekipmanları parçaları
Parça aileleri geometri, malzeme, bağlantı noktaları ve gelen varyasyonlar açısından değerlendirilir.
Hücre kapsamı ile koruma ve izlemeyi doğrulayın.
Altı konfigürasyonun her biri tamamen kapalı bir kaynak odası içinde üretilir. Nihai koruma, uygulama risk değerlendirmesine, saha standartlarına ve kabul şartlarına göre belirlenir.
Oda arayüzleri
Ana kontrol, hava kontrolü, aydınlatma, elektrikli panjur ve duman tahliye tesisatının arayüzlerini doğrulayın.
İşletme ve servis
Seçilen düzenlemeye göre yükleme, operatör istasyonları ve bakım erişimini tanımlayın.
İsteğe bağlı varlık algılama
Seçilen konfigürasyona uygun olduğu durumlarda güvenlik ışık perdesini değerlendirin.
Süreç durumu izleme
Seçenekler arasında kablo varlığı, basınçlı hava basıncı ve koruyucu gaz akışının izlenmesi yer almaktadır.
Dikiş yeri seçeneği
Proje seçeneği olarak lazerle konum belirleme takibi mevcuttur.
Proje onayı
Onaylanmış risk değerlendirmesi doğrultusunda koruma, arayüzler ve kabul mantığını kesinleştirin.
Dört kararla bir başlangıç konfigürasyonu oluşturun.
İş parçasını tanımlayın.
Çizimleri, malzemeyi, bağlantı yerlerini, varyantları ve gelen durumu paylaşın.
Zarfı ayarlayın
Bağlantı parçasının uzunluğunu, genişliğini, dönüş çapını, yüksekliğini ve yük kapasitesini doğrulayın.
Parça hareketini seçin
Çevirme, yatay döner, üç eksenli ve iş mili-kuyruk mili düzenlemelerini karşılaştırın.
Hücre kapsamını doğrulayın
Robot sayısını, proses ekipmanını, kontrolleri, sensörleri, iş parçası tutucularını ve güvenlik önlemlerini hizalayın.
Kısa listeyi proje tanımına dönüştürün
Bu konfigürasyon, başlangıç mimarisi niteliğindedir. Nihai kapsam, iş parçası, kaynak işlemi, tesis arayüzleri ve kabul planına göre belirlenir.
Başvuru incelemesi
Parçaları, bağlantıları, konumlandırma referans noktalarını, varyantları ve saha kısıtlamalarını doğrulayın.
Konfigürasyon konsepti
Parça hareketini, istasyon sırasını, robot sayısını ve operatör etkileşimini tanımlayın.
Süreç ve kontroller
Kaynak ekipmanlarını, kontrolleri, izleme sistemlerini ve tesis arayüzlerini teknik özelliklere göre hizalayın.
İş tutma ve koruma
Detaylı bağlantı elemanları, yükleme yöntemi, oda arayüzleri ve proje güvenlik önlemleri.
Kabul tanımı
Test parçaları, koşulları, dokümantasyonu ve kabul kriterleri üzerinde anlaşmaya varın.
Proje desteği
Anlaşma kapsamı dahilinde dokümantasyon, eğitim ve teslimat sonrası destek süreçlerini koordine edin.
Yapılandırma onayı öncesinde yanıtlanması gereken sorular
Hangi hücre yapılandırmasıyla başlamalıyım?
İş parçasının genel görünümünden ve gerekli parça hareketinden başlayarak, ekran çevirme, yatay döndürme, çok eksenli veya iş mili-kuyruk mili düzenlemelerine kadar ilerleyin.
Bir veya iki robot yapılandırılabilir mi?
Gösterilen portföyde tek robotlu, bir veya iki robotlu ve çift robotlu düzenlemeler yer almaktadır. Nihai miktar, kaynak erişimine, sırasına ve çarpışma incelemesine bağlıdır.
Tercih edilen kaynak ekipmanı entegre edilebilir mi?
Bu, teknik özelliklere göre değerlendirilebilir. Uyumluluk, kontroller ve sorumluluk sınırlarının teyit edilmesi için planlanan proses ekipmanlarını ve arayüzlerini paylaşın.
Başvuru değerlendirmesi için neler sunulmalıdır?
Çizimleri, malzemeyi, bağlantıları, parça varyantlarını, gerekli yönlendirmeyi, işlem sırasını, saha arayüzlerini ve kabul beklentilerini sağlayın.
Algılama seçenekleri her konfigürasyonda aynı mı?
Hayır. Seçenekler, ilgili düzenlemeye ve proje gereksinimine bağlıdır; tüm portföye kopyalanmamalıdır.
Yapılandırma görüşmesine başlamak için gerçek kısmı kullanın.
EVST'nin robotik kaynak hücresi için bir başlangıç noktası belirleyebilmesi için çizimleri, iş parçasının dış cephesini, kaynak işlemini, fikstür konseptini ve saha kısıtlamalarını paylaşın.