
หุ่นยนต์ SCARA หมายถึงแขนหุ่นยนต์ประกอบแบบ Selective Compliance หุ่นยนต์ SCARA มีการออกแบบแขนแบบพิเศษ ช่วยให้เคลื่อนที่จากด้านหนึ่งไปอีกด้านหนึ่งได้อย่างรวดเร็วและแม่นยำ หลายอุตสาหกรรมใช้ หุ่นยนต์สการ่าบริษัทอิเล็กทรอนิกส์และรถยนต์ใช้หุ่นยนต์เหล่านี้สำหรับงานประกอบและบรรจุภัณฑ์ ภูมิภาคเอเชียแปซิฟิกใช้หุ่นยนต์ SCARA มากที่สุด
พื้นฐานหุ่นยนต์ SCARA
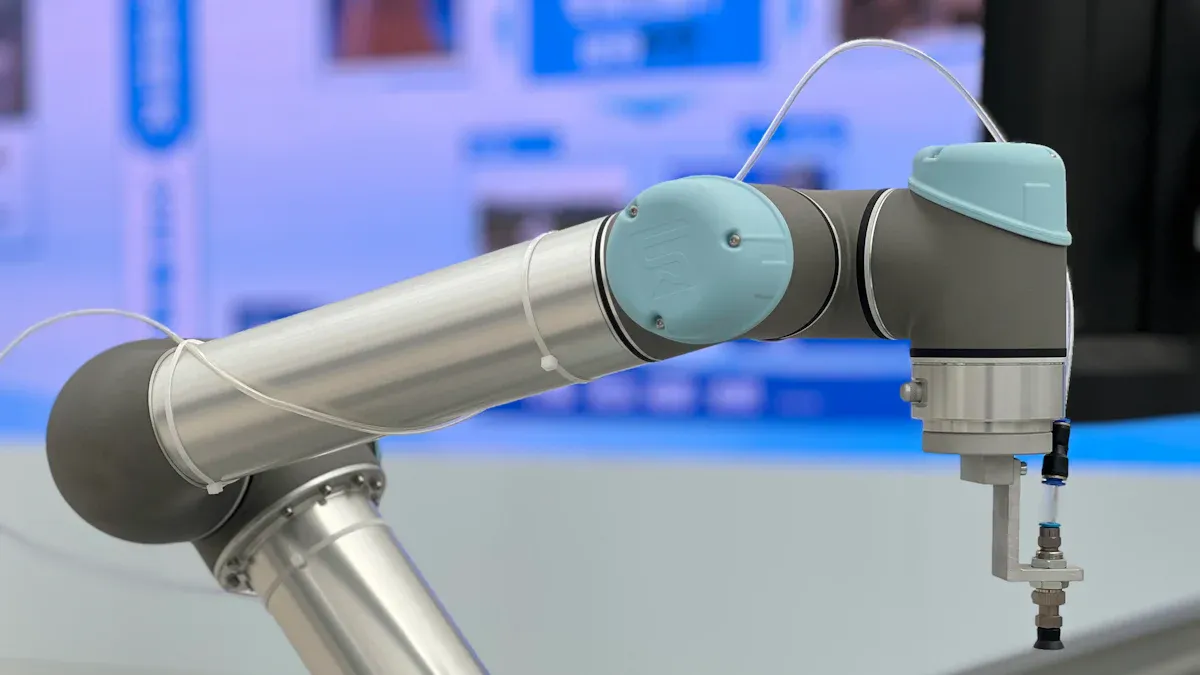
หุ่นยนต์ SCARA คืออะไร
A หุ่นยนต์ SCARA เป็นหุ่นยนต์อุตสาหกรรมชนิดหนึ่ง ออกแบบมาเพื่องานที่ต้องการความรวดเร็วและความแม่นยำสูง ตามมาตรฐาน ISO 8373 หุ่นยนต์ SCARA มีข้อต่อหมุนสองจุด ข้อต่อเหล่านี้วางเรียงกันและช่วยให้หุ่นยนต์เคลื่อนที่ในพื้นที่ราบเดียวกันได้ การออกแบบนี้ช่วยให้หุ่นยนต์สามารถโค้งงอไปด้านข้างได้ แต่ยังคงความแข็งไว้ได้ หุ่นยนต์ SCARA เหมาะสำหรับการหยิบและวาง การประกอบ และการบรรจุ พวกมันสามารถเคลื่อนย้ายสิ่งของได้อย่างรวดเร็วและระมัดระวัง นั่นเป็นเหตุผลที่โรงงานผลิตชิ้นส่วนอิเล็กทรอนิกส์และรถยนต์จึงนิยมใช้หุ่นยนต์ SCARA กันมาก
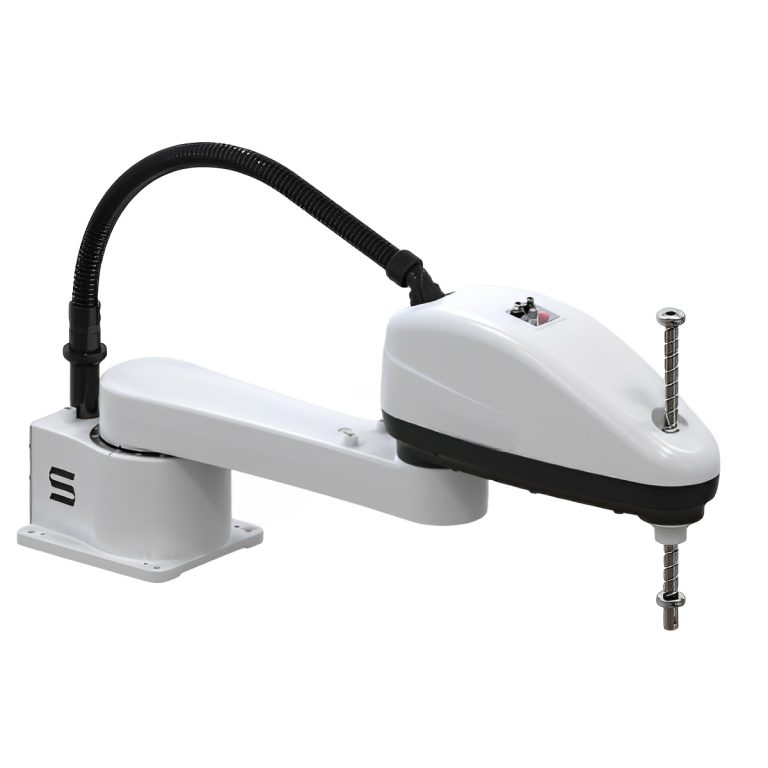
คำย่อและประวัติของ SCARA
SCARA ย่อมาจาก “Selective Compliance Arm for Robotic Assembly” หรือแขนที่ปฏิบัติตามข้อกำหนดเฉพาะสำหรับการประกอบหุ่นยนต์ (Selective Compliance Arm for Robotic Assembly) ผู้คนเริ่มใช้ชื่อนี้ในช่วงปลายทศวรรษ 1970 ในปี 1979 ซังเคียวและไอบีเอ็มได้ผลิตหุ่นยนต์ SCARA ตัวแรกขึ้น หุ่นยนต์เหล่านี้ผลิตขึ้นที่มหาวิทยาลัยยามานาชิในประเทศญี่ปุ่น นับเป็นการเปลี่ยนแปลงครั้งใหญ่สำหรับหุ่นยนต์ SCARA ในโรงงานต่างๆ ในไม่ช้าโรงงานต่างๆ ก็ใช้หุ่นยนต์ SCARA เพื่อจัดการกับแผ่นเวเฟอร์ในการผลิตเซมิคอนดักเตอร์ ซึ่งถือเป็นการกำหนดกฎเกณฑ์ใหม่ในด้านความรวดเร็วและความแม่นยำ
การออกแบบและการเคลื่อนไหว
หุ่นยนต์สคาร่ามีรูปร่างแขนที่พิเศษ แขนมีข้อต่อหลักสองจุดที่หมุนรอบเส้นขึ้นลง ทำให้หุ่นยนต์มีพื้นที่ทำงานที่โค้งมน การออกแบบช่วยให้หุ่นยนต์เคลื่อนที่ได้อย่างรวดเร็วและระมัดระวังในพื้นที่ราบ ส่วนขึ้นลงยังคงความแข็งเพื่อให้เคลื่อนที่ในแนวตั้งได้ดี การโค้งงอแบบพิเศษนี้ช่วยให้หุ่นยนต์สคาร่าทำงานได้อย่างราบรื่นและรวดเร็ว ตารางด้านล่างแสดงให้เห็นว่าหุ่นยนต์สคาร่าแตกต่างจากหุ่นยนต์อื่นๆ อย่างไร:
|
คุณลักษณะ/มุมมอง |
หุ่นยนต์สการ่า |
หุ่นยนต์คาร์ทีเซียน |
หุ่นยนต์ประกบ |
|---|---|---|---|
|
การกำหนดค่าร่วม |
การหมุนข้อไหล่และข้อศอก |
ตัวกระตุ้นเชิงเส้น (X, Y, Z) |
ข้อต่อหมุนหลายจุด |
|
ขวานเคลื่อนไหว |
X, Y, Z บวกการหมุน |
เชิงเส้นใน X, Y, Z |
การเคลื่อนไหว 3 มิติที่ซับซ้อน |
|
ความแข็งแกร่ง |
แข็งในแนวตั้ง ยืดหยุ่นในแนวนอน |
มีความแข็งแรงสูง |
ยืดหยุ่น ยืดหยุ่นน้อยกว่า |
|
Work Envelope |
กลม |
รูปสี่เหลี่ยมผืนผ้า |
ใหญ่ ซับซ้อน |
|
ความเร็วและความแม่นยำ |
รวดเร็ว แม่นยำสูง |
ความแม่นยำสูง |
เหมาะสำหรับงานที่ซับซ้อน |
หุ่นยนต์สการ่า ใช้แกนเซอร์โวสี่แกนเพื่อช่วยให้เคลื่อนที่ไปด้วยกัน ซึ่งช่วยให้สามารถทำงานเดิมซ้ำๆ ได้อย่างแม่นยำ มีขนาดเล็กและรวดเร็ว จึงเหมาะกับพื้นที่แคบและสายการประกอบที่วุ่นวาย
วิธีการทำงานของหุ่นยนต์ SCARA: โครงสร้าง แกน และองศาอิสระ
หุ่นยนต์ SCARA คือแขนหุ่นยนต์อุตสาหกรรมสี่แกน ซึ่งมีข้อต่อหมุนแนวนอนสองข้อเรียงซ้อนกันบนแกนแนวตั้งขนานกัน ทำให้สามารถเคลื่อนที่ได้คล่องตัว การปฏิบัติตามแบบเลือกสรรแขนกลมีความยืดหยุ่น (อ่อนตัว) ในระนาบ XY แนวนอน และแข็งทื่อในทิศทาง Z แนวตั้ง SCARA เป็นคำย่อของ แขนหุ่นยนต์ประกอบชิ้นส่วนแบบเลือกได้ตามความเหมาะสม (เขียนอีกแบบว่า แขนหุ่นยนต์ข้อต่อแบบเลือกได้ตามต้องการ) การออกแบบนี้ได้รับการพัฒนาครั้งแรกในปี 1978 โดยศาสตราจารย์ฮิโรชิ มากิโนะ แห่งมหาวิทยาลัยยามานาชิ ประเทศญี่ปุ่น; ดูเพิ่มเติมได้ที่นี่ ใครเป็นผู้คิดค้นหุ่นยนต์ SCARA ตัวแรก สำหรับประวัติโดยละเอียด
วิธีการทำงานของหุ่นยนต์ SCARA
หลักการสำคัญคือ “การปรับตัวแบบเลือกได้” แขนสองส่วนที่เชื่อมต่อกันเป็นอนุกรมจะหมุนรอบแกนแนวตั้ง ทำให้จุดศูนย์กลางของเครื่องมือสามารถแกว่งได้อย่างรวดเร็วและเคลื่อนไปด้านข้างเพื่อวางชิ้นส่วน ในขณะที่สกรูบอลแนวตั้ง (แกนหมุน) จะยึดน้ำหนักไว้แน่นต้านแรงกดลง วงจรการหยิบและวางโดยทั่วไปจะดำเนินการในสี่ขั้นตอน:
- ข้อต่อ J1 และ J2 หมุนไปพร้อมกันเพื่อจัดตำแหน่งแขนให้อยู่เหนือจุดหยิบในระนาบ XY
- แกนหมุนแกน Z เลื่อนลง และปลายแขนกลจับยึดชิ้นส่วน
- แกนปากกาหดกลับ และข้อต่อ J1/J2 จะแกว่งไปยังตำแหน่งที่กำหนด ในขณะที่ข้อต่อ J4 จะหมุนชิ้นส่วนไปยังทิศทางที่ต้องการ
- แกน Z ลดระดับลง ชิ้นส่วนถูกปล่อยออกมา และแขนกลกลับไปยังตำแหน่งเดิมเพื่อเริ่มรอบการทำงานถัดไป
หากต้องการข้อมูลเชิงลึกเพิ่มเติมเกี่ยวกับการเคลื่อนไหวและวิธีการเปรียบเทียบกับหุ่นยนต์ร่วมปฏิบัติงาน โปรดดูที่... คู่มือหลักการทำงานของหุ่นยนต์ SCARA.
ระดับความเป็นอิสระ (DOF) และการตั้งชื่อแกน
หุ่นยนต์ SCARA มาตรฐานมีองศาอิสระสี่องศา (4 DOF) ซึ่งกำหนดให้กับแกนสี่แกน แกนสามแกนกำหนดตำแหน่ง X, Y และ Z ของเครื่องมือ และแกนที่สี่กำหนดการหมุนรอบแกนแนวตั้ง แขนหุ่นยนต์ไม่สามารถเอียงหรือหมุนได้ และข้อจำกัดนี้เองที่ทำให้มันทำงานได้เร็ว แกนแนวตั้งเรียกว่า แกน Z เนื่องจากมันเคลื่อนเครื่องมือขึ้นและลงตรงๆ ตามทิศทาง Z ของระบบพิกัดคาร์ทีเซียน ซึ่งตรงกับแกนความสูงที่ใช้ในเครื่องมือกลและระบบ CNC แกนทั้งสี่และการเคลื่อนที่ของพวกมันมีดังนี้:
| แกน / ชิ้นส่วน | ประเภทการเคลื่อนไหว | ช่วงทั่วไป | ฟังก์ชัน |
|---|---|---|---|
| J1 – ข้อต่อฐาน/ไหล่ | วัดความหมุนเวียน | ± 120 °ถึง± 140 ° | หมุนแขนทั้งหมดรอบฐานเพื่อกำหนดพิกัด XY แรก |
| J2 – ข้อต่อ / ข้อศอก | วัดความหมุนเวียน | ± 140 °ถึง± 150 ° | หมุนปลายแขนเพื่อให้ไปถึงจุด XY ที่แน่นอนภายในขอบเขตการทำงานทรงกลม |
| แกน Z – ปลอก/สกรูบอล | วัดเชิงเส้น | ระยะชัก 100–400 มม. | ยกและลดส่วนปลายของแขนกล; รับน้ำหนักในแนวดิ่งด้วยความแข็งแรงสูง |
| J4 – ข้อมือส่วนปลายแขน (แกนธีตา / T) | วัดความหมุนเวียน | ± 360 ° | หมุนส่วนปลายของเครื่องมือเพื่อจัดวางชิ้นส่วนที่ถูกจับยึด |
โครงสร้างแบบสี่แกนนี้เป็นเหตุผลที่ทำให้หุ่นยนต์ SCARA สามารถให้ความแม่นยำในการทำซ้ำได้สูงถึง ±0.01–0.025 มม. ในงานระนาบ ในขณะที่ยังคงทำงานได้เร็วกว่าและประหยัดกว่าแขนกลหกแกน เมื่อใดก็ตามที่งานต้องการการวางแนวเชิงพื้นที่อย่างสมบูรณ์ เช่น การเอียง การเข้าใกล้ในมุมต่างๆ หรือเส้นทาง 3 มิติที่ซับซ้อน หุ่นยนต์หกแกนที่มี 6 DOF จะเหมาะสมกว่า คู่มือของเราเกี่ยวกับเรื่องนี้ ความแตกต่างระหว่างหุ่นยนต์แบบคาร์ทีเซียน หุ่นยนต์หกแกน และหุ่นยนต์ SCARA อธิบายว่าควรเลือกแต่ละแบบเมื่อใด
หุ่นยนต์ SCARA ในอุตสาหกรรม
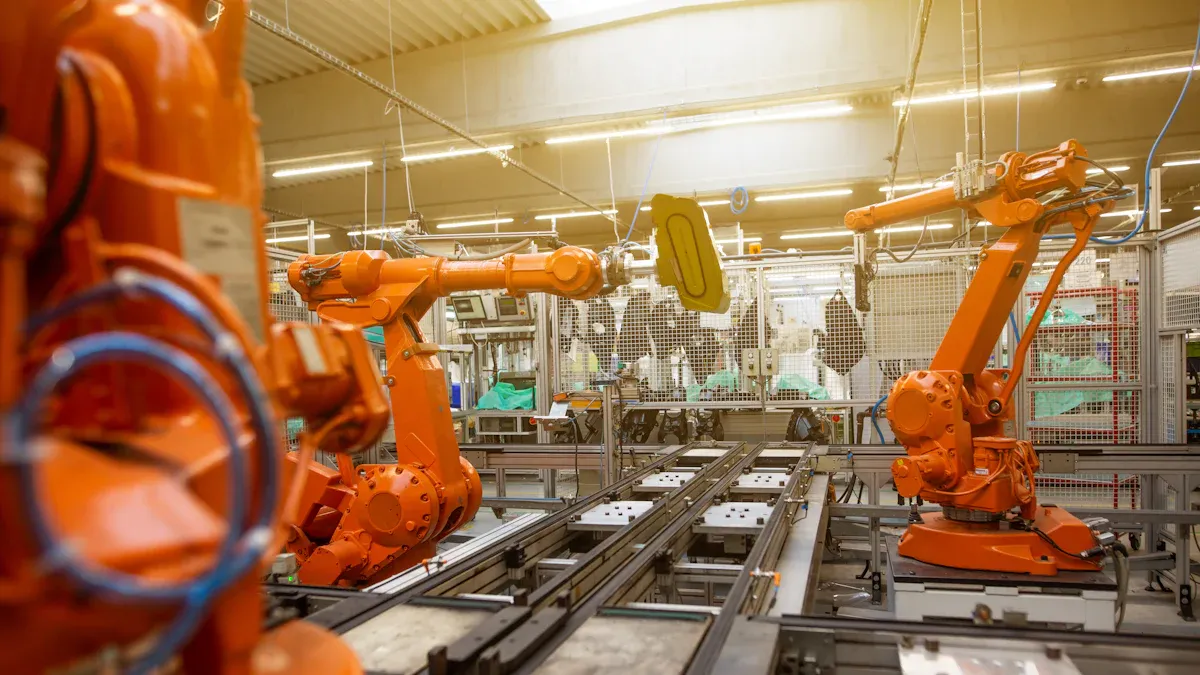
การประยุกต์ใช้งานของหุ่นยนต์ SCARA
หุ่นยนต์ SCARA มีความสำคัญในหลายอุตสาหกรรม พวกมันทำงานได้อย่างรวดเร็วและแม่นยำมาก หุ่นยนต์เหล่านี้ทำงานที่ต้องทำแบบเดิมทุกครั้ง ต่อไปนี้คือวิธีการใช้งานหลักๆ:
-
เลือกและวาง: หุ่นยนต์ SCARA เคลื่อนย้ายชิ้นส่วนขนาดเล็กได้อย่างรวดเร็วและระมัดระวัง พวกมันช่วยประกอบชิ้นส่วนอิเล็กทรอนิกส์
-
การดูแลเครื่องจักร: พวกเขาใส่ชิ้นส่วนเข้าไปในเครื่องจักรและนำออกมา ซึ่งทำให้ทำงานได้เร็วขึ้น
-
บรรจุภัณฑ์: หุ่นยนต์เหล่านี้ใส่สิ่งของลงในกล่องหรือภาชนะได้อย่างรวดเร็ว
-
การตรวจสอบ: หุ่นยนต์ SCARA ตรวจสอบว่าผลิตภัณฑ์มีคุณภาพดีโดยใช้กล้องและเซ็นเซอร์
อุตสาหกรรมอื่นๆ ยังใช้หุ่นยนต์ SCARA สำหรับงานพิเศษด้วยเช่นกัน:
|
งานอุตสาหกรรม |
งานทั่วไปที่ดำเนินการ |
|---|---|
|
ระบบอัตโนมัติขนาดเล็กในอุตสาหกรรมยา |
การเคลื่อนย้ายชิ้นส่วนขนาดเล็กในการผลิตยาและการวิจัย การจัดการชิ้นส่วนที่มีขนาดเล็กกว่า 1 มม. |
|
อุตสาหกรรมอาหารและเครื่องดื่ม |
การแปรรูปและบรรจุอาหารโดยใช้วัสดุที่ปลอดภัยและทำความสะอาดง่าย |
|
ความช่วยเหลือด้านการพิมพ์ 3 มิติ |
ช่วยเหลือในการพิมพ์ 3 มิติ การนำวัสดุออกมา งานตกแต่ง |
|
ระบบอัตโนมัติในห้องปฏิบัติการ |
การเตรียมตัวอย่าง การรักษาความสะอาด และการทำงานกับคอมพิวเตอร์ในห้องปฏิบัติการ |
|
ระบบการค้าปลีกอัตโนมัติ |
การจัดการสินค้าในเครื่องจำหน่ายสินค้าอัตโนมัติหรือคลังสินค้าขนาดเล็กโดยใช้การจดจำวัตถุ |
หุ่นยนต์ SCARA ยังช่วยในการผลิตแบตเตอรี่ การเคลื่อนย้ายสินค้า วิทยาศาสตร์ชีวภาพ และเครื่องจักร ตัวอย่างเช่น โรงงานแห่งหนึ่งทำให้สายเซ็นเซอร์ดีขึ้นด้วยการใช้หุ่นยนต์ SCARA ร่วมกับหุ่นยนต์แกนทรี ซึ่งทำให้ได้ผลิตภัณฑ์มากขึ้นและประหยัดพื้นที่ ภาพนี้แสดงให้เห็นว่าหุ่นยนต์ SCARA ช่วยทำให้พื้นที่ทำงานมีความยืดหยุ่นได้อย่างไร
ประโยชน์ของหุ่นยนต์ SCARA
หุ่นยนต์ SCARA มีข้อดีเหนือกว่าแขนหุ่นยนต์อื่นๆ หลายประการ รูปทรงของหุ่นยนต์ช่วยให้เคลื่อนที่ได้รวดเร็วและแม่นยำมาก โดยเฉพาะอย่างยิ่งเมื่อต้องทำงานแบบเคียงข้างกัน ข้อดีหลักๆ มีดังนี้:
-
หุ่นยนต์ SCARA เหมาะอย่างยิ่งสำหรับงานที่รวดเร็วและทำซ้ำได้พร้อมความแม่นยำสูง
-
การออกแบบแขนทำให้ทำงานเสร็จเร็วขึ้น จึงเหมาะสำหรับการหยิบและวาง
-
พวกมันยังคงเคลื่อนไหวได้รวดเร็วแม้จะยกของหนัก ซึ่งต่างจากหุ่นยนต์อื่นๆ
-
หุ่นยนต์ SCARA มีขนาดเล็กจึงประหยัดพื้นที่และมีต้นทุนในการตั้งค่าน้อยกว่า
-
มีมอเตอร์และตัวควบคุมอยู่ภายในจึงติดตั้งง่ายและต้องเดินสายไฟน้อยลง
-
พวกมันง่ายต่อการตั้งโปรแกรมและเชื่อมต่อ โดยมักจะเป็นแบบ plug-and-play
-
หุ่นยนต์ SCARA ต้องได้รับการซ่อมแซมน้อยลงเนื่องจากมีชิ้นส่วนที่เคลื่อนไหวน้อยกว่า ซึ่งช่วยประหยัดเงินได้
-
ความแม่นยำสูงช่วยควบคุมคุณภาพและลดของเสีย
หุ่นยนต์สการ่า ช่วยให้บริษัทใช้จ่ายน้อยลงโดยต้องการพนักงานน้อยลง และทำให้ทำงานได้เร็วขึ้น นอกจากนี้ยังทำให้การทำงานปลอดภัยยิ่งขึ้นด้วยการทำงานที่อันตราย
ในชีวิตจริง บริษัทที่ผลิตอุปกรณ์อิเล็กทรอนิกส์และรถยนต์ได้เห็นการพัฒนาครั้งใหญ่ ตัวอย่างเช่น หุ่นยนต์ EVS3-400 SCARA ช่วยบรรจุและเคลื่อนย้ายชิ้นส่วนอิเล็กทรอนิกส์ที่เปราะบาง ทำให้การทำงานแม่นยำและรวดเร็วยิ่งขึ้น
ข้อจำกัดของหุ่นยนต์ SCARA
หุ่นยนต์ SCARA มีความแข็งแกร่งแต่มีจุดอ่อนบางประการ:
-
หุ่นยนต์ SCARA มีขนาดเล็กและเข้าถึงได้ไม่ไกล ดังนั้นพื้นที่ทำงานจึงจำกัด
-
น้ำหนักบรรทุกสูงสุดถูกจำกัดด้วยค่าที่ผู้ผลิตระบุไว้ ไม่ใช่ด้วยหลักการคร่าวๆ ค่าที่ระบุในเอกสารข้อมูลจำเพาะคือมวลสูงสุดที่ผู้ผลิตรับรองภายใต้เงื่อนไขที่กำหนด และต้องรวมน้ำหนักของปลายแขนกลและชิ้นงานเข้าด้วยกัน — แขนกลที่รับน้ำหนักได้ 6 กก. จะรับน้ำหนักได้สูงสุด 6 กก. เท่านั้น การที่จุดศูนย์ถ่วงเบี่ยงเบนจากหน้าแปลนและโมเมนต์ความเฉื่อยของน้ำหนักบรรทุกจะส่งผลต่อค่าที่ใช้งานได้ การเกินค่าโมเมนต์ความเฉื่อยที่อนุญาตจะทำให้ความเร็วและการเร่งความเร็วลดลง แม้ว่ามวลของน้ำหนักบรรทุกจะอยู่ในช่วงที่กำหนดก็ตาม
-
การเคลื่อนที่ส่วนใหญ่เป็นแนวนอน: ระยะการเคลื่อนที่ในแนวตั้ง (แกน Z) สั้นเมื่อเทียบกับระยะการเคลื่อนที่ในแนวนอน ดังนั้นการซ้อนชิ้นงานสูง การสอดชิ้นงานลึก หรือการทำงานข้ามระดับความสูงหลายระดับ อาจอยู่นอกขอบเขตการทำงาน
-
พวกมันไม่ยืดหยุ่นเท่าหุ่นยนต์ 6 แกน ดังนั้นจึงไม่สามารถทำงานที่หนักหรือหนักมากได้
หุ่นยนต์ SCARA เหมาะที่สุดสำหรับงานที่ต้องทำงานรวดเร็วและระมัดระวังกับชิ้นส่วนขนาดเล็กในพื้นที่แคบ ไม่เหมาะกับงานที่ต้องเคลื่อนไหวมากหรือยกของหนัก
การเลือกหุ่นยนต์ SCARA
การเลือกหุ่นยนต์ SCARA ที่เหมาะสมต้องคำนึงถึงสิ่งสำคัญบางประการ ต่อไปนี้คือเคล็ดลับ:
-
น้ำหนักบรรทุกและระยะเอื้อม: รวมน้ำหนักของหัวจับและชิ้นงานเข้าด้วยกัน แล้วเปรียบเทียบน้ำหนักรวมกับน้ำหนักบรรทุกที่ผู้ผลิตกำหนดไว้ — และตรวจสอบค่าโมเมนต์ความเฉื่อยที่อนุญาตและค่าเบี่ยงเบนจุดศูนย์ถ่วงที่อนุญาต ณ ความเร็วที่คุณต้องการใช้งาน ไม่ใช่แค่ตัวเลขโดยรวมเท่านั้น ระยะการเข้าถึงต้องครอบคลุมทุกจุดในการหยิบและวาง รวมถึงอุปกรณ์จับยึดและตัวกันกระแทกด้วย
-
ความแม่นยำและความแม่นยำ: เลือกหุ่นยนต์ที่มีความแม่นยำเพียงพอสำหรับงานของคุณ เช่น ในงานอิเล็กทรอนิกส์หรือทางการแพทย์
-
ความเร็วและเวลาของรอบ: ลองคิดดูว่าหุ่นยนต์จะต้องทำงานเร็วแค่ไหนเพื่อบรรลุเป้าหมายของคุณ
-
ลดค่าใช้จ่าย: เลือกหุ่นยนต์ที่เหมาะกับงบประมาณและความต้องการของคุณ
-
ความสะดวกในการบูรณาการและการเขียนโปรแกรม: ค้นหาหุ่นยนต์ที่สามารถตั้งค่าและใช้งานได้ง่าย
-
วิธีการติดตั้ง: การติดตั้งแบบวางบนโต๊ะ/พื้น ติดผนัง และแบบกลับหัว (ติดเพดาน) ไม่สามารถใช้แทนกันได้ โปรดตรวจสอบให้แน่ใจว่ารุ่นนั้นรองรับการติดตั้งในทิศทางที่คุณต้องการ และโต๊ะหรือโครงที่รองรับนั้นแข็งแรงพอที่จะรองรับอัตราเร่งที่คุณวางแผนจะใช้งาน
-
เส้นแนวตั้ง (Z) และปากกาขนนก: ตรวจสอบระยะการเคลื่อนที่ในแกน Z เทียบกับตำแหน่งการหยิบสูงสุดและการสอดเข้าที่ลึกที่สุด รวมถึงความยาวของตัวจับยึดและความสูงของอุปกรณ์ยึดหรือถาด และตรวจสอบแรงกดลงที่อนุญาตและช่วงการหมุน (θ) ที่แกนหมุน
-
สิ่งแวดล้อมและการคุ้มครอง: อุณหภูมิและความชื้นแวดล้อม ระดับการป้องกัน IP หรือระดับห้องปลอดเชื้อ ข้อกำหนด ESD และการมีละอองน้ำมัน สารหล่อเย็น ฝุ่น หรือการล้างทำความสะอาดหรือไม่ ต้องเลือกคลาสการป้องกันให้เหมาะสมกับสภาพแวดล้อมการใช้งานจริง ไม่ใช่สภาพแวดล้อมตามที่ระบุไว้
-
ส่วนควบคุมและอินเทอร์เฟซ: จำนวนอินพุต/เอาต์พุตแบบดิจิทัลและอนาล็อก โปรโตคอลฟิลด์บัสหรืออีเธอร์เน็ตที่ PLC และระบบควบคุมสายของคุณใช้ อินเทอร์เฟซวิชั่นและขั้นตอนการสอบเทียบ และสภาพแวดล้อมการเขียนโปรแกรมและการสอนที่ทีมของคุณจะต้องดูแลรักษา
|
ปัจจัย |
คำอธิบาย |
|---|---|
|
payload |
น้ำหนักบรรทุกที่กำหนดไว้ต้องครอบคลุมทั้งชิ้นส่วนและเครื่องมือรวมกัน โดยเผื่อระยะสำหรับจุดศูนย์ถ่วงที่เบี่ยงเบนและแรงเฉื่อย ค่าที่ผู้ผลิตระบุไว้เป็นเพียงค่าสูงสุด ไม่ใช่จุดเริ่มต้น |
|
ความเร็ว |
หุ่นยนต์ SCARA เป็นหนึ่งในหุ่นยนต์ที่เร็วที่สุด ซึ่งเหมาะสำหรับการทำงานอย่างรวดเร็ว |
|
รอยพระบาท |
โดยทั่วไปหุ่นยนต์ SCARA จะมีขนาดเล็กกว่าหุ่นยนต์อื่นที่มีระยะการทำงานเท่ากัน |
|
การทำซ้ำ |
จำเป็นต้องมีความแม่นยำสูงใน XY สำหรับงานประเภทอิเล็กทรอนิกส์ |
|
การประกบ |
หุ่นยนต์ SCARA มี 4 แกน เหมาะสำหรับการหยิบและวาง การประกอบ และการนำวัสดุออก |
|
Work Envelope |
ระยะการเข้าถึงของหุ่นยนต์จะต้องครอบคลุมทุกจุดในพื้นที่ทำงาน |
ในส่วนของผู้ผลิตนั้น หุ่นยนต์ดูดฝุ่น EVS SCARA เป็นแบบ 4 แกน รับน้ำหนักได้ 3–20 กก. และมีระยะแขน 400–1000 มม. เหมาะสำหรับงานประกอบ 3C และการขนถ่ายวัสดุ ส่วนหุ่นยนต์ดูดฝุ่น EVST นั้นมีหลากหลายรุ่นกว่า กลุ่มหุ่นยนต์อุตสาหกรรม ครอบคลุมช่วงน้ำหนักบรรทุกทั้งหมด ตั้งแต่รุ่นที่ทำงานร่วมกันไปจนถึงแขนกลสำหรับงานหนัก แต่เป็นผลิตภัณฑ์คนละประเภทและไม่ควรตีความว่าเป็นความสามารถของ SCARA ความแม่นยำในการทำซ้ำ ความเร็วสูงสุด และแรงเฉื่อยที่อนุญาตนั้นขึ้นอยู่กับรุ่นและระบุไว้ในเอกสารข้อมูล — ขอเอกสารข้อมูลของรุ่นที่คุณกำลังเปรียบเทียบ และเปรียบเทียบสิ่งที่เหมือนกัน
ต้นทุนและแนวโน้ม
ราคาของหุ่นยนต์ SCARA ขึ้นอยู่กับระดับน้ำหนักบรรทุก ระยะการทำงาน ระดับการป้องกัน ตัวเลือกของตัวควบคุมและระบบวิชั่น รวมถึงระดับการบูรณาการกับระบบอื่นๆ ช่วงราคาด้านล่างเป็นเพียงช่วงราคาโดยประมาณสำหรับใช้ในการวางแผนงบประมาณเท่านั้น ไม่ใช่ราคาเสนอ และไม่ได้ผูกติดกับแบรนด์ใดแบรนด์หนึ่ง ราคาที่แน่นอนขึ้นอยู่กับน้ำหนักบรรทุก ระยะการทำงาน และการกำหนดค่า และจะได้รับการยืนยันอีกครั้งตามการกำหนดค่าแต่ละแบบ ยอดขาย EVST.
|
ระดับโมเดล |
ช่วงราคาโดยทั่วไป |
ลักษณะเฉพาะของน้ำหนักบรรทุกและระยะเอื้อม |
การกำหนดค่าทั่วไป |
|---|---|---|---|
|
ระดับเริ่มต้น |
$ 10,000 - $ 40,000 |
งานง่ายๆ น้ำหนักไม่มากหรือเอื้อมถึง |
การหยิบและวางขั้นพื้นฐานหรือการประกอบแบบง่ายๆ; ตัวควบคุมมาตรฐาน, อินพุต/เอาต์พุตจำกัด และตัวเลือกน้อย |
|
ช่วงกลางเดือน |
$ 40,000 - $ 60,000 |
สามารถยกของได้มากขึ้น ทำงานที่หนักขึ้น |
ความแม่นยำสูงขึ้น ความเร็วสูงขึ้น ตัวเลือกอินพุต/เอาต์พุตและฟิลด์บัสมากขึ้น |
|
high-end |
$60,000 + |
การควบคุมอัจฉริยะ เซ็นเซอร์ที่ดีขึ้น |
ใช้ในงานที่ต้องการความแม่นยำสูง มีระบบวิสัยทัศน์และเซ็นเซอร์อัจฉริยะ |
|
หุ่นยนต์มือสอง |
ถูกกว่าใหม่ 30-50% |
ขึ้นอยู่กับสภาพและการรับประกัน |
ราคาถูกกว่าแต่ก็อาจไม่มีเทคโนโลยีใหม่หรือการรับประกัน |
โดยทั่วไปแล้ว ระยะเวลาคืนทุนของระบบการผลิตแบบ SCARA จะอยู่ในช่วง 6 ถึง 18 เดือน แต่ตัวเลขดังกล่าวขึ้นอยู่กับรูปแบบการทำงาน ค่าแรง เวลาในการผลิต และอัตราการใช้สายการผลิตเป็นอย่างมาก ดังนั้นควรพิจารณาจากเวลาในการผลิตและจำนวนพนักงานของคุณเองมากกว่าที่จะอ้างอิงจากค่าเฉลี่ยที่เผยแพร่ไว้
หุ่นยนต์ SCARA กำลังฉลาดขึ้นและใช้งานง่ายขึ้น แนวโน้มใหม่ ๆ ได้แก่:
-
AI เพื่องานที่ยากขึ้นและการมองเห็นที่ดีขึ้น
-
การเรียนรู้ของเครื่องจักรเพื่อให้หุ่นยนต์สามารถตัดสินใจได้ด้วยตัวเอง
-
ระบบการมองเห็นที่ดีขึ้นในการมองเห็นชิ้นส่วนและวางแผนการเคลื่อนไหว
-
การออกแบบแบบโมดูลาร์ช่วยให้เปลี่ยนการตั้งค่าได้อย่างง่ายดาย
-
เพิ่มความปลอดภัยให้กับผู้ที่ทำงานกับหุ่นยนต์
-
หุ่นยนต์โอเพ่นซอร์สเพื่อการเขียนโปรแกรมและการตั้งค่าที่ง่ายขึ้น
รายงานการคาดการณ์ที่เผยแพร่ชี้ให้เห็นถึงการเติบโตอย่างต่อเนื่องของหุ่นยนต์ SCARA โดยตัวเลขที่อ้างถึงโดยทั่วไปอยู่ที่ประมาณ 10 พันล้านดอลลาร์ในปี 2024 และสูงกว่า 16 พันล้านดอลลาร์ภายในปี 2030 การคาดการณ์มีความแตกต่างกันอย่างมากในเรื่องคำจำกัดความของกลุ่มเป้าหมายและวิธีการคำนวณ ดังนั้นควรตรวจสอบว่ารายงานนั้นนับรวมอะไรบ้างก่อนที่จะนำตัวเลขไปใช้ในแผนธุรกิจ
หุ่นยนต์ SCARA ทำงานได้รวดเร็วและแม่นยำมาก นอกจากนี้ยังสามารถทำงานได้หลากหลาย ช่วยให้บริษัทต่างๆ ทำงานได้ดีขึ้นและลดความผิดพลาดลง การเลือกหุ่นยนต์ SCARA ที่เหมาะสม เป็นสิ่งสำคัญเพื่อผลลัพธ์ที่ดี
คำถามที่พบบ่อย (FAQs)
SCARA ย่อมาจากอะไร?
SCARA ย่อมาจาก Selective Compliance Assembly Robot Arm (หรือ Selective Compliance Articulated Robot Arm) ชื่อนี้อธิบายถึงคุณลักษณะสำคัญของมัน คือ มันมีความยืดหยุ่นในระนาบแนวนอน แต่แข็งทื่อในแนวตั้ง ซึ่งเหมาะสำหรับการประกอบชิ้นส่วนอย่างรวดเร็วและการหยิบวางชิ้นงาน
หุ่นยนต์ SCARA ใช้ทำอะไร?
หุ่นยนต์ SCARA โดดเด่นในด้านการหยิบและวางด้วยความเร็วสูง การประกอบ การบรรจุภัณฑ์ และการจัดเรียงชิ้นส่วนที่มีน้ำหนักเบา โดยเฉพาะอย่างยิ่งในอุตสาหกรรมอิเล็กทรอนิกส์และสินค้าอุปโภคบริโภค ซึ่งความเร็วในแนวนอนและความแข็งแกร่งในแนวตั้งเป็นสิ่งที่งานต้องการอย่างแท้จริง
หุ่นยนต์ SCARA มีแกนกี่แกน?
หุ่นยนต์ SCARA ส่วนใหญ่มีสี่แกน ได้แก่ ข้อต่อหมุนสองข้อที่เคลื่อนแขนในระนาบ XY แนวนอน แกน Z แนวตั้งหนึ่งแกน และข้อมือหมุนอีกหนึ่งอัน การจัดวางแบบสี่แกนนี้เองที่ทำให้หุ่นยนต์ SCARA ทำงานได้รวดเร็วและแม่นยำสำหรับงานในระนาบ
หุ่นยนต์ SCARA กับหุ่นยนต์ 6 แกนต่างกันอย่างไร?
หุ่นยนต์ SCARA มีแกนเคลื่อนที่ 4 แกน และเคลื่อนที่ส่วนใหญ่ในระนาบแนวนอนด้วยความเร็วสูงมาก ในขณะที่หุ่นยนต์ 6 แกน สามารถเข้าถึงเกือบทุกทิศทางในแบบ 3 มิติได้ แต่จะช้ากว่าสำหรับการหยิบและวางในระนาบ หุ่นยนต์ SCARA จึงได้เปรียบในเรื่องความเร็วและต้นทุนสำหรับงานในระนาบ ดูรายละเอียดเพิ่มเติมได้ที่... การเปรียบเทียบหุ่นยนต์แบบคาร์ทีเซียน หกแกน และ SCARA.
หุ่นยนต์ SCARA ราคาเท่าไหร่?
โดยทั่วไปแล้ว ราคาของตัวหุ่นยนต์ SCARA จะเริ่มต้นต่ำกว่าแขนกลหกแกน และต้นทุนการใช้งานจะสูงขึ้นเมื่อรวมเครื่องมือและขั้นตอนการประกอบ สำหรับรายละเอียดราคาของหุ่นยนต์ทั้งหมด โปรดดูที่หน้าของเรา คู่มือต้นทุนแขนหุ่นยนต์.
สำรวจหุ่นยนต์ซีรีส์ SCARA
- วิธีการทำงานของหุ่นยนต์ SCARA: หลักการทำงานเทียบกับหุ่นยนต์ร่วมปฏิบัติงาน (cobots)
- เทียบกับหุ่นยนต์ SCARA และหุ่นยนต์หกแกน
- วิธีการเลือกหุ่นยนต์ SCARA
- การใช้หุ่นยนต์ SCARA ราคาประหยัดสำหรับการหยิบและวาง
- การประยุกต์ใช้งานหุ่นยนต์ SCARA ในอุตสาหกรรมต่างๆ
- 10 อันดับผู้ผลิตหุ่นยนต์ SCARA ชั้นนำในปี 2026
- ใครเป็นผู้คิดค้นหุ่นยนต์ SCARA ตัวแรก