
โดยทีมวิศวกรรม EVST · อัปเดตล่าสุด: 15 กรกฎาคม 2026
โดยทั่วไปแล้ว ระบบหุ่นยนต์จัดเรียงสินค้าบนพาเลทจะมีต้นทุนสูงกว่าแค่แขนหุ่นยนต์เพียงอย่างเดียว: ต้นทุนรวมครอบคลุมถึงตัวหุ่นยนต์ อุปกรณ์ปลายแขน รั้วกั้นนิรภัยและเครื่องสแกน การประกอบและการทดสอบระบบ และการเขียนโปรแกรม จากการสังเกตในอุตสาหกรรม พบว่าระบบส่วนใหญ่จะคืนทุนภายใน 12-24 เดือน ในการทำงานแบบหลายกะ โดยตัวหุ่นยนต์เองมักคิดเป็นเพียงหนึ่งในสามถึงครึ่งหนึ่งของงบประมาณทั้งหมด
เหตุใดป้ายราคาของหุ่นยนต์จึงไม่ใช่เรื่องราวทั้งหมด
ผู้ซื้อที่กำลังค้นหาข้อมูลเกี่ยวกับต้นทุนของหุ่นยนต์จัดเรียงสินค้าบนพาเลท มักเริ่มต้นด้วยตัวเลขเพียงตัวเดียวในใจ นั่นคือราคาของแขนหุ่นยนต์ และรู้สึกประหลาดใจเมื่อราคาที่เสนอมาสูงกว่านั้นสองถึงสามเท่า ช่องว่างนั้นไม่ใช่การบวกราคาเพิ่ม เซลล์จัดเรียงสินค้าบนพาเลทเป็นระบบ: หุ่นยนต์ทำหน้าที่จัดการพาเลทหรือกล่อง แต่ตัวจับยึด ขอบเขตความปลอดภัย การบูรณาการระบบควบคุม และการเขียนโปรแกรมที่เชื่อมโยงส่วนประกอบเหล่านั้นเข้าด้วยกัน คือสิ่งที่ทำให้สายการผลิตทำงานได้โดยอัตโนมัติ คู่มือฉบับสมบูรณ์เกี่ยวกับเครื่องจัดเรียงพาเลทแบบหุ่นยนต์ บทความนี้จะกล่าวถึงประเภทของหุ่นยนต์และเกณฑ์การคัดเลือกอย่างละเอียด ในขณะที่บทความนี้จะเน้นเฉพาะเรื่องต้นทุนของระบบจัดเรียงสินค้าบนพาเลท การแบ่งส่วนค่าใช้จ่ายลงทุน และวิธีการคำนวณว่าเมื่อใดจึงจะคุ้มทุน
ปัจจัยใดบ้างที่ส่งผลต่อต้นทุนของหุ่นยนต์จัดเรียงพาเลท: รายการค่าใช้จ่ายลงทุน 5 รายการ
ผู้ผลิตหลายราย เช่น FANUC, ABB, KUKA, Yaskawa และ EVST ต่างจำหน่ายหุ่นยนต์ที่สามารถจัดเรียงสินค้าบนพาเลทได้ แต่ตัวหุ่นยนต์เองเป็นเพียงหนึ่งในห้าต้นทุนหลักที่ปรากฏในใบเสนอราคาทั่วไป การทำความเข้าใจต้นทุนแต่ละส่วนจะช่วยให้ผู้ซื้อสามารถเปรียบเทียบใบเสนอราคาได้อย่างถูกต้อง แทนที่จะยึดติดอยู่กับราคาหุ่นยนต์เพียงอย่างเดียว
1. ตัวหุ่นยนต์
ต้นทุนฮาร์ดแวร์พื้นฐานจะแปรผันตามระดับน้ำหนักบรรทุกเป็นหลัก ไม่ใช่ตามชื่อเสียงของแบรนด์ หุ่นยนต์จัดเรียงสินค้าบนพาเลทแบบ 4 แกนขนาดกะทัดรัดที่ออกแบบมาสำหรับกล่องกระดาษน้ำหนักเบาจะมีราคาถูกกว่าหุ่นยนต์ที่ออกแบบมาสำหรับบรรทุกสินค้าเต็มพาเลทหรือสินค้าบรรจุถุงจำนวนมากอย่างเห็นได้ชัด จากการสังเกตในอุตสาหกรรมพบว่า ตัวหุ่นยนต์มักคิดเป็นประมาณหนึ่งในสามถึงครึ่งหนึ่งของต้นทุนระบบทั้งหมด โดยส่วนที่เหลือจะกระจายอยู่ในสี่รายการด้านล่าง
2. อุปกรณ์ปลายแขนกล (EOAT / ตัวจับยึด)
อุปกรณ์จับยึดสำหรับจัดเรียงสินค้าบนพาเลทนั้นออกแบบมาเฉพาะสำหรับการใช้งานแต่ละประเภท: ถ้วยดูดสุญญากาศสำหรับกล่องและถุง, อุปกรณ์จับยึดแบบกลไกสำหรับลังและถัง หรือเครื่องมือแบบหลายโซนสำหรับพาเลทที่มีสินค้าหลากหลายประเภท ต้นทุนของอุปกรณ์จับยึด (EOAT) จะแตกต่างกันไปตามจำนวนโซนการหยิบสินค้า ความหลากหลายของผลิตภัณฑ์ และว่าเครื่องมือจำเป็นต้องมีคุณสมบัติการเปลี่ยนอย่างรวดเร็วสำหรับสินค้าหลายประเภทในสายการผลิตเดียวกันหรือไม่ รายการนี้มักถูกประเมินต่ำเกินไปในการจัดทำงบประมาณในระยะเริ่มต้น เนื่องจากอุปกรณ์จับยึดแบบเดียวมักไม่ครอบคลุมผลิตภัณฑ์ทั้งหมดที่โรงงานผลิต
3. รั้วกั้นเพื่อความปลอดภัยและเครื่องสแกน
ภายใต้มาตรฐาน ISO 10218-2:2025 การประเมินความเสี่ยงและการป้องกันในระดับเซลล์เป็นความรับผิดชอบของผู้บูรณาการระบบ ไม่ใช่ผู้ผลิตหุ่นยนต์ นั่นหมายความว่ารั้วรอบขอบเขต ม่านแสง หรือเครื่องสแกนพื้นที่ ประตูที่มีระบบล็อค และ PLC ที่ได้รับการรับรองด้านความปลอดภัย จะมีราคาแยกต่างหากจากหุ่นยนต์ และโดยทั่วไปแล้วคิดเป็นสัดส่วนที่สำคัญของต้นทุนทั้งหมด โดยเฉพาะอย่างยิ่งสำหรับเซลล์ที่มีผู้ปฏิบัติงานเข้าถึงบ่อยครั้งเพื่อเปลี่ยนพาเลทหรือผลิตภัณฑ์
4. การบูรณาการและการทดสอบระบบ
ครอบคลุมถึงการติดตั้งทางกล การเชื่อมต่อทางไฟฟ้า การบูรณาการ PLC และ HMI กับสายพานลำเลียงหรืออุปกรณ์ห่อหุ้มต้นทาง และการทดสอบและตรวจสอบระบบ ณ สถานที่ติดตั้ง ต้นทุนการบูรณาการนั้นอัตราค่าแรงและระยะทางในการเดินทางจากฐานที่ตั้งของผู้บูรณาการมีความสำคัญมากที่สุด และเป็นรายการที่อ่อนไหวที่สุดต่อปริมาณของสายการผลิตโดยรอบ (สายพานลำเลียง เครื่องห่อฟิล์ม เครื่องติดฉลาก) ที่มีอยู่แล้วเทียบกับสิ่งที่ต้องสร้างขึ้นใหม่
5. การเขียนโปรแกรมและซอฟต์แวร์
การเขียนโปรแกรมรูปแบบ (วิธีการสร้างชั้นและพาเลท) ใบอนุญาตซอฟต์แวร์จัดเรียงสินค้าบนพาเลท และตรรกะการหยิบสินค้าด้วยระบบวิชั่นสำหรับสินค้าผสม ล้วนอยู่ในหมวดนี้ การเขียนโปรแกรมรูปแบบสินค้ามาตรฐานสำหรับสินค้าชนิดเดียว จะเร็วกว่าและประหยัดกว่าการเขียนโปรแกรมรูปแบบพาเลทแบบประสานกันสำหรับสินค้าหลายชนิด ซึ่งต้องใช้ซอฟต์แวร์ตรวจสอบการชนและการเพิ่มประสิทธิภาพชั้นสินค้า
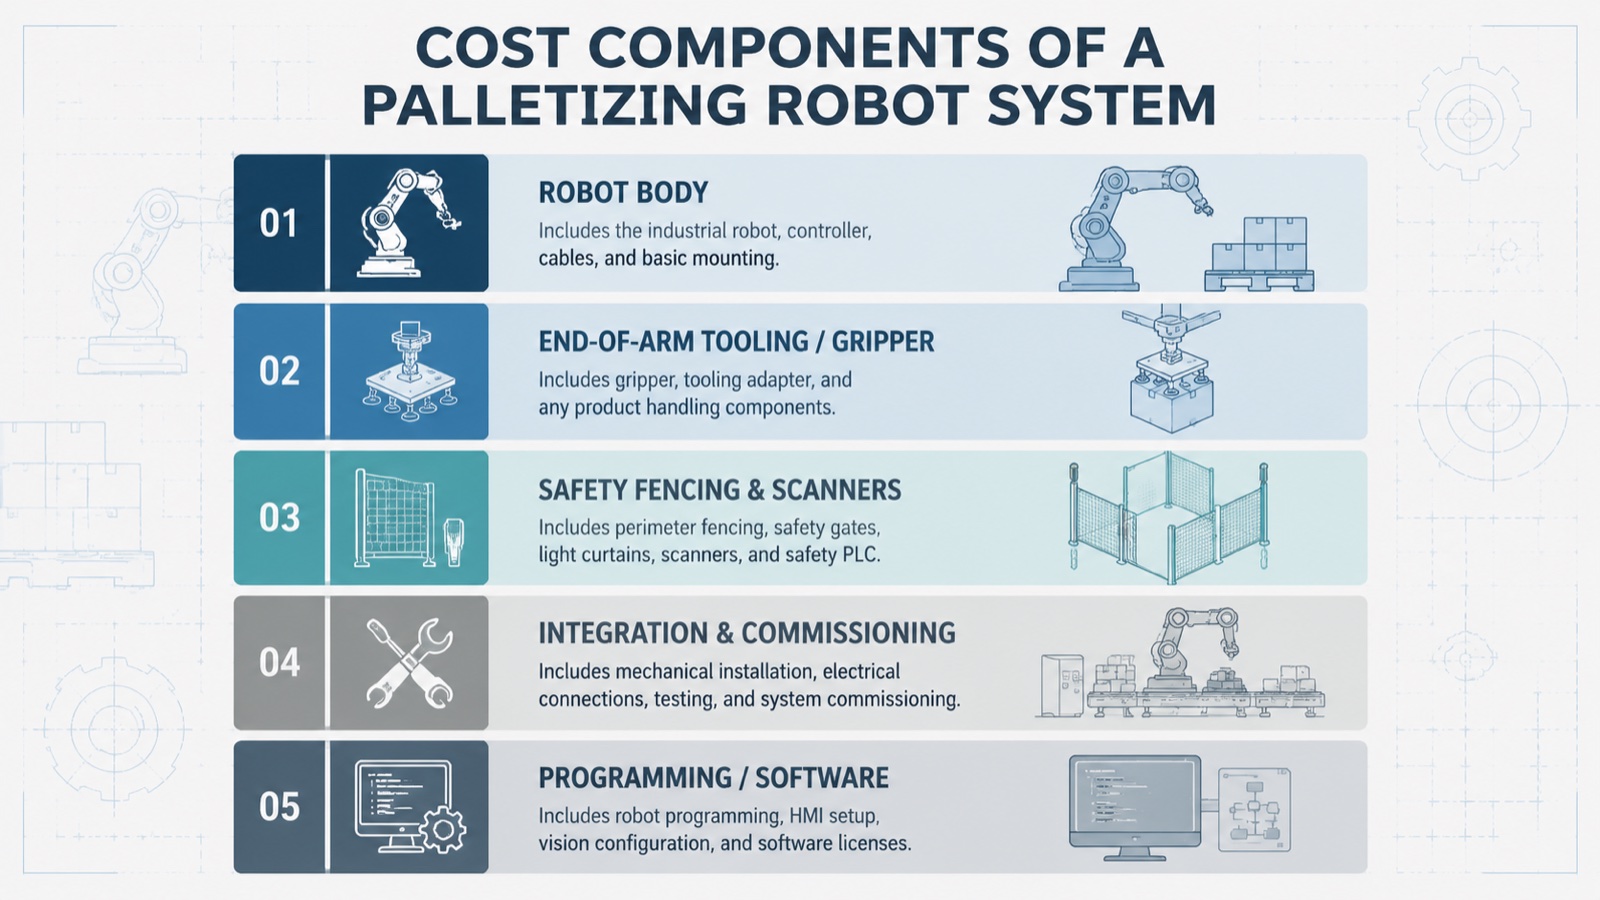
จากการสังเกตการณ์ในอุตสาหกรรม พบว่า การประกอบและการทดสอบระบบ รวมถึงระบบป้องกันความปลอดภัย มักคิดเป็นต้นทุนรวมของระบบจัดเรียงสินค้าบนพาเลทมากพอๆ กับต้นทุนของหุ่นยนต์และตัวจับยึดรวมกัน ซึ่งเป็นเหตุผลว่าทำไมการเปรียบเทียบ "ราคาหุ่นยนต์" เพียงอย่างเดียวจากผู้จำหน่ายต่างๆ จึงให้ภาพที่ไม่สมบูรณ์ EVST เสนอราคาระบบจัดเรียงสินค้าบนพาเลทเป็นแพ็กเกจที่สมบูรณ์ (หุ่นยนต์, EOAT, ระบบป้องกัน และการทดสอบระบบ) แทนที่จะคิดราคาเฉพาะหุ่นยนต์และปล่อยให้ผู้ซื้อจัดหาส่วนประกอบอื่นๆ เอง
ช่วงราคาตามกลุ่มน้ำหนักบรรทุก
ประเภทของน้ำหนักบรรทุกเป็นปัจจัยสำคัญที่สุดที่ส่งผลต่อต้นทุนโดยรวมของระบบ เนื่องจากเป็นตัวกำหนดขนาดโครงสร้างของหุ่นยนต์ ความสามารถในการจับยึด และบ่อยครั้งก็รวมถึงพื้นที่ของเขตปลอดภัยด้วย ช่วงราคาด้านล่างนี้สะท้อนถึงงบประมาณทั่วไปในอุตสาหกรรมสำหรับระบบที่สมบูรณ์ (หุ่นยนต์ อุปกรณ์จับยึด ระบบป้องกัน การเชื่อมต่อ และการเขียนโปรแกรม) ไม่ใช่ราคาเฉพาะหุ่นยนต์อย่างเดียว
| ส่วนบรรทุกสัมภาระ | ตัวอย่างโมเดล EVST 4 แกน | payload | งบประมาณเซลล์สมบูรณ์โดยทั่วไป* | กรณีการใช้งานทั่วไป |
|---|---|---|---|---|
| เบา | คิวเจอาร์บี15-1 | 15 | ช่วงราคาหลักหมื่นต้นๆ ถึงหลักหมื่นกลางๆ ดอลลาร์สหรัฐ | การจัดเรียงสินค้าบนพาเลทแบบกล่องและลัง การเปลี่ยนรหัสสินค้า (SKU) บ่อยครั้ง |
| ปานกลาง | คิวเจอาร์บี30-1 | 30 | ช่วงราคาหลักหมื่นกลางถึงหลักหมื่นดอลลาร์สหรัฐ | การจัดเรียงสินค้าบนพาเลทแบบแถวเดียวมาตรฐาน ไม่ว่าจะเป็นกล่องหรือถุง |
| หนัก | คิวเจอาร์บี180-1 | 180 | ช่วงราคาหลักหมื่นปลายๆ ถึงหลักแสนต้นๆ ของดอลลาร์สหรัฐ | สินค้าบรรจุถุง สินค้าเหลือจากสายการผลิตหลายรายการ ตู้คอนเทนเนอร์ขนาดใหญ่ |
| หนักมากเป็นพิเศษ | คิวเจอาร์บี800-1 | 800 | ช่วงราคาหลักแสนดอลลาร์สหรัฐ | การขนส่งสินค้าเต็มพาเลท การขนส่งถัง และการขนส่งวัสดุก่อสร้าง |
*จากการสังเกตการณ์ในอุตสาหกรรมเกี่ยวกับประเภทน้ำหนักบรรทุกข้างต้น ราคาจริงขึ้นอยู่กับความซับซ้อนของอุปกรณ์จับยึด พื้นที่ปลอดภัยที่ใช้ ขอบเขตการควบคุม และสภาพพื้นที่ติดตั้ง EVST ไม่ได้เผยแพร่ราคาตายตัว โปรดขอใบเสนอราคาเฉพาะสำหรับรูปแบบการใช้งานนั้นๆ ผ่านทาง... คู่มือการเลือกหุ่นยนต์จัดเรียงพาเลท 4 แกน.
การคำนวณระยะเวลาคืนทุน: สูตร ROI
การคำนวณระยะเวลาคืนทุนของหุ่นยนต์จัดเรียงพาเลทนั้นตรงไปตรงมาเมื่อทราบต้นทุนการลงทุนแล้ว: นำต้นทุนระบบทั้งหมดมาหารด้วยมูลค่ารายเดือนที่ระบบส่งมอบ ไม่ว่ามูลค่านั้นจะมาจากการประหยัดค่าแรง การเพิ่มผลผลิต หรือการลดความเสียหายและของเสียของผลิตภัณฑ์ก็ตาม
ระยะเวลาคืนทุน (เดือน) = ค่าใช้จ่ายลงทุนรวมของระบบ ÷ (ค่าแรงที่ประหยัดได้ต่อเดือน + มูลค่าความเสียหาย/ของเสียที่ลดลงต่อเดือน + มูลค่าผลผลิตที่เพิ่มขึ้นต่อเดือน)
เพื่อเป็นตัวอย่าง ลองพิจารณาเซลล์การผลิตขนาดกลาง โรงงานที่ทำงานสองกะโดยใช้การจัดเรียงสินค้าด้วยมือ อาจประหยัดค่าใช้จ่ายด้านแรงงานได้ประมาณ 3,500–5,000 ดอลลาร์ต่อเดือน จากการโยกย้ายพนักงานไปทำงานอื่น นอกจากนี้ยังประหยัดได้อีก 500–1,500 ดอลลาร์ต่อเดือนจากการลดความเสียหายของผลิตภัณฑ์เนื่องจากการจัดเรียงสินค้าที่สม่ำเสมอยิ่งขึ้น เมื่อเทียบกับงบประมาณของเซลล์การผลิตขนาดกลางแล้ว การรวมกันนี้มักจะทำให้ระยะเวลาคืนทุนอยู่ในช่วง 12–24 เดือนตามที่กล่าวไว้ก่อนหน้านี้ อย่างไรก็ตาม การทำงานกะเดียวที่มีอัตราค่าแรงต่ำกว่าหรือปริมาณงานที่น้อยกว่า จะทำให้การคำนวณยืดออกไปใกล้เคียงกับ 24–36 เดือน
ในทางปฏิบัติ วิศวกรภาคสนามของ EVST พบว่า การติดตั้งที่คืนทุนได้เร็วที่สุดนั้นมีลักษณะร่วมกันสองประการ คือ การทำงานหลายกะหรือการทำงานต่อเนื่อง (ซึ่งจะช่วยลดต้นทุนการลงทุนเท่าเดิมแต่เพิ่มชั่วโมงการทำงานมากขึ้น) และปัญหาที่มีอยู่แล้วเกี่ยวกับความเสี่ยงต่อการบาดเจ็บหรือความเสียหายของผลิตภัณฑ์จากการจัดเรียงสินค้าด้วยมือ ซึ่งจะช่วยประหยัดค่าใช้จ่ายได้มากกว่าต้นทุนแรงงานดิบ ตามข้อมูลของสหพันธ์หุ่นยนต์นานาชาติ การใช้งานหุ่นยนต์เพื่อการจัดการวัสดุและการจัดเรียงสินค้าบนพาเลทยังคงเป็นหนึ่งในประเภทการติดตั้งหุ่นยนต์อุตสาหกรรมที่ใหญ่ที่สุดทั่วโลก ปริมาณดังกล่าวช่วยผลักดันให้ราคาฮาร์ดแวร์หุ่นยนต์ลดลงเมื่อเวลาผ่านไป แม้ว่าต้นทุนการบูรณาการและความปลอดภัยจะยังคงค่อนข้างคงที่ก็ตาม
ซื้อหรือเช่า: แบบไหนเหมาะกับธุรกิจของคุณ
การซื้อเครื่องจัดเรียงสินค้าลงพาเลทแบบจ่ายเงินสดทั้งหมดเป็นวิธีที่พบได้บ่อยที่สุดสำหรับโรงงานที่มีปริมาณการผลิตที่คาดการณ์ได้และต่อเนื่อง เนื่องจากช่วยหลีกเลี่ยงค่าใช้จ่ายทางการเงินที่เกิดขึ้นซ้ำ ๆ และอุปกรณ์ดังกล่าวจะปรากฏเป็นสินทรัพย์ถาวรที่คิดค่าเสื่อมราคาได้ การเช่าหรือการจัดหาเงินทุนสำหรับอุปกรณ์ ซึ่งโดยทั่วไปจะดำเนินการผ่านบริษัทเช่าซื้อในภูมิภาคหรือโปรแกรมการจัดหาเงินทุนสำหรับอุปกรณ์ของธนาคารมากกว่าผู้จำหน่ายหุ่นยนต์โดยตรง สามารถลดเงินสดที่ต้องจ่ายล่วงหน้าและเป็นวิธีที่พบได้บ่อยกว่าสำหรับโรงงานที่ทดลองใช้ระบบอัตโนมัติในสายการผลิตเดียว ก่อนที่จะลงทุนในวงกว้าง หรือสำหรับธุรกิจตามฤดูกาลที่ไม่ได้ใช้งานเครื่องจัดเรียงสินค้าตลอดทั้งปี
ข้อแลกเปลี่ยนนั้นตรงไปตรงมา: การจัดหาเงินทุนช่วยกระจายต้นทุนออกไปในช่วงเวลาหนึ่ง แต่เพิ่มค่าใช้จ่ายดอกเบี้ย ซึ่งทำให้ระยะเวลาคืนทุนยาวนานขึ้นเมื่อเทียบกับการซื้อด้วยเงินสด สำหรับผู้ผลิตส่วนใหญ่ที่กำลังพิจารณาหุ่นยนต์จัดเรียงสินค้าบนพาเลทตัวแรก การตัดสินใจจะขึ้นอยู่กับว่าสถานะกระแสเงินสดของโรงงานหรือกลยุทธ์การคิดค่าเสื่อมราคาในงบดุลมีความสำคัญมากกว่ากัน ซึ่งเป็นคำถามที่ทีมการเงินของผู้ซื้อจะร่วมกันพิจารณาโดยใช้ตัวเลขค่าใช้จ่ายลงทุนและส่วนของน้ำหนักบรรทุกที่กล่าวมาข้างต้นเป็นข้อมูลป้อนเข้า
ข้อได้เปรียบด้านต้นทุนการจัดหาจากจีน
ส่วนสำคัญของต้นทุนรวมของหุ่นยนต์จัดเรียงสินค้าบนพาเลทนั้นมาจากตัวหุ่นยนต์และฮาร์ดแวร์ EOAT เอง และการจัดหาจากผู้ผลิตในประเทศจีนได้กลายเป็นกลยุทธ์การลดต้นทุนมาตรฐานสำหรับผู้ซื้อนอกประเทศจีน นอกเหนือจากซัพพลายเออร์ที่ได้รับการยอมรับในญี่ปุ่น เยอรมนี และสหรัฐอเมริกา จากการสังเกตในอุตสาหกรรมพบว่า หุ่นยนต์อุตสาหกรรมที่ผลิตในประเทศจีนมักมีราคาฮาร์ดแวร์ที่ต่ำกว่ารุ่นจากตะวันตกหรือญี่ปุ่นที่มีสเปคเทียบเท่ากัน ซึ่งสะท้อนให้เห็นถึงขนาดของห่วงโซ่อุปทานภายในประเทศสำหรับมอเตอร์เซอร์โว ตัวลดเกียร์ และตัวควบคุม มากกว่าการลดคุณภาพการผลิต
EVST ผลิตหุ่นยนต์จัดเรียงพาเลท QJRB ในประเทศจีนและส่งออกไปยังกว่า 100 ประเทศ โดยสายการผลิตได้รับการรับรองมาตรฐาน IATF16949 สำหรับยานยนต์ และผลิตภัณฑ์ได้รับการรับรองจากหน่วยงานภายนอก เช่น CE, SGS และ TUV จากการใช้งานจริง ทีมวิศวกรของ EVST พบว่าข้อได้เปรียบด้านต้นทุนฮาร์ดแวร์จากการผลิตในประเทศจีนนั้นเห็นได้ชัดเจนที่สุดในกลุ่มผลิตภัณฑ์ที่มีน้ำหนักบรรทุกมาก ซึ่งส่วนประกอบของเซอร์โวและเกียร์จะเพิ่มขึ้นเร็วที่สุด และเห็นได้ชัดน้อยที่สุดในกลุ่มผลิตภัณฑ์น้ำหนักเบา ซึ่งราคาสินค้าทั่วโลกของแบรนด์ต่างๆ ค่อนข้างแข่งขันกันได้ดีอยู่แล้ว
จากการสังเกตการณ์ในอุตสาหกรรม พบว่าข้อได้เปรียบด้านต้นทุนรวมของระบบจัดเรียงพาเลทที่จัดหาจากจีนนั้นขึ้นอยู่กับภาษีนำเข้า ค่าขนส่ง และการสนับสนุนการติดตั้งในท้องถิ่นเป็นอย่างมาก ไม่ใช่แค่ราคาฮาร์ดแวร์เพียงอย่างเดียว ในด้านการติดตั้งนั้น เครือข่ายวิศวกรภาคสนามทั่วโลกของ EVST หมายความว่าการบูรณาการและการสนับสนุนการเริ่มต้นใช้งานไม่จำเป็นต้องส่งช่างเทคนิคจากจีนไปติดตั้งทุกครั้ง ซึ่งเป็นหนึ่งในปัจจัยสำคัญที่มีผลต่อการเปรียบเทียบต้นทุนรวม
คำถามที่พบบ่อย (FAQs)
หุ่นยนต์จัดเรียงสินค้าบนพาเลทจะมีราคาเท่าไหร่ในปี 2026?
โดยทั่วไปแล้ว ชุดอุปกรณ์จัดเรียงสินค้าบนพาเลทแบบครบวงจร ซึ่งรวมถึงหุ่นยนต์ ตัวจับยึด อุปกรณ์ป้องกันความปลอดภัย การเชื่อมต่อ และการตั้งโปรแกรม จะมีราคาตั้งแต่หลักหมื่นดอลลาร์ขึ้นไปสำหรับระบบ 4 แกนรับน้ำหนักเบา ไปจนถึงหลักแสนดอลลาร์สำหรับชุดอุปกรณ์รับน้ำหนักมากที่รองรับสินค้าเต็มพาเลท ตามการสังเกตการณ์ในอุตสาหกรรม โดยปกติแล้ว แขนหุ่นยนต์เองจะมีราคาเพียงหนึ่งในสามถึงครึ่งหนึ่งของราคาทั้งหมด ส่วนที่เหลือประกอบด้วย EOAT (End-of-Thermobolism), รั้วกั้นความปลอดภัย และการเชื่อมต่อ EVST ไม่ได้เผยแพร่ราคาตายตัว โปรดขอใบเสนอราคาเฉพาะรุ่นเพื่อทราบราคาที่แน่นอน
ผลตอบแทนจากการลงทุน (ROI) หรือระยะเวลาคืนทุนของหุ่นยนต์จัดเรียงสินค้าบนพาเลทคือเท่าไร?
จากการสังเกตการณ์ในอุตสาหกรรม พบว่าระบบหุ่นยนต์จัดเรียงสินค้าบนพาเลทส่วนใหญ่จะคืนทุนภายใน 12-24 เดือน ในการทำงานแบบหลายกะ โดยมีสาเหตุหลักมาจากการประหยัดค่าแรง และสาเหตุรองมาจากการลดความเสียหายของผลิตภัณฑ์และการจัดเรียงสินค้าที่สม่ำเสมอยิ่งขึ้น สำหรับการทำงานแบบกะเดียวหรือที่มีปริมาณงานต่ำ การคืนทุนมักจะใช้เวลานานขึ้นประมาณ 24-36 เดือน สูตรการคืนทุนคือ ต้นทุนการลงทุนรวมของระบบ หารด้วยค่าแรงรายเดือน การลดของเสีย และมูลค่ารวมของปริมาณงาน
ซื้อหรือเช่าหุ่นยนต์จัดเรียงสินค้าบนพาเลท แบบไหนถูกกว่ากัน?
การซื้อขาดช่วยหลีกเลี่ยงค่าใช้จ่ายทางการเงินที่เกิดขึ้นซ้ำๆ และโดยทั่วไปแล้วจะเป็นตัวเลือกที่มีต้นทุนรวมต่ำกว่าสำหรับโรงงานที่ใช้งานเซลล์อย่างต่อเนื่องหรือหลายกะ การเช่าช่วยลดค่าใช้จ่ายเริ่มต้นและเหมาะสำหรับการใช้งานนำร่องหรือการดำเนินงานตามฤดูกาล แต่จะเพิ่มค่าใช้จ่ายดอกเบี้ยซึ่งทำให้ระยะเวลาคืนทุนยาวนานขึ้นเมื่อเทียบกับการซื้อด้วยเงินสด
นอกเหนือจากตัวหุ่นยนต์แล้ว ต้นทุนรวมของเครื่องจัดเรียงพาเลทแบบหุ่นยนต์นั้นประกอบด้วยอะไรบ้าง?
งบประมาณสำหรับระบบการผลิตที่สมบูรณ์ประกอบด้วยตัวหุ่นยนต์ อุปกรณ์ปลายแขน (ตัวจับยึดหรือถ้วยดูด) รั้วกั้นนิรภัย และเครื่องสแกนที่จำเป็นภายใต้มาตรฐาน ISO 10218-2:2025 สำหรับการประเมินความเสี่ยงระดับเซลล์ ค่าแรงในการประกอบและทดสอบระบบ และซอฟต์แวร์สำหรับการเขียนโปรแกรมรูปแบบหรือการจัดเรียงสินค้าบนพาเลท ผู้ซื้อที่เปรียบเทียบ "ราคาหุ่นยนต์" เพียงอย่างเดียวจากซัพพลายเออร์ต่างๆ มักจะเปรียบเทียบใบเสนอราคาที่ไม่ครบถ้วน
หุ่นยนต์จัดเรียงสินค้าบนพาเลทแบบ 4 แกน มีราคาแตกต่างกันอย่างไรกับหุ่นยนต์แบบ 6 แกน?
หุ่นยนต์ 4 แกนที่ออกแบบมาโดยเฉพาะสำหรับการจัดเรียงสินค้าบนพาเลท โดยทั่วไปแล้วจะมีราคาถูกกว่าหุ่นยนต์ 6 แกนที่มีน้ำหนักบรรทุกใกล้เคียงกันซึ่งกำหนดค่าไว้สำหรับงานเดียวกัน เนื่องจากโครงสร้างทางจลศาสตร์ที่เรียบง่ายกว่านั้นต้องการแกนเซอร์โวน้อยกว่าและระบบควบคุมที่ซับซ้อนน้อยกว่า คู่มือการเลือกหุ่นยนต์จัดเรียงพาเลท 4 แกน เนื้อหาจะกล่าวถึงว่าเมื่อใดที่หุ่นยนต์ 4 แกนก็เพียงพอแล้ว และเมื่อใดที่ความยืดหยุ่นของข้อมือที่เพิ่มขึ้นของหุ่นยนต์ 6 แกนนั้นคุ้มค่ากับต้นทุนที่เพิ่มขึ้น
จะไปที่ไหนต่อไป
สำหรับข้อมูลเกี่ยวกับประเภทของหุ่นยนต์ เกณฑ์การคัดเลือก และการตัดสินใจเกี่ยวกับการจัดเรียงสินค้าบนพาเลทโดยรวม โปรดดูที่หน้าของเรา คู่มือฉบับสมบูรณ์เกี่ยวกับเครื่องจัดเรียงพาเลทแบบหุ่นยนต์สำหรับราคาหุ่นยนต์อุตสาหกรรมนอกเหนือจากงานจัดเรียงสินค้าบนพาเลท โปรดดูที่หน้า... คู่มือต้นทุนและราคาของหุ่นยนต์อุตสาหกรรมหากต้องการใบเสนอราคาเฉพาะสำหรับระบบจัดเรียงสินค้าบนพาเลทแบบ 4 แกน ที่ปรับขนาดให้เหมาะสมกับน้ำหนักบรรทุกและปริมาณงานของคุณ โปรดดูที่เว็บไซต์ของ EVST คู่มือการเลือกหุ่นยนต์จัดเรียงพาเลท 4 แกน หรือติดต่อทีมงานผ่านทาง 'ติดต่อเรา'..
เกี่ยวกับผู้เขียน: ทีมวิศวกรรมของ EVST เขียนบทความเกี่ยวกับหุ่นยนต์อุตสาหกรรมและเศรษฐศาสตร์ระบบอัตโนมัติสำหรับผู้นำด้านการดำเนินงานและการเงินที่ประเมินงบประมาณการลงทุนด้านระบบอัตโนมัติ EVST (EVS TECH CO., LTD) ก่อตั้งขึ้นในเมืองเฉิงตูในปี 2018 ได้ส่งมอบโครงการระบบอัตโนมัติมากกว่า 600 โครงการ และส่งออกไปยังกว่า 100 ประเทศ โดยได้รับการรับรองมาตรฐาน IATF16949 ระดับยานยนต์ และการรับรองจากหน่วยงานภายนอก CE / SGS / TUV สำหรับสายการผลิตหุ่นยนต์อุตสาหกรรมและหุ่นยนต์จัดเรียงพาเลท QJAR/QJRB
อัปเดตครั้งล่าสุด: กรกฎาคม 15, 2026