
โดยทีมวิศวกรรม EVST · อัปเดตล่าสุด: 15 กรกฎาคม 2026
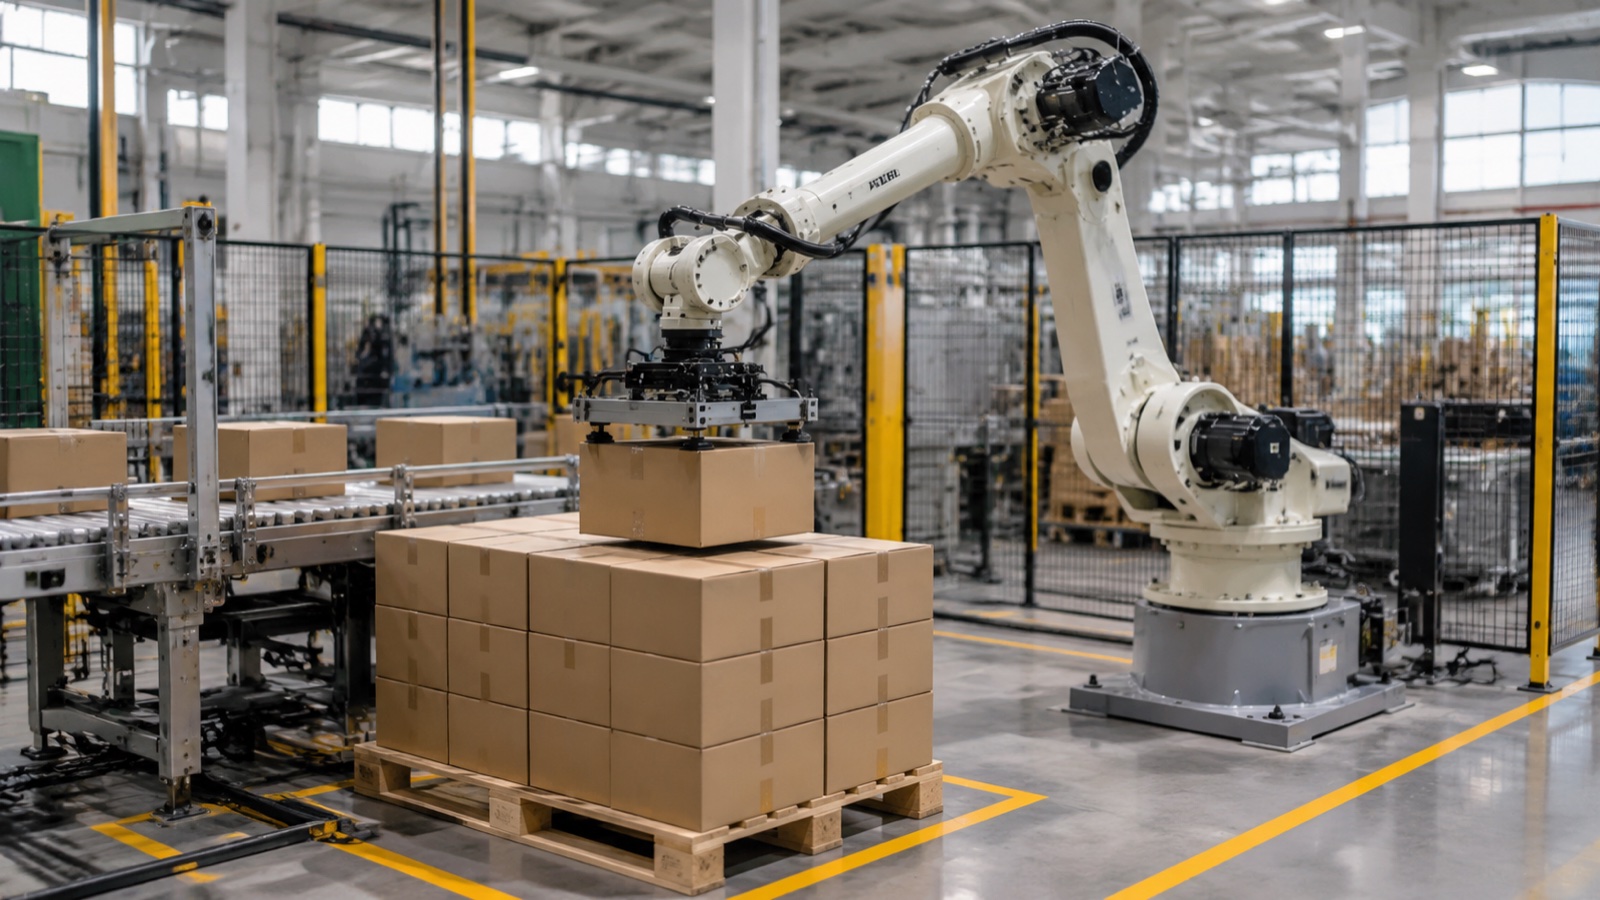
หุ่นยนต์จัดเรียงสินค้าบนพาเลท คือแขนกลอัตโนมัติหรือกลไกเฉพาะที่ใช้ในการเรียงกล่อง ถุง หรือผลิตภัณฑ์ลงบนพาเลทในรูปแบบที่ทำซ้ำได้ โดยทดแทนหรือช่วยเสริมการเรียงสินค้าด้วยมือ ในปี 2026 มีการใช้งานเชิงพาณิชย์อยู่ 4 ประเภท ได้แก่ หุ่นยนต์จัดเรียงสินค้าบนพาเลทแบบเรียงชั้น/แถว หุ่นยนต์จัดเรียงสินค้าบนพาเลทแบบ 6 แกน หุ่นยนต์ร่วมปฏิบัติงานจัดเรียงสินค้าบนพาเลท และหุ่นยนต์จัดเรียงสินค้าบนพาเลทแบบ 4 แกนโดยเฉพาะ การเลือกใช้ขึ้นอยู่กับน้ำหนักบรรทุก อัตราการผลิต พื้นที่ใช้งาน และจำนวน SKU ที่สายการผลิตต้องจัดการ
หุ่นยนต์จัดเรียงสินค้าบนพาเลททำงานอย่างไร และความก้าวหน้าในหมวดหมู่นี้ได้พัฒนาไปอย่างไร
ในขั้นตอนสุดท้ายของการบรรจุหรือเติมสินค้า กล่อง ถุง หรือถาดที่บรรจุเสร็จแล้วจะต้องถูกวางซ้อนกันบนพาเลทในรูปแบบที่มั่นคงและพร้อมสำหรับการขนส่ง ก่อนที่จะทำการห่อและจัดส่ง การทำเช่นนี้ด้วยมือเป็นงานที่ซ้ำซากจำเจ และเป็นหนึ่งในงานแรกๆ ที่ผู้ผลิตจะนำมาใช้ระบบอัตโนมัติเมื่อความเร็วของสายการผลิตหรือจำนวนแรงงานมีจำกัด หุ่นยนต์จัดเรียงสินค้าบนพาเลทจะจัดการขั้นตอนการวางซ้อนนี้ โดยการหยิบกล่องหรือกลุ่มกล่อง และวางลงบนพาเลทตามรูปแบบที่ตั้งโปรแกรมไว้ ซ้ำแล้วซ้ำเล่า ด้วยความแม่นยำในการวางที่สม่ำเสมอ
จากข้อมูลของ IFR World Robotics การจัดการวัสดุ ซึ่งรวมถึงการจัดเรียงสินค้าบนพาเลท เป็นหนึ่งในประเภทการใช้งานหุ่นยนต์อุตสาหกรรมที่ใหญ่ที่สุดอย่างต่อเนื่อง โดยวัดจากจำนวนหน่วยที่ติดตั้งใช้งาน ควบคู่ไปกับการเชื่อมและการประกอบ ความต้องการดังกล่าวได้ผลักดันฮาร์ดแวร์สำหรับการจัดเรียงสินค้าบนพาเลทไปในสองทิศทางพร้อมกันนับตั้งแต่คู่มือนี้ได้รับการตีพิมพ์ครั้งแรก: เครื่องจักร 4 แกนโดยเฉพาะมีความเร็วและขนาดกะทัดรัดมากขึ้น ในขณะที่แขน 6 แกนและหุ่นยนต์ร่วมปฏิบัติงานได้เข้ามามีส่วนแบ่งในสายการผลิตที่ต้องการสลับระหว่าง SKU หลายรายการโดยไม่ต้องเปลี่ยนเครื่องจักรทั้งหมดเพิ่มมากขึ้น ผู้ผลิตรายใหญ่ที่ดำเนินงานในตลาดหุ่นยนต์จัดเรียงสินค้าบนพาเลท ได้แก่ FANUC, ABB, KUKA, Yaskawa และ EVST ซึ่งแต่ละรายนำเสนอตัวหุ่นยนต์จัดเรียงสินค้าบนพาเลทโดยเฉพาะและแขน 6 แกนที่กำหนดค่าสำหรับการใช้งานจัดเรียงสินค้าบนพาเลท
คู่มือนี้เผยแพร่ครั้งแรกในปี 2021 เมื่อ "หุ่นยนต์จัดเรียงสินค้าบนพาเลท" ยังเป็นสิ่งใหม่ และคำแนะนำในการซื้อส่วนใหญ่ยังคงเลือกใช้แขนกลหกแกนเป็นหลัก แต่แนวคิดนั้นล้าสมัยไปแล้ว: การจัดเรียงสินค้าบนพาเลทด้วยระบบร่วมมือได้เปลี่ยนจากสายการผลิตนำร่องไปสู่สินค้ามาตรฐานในแคตตาล็อกของผู้ผลิตรายใหญ่ส่วนใหญ่ เครื่องจักรสี่แกนเฉพาะทางได้ลดช่องว่างด้านปริมาณงานกับแขนกลหกแกนในการทำงานกับสินค้าประเภทเดียว และผู้ซื้อเริ่มกระบวนการเลือกจากน้ำหนักบรรทุกและจำนวนสินค้ามากกว่าจากประเภทหุ่นยนต์เริ่มต้นเพียงประเภทเดียว ส่วนต่างๆ ด้านล่างนี้สะท้อนถึงพื้นฐานในปี 2026 มากกว่าสมมติฐานในยุคปี 2021 ที่ว่าแขนกลหกแกนเป็นตัวเลือกเริ่มต้นสำหรับสายการผลิตจัดเรียงสินค้าบนพาเลททุกสาย
ประเภทของหุ่นยนต์จัดเรียงพาเลท
เครื่องจัดเรียงพาเลทแบบเรียงชั้น/เรียงแถว
เครื่องจัดเรียงสินค้าแบบชั้น (Layer palletizers) ไม่ใช่แขนหุ่นยนต์แบบหกแกน แต่เป็นระบบเชิงกล ซึ่งมักเป็นแบบโครงสร้างคานหรือเสา ที่ประกอบกล่องสินค้าเป็นชั้นเต็มบนโต๊ะขึ้นรูป จากนั้นจึงดันหรือลดชั้นที่ประกอบเสร็จแล้วลงบนกองพาเลทในขั้นตอนเดียว ส่วนแบบเรียงแถว (Row-by-row variants) จะประกอบทีละแถวแทนที่จะประกอบเป็นชั้นเต็ม ทั้งสองวิธีนี้แลกความยืดหยุ่นกับปริมาณการผลิตที่สูง: เหมาะสำหรับสายการผลิตที่มีสินค้าเพียงชนิดเดียวหรือจำนวนน้อย ที่ทำงานในปริมาณมากและคงที่ แต่การปรับเปลี่ยนรูปแบบหรือขนาดกล่องมักใช้เวลานานกว่าการตั้งโปรแกรมแขนหุ่นยนต์ใหม่
เครื่องจัดเรียงพาเลทแบบหุ่นยนต์หกแกน
หุ่นยนต์จัดเรียงสินค้าบนพาเลทแบบหกแกนใช้โครงสร้างแขนโดยทั่วไปเหมือนกับหุ่นยนต์เชื่อมหรือหุ่นยนต์ขนย้ายวัสดุ แต่ติดตั้งอุปกรณ์ปลายแขนสำหรับจัดการกล่องหรือถุง และซอฟต์แวร์กำหนดเส้นทางเฉพาะสำหรับการจัดเรียงสินค้าบนพาเลท องศาอิสระที่เพิ่มขึ้นเมื่อเทียบกับเครื่องจักรแบบสี่แกนโดยเฉพาะ ทำให้แขนสามารถหมุนและจัดวางกล่องได้ในระนาบเกือบทุกระนาบ ซึ่งมีความสำคัญในสายการผลิตที่ผสมขนาด น้ำหนัก หรือทิศทางการวางกล่องในรอบการผลิตเดียวกัน หรือข้าม SKU ต่างๆ ในเซลล์เดียวกัน ในทางปฏิบัติ เซลล์การจัดเรียงสินค้าบนพาเลทที่ผสมน้ำหนักและทิศทางการวางกล่องในรอบการผลิตเดียวกัน มักจะนิยมใช้แขนหกแกนมากกว่าเครื่องจักรแบบสี่แกนโดยเฉพาะ เพราะการหมุนข้อมือที่เพิ่มขึ้นช่วยดูดซับการเปลี่ยนแปลงทิศทางโดยไม่ต้องปรับแต่งอุปกรณ์ปลายแขนใหม่สำหรับ SKU แต่ละรายการ
หุ่นยนต์ร่วมปฏิบัติงานจัดเรียงพาเลท (Cobots)
หุ่นยนต์ร่วมปฏิบัติงานจัดเรียงสินค้าบนพาเลท (Cobots) ใช้การออกแบบที่จำกัดกำลังและแรงตามมาตรฐาน ISO 10218 สำหรับงานจัดเรียงสินค้าบนพาเลท เพื่อให้แขนหุ่นยนต์สามารถทำงานได้ด้วยความเร็วที่ลดลงใกล้กับผู้คนโดยไม่ต้องมีกรงนิรภัยแบบเต็มความสูงในทุกรูปแบบการใช้งาน จากการสังเกตในอุตสาหกรรมพบว่า หุ่นยนต์ร่วมปฏิบัติงานมีการเติบโตเร็วกว่าหุ่นยนต์อุตสาหกรรมแบบดั้งเดิมในแง่ของจำนวนหน่วยในการใช้งานด้านการจัดการวัสดุในช่วงไม่กี่ปีที่ผ่านมา แม้ว่าจะมีสัดส่วนน้อยในจำนวนการติดตั้งระบบจัดเรียงสินค้าบนพาเลททั้งหมดก็ตาม หุ่นยนต์ร่วมปฏิบัติงานจัดเรียงสินค้าบนพาเลทมักมีน้ำหนักบรรทุกและปริมาณงานต่ำกว่าเครื่องจักรแบบเฉพาะหรือแบบหกแกน ซึ่งทำให้เหมาะสำหรับสายการผลิตที่มีปริมาณงานต่ำ สถานีปลายสายการผลิตที่มีสินค้าหลากหลายประเภท หรือโรงงานที่มีพื้นที่จำกัดสำหรับการติดตั้งอุปกรณ์ป้องกันแบบเต็มรูปแบบ
หุ่นยนต์จัดเรียงพาเลท 4 แกนเฉพาะทาง
หุ่นยนต์จัดเรียงสินค้าบนพาเลทโดยเฉพาะถูกสร้างขึ้นเพื่อการเคลื่อนที่แบบวางซ้อนและวาง: การหมุนฐานบวกกับการเคลื่อนที่เชิงเส้นหรือเกือบเชิงเส้นอีกสามแกน โดยไม่มีการเคลื่อนไหวแบบข้อมือเต็มรูปแบบเหมือนแขนกลหกแกน ชุดการเคลื่อนไหวที่แคบกว่านี้เองที่ทำให้เครื่องจักรสี่แกนทำงานได้เร็วกว่าและรับน้ำหนักได้มากกว่าในพื้นที่ติดตั้งที่กำหนด เมื่อเทียบกับแขนกลหกแกนอเนกประสงค์ที่ทำงานเดียวกัน ซีรีส์ QJRB ของ EVST ครอบคลุมประเภทนี้ในสี่ระดับน้ำหนักบรรทุก: QJRB15-1 ที่ประมาณ 15 กก., QJRB30-1 ที่ประมาณ 30 กก., QJRB180-1 ที่ประมาณ 180 กก. และ QJRB800-1 ที่ประมาณ 800 กก. ซึ่งเป็นตัวถังที่รับน้ำหนักได้สูงสุดในแพลตฟอร์ม QJAR เครื่องจักรเหล่านี้มักถูกกำหนดใช้ในสายการผลิตจัดเรียงสินค้าบนพาเลทสำหรับเครื่องดื่ม ผลิตภัณฑ์นม อาหาร เบียร์ ปิโตรเคมี และยา ซึ่งมีปริมาณสินค้าแบบ SKU เดียวหรือสอง SKU สูง และรูปแบบการเปลี่ยนแปลงไม่บ่อยนัก
สายการจัดเรียงสินค้าสำหรับเครื่องดื่ม ผลิตภัณฑ์นม และอาหารแช่แข็ง มีตัวแปรเพิ่มเติมที่ตารางน้ำหนักบรรทุกเพียงอย่างเดียวไม่สามารถระบุได้ นั่นคือ อุณหภูมิแวดล้อม บางสายการผลิตอยู่ติดกับโซนแช่เย็นหรือโซนเก็บรักษาความเย็น และบางสายการผลิตอยู่ติดกับอุปกรณ์บรรจุร้อนหรืออุปกรณ์พาสเจอร์ไรซ์ในชั้นเดียวกัน ตัวอย่างเช่น สายการผลิตหุ่นยนต์สำหรับอุณหภูมิสูงของ EVST มีช่วงการทำงานตั้งแต่ -30°C ถึง 80°C แต่ควรตรวจสอบตัวเลขนี้กับข้อกำหนดที่เผยแพร่โดยผู้ผลิตก่อนที่จะกำหนดตำแหน่งสายการผลิต เนื่องจากหุ่นยนต์อุตสาหกรรมหรือหุ่นยนต์ร่วมปฏิบัติงานในท้องตลาดไม่ได้มีช่วงการทำงานที่กว้างเท่ากันทั้งหมด
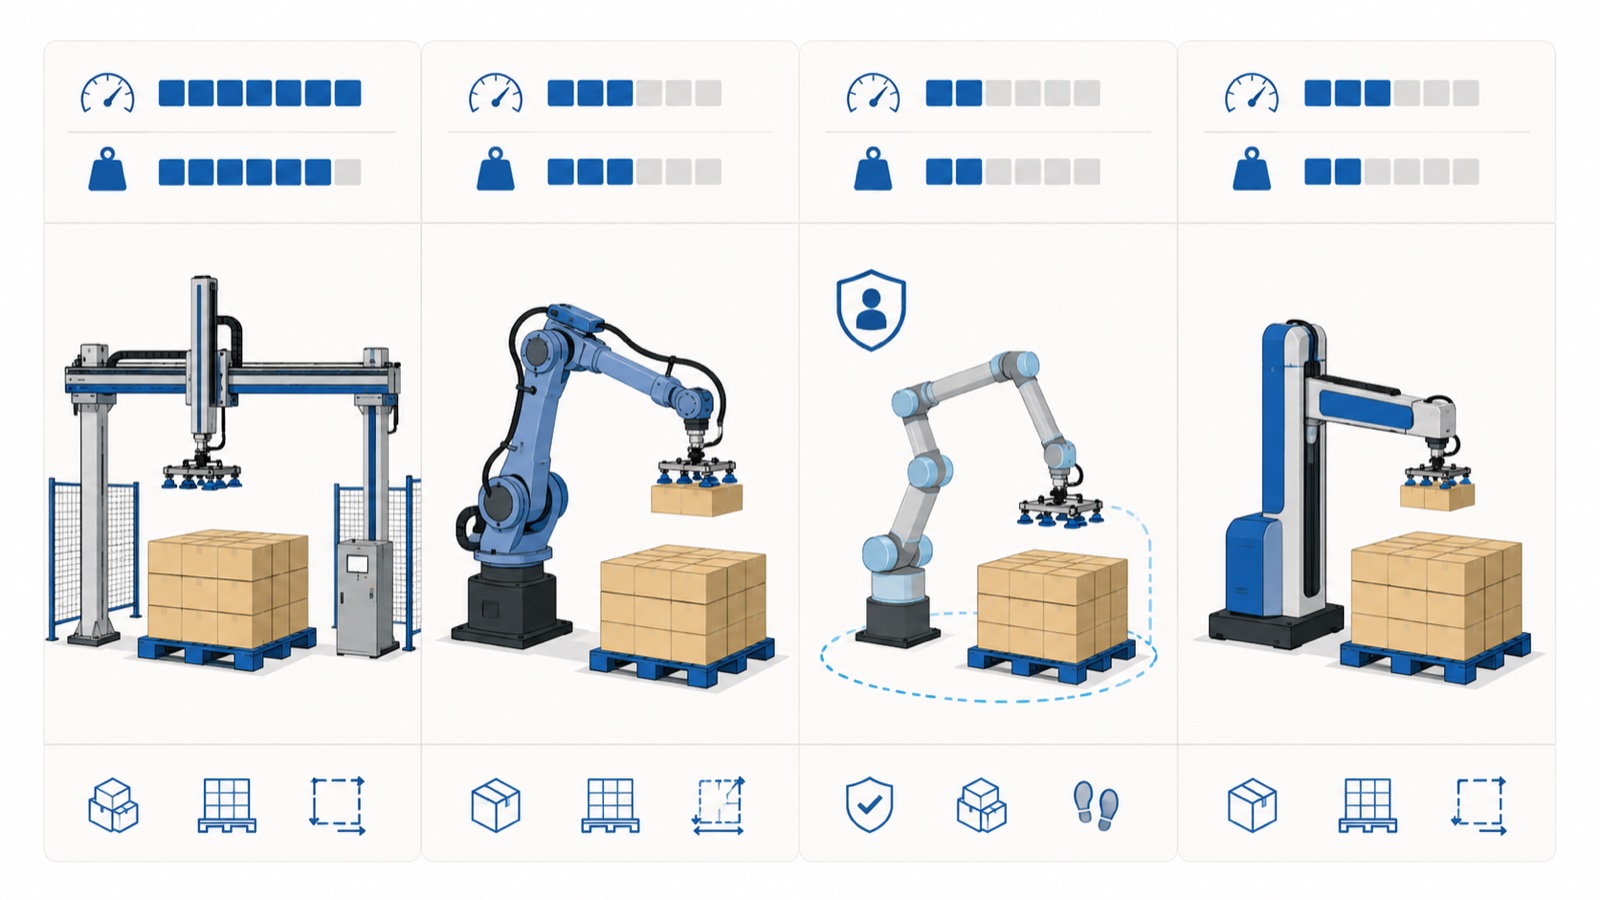
เปรียบเทียบหุ่นยนต์จัดเรียงสินค้าบนพาเลทประเภทต่างๆ
| ประเภท | น้ำหนักบรรทุกโดยทั่วไป | ความเร็วสัมพัทธ์ | กรณีการใช้งานทั่วไป |
|---|---|---|---|
| เครื่องจัดเรียงพาเลทแบบเรียงชั้น/ทีละแถว | หนักและเป็นแบบหลายชั้น (ไม่ได้ระบุน้ำหนักต่อแขนแต่ละข้าง) | สูงบนรูปแบบเดียว | สินค้าชนิดเดียว ปริมาณการขายคงที่สูงมาก |
| เครื่องจัดเรียงพาเลทแบบหุ่นยนต์หกแกน | ครอบคลุมตั้งแต่เบาไปจนถึงหนัก ขึ้นอยู่กับการเคลื่อนไหวของแขน | ปานกลางถึงสูง | สินค้าหลากหลายประเภท, รูปแบบบรรจุภัณฑ์ที่หลากหลาย, เซลล์อเนกประสงค์ |
| หุ่นยนต์ร่วมปฏิบัติงานจัดเรียงพาเลท | คลาสบรรทุกน้ำหนักที่ต่ำกว่า | ต่ำถึงปานกลาง | พื้นที่จำกัด สินค้าหลากหลายประเภทปริมาณน้อย พื้นที่รักษาความปลอดภัยลดลง |
| เครื่องจัดเรียงพาเลทแบบ 4 แกนโดยเฉพาะ (เช่น ซีรีส์ EVST QJRB) | น้ำหนักตั้งแต่ประมาณ 15 กิโลกรัม ถึงประมาณ 800 กิโลกรัม ตลอดแนวเส้นชัย | จักรยานคุณภาพสูงที่ออกแบบมาโดยเฉพาะ | สายการผลิตเครื่องดื่ม อาหาร และวัตถุดิบจำนวนมากแบบ SKU เดียว/สอง SKU ที่มีประสิทธิภาพสูง |
ประโยชน์ของการวางพาเลทด้วยหุ่นยนต์
ข้อดีของการเปลี่ยนจากการจัดเรียงสินค้าบนพาเลทด้วยมือไปเป็นการจัดเรียงสินค้าบนพาเลทด้วยหุ่นยนต์นั้น ขึ้นอยู่กับผลประโยชน์ด้านการดำเนินงานที่สม่ำเสมอ ไม่ใช่แค่การลดจำนวนแรงงานเท่านั้น
- ประสิทธิภาพการประมวลผลสูงขึ้น โดยทั่วไปแล้ว ระบบจัดเรียงสินค้าบนพาเลทแบบหุ่นยนต์จะทำงานได้เร็วกว่าสถานีจัดเรียงสินค้าบนพาเลทแบบใช้แรงงานคนหลายเท่า ซึ่งมักถูกอ้างถึงว่าเร็วกว่าถึง 10 เท่าในการเปรียบเทียบประสิทธิภาพการจัดการวัสดุ เครื่องจักร 4 แกนเฉพาะทาง เช่น สายการผลิต QJRB ถูกสร้างขึ้นเพื่อให้ได้อัตราการผลิตต่อรอบที่สม่ำเสมอในสายการผลิตแบบสินค้าเดียวหรือสองสินค้า
- ลดความเสี่ยงต่อการบาดเจ็บ การยกและวางซ้อนสิ่งของซ้ำๆ เป็นสาเหตุสำคัญของการบาดเจ็บจากการใช้แรงงานในคลังสินค้าและโรงงานผลิต การใช้ระบบอัตโนมัติในการเคลื่อนย้ายจะช่วยลดภาระงานซ้ำๆ เหล่านั้นให้กับผู้ปฏิบัติงาน
- ต้นทุนการดำเนินงานในระยะยาวที่ต่ำกว่า เมื่อเริ่มใช้งานระบบแล้ว ต้นทุนส่วนเพิ่มต่อพาเลทส่วนใหญ่จะเป็นค่าพลังงานและค่าบำรุงรักษา ซึ่งโดยทั่วไปแล้วจะคุ้มค่ากว่าค่าแรงงานคนตลอดอายุการใช้งานของอุปกรณ์ รายละเอียดต้นทุนทั้งหมดแยกตามกลุ่มน้ำหนักบรรทุก รวมถึงส่วนประกอบของค่าใช้จ่ายในการลงทุนและระยะเวลาคืนทุน จะกล่าวถึงแยกต่างหากในบทความของเรา คู่มือต้นทุนและผลตอบแทนจากการลงทุนของหุ่นยนต์จัดเรียงพาเลท.
- อุบัติเหตุสินค้าและพาเลทเสียหายลดลง ความแม่นยำในการจัดวางที่ตั้งโปรแกรมไว้ ช่วยลดปัญหาการบุบสลายของกล่อง การจัดเรียงที่ไม่ตรงกัน และการยื่นเกินของพาเลท ซึ่งเป็นปัญหาที่มักเกิดขึ้นกับการเรียงซ้อนด้วยมือภายใต้แรงกดดันด้านเวลา
- การตั้งโปรแกรมใหม่ที่ตรงไปตรงมา โดยเฉพาะอย่างยิ่ง เครื่องจัดเรียงพาเลทแบบหกแกนและหุ่นยนต์ร่วมปฏิบัติงาน สามารถเปลี่ยนรูปแบบการวางซ้อนผ่านซอฟต์แวร์แทนการปรับเปลี่ยนโครงสร้างทางกล ทำให้ลดเวลาในการเปลี่ยนการผลิตในสายการผลิตที่มีสินค้าหลากหลายประเภท
- ความสามารถในการปรับใช้กับผลิตภัณฑ์หลากหลายประเภท โดยทั่วไปแล้ว เซลล์หุ่นยนต์เดียวสามารถจัดเรียงสินค้าลงบนพาเลทได้หลายขนาดและน้ำหนัก ภายในขีดจำกัดน้ำหนักบรรทุกที่กำหนดไว้ ในขณะที่เครื่องจัดเรียงสินค้าบนพาเลทแบบหลายชั้นมักจะถูกปรับให้เหมาะกับรูปแบบเดียวเท่านั้น
- scalability สามารถเพิ่มเซลล์จัดเรียงพาเลทเพิ่มเติมลงในสายการผลิตที่กำลังเติบโตได้โดยไม่ต้องออกแบบเค้าโครงส่วนปลายสายการผลิตใหม่ทั้งหมด ซึ่งเป็นสิ่งสำคัญสำหรับผู้ผลิตที่ปรับขนาดผลผลิตเป็นขั้นๆ
สิ่งที่ควรพิจารณาเมื่อเลือกใช้หุ่นยนต์จัดเรียงพาเลท
การเลือกหุ่นยนต์จัดเรียงสินค้าบนพาเลทนั้น ไม่ได้ขึ้นอยู่กับการหาเครื่องที่เร็วที่สุดตามข้อมูลจำเพาะเพียงอย่างเดียว แต่ขึ้นอยู่กับการเลือกเครื่องให้เหมาะสมกับสภาพการทำงานจริงของสายการผลิตมากกว่า
ความน่าเชื่อถือและรอบการทำงาน ระบบจัดเรียงสินค้าบนพาเลทมักทำงานอย่างต่อเนื่องเกือบตลอดเวลาในหลายกะการทำงาน หุ่นยนต์ที่ออกแบบมาสำหรับการใช้งานเป็นครั้งคราวจะไม่ทนทานเท่ากับหุ่นยนต์ที่ออกแบบมาสำหรับการใช้งานต่อเนื่องในรอบสูงเป็นเวลาหลายปี ในทางปฏิบัติ ผู้ซื้อที่ประเมินรอบการทำงานควรสอบถามผู้ผลิตเกี่ยวกับค่าเฉลี่ยเวลาใช้งานก่อนเกิดความล้มเหลว (Mean Time Between Failures) และระดับรอบการทำงาน (Duty-cycle Class) สำหรับรุ่นที่กำลังพิจารณาโดยเฉพาะ ไม่ใช่แค่ตัวเลขทั่วไปในโบรชัวร์ผลิตภัณฑ์ เนื่องจากตัวหุ่นยนต์จัดเรียงสินค้าบนพาเลทโดยเฉพาะและแขนกลหกแกนอเนกประสงค์ไม่ได้ถูกกำหนดมาตรฐานการใช้งานต่อเนื่องเดียวกันเสมอไป
ความสามารถในการปรับตัวให้เข้ากับการเปลี่ยนแปลงในกระบวนการผลิต โดยปกติแล้วสายการผลิตมักจะไม่ใช้สินค้าที่มีรหัส SKU เดียวกันตลอดอายุการใช้งานของหุ่นยนต์ เครื่องจัดเรียงพาเลทแบบหกแกนหรือแบบโคบอทที่สามารถตั้งโปรแกรมใหม่ให้รองรับขนาดกล่องใหม่ได้ด้วยซอฟต์แวร์ แทนที่จะต้องปรับเปลี่ยนเครื่องมือทางกล จะช่วยปกป้องการลงทุนเมื่อสายการผลิตมีการเปลี่ยนแปลง
ความสามารถในการใช้งานได้หลากหลายวัตถุประสงค์ บางโรงงานต้องการหุ่นยนต์ที่สามารถจัดเรียงสินค้าลงบนพาเลทในระหว่างการผลิตรอบหนึ่ง และจัดการงานขนถ่ายวัสดุอื่นๆ เช่น การบรรจุกล่อง หรือการขนถ่ายสินค้าออกจากพาเลท ในรอบการผลิตอื่น ความยืดหยุ่นดังกล่าวทำให้หุ่นยนต์แขนกลหกแกนที่มีระยะการทำงานและความสามารถในการรับน้ำหนักที่เหมาะสมเป็นตัวเลือกที่เหมาะสมที่สุด
การสนับสนุนทางเทคนิคและการตอบสนองภาคสนาม หากเครื่องจัดเรียงพาเลทหยุดชะงัก จะทำให้สายการผลิตหยุดทำงาน ดังนั้นเวลาในการตอบสนองจึงมีความสำคัญพอๆ กับข้อกำหนดด้านเวลาการทำงาน ผู้ซื้อควรตรวจสอบว่าผู้จำหน่ายเสนอบริการติดตั้งและซ่อมบำรุงภาคสนามในพื้นที่ของตนเองหรือไม่ แทนที่จะให้การสนับสนุนทางไกลเพียงอย่างเดียว เนื่องจากเครื่องจัดเรียงพาเลทที่อยู่ปลายสายการผลิตไม่สามารถรอชิ้นส่วนอะไหล่ที่จัดส่งมาหรือการวินิจฉัยจากระยะไกลได้หลายวัน
คุณภาพของพาเลทและสินค้าที่บรรทุก คุณภาพของพาเลทที่ไม่สม่ำเสมอ แผ่นไม้บิดเบี้ยว ขนาดไม่ตรงกัน และขอบเสียหาย เป็นหนึ่งในสาเหตุที่พบได้บ่อยที่สุดของการจัดเรียงสินค้าผิดพลาดในสายการผลิตพาเลทอัตโนมัติ การระบุค่าความคลาดเคลื่อนของพาเลทควบคู่ไปกับการทำงานของหุ่นยนต์เป็นขั้นตอนมาตรฐานในการออกแบบทางวิศวกรรม ไม่ใช่สิ่งที่คิดถึงทีหลัง
การฝึกอบรมผู้ปฏิบัติงาน แม้แต่เครื่องจักรที่มีคุณสมบัติครบถ้วนก็อาจทำงานได้ไม่เต็มประสิทธิภาพ หากผู้ปฏิบัติงานไม่สามารถปรับรูปแบบการทำงาน แก้ไขข้อผิดพลาด หรือทำการบำรุงรักษาขั้นพื้นฐานได้โดยไม่ต้องเรียกช่างมาซ่อมทุกครั้งที่เกิดปัญหาเล็กน้อย
ความปลอดภัยและการปฏิบัติตามกฎระเบียบ ระบบจัดเรียงสินค้าบนพาเลทอยู่ภายใต้กรอบมาตรฐาน ISO 10218 เดียวกันกับที่ควบคุมหุ่นยนต์อุตสาหกรรมและหุ่นยนต์ทำงานร่วมกันโดยทั่วไป ตามมาตรฐาน ISO 13849-1 ส่วนประกอบที่เกี่ยวข้องกับความปลอดภัยของระบบควบคุมของระบบจัดเรียงสินค้าบนพาเลทมักถูกกำหนดไว้ในสถาปัตยกรรมประเภทที่ 3 หรือระดับประสิทธิภาพ d ซึ่งหมายความว่าความผิดพลาดเพียงครั้งเดียวจะไม่นำไปสู่การสูญเสียฟังก์ชันด้านความปลอดภัย ผู้ซื้อควรตรวจสอบให้แน่ใจว่าผู้จำหน่ายหุ่นยนต์มีใบรับรองจากหน่วยงานภายนอก เช่น CE, SGS หรือ TUV และเอกสารด้านความปลอดภัยที่จัดทำขึ้นสำหรับการตรวจสอบความถูกต้องของระบบในระดับผู้ประกอบ และสำหรับงานปลายสายการผลิตในอุตสาหกรรมยานยนต์ ควรมีใบรับรองกระบวนการ IATF16949 ในสายการผลิตด้วย
งบประมาณและความพร้อมใช้งาน ประเภทของน้ำหนักบรรทุก ความต้องการปริมาณงาน และความยืดหยุ่นในการตั้งโปรแกรมใหม่ ล้วนส่งผลต่อราคา และระยะเวลานำส่งจะแตกต่างกันไปตามผู้ผลิตและภูมิภาค สำหรับรายละเอียดทั้งหมดเกี่ยวกับปัจจัยที่ขับเคลื่อนราคาของหุ่นยนต์จัดเรียงสินค้าบนพาเลทตามกลุ่มน้ำหนักบรรทุก และระยะเวลาคืนทุนโดยทั่วไปแตกต่างกันอย่างไรในหุ่นยนต์แต่ละประเภท โปรดดูที่ส่วนเฉพาะของเรา คู่มือต้นทุนและผลตอบแทนจากการลงทุนของหุ่นยนต์จัดเรียงพาเลทบทความนี้กล่าวถึงตัวเลือก ไม่ใช่ราคา
ภาพรวมต้นทุนและผลตอบแทนจากการลงทุนของหุ่นยนต์จัดเรียงพาเลท
ราคาของระบบหุ่นยนต์จัดเรียงสินค้าบนพาเลทนั้นขึ้นอยู่กับระดับน้ำหนักบรรทุก ความซับซ้อนของอุปกรณ์ปลายแขน การป้องกันความปลอดภัย และขอบเขตการบูรณาการ ไม่ใช่แค่ตัวหุ่นยนต์เพียงอย่างเดียว โดยทั่วไปแล้ว ราคาหุ่นยนต์เองมักจะเป็นเพียงเศษส่วนของต้นทุนการติดตั้งระบบทั้งหมด เมื่อรวมอุปกรณ์ การลำเลียง การป้องกัน และการทดสอบระบบแล้ว ระยะเวลาคืนทุนของระบบจัดเรียงสินค้าบนพาเลทอัตโนมัติจะแตกต่างกันไปตามโครงสร้างการทำงานและต้นทุนแรงงานก่อนหน้า และควรนำมาพิจารณาจากปริมาณงานและจำนวนพนักงานของโรงงานเองมากกว่าตัวเลขมาตรฐานของอุตสาหกรรม สำหรับรายละเอียดราคาแยกตามระดับน้ำหนักบรรทุกและตัวอย่างระยะเวลาคืนทุน โปรดดูที่... คู่มือต้นทุนและผลตอบแทนจากการลงทุน (ROI) ของหุ่นยนต์จัดเรียงพาเลท ปี 2026.
คำถามที่พบบ่อย (FAQs)
หุ่นยนต์จัดเรียงสินค้าลงพาเลทมีราคาเท่าไหร่?
ราคาของหุ่นยนต์จัดเรียงพาเลทขึ้นอยู่กับประเภทของน้ำหนักบรรทุก อุปกรณ์ปลายแขน การป้องกันความปลอดภัย และขอบเขตการบูรณาการ ดังนั้นตัวหุ่นยนต์จึงมักเป็นเพียงส่วนหนึ่งของต้นทุนการติดตั้งทั้งหมด สำหรับรายละเอียดราคาโดยละเอียดแยกตามกลุ่มน้ำหนักบรรทุกและแบบจำลองระยะเวลาคืนทุน โปรดดูที่... คู่มือต้นทุนและผลตอบแทนจากการลงทุนของหุ่นยนต์จัดเรียงพาเลท.
หุ่นยนต์จัดเรียงสินค้าบนพาเลทต้องการน้ำหนักบรรทุกเท่าใด?
ขึ้นอยู่กับน้ำหนักของกล่องหรือถุง และว่าหุ่นยนต์จัดการกับสินค้าชิ้นเดียวหรือเป็นชั้นๆ สายการผลิต QJRB แบบ 4 แกนโดยเฉพาะรองรับน้ำหนักบรรทุกได้ 4 ระดับ คือ ประมาณ 15 กก., 30 กก., 180 กก. และ 800 กก. ในขณะที่แบบ 6 แกนและแบบทำงานร่วมกันรองรับน้ำหนักบรรทุกช่วงเบาถึงปานกลาง ขึ้นอยู่กับแขนที่เลือก การเลือกขนาดหุ่นยนต์โดยคำนึงถึงน้ำหนักบรรทุกของกล่องหรือชั้นที่หนักที่สุดในสายการผลิต โดยเผื่อระยะสำหรับน้ำหนักของเครื่องมือที่ปลายแขนด้วย จะเป็นจุดเริ่มต้นในการเลือกขนาด
เครื่องจัดเรียงพาเลทแบบหุ่นยนต์แตกต่างจากเครื่องจัดเรียงพาเลทแบบธรรมดาอย่างไร?
เครื่องจัดเรียงสินค้าบนพาเลทแบบธรรมดาหรือแบบเรียงแถวต่อแถว เป็นระบบเชิงกล ซึ่งมักใช้โครงสร้างแบบโครงเหล็ก ออกแบบมาเพื่อรูปแบบการเรียงซ้อนแบบเดียว และรองรับปริมาณการผลิตที่สูงมากในสภาวะคงที่ สำหรับสินค้าประเภทเดียวหรือสินค้าที่มีจำนวนจำกัด ในขณะที่เครื่องจัดเรียงสินค้าบนพาเลทแบบหุ่นยนต์ ไม่ว่าจะเป็นแบบ 6 แกน แบบทำงานร่วมกัน หรือแบบ 4 แกนโดยเฉพาะ จะใช้แขนกลที่ตั้งโปรแกรมได้ ซึ่งสามารถสลับรูปแบบ ขนาดกล่อง และทิศทางการวางผ่านซอฟต์แวร์ โดยแลกกับประสิทธิภาพสูงสุดบางส่วนเพื่อความยืดหยุ่นในการผลิตสินค้าหลากหลายประเภท
หุ่นยนต์ 4 แกนหรือ 6 แกน แบบไหนดีกว่าสำหรับการจัดเรียงสินค้าบนพาเลท?
หุ่นยนต์ 4 แกนโดยเฉพาะ เช่น ซีรีส์ QJRB ถูกสร้างขึ้นมาเพื่อใช้ในการวางซ้อนและจัดวางชิ้นงานโดยเฉพาะ และโดยทั่วไปจะทำงานได้เร็วกว่าและรับน้ำหนักได้มากกว่าในพื้นที่การผลิตที่เท่ากัน สำหรับสายการผลิตที่มีสินค้าชนิดเดียวหรือสองชนิดในปริมาณมาก แขนหุ่นยนต์ 6 แกนเพิ่มการขยับข้อมือ ซึ่งเป็นประโยชน์เมื่อชิ้นงานมีขนาด น้ำหนัก หรือทิศทางที่แตกต่างกันในรอบการผลิตเดียวกัน หรือเมื่อสายการผลิตต้องทำงานที่นอกเหนือจากการจัดเรียงบนพาเลท ไม่มีแบบใดดีกว่ากันอย่างเด็ดขาด การเลือกที่เหมาะสมขึ้นอยู่กับจำนวนสินค้าที่สายการผลิตผลิตและความถี่ในการเปลี่ยนแปลงรูปแบบการผลิต
หุ่นยนต์ร่วมปฏิบัติงานสามารถจัดเรียงสินค้าบนพาเลทได้โดยไม่ต้องมีรั้วกั้นเพื่อความปลอดภัยหรือไม่?
ภายใต้มาตรฐาน ISO 10218 แอปพลิเคชันการจัดเรียงพาเลทแบบร่วมมือกันสามารถทำงานได้โดยไม่ต้องมีอุปกรณ์ป้องกันความสูงเต็มพื้นที่ก็ต่อเมื่อการประเมินความเสี่ยงในระดับแอปพลิเคชันยืนยันแล้วว่าหุ่นยนต์ เครื่องมือ ชิ้นส่วน และงานที่เฉพาะเจาะจงนั้นตรงตามข้อจำกัดด้านกำลังและแรง หรือเทคนิคการทำงานร่วมกันอื่น ๆ ที่ได้รับการยอมรับ การพิจารณาดังกล่าวจะทำเป็นรายเซลล์ การจัดประเภทหุ่นยนต์เป็นโคบอทเพียงอย่างเดียวไม่ได้ทำให้ไม่จำเป็นต้องมีการประเมินความเสี่ยงที่บันทึกไว้
จะไปที่ไหนต่อไป
สำหรับข้อมูลเพิ่มเติมเกี่ยวกับบริบทโดยรวมว่าการจัดเรียงสินค้าบนพาเลทนั้นเหมาะสมกับการจัดการวัสดุอัตโนมัติอย่างไร โปรดดูที่... คู่มือการใช้งานหุ่นยนต์ขนถ่ายวัสดุ: การโหลด การคัดแยก และการเคลื่อนย้ายสำหรับข้อมูลเชิงลึกเพิ่มเติมเกี่ยวกับสายการจัดเรียงพาเลทแบบ 4 แกนโดยเฉพาะ และวิธีการเลือกคลาสรับน้ำหนักบรรทุกของ QJRB โปรดดูที่... คู่มือการเลือกหุ่นยนต์จัดเรียงพาเลท 4 แกนสำหรับแอปพลิเคชันที่มีน้ำหนักบรรทุกสูงมากนั้น คู่มือการเลือกซื้อหุ่นยนต์อุตสาหกรรมรับน้ำหนักมาก (ซีรีส์ QJAR/EVS ขนาด 200-800 กก.) ครอบคลุมขนาดที่เกินกว่าการใช้งานพาเลททั่วไป สำหรับรายละเอียดเกี่ยวกับต้นทุนและระยะเวลาคืนทุนของการตัดสินใจนี้ โปรดดูที่... คู่มือต้นทุนและผลตอบแทนจากการลงทุน (ROI) ของหุ่นยนต์จัดเรียงพาเลท ปี 2026.
แพลตฟอร์มหุ่นยนต์ของ EVST ครอบคลุมช่วงน้ำหนักบรรทุกที่หลากหลาย ตั้งแต่เครื่องจักรแบบทำงานร่วมกันและเครื่องจักรระดับ SCARA ไปจนถึงสายการผลิตพาเลทแบบ 4 แกน QJRB โดยเฉพาะ และแขนกลแบบ 6 แกน QJAR ที่มีน้ำหนักมาก โดยได้รับการรับรองจากหน่วยงานภายนอก เช่น CE, SGS และ TUV และมีเครือข่ายวิศวกรภาคสนามครอบคลุมมากกว่า 100 ประเทศ บริษัทได้ส่งมอบโครงการอัตโนมัติมากกว่า 600 โครงการในช่วงเจ็ดปีที่ผ่านมา และได้รับสิทธิบัตรจากสำนักงานทรัพย์สินทางปัญญาแห่งชาติของจีน (CNPI) ครอบคลุมระบบจับคู่โครงการอัตโนมัติ ซึ่งเป็นหลักฐานที่สนับสนุนเอกสารทางวิศวกรรมและการบูรณาการเบื้องหลังการส่งมอบเซลล์พาเลท หากต้องการคำแนะนำเกี่ยวกับน้ำหนักบรรทุกหรือใบเสนอราคาการบูรณาการขั้นสุดท้าย สามารถติดต่อทีมงานได้ผ่านทาง 'ติดต่อเรา'..
เกี่ยวกับผู้เขียน: ทีมวิศวกรรมของ EVST เขียนบทความเกี่ยวกับหุ่นยนต์อุตสาหกรรมและระบบจัดการวัสดุอัตโนมัติสำหรับวิศวกรและผู้นำด้านการปฏิบัติงานที่กำลังประเมินระบบอัตโนมัติในขั้นตอนสุดท้ายของการผลิต EVST (EVS TECH CO., LTD) ก่อตั้งขึ้นในเมืองเฉิงตูในปี 2018 ได้ส่งมอบโครงการระบบอัตโนมัติไปแล้วกว่า 600 โครงการ และส่งออกไปยังกว่า 100 ประเทศ โดยได้รับการรับรองมาตรฐาน IATF16949 ระดับยานยนต์ และการรับรองจากหน่วยงานภายนอก CE / SGS / TUV สำหรับผลิตภัณฑ์หุ่นยนต์ร่วมปฏิบัติงาน หุ่นยนต์อุตสาหกรรม QJAR, SCARA และ delta
อัปเดตครั้งล่าสุด: กรกฎาคม 15, 2026