
อัปเดตครั้งล่าสุด: พฤษภาคม 9, 2026
ใช้เพื่อการ การเชื่อมด้วยหุ่นยนต์ร่วมปฏิบัติงานในระดับ SMEการตัดสินใจนั้นตรงไปตรงมาเมื่อขนาดล็อตการผลิตต่ำกว่า 50 ชิ้นต่อรอบการผลิต ส่วนผสมของชิ้นส่วนรายสัปดาห์เปลี่ยนแปลง มูลค่าชิ้นส่วนแต่ละชิ้นต่ำกว่า 500 ดอลลาร์สหรัฐ และผู้ปฏิบัติงานที่มีทักษะสามารถโยกย้ายไปทำงานอื่นได้แทนที่จะถูกเลิกจ้าง การลงทุนด้านทุนเริ่มต้น 35 ถึง 65 ดอลลาร์สหรัฐ เมื่อเทียบกับเครื่องเชื่อมแบบอุตสาหกรรมทั่วไปที่มีราคา 80 ถึง 150 ดอลลาร์สหรัฐ การตั้งโปรแกรมชิ้นส่วนใหม่ใช้เวลา 2 ถึง 8 ชั่วโมงในการสอนการทำงาน เทียบกับ 2 ถึง 5 วันในการตั้งโปรแกรมแบบออฟไลน์ ข้อเสียคือ เวลาการทำงานของหุ่นยนต์ร่วมปฏิบัติงานสูงสุดอยู่ที่ 50 ถึง 65% เทียบกับ 70 ถึง 85% ของเครื่องเชื่อมแบบอุตสาหกรรม และอัตราการเติมเนื้อโลหะต่ำกว่า สำหรับโรงงานผลิตขนาดเล็กส่วนใหญ่ ข้อเสียนี้ถือว่าคุ้มค่า
เมื่อการเชื่อมด้วยหุ่นยนต์ร่วมปฏิบัติงาน (Cobot Welding) ประสบความสำเร็จ: 5 เงื่อนไขสำหรับ SMEs
ระบบการเชื่อมแบบใช้หุ่นยนต์ร่วมปฏิบัติงาน (cobot welding) ไม่ได้เหนือกว่าในด้านปริมาณงานที่ผลิตได้ แต่เหนือกว่าในด้านความเร็วในการติดตั้ง ความยืดหยุ่นในการเขียนโปรแกรม และความสามารถในการใช้พื้นที่ร่วมกับผู้ปฏิบัติงาน จากรายงาน IFR World Robotics 2025 ของสหพันธ์หุ่นยนต์นานาชาติ (International Federation of Robotics) การติดตั้งหุ่นยนต์ร่วมปฏิบัติงานเติบโตขึ้นประมาณ 20% ต่อปีในช่วงไม่กี่ปีที่ผ่านมา ซึ่งแซงหน้าตลาดหุ่นยนต์อุตสาหกรรมโดยรวมอย่างมาก การเติบโตนี้กระจุกตัวอยู่ในกลุ่มธุรกิจขนาดกลางและขนาดย่อม (SME) โดยเฉพาะ ซึ่งขนาดล็อตการผลิตที่เล็กกว่าและพื้นที่จำกัดทำให้การทำงานแบบห้องควบคุมแบบดั้งเดิมไม่เหมาะสม
เงื่อนไขห้าประการ เมื่อเกิดขึ้นพร้อมกันหรือในรูปแบบต่างๆ จะเอื้อประโยชน์ต่อการลงทุนในระบบเชื่อมโลหะด้วยหุ่นยนต์ร่วมปฏิบัติงาน (cobot welding) มากกว่าระบบเชื่อมโลหะแบบเซลล์อุตสาหกรรม (industrial cell) อย่างสม่ำเสมอ
เงื่อนไขที่ 1: ปริมาณการผลิตต่ำถึงปานกลาง ขนาดชุดการผลิตต่ำกว่า 50 ชิ้น
เซลล์การเชื่อมแบบอุตสาหกรรมให้เวลาการทำงานต่อเนื่องที่ดีที่สุดสำหรับชิ้นส่วนที่มีการผลิตซ้ำอย่างสม่ำเสมอ เมื่อหมายเลขชิ้นส่วนผลิตน้อยกว่า 50 ชิ้นต่อชุดการผลิต และส่วนผสมของชิ้นส่วนเปลี่ยนแปลงทุกสัปดาห์ เวลาในการเปลี่ยนอุปกรณ์จับยึดและการสอนใหม่จะลดข้อได้เปรียบด้านปริมาณงานของเซลล์อุตสาหกรรมลง โรงงานที่ผลิตชิ้นส่วน 3-8 หมายเลขต่อสัปดาห์คือจุดที่เหมาะสมที่สุดสำหรับการใช้หุ่นยนต์ร่วมปฏิบัติงาน โดยสมมติว่าเวลาในการผลิตต่อชิ้นไม่ใช่ข้อจำกัดที่สำคัญ
เงื่อนไขที่ 2: การผสมผสานผลิตภัณฑ์ในระดับสูง
เมื่อบอร์ดใบเสนอราคามีหมายเลขชิ้นส่วนที่ใช้งานอยู่มากกว่าสิบสองหมายเลข ความคล่องตัวในการเขียนโปรแกรมของการเชื่อมด้วยหุ่นยนต์ร่วมปฏิบัติงาน (cobot welding) คือข้อได้เปรียบที่สำคัญ ในทางปฏิบัติ ช่างเชื่อมที่ควบคุมหัวเชื่อมโดยตรงบนชิ้นส่วนจะสร้างโปรแกรมการทำงานได้ภายในสองถึงแปดชั่วโมง งานของลูกค้าใหม่จะผ่านการตรวจสอบบนหุ่นยนต์ภายในหนึ่งวันทำการ เซลล์การเชื่อมแบบดั้งเดิมที่มีซอฟต์แวร์เขียนโปรแกรมแบบออฟไลน์จะใช้เวลาหลายวันและต้องมีการฝึกอบรมการใช้งานซอฟต์แวร์ด้วย
เงื่อนไขที่ 3: ต้องการใช้งานโดยไม่ต้องมีรั้วกั้น
เซลล์การผลิตแบบดั้งเดิมจำเป็นต้องมีรั้วกั้นรอบด้าน โดยทั่วไปจะมีระยะห่าง 1.5 ถึง 3 เมตรในแต่ละด้าน แต่เซลล์โคบอทที่ใช้เครื่องสแกนความปลอดภัยแบบพื้นที่ (มาตรฐาน ISO/TS 15066 สำหรับการตรวจสอบความเร็วและระยะห่าง) จะลดขอบเขตความปลอดภัยลงเหลือเพียงพื้นที่ป้องกันของเครื่องสแกน ทำให้ได้พื้นที่ใช้สอยเพิ่มขึ้นอย่างมีนัยสำคัญในโรงงานขนาดเล็กและขนาดกลางที่มีพื้นที่จำกัด ผู้ปฏิบัติงานสามารถโหลดและขนถ่ายสินค้าได้โดยไม่ต้องเปิดประตูที่เชื่อมต่อกัน ซึ่งช่วยลดค่าใช้จ่ายในการเปลี่ยนงานในรอบการผลิตระยะสั้น
เงื่อนไขที่ 4: การขาดแคลนช่างเชื่อมฝีมือดี
จากรายงานการคาดการณ์การขาดแคลนช่างเชื่อมของสมาคมการเชื่อมแห่งอเมริกา (AWS) สหรัฐอเมริกากำลังเผชิญกับภาวะขาดแคลนที่คาดการณ์ไว้มากกว่า... ตั้งเป้าหมายมีช่างเชื่อมที่มีคุณสมบัติครบถ้วน 330,000 คนภายในปี 2028ระยะเวลารอจ้างช่างเชื่อมที่ได้รับการรับรองมาตรฐาน AWS D1.1 ในพื้นที่อุตสาหกรรมที่มีความต้องการสูงนั้นอยู่ที่ 3-9 เดือน โดยมีค่าจ้างรายปีรวมทุกอย่างอยู่ที่ 67,000 ถึง 93,000 ดอลลาร์สหรัฐ หุ่นยนต์ร่วมปฏิบัติงาน (cobot) ที่ควบคุมโดยผู้ปฏิบัติงานที่ผ่านการฝึกอบรมแต่ไม่มีใบรับรอง สามารถเติมเต็มช่องว่างด้านการผลิตนี้ได้ด้วยต้นทุนแรงงานที่ต่ำกว่า โดยหุ่นยนต์จะคงค่าพารามิเตอร์การเชื่อมไว้เมื่อตั้งโปรแกรมแล้ว
เงื่อนไขที่ 5: การปรับปรุงพื้นที่รกร้างว่างเปล่า ไม่มีงานก่อสร้างขนาดใหญ่
โดยทั่วไปแล้ว โรงงานผลิตแบบอุตสาหกรรมดั้งเดิมมักเริ่มต้นด้วยงานปรับปรุงพื้นที่ เช่น การสร้างรั้ว การวางรากฐาน การเดินท่อ และการติดตั้งระบบสาธารณูปโภคสำหรับการระบายอากาศ แต่ชุดอุปกรณ์เชื่อมโลหะแบบหุ่นยนต์ร่วมปฏิบัติงาน (cobot welding package) จะมาถึงพร้อมฐานล้อเลื่อน เชื่อมต่อกับจุดจ่ายไฟ 480V หรือ 220V เพียงจุดเดียว และเริ่มกระบวนการตรวจสอบคุณสมบัติการผลิตได้ภายในไม่กี่วัน สำหรับโรงงานหรือสถานที่เช่าที่มีสัญญาเช่าระยะยาวที่ไม่แน่นอน ความต้องการในการปรับปรุงพื้นที่ขั้นต่ำมีความสำคัญมากกว่าความแตกต่างของต้นทุนการลงทุนเพียงอย่างเดียว
เมื่อหน่วยเชื่อมโลหะอุตสาหกรรมยังคงเป็นผู้ชนะ
การเชื่อมแบบ Cobot มีข้อจำกัดที่แท้จริง และการกล่าวเกินจริงถึงขอบเขตการใช้งานที่เหมาะสมนั้นเป็นการทำร้ายโรงงานขนาดเล็ก มีสี่เงื่อนไขที่เอื้อต่อการใช้เซลล์เชื่อมแบบดั้งเดิมในอุตสาหกรรมอย่างสม่ำเสมอ
ต้องใช้เวลาในการประมวลผลต่ำกว่า 30 วินาที
ความเร็วในการเชื่อมของหุ่นยนต์ร่วมปฏิบัติงาน (Cobot) ถูกจำกัดด้วยกำลังและแรงที่จำกัด เมื่อลำดับการเชื่อมทั้งหมดต้องเสร็จสิ้นภายใน 30 วินาที หุ่นยนต์ร่วมปฏิบัติงานส่วนใหญ่ไม่สามารถให้ความเร็วในการเคลื่อนที่และการเร่งความเร็วในการกำหนดตำแหน่งหัวเชื่อมตามที่ต้องการได้ หุ่นยนต์เชื่อมไฟฟ้าอุตสาหกรรมทำงานได้เร็วกว่าขีดจำกัดความเร็วของหุ่นยนต์ร่วมปฏิบัติงาน และช่องว่างนี้จะยิ่งมากขึ้นในชิ้นส่วนที่มีส่วนเชื่อมสั้นๆ จำนวนมาก
ต้องมีอัตราการตกตะกอนมากกว่า 10 กก./ชม.
การเชื่อม MIG บนหุ่นยนต์ร่วมปฏิบัติงาน (cobot) ให้ผลผลิต 3 ถึง 7 กิโลกรัมต่อชั่วโมง ในขณะที่เครื่องเชื่อมระดับอุตสาหกรรมที่มีแหล่งจ่ายไฟกระแสสูงให้ผลผลิต 8 ถึง 14 กิโลกรัมต่อชั่วโมง สำหรับงานโครงสร้างขนาดใหญ่ งานภาชนะรับแรงดัน หรือการเชื่อมแผ่นโลหะหนา (12 มม. ขึ้นไป) หลายชั้น ความแตกต่างของผลผลิตเป็นข้อจำกัดทางเทคนิคที่สำคัญ ไม่ใช่ความชอบส่วนบุคคล
การเชื่อมแผ่นเหล็กหนาแบบหลายรอบ
เซลล์อุตสาหกรรมที่มีระบบติดตามแนวเชื่อมด้วยเลเซอร์และการตรวจสอบกระบวนการเชื่อมแบบบูรณาการ ช่วยรักษาความแม่นยำของตำแหน่งตลอดการเชื่อมหลายสิบครั้งบนชิ้นงานหนา ชุดอุปกรณ์เชื่อมแบบหุ่นยนต์ร่วมปฏิบัติงานส่วนใหญ่ขาดระบบติดตามแนวเชื่อมและการบูรณาการแหล่งจ่ายไฟที่จำเป็นสำหรับงานเชื่อมแผ่นเหล็กหนาที่ได้รับการรับรองตามมาตรฐาน AWS D1.1 หรือ EN 1090 พร้อมการตรวจสอบย้อนกลับได้อย่างครบถ้วน
การผลิตเฉพาะทางระดับ Tier 1 สำหรับยานยนต์
ห่วงโซ่อุปทานชิ้นส่วนยานยนต์ระดับ Tier 1 ต้องการการควบคุมกระบวนการที่สอดคล้องกับมาตรฐาน IATF16949 และการผลิตที่มีความถี่สูงอย่างต่อเนื่องสำหรับชิ้นส่วนตระกูลเดียวกันเป็นเวลาหลายสัปดาห์ ความคล่องตัวในการเขียนโปรแกรมของหุ่นยนต์ร่วมปฏิบัติงาน (cobot) นั้นไม่เกี่ยวข้องกับความถี่ในการเปลี่ยนงานดังกล่าว และโดยทั่วไปแล้วเวลาในการผลิตและข้อกำหนดด้านการวางวัสดุจะเกินขีดความสามารถของหุ่นยนต์ร่วมปฏิบัติงานในปริมาณการผลิต
กรอบการตัดสินใจ 8 คำถาม: การเชื่อมด้วยหุ่นยนต์ร่วมปฏิบัติงาน (Cobot Welding) เทียบกับ การผลิตแบบเซลล์อุตสาหกรรม (Industrial Cell)
ใช้ตารางด้านล่างเพื่อประเมินโรงงานของคุณโดยพิจารณาจากปัจจัยที่วัดได้แปดประการ หากคำตอบส่วนใหญ่อยู่ในคอลัมน์ Cobot แสดงว่าการเชื่อมด้วยหุ่นยนต์ Cobot เป็นจุดเริ่มต้น หากคำตอบส่วนใหญ่อยู่ในคอลัมน์ Industrial แสดงว่าควรใช้สายการผลิตแบบดั้งเดิม ผลลัพธ์ที่ผสมผสานกัน (สี่ต่อสี่ ห้าต่อสาม) แสดงว่าควรใช้แนวทางนำร่องหรือกลยุทธ์แบบผสมผสาน
| คำถาม | การเชื่อมด้วยหุ่นยนต์ร่วมปฏิบัติงาน (Cobot Welding) เป็นที่นิยม | หน่วยงานอุตสาหกรรมได้รับการสนับสนุน |
|---|---|---|
| 1. ขนาดชุดการผลิตต่อหมายเลขชิ้นส่วน | น้อยกว่า 50 ชิ้นต่อรอบการผลิต | ผลิตได้มากกว่า 100 ชิ้นต่อรอบอย่างสม่ำเสมอ |
| 2. ผสมบางส่วนต่อสัปดาห์ | หมายเลขชิ้นส่วนที่แตกต่างกัน 5 หมายเลขขึ้นไปต่อสัปดาห์ | ครอบครัวที่ทุ่มเท 1 ถึง 2 ครอบครัว |
| 3. มูลค่าชิ้นส่วนต่อหน่วย | ราคาสุทธิไม่เกิน 500 ดอลลาร์สหรัฐ | สูงกว่า 1,000 ดอลลาร์สหรัฐ (ความเสี่ยงด้านค่าใช้จ่ายในการแก้ไขงานซ้ำทำให้การลงทุนในระบบอัตโนมัติคุ้มค่า) |
| 4. ความซับซ้อนของแผนผังรอยเชื่อม | ง่ายถึงปานกลาง; ผ่านครั้งเดียวหรือผ่านหลายครั้งแบบเบาๆ; แผ่นโลหะหนาน้อยกว่า 10 มม. | การเชื่อมแบบหลายรอบที่หนักหน่วง; แผ่นหนา 12 มม. ขึ้นไป; รอยเชื่อมยาวที่ต้องใช้การติดตามรอยเชื่อม |
| 5. เป้าหมายเวลาต่อรอบ | ไม่มีเวลาการทำงานที่แน่นอนต่ำกว่า 30 วินาทีต่อชิ้น | ต้องใช้เวลาในการประมวลผลต่ำกว่า 30 วินาที |
| 6. ต้องมีใบรับรองคุณภาพ | ผ่านการรับรองมาตรฐาน AWS D1.1 หรือเทียบเท่า การตรวจสอบด้วยสายตา และการตรวจสอบแบบไม่ทำลายขั้นพื้นฐานเป็นที่ยอมรับ | มาตรฐาน IATF16949; การตรวจสอบย้อนกลับรอยเชื่อมอย่างครบถ้วน; การรับรองโครงสร้างตามมาตรฐาน EN 1090 |
| 7. พื้นที่ว่างสำหรับติดตั้ง | มีพื้นที่ว่างน้อยกว่า 15 ตารางเมตร; ต้องการพื้นที่ทำงานร่วมกัน | มีพื้นที่เซลล์เฉพาะขนาด 20 ตารางเมตรขึ้นไปให้บริการ |
| 8. งบประมาณการลงทุน (Capex) | งบประมาณโครงการโดยรวม 35 ถึง 80 ดอลลาร์สหรัฐ | มีงบประมาณ 100 ถึง 200 ดอลลาร์ขึ้นไป |
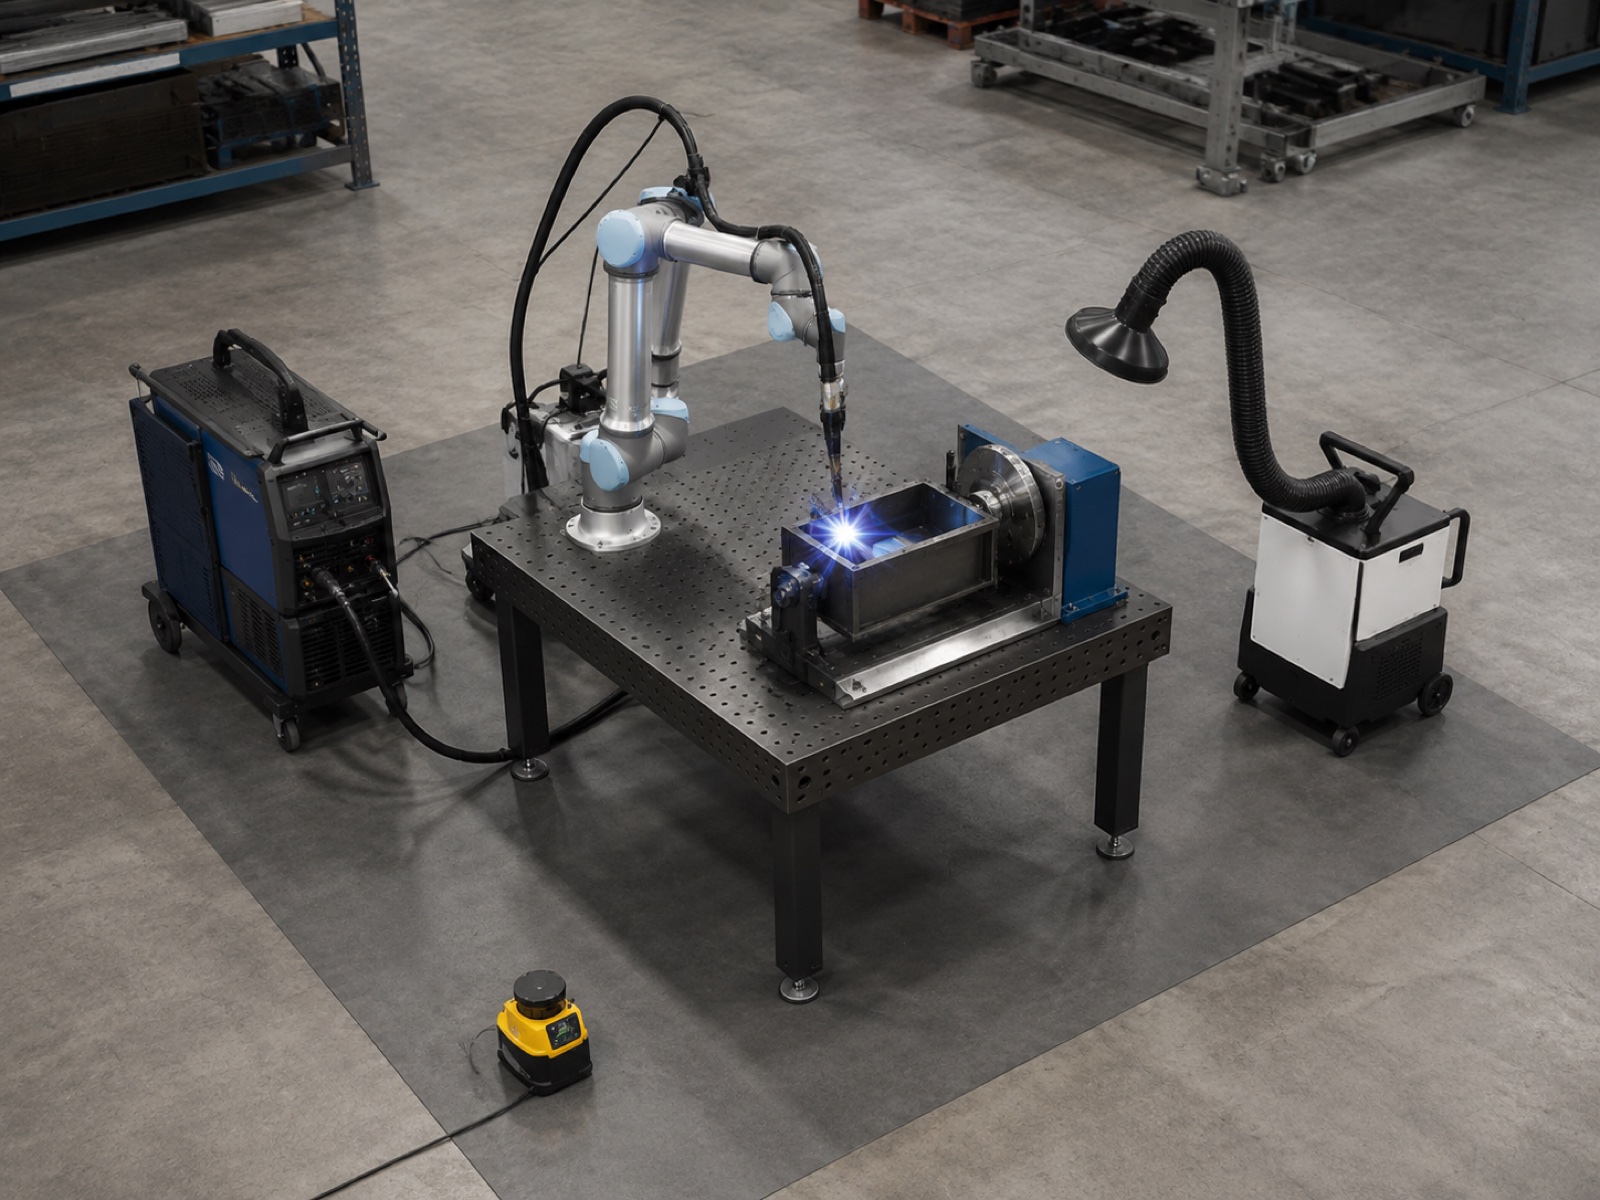
รายละเอียดงบประมาณการลงทุน: เซลล์เชื่อมโลหะด้วยหุ่นยนต์ร่วมปฏิบัติงานสำหรับธุรกิจขนาดกลางและขนาดย่อม (35 ถึง 65 ดอลลาร์สหรัฐ)
งบประมาณสำหรับชุดเชื่อมโลหะด้วยหุ่นยนต์ร่วมปฏิบัติงาน (cobot welding cell) สำหรับธุรกิจขนาดกลางและขนาดย่อม (SME) ที่ 35 ถึง 65 ดอลลาร์สหรัฐ ครอบคลุมแพ็คเกจที่พร้อมใช้งานจริงสำหรับการผลิต หากมีการกำหนดคุณสมบัติอย่างถูกต้อง ภาพด้านล่างไม่ใช่ชุดสาธิตที่ตัดทอนแล้ว แต่เป็นสิ่งที่โรงงานที่ใช้งานจริงต้องการเพื่อผลิตชิ้นส่วน ช่วงราคาที่กว้างสะท้อนถึงระดับน้ำหนักบรรทุกของแขนหุ่นยนต์ร่วมปฏิบัติงาน ประเภทของอุปกรณ์จัดตำแหน่ง และไม่ว่าผู้ซื้อจะจัดหาชุดที่ประกอบสำเร็จแล้วหรือประกอบชิ้นส่วนแยกต่างหาก
| ตัวแทน | ช่วงงบประมาณ (USD) | หมายเหตุ : |
|---|---|---|
| แขนหุ่นยนต์ร่วมปฏิบัติงาน 6 แกน (รับน้ำหนักได้ 10–20 กก.) | $ 18,000 - $ 32,000 | ประเภทของน้ำหนักบรรทุกเป็นตัวกำหนดระยะทำการและความสามารถในการส่งถึงเป้าหมาย |
| หัวเชื่อม + เครื่องป้อนลวด + แหล่งจ่ายไฟ | $ 6,000 - $ 12,000 | แพ็คเกจ MIG; แนะนำให้ใช้แหล่งจ่ายไฟที่รองรับพัลส์ |
| ตัวกำหนดตำแหน่งแบบแมนนวลหรือเซอร์โวแบบง่าย | $ 3,500 - $ 8,000 | ตัวกำหนดตำแหน่งเซอร์โว 1 แกนสำหรับการหมุนแบบซิงโครไนซ์; การเอียงแบบแมนนวลสำหรับรุ่นประหยัด |
| เครื่องสแกนความปลอดภัยในพื้นที่ + อุปกรณ์ติดตั้ง | $ 2,500 - $ 5,000 | ได้รับการจัดอันดับ SIL 2; ใช้แทนรั้วแข็งด้านที่ผู้ปฏิบัติงานเข้าถึง |
| โต๊ะเชื่อม, ที่วางหัวเชื่อม, ระบบจัดการสายเคเบิล | $ 1,500 - $ 3,500 | มักรวมอยู่ในแพ็กเกจที่ติดตั้งไว้ล่วงหน้า |
| ระบบดูดควัน (แบบพกพาหรือแบบต่อท่อ) | $ 1,800 - $ 4,500 | ข้อกำหนดด้านกฎระเบียบ; หน่วยพกพาที่ช่วงล่างของช่วงราคา |
| การบูรณาการ การทดสอบระบบ การตรวจสอบคุณสมบัติขั้นต้น | $ 3,000 - $ 8,000 | ราคาจะต่ำกว่าสำหรับแพ็กเกจสำเร็จรูป ราคาจะสูงกว่าสำหรับแพ็กเกจที่กำหนดค่าเองตามความต้องการ |
| ระบบโดยรวม (โดยประมาณ) | $ 36,300 - $ 73,000 | ไม่รวมอุปกรณ์จับยึดชิ้นงาน; เพิ่มราคา 2,000 – 8,000 ดอลลาร์สหรัฐฯ สำหรับอุปกรณ์จับยึดเฉพาะชิ้นส่วน |
ชุดอุปกรณ์เชื่อมโลหะระดับเริ่มต้นที่มีรั้วกั้นนิรภัยและอุปกรณ์จัดตำแหน่งพื้นฐาน โดยทั่วไปจะมีราคาติดตั้งเสร็จสมบูรณ์อยู่ที่ 80,000 ถึง 120,000 ดอลลาร์สหรัฐฯ แต่ชุดอุปกรณ์โคบอทมีราคาถูกกว่า 40 ถึง 55% ซึ่งช่วยลดระยะเวลาคืนทุนได้อย่างมากสำหรับโรงงานที่ผลิตชิ้นส่วนน้อยกว่า 100 ชิ้นต่อสัปดาห์สำหรับหมายเลขชิ้นส่วนที่กำหนด จากรายงาน Interact Analysis Welding Automation Market 2025 พบว่า การนำระบบเชื่อมโลหะด้วยโคบอทมาใช้กำลังเติบโตเร็วที่สุดในกลุ่มราคาต่ำกว่า 75 ดอลลาร์สหรัฐฯ เนื่องจากต้นทุนแขนหุ่นยนต์ที่ต่ำลงและการมีชุดอุปกรณ์สำเร็จรูปที่ช่วยลดความเสี่ยงในการบูรณาการสำหรับโรงงานที่ไม่มีวิศวกรหุ่นยนต์โดยเฉพาะ
เวลาการทำงานของอาร์คและการสะสม: ตัวเลขเหล่านี้หมายความว่าอย่างไรกันแน่
ตัวชี้วัดสองประการที่ใช้ในการเปรียบเทียบประสิทธิภาพการเชื่อม ได้แก่ เวลาในการทำงาน (สัดส่วนของเวลาทำงานที่หัวเชื่อมสร้างประกายไฟ) และอัตราการสะสมวัสดุ (กิโลกรัมของลวดที่สะสมต่อชั่วโมง) ทั้งสองตัวชี้วัดนี้แตกต่างกันระหว่างการเชื่อมแบบใช้หุ่นยนต์ร่วมปฏิบัติงาน (cobot) และการเชื่อมแบบเซลล์อุตสาหกรรม และทั้งสองตัวชี้วัดก็มีข้อจำกัดที่ผู้ขายมักละเว้นในการกล่าวอ้าง
อาร์ค-ออน ไทม์
เซลล์เชื่อมโลหะด้วยหุ่นยนต์ร่วมปฏิบัติงานที่ได้รับการกำหนดค่าอย่างดี ทำงานที่ เวลาเปิดอาร์ค 50 ถึง 65%ส่วนที่เหลือของเวลาจะใช้ไปกับการโหลดและขนถ่ายชิ้นส่วน (ผู้ปฏิบัติงานทำขั้นตอนนี้ด้วยตนเอง เนื่องจากเซลล์โคบอทของ SME ส่วนใหญ่ไม่มีสถานีโหลดแยกต่างหาก) การทำความสะอาดหัวเชื่อมและการตรวจสอบวัสดุสิ้นเปลือง และเวลาในการเข้าใกล้เครื่องสแกนความปลอดภัยระหว่างการเปลี่ยนงาน ในกะทำงานมาตรฐาน 8 ชั่วโมง เวลาการเชื่อมจริง 50 ถึง 65% จะเท่ากับเวลาการเชื่อมจริง 4 ถึง 5.2 ชั่วโมง ซึ่งประมาณสองเท่าของเวลา 20 ถึง 25% ที่ช่างเชื่อมฝีมือดีทำได้ด้วยตนเอง
เซลล์เชื่อมโลหะอุตสาหกรรมแบบดั้งเดิมที่มีสถานีคู่ (ผู้ปฏิบัติงานโหลดชิ้นงานหนึ่งชิ้น ขณะที่หุ่นยนต์เชื่อมอีกชิ้นหนึ่ง) มีความยาวถึง... เวลาเปิดอาร์ค 70 ถึง 85% เนื่องจากอาร์คเชื่อมของหุ่นยนต์แทบจะไม่ถูกขัดจังหวะด้วยเวลาการทำงานของผู้ปฏิบัติงานเลย ช่องว่างด้านประสิทธิภาพนั้นมีอยู่จริง แต่ผลกระทบทางเศรษฐกิจขึ้นอยู่กับปริมาณชิ้นส่วนที่ผลิต สำหรับโรงงานที่เชื่อมชิ้นส่วน 30 ชิ้นต่อสัปดาห์ ในราคาชิ้นละ 400 ดอลลาร์ ความแตกต่างของผลผลิตระหว่างเวลาการทำงานของอาร์ค 55% และ 75% อาจมีมูลค่าเพิ่มขึ้น 15,000 ถึง 25,000 ดอลลาร์ต่อปี ซึ่งน้อยกว่าครึ่งหนึ่งของความแตกต่างของค่าใช้จ่ายลงทุนระหว่างระบบทั้งสองประเภท
อัตราการสะสม
การเชื่อมสะสมของ Cobot MIG ดำเนินไป 3 ถึง 7 กก./ชม. ขึ้นอยู่กับขนาดเส้นผ่านศูนย์กลางของลวด (โดยทั่วไป 0.8 ถึง 1.2 มม.) การตั้งค่ากระแสไฟ (จำกัดโดยรอบการทำงานที่กำหนดของหัวเชื่อมแบบโคบอท) และการกำหนดค่าของรอยเชื่อม เซลล์การเชื่อมระดับอุตสาหกรรมที่มีแหล่งจ่ายไฟที่มีกระแสไฟสูงกว่าและหัวเชื่อมแบบเต็มรอบการทำงานจะทำงาน... 8 ถึง 14 กก./ชม. ในข้อต่อประเภทที่เทียบเคียงกันได้
สำหรับงานขนาดกลางและขนาดย่อมส่วนใหญ่ อัตราการเชื่อม 3 ถึง 7 กก./ชม. ถือว่าเพียงพอแล้ว โครงสร้างน้ำหนักเบาหรือราวบันไดประกอบตามสั่งที่เชื่อมจากแผ่นเหล็กหนา 4 ถึง 6 มม. มักไม่ต้องการอัตราการเชื่อมจริงเกิน 2 ถึง 3 กก./ชม. ในระดับชิ้นส่วน ช่องว่างการเชื่อมจะมีความสำคัญเมื่อเชื่อมชิ้นส่วนหนา ชิ้นงานเชื่อมขนาดใหญ่ หรือรอยเชื่อมต่อเนื่องที่มีความยาวเกินหลายร้อยมิลลิเมตรในการเชื่อมครั้งเดียว
เวลาในการเขียนโปรแกรม: ชั่วโมง เทียบกับ วัน
เวลาในการเขียนโปรแกรมเป็นข้อได้เปรียบในการแข่งขันที่ถูกมองข้ามมากที่สุดของการเชื่อมด้วยหุ่นยนต์ร่วมปฏิบัติงาน (cobot welding) สำหรับโรงงานที่มีสินค้าหลากหลายประเภท การเปรียบเทียบนั้นชัดเจน: การเขียนโปรแกรมแบบสอนผ่าน (teach-through programming) บนหุ่นยนต์ร่วมปฏิบัติงาน เทียบกับการเขียนโปรแกรมแบบออฟไลน์ (OLP) สำหรับสายการผลิตแบบดั้งเดิม
การเขียนโปรแกรมแบบ Teach-through บนหุ่นยนต์ร่วมปฏิบัติงาน (cobot) ทำงานโดยการนำทางหัวเชื่อมไปตามเส้นทางการเชื่อม ในขณะที่แขนของหุ่นยนต์ร่วมปฏิบัติงานบันทึกเส้นทางนั้น ผู้ปฏิบัติงานตั้งค่าพารามิเตอร์การเชื่อม (กระแสไฟ แรงดันไฟ ความเร็วในการเคลื่อนที่ มุมของหัวเชื่อม) สำหรับแต่ละประเภทของรอยเชื่อม และโปรแกรมก็พร้อมใช้งานภายในเซสชันเดียว สำหรับงานเชื่อมทั่วไปของ SME ที่มีรอยเชื่อม 8 ถึง 15 รอย กระบวนการนี้จะใช้เวลา 2 ถึง 8 ชั่วโมง รวมถึงการตรวจสอบแบบจำลองก่อนการผลิตและการตรวจสอบชิ้นงานตัวอย่างแรก สามารถสร้างหมายเลขชิ้นส่วนใหม่จากแบบร่างของลูกค้าจนถึงการเชื่อมชิ้นงานผลิตครั้งแรกได้ภายในหนึ่งวันทำการ
ในทางปฏิบัติ โรงงานที่ใช้ระบบการสอนผ่านหุ่นยนต์ร่วมปฏิบัติงานรายงานว่า ช่างเชื่อมที่มีประสบการณ์สามารถปรับตัวได้ภายใน 2 ถึง 4 ชั่วโมงของการฝึกปฏิบัติ และสามารถตั้งโปรแกรมชิ้นส่วนใหม่ได้ด้วยตนเองหลังจากใช้งานไปหนึ่งสัปดาห์ การถ่ายทอดทักษะจากความรู้ด้านการเชื่อมไปสู่การตั้งโปรแกรมหุ่นยนต์ร่วมปฏิบัติงานนั้นเป็นไปโดยตรง เนื่องจากช่างเชื่อมเข้าใจประเภทของรอยต่อ ทิศทางการเคลื่อนที่ และมุมของหัวเชื่อมอยู่แล้ว หุ่นยนต์เพียงแค่ทำตามการตัดสินใจของช่างเชื่อมอย่างสม่ำเสมอ
การเขียนโปรแกรมแบบออฟไลน์สำหรับสายการผลิตอุตสาหกรรมแบบดั้งเดิมนั้น ต้องอาศัยการนำเข้าแบบจำลอง CAD การสร้างเส้นทางการเชื่อมในซอฟต์แวร์ OLP การจำลองและการตรวจสอบการชน การประมวลผลภายหลังสำหรับตัวควบคุมหุ่นยนต์เฉพาะ และการตรวจสอบโปรแกรมจริงบนสายการผลิต สำหรับโรงงานที่ไม่มีวิศวกรหุ่นยนต์โดยเฉพาะ กระบวนการนี้จะใช้เวลานานขึ้น เพื่อ 2 5 วัน สำหรับแต่ละหมายเลขชิ้นส่วนใหม่ ข้อผิดพลาดที่ตรวจพบระหว่างการตรวจสอบทางกายภาพมักต้องกลับไปใช้ซอฟต์แวร์ OLP เพื่อแก้ไข ค่าลิขสิทธิ์ซอฟต์แวร์ OLP เพิ่มงบประมาณโครงการอีก 15,000 ถึง 35,000 ดอลลาร์ และต้องมีการฝึกอบรมเพื่อใช้งานได้อย่างมีประสิทธิภาพ
4 คำตัดสินคดีของ SME: การเชื่อมด้วยหุ่นยนต์ร่วมปฏิบัติงาน (Cobot Welding)
สถานการณ์จำลองทั้งสี่นี้เป็นตัวแทนของกลุ่มธุรกิจขนาดกลางและขนาดย่อม (SME) โดยอิงจากรูปแบบการใช้งานภาคสนามในร้านค้าที่มีลักษณะคล้ายคลึงกัน ไม่มีสถานการณ์ใดที่ระบุชื่อลูกค้ารายใดโดยเฉพาะ
กรณี A: ร้านจำหน่ายชิ้นส่วนท่อไอเสีย, 50 ชิ้นต่อเดือน
ข้อมูลบริษัท: โรงงานขนาด 12 คน ผลิตท่อไอเสียแบบสั่งทำพิเศษ ทำจากสแตนเลส 304 หนา 1.5 ถึง 3 มม. มีหมายเลขชิ้นส่วนที่ใช้งานอยู่ 4 หมายเลข ราคา 180 ถึง 350 ดอลลาร์สหรัฐต่อชุด สรุปผล: การเชื่อมด้วยหุ่นยนต์ร่วมปฏิบัติงาน (cobot welding) แข็งแรงทนทาน ปริมาณการผลิตต่ำกว่าเกณฑ์ที่ข้อได้เปรียบด้านเวลาการเชื่อมในสายการผลิตอุตสาหกรรมจะคุ้มค่ากับการลงทุนเพิ่มเติม 50,000 ถึง 80,000 ดอลลาร์ การเปลี่ยนสายการผลิตรายเดือนสำหรับชิ้นส่วนสี่หมายเลขเหมาะสมกับการเขียนโปรแกรมแบบสอนผ่าน ช่างเชื่อมจะถูกโยกย้ายไปทำงานเตรียมการผลิตแทนที่จะถูกปลดออก
กรณี B: ผู้ผลิตราวบันไดสั่งทำพิเศษ ผลิตได้ 20 ชิ้นต่อเดือน
ข้อมูลบริษัท: ร้านผลิตชิ้นส่วนโลหะทางสถาปัตยกรรมขนาด 8 คน รับผลิตระบบราวกันตกสแตนเลสและเหล็กกล้าอ่อนตามสั่ง เชื่อมแบบฟิลเล็ตและบัตต์บนท่อขนาด 5 ถึง 8 มม. ราคา 600 ถึง 1,800 ดอลลาร์สหรัฐต่อชุด สรุป: การเชื่อมโลหะด้วยหุ่นยนต์ร่วมปฏิบัติงาน (cobot welding) ความพอดีอยู่ในระดับปานกลาง วินัยในการเขียนโปรแกรมมีความสำคัญอย่างยิ่ง ประโยชน์ที่แท้จริงคือความสม่ำเสมอของรอยเชื่อมระหว่างท่อ ช่วยลดการแก้ไขงานในชิ้นส่วนประกอบที่มีมูลค่าสูง การข้ามขั้นตอนการเขียนโปรแกรมสำหรับคำสั่งซื้อสองชิ้นและกลับไปใช้การควบคุมด้วยตนเองนั้นเป็นการทำลายหลักการลงทุน
กรณี C: ผู้ผลิตอุปกรณ์ครัว ผลิตได้ 200 หน่วยต่อสัปดาห์
ข้อมูลบริษัท: ผู้ผลิตรับจ้างผลิตโครงครัวเชิงพาณิชย์ขนาด 35 คน ทำจากสแตนเลส 304 หนา 1.5 ถึง 2.5 มม. มีโครงสร้างหลัก 3 แบบ ราคา 120 ถึง 280 ดอลลาร์สหรัฐต่อหน่วย สรุป: ระบบเซลล์อุตสาหกรรมเหมาะสมกว่า แต่การใช้หุ่นยนต์ร่วมปฏิบัติงาน (cobot) ก็เป็นโครงการนำร่องที่ใช้ได้เช่นกัน ด้วยกำลังการผลิต 200 ชิ้นต่อสัปดาห์สำหรับสินค้าสามหมายเลข การมีข้อได้เปรียบด้านเวลาการทำงานของสายการผลิตระดับกลางจึงเป็นสิ่งที่สมเหตุสมผล สายการผลิตแบบโคบอทสำหรับสินค้าที่มีปริมาณการผลิตสูงสุดในราคา 45,000 ถึง 55,000 ดอลลาร์ สร้างผลตอบแทนจากการลงทุนที่เป็นบวก ในขณะที่โรงงานกำลังรวบรวมข้อมูลปริมาณการผลิตเพื่อประกอบการตัดสินใจลงทุนขนาดใหญ่ต่อไป
กรณี D: ผู้ผลิตรถพ่วงเรือ ผลิตได้ 12 คันต่อเดือน
รายละเอียด: โรงงานขนาด 15 คน ผลิตโครงรถพ่วงเหล็กชุบสังกะสี ท่อเหลี่ยมและท่อสี่เหลี่ยมผืนผ้าขนาด 50 มม. ความหนาผนัง 3 ถึง 5 มม. มีให้เลือกสองขนาด ราคา 800 ถึง 1,600 ดอลลาร์สหรัฐต่อโครง สรุปผล: การเชื่อมด้วยหุ่นยนต์ร่วมปฏิบัติงาน (cobot welding) แข็งแรงทนทาน รอยเชื่อมตรงและมุมข้อต่อที่คาดเดาได้นั้นเหมาะอย่างยิ่งสำหรับการเขียนโปรแกรมแบบสอนทีละขั้นตอน โครงสร้างขนาดใหญ่อาจต้องทำการเชื่อมในสองขั้นตอน โดยจัดตำแหน่งโครงสร้างใหม่บนเครื่องมือจัดตำแหน่งแบบแมนนวลอย่างง่าย
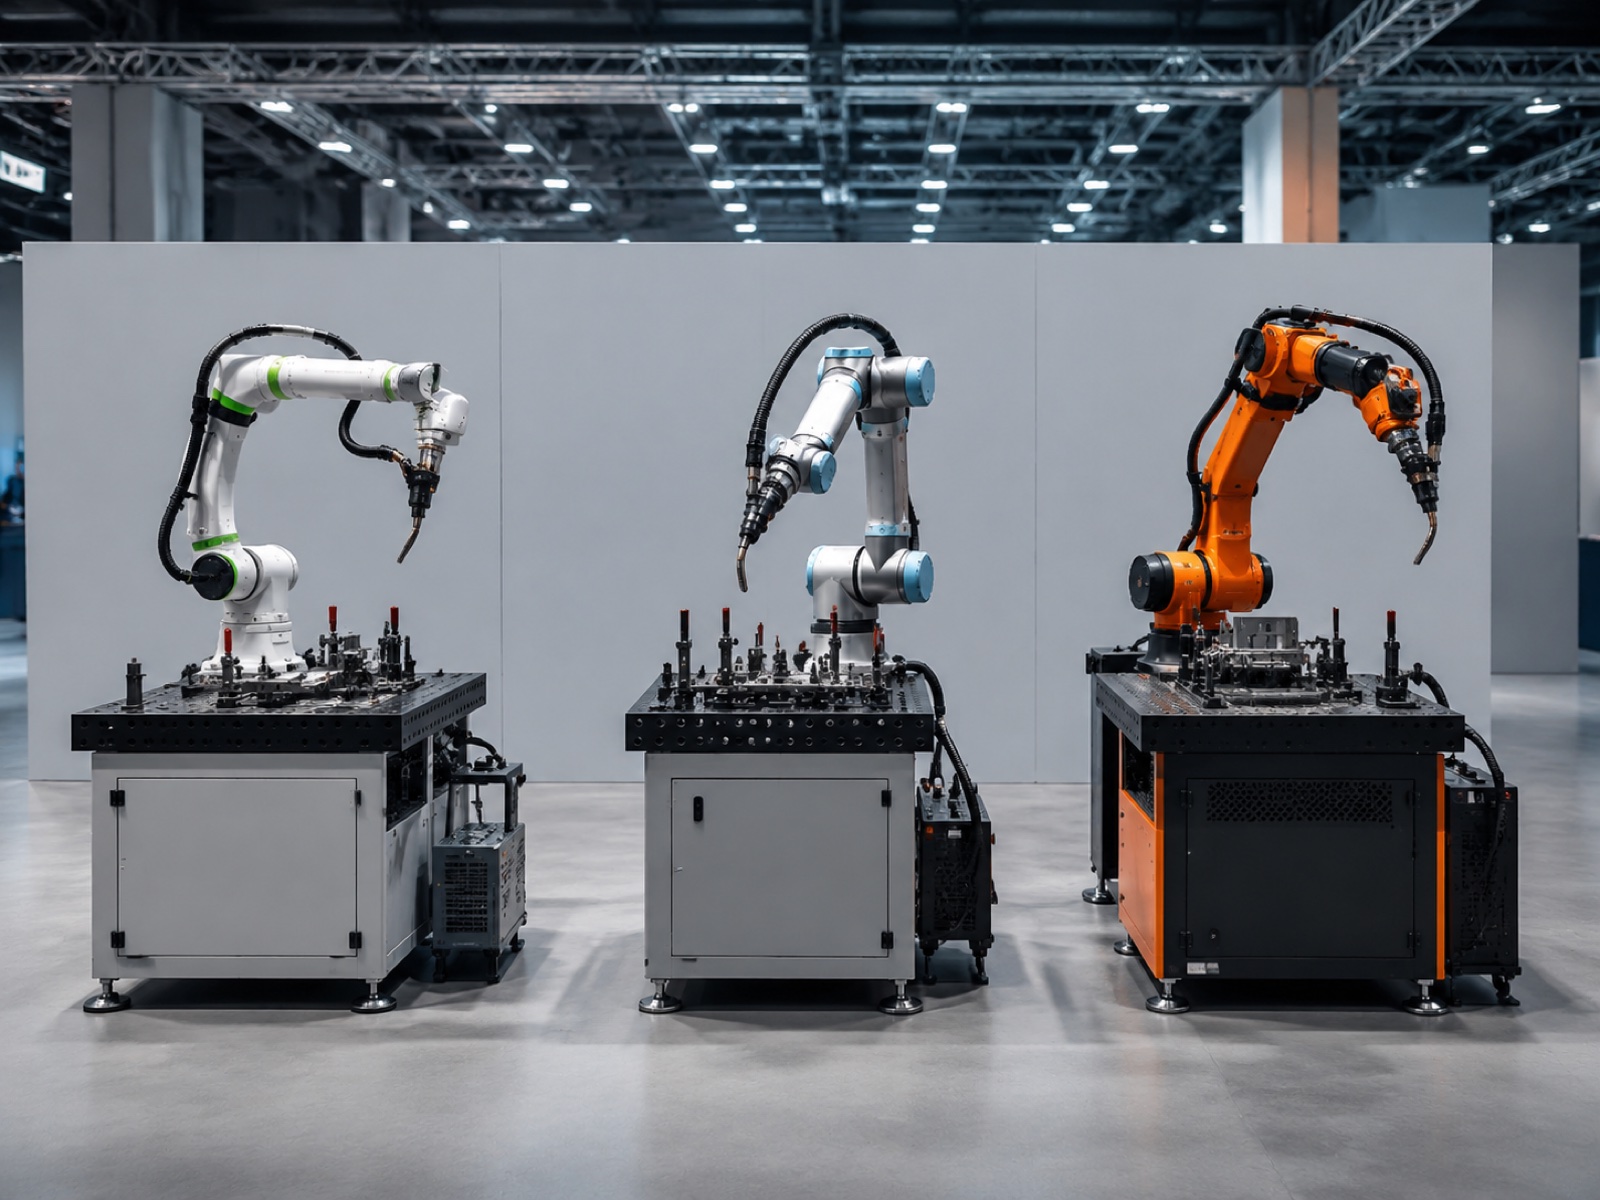
ภาพรวมผู้จำหน่าย: ตัวเลือกการเชื่อมด้วยหุ่นยนต์ร่วมปฏิบัติงานสำหรับ SMEs (2026)
ตลาดการเชื่อมด้วยหุ่นยนต์ร่วมปฏิบัติงาน (cobot welding) ได้รวมตัวกันอยู่รอบๆ แพลตฟอร์มไม่กี่แห่งที่มีชุดอุปกรณ์เชื่อมแบบครบวงจร ตัวเลือกสำคัญสำหรับผู้ซื้อ SME ในปี 2026 ได้แก่:
หุ่นยนต์อเนกประสงค์ (UR10e, UR20) พร้อมชุดสายไฟสำหรับงานเชื่อม
UR10e (รับน้ำหนักได้ 12.5 กก.) และ UR20 (รับน้ำหนักได้ 20 กก.) เป็นแขนเชื่อมโลหะแบบโคบอทที่ใช้งานกันอย่างแพร่หลายที่สุดทั่วโลก โดยใช้งานร่วมกับซอฟต์แวร์จากบริษัทอื่น เช่น Hirebotics, Lincoln Electric หรือ Fronius ผ่านระบบนิเวศ URCap จุดแข็งคือเครือข่ายผู้รวมระบบที่ครอบคลุม ข้อเสียคือฟังก์ชันการทำงานเฉพาะด้านการเชื่อมจะขึ้นอยู่กับซอฟต์แวร์ของบริษัทอื่นมากกว่าตัวควบคุม UR โดยตรง
ดูซาน โรโบติกส์ H2017
H2017 (รับน้ำหนักได้ 20 กก. ระยะการทำงาน 1700 มม.) มีความสามารถในการรับน้ำหนักได้สูงกว่าแพลตฟอร์มการเชื่อมแบบโคบอทส่วนใหญ่ โดยมีการผสานรวมตัวควบคุมในตัวสำหรับแหล่งจ่ายไฟการเชื่อม ทำให้ได้การตอบสนองพารามิเตอร์ของอาร์คที่แม่นยำยิ่งขึ้น การวางจำหน่ายนอกตลาดอุตสาหกรรมหลักมักจะผ่านตัวแทนจำหน่ายในระดับภูมิภาค
หุ่นยนต์ Techman รุ่น TM5 / TM12 พร้อมชุดเชื่อม
ระบบวิชั่นในตัวของ Techman ช่วยในการค้นหารอยเชื่อมบนรูปทรงรอยต่อแบบง่าย ลดความต้องการความแม่นยำในการประกอบชิ้นงาน เซลล์เชื่อมแบบสำเร็จรูปมีจำหน่ายผ่านผู้ประกอบระบบในภูมิภาคเอเชียแปซิฟิกและตลาดยุโรป
ชุดเชื่อม ABB GoFa
เครื่องเชื่อม GoFa ของ ABB (CRB 15000 รับน้ำหนักได้ 5 และ 10 กก.) พร้อมแพ็คเกจการใช้งานการเชื่อมของ ABB เหมาะสำหรับงานแปรรูปโลหะเบาและแผ่นโลหะบาง โดยได้รับการสนับสนุนจากโครงสร้างพื้นฐานด้านบริการระดับโลกของ ABB เหมาะสำหรับงานท่อและแผ่นโลหะขนาดเล็กมากกว่างานเชื่อมโครงสร้างขนาดใหญ่
เครื่องเชื่อม EVST XR Series และ XR-EX สำหรับการเชื่อมแบบ Cobot
EVST นำเสนอระบบการเชื่อมแบบโคบอทผ่านซีรีส์ XR (รับน้ำหนักได้สูงสุด 20 กก.) พร้อมการบูรณาการแบบครบวงจร ตั้งแต่แขนโคบอท หัวเชื่อม อุปกรณ์จัดตำแหน่ง และระบบความปลอดภัย จุดเด่นสำหรับผู้ซื้อ SME ได้แก่ การรับรองจากหน่วยงานภายนอก เช่น CE, SGS และ TUV การผลิตตามมาตรฐาน IATF16949 สำหรับยานยนต์ในสายการผลิตโคบอท และบริการด้านวิศวกรรมภาคสนามในกว่า 100 ประเทศ ซีรีส์ XR-EX (ได้รับการรับรอง ATEX/IECEx สองมาตรฐาน, IP68) ครอบคลุมสภาพแวดล้อมการเชื่อมที่ป้องกันการระเบิด แพลตฟอร์มหุ่นยนต์ของ EVST ครอบคลุมตั้งแต่การรับน้ำหนักแบบโคบอทไปจนถึงแขนอุตสาหกรรมสำหรับงานหนัก ทำให้มีเส้นทางการอัพเกรดที่ชัดเจนโดยไม่ต้องเปลี่ยนผู้ผลิตเมื่อปริมาณการผลิตเพิ่มขึ้น
เปรียบเทียบการเชื่อมด้วยหุ่นยนต์ร่วมปฏิบัติงาน (Cobot Welding) กับการเชื่อมแบบเซลล์อุตสาหกรรม (Industrial Cell Welding) และการเชื่อมด้วยมือ (Manual Welding): การเปรียบเทียบอย่างละเอียด
| Dimension | เซลล์เชื่อมโคบอท | เซลล์เชื่อมโลหะอุตสาหกรรม | การเชื่อมด้วยมือ |
|---|---|---|---|
| เงินลงทุนเริ่มต้น (ดอลลาร์สหรัฐ) | $ 35,000 - $ 65,000 | 80,000 – 150,000 ดอลลาร์สหรัฐ (ระดับเริ่มต้น-ระดับกลาง) | 5,000 – 15,000 ดอลลาร์สหรัฐ (อุปกรณ์) |
| อาร์ค-ออน ไทม์ | 50 -% 65 | 70 -% 85 | 20 -% 25 |
| อัตราการสะสม MIG | 3 - 7 กก. / ชม | 8 - 14 กก. / ชม | 1.5 - 4 กก. / ชม |
| เวลาการเขียนโปรแกรม (ส่วนใหม่) | 2 – 8 ชั่วโมง (การสอนแบบต่อเนื่อง) | 2-5 วัน (OLP + การตรวจสอบ) | 0 (ไม่ต้องเขียนโปรแกรม) |
| รั้วกั้นเพื่อความปลอดภัยของผู้ปฏิบัติงาน | เครื่องสแกนพื้นที่; สามารถใช้งานได้โดยไม่ต้องมีรั้วกั้น ตามมาตรฐาน ISO/TS 15066 | จำเป็นต้องมีรั้วล้อมรอบพื้นที่ทั้งหมด | อุปกรณ์ป้องกันส่วนบุคคลเท่านั้น |
| พื้นที่ใช้งาน | โดยทั่วไปมีพื้นที่ 6-12 ตารางเมตร | 18 – 40 ตารางเมตร รวมพื้นที่สำหรับรั้วกั้น | 2 – 4 ตารางเมตรต่อสถานี |
| อัตราข้อบกพร่อง (ปรับเทียบแล้ว) | 1 -% 3 | น้อยกว่า 1% | 5 -% 8 |
| ที่ดีที่สุดสำหรับ | การผลิตสินค้าหลากหลายประเภท ปริมาณการผลิตต่ำถึงปานกลาง; โรงงานผลิตชิ้นส่วนสำหรับธุรกิจขนาดกลางและขนาดย่อม; การปรับปรุงโรงงานเก่า; การบรรเทาปัญหาการขาดแคลนช่างเชื่อม | กลุ่มชิ้นส่วนเฉพาะ; ปริมาณการผลิตสูง; แผ่นเหล็กหนา; ห่วงโซ่อุปทานยานยนต์ | งานสั่งทำพิเศษแบบชิ้นเดียว; รูปทรงเรขาคณิตที่ซับซ้อนมาก; การผลิตในปริมาณน้อยซึ่งเวลาในการเขียนโปรแกรมมากกว่าเวลาในการเชื่อม |
แผนงานการนำไปใช้ของ SME: จากโครงการนำร่องสู่เครือข่ายขนาดใหญ่
ในทางปฏิบัติ การใช้งานหุ่นยนต์ร่วมปฏิบัติงานเชื่อมโลหะในธุรกิจขนาดกลางและขนาดย่อมส่วนใหญ่จะดำเนินการตามขั้นตอนสี่ขั้นตอน หัวใจสำคัญคือการมองแต่ละขั้นตอนเป็นเหมือนด่านตัดสินใจ แทนที่จะเป็นกรอบเวลาที่กำหนดไว้ล่วงหน้า
- ขั้นตอนที่ 1 (เดือนที่ 1-3): ทดลองใช้กับสมาชิกในครอบครัวหนึ่งกลุ่ม เลือกหมายเลขชิ้นส่วนที่มีคุณสมบัติเด่นที่สุด ทั้งในเรื่องความแม่นยำในการผลิตซ้ำ ปริมาณการผลิตต่อเดือน และความเรียบง่ายทางเรขาคณิต เริ่มใช้งานโปรแกรมแรกโดยมีผู้ควบคุมระบบอยู่ด้วย ทดลองผลิตชิ้นส่วน 30-50 ชิ้นก่อนประกาศว่าโปรแกรมพร้อมใช้งาน ติดตามเวลาการทำงานของอาร์ค อัตราข้อบกพร่อง และเวลาในการเขียนโปรแกรมต่อชิ้นส่วนตั้งแต่วันแรก
- ขั้นตอนที่ 2 (เดือนที่ 3–9): สร้างคลังชิ้นส่วน ตั้งโปรแกรมหมายเลขชิ้นส่วนเพิ่มเติมอย่างอิสระโดยใช้การสอนแบบต่อเนื่อง (teach-through) ระบุว่าชิ้นส่วนใดทำงานได้ดีที่สุดบนหุ่นยนต์ร่วมปฏิบัติงาน (cobot) และชิ้นส่วนใดที่ยังคงเหมาะสมกับการทำงานด้วยมือมากกว่า (เช่น การผลิตในปริมาณน้อยมาก หรือรูปทรงเรขาคณิตที่ซับซ้อนสูง) ตั้งเป้าหมายไว้ที่โปรแกรมใหม่สัปดาห์ละหนึ่งโปรแกรม
- ขั้นตอนที่ 3 (เดือนที่ 9–18): เพิ่มเซลล์โคบอทตัวที่สอง เมื่อเซลล์แรกทำงานใกล้เต็มกำลังการผลิต เซลล์ที่สองที่มีต้นทุนใกล้เคียงกันมักจะให้ประสิทธิภาพที่ดีกว่าเซลล์อุตสาหกรรมเดี่ยวในด้านความยืดหยุ่น เซลล์สองเซลล์สามารถจัดการชิ้นส่วนประเภทต่างๆ พร้อมกันได้ และให้ความต่อเนื่องหากเซลล์ใดเซลล์หนึ่งต้องการการบำรุงรักษา
- ขั้นตอนที่ 4 (เดือนที่ 18 ขึ้นไป): ประเมินหน่วยการผลิตสำหรับสินค้าที่มีปริมาณการผลิตสูง จากข้อมูลปริมาณการผลิตจริง ให้ระบุว่ากลุ่มชิ้นส่วนใดมีปริมาณการผลิตเกิน 200 ถึง 300 ชิ้นต่อเดือน วิธีแก้ปัญหาที่นิยมใช้กันคือ การใช้สายการผลิตระดับกลางสำหรับสินค้าเหล่านั้น ในขณะที่ยังคงใช้หุ่นยนต์ร่วมปฏิบัติงาน (cobot) สำหรับสินค้าที่เหลือซึ่งมีความหลากหลายสูง สายการผลิตของหุ่นยนต์ร่วมปฏิบัติงานจะไม่กลายเป็นส่วนเกินในจุดนั้น
คำถามที่พบบ่อย: การเชื่อมด้วยหุ่นยนต์ร่วมปฏิบัติงาน (Cobot Welding) สำหรับโรงงานขนาดเล็ก
ช่างเชื่อมที่มีอยู่ของผมสามารถเรียนรู้วิธีใช้งานระบบเชื่อมแบบโคบอทได้หรือไม่?
ใช่แล้ว แพลตฟอร์มการเชื่อมแบบโคบอทส่วนใหญ่ใช้การเขียนโปรแกรมแบบสอนผ่านหรือแบบใช้มือแนะนำ ซึ่งหมายความว่าช่างเชื่อมที่เข้าใจการเตรียมรอยต่อและพารามิเตอร์การเชื่อมสามารถเขียนโปรแกรมชิ้นส่วนใหม่ได้โดยไม่ต้องมีประสบการณ์ด้านวิศวกรรมซอฟต์แวร์ ในทางปฏิบัติ โรงงานต่างๆ รายงานว่าช่างเชื่อมที่มีทักษะต้องการการฝึกอบรมภาคปฏิบัติสองถึงสี่ชั่วโมงก่อนที่จะสามารถเชื่อมรอยต่อแบบง่ายๆ ได้ด้วยตนเองบนโคบอท การเชื่อมแบบหลายรอบหรือการเชื่อมในตำแหน่งที่ซับซ้อนกว่านั้นจะเพิ่มเวลาในการฝึกอบรม แต่เส้นโค้งการเรียนรู้จะสั้นกว่าการเรียนรู้ซอฟต์แวร์การเขียนโปรแกรมแบบออฟไลน์สำหรับเซลล์อุตสาหกรรมแบบดั้งเดิมอย่างมาก
การทำงานเชื่อมโลหะด้วยหุ่นยนต์ร่วมปฏิบัติงาน (cobot welding cell) ปลอดภัยหรือไม่ เมื่อผู้ปฏิบัติงานทำงานอยู่ใกล้ๆ?
เซลล์เชื่อมโลหะแบบโคบอทได้รับการออกแบบภายใต้ ISO / TS 15066ซึ่งควบคุมการทำงานของหุ่นยนต์ร่วมปฏิบัติงานใกล้กับผู้คน แขนหุ่นยนต์เองใช้กำลังและแรงที่จำกัดเพื่อหยุดเมื่อสัมผัส อย่างไรก็ตาม ประกายไฟจากการเชื่อม รังสี UV ควัน และโลหะร้อน ไม่ได้ปลอดภัยเพียงแค่มาตรฐานหุ่นยนต์ร่วมปฏิบัติงานเท่านั้น การออกแบบเซลล์การเชื่อมของหุ่นยนต์ร่วมปฏิบัติงานที่เหมาะสมควรรวมถึงเครื่องสแกนความปลอดภัยระดับการเชื่อม (โดยทั่วไปคือระดับความสมบูรณ์ด้านความปลอดภัยระดับ 2) ม่านหรือแผงกั้นป้องกันรังสี UV ที่ด้านเปิด และระบบดูดควัน ผู้ปฏิบัติงานทำงานอยู่นอกเขตประกายไฟระหว่างการเชื่อม แต่สามารถเข้าใกล้ได้อย่างปลอดภัยเมื่อประกายไฟดับลง ควรตรวจสอบมาตรฐานความปลอดภัยของเครื่องจักรในท้องถิ่นที่เกี่ยวข้องควบคู่ไปกับ ISO/TS 15066 ก่อนการใช้งานเสมอ
ฉันควรคาดหวังการรับประกันและการสนับสนุนอะไรบ้างสำหรับชุดเครื่องเชื่อมโคบอท?
โดยทั่วไป ผู้ผลิตหุ่นยนต์ร่วมปฏิบัติงาน (Cobot) จะให้การรับประกันฮาร์ดแวร์แขนหุ่นยนต์ประมาณ 12 ถึง 24 เดือน การรับประกันหัวเชื่อมและเครื่องป้อนลวดจะเป็นไปตามเงื่อนไขของผู้ผลิตชิ้นส่วนสิ้นเปลือง ซึ่งโดยปกติจะอยู่ที่ 12 เดือน การรับประกันฝีมือการประกอบจากผู้ติดตั้งระบบโดยทั่วไปจะอยู่ที่ 6 ถึง 12 เดือน ตรวจสอบสามประเด็นต่อไปนี้ก่อนซื้อ: ผู้ผลิตหุ่นยนต์ร่วมปฏิบัติงานมีวิศวกรภาคสนามในประเทศหรือในภูมิภาคหรือไม่ (ไม่ใช่แค่การสนับสนุนทางโทรศัพท์) ระยะเวลารอคอยเฉลี่ยของชิ้นส่วนอะไหล่สำหรับส่วนประกอบสำคัญ และการวินิจฉัยระยะไกลรวมอยู่ในแพ็คเกจพื้นฐานหรือไม่
หากปริมาณงานเพิ่มขึ้นเกินขีดความสามารถของโคบอท จะสามารถอัปเกรดได้อย่างไร?
เส้นทางการอัพเกรดมาตรฐานจะดำเนินการเป็นขั้นตอน ขั้นแรก ให้เพิ่มเซลล์โคบอทตัวที่สองไว้ข้างๆ เซลล์แรก แทนที่จะเปลี่ยนเซลล์แรกออกไป เซลล์โคบอทสองเซลล์ในราคาเซลล์ละ 35,000 ถึง 65,000 ดอลลาร์ มักจะคุ้มค่ากว่าเซลล์อุตสาหกรรมหนึ่งเซลล์ในราคา 100,000 ถึง 150,000 ดอลลาร์ ในแง่ของความยืดหยุ่นโดยรวม ขั้นที่สอง ให้เพิ่มตัวกำหนดตำแหน่งเซอร์โวเพื่อรองรับชิ้นส่วนประกอบขนาดใหญ่ ขั้นที่สาม หากปริมาณงานรายเดือนเกิน 300 ถึง 500 ชิ้นที่เหมือนกันต่อเดือน ให้พิจารณาเซลล์เชื่อมโลหะระดับกลางสำหรับกลุ่มชิ้นส่วนนั้น ในขณะที่ยังคงใช้โคบอทสำหรับงานที่มีชิ้นส่วนหลากหลาย ทั้งสองเทคโนโลยีสามารถทำงานควบคู่กันไปได้
เมื่อใดที่โรงงานขนาดเล็กควรเปลี่ยนจากการเชื่อมด้วยหุ่นยนต์ร่วมปฏิบัติงาน (cobot welding) กลับไปเป็นการเชื่อมด้วยมือ หรือเปลี่ยนไปใช้ระบบการเชื่อมแบบอุตสาหกรรม (industrial cell)?
เปลี่ยนกลับไปใช้โหมดแมนนวลเมื่อขนาดชุดการผลิตลดลงต่ำกว่าห้าชิ้น และมีการเปลี่ยนโหมดหลายครั้งต่อกะ ทำให้ค่าใช้จ่ายในการเขียนโปรแกรมสูงเกินกว่ารอบการเชื่อมแบบแมนนวล เปลี่ยนไปใช้ระบบการผลิตแบบอุตสาหกรรมเมื่อผลิตชิ้นส่วนตระกูลเดียวกันเกิน 200 ถึง 300 ชิ้นต่อเดือนอย่างสม่ำเสมอ เมื่อความต้องการในการเชื่อมเกิน 7 ถึง 8 กก./ชม. เมื่อเวลาในการทำงานต้องต่ำกว่า 30 วินาที หรือเมื่อการตรวจสอบคุณภาพของลูกค้าต้องการการตรวจสอบย้อนกลับระดับยานยนต์ที่เกินกว่าที่ตัวควบคุมหุ่นยนต์ร่วมปฏิบัติงานจะบันทึกได้ การเปลี่ยนผ่านทั้งสองแบบสามารถคาดการณ์ได้หากมีการติดตามข้อมูลปริมาณตั้งแต่เริ่มใช้งานหุ่นยนต์ร่วมปฏิบัติงานวันแรก
การอ่านที่เกี่ยวข้อง
- คู่มือฉบับสมบูรณ์เกี่ยวกับหุ่นยนต์ร่วมปฏิบัติงาน: ประเภท การเลือกใช้ และการใช้งาน (2026)บทความหลักที่ครอบคลุมพื้นฐานของหุ่นยนต์ร่วมปฏิบัติงาน (cobot) ประเภทของน้ำหนักบรรทุก และการประยุกต์ใช้งานในภาคการผลิตต่างๆ
- แขนหุ่นยนต์เทียบกับหุ่นยนต์ร่วมปฏิบัติงาน: เมื่อใดควรเลือกใช้หุ่นยนต์อุตสาหกรรม (2026)กรอบการตัดสินใจ 8 ปัจจัย เปรียบเทียบหุ่นยนต์ร่วมปฏิบัติงาน (cobot) กับแขนหุ่นยนต์แบบดั้งเดิม ในด้านความเร็ว น้ำหนักบรรทุก ความแม่นยำ และความปลอดภัย
- คู่มือฉบับสมบูรณ์เกี่ยวกับการเชื่อมด้วยหุ่นยนต์ (2026): การเลือกกระบวนการ การออกแบบเซลล์ มาตรฐานคุณภาพการเชื่อม และการวางแผนการใช้งานสำหรับรูปแบบการเชื่อมด้วยหุ่นยนต์ทุกรูปแบบ
- ผลตอบแทนจากการลงทุน (ROI) ของเซลล์เชื่อมโลหะด้วยหุ่นยนต์: ต้นทุนการลงทุน ระยะเวลาดำเนินการ และระยะเวลาคืนทุน (ปี 2026): ตัวอย่างการแบ่งระดับงบประมาณลงทุน (capex tiers), การคำนวณระยะเวลาการผลิต (cycle time math), การประหยัดจากข้อบกพร่อง (defect savings) และระยะเวลาคืนทุน (work back examples) รวมถึงกรณีของธุรกิจขนาดกลางและขนาดย่อม (SME) ระดับเริ่มต้น ซึ่งเป็นพื้นฐานของบทความนี้
- ผู้ผลิตหุ่นยนต์ร่วมปฏิบัติงานชั้นนำปี 2026: การเปรียบเทียบ: ภาพรวมผู้ให้บริการทั้งหมด พร้อมการให้คะแนนตามช่วงขนาดไฟล์ การสนับสนุนระบบนิเวศ ความครอบคลุมบริการในระดับภูมิภาค และความง่ายในการใช้งานเฉพาะสำหรับธุรกิจขนาดกลางและขนาดย่อม
การอ้างอิงขาออก:
สมาคมช่างเชื่อมแห่งอเมริกา (AWS)ข้อมูลเกี่ยวกับปัญหาการขาดแคลนช่างเชื่อมและมาตรฐานการรับรองการเชื่อม
สหพันธ์หุ่นยนต์นานาชาติ (IFR)รายงาน World Robotics 2025: การเติบโตของการติดตั้งโคบอท และข้อมูลการประยุกต์ใช้การเชื่อม
ISO / TS 15066: ข้อกำหนดทางเทคนิคสำหรับข้อกำหนดด้านความปลอดภัยของระบบหุ่นยนต์ร่วมปฏิบัติงาน
อัปเดตครั้งล่าสุด: พฤษภาคม 9, 2026