
อัปเดตครั้งล่าสุด: พฤษภาคม 7, 2026
ผลตอบแทนจากการลงทุน (ROI) ของเซลล์เชื่อมโลหะด้วยหุ่นยนต์: ต้นทุนการลงทุน เวลาในการผลิต และการคำนวณระยะเวลาคืนทุนสำหรับผู้ซื้อในปี 2026
ระบบเชื่อมโลหะด้วยหุ่นยนต์แบบครบวงจรให้ผลตอบแทนคุ้มค่าในระยะเวลาอันสั้น 12 เดือน 22 ในการปฏิบัติงานแบบกะเดียวและ 8 เดือน 14 ในการทำงานสองกะ ปัจจัยหลักสามประการ ได้แก่ การเพิ่มเวลาการเชื่อม (ช่างเชื่อมแบบใช้มือโดยเฉลี่ยมีเวลาการเชื่อมที่มีประสิทธิภาพประมาณ 25% ในขณะที่เครื่องจักรทำงานที่ 70 ถึง 85%) การลดอัตราข้อบกพร่องจากระดับพื้นฐาน 5 ถึง 8% ของช่างเชื่อมแบบใช้มือให้ต่ำกว่า 1% และการลดต้นทุนแรงงานในตลาดที่สมาคมการเชื่อมแห่งอเมริกาคาดการณ์ว่าจะมีช่างเชื่อมที่มีคุณสมบัติเหมาะสมในสหรัฐฯ ขาดแคลนถึง 330,000 คนภายในปี 2028
บทความนี้จะอธิบายถึงระดับการลงทุน (capex) การคำนวณระยะเวลาของวงจรการผลิต และการคำนวณผลตอบแทนจากการลงทุน (ROI) แบบทีละขั้นตอน ซึ่งเป็นกรอบการทำงานที่ผู้ซื้อสามารถปรับใช้กับตัวเลขของโรงงานของตนเองได้
การวิเคราะห์งบประมาณการลงทุน: สามระดับสำหรับปี 2026
ผู้ซื้อกำลังประเมิน ค่าใช้จ่ายในการก่อสร้างเซลล์เชื่อม หลายคนมักประเมินช่องว่างระหว่างราคาซื้อแขนหุ่นยนต์กับระบบการผลิตแบบครบวงจรที่พร้อมใช้งานต่ำเกินไปเป็นครั้งแรก ตารางด้านล่างแสดงถึงสามระดับที่เป็นตัวแทน
| ระดับเซลล์ | ช่วงราคาลงทุน (ดอลลาร์สหรัฐ) | เวลาในการทำงานเทียบกับเวลาในการทำงานด้วยมือ | อัตราข้อบกพร่องโดยทั่วไป | ผลตอบแทนจากการทำงานกะเดียว | การจ่ายเงินคืนแบบสองกะ | ที่ดีที่สุดสำหรับ |
|---|---|---|---|---|---|---|
| การเข้า | $ 80K - $ 120K | เร็วขึ้น 2.0–2.5 เท่า | <2% | 16 – 22 เดือน | 10 – 14 เดือน | SME, โรงงานรับจ้างผลิตโครงสร้าง, ชิ้นส่วนรูปทรงเรขาคณิตอย่างง่าย |
| ปานกลาง | $ 150K - $ 220K | เร็วขึ้น 2.5–3.2 เท่า | <1% | 12 – 18 เดือน | 8 – 12 เดือน | ชิ้นส่วนยานยนต์ระดับ Tier 2–3, งานประกอบทั่วไป, เครื่องจักรสองสถานี |
| เสา | $ 280K - $ 450K | เร็วขึ้น 3.0–4.0 เท่า | <0.5% | 18 – 28 เดือน | 11 – 16 เดือน | โครงสร้างแข็งแรง ทนทาน ผู้ผลิตอุปกรณ์ดั้งเดิม (OEM) ระดับ Tier 1 รางแบบหลายสถานี/เชิงเส้น |
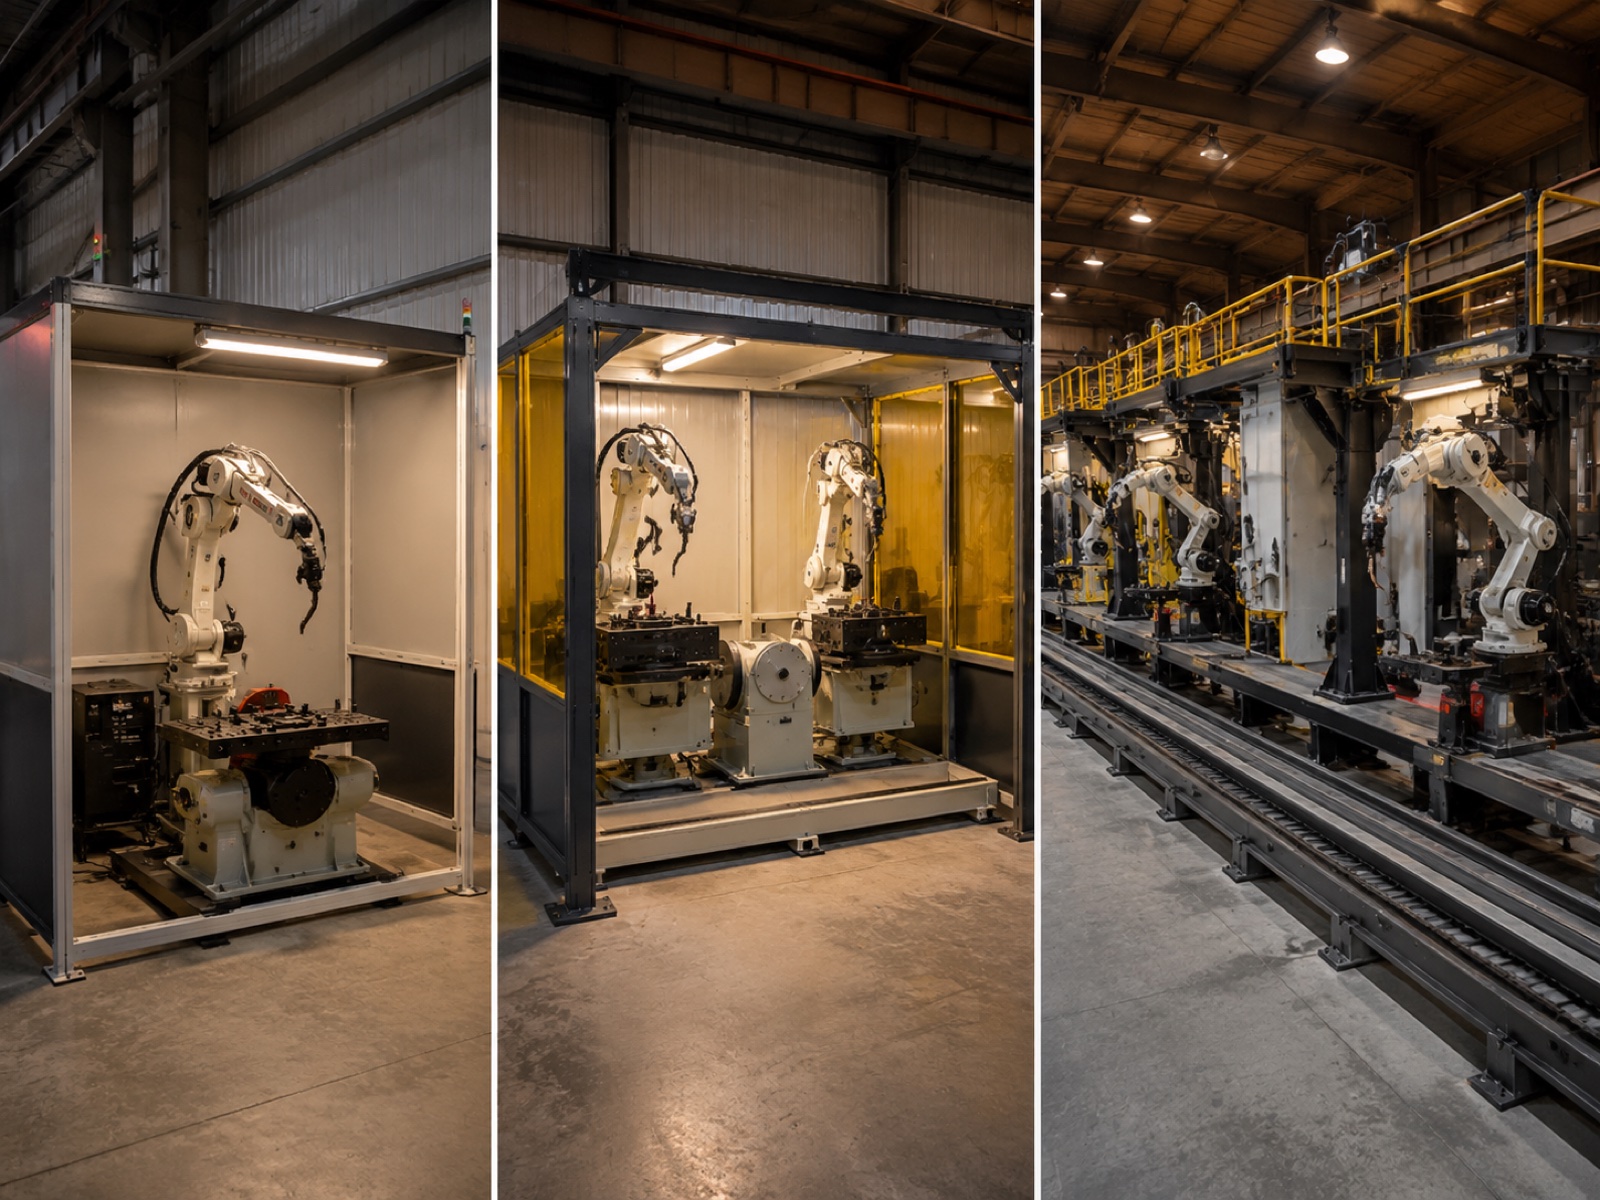
ระดับเริ่มต้น (80–120 ดอลลาร์สหรัฐ)
หุ่นยนต์เชื่อมแบบอาร์ค 6 แกน 1 ตัว, อุปกรณ์จัดตำแหน่งชิ้นงานแบบง่าย, แหล่งจ่ายไฟสำหรับการเชื่อม, เครื่องป้อนลวด, หัวเชื่อม, รั้วกั้นนิรภัย และตัวควบคุม ไม่มีระบบติดตามแนวเชื่อม ไม่มีโปรแกรม CAD แบบออฟไลน์ (ใช้เพียงอุปกรณ์ควบคุมแบบแขวน) จุดเด่นของผลตอบแทนจากการลงทุนคือการทดแทนแรงงานในการผลิตชิ้นส่วนที่มีรูปทรงเรขาคณิตซ้ำๆ ใน SME และโรงงานรับจ้างผลิตโครงสร้าง ค่าใช้จ่ายในการเขียนโปรแกรมต่อหมายเลขชิ้นส่วนใหม่นั้นสูงกว่าในระดับกลางหรือระดับหลักอย่างมาก
ระดับกลาง ($150–$220)
เพิ่มสถานีเชื่อมคู่เพื่อให้ผู้ปฏิบัติงานโหลดชิ้นงานหนึ่งชิ้นในขณะที่หุ่นยนต์เชื่อมอีกชิ้นหนึ่ง รวมถึงตัวกำหนดตำแหน่งแบบ 2 แกน และระบบติดตามรอยเชื่อมด้วยเลเซอร์หรือแรงดันไฟฟ้า การกำหนดค่าสถานีคู่ช่วยแยกเวลาการทำงานของหุ่นยนต์ออกจากเวลาการทำงานของผู้ปฏิบัติงาน ซึ่งเป็นเหตุผลหลักที่ทำให้เวลาในการทำงานดีขึ้นถึง 2.5 ถึง 3.2 เท่าเมื่อเทียบกับการทำงานด้วยมือ ระบบติดตามรอยเชื่อมเป็นการเปลี่ยนแปลงคุณภาพที่สำคัญ: มันชดเชยความแปรปรวนของชิ้นงานแบบเรียลไทม์ ซึ่งเป็นเหตุผลว่าทำไมสายการผลิตระดับกลางจึงมีอัตราข้อบกพร่องต่ำกว่า 1% อย่างสม่ำเสมอ ผู้ซื้อหลักคือซัพพลายเออร์ระดับ Tier 2–3 สำหรับอุตสาหกรรมยานยนต์และผู้ผลิตชิ้นส่วนโลหะทั่วไป
ระดับ Pillar (280 – 450 ดอลลาร์สหรัฐ)
เพิ่มรางเชิงเส้นสำหรับการเคลื่อนที่หลายสถานี ตัวจัดตำแหน่งแบบยกเอียงสำหรับงานเชื่อมขนาดใหญ่ และระบบจดจำรอยเชื่อมด้วย AI ที่สร้างเส้นทางการเชื่อมจากกลุ่มจุด 3 มิติโดยไม่ต้องใช้จุดสอนแบบแมนนวล จากรายงาน IFR World Robotics 2025 ของสหพันธ์หุ่นยนต์นานาชาติ (IFR) การเชื่อมคิดเป็นประมาณ 23% ของการติดตั้งหุ่นยนต์อุตสาหกรรมทั้งหมดทั่วโลก และสายการผลิตโครงสร้างขนาดใหญ่และสายการผลิตชิ้นส่วนยานยนต์ระดับ Tier 1 เป็นตัวขับเคลื่อนสัดส่วนที่ไม่สมดุลของการกำหนดค่าระดับเสาหลัก การคืนทุนในระดับนี้จะใช้เวลานานกว่าสำหรับการทำงานกะเดียว แต่จะลดลงเหลือ 11 ถึง 16 เดือนเมื่อทำงานสองกะ
การคำนวณเวลาในการผลิต: ชั่วโมงต่างๆ หายไปไหนกันแน่
ประหยัดเวลาในการเชื่อมด้วยหุ่นยนต์ มาจากปัจจัยที่วัดได้สี่ประการ ได้แก่ เวลาการเชื่อมที่เพิ่มขึ้น ความเร็วในการถ่ายโอนจากรอยเชื่อมหนึ่งไปยังอีกรอยเชื่อมหนึ่ง ค่าใช้จ่ายในการเชื่อมหลายรอบ และเวลาการปรับตำแหน่งเครื่องจัดแนว การวิเคราะห์แต่ละปัจจัยอย่างละเอียดจะให้การประมาณผลตอบแทนจากการลงทุนที่น่าเชื่อถือมากกว่าการใช้ตัวคูณทั่วไปว่า "เร็วกว่า 3 เท่า"
เวลาการทำงานของอาร์ค: ตัวชี้วัดหลัก
เวลาการเชื่อมจริง (Arc-on time) คือเปอร์เซ็นต์ของเวลาทำงานที่ช่างเชื่อมกำลังสร้างประกอไฟอยู่จริง สำหรับช่างเชื่อมที่มีทักษะและใช้เครื่องเชื่อมแบบแมนนวล เวลาการเชื่อมจริงโดยทั่วไปจะอยู่ที่ 20 ถึง 30% โดยมีมาตรฐานทั่วไปในอุตสาหกรรมอยู่ที่ประมาณ 25% ส่วนที่เหลือจะใช้ไปกับการจัดตำแหน่งชิ้นงาน การเชื่อมยึด การเจียรแต่งระหว่างการเชื่อม การเปลี่ยนอุปกรณ์จับยึด การทำความสะอาดเศษโลหะกระเด็น การตรวจสอบคุณภาพ และการฟื้นตัวจากความล้า
ระบบหุ่นยนต์ที่ได้รับการตั้งค่าอย่างเหมาะสมจะทำงานที่เวลาอาร์คเปิด 70 ถึง 85% สำหรับชิ้นส่วนที่มีความเสถียรและผลิตซ้ำๆ ในกะทำงานมาตรฐาน 8 ชั่วโมง นั่นหมายถึงเวลาเชื่อมจริงประมาณ 5.6 ถึง 6.8 ชั่วโมง เทียบกับ 1.6 ถึง 2.4 ชั่วโมงสำหรับการเชื่อมด้วยมือ ช่องว่างด้านปริมาณงานโครงสร้างนี้ไม่สามารถแก้ไขได้ด้วยการปรับตารางเวลา
วงจรการถ่ายโอนจากรอยเชื่อมหนึ่งไปยังอีกรอยเชื่อมหนึ่ง
ช่างเชื่อมแบบใช้มือจะเคลื่อนที่ระหว่างรอยเชื่อมด้วยความเร็วในการเดินของมนุษย์ และจัดตำแหน่งชิ้นส่วนใหม่ด้วยมือหรือด้วยเครื่องมือจัดตำแหน่งแบบใช้มือ ซึ่งจะใช้เวลาเพิ่มขึ้น 15 ถึง 60 วินาทีต่อรอยเชื่อม ขึ้นอยู่กับรูปทรงของชิ้นส่วน ในขณะที่แขนหุ่นยนต์ที่ทำการเคลื่อนที่ตามโปรแกรมจากรอยเชื่อมหนึ่งไปยังอีกรอยเชื่อมหนึ่งด้วยความเร็ว 250 ถึง 1000 มม./วินาที โดยทั่วไปจะทำการเคลื่อนที่แบบเดียวกันเสร็จสิ้นในเวลา 1 ถึง 4 วินาที สำหรับชิ้นส่วนที่มีรอยเชื่อม 40 รอย ความแตกต่างนี้เพียงอย่างเดียวก็ทำให้เวลาต่อรอบการผลิตเพิ่มขึ้น 8 ถึง 40 นาทีแล้ว
ตัวอย่างการใช้งาน: รอยเชื่อมยาว 16 เมตร
ลองพิจารณาโครงสร้างประกอบที่มีรอยเชื่อมรวมยาว 16 เมตร ครอบคลุมหลายจุดเชื่อมต่อ ช่างเชื่อมฝีมือดีจะประกอบชิ้นส่วนนี้เสร็จในเวลาประมาณ 4.2 ชั่วโมงซึ่งรวมถึงการจัดตำแหน่งใหม่ การปัดเศษ การปัดครั้งสุดท้าย และการเก็บกวาดระหว่างการปัดแต่ละครั้ง
การประกอบชิ้นส่วนแบบเดียวกันบนระบบหุ่นยนต์ระดับกลางที่มีตัวกำหนดตำแหน่ง 2 แกนและระบบติดตามตะเข็บจะเสร็จสมบูรณ์ในเวลาประมาณ 1.3 ชั่วโมง. นั่นคือ ลดเวลาในการผลิตลง 3.2 เท่าในการทำงานแบบสองกะ เซลล์การผลิตนี้สามารถผลิตเฟรมสำเร็จรูปได้ประมาณ 12 ชิ้นต่อวัน เทียบกับน้อยกว่า 4 ชิ้นในกรณีการทำงานแบบใช้ช่างเชื่อมสองคนด้วยมือ การเพิ่มผลผลิต ไม่ใช่แค่การทดแทนแรงงานเท่านั้น ที่ทำให้ระยะเวลาคืนทุนสั้นลงเหลือ 8 ถึง 12 เดือนสำหรับชิ้นส่วนตระกูลนี้
การเชื่อมแบบหลายรอบและการปรับตำแหน่งชิ้นงานแต่ละอย่างจะเพิ่มเวลาที่ไม่เกิดประกายไฟ แต่ผลกระทบโดยรวมนั้นใกล้เคียงกันระหว่างการเชื่อมด้วยมือและการเชื่อมด้วยหุ่นยนต์ในระดับต่อรอยเชื่อม หุ่นยนต์จะทำการเชื่อมแต่ละรอบด้วยพารามิเตอร์ที่สม่ำเสมอ แทนที่จะเป็นการเปลี่ยนแปลงของความร้อนประมาณ ±15% ซึ่งเป็นเรื่องปกติในการเชื่อมแบบหลายรอบด้วยมือ เวลาในการปรับตำแหน่งชิ้นงานสำหรับเครื่องเชื่อมแบบ 2 แกนที่ขับเคลื่อนด้วยเซอร์โวนั้นใช้เวลา 5 ถึง 20 วินาทีต่อการปรับตำแหน่ง การปรับลำดับการเชื่อมให้เหมาะสมเพื่อลดจำนวนการปรับตำแหน่งจึงเป็นขั้นตอนมาตรฐานในการใช้งาน
ประหยัดอัตราการชำรุดและต้นทุนของเสีย
ตามข้อมูลของสมาคมการเชื่อมแห่งอเมริกา (AWS) การแก้ไขงานและการทิ้งชิ้นงานเนื่องจากข้อบกพร่องในการเชื่อมถือเป็นหนึ่งในต้นทุนด้านคุณภาพที่ใหญ่ที่สุดในกระบวนการผลิต โดยข้อมูลภาคสนามชี้ให้เห็นว่าต้นทุนการแก้ไขงานต่อรอยเชื่อมที่ชำรุดโดยทั่วไปอยู่ที่ระหว่าง 35 ถึง 180 ดอลลาร์ ขึ้นอยู่กับความซับซ้อนของรอยเชื่อม วัสดุ และว่าข้อบกพร่องนั้นถูกตรวจพบในระหว่างกระบวนการผลิตหรือหลังจากประกอบชิ้นส่วนแล้ว ยิ่งผลกระทบในขั้นตอนต่อไปกว้างขึ้นก่อนการตรวจพบ ต้นทุนต่อเหตุการณ์ก็จะยิ่งสูงขึ้น
อัตราความบกพร่องของการเชื่อมด้วยมือในสภาพแวดล้อมการผลิตอยู่ที่ 5 ถึง 8% ขึ้นอยู่กับจำนวนรอยเชื่อม ซึ่งเกิดจากระยะห่างระหว่างหัวเชื่อมกับชิ้นงานที่ไม่สม่ำเสมอ ความเร็วในการเคลื่อนที่ที่แปรผัน และความแปรปรวนที่เกิดจากความเหนื่อยล้าในระหว่างการทำงานกะยาว แต่หากใช้หุ่นยนต์ที่ได้รับการปรับเทียบอย่างดี พร้อมระบบติดตามรอยเชื่อมและการจัดการวัสดุสิ้นเปลืองที่เป็นมาตรฐาน จะสามารถลดอัตราความบกพร่องลงเหลือต่ำกว่า 1% ได้อย่างสม่ำเสมอ ความบกพร่องที่เหลืออยู่ในการทำงานของหุ่นยนต์มักเกิดจากการจัดตำแหน่งอุปกรณ์จับยึดที่ไม่ถูกต้อง (ซึ่งแก้ไขได้ด้วยระบบติดตามรอยเชื่อม) หรือลวดเชื่อมที่ไม่ได้มาตรฐาน ซึ่งเป็นปัญหาด้านการจัดการวัสดุสิ้นเปลืองมากกว่าปัญหาของหุ่นยนต์
การประหยัดเศษวัสดุในทางปฏิบัติ
โรงงานที่ทำการเชื่อม 400 รอยต่อวัน โดยมีอัตราความบกพร่อง 6% จะพบรอยเชื่อมที่บกพร่อง 24 รอยต่อวัน หากค่าใช้จ่ายในการแก้ไขเฉลี่ยอยู่ที่ 75 ดอลลาร์ (ความซับซ้อนปานกลาง ตรวจพบระหว่างกระบวนการ) จะคิดเป็นค่าใช้จ่ายประมาณ 450,000 ดอลลาร์ต่อปี แต่หากลดอัตราความบกพร่องด้วยหุ่นยนต์เหลือ 0.8% ในปริมาณงานเท่าเดิม จะลดค่าใช้จ่ายลงเหลือ 56,000 ดอลลาร์ หรือประหยัดได้ถึง 394,000 ดอลลาร์ต่อปี ซึ่งเป็นผลตอบแทนจากการลงทุน (ROI) ที่คุ้มค่ามาก ก่อนที่จะนับรวมต้นทุนแรงงานหรือผลผลิตที่เพิ่มขึ้น สำหรับโรงงานที่ทำการเชื่อมตามมาตรฐาน AWS D1.1 หรือ EN 1090 อัตราความบกพร่องที่ต่ำกว่า 1% อย่างสม่ำเสมอจะช่วยลดความถี่ในการตรวจสอบแบบไม่ทำลาย (NDT) ซึ่งเป็นการประหยัดค่าใช้จ่ายเพิ่มเติมที่มีนัยสำคัญ แต่ยากที่จะประเมินล่วงหน้าได้
การแสวงหาประโยชน์จากส่วนต่างต้นทุนแรงงาน: ตลาดช่างเชื่อมในปี 2026
จากรายงานการคาดการณ์การขาดแคลนช่างเชื่อมปี 2024 ของสมาคมการเชื่อมแห่งอเมริกา สหรัฐอเมริกากำลังเผชิญกับปัญหาการขาดแคลนช่างเชื่อมมากกว่า... ตั้งเป้าหมายมีช่างเชื่อมที่มีคุณสมบัติครบถ้วน 330,000 คนภายในปี 2028ปัญหาการขาดแคลนแรงงานเริ่มปรากฏให้เห็นแล้ว: ค่าจ้างเฉลี่ยของช่างเชื่อมที่ได้รับการรับรองในสหรัฐอเมริกาในปี 2025 อยู่ที่ 48,000 ถึง 58,000 ดอลลาร์ต่อปี โดยต้นทุนการจ้างงานแบบเต็มรูปแบบอยู่ที่ 67,000 ถึง 93,000 ดอลลาร์ต่อช่างเชื่อมต่อปีในหลายภูมิภาค ในทางปฏิบัติ โรงงานในกลุ่มอุตสาหกรรมที่มีความต้องการสูงรายงานว่าต้องใช้เวลารอการว่าจ้างนานถึงสามถึงเก้าเดือนสำหรับช่างเชื่อมที่ได้รับการรับรองมาตรฐาน AWS D1.1 ต้นทุนจากการว่างงาน (กำลังการผลิตที่สูญเสียไปในขณะที่ตำแหน่งงานว่างอยู่) นั้นเป็นเรื่องจริง แต่แทบจะไม่ปรากฏในแบบจำลองผลตอบแทนจากการลงทุน (ROI) อย่างเป็นทางการเลย
เศรษฐศาสตร์ของผู้ควบคุมหุ่นยนต์
โดยทั่วไปแล้ว พนักงานที่ผ่านการฝึกอบรมหนึ่งคนจะดูแลเซลล์การเชื่อมสองถึงสี่เซลล์ บทบาท (เช่น การติดตั้งอุปกรณ์ การตรวจสอบวัสดุสิ้นเปลือง การจัดการโปรแกรม การแจ้งซ่อมบำรุง) ไม่จำเป็นต้องมีใบรับรองการเชื่อม ค่าใช้จ่ายต่อปีโดยประมาณอยู่ที่ 46,000 ถึง 54,000 ดอลลาร์ต่อพนักงานหนึ่งคน เทียบกับ 67,000 ถึง 93,000 ดอลลาร์สำหรับช่างเชื่อมที่ได้รับการรับรอง สำหรับการติดตั้งสองเซลล์ที่ทดแทนช่างเชื่อมสองคน การประหยัดค่าแรงสุทธิต่อปีจะอยู่ที่ประมาณ 110,000 ดอลลาร์ ก่อนที่จะได้รับประโยชน์จากปริมาณงานหรือคุณภาพใดๆ ในระยะเวลาห้าปี ความแตกต่างของค่าแรงนี้เพียงอย่างเดียวก็เกินกว่าค่าใช้จ่ายในการลงทุน (capex) สำหรับเซลล์การเชื่อมระดับกลางแล้ว
ผลประโยชน์เสริมที่มักไม่ปรากฏในแบบจำลองผลตอบแทนการลงทุนเบื้องต้น
นอกจากนี้ ยังมีประโยชน์อีกสามประการที่มีคุณค่าทางเศรษฐกิจอย่างแท้จริง แต่โดยทั่วไปมักถูกมองข้ามในการคำนวณ ROI ในขั้นต้น ประการแรก เซลล์หุ่นยนต์สามารถทำงานได้โดยไม่ต้องมีผู้ควบคุมดูแล หรือมีผู้ควบคุมดูแลเพียงเล็กน้อยในช่วงกะที่สองหรือสามโดยไม่ต้องจ่ายค่ากะเพิ่มเติม โรงงานส่วนน้อยเท่านั้นที่สามารถจัดหาทีมเชื่อมโลหะเต็มจำนวนสำหรับกะกลางคืนได้ในสภาวะตลาดแรงงานปัจจุบัน ดังนั้นความสามารถในการผลิต 16 ถึง 22 ชั่วโมงจากสินทรัพย์ทุนเพียงชิ้นเดียวจึงเป็นตัวคูณที่แท้จริงในด้านเศรษฐศาสตร์การผลิต ประการที่สอง สำหรับผู้ผลิตที่ทำงานตามมาตรฐานการรับรองโครงสร้าง (AWS D1.1, AWS D1.5, ASME Section IX หรือ EN 1090) เซลล์หุ่นยนต์จะบันทึกพารามิเตอร์การเชื่อมทุกอย่าง (แรงดันไฟฟ้า กระแสไฟฟ้า ความเร็วในการเคลื่อนที่ อัตราการป้อนลวด) โดยอัตโนมัติ ในทางปฏิบัติ เซลล์ที่ทำงานตามมาตรฐานเหล่านี้สามารถลดความถี่ของการตรวจสอบแบบไม่ทำลายด้วยรังสีหรืออัลตราโซนิกที่จำเป็นต่อล็อตการผลิต ซึ่งเป็นการประหยัดต้นทุนโดยตรง ประการที่สาม การรวมการเกิดควันไว้ในพื้นที่ปิดล้อมของหุ่นยนต์ช่วยลดความซับซ้อนของวิศวกรรมการระบายอากาศและลดจำนวนคนงานที่ต้องได้รับการดูแลทางการแพทย์ภายใต้ OSHA 29 CFR 1910.1000
ต้นทุนรวมในการเป็นเจ้าของตลอดระยะเวลาเจ็ดปี
ระยะเวลาคืนทุนเป็นเพียงภาพsnapshot ต้นทุนรวมในการเป็นเจ้าของ (TCO) คือภาพรวมทั้งหมด ตลอดอายุการใช้งานเจ็ดปี เซลล์ระดับกลางที่มีต้นทุนการลงทุนเริ่มต้น 180 ดอลลาร์ จะมีค่าใช้จ่ายในการดำเนินงานประมาณ 296,000 ดอลลาร์: ประมาณ 74,000 ดอลลาร์สำหรับการบำรุงรักษา (5 ถึง 7% ของต้นทุนการลงทุนต่อปี), 126,000 ดอลลาร์สำหรับวัสดุสิ้นเปลือง (สายไฟ แก๊ส หัวฉีด), 59,500 ดอลลาร์สำหรับค่าไฟฟ้า (โหลดเฉลี่ย 18 ถึง 22 กิโลวัตต์) และ 37,000 ดอลลาร์สำหรับอะไหล่สำรอง ต้นทุนรวมในการเป็นเจ้าของ (TCO) ในเจ็ดปีจะอยู่ที่ประมาณ 476,000 ดอลลาร์ หรือประมาณ 2.0 ถึง 2.5 เท่าของต้นทุนการลงทุนเริ่มต้น เซลล์ระดับสูงที่มีรางเชิงเส้นและระบบ AI มักจะมีต้นทุนสูงกว่า
ในทางตรงกันข้าม ช่างเชื่อมฝีมือดีสองคน คนละ 80,000 ดอลลาร์ จะมีค่าใช้จ่ายด้านแรงงานรวม 1,120,000 ดอลลาร์ ตลอดระยะเวลาเจ็ดปี ก่อนที่จะรวมค่าแรงซ่อม ค่าล่วงเวลา และค่าจ้างพนักงานใหม่ ต้นทุนรวมในการเป็นเจ้าของ (TCO) ของโรงงานนี้ในระยะเวลาเจ็ดปีอยู่ที่ 476,000 ดอลลาร์ ซึ่งประหยัดค่าใช้จ่ายด้านแรงงานได้ถึง 644,000 ดอลลาร์
ตัวอย่างการคำนวณ ROI: โรงงานเชื่อมขนาด 16 เมตร, ช่างเชื่อม 4 คน, ทำงาน 2 กะ
ตัวอย่างต่อไปนี้ใช้กรอบงานข้างต้นสำหรับโรงงานรับจ้างผลิตขนาดกลางที่เป็นตัวแทน ตัวเลขทั้งหมดเป็นเพียงตัวอย่าง คุณสามารถแทนที่ด้วยข้อมูลค่าจ้าง ปริมาณชิ้นส่วน และใบเสนอราคาจากผู้ประกอบระบบของคุณเองได้
ปัจจัยการผลิต: ช่างเชื่อม 4 คน (ค่าจ้างคนละ 80,000 ดอลลาร์ = รวม 320,000 ดอลลาร์ต่อปี), ทำงาน 2 กะ, เชื่อมชิ้นงาน 192,000 ชิ้นต่อปี, อัตราความบกพร่อง 6%, ค่าใช้จ่ายในการแก้ไขเฉลี่ย 75 ดอลลาร์ต่อชิ้น (ค่าใช้จ่ายในการแก้ไขต่อปี 864,000 ดอลลาร์), สายการผลิตระดับกลาง 2 สาย สายละ 170,000 ดอลลาร์ = ค่าใช้จ่ายลงทุนรวม 340,000 ดอลลาร์, พนักงานควบคุมเครื่องจักร 1 คน แทนที่ช่างเชื่อม 4 คน (ค่าจ้างคนละ 50,000 ดอลลาร์ต่อปี)
เงินฝากออมทรัพย์ประจำปี: ประหยัดค่าแรง 270 ดอลลาร์ (320 ดอลลาร์ ลบด้วยค่าผู้ควบคุมเครื่องจักร 50 ดอลลาร์) + ลดงานแก้ไข 374 ดอลลาร์ (ลดลงจาก 6% เหลือ 0.8% ใน 192,000 ข้อต่อ ที่ราคา 75 ดอลลาร์ต่อข้อต่อ) + เพิ่มกำลังการผลิตโดยประมาณ 87 ดอลลาร์ = 731 ดอลลาร์สหรัฐต่อปี.
คืนทุน: 340 ดอลลาร์ ÷ 731 ดอลลาร์ = 5.6 เดือน ในสภาวะคงที่ หากปรับให้เข้ากับระยะเวลาการทดสอบระบบที่สมจริง 90 วัน ที่ระดับผลผลิต 60% ของสภาวะคงที่ จะเพิ่มเวลาประมาณ 5 เดือน ทำให้ได้ผลลัพธ์ดังนี้ คืนทุนภายใน 10-11 เดือน สำหรับสถานการณ์การทำงานแบบสองเซลล์ สองกะนี้ จากรายงาน Interact Analysis Welding Cell Market 2025 พบว่า การทำงานแบบสองกะเป็นรูปแบบที่พบได้ทั่วไปสำหรับการติดตั้งเซลล์เชื่อมแบบหุ่นยนต์ใหม่ในอเมริกาเหนือและยุโรป ซึ่งเป็นเหตุผลที่ทำให้ระยะเวลาคืนทุนลดลงอย่างมากเมื่อเทียบกับการประมาณการแบบกะเดียว
ปัจจัยเสี่ยงที่อาจลดผลตอบแทนจากการลงทุนในเซลล์เชื่อมโลหะ
ปัจจัยเสี่ยงสี่ประการเป็นสาเหตุหลักที่ทำให้ผลตอบแทนจากการลงทุน (ROI) ของระบบเชื่อมโลหะด้วยหุ่นยนต์ต่ำกว่าที่คาดการณ์ไว้ในภาคสนาม
ชิ้นงานมีความซับซ้อนหลากหลายระดับ โรงงานที่มีหมายเลขชิ้นส่วนใช้งานมากกว่า 40 รายการต่อเดือนต้องเผชิญกับค่าใช้จ่ายด้านการเขียนโปรแกรมที่อาจกินเวลาไปถึง 30-60% ของเวลาที่ประหยัดได้จากการลดเวลาการผลิตในรอบการผลิตสั้นๆ ซอฟต์แวร์การเขียนโปรแกรมแบบออฟไลน์ช่วยลดภาระนี้ แต่จะเพิ่มงบประมาณเริ่มต้นอีก 15,000 ถึง 35,000 ดอลลาร์ โรงงานที่มีสินค้าหลากหลายควรจำลองเวลาการเขียนโปรแกรมต่อชิ้นส่วนอย่างสมจริงและรวมไว้ในการคำนวณระยะเวลาคืนทุนก่อนตัดสินใจใช้งาน
ระยะเวลาในการปรับระบบเพื่อใช้งาน การเขียนโปรแกรมไลบรารีชิ้นส่วนเบื้องต้น การตรวจสอบขั้นตอนการเชื่อม และการฝึกอบรมผู้ปฏิบัติงาน โดยทั่วไปแล้วจะใช้เวลาสี่ถึงสิบสองสัปดาห์สำหรับสายการผลิตระดับกลาง ในช่วงเวลานี้ สายการผลิตจะไม่สร้างผลตอบแทนจากการลงทุนด้านการผลิตใดๆ แบบจำลองที่ระมัดระวังจะเพิ่มระยะเวลาเผื่ออีกสิบสองสัปดาห์ที่ 50% ของการประหยัดในสภาวะคงที่ ซึ่งคิดเป็นประมาณห้าเดือนเพิ่มเติมในการคำนวณระยะเวลาคืนทุนอย่างง่าย
คุณภาพการดำเนินงานของผู้บูรณาการ การออกแบบอุปกรณ์จับยึด การจัดการสายเคเบิล สถาปัตยกรรมโปรแกรม และการทดสอบระบบความปลอดภัย มีผลอย่างมากต่อเวลาการทำงานของเซลล์เชื่อมและเวลาการทำงานที่ทำได้ เลือกผู้ประกอบระบบโดยพิจารณาจากข้อมูลอ้างอิงเฉพาะของเซลล์เชื่อมสำหรับชิ้นส่วนที่มีความซับซ้อนใกล้เคียงกัน ไม่ใช่แค่ความคุ้นเคยกับแบรนด์หุ่นยนต์หรือราคาที่ดึงดูดใจเท่านั้น
อะไหล่และบริการสนับสนุนภาคสนาม สำหรับร้านค้าในพื้นที่ห่างไกลหรือตลาดส่งออก ชิ้นส่วนอะไหล่ที่ไม่มีในสต็อกและต้องรอ 2-4 สัปดาห์ อาจทำให้ความผิดพลาดเล็กน้อยกลายเป็นความสูญเสียการผลิตหลายสัปดาห์ เครือข่ายวิศวกรภาคสนามที่ครอบคลุมเป็นปัจจัยต้นทุนที่สำคัญ: ซัพพลายเออร์ที่มีการสนับสนุนทางเทคนิคในประเทศและการจัดเก็บสินค้าในระดับภูมิภาคจะนำเสนอบริการหลังการขายที่ดีกว่าอย่างเห็นได้ชัด ตัวอย่างเช่น EVST มีขีดความสามารถด้านวิศวกรภาคสนามในกว่า 100 ประเทศ พร้อมการจัดหาชิ้นส่วนอะไหล่ในระดับภูมิภาค โดยมุ่งเป้าไปที่การตอบสนองในสถานที่ภายใน 24-72 ชั่วโมงในตลาดที่ครอบคลุม ซึ่งเป็นจุดเด่นที่สำคัญสำหรับผู้ซื้อในเอเชียตะวันออกเฉียงใต้ ตะวันออกกลาง หรือยุโรปตะวันออก ที่การเข้าถึงบริการจากผู้ผลิตอุปกรณ์ดั้งเดิม (OEM) อาจเป็นอุปสรรคสำคัญ
ภาพรวมของตลาด OEM: ใครบ้างที่นำเสนอระบบเซลล์เชื่อมแบบหลายระดับ
ตลาดหุ่นยนต์เชื่อมครอบคลุมทั้งสามระดับ FANUC, ABB และ KUKA เป็นผู้นำด้วยชุดอุปกรณ์ที่ได้รับการรับรองระดับโลกและความสัมพันธ์โดยตรงกับผู้ผลิตชิ้นส่วนยานยนต์ (OEM) Yaskawa Motoman มีตำแหน่งที่แข็งแกร่งในด้านการเชื่อมแบบอาร์คด้วยรุ่นที่ปรับให้เหมาะสมกับการเชื่อมและแหล่งจ่ายไฟแบบบูรณาการ ESTUN ได้ขยายกลุ่มผลิตภัณฑ์ระดับกลางด้วยข้อเสนอที่แข่งขันได้สำหรับห่วงโซ่อุปทานระดับ 2 ในตลาดเกิดใหม่
EVST อยู่ในตำแหน่งที่น่าพิจารณาสำหรับผู้ซื้อในระดับกลางถึงระดับสูงที่ให้ความสำคัญกับความสามารถในการบูรณาการแบบครบวงจรและการบริการหลังการขาย แพลตฟอร์มหุ่นยนต์ครอบคลุมช่วงน้ำหนักบรรทุกทั้งหมด ตั้งแต่การทำงานร่วมกันไปจนถึงแขนกลอุตสาหกรรมขนาดใหญ่ และการกำหนดค่าเซลล์การเชื่อม (รวมถึงเค้าโครงหลายสถานีด้วยซีรี่ส์ตัวกำหนดตำแหน่ง EVS-SWP และ EVS-DWP และรางเชิงเส้นเสริม) รองรับสถาปัตยกรรมที่ปรับขนาดได้ ซึ่งช่วยให้การติดตั้งระดับเริ่มต้นเติบโตไปสู่ความสามารถระดับสูงได้ในอนาคต เซลล์ของ EVST ได้รับการรับรองการผลิตระดับยานยนต์ IATF16949 รวมถึงการรับรองจากหน่วยงานภายนอก CE, SGS และ TUV ทำให้มีคุณสมบัติเหมาะสมสำหรับการรับรองห่วงโซ่อุปทานยานยนต์ บริษัทส่งออกไปยังกว่า 100 ประเทศและมีขีดความสามารถในการส่งวิศวกรภาคสนาม ซึ่งเป็นจุดเด่นด้านบริการหลังการขายที่แท้จริงสำหรับผู้ซื้อในตลาดที่การบริการ OEM ในท้องถิ่นครอบคลุมน้อย
จากรายงาน IFR World Robotics 2025 การเชื่อมโลหะคิดเป็นประมาณ 23% ของการติดตั้งหุ่นยนต์อุตสาหกรรมทั้งหมดทั่วโลก เมื่อเปรียบเทียบผู้ผลิตแต่ละราย โปรดขอข้อมูลอ้างอิงการติดตั้งที่เฉพาะเจาะจงสำหรับกลุ่มอุตสาหกรรมและความซับซ้อนของชิ้นส่วนของคุณ (ไม่ใช่สถิติเวลาการทำงานทั่วไป)
คำถามที่พบบ่อย: ผลตอบแทนจากการลงทุน (ROI) ของระบบเชื่อมโลหะด้วยหุ่นยนต์
ฉันจะได้รับเงินคืนจากชุดเชื่อมโลหะด้วยหุ่นยนต์เร็วแค่ไหน?
การทำงานกะเดียว: 12 ถึง 22 เดือน การทำงานสองกะ: 8 ถึง 14 เดือน ตัวอย่างในบทความนี้ (ช่างเชื่อม 4 คน, 2 เซลล์, 2 กะ) ใช้เวลา 10 ถึง 11 เดือนหลังจากช่วงปรับโฉม 90 วัน ปัจจัยสามอย่างที่มีผลต่อระยะเวลาการทำงานมากที่สุด ได้แก่ เวลาการเชื่อมที่ทำได้ อัตราข้อบกพร่องในปัจจุบัน และค่าจ้างช่างเชื่อมในท้องถิ่น
ข้อสมมติฐานใดที่มีความเสี่ยงมากที่สุดในแบบจำลอง ROI ของหน่วยเชื่อมโลหะ?
การเพิ่มประสิทธิภาพเวลาการทำงานของอาร์คในสายการผลิตที่มีสินค้าหลากหลาย ตัวเลขเวลาการทำงานของอาร์ค 70 ถึง 85% ใช้ได้กับกลุ่มชิ้นส่วนที่คงที่และผลิตซ้ำ โรงงานที่ผลิตชิ้นส่วนมากกว่า 30 ถึง 40 หมายเลขต่อสัปดาห์และมีการเปลี่ยนรุ่นบ่อย ควรจำลองเวลาการทำงานของอาร์คไว้ที่ 50 ถึง 60% และเพิ่มระยะเวลาเผื่อ 15 ถึง 20% ในประมาณการคืนทุนเพื่อคำนึงถึงค่าใช้จ่ายในการเขียนโปรแกรมและเวลาในการเปลี่ยนอุปกรณ์จับยึด
มีตัวเลือกทางการเงินหรือการเช่าซื้อสำหรับชุดเชื่อมโลหะด้วยหุ่นยนต์หรือไม่?
ใช่แล้ว บริษัทผู้ประกอบระบบและผู้ผลิตอุปกรณ์ส่วนใหญ่เสนอบริการจัดหาเงินทุนอุปกรณ์หรือสัญญาเช่าดำเนินงานระยะเวลา 36 ถึง 60 เดือน โดยคิดอัตราดอกเบี้ยเงินกู้เชิงพาณิชย์ สัญญาเช่าดำเนินงานจะช่วยให้สินทรัพย์นั้นไม่ปรากฏในงบดุล หากวางแผนที่จะอัปเกรดภายในห้าปี ควรสอบถามเกี่ยวกับโครงสร้างมูลค่าคงเหลือโดยเฉพาะ
ฉันสามารถอัปเกรดจากเซลล์ระดับเริ่มต้นเป็นเซลล์ระดับเสาหลักในภายหลังได้หรือไม่?
ใช่ครับ ด้วยตัวเลือกการออกแบบเบื้องต้น เช่น ตัวควบคุมแบบเปิด, ความจุ I/O สำรอง, ช่องเดินสายสำหรับแกนเพิ่มเติม, แผงครอบที่ถอดได้ ข้อจำกัดทางกายภาพหลักคือพื้นที่บนพื้น โดยทั่วไปแล้ว การจัดวางแบบเสาหลักต้องการพื้นที่มากกว่าแบบเริ่มต้นประมาณ 40 ถึง 60%
การเชื่อมด้วยหุ่นยนต์ให้ผลตอบแทนจากการลงทุน (ROI) คุ้มค่าหรือไม่ สำหรับโรงงานที่มีปริมาณงานน้อยแต่มีสินค้าหลากหลายประเภท?
ใช่ แต่ปัจจัยหลักจะเปลี่ยนจากการประหยัดเวลาในการผลิตไปเป็นการลดอัตราข้อบกพร่องและความสม่ำเสมอของแรงงาน ซอฟต์แวร์การเขียนโปรแกรมแบบออฟไลน์ อุปกรณ์จับยึดแบบโมดูลาร์ และการจดจำรอยต่อด้วย AI ช่วยลดต้นทุนการเขียนโปรแกรมต่อชิ้น โรงงานที่มีหมายเลขชิ้นส่วนที่ใช้งานอยู่ไม่ถึง 20 รายการต่อเดือนในปริมาณที่เหมาะสมโดยทั่วไปจะยังคงคืนทุนได้ภายใน 14 ถึง 24 เดือน ดูเพิ่มเติมได้ที่ คู่มือฉบับสมบูรณ์เกี่ยวกับการเชื่อมด้วยหุ่นยนต์ (2026) สำหรับคำแนะนำในการออกแบบเซลล์ตามประเภทการผลิต
การอ่านที่เกี่ยวข้อง
- คู่มือฉบับสมบูรณ์เกี่ยวกับการเชื่อมด้วยหุ่นยนต์ (2026)บทความหลักที่ครอบคลุมหัวข้อการเลือกกระบวนการ การออกแบบเซลล์ และการจับคู่แอปพลิเคชัน
- 10 อันดับแบรนด์หุ่นยนต์เชื่อมชั้นนำ ปี 2026: การเปรียบเทียบ OEM โดยให้คะแนนในด้านการสนับสนุนการบูรณาการ ช่วงน้ำหนักบรรทุก และความครอบคลุมของบริการในแต่ละภูมิภาค
- วิธีการสร้างเซลล์เชื่อมโลหะด้วยหุ่นยนต์: รายการตรวจสอบการจัดวาง (2026): การพิจารณาออกแบบผังพื้น รั้วกั้นเพื่อความปลอดภัย ระบบสาธารณูปโภค และอุปกรณ์ติดตั้ง
- การเชื่อมด้วยหุ่นยนต์ในอุตสาหกรรมการผลิตยานยนต์: มาตรฐานและกรณีศึกษา (2026)ข้อกำหนดระบบคุณภาพ AWS D1.1, EN 1090 และ IATF16949
- ส่วนประกอบและการบูรณาการของเซลล์การเชื่อมด้วยหุ่นยนต์ (2026): อุปกรณ์จัดตำแหน่ง, อุปกรณ์ติดตามรอยต่อ, อุปกรณ์ป้อนลวด และสถาปัตยกรรมควบคุม
การอ้างอิงขาออก:
สมาคมช่างเชื่อมแห่งอเมริกา (AWS)ข้อมูลกำลังคนช่างเชื่อมและมาตรฐานการรับรอง
สหพันธ์หุ่นยนต์นานาชาติ (IFR)รายงาน World Robotics 2025
ชุด ISO 10218มาตรฐานความปลอดภัยของหุ่นยนต์อุตสาหกรรม
อัปเดตครั้งล่าสุด: พฤษภาคม 7, 2026