
By ทีมบรรณาธิการ EVST · ตรวจสอบโดย ทีมบรรณาธิการ EVST • อัปเดตล่าสุด 12 ตุลาคม 2026 • นโยบายด้านบรรณาธิการ · นโยบายการแก้ไข · ข้อตกลงและเงื่อนไข
ถาดเพาะต้นกล้าจะมาถึงในรูปแบบกองซ้อนกัน ดังนั้นเซลล์จัดเรียงสินค้าบนพาเลทจึงต้องจัดการมากกว่าหนึ่งกล่องในคราวเดียว ในตัวอย่างนี้ หุ่นยนต์สีส้มใช้เครื่องมือรูปสี่เหลี่ยมผืนผ้าหยิบถาดเพาะต้นกล้าสีดำกองหนึ่งจากด้านขวา นำไปวางบนพาเลทสีฟ้าทางด้านซ้าย และวางลงบนกองสินค้าที่กำลังเติบโต รอบต่อๆ ไปจะเปลี่ยนทิศทางและการวางตำแหน่งของถาดเพื่อสร้างชั้นสลับกัน เมื่อพาเลทเสร็จสมบูรณ์ สายพานลำเลียงจะเคลื่อนย้ายสินค้าที่บรรจุเต็มออกไป
กำลังวางแผนผลิตสินค้าไลน์เดียวกันอีกหรือเปล่า? โปรดส่งแบบร่างถาด รายละเอียดการเรียงซ้อน ขนาดพาเลท และปริมาณการผลิตต่อวันมาให้เรา เพื่อใช้ในการวางแผนและประเมินระยะเวลาดำเนินการ
วงจรตั้งแต่การป้อนเข้าจนถึงการระบายออก
- หุ่นยนต์หยิบถาดเพาะต้นกล้าสีดำที่วางซ้อนกันเป็นกลุ่ม ณ ตำแหน่งหยิบทางด้านขวา
- มันจะเคลื่อนย้ายกองสิ่งของข้ามเซลล์ไปยังพาเลทสีน้ำเงิน
- มันจะเลื่อนลงมาและวางกองเอกสารไว้ในตำแหน่งที่กำหนดไว้บนชั้นบนสุด
- เครื่องมือจะปล่อยและกลับมาในสภาพว่างเปล่าเพื่อเตรียมพร้อมสำหรับการเลือกครั้งต่อไป
- รอบการทำงานที่ต่อเนื่องกันจะเปลี่ยนตำแหน่งและทิศทางเพื่อสร้างรูปแบบชั้นต่างๆ
- พาเลทที่ประกอบเสร็จแล้วจะเคลื่อนที่ไปยังกล้องบนสายพานลำเลียงแบบลูกกลิ้ง
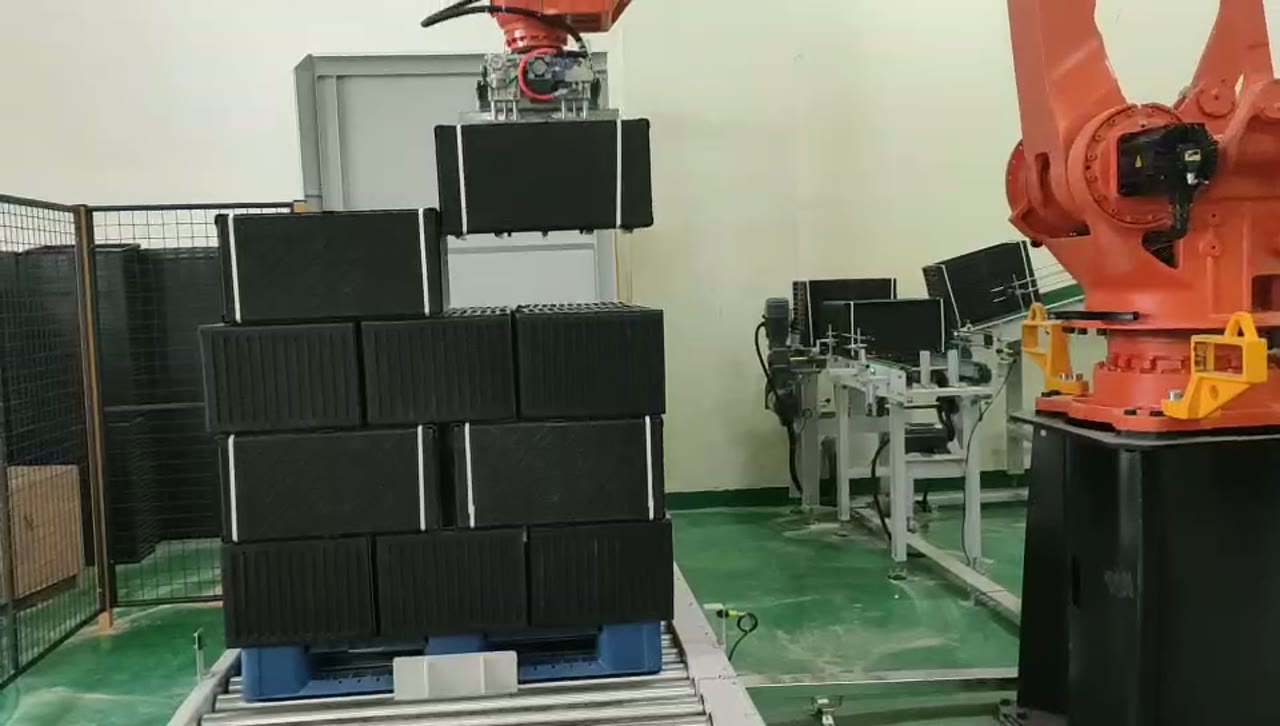
ให้ถือว่ากลุ่มที่ซ้อนกันนั้นเป็นหน่วยที่ถูกจัดการ
เครื่องมือนี้ไม่ได้ทำงานกับถาดที่แยกออกมาต่างหาก กลุ่มถาดที่วางซ้อนกันมีระดับความสูง ความแข็ง และความคลาดเคลื่อนของตัวเอง และลักษณะเหล่านั้นมีผลต่อการหยิบและวาง ดังนั้น โครงการนี้จึงต้องการทราบความสูงต่ำสุดและสูงสุดของกองถาด ความแปรผันของกลุ่มถาด และจุดที่เครื่องมือสามารถเข้าถึงกองถาดได้อย่างปลอดภัย
สถานีหยิบชิ้นงานต้องจัดวางชิ้นงานแต่ละกองในตำแหน่งที่แน่นอน หากความสูงของกองชิ้นงานแตกต่างกัน เซลล์จะต้องมีวิธีการที่กำหนดไว้เพื่อค้นหาหรือจำกัดระดับการหยิบชิ้นงาน ควรตรวจสอบระยะห่างของเครื่องมือรอบขอบถาดและรอบกองชิ้นงานที่อยู่ใกล้เคียง โดยเฉพาะอย่างยิ่งในระหว่างการยกขึ้นในแนวดิ่ง
เลเยอร์สลับกันเริ่มต้นด้วยแผนที่การจัดวาง
วิดีโอแสดงภาพกองวัสดุที่วางในทิศทางและตำแหน่งที่แตกต่างกัน สูตรการจัดเรียงพาเลทที่มีประโยชน์จะกำหนดการจัดวางแต่ละครั้งเป็นแถว คอลัมน์ ชั้น และทิศทาง แผนผังนั้นทำให้การสลับตำแหน่งที่ต้องการชัดเจน และช่วยให้วิศวกรตรวจสอบได้ว่าเครื่องมือสามารถเข้าถึงแต่ละตำแหน่งได้โดยไม่ผ่านส่วนที่จัดเรียงเสร็จแล้วหรือไม่
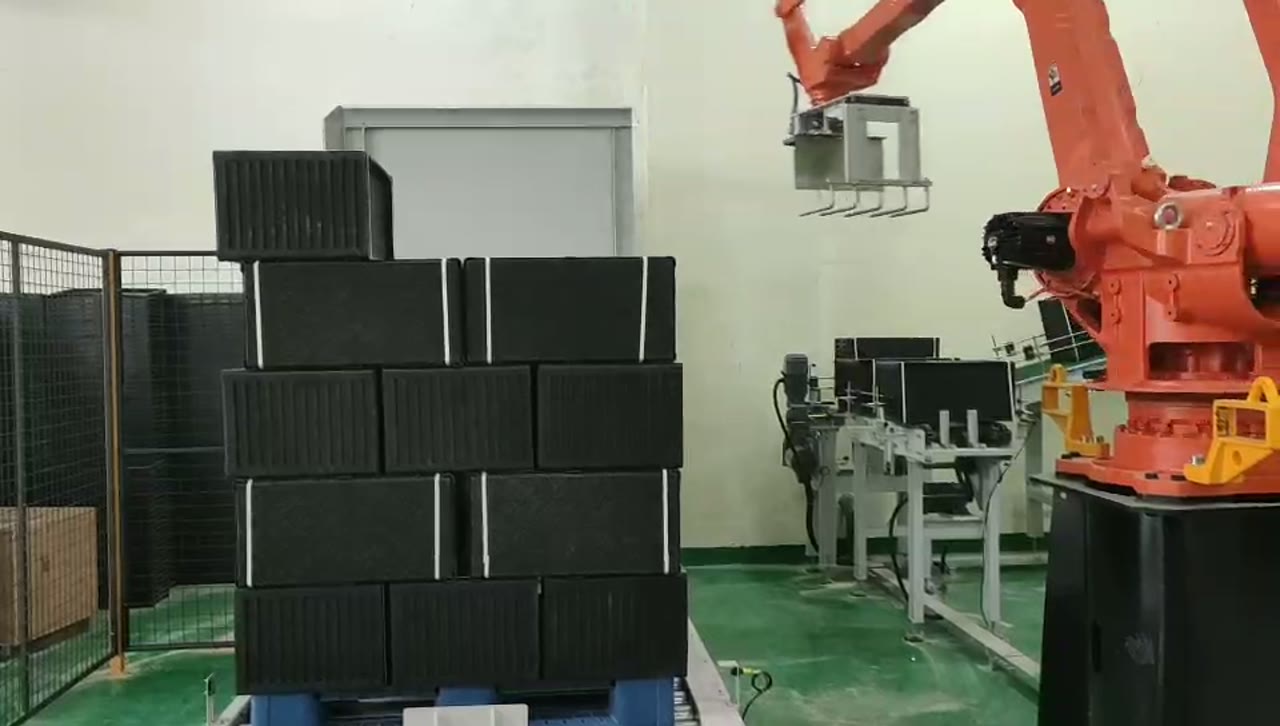
การเปลี่ยนแปลงชั้นวัสดุยังส่งผลต่อความสูงในการเข้าถึงด้วย เมื่อน้ำหนักบรรทุกเพิ่มขึ้น หุ่นยนต์จำเป็นต้องมีทางเข้าแนวตั้งที่ชัดเจนเหนือชั้นวัสดุที่สูงที่สุด จากนั้นจึงค่อยๆ ถอยกลับอย่างควบคุมได้ก่อนที่จะเคลื่อนที่กลับไปยังด้านที่หยิบวัสดุ ตรวจสอบตำแหน่งมุมและชั้นวัสดุที่อยู่ใกล้ฐานหุ่นยนต์มากที่สุดเพื่อดูว่าข้อมือและเครื่องมือมีระยะห่างเพียงพอหรือไม่
| ข้อมูลการวางแผน | ทำไมมันถึงมีความสำคัญ |
|---|---|
| ขนาดของถาดและกลุ่มที่ซ้อนกัน | กำหนดการยึดติดของเครื่องมือและระยะห่างระหว่างชั้น |
| ขนาดพาเลทและระยะยื่นที่อนุญาต | กำหนดตารางการจัดวาง |
| ลำดับการวางแนวของชั้น | กำหนดสูตรการทำงานของหุ่นยนต์และรูปแบบการโหลด |
| ความสูงเมื่อบรรทุกเต็มที่ | กำหนดระยะการเข้าถึงในแนวดิ่งและระยะห่างเหนือศีรษะ |
| จุดอ้างอิงและตำแหน่งหยุดของสายพานลำเลียง | ปรับสูตรพาเลทให้ตรงกับการระบายออก |
สายพานลำเลียงเป็นส่วนหนึ่งของกระบวนการจัดเรียงสินค้าลงบนพาเลท
หลังจากวางชิ้นงานครั้งสุดท้ายแล้ว หุ่นยนต์จะต้องเคลื่อนย้ายพาเลทออก และสายพานลำเลียงต้องรับรู้ว่าสินค้าพร้อมที่จะเคลื่อนย้ายแล้ว ดังนั้น การปล่อยสินค้าที่แสดงในตอนท้ายจึงเป็นส่วนหนึ่งของลำดับขั้นตอนการทำงาน ไม่ใช่รายละเอียดด้านโลจิสติกส์ที่แยกต่างหาก การส่งมอบงานควรประกอบด้วยเงื่อนไข หุ่นยนต์เคลียร์สินค้า พาเลทสมบูรณ์ สายพานลำเลียงพร้อม และพาเลทถูกปล่อย
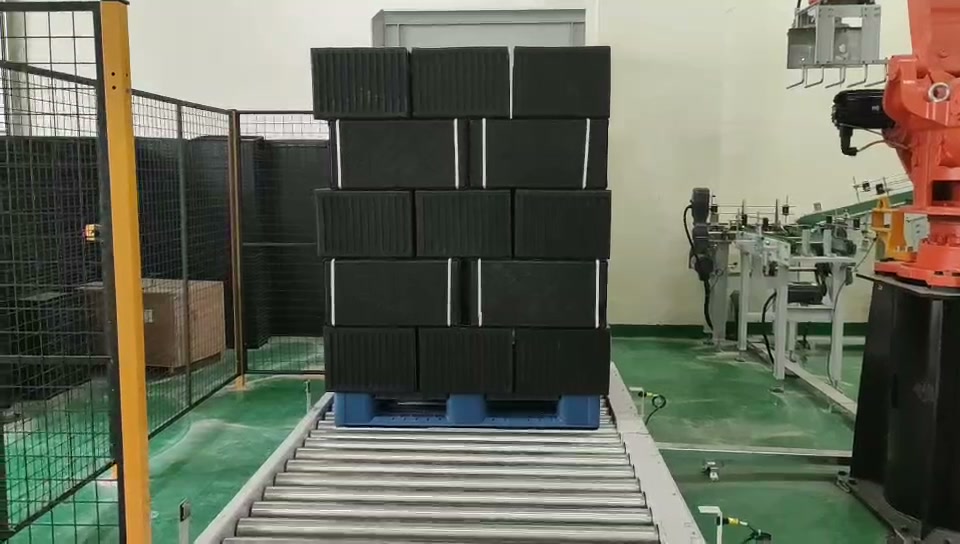
พาเลทเปล่าถัดไปก็ต้องมีจุดหยุดที่ทำซ้ำได้ โดยอ้างอิงจากจุดอ้างอิงเดียวกันกับที่ใช้ในสูตรการวางพาเลท มิเช่นนั้น จุดวางทุกจุดจะเลื่อนไปพร้อมกัน
สิ่งที่ต้องตรวจสอบในระหว่างการทดลอง
ใช้ถาดจริงและกลุ่มกองที่จัดเรียงอย่างเหมาะสม ตรวจสอบให้แน่ใจว่าเครื่องมือสามารถหยิบกองวัสดุได้โดยไม่รบกวนวัสดุที่อยู่ติดกัน เคลื่อนย้ายตามขั้นตอนที่เร็วที่สุดที่วางแผนไว้ วางโดยไม่ลากผ่านชั้น และปล่อยอย่างราบรื่น สร้างรูปแบบที่สมบูรณ์ รวมถึงตำแหน่งสูงสุดและไกลที่สุด จากนั้นดำเนินการตามลำดับการปล่อยและการเปลี่ยนพาเลทเปล่า
ควรส่งอะไรมาให้เรา
- แบบร่างถาด วัสดุ และช่วงการจัดกลุ่มซ้อนกัน
- จำนวนหรือความสูงของกองสินค้าจะแจ้งให้ทราบเมื่อมารับสินค้า
- ขนาดของพาเลท รูปแบบการจัดเรียงชั้น และความสูงสูงสุดในการบรรทุก
- แผนผังสายพานลำเลียงขาเข้าและขาออก
- ผลผลิตรายวัน รูปแบบการทำงานเป็นกะ และวิธีการขนส่งพาเลทเปล่า
- ข้อกำหนดการรับน้ำหนักและการขนส่ง
ติดต่อ EVST หรือส่งอีเมลไปที่ sales@evsrobot.com พร้อมข้อมูลเหล่านี้เพื่อขอรับแนวคิดการจัดเรียงสินค้าบนพาเลทและการประมาณเวลาในการทำงาน
การออกแบบเครื่องมือขั้นสุดท้าย รูปแบบการเรียงชั้น ความเสถียรในการรับน้ำหนัก และอัตราการผลิต จำเป็นต้องได้รับการตรวจสอบความถูกต้องด้วยถาด พาเลท และสายพานลำเลียงจริง