
แผงควบคุมที่มีลักษณะยาวและโค้งงอต้องการเส้นทางการพ่นกาวที่ซับซ้อนกว่าการเคลื่อนที่แบบจุดต่อจุดธรรมดา ในกรณีที่บันทึกไว้ หุ่นยนต์อุตสาหกรรมนำหัวฉีดขนาดกะทัดรัดไปยังชิ้นงานสีเข้มที่อยู่กับที่ พ่นกาวไปทีละส่วน ยกขึ้นเพื่อจัดตำแหน่งใหม่ แล้วกลับมาพ่นอีกสองส่วน การแก้ปัญหาในทางปฏิบัติคือ จะแบ่งพื้นผิวนั้นออกเป็นเส้นทางที่เข้าถึงได้ง่ายได้อย่างไร ในขณะที่ยังคงรักษาพื้นที่ว่างสำหรับข้อมือ หัวฉีด ท่อ อุปกรณ์ยึด และบริเวณที่ถูกปกคลุมอยู่ ขอให้ EVST ตรวจสอบใบสมัครของคุณ.
ลำดับฟิลด์แสดงให้เห็นอะไร
ในช่วงต้นของวิดีโอ หุ่นยนต์จะเคลื่อนที่ตามส่วนหนึ่งของแผงควบคุม จากนั้นจะถอยกลับและเปลี่ยนท่าทาง มันจะเข้าใกล้ส่วนอื่น ถอยกลับอีกครั้ง และต่อมาจะเคลื่อนที่เข้าใกล้และตามเส้นทางอีกครั้งก่อนที่จะยกหุ่นยนต์ออกไป
ลำดับขั้นตอนดังกล่าวทำให้เห็นประเด็นสำคัญอย่างหนึ่งคือ แผงที่ขึ้นรูปแล้วนั้นจะถูกจัดการเป็นส่วนๆ ที่เข้าถึงได้หลายส่วน ซึ่งเชื่อมต่อกันด้วยการเคลื่อนไหวเปลี่ยนผ่านอย่างตั้งใจ วิดีโอแสดงให้เห็นถึงลำดับการเคลื่อนไหวและการจัดเรียงทางกายภาพ แต่ไม่ได้ระบุถึงองค์ประกอบทางเคมีของกาว ปริมาณที่ส่งมอบ การตั้งค่ากระบวนการ การครอบคลุม เวลาในการทำงาน ความแม่นยำ หรือคุณภาพของชิ้นส่วนสำเร็จรูป ข้อมูลเหล่านั้นเป็นข้อมูลของการใช้งานและการทดลอง
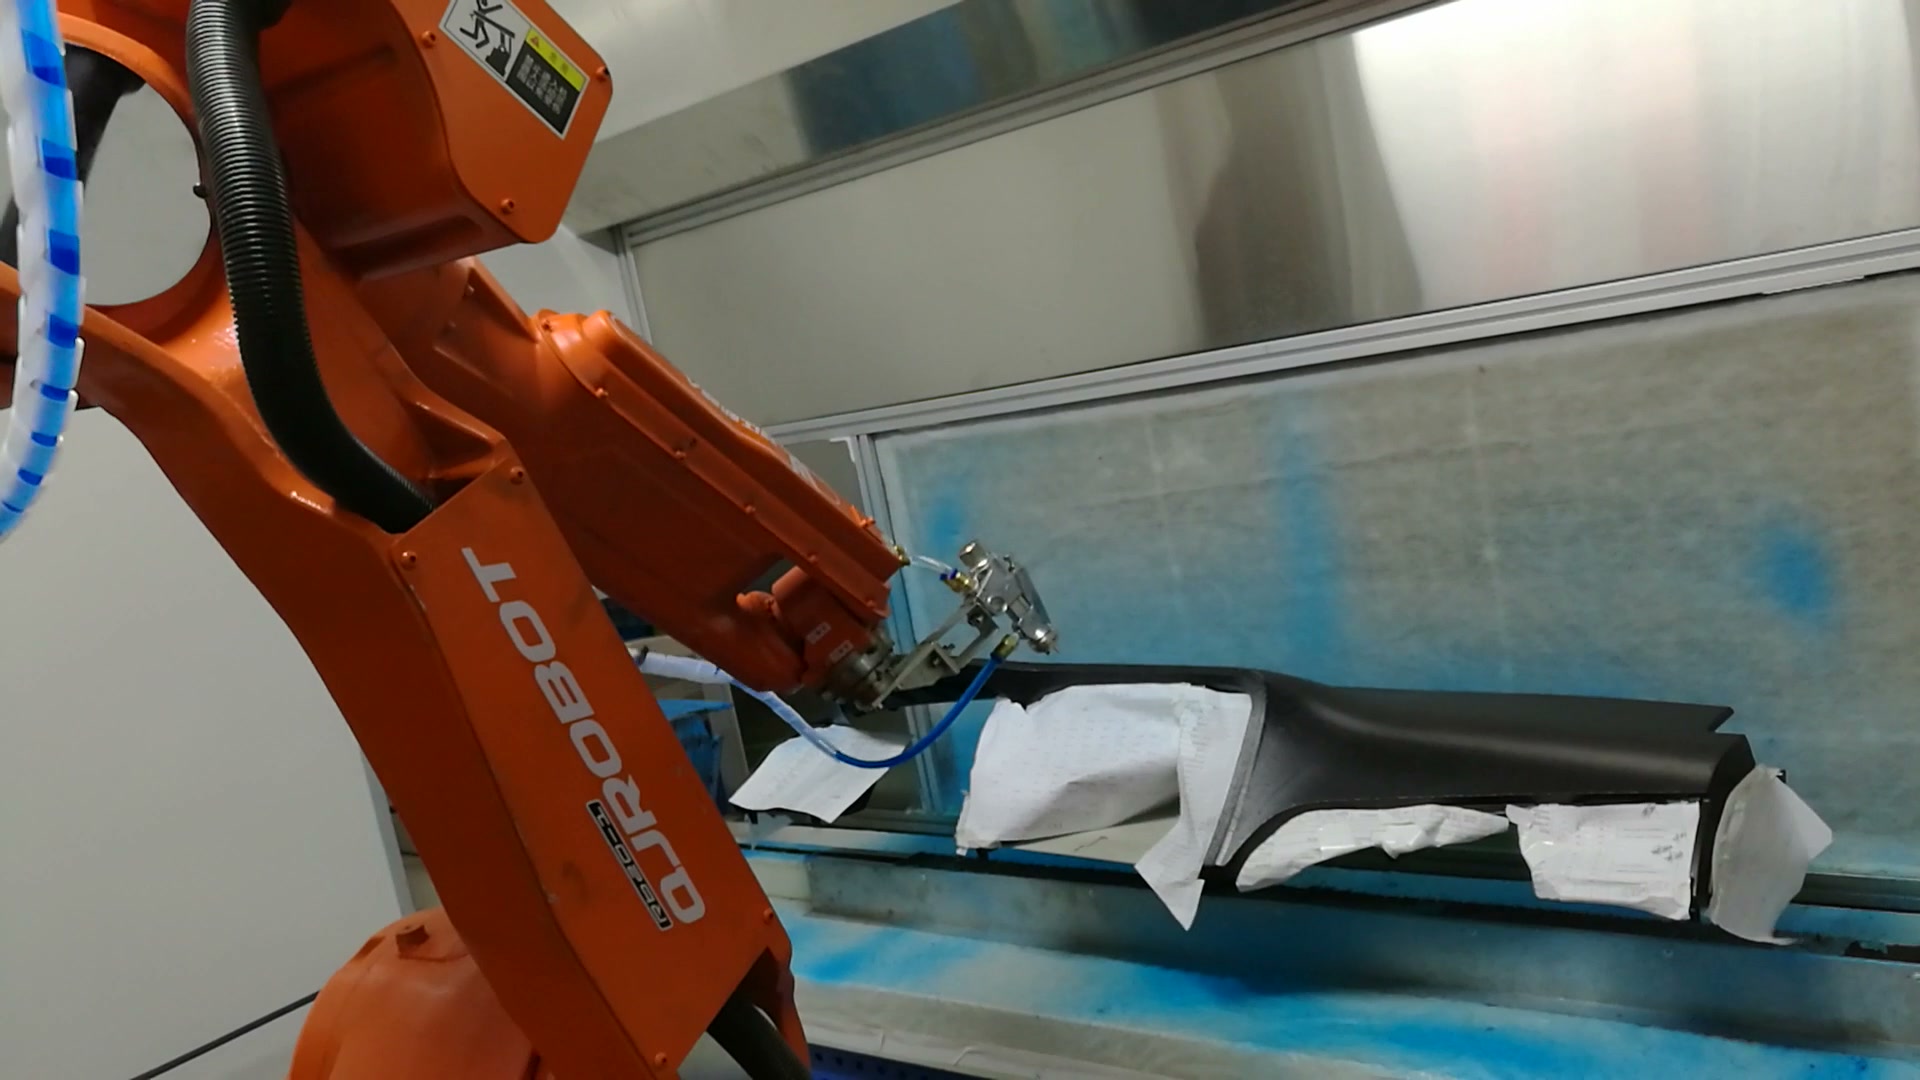
ในวิดีโอช่วงเวลาประมาณ 00:13 เครื่องมือที่ใช้จะอยู่ใกล้กับส่วนหนึ่งของแผงควบคุมอุปกรณ์ที่ติดตั้งอยู่กับที่ โดยจะเห็นหุ่นยนต์ เครื่องมือ ท่อ อุปกรณ์ชิ้นงาน และวัสดุปิดคลุมสีขาวบริเวณนั้นพร้อมกัน
วางแผนการพ่นกาวด้วยหุ่นยนต์สำหรับแผงหน้าปัดโดย Access
การแบ่งส่วนเส้นทางควรเริ่มต้นจากรูปทรงเรขาคณิตของชิ้นส่วนและเครื่องมือจริง สำหรับแต่ละบริเวณพื้นผิว การศึกษาจำเป็นต้องระบุทิศทางการเข้าถึง การวางแนวการทำงาน ขอบเขตการเว้นระยะห่าง และการเคลื่อนที่ออก บริเวณที่ดูต่อเนื่องกันในแบบร่างอาจต้องใช้เส้นทางหุ่นยนต์สองเส้นทางเมื่อมีขอบยื่น การเปลี่ยนแปลงความโค้งอย่างรวดเร็ว องค์ประกอบยึด หรือท่าทางของท่อที่จำกัดการเข้าถึง
หุ่นยนต์ที่บันทึกไว้จะเคลื่อนที่เข้าใกล้ ติดตามส่วนต่างๆ และถอยกลับซ้ำๆ สำหรับโครงการใหม่ การแบ่งระยะที่แน่นอนควรมาจากการศึกษาการเข้าถึงแบบออฟไลน์ ตามด้วยการทดลองกับชิ้นส่วนที่เป็นตัวแทน เป้าหมายคือการรักษาส่วนที่ใช้งานให้อยู่ในตำแหน่งการทำงานที่เหมาะสมกับเส้นทางที่กำหนด ในขณะเดียวกันก็หลีกเลี่ยงท่าทางข้อมือที่ไม่เหมาะสม และป้องกันไม่ให้การเคลื่อนที่เปลี่ยนผ่านข้ามชิ้นงานหรืออุปกรณ์ยึด
ถือว่าการยกตัวขึ้นและการปรับตำแหน่งเป็นส่วนหนึ่งของกระบวนการ
การเคลื่อนที่ระหว่างส่วนต่างๆ ของพื้นผิวไม่ใช่การเคลื่อนที่ที่ไร้ประโยชน์ การเคลื่อนที่เหล่านี้จะกำหนดว่าเครื่องมือจะผ่านชิ้นงานไปได้หรือไม่ ชุดท่อจะมีพื้นที่ให้ตามได้หรือไม่ และการเข้าถึงครั้งต่อไปจะเริ่มต้นจากท่าทางที่คาดการณ์ได้หรือไม่ แผนการเคลื่อนที่ที่มีประโยชน์จะกำหนดว่าเครื่องมือออกจากส่วนใด ถอยห่างออกไปไกลแค่ไหน ข้อต่อใดเปลี่ยนท่าทาง และการเข้าถึงที่ควบคุมได้ครั้งต่อไปเริ่มต้นที่ใด
ในลำดับการทำงานภาคสนาม จะเห็นได้ชัดว่าเครื่องมือถูกยกขึ้นห่างออกไประหว่างส่วนการทำงานต่างๆ การสังเกตนี้สนับสนุนการทบทวนการเปลี่ยนผ่านในฐานะสถานะที่ชัดเจน อย่างไรก็ตาม การสังเกตนี้ไม่ได้แสดงให้เห็นว่าการไหลของวัสดุเปิดหรือปิดอยู่ ณ ขณะใด ดังนั้นการออกแบบระบบควบคุมจึงต้องกำหนดและตรวจสอบความสัมพันธ์นั้นจากอุปกรณ์ใช้งานและข้อกำหนดกระบวนการที่เลือกไว้
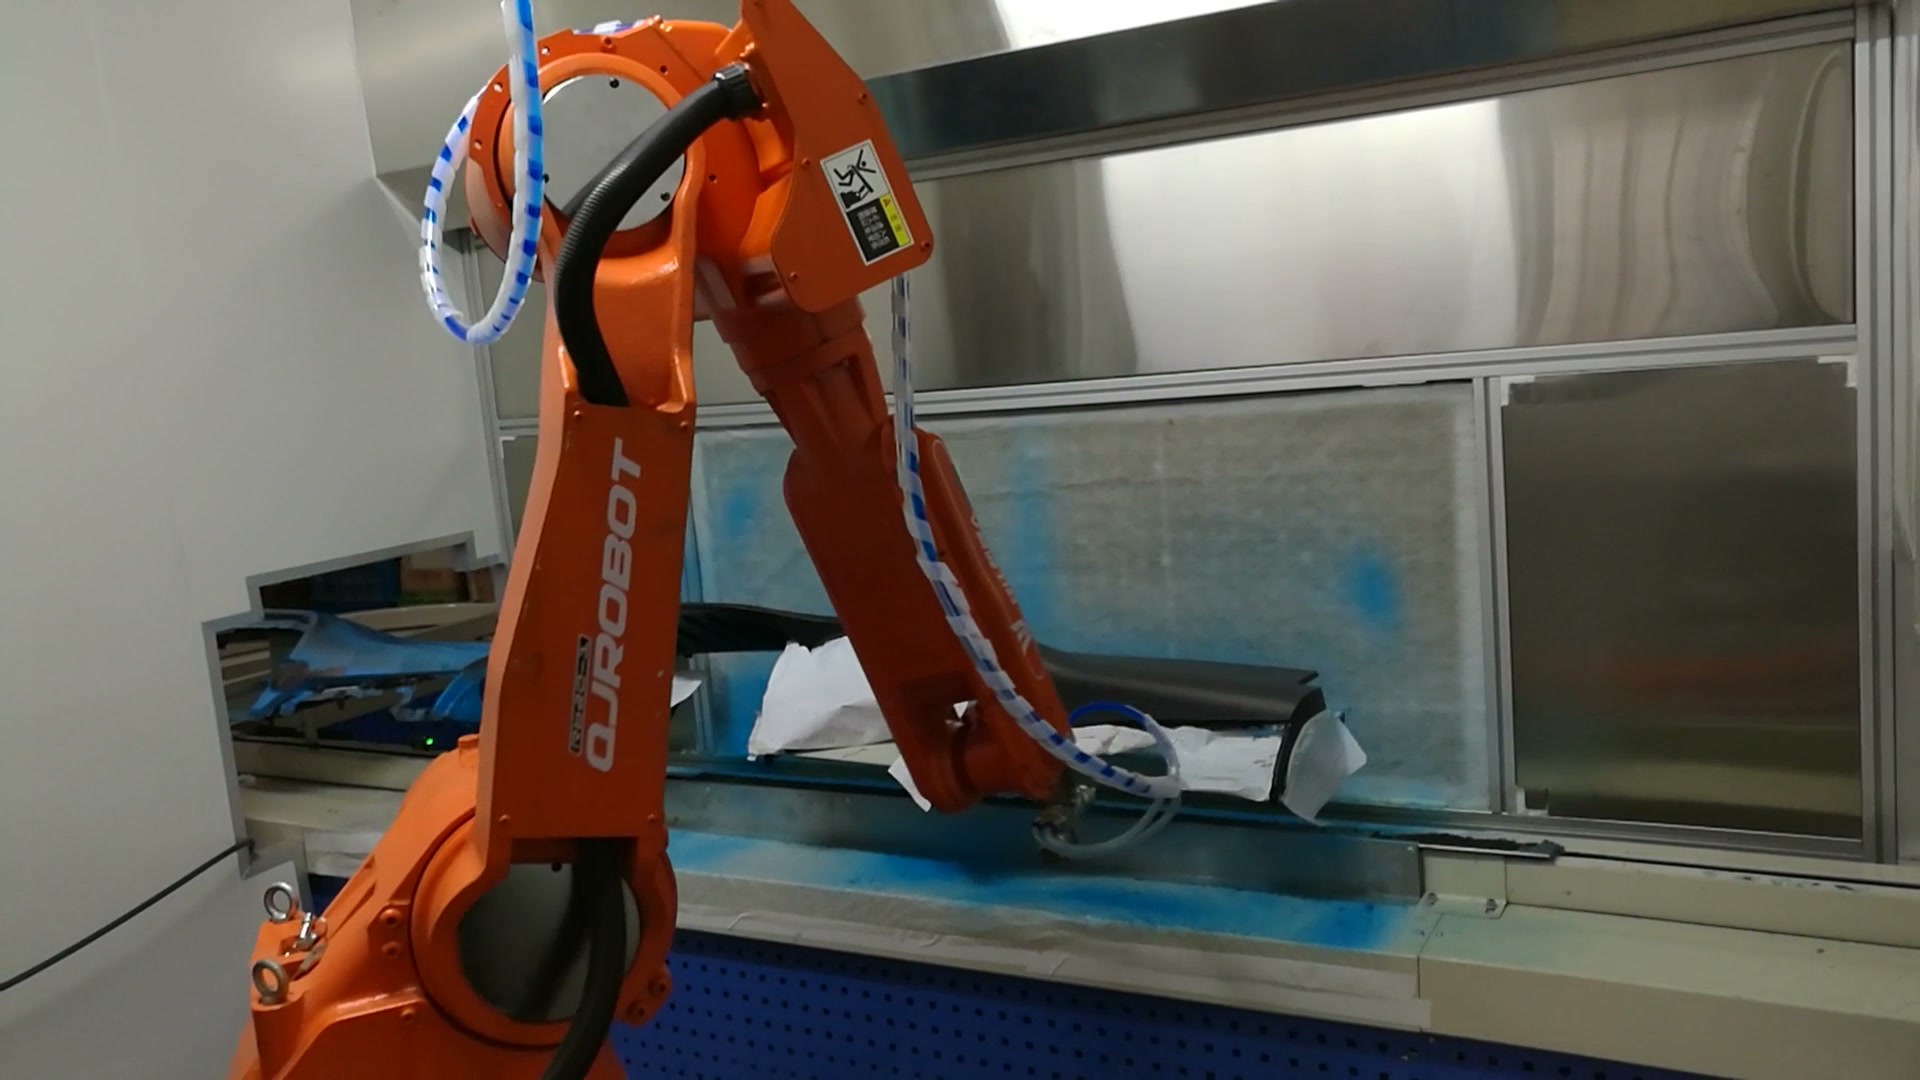
ในวิดีโอช่วงเวลาประมาณ 00:37 หลังจากที่เห็นการดึงออกและจัดตำแหน่งใหม่แล้ว อุปกรณ์ที่ใช้ก็อยู่ใกล้กับส่วนอื่นของแผงควบคุมเครื่องมือที่ยาว
จัดวางสิ่งติดตั้ง พื้นที่ที่มีหลังคาคลุม และระบบสาธารณูปโภคให้อยู่ในรูปแบบระยะห่างเดียวกัน
ชิ้นงานถูกยึดไว้ที่สถานีคงที่ และมองเห็นบริเวณสีขาวที่ถูกปกคลุมไว้เฉพาะที่ วัสดุและวัตถุประสงค์ของบริเวณเหล่านั้นไม่ได้ระบุไว้ในภาพ อย่างไรก็ตาม ในการวางแผนโครงการ องค์ประกอบของอุปกรณ์ยึดทุกชิ้น ฝาครอบ การป้องกันชั่วคราว และค่าความคลาดเคลื่อนทั้งหมดที่อาจเข้าสู่ขอบเขตการทำงานของเครื่องมือ ควรได้รับการพิจารณาในการศึกษาการเข้าถึงและการชนกัน
การกำหนดเส้นทางการให้บริการมีความสำคัญด้วยเหตุผลเดียวกัน ตัวเครื่องมือเชื่อมต่อด้วยเส้นที่มองเห็นได้ซึ่งเคลื่อนที่ไปพร้อมกับหุ่นยนต์ แบบจำลองควรคำนึงถึงขีดจำกัดการโค้งงอ ความหย่อน จุดติดขัด และท่าทางข้อมือที่ต้องการความแม่นยำสูงสุด เส้นทางที่ชัดเจนสำหรับตัวเครื่องมือโลหะอาจยังไม่เหมาะสมเมื่อพิจารณาถึงชุดอุปกรณ์การให้บริการทั้งหมด
กำหนดสถานะของอินเทอร์เฟซก่อนที่จะทำการปรับการเคลื่อนไหวให้เหมาะสม
ลำดับการทำงานที่มีประสิทธิภาพควรแยกแยะสถานะต่างๆ ได้แก่ การโหลดและจัดวางชิ้นส่วน การเตรียมอุปกรณ์จับยึด หุ่นยนต์พร้อมทำงาน อุปกรณ์ใช้งานพร้อม เส้นทางทำงาน ส่วนเสร็จสมบูรณ์ และหุ่นยนต์ถอนตัวออก สัญญาณที่แน่นอนจะขึ้นอยู่กับอุปกรณ์ในสายการผลิต การแยกสถานะเหล่านี้ทำให้การวินิจฉัยปัญหาทำได้ง่ายขึ้น และทำให้แผนการแก้ไขปัญหามีจุดเริ่มต้นที่ทราบได้
การฟื้นตัวสมควรได้รับการทดสอบอย่างละเอียด พิจารณาการหยุดระหว่างการเข้าใกล้ ระหว่างการเคลื่อนที่ตามพื้นผิว และระหว่างการถอยกลับ สำหรับแต่ละกรณี ให้กำหนดสถานะที่ปลอดภัย ว่าส่วนปัจจุบันสามารถดำเนินการต่อได้หรือไม่ และเส้นทางถอยกลับที่อนุญาต งานนี้ควรได้รับการตกลงกันก่อนที่จะพยายามลดเวลาการเปลี่ยนผ่าน
วางแผนโครงสร้างเซลล์โดยคำนึงถึงข้อจำกัดของการใช้งานจริง
ขอบเขตสีน้ำเงินและสถานีคงที่กำหนดพื้นที่ทำงานที่มองเห็นได้ แต่ภาพวิดีโอไม่ได้ระบุถึงการออกแบบระบบระบายอากาศหรือการกรองอากาศของขอบเขตนั้น การตรวจสอบโครงการควรใช้ข้อมูลความปลอดภัยจากผู้จำหน่ายกาว คำแนะนำการใช้งานอุปกรณ์ ข้อกำหนดท้องถิ่นที่เกี่ยวข้อง และการประเมินความเสี่ยงของกระบวนการ เพื่อกำหนดการระบายอากาศ การควบคุมการสัมผัส การป้องกัน การป้องกันอัคคีภัย การเข้าถึงเพื่อการบำรุงรักษา และการจัดการของเสีย
การป้องกันหุ่นยนต์ยังขึ้นอยู่กับเซลล์การทำงานและโหมดการทำงานโดยรวมด้วย การประเมินควรครอบคลุมถึงการโหลด การตั้งค่า การทำความสะอาด การบำรุงรักษาหัวฉีด การแก้ไขข้อผิดพลาด และการเข้าถึงอุปกรณ์จับยึด รวมถึงการเคลื่อนไหวอัตโนมัติ การออกแบบขั้นสุดท้ายต้องเป็นไปตามข้อกำหนดที่เกี่ยวข้องสำหรับสถานที่ติดตั้งและอุปกรณ์ที่เลือกใช้
ข้อมูลป้อนเข้าสำหรับการศึกษาความเป็นไปได้ที่มีประโยชน์
| อินพุต | เหตุใดจึงเปลี่ยนแนวคิด |
|---|---|
| แบบ CAD ของชิ้นส่วนตัวอย่างและค่าความคลาดเคลื่อน | กำหนดพื้นผิวที่เข้าถึงได้ สภาพขอบ และระยะห่างสูงสุด |
| พื้นที่ใช้งานที่จำเป็นและพื้นที่ห้ามเข้า | กำหนดจุดเริ่มต้น จุดต่อเนื่อง และจุดสิ้นสุดของเส้นทาง |
| ข้อมูลเกี่ยวกับกาวและอุปกรณ์การใช้งาน | กำหนดช่วงเวลาของกระบวนการและอุปกรณ์สนับสนุนเพื่อตรวจสอบความถูกต้อง |
| การออกแบบอุปกรณ์และวัสดุปิดคลุมเฉพาะจุด | เพิ่มสิ่งกีดขวางจริงและเงื่อนไขการทำซ้ำ |
| อุปกรณ์สำหรับทา, สายยาง และชุดน้ำยา | กำหนดรูปทรงเรขาคณิตของเครื่องมือ แรงกดที่ข้อมือ และข้อจำกัดของเส้นทางการบริการ |
| การจัดวางเซลล์และโหมดการเข้าถึง | การจัดวางหุ่นยนต์รูปทรงต่างๆ การป้องกัน การบำรุงรักษา และการกู้คืน |
| วิธีการยอมรับ | เชื่อมโยงการทดลองเข้ากับเกณฑ์โครงการที่วัดผลได้ |
ผลลัพธ์เชิงแนวคิดที่เป็นประโยชน์ ได้แก่ แผนที่เส้นทางแบบแบ่งส่วน การศึกษาการเข้าถึงและท่าทาง แบบจำลองเครื่องมือและขอบเขตการบริการ ลำดับสถานะของอินเทอร์เฟซ แนวคิดการป้องกัน เมทริกซ์การกู้คืน และแผนการทดลอง ข้อผูกพันด้านประสิทธิภาพควรเป็นไปตามการทดสอบชิ้นส่วนที่เป็นตัวแทนด้วยวัสดุและวิธีการตรวจสอบที่ตกลงกันไว้
คำถามเชิงปฏิบัติก่อนการออกแบบโดยละเอียด
ทำไมต้องแบ่งแผงควบคุมเดียวออกเป็นเส้นทางสำหรับหุ่นยนต์หลายเส้นทาง?
แต่ละบริเวณอาจต้องการทิศทางการเข้าถึงและท่าทางของข้อมือที่แตกต่างกัน นอกจากนี้ การกำหนดส่วนต่างๆ อย่างชัดเจนยังช่วยสร้างจุดควบคุมในการยกและจัดตำแหน่งใหม่โดยไม่ให้ข้ามส่วนอื่นๆ ไปด้วย
ควรมีอะไรบ้างที่ควรรวมอยู่ในงานวิจัยเกี่ยวกับการเข้าถึงกลุ่มเป้าหมาย?
รวมถึงช่วงความคลาดเคลื่อนของชิ้นส่วนทั้งหมด อุปกรณ์จับยึด ฝาครอบ ตัวเครื่องสำหรับใช้งาน ชุดอุปกรณ์บริการ ท่าทางของข้อมือหุ่นยนต์ การเคลื่อนที่เข้าและออก ตัวครอบ และช่องทางเข้าสำหรับการบำรุงรักษา
ควรจัดการกับพื้นที่ห้ามเข้าอย่างไร?
กำหนดค่าเหล่านั้นจากข้อกำหนดของชิ้นส่วนและกระบวนการ แสดงค่าเหล่านั้นในแบบจำลองเส้นทาง และยืนยันค่าเหล่านั้นระหว่างการทดลอง ในกรณีนี้ การมองเห็นการปกคลุมด้วยสีขาวไม่ควรถือเป็นหลักฐานยืนยันวิธีการปิดบังเฉพาะอย่างใดอย่างหนึ่ง
แผนการยอมรับควรวัดอะไรบ้าง?
ใช้เกณฑ์ที่ตกลงกันไว้สำหรับกาว ชิ้นส่วน และความต้องการในขั้นตอนต่อไป แผนอาจรวมถึงการวางตำแหน่งเส้นทางและการตรวจสอบผลลัพธ์ของกระบวนการ แต่มาตรการและข้อจำกัดที่แน่นอนต้องมาจากข้อกำหนดของโครงการ ไม่ใช่จากวิดีโอนี้
สำหรับการตรวจสอบแนวคิด โปรดระบุข้อมูลชิ้นส่วนและอุปกรณ์จับยึด พื้นที่ใช้งาน ข้อมูลวัสดุและอุปกรณ์ที่เลือกใช้ แผนผัง การเข้าถึงที่จำเป็น และวิธีการยอมรับที่เสนอ ขอให้มีการตรวจสอบใบสมัคร EVST อีเมลหรือ sales@evsrobot.com.
การยอมรับโครงการเป็นไปตามข้อมูลโครงการ วิธีการทดลอง และบันทึกที่ตกลงกันไว้