
ระบบอัตโนมัติสำหรับการเคลื่อนย้ายถาด: เมื่อไหร่จึงคุ้มค่าที่จะเพิ่มหุ่นยนต์ตัวที่สอง?
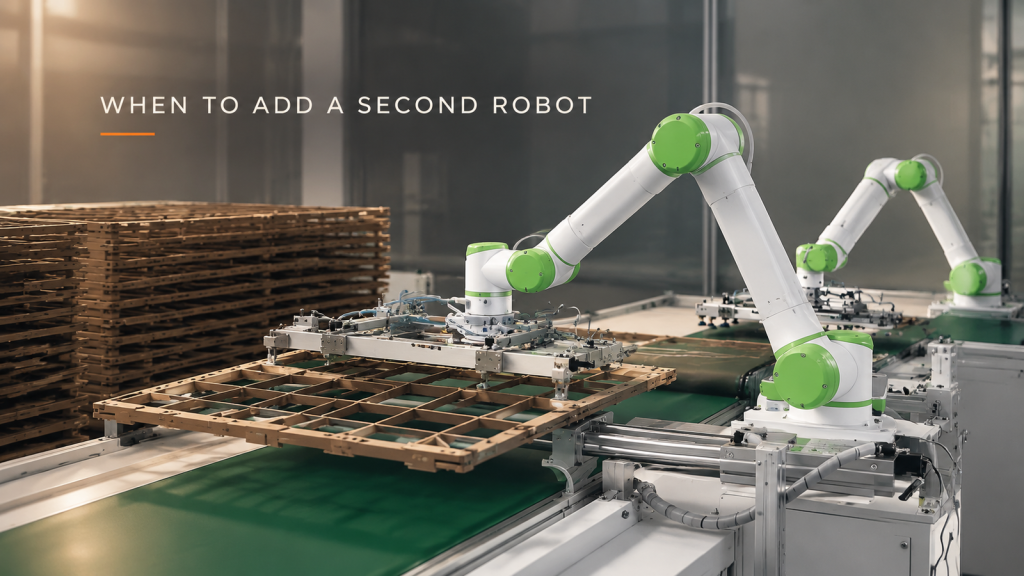
เปรียบเทียบหุ่นยนต์หนึ่งตัว เครื่องป้อนถาด และหุ่นยนต์สองตัว เรียนรู้ว่าช่วงเวลาการเปลี่ยนถาดใดบ้างที่อาจทับซ้อนกัน และควรทดสอบอะไรบ้างก่อนที่จะเพิ่มอุปกรณ์จัดการชิ้นที่สอง
การใช้ระบบอัตโนมัติในการเรียงบล็อกที่โรงพิมพ์: เจ็ดคำถามที่ผู้ซื้อถามก่อนสั่งซื้อหุ่นยนต์จัดเรียงพาเลท
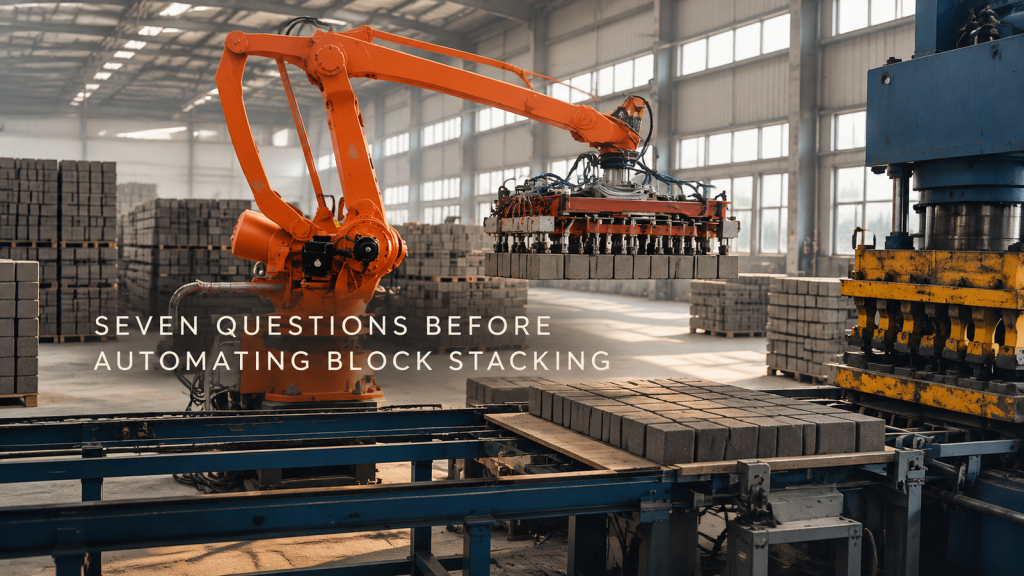
เจ็ดคำถามที่ต้องพิจารณาก่อนสั่งซื้อหุ่นยนต์จัดเรียงพาเลทสำหรับวางบล็อกที่เครื่องอัดขึ้นรูป: ความแข็งแรงของชิ้นงานก่อนการผลิต, ตัวจับยึด, น้ำหนักบรรทุก, รอบการทำงาน, รูปแบบการวางซ้อน และข้อผิดพลาด
การขัดเงาบานพับประตูรถยนต์ด้วยหุ่นยนต์สายพาน: 5 โหมดความล้มเหลวที่ควรทดสอบก่อนซื้อ
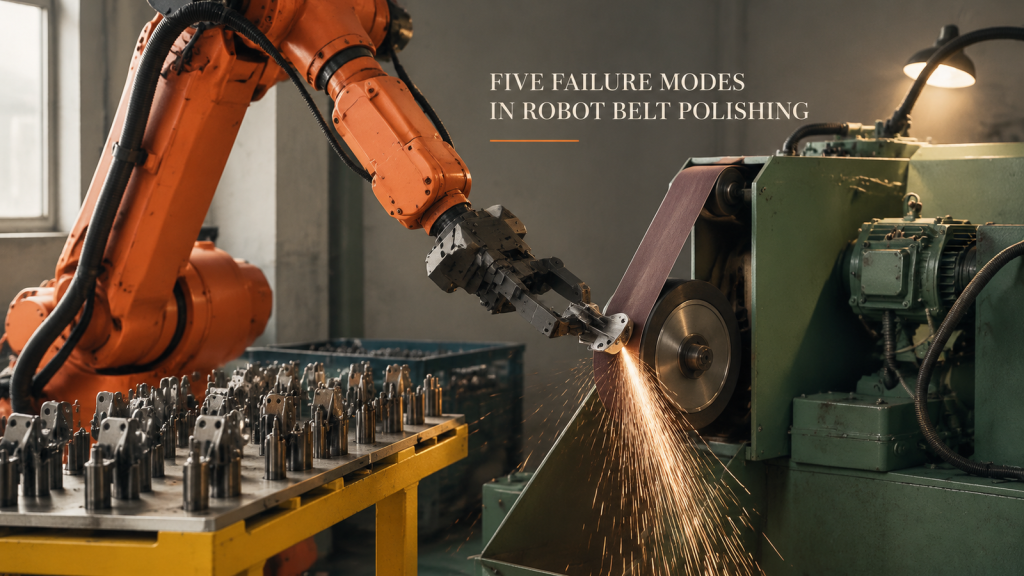
5 รูปแบบความล้มเหลวที่ทำให้การขัดเงาบานพับประตูรถยนต์ด้วยหุ่นยนต์ล้มเหลว ตั้งแต่ความแปรปรวนของชิ้นส่วนและการสึกหรอของสายพาน ไปจนถึงการควบคุมแรง ฝุ่นละออง และการลื่นไถลของตัวจับยึด รวมถึงวิธีการทดสอบแต่ละรูปแบบ
การจัดการและการเรียงซ้อนแผงตาข่ายเหล็กด้วยหุ่นยนต์: ควบคุมโครงสร้างที่ยืดหยุ่นได้
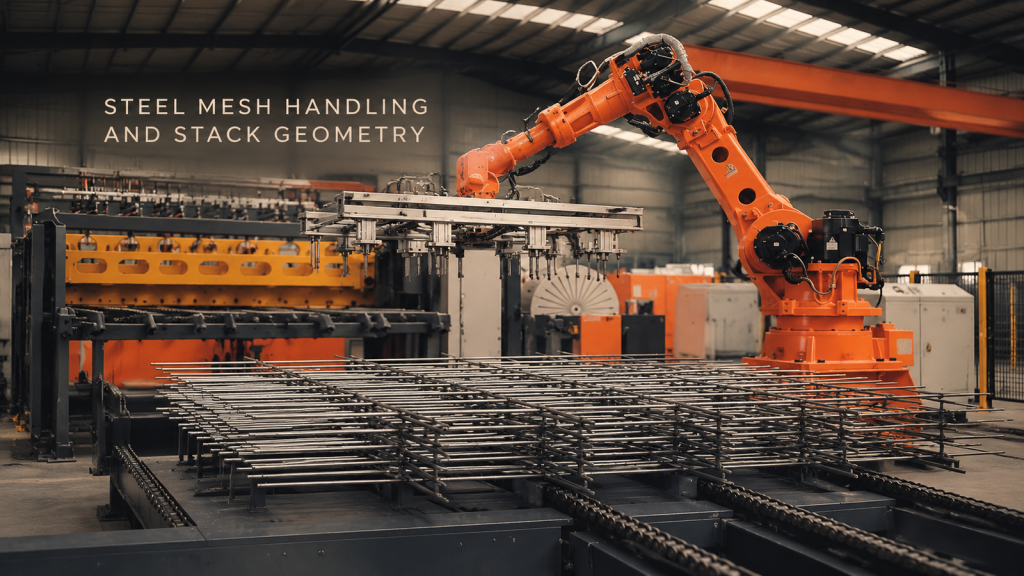
การจัดการและการเรียงซ้อนแผงตาข่ายเหล็กด้วยหุ่นยนต์: ควบคุมโครงสร้างที่ยืดหยุ่นได้
การดูแลขดลวดสเตเตอร์มอเตอร์โดยหุ่นยนต์: การกำหนดสถานะการส่งต่อ (Handoff State)
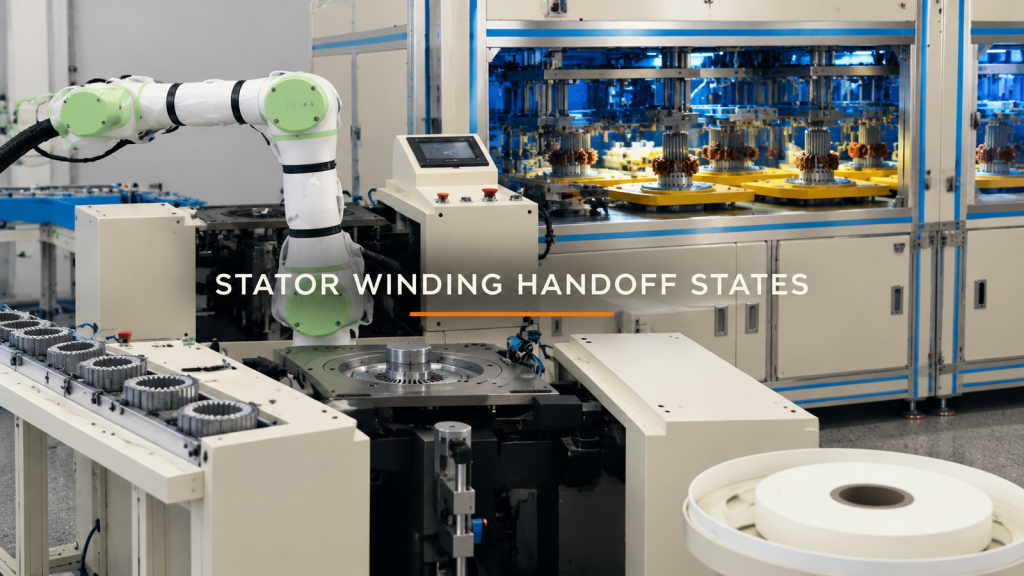
กำหนดสถานะการส่งต่อ รูปทรงเรขาคณิตของตัวพา ทางเดินการถ่ายโอน และการทดสอบขอบเขตสำหรับการดูแลขดลวดสเตเตอร์มอเตอร์โดยหุ่นยนต์
หุ่นยนต์ควบคุมเครื่องปั๊ม: ตรวจสอบการส่งต่อแม่พิมพ์ก่อนตั้งโปรแกรม
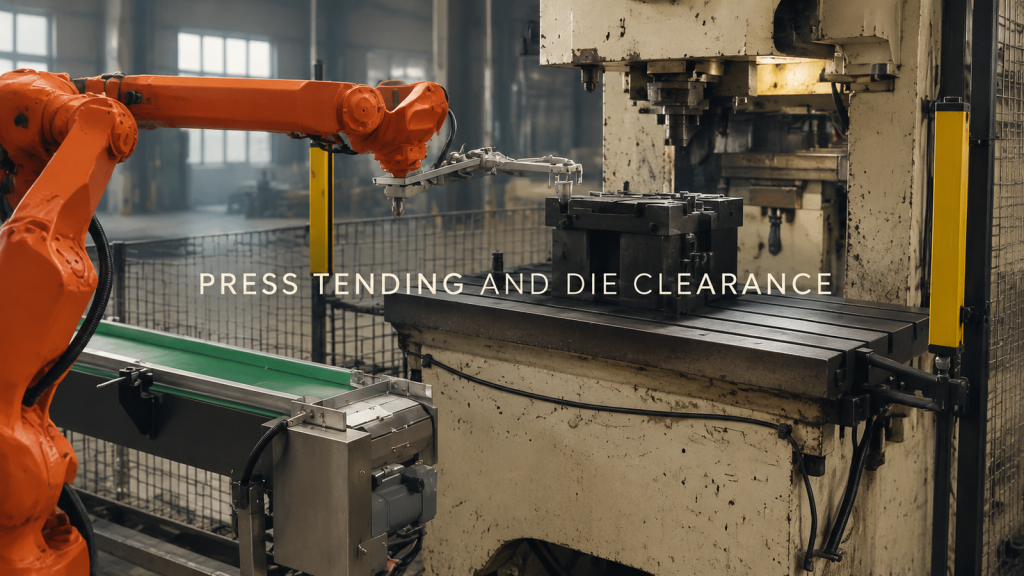
วางแผนการควบคุมเครื่องปั๊มขึ้นรูปด้วยหุ่นยนต์โดยแบ่งเป็นสองช่วงการส่งต่อ ตรวจสอบระยะห่างในการเข้าจับ การปล่อย และทางออกที่บริเวณสายพานลำเลียงและแม่พิมพ์ก่อนทำการตั้งโปรแกรม
การเคลื่อนย้ายกล่องกระดาษออกจากพาเลทไปยังสายพานลำเลียง: กำหนดลำดับชั้น การจับยึด และการปล่อย
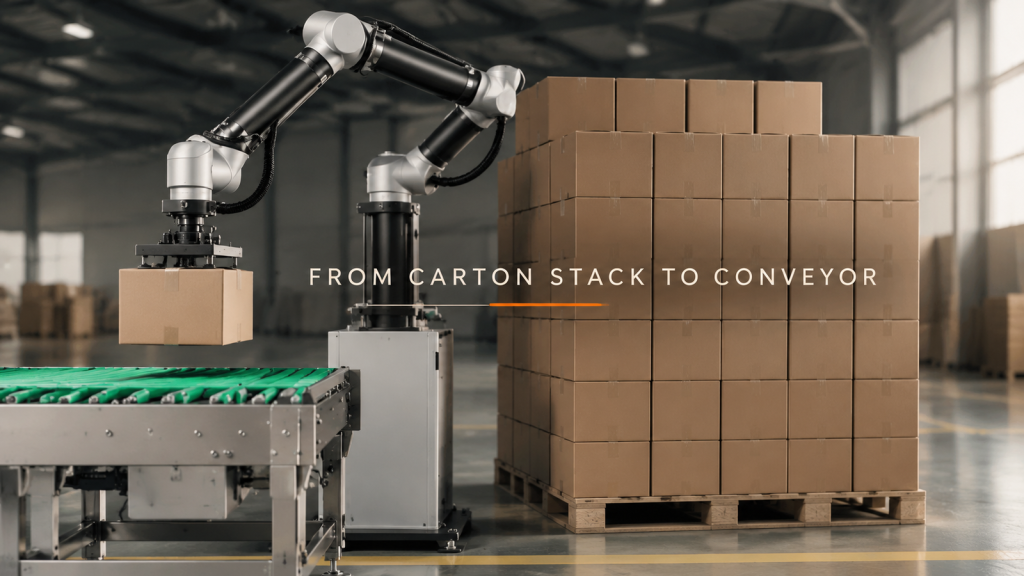
การเคลื่อนย้ายกล่องหนึ่งกล่องจากกองสินค้าไปยังสายพานลำเลียงขาออกดูเหมือนจะเป็นงานซ้ำซาก แต่การส่งต่อจะเปลี่ยนไปเมื่อสินค้าในชั้นนั้นหมดลง ในกรณีนี้ หุ่นยนต์ยกของ
การส่งต่อหุ่นยนต์ในห้องฝึกอบรม: กำหนดจุดส่งต่อก่อนการตั้งโปรแกรม
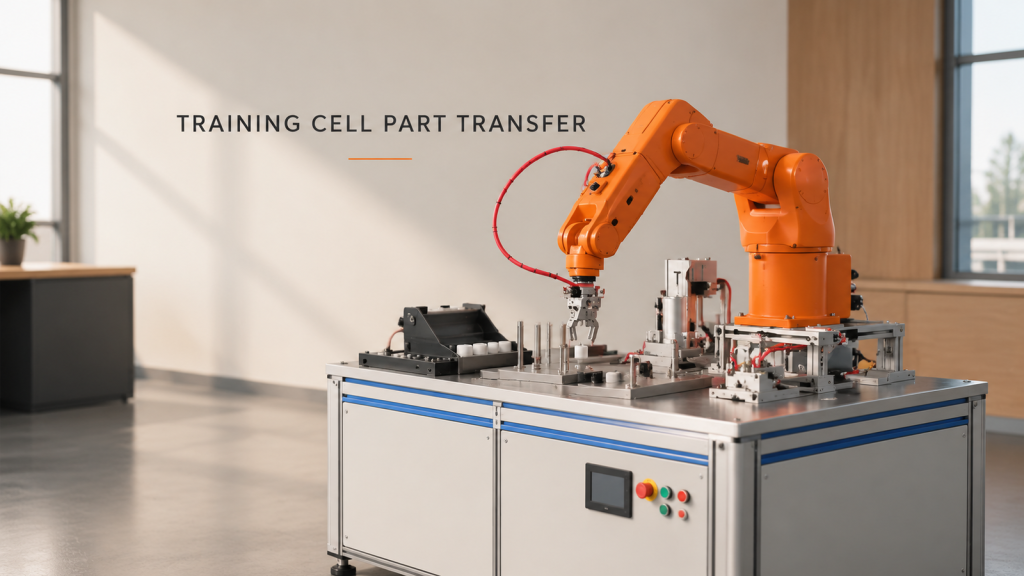
ห้องฝึกอบรมแบบหลายสถานีมีประโยชน์เพราะแสดงให้เห็นถึงส่วนต่อประสานที่ตัดสินว่าการเคลื่อนย้ายหุ่นยนต์จะเสถียรหรือไม่ เช่น ตำแหน่งของชิ้นส่วน และเวลาที่...
การดูแลชิ้นส่วนโลหะยาวด้วยหุ่นยนต์: การรองรับ ขอบเขตการหมุน และการส่งต่อระหว่างสถานี
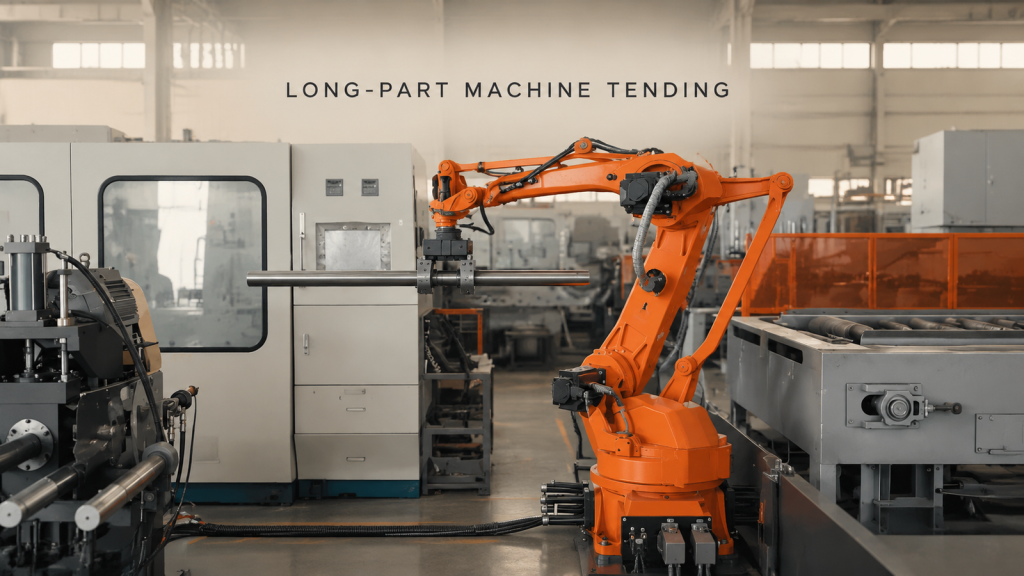
ตรวจสอบการนำเสนอการหยิบจับ เครื่องมือจับยึด การเคลียร์เส้นทาง และการส่งต่อโต๊ะลูกกลิ้งสำหรับการดูแลโดยหุ่นยนต์สำหรับชิ้นส่วนโลหะยาว
การเคลื่อนย้ายหุ่นยนต์ที่สถานีพาเลท: เครื่องมือดูดฝุ่นและการตรวจสอบการส่งมอบ
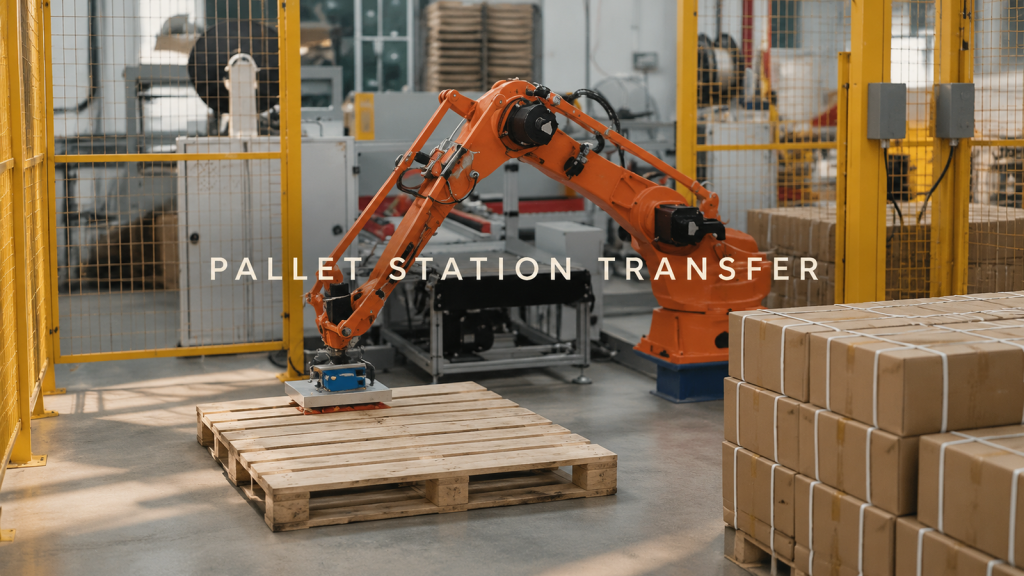
ตรวจสอบการนำเสนอการหยิบสินค้า เครื่องมือดูดฝุ่น การเคลียร์เส้นทาง และการส่งมอบสินค้าไปยังพื้นที่วางพาเลทสำหรับการขนย้ายด้วยหุ่นยนต์ที่สถานีวางพาเลท
การเคลื่อนย้ายชิ้นส่วน SCARA ข้ามสถานีจับยึดหลายจุด
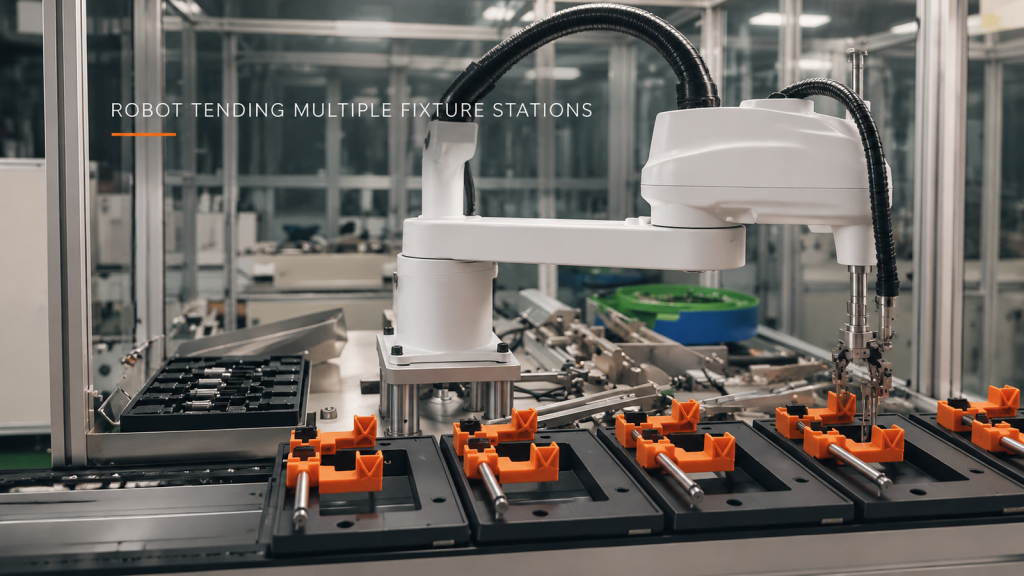
ดูวิธีการประเมินการถ่ายโอนชิ้นส่วน SCARA ผ่านถาด กลไกตัวกลาง และอุปกรณ์จับยึดหลายชิ้น โดยไม่ต้องสันนิษฐานรายละเอียดรอบการทำงานหรือกระบวนการที่ไม่ได้รับการตรวจสอบ
การจัดลำดับพื้นที่ทำงานสำหรับการเชื่อมชิ้นส่วนรางซ้ำๆ
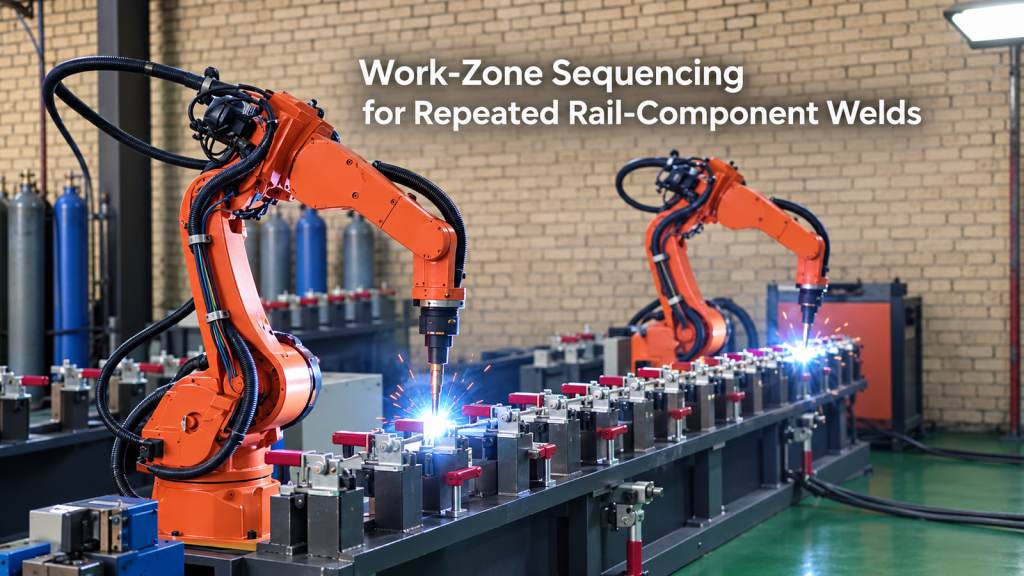
ศึกษาว่าลำดับการทำงานในพื้นที่ปฏิบัติงาน ความสม่ำเสมอของอุปกรณ์จับยึด และสถานะของขอบเขต มีผลต่อการเชื่อมด้วยหุ่นยนต์ซ้ำๆ บนชิ้นส่วนรางรถไฟอย่างไร