
การเจียรด้วยหุ่นยนต์สำหรับชิ้นส่วนแจ็ค: การประสานงานระหว่างอุปกรณ์จับยึดแบบหมุนและช่องทางการเข้าถึงเครื่องมือ
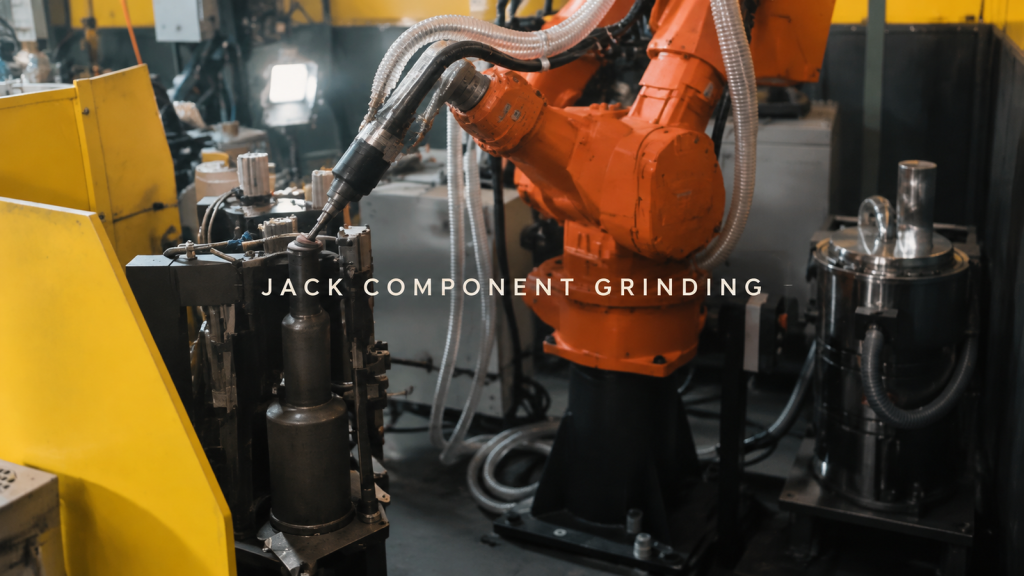
ดูวิธีการที่อุปกรณ์จับยึดแบบหมุนได้นำเสนอส่วนประกอบของแม่แรงสำหรับการเจียรด้วยหุ่นยนต์ โดยมีเส้นทางการสัมผัสที่ด้านหลังและด้านหน้าล่าง ระบบล็อคการกำหนดตำแหน่ง และการตรวจสอบระยะห่าง
อะไรที่ช่วยให้รอยเชื่อมโลหะแผ่นด้วยอาร์กอนแบบยาวมีความเสถียรตั้งแต่ต้นจนจบ?
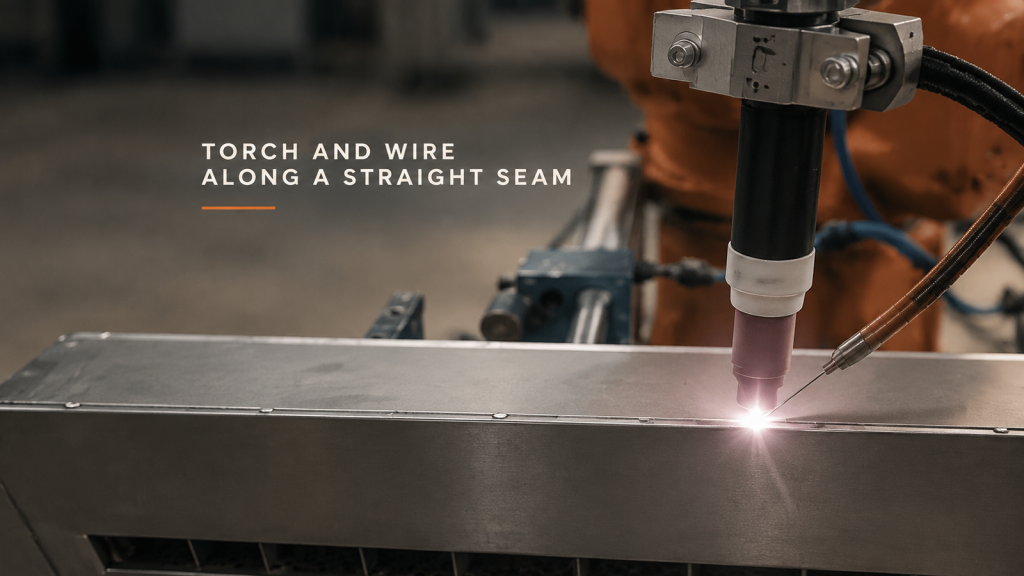
วางแผนการเชื่อมโลหะแผ่นด้วยอาร์กอนแบบยาว โดยคำนึงถึงความเสถียรของรอยต่อ รูปทรงของหัวฉีดเซรามิกและลวดด้านข้าง รวมถึงบริเวณจุดสิ้นสุดของอาร์กที่กำหนดไว้
การลบคมชิ้นส่วนที่ยึดด้วยหุ่นยนต์: ควรแบ่งหน้าสัมผัสและขอบการทำงานอย่างไร?
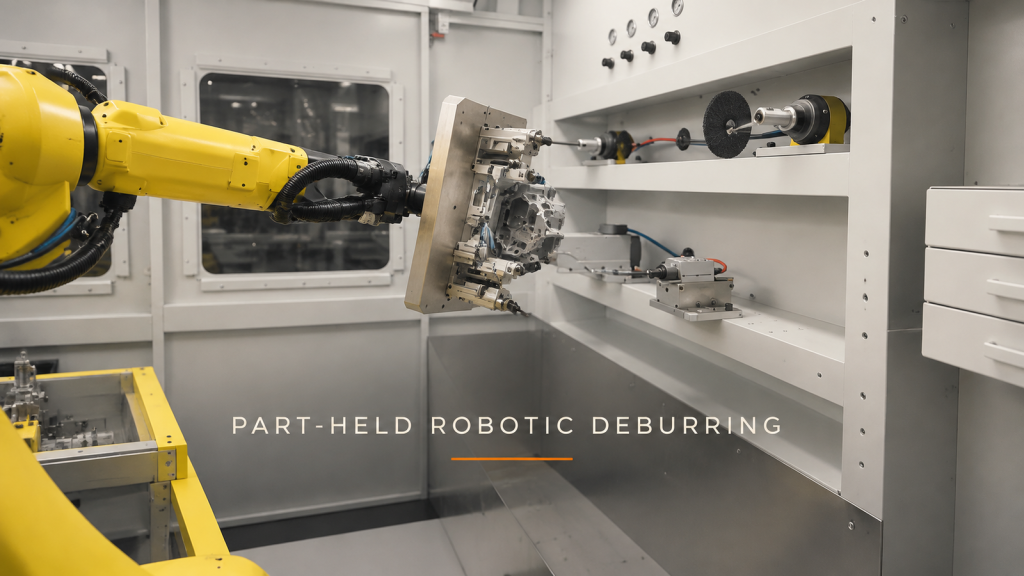
วางแผนการลบคมชิ้นส่วนที่ยึดด้วยหุ่นยนต์ โดยแยกพื้นผิวจับยึดออกจากขอบชิ้นงาน ตรวจสอบระยะห่างของอุปกรณ์จับยึด และกำหนดวิธีการเข้าถึงเครื่องมือแต่ละแบบ
การนำหุ่นยนต์เข้าเครื่องขัดชาม: ต้องแก้ปัญหาอะไรก่อนเป็นอันดับแรก?
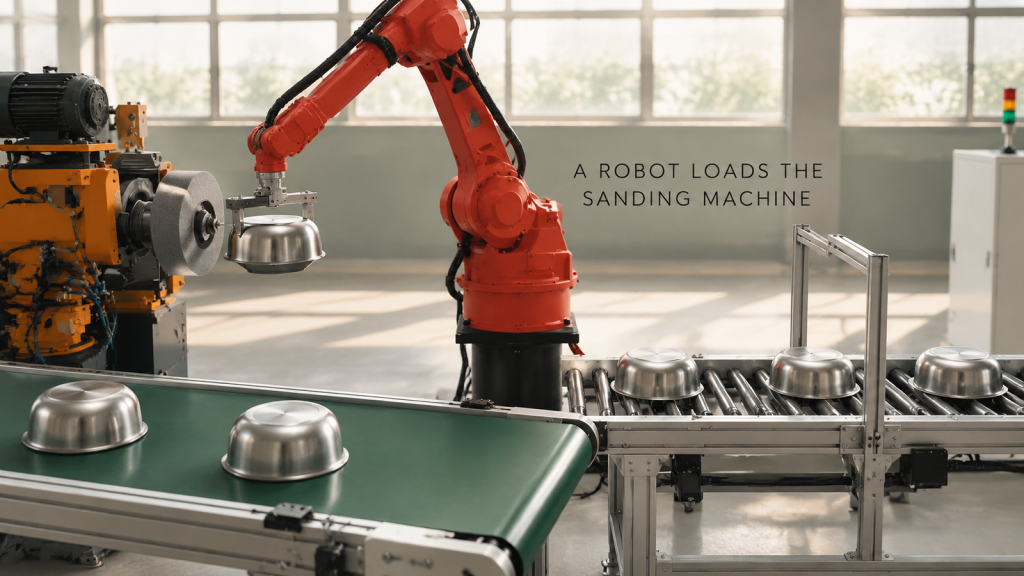
การโหลดชิ้นงานด้วยหุ่นยนต์สำหรับเครื่องขัดชามสแตนเลส: การส่งต่อตัวจับชิ้นงาน การจัดตำแหน่งให้อยู่ตรงกลางหัวจับ การป้องกันฝุ่น และการจัดวางที่ทำให้เครื่องจักรทำงานได้อย่างต่อเนื่อง
หุ่นยนต์เชื่อมโครงเหล็กท่อ: อะไรทำให้มันทำงานได้ในห้องเชื่อมเดียว?
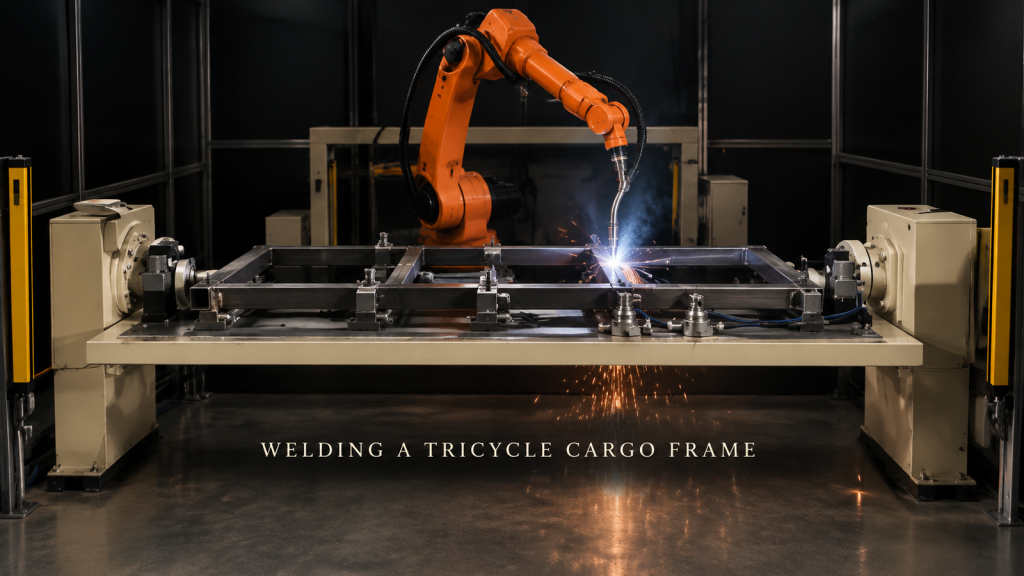
อะไรบ้างที่ทำให้โครงเหล็กท่อสามารถเชื่อมได้ด้วยหุ่นยนต์เพียงตัวเดียว: การกำหนดตำแหน่งท่อ ลำดับการเชื่อมต่อเพื่อป้องกันการบิดเบี้ยว การเชื่อมด้านล่าง และม่านแสง
การเชื่อมโลหะแผ่นสำหรับทำตัวเรือนกรองด้วยหุ่นยนต์: อะไรทำให้สามารถหนีบชิ้นงานได้เพียงจุดเดียว?
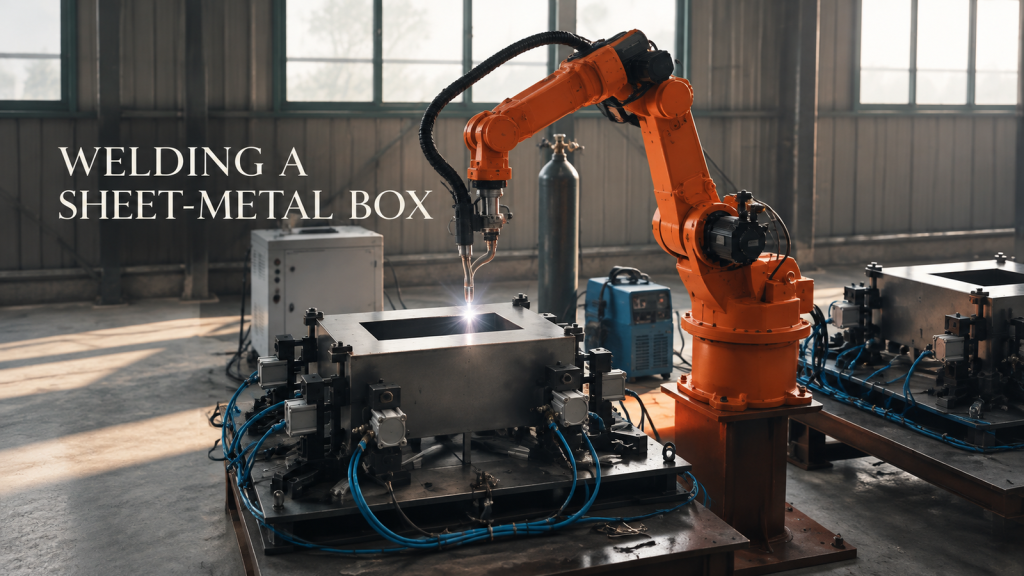
การจัดวางแคลมป์ มุมของหัวเชื่อม และลำดับการเชื่อม จะเป็นตัวกำหนดว่ากล่องโลหะแผ่นสามารถเชื่อมด้วยหุ่นยนต์ได้ในครั้งเดียวหรือไม่ และควรส่งอะไรเพื่อขอใบเสนอราคา
การจัดเรียงกล่องบรรจุลงบนพาเลทด้วยหุ่นยนต์สี่แกน: อะไรทำให้เซลล์การผลิตส่วนปลายสายการผลิตมีความเสถียร?
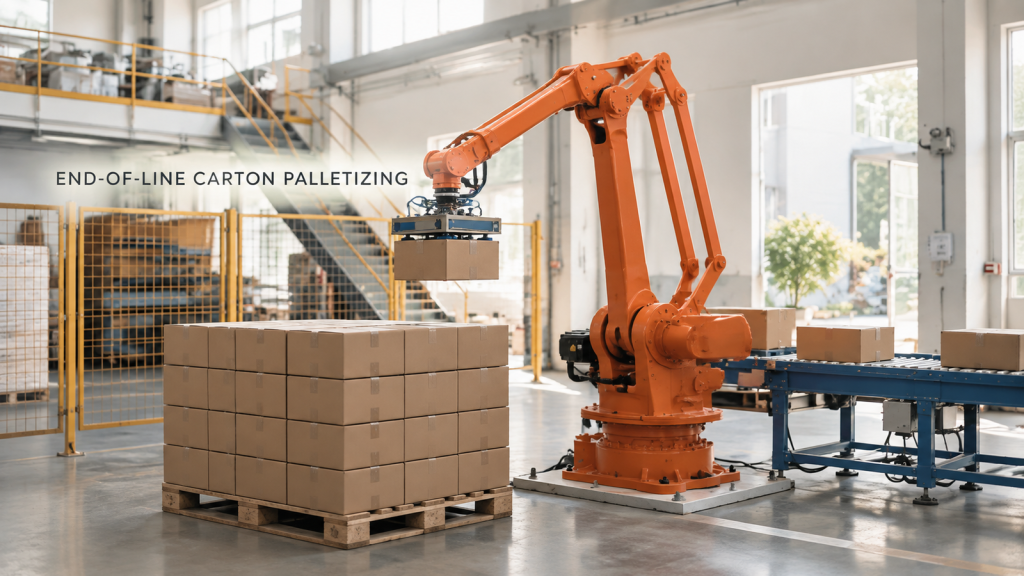
การจัดเรียงกล่องกระดาษลงบนพาเลทด้วยหุ่นยนต์สี่แกน: จับยึดโดยไม่ทำให้กล่องเสียหาย รูปแบบการวางซ้อนที่มั่นคง และตำแหน่งการหยิบที่ปลายสายพานลำเลียงที่ทำซ้ำได้
การดูแลสายการผลิตขอบล้อด้วยหุ่นยนต์: อะไรเป็นตัวตัดสินว่าสามารถส่งมอบงานได้หรือไม่?
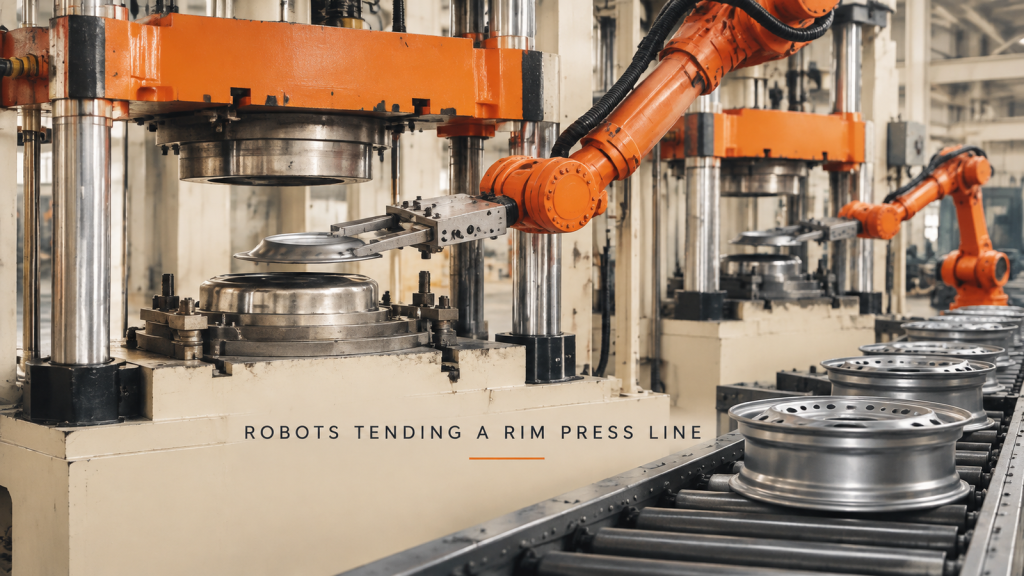
การควบคุมเครื่องปั๊มขึ้นรูปด้วยหุ่นยนต์ในสายการผลิตขอบล้อ: การลำเลียงชิ้นส่วนเข้าสู่แม่พิมพ์ การล็อกระหว่างหุ่นยนต์และเครื่องปั๊ม การระบุตำแหน่งชิ้นส่วน และการปรับขนาดจากเครื่องปั๊มหนึ่งไปยังอีกเครื่องปั๊มหนึ่งตลอดแถว
การใส่แกนม้วนด้ายลงบนแท่นวางด้ายด้วยหุ่นยนต์ร่วมปฏิบัติงาน: เซลล์การผลิตต้องทำอะไรให้ถูกต้องบ้าง?
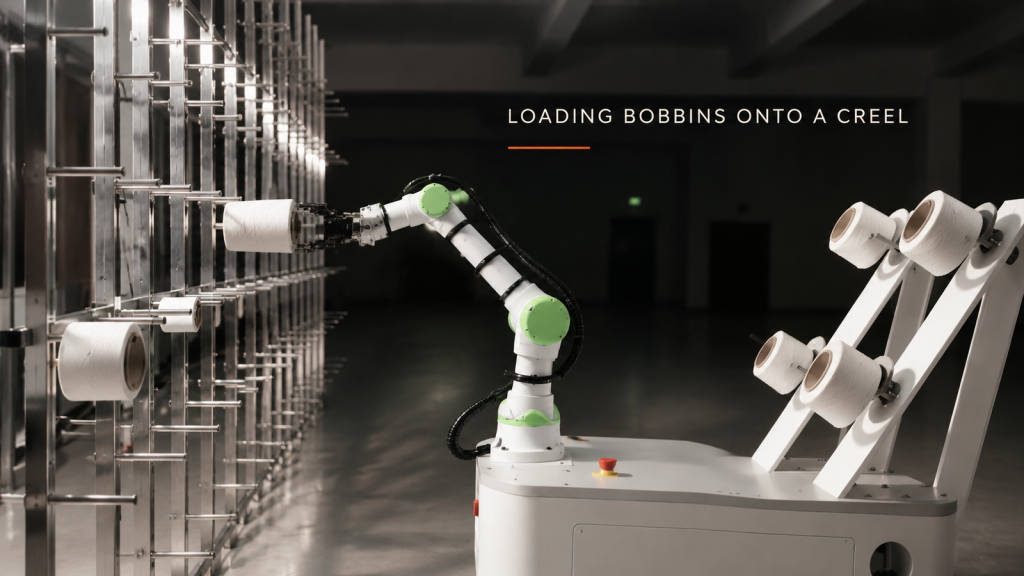
การใส่หลอดด้ายลงบนแท่นวางด้ายด้วยหุ่นยนต์ร่วมปฏิบัติงาน: จับหลอดด้ายให้ห่างจากเส้นด้าย จัดแนวรูให้ตรงกับหมุด เอื้อมไปถึงหมุดบนและล่าง และตรวจสอบตำแหน่งที่ฐานเคลื่อนที่สามารถติดตั้งได้
การตัดแผ่นเหล็กหนาด้วยเปลวไฟโดยหุ่นยนต์: เมื่อไหร่จึงจะเปลี่ยนจากหัวตัดแบบมือถือมาใช้หุ่นยนต์ได้?
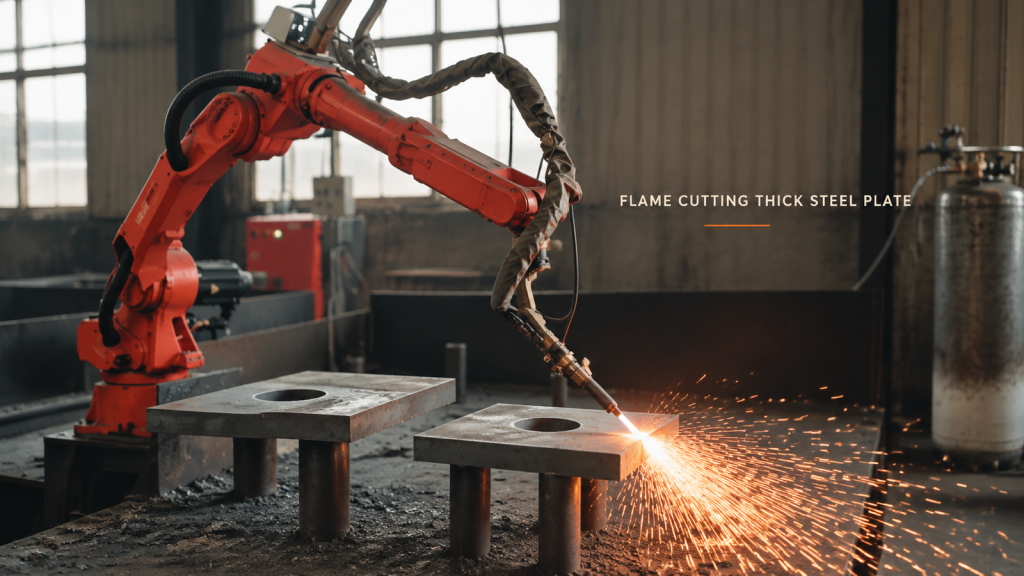
เมื่อการตัดแผ่นโลหะหนาด้วยเปลวไฟสามารถเปลี่ยนจากการใช้หัวตัดแบบมือถือไปเป็นการใช้หุ่นยนต์ได้ จะต้องพิจารณาถึงการรองรับแผ่นโลหะ ความสูงของหัวตัดตามขอบ และการป้องกันไม่ให้คนอยู่ใกล้ประกายไฟ
การเชื่อมด้วยหุ่นยนต์แบบเฟรมยาว: ข้อต่อใดควรเป็นตัวกำหนดรูปแบบของเซลล์การเชื่อม?
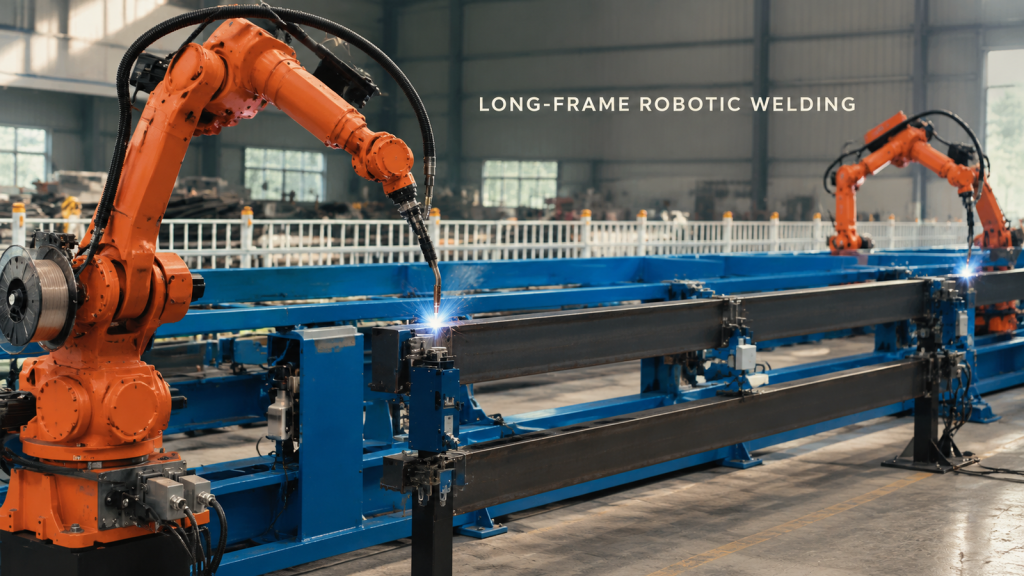
เริ่มต้นการจัดวางชิ้นงานเชื่อมด้วยหุ่นยนต์แบบยาวโดยเริ่มจากรอยต่อที่ยากที่สุด จากนั้นตรวจสอบการเข้าถึงอุปกรณ์จับยึด ตำแหน่งของหัวเชื่อม ระยะห่างของสายเคเบิล และพื้นที่สำหรับการฟื้นตัว
การขนถ่ายชิ้นส่วนรูปทรงชามด้วยหุ่นยนต์: จะปกป้องขอบชิ้นส่วนระหว่างการดึงออกได้อย่างไร?
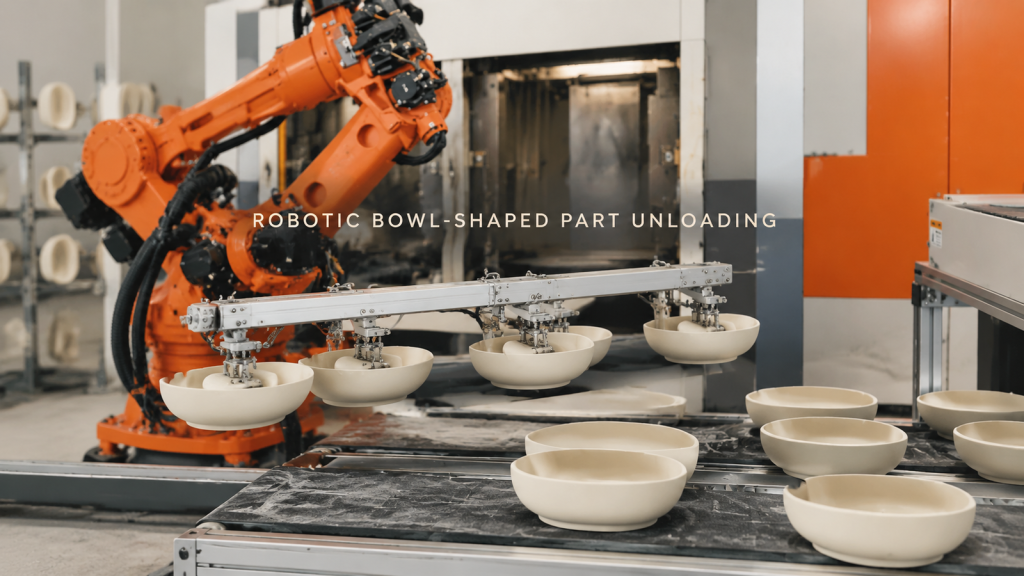
วางแผนการขนถ่ายชิ้นส่วนรูปทรงชามด้วยหุ่นยนต์ โดยคำนึงถึงการสัมผัสที่รองรับ การเว้นระยะห่างในการดึงออก การป้องกันขอบ และการวางตำแหน่งพื้นผิวรับที่มั่นคง