
Основные выводы
- Визуальное перемещение и установка объекта могут подтвердить траекторию движения, но не позволяют установить полный производственный процесс или результат производства.
- Перед оптимизацией скорости необходимо определить опорную точку крепления, принадлежность детали, готовность станции, подтверждение выпуска и аварийный выход.
- Наилучшая схема интерфейса зависит от вариативности компонентов, контроля со стороны перевозчика, потребностей в переналадке, доступа к средствам контроля и последствий спорного состояния.
- В рамках EVST реальные испытания компонентов и выявленные отклонения рассматриваются как подтверждение концепции, а не как замена окончательной валидации на клеточном уровне.
Что показывает очищенная последовательность — и что она не может доказать.
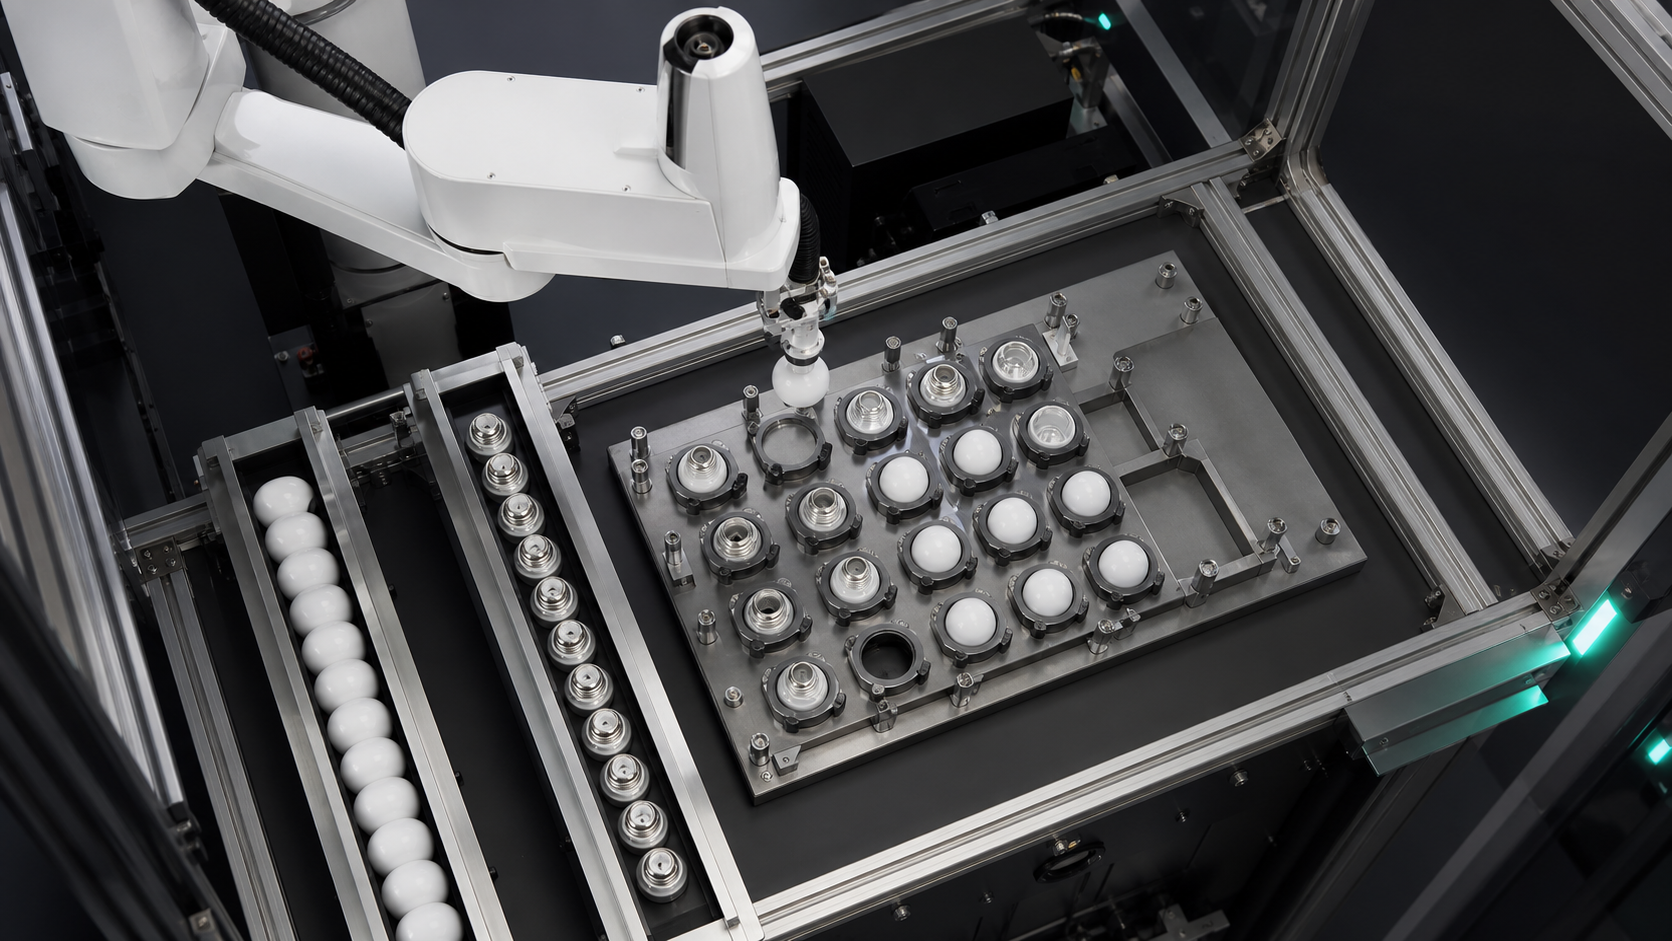
Очищенная последовательность исходных данных показывает компоненты, связанные с освещением, движение приспособлений, операции захвата и перемещения роботом, а также позиционное соотношение между рабочей зоной и лотками. Эти наблюдения подтверждают обсуждение размещения компонентов, захвата, позиционирования приспособлений и передачи данных между станциями. Они не раскрывают модель продукта, заказчика, полную спецификацию материалов, технологическую схему сборки, программу контроллера, результаты измерений датчиков, критерии контроля или историю производства.
Из видеозаписи невозможно определить время цикла, точность, выход годной продукции, улучшение качества, время работы в автоматическом режиме, сертификацию или соответствие требованиям. Плавная последовательность также не может показать реакцию на отсутствующий компонент, занятое положение лотка, несоответствие при выпуске или прерванный перезапуск. Для автоматизации сборки осветительных приборов используйте последовательность для определения концептуальных вопросов, а затем ответьте на них с помощью репрезентативных деталей, документированных этапов процесса и контролируемых испытаний.
Определите границы сборки до выбора оборудования.
Термин «осветительное оборудование» может охватывать множество семейств компонентов и операций. Поэтому в данной статье не предполагается определенный тип корпуса, оптический элемент, электрическое соединение, способ крепления или стандарт контроля качества. Сначала перечислите только операции, входящие в область исследования. Для каждой из них запишите состояние на входе, требуемое преобразование, состояние на выходе и подтверждение завершения.
На практике EVST начинает этот экран с карты состояния деталей, а не с каталога робота. Компонент может прибыть в наличии, но неправильно ориентированным. Он может быть надежно захвачен, но заблокирован на пути к месту назначения. Он может быть помещен в гнездо, в то время как следующая станция еще не готова принять его. Это разные состояния, и их не следует отображать одним общим сигналом «цикл завершен».
Цитируемое заявление о планировании 1: В автоматизированных системах сборки осветительных приборов положение лотка не является доказательством правильной передачи данных; ячейке по-прежнему необходимы доказательства того, что нужный компонент был захвачен, установлен, принят и освобожден.
Таблица решений: выбор интерфейса станции с учетом неопределенности.
В таблице сравниваются распространенные схемы интерфейса на концептуальном уровне без ранжирования марок роботов или предписания универсального приспособления. Выбор осуществляется по реальному компоненту, ассортименту продукции, требованиям к доступу и сложности восстановления.
| Шаблон интерфейса | Полезно, когда | Доказательства для определения | Основной риск планирования | Вопрос для восстановления |
|---|---|---|---|---|
| Стационарное гнездо или специальное крепление | Частично семейные и территориальные связи стабильны. | Гнездо очищено, часть гнезда занята, опорная точка установлена, выпуск завершен. | Износ, попадание мусора или неполная посадка могут привести к смещению рабочей точки отсчета. | Можно ли удалить спорный участок, не потеряв при этом известное состояние вложенности? |
| Индексированный лоток или держатель | Несколько позиций перемещаются через связанные станции. | Идентификатор оператора, индекс заблокирован, целевой карман, состояние кармана | Робот и носитель могут расходиться во мнениях относительно того, какая позиция отвечает за данную деталь. | Как сохраняется идентификация после прерывания индексации? |
| Презентация остановленного конвейера | Производственный процесс гибкий, и временная остановка может создать окно для комплектации заказа. | Деталь присутствует, положение остановки, уверенность в положении, зазор ниже по потоку. | Изменение расстояния или позы может привести к тому, что доступное окно будет занято. | Куда следует поместить неопределенный или невыбранный компонент? |
| приспособление, загружаемое оператором | Содержание примесей велико, объем ограничен, или ручная загрузка остается оправданной. | Правильный компонент, правильная ориентация, крепление закрыто, человек свободен. | Изменение нагрузки и состояние вмешательства могут быть неоднозначными. | Что препятствует перезапуску из непроверенного состояния, созданного вручную? |
Данная таблица решений удовлетворяет требованию сравнения вариантов использования, демонстрируя компромиссы между четырьмя реальными шаблонами интерфейса. Окончательная версия аппаратного обеспечения остается открытой до тех пор, пока не будут доступны репрезентативные компоненты и компоновки.
Разработать государственный контракт на автоматизацию осветительных приборов.
Контракт состояния компонента перечисляет условия, необходимые для того, чтобы робот или следующая станция могли продвинуться дальше. Это не спецификация контроллера. Он предоставляет группам механиков, специалистов по управлению, технологическим процессам, контролю качества и эксплуатации общий язык: деталь доступна, ориентация известна, захват действителен, путь свободен, приспособление готово, размещение принято, инструмент освобожден и исключение локализовано.
В каждом штате должен быть указан владелец и источник подтверждения. «Готовность к установке» может относиться к целевому оборудованию. «Надежность захвата» может зависеть от обратной связи инструмента, соответствующей вероятному режиму отказа. «Размещение принято» может потребовать проверки, специфичной для процесса, или подтверждения на последующем этапе. Не следует указывать название датчика до тех пор, пока не будет понято требование к подтверждению.
Пример рабочей ячейки для скоординированной сборки, разработанной NIST. В этом примере описывается перемещение деталей из подающих устройств в лоток для комплектующих, затем передача от робота к роботу перед сборкой. Этот пример не является проверкой осветительного прибора, но он иллюстрирует, почему координация и ответственность между станциями являются частью проблемы сборки.
Отдельные доказательства захвата, переноса, размещения и отпускания
Завершение операции по команде не доказывает, что компонент был зафиксирован. Завершенное перемещение не доказывает, что он остался в инструменте. Открытие операции по команде не доказывает, что он покинул инструмент или был правильно установлен. Рассматривайте эти моменты как отдельные вопросы для проверки доказательств. Сопоставьте доказательства с вероятными видами отказов, такими как отсутствие детали, частичный контакт, смещение положения, закрепление детали, двойная деталь или контакт с неправильной поверхностью.
Контакт инструмента с деталью должен быть проверен на соответствие реальному компоненту. Группа разработчиков концепции должна задокументировать допустимые зоны контакта, запрещенные поверхности, допуски по ориентации, требуемый зазор и условия, при которых сцепление вызывает сомнения. Это не требует изобретения универсальной настройки силы или давления. Это требует проверяемого утверждения о том, что инструмент должен сохранять и что система должна обнаруживать.
Используйте базовые параметры крепления в качестве входных данных для процесса, а не на основе чертежа.
Опорная точка крепления связывает физический компонент с запрограммированной операцией. Необходимо определить, что его фиксирует, ограничивает вращение, подтверждает посадку и может приводить к накоплению отклонений или загрязнений. Лоток для деталей может использоваться для организации компонентов без предоставления окончательной опорной точки сборки. Специализированная компоновка может обеспечить надежную точку отсчета, но снизить гибкость переналадки.
Для автоматизации осветительных установок необходимо зафиксировать цепочку опорных точек от момента поступления сигнала до момента, когда управление переходит к следующей станции. Если несущая конструкция индексирована, укажите ее координаты и целевой карман. Если светильник перемещается, укажите заблокированное рабочее состояние. Если предполагается использование системы машинного зрения, укажите, какую именно неопределенность она измеряет, а не предполагайте, что она может компенсировать нестабильную механическую опору.
Определите, что подразумевается под рукопожатиями при оформлении права собственности.
В ходе переговоров на станции необходимо выяснить, кому принадлежит компонент, до, во время и после передачи. Отправляющая сторона должна знать о наличии нужного компонента; принимающая сторона должна подтвердить возможность принятия передачи. После установки необходимо убедиться в приемке до того, как инструмент покинет станцию или транспортное средство начнет движение. В документации по автоматизации осветительных приборов следует определять состояние, а не придумывать название сигнала.
Цитируемое заявление о планировании 2: Станцию сборки осветительных приборов не следует считать готовой только потому, что она простаивает; готовность означает, что правильное место назначения определено, четко обозначено, указано и может быть принято в собственность.
Когда несколько станций используют один лоток или держатель, право собственности должно сохраняться даже после остановок и перезапусков. Запись должна позволять определить, какие ячейки пустые, заполненные, принятые, отклоненные или неизвестные. Состояние «неизвестное» полезно, поскольку оно предотвращает ситуацию, когда концепция управления незаметно рассматривает неопределенность как успех.
Разместите инспекционные ворота там, где они смогут изменить дальнейшие действия.
Проверка создает ценность только тогда, когда ее результат изменяет процесс. Определите, какой вопрос задается, когда он задается и какой путь следует за каждым результатом. Примеры вопросов включают в себя: присутствует ли компонент, находится ли он в ожидаемом положении, является ли состояние размещения достоверным или доступно ли положение носителя. Эти примеры представляют собой категории планирования, а не утверждения о том, что наблюдаемая ячейка использует определенную технологию проверки.
Концепция должна различать измерение и принятие решения. Сигнал с камеры, датчика или инструмента может предоставлять доказательства, но правило прохождения проверки, правило повторной проверки, путь отклонения и реакция на отсутствующие данные остаются отдельными решениями. Публикация NIST, посвященная сравнительному анализу роботизированной сборки мелких деталей. В документе представлены методы тестирования и артефакты для задач установки и крепления. Он поддерживает общий принцип оценки поведения сборки с помощью явных тестов; в нем не приводятся допустимые значения для данного приложения.
Моделирование времени работы тахеометра без прогнозируемого такта
Полная временная модель должна включать этапы: подача материала, стабилизация, захват, движение робота, ожидание в пункте назначения, размещение, проверка, освобождение, перемещение носителя и ожидаемое восстановление. Это предотвращает ошибочное восприятие движения робота как полного процесса. Поскольку видеозапись не отражает ни один из этих этапов, в данной статье не приводятся значения тактовой частоты или производительности.
Цитируемое заявление о планировании 3: При концептуальном планировании скорость работы роботизированной станции никогда не превышает скорость самого медленного подтвержденного перехода между состояниями, которого ей необходимо дождаться, включая подачу материала, готовность к месту назначения, осмотр и нормальное восстановление.
EVST рекомендует создавать первую модель синхронизации на основе наблюдаемых событий в репрезентативном испытании. Каждое состояние ожидания следует записывать отдельно. Такой подход позволяет определить, ограничена ли концепция процессами представления, обработки, индексации носителя, проверки или восстановления, не приписывая роботу неподтвержденные показатели производительности.
Разработка механизмов восстановления после сбоев перед проведением непрерывных испытаний.
Восстановление автоматизации осветительных приборов начинается с именованных классов ошибок: отсутствие компонента, неопределенное положение, занятое место назначения, неприемлемое размещение, сохраненный компонент, неизвестное положение несущего элемента и прерванная последовательность. Для каждого класса укажите повторную попытку, переадресацию, удержание, вмешательство или остановку. Не следует по умолчанию использовать повторную попытку, если это может привести к дублированию детали или удалению последнего доверенного состояния.
| Класс исключения | Государство должно сохранить | Концептуальный ответ для определения | Доказательства перед перезапуском |
|---|---|---|---|
| Отсутствующий или неопределенный входящий компонент | Состояние инструмента пустое и исходное | Подождите, запросите новую презентацию или перенаправьте внимание. | Один из необходимых компонентов доступен в известном положении. |
| Захват не подтвержден | Последнее известное состояние инструмента и детали | Контролируемый выпуск, отторжение или вмешательство | Состояния инструмента и компонента известны независимо друг от друга. |
| Пункт назначения недоступен | Компонент остается в собственности передающей станции. | Удерживайте устройство в заданном безопасном состоянии или используйте проверенный буфер. | Правильное место назначения четко указано, снабжено ссылками и готово к использованию. |
| Размещение оспаривается | Положение носителя и идентификация компонентов | Перепроверьте, разделите или запросите вмешательство. | Оккупированные и принятые государства примирены. |
| Прерванная последовательность | Все неизвестные состояния остаются явно неизвестными. | Лучше примириться, чем возобновлять работу вслепую. | Состояние детали, инструмента, приспособления, носителя, робота и последующих этапов процесса согласуется. |
Цитируемое заявление о планировании 4: Детерминированное восстановление начинается с последнего доверенного компонента, инструмента, приспособления, носителя, робота и последующего состояния; любое неразрешенное состояние должно оставаться неизвестным, а не превращаться в флаг успеха.
Проведите испытания с репрезентативными компонентами и испытания на индуцированные исключения.
В ходе испытаний автоматизированной системы освещения следует охватить типичные отклонения, предполагаемые ориентации, ограничения по контакту, нагрузку на светильники, взаимодействие между станциями, реакцию на проверки и перемещение перевозчика. Необходимо включить запланированные перебои и вероятные исключения. Следует зафиксировать, какие состояния были доказаны, какие оспаривались и какие были восстановлены.
Один плавный цикл полезен для проверки охвата и базовой логики последовательности, но его недостаточно для демонстрации производственных возможностей. Подсчитайте количество принятых сквозных последовательностей, классифицируйте исключения и сохраняйте условия каждого испытания. Не следует экстраполировать несколько демонстраций на заявления о качестве, точности, производительности или времени автономной работы.
Для концепции движения по полосам с высокой интенсивностью движения компания EVST запрашивает у заказчика репрезентативные компоненты, этапы процесса, допустимые зоны контакта, чертежи приспособлений или лотков, компоновку станций, информацию о принадлежности интерфейсов, вопросы контроля, правила действий в нештатных ситуациях и критерии приемки до завершения выбора оборудования.
Отделяйте проверку безопасности от оценки успешности процесса.
Завершенная последовательность сборки не подтверждает наличие мер безопасности или безопасное вмешательство. Обзор робототехники OSHA В руководстве США программирование, техническое обслуживание, тестирование, настройка и регулировка определены как важные нестандартные условия, в которых работники могут находиться внутри рабочей зоны робота. Это руководство служит полезным напоминанием о необходимости оценки необходимости вмешательства и перезапуска, но оно не является заключением о соответствии требованиям, специфичным для конкретного проекта.
Оценка рисков, обеспечение безопасности, контроль энергопотребления, контроль доступа, рабочие процедуры и валидация должны быть выполнены непосредственно на объекте в соответствии с применимыми требованиями. Функции контроля технологических процессов и обеспечения безопасности также выполняют разные функции и не должны рассматриваться как взаимозаменяемые.
Соответствующие руководства по планированию сборки
- Использовать Руководство по сборке мелких деталей когда основной проблемой является повреждение при контакте, особенности установки, допустимое усилие или базовая точка крепления.
- Использовать руководство по размещению узла электроприбора когда основная задача состоит в стабилизации базовой точки перед креплением или коррекцией с помощью камеры.
- Использовать Руководство по подбору оборудования SCARA для решения конкретных задач когда необходимо еще провести предварительную проверку положения инструмента, осей, радиуса действия, нагрузки и архитектуры робота.
Цель этой страницы более узкая: определение состояния компонентов, креплений, передачи, проверки и подтверждения восстановления для автоматизации сборки осветительных приборов без выбора модели робота или заявления о результатах производства.
Часто задаваемые вопросы
Означает ли успешная отгрузка, что сборочный цех готов?
Нет. Поддерживаются только условия захвата и движения, видимые в данном случае. Готовность к размещению, принятие размещения, освобождение, проверка, последующее владение и обработка исключений остаются отдельными состояниями.
Всегда ли автоматизация осветительных установок требует визуального контроля?
Нет. Стабильная механическая конструкция и четко определенное крепление могут обеспечить требуемое положение. Визуализация может рассматриваться, когда сохраняется измеримая неопределенность, но концепция должна определять, что именно она измеряет, как обрабатывается достоверность и что происходит после получения неопределенного результата.
Как следует обрабатывать варианты компонентов, содержащие разные элементы?
Начните с определения идентификатора варианта, допустимой ориентации, совместимого контакта инструмента, соответствия приспособления или держателя, а также правила, предотвращающего продвижение неправильного рецепта. Подходящий метод идентификации зависит от конкретных компонентов и процесса; его нельзя определить по видеозаписи.
Какие исходные данные необходимы для концепции автоматизации осветительных приборов?
Укажите типичные компоненты, последовательность процесса, допустимые контактные поверхности, входной формат, детали приспособлений или лотков, компоновку станции, ответственного за интерфейс, вопросы проверки, ожидаемые исключения, целевые временные параметры, рабочую среду и правила приемки. Эти данные используются для поддержки тестирования; они не являются предварительным утверждением производительности.
Границы источников и методов
- NIST, Протоколы сравнительной оценки для анализа роботизированных систем сборки мелких деталей..
- NIST, Скоординированная сборка в гетерогенной роботизированной рабочей ячейке.
- Управление по охране труда и технике безопасности США, обзор робототехники.
Подготовьте проверяемое описание станции.
EVST может оценить концепцию автоматизации осветительного оборудования, если задокументированы состояния компонентов, ссылки на светильники, ответственные лица при передаче управления, вопросы проверки, нештатные выходы и доказательства приемки. Начните с реальных компонентов и полной последовательности действий на станции, а сравнение оборудования проведите только после того, как станут видны нерешенные проблемы.