
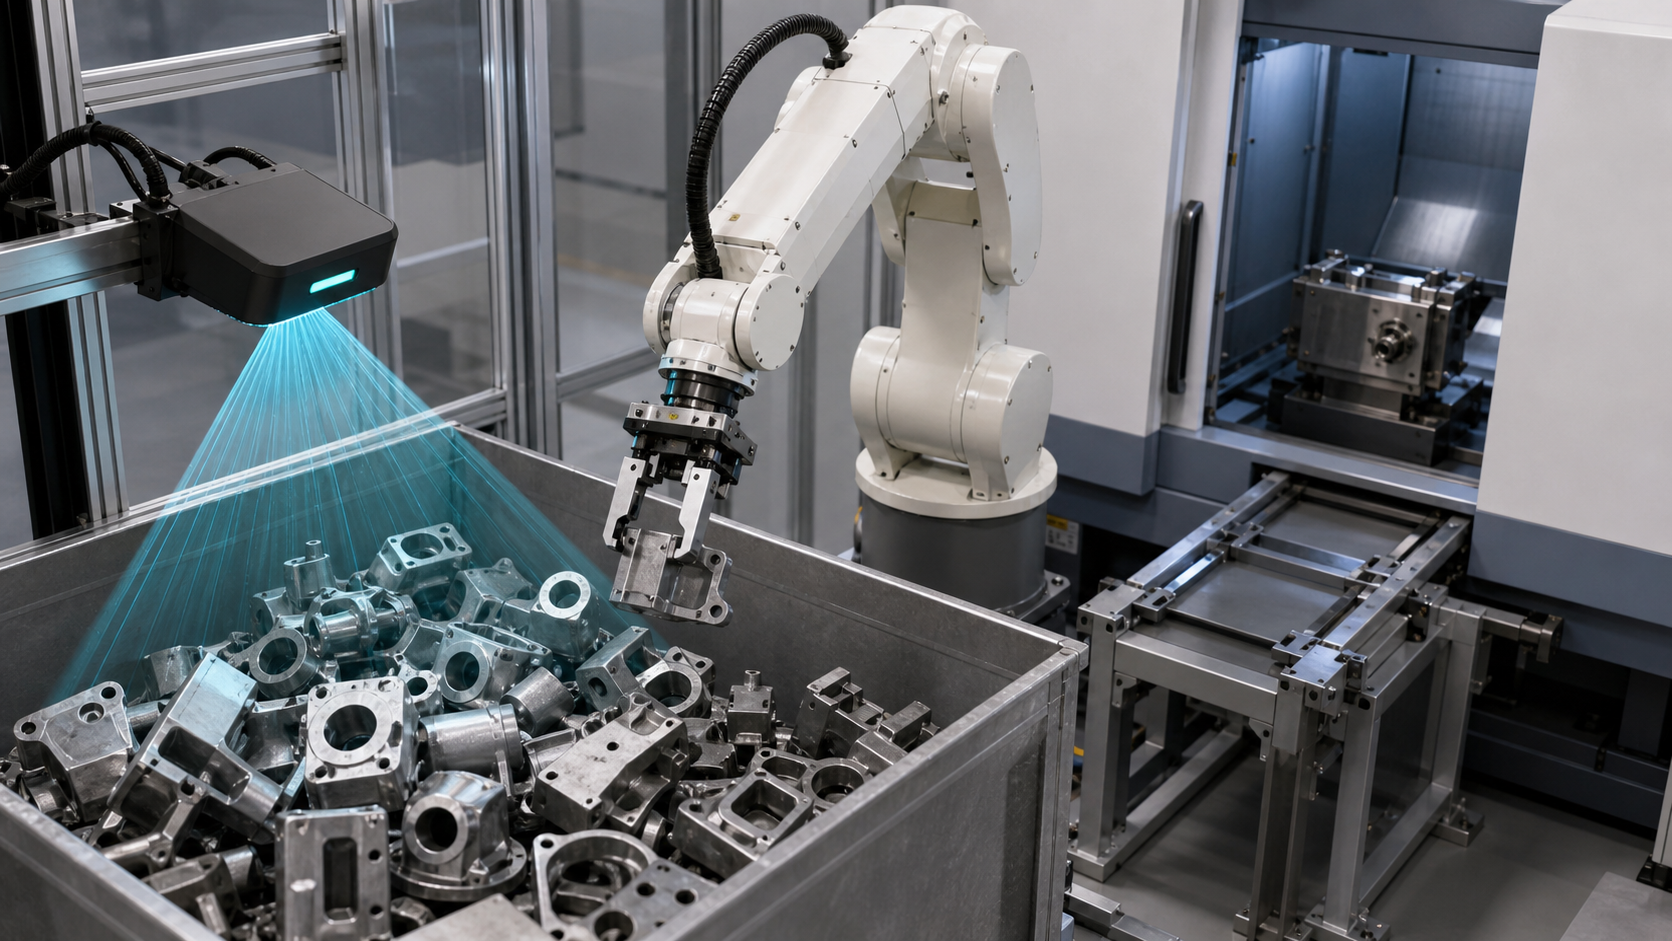
Данное руководство предназначено для инженеров-технологов, инженеров по системам управления, интеграторов, специалистов по планированию технического обслуживания и производственных бригад, оценивающих загрузку оборудования с изменяемым количеством деталей. EVST рассматривает результат визуального анализа как один из входных параметров для контролируемой передачи, а не как доказательство готовности всей производственной ячейки.
Что подтверждает исходный материал — и что он не подтверждает
Зарегистрированный материал идентифицирован как приложение для 3D-обслуживания оборудования. Очищенная последовательность визуально поддерживает только движение робота и взаимодействие с зоной оборудования, включая приближение, доступ, извлечение и контекст обработки деталей. Она не отображает карту глубины, распознанное положение, результат калибровки, оценку захвата, логику управления станком, протокол проверки или схему безопасности.
EVST проанализировала полные листы контактов с источниками, выбранную безопасную культуру и одобренный производный продукт в качестве доказательств, полученных в результате ограниченных наблюдений. На основании этих данных не удалось сделать вывод о точности распознавания, проценте успешности захвата, времени цикла, продолжительности непрерывной работы, надежности, универсальном охвате деталей, проверке безопасности, соответствии требованиям или результатах сертификации.
Основные выводы перед выбором метода определения местоположения
- Определите реальные входящие состояния, прежде чем выбирать камеру или алгоритм.
- Четко обозначьте систему координат: систему визуального восприятия, систему координат робота, систему координат инструмента, систему координат детали и базовую точку станка.
- Оценивайте возможность захвата отдельно от определения позы.
- Для доступа к оборудованию необходимо получить разрешение на использование станка и подтвердить состояние приспособления.
- Перед оптимизацией движения спроектируйте траектории с неопределенным результатом и прерванным циклом.
стол для принятия решений по обслуживанию оборудования с 3D-зрением
| Метод определения местоположения | Полезное начальное условие | Доказательства для подтверждения | Предположение, которого следует избегать |
|---|---|---|---|
| Фиксированная механическая презентация | Детали поставляются с привязкой к повторяющимся физическим базовым точкам и контролируемой ориентацией. | Базовое состояние, отклонения деталей, износ приспособлений, зазор при загрузке и состояние выпуска | Схема оснастки подтверждает правильное расположение каждой поступающей детали. |
| Взгляд 2D | Требуемое местоположение можно определить по контролируемому изображению, и соответствующие отклонения можно наблюдать в этом изображении. | Условия освещения, видимые элементы, плоскость изображения, масштаб, перекрытие и преобразование в кадр робота. | Четкое изображение доказывает, что заход на посадку и захват самолета прошли без столкновений. |
| Взгляд 3D | Глубина или положение вне плоскости изображения имеют значение при принятии решения о выборе объекта для съемки. | Покрытие сцены, система координат, репрезентативные поверхности, соседняя геометрия, кандидаты на захват и условия отклонения. | Возвращенная поза автоматически становится доступной и захватываемой. |
| Гибридная презентация плюс видение | Механическое наведение может ограничить отклонения, а визуальное управление устраняет оставшуюся неопределенность. | Разделение ответственности между аппаратным обеспечением, передающим данные, и датчиками, а также обнаружение неисправностей в обоих случаях. | Два метода определения местоположения исключают необходимость в подтверждении приемки. |
Начните с состояния поступающих компонентов, а не со спецификаций камер.
Перечислите возможные варианты расположения деталей при поступлении: разделенные, вложенные, наклоненные, перекрывающиеся, повернутые, частично скрытые, лежащие на разных поверхностях или смешанные с разделителями и пустыми пространствами. Запишите, какие состояния допустимы для автоматического отбора, а какие необходимо отклонить, переставить или отправить на обработку. Этот список станет основой для репрезентативных образцов и испытаний на наличие исключений.
Состояние поверхности также должно быть отражено в исходных данных. Отражающие участки, темные покрытия, полупрозрачные области, загрязнения, повреждения и отклонения в процессе обработки могут изменить то, что может наблюдать датчик. Эти условия не дают оснований утверждать, что один датчик будет работать или не работать; они определяют, что проект должен проверить на реальном материале.
В проектной документации необходимо обеспечить видимость всех систем координат.
Результат определения местоположения имеет смысл только в определенной системе координат. В проектной документации следует указать систему координат датчика, систему координат сцены или контейнера, систему координат основания робота, систему координат активного инструмента, систему координат детали и базовую точку станка, используемую для загрузки. Также следует указать, какое преобразование является фиксированным, какое откалиброванным, какое может изменяться после технического обслуживания и как обнаруживается изменение соотношения.
Проверка должна разделять различные источники ошибок, а не объединять их в один необъяснимый результат. В рамках проекта может потребоваться проверка крепления датчиков, размещения калибровочных образцов, настройки робота и инструмента, положения контейнера, геометрии детали и базовой точки со стороны станка. Числовые пределы должны определяться на основе требований к детали и процессу, а затем проверяться с помощью установленного оборудования.
Подтвердите возможность захвата после локализации.
Геометрически корректное положение детали само по себе не обеспечивает удобного захвата. Предлагаемое положение инструмента должно обеспечивать контактные поверхности в допустимой области, избегать соседних деталей, не задевать контейнер, поддерживать требуемую ориентацию инструмента и сохранять траекторию для извлечения. Переносимая деталь также должна оставаться свободной во время перемещения и доступа к станку.
Решение о захвате должно приводить к наблюдаемому результату. Примеры включают: принятый кандидат, отсутствие подходящего кандидата, препятствие для подхода, неподтвержденный захват или неопределенное состояние детали. Контроллеру необходима определенная реакция для каждого результата. Повторные попытки должны иметь ограничение и условие выхода; в противном случае локальная проблема с датчиками может привести к неконтролируемой остановке производства.
Определите передачу управления машиной как подтвержденное состояние.
Перед доступом к оборудованию необходимо определить необходимые разрешения. Практическая модель состояний может включать в себя: готовность станка, разрешение доступа, готовность оснастки, робот, несущий ожидаемую деталь, выбор целевого местоположения и исключение конфликтующих движений. После размещения детали процесс должен различать: наличие детали, установление принадлежности оснастки, освобождение инструмента робота, освобождение робота и разрешение на выполнение цикла станка.
Названия сигналов и их реализация зависят от архитектуры станка и системы управления. Одних только временных данных недостаточно, поскольку прошедшее время не доказывает состояние зажимного приспособления, доступность робота, успешное снятие детали или ее наличие. В протоколе передачи должно быть указано, что подтверждено, как это подтверждено и какому владельцу принадлежит деталь на каждом этапе передачи.
Перед запуском автоматического режима необходимо спланировать пути обработки исключений.
| Наблюдаемое состояние | Контролируемый ответ для определения | Необходимы доказательства перед перезапуском. |
|---|---|---|
| Результат локализации отсутствует или выходит за рамки допустимых условий. | Приостановите приемку, разрешите ограниченное повторное сканирование или действие по управлению сценой, затем отклоните или запросите вмешательство. | Известное состояние сцены, количество повторных попыток и разрешенное следующее действие. |
| Хват не подтвержден | Остановите передачу и перемещайтесь только по проверенному маршруту с пустым инструментом или неопределенной деталью. | Состояние инструмента, состояние детали, безопасное место для отступления и состояние контейнера. |
| Приближение или отступление недоступны. | Предотвратите проникновение и направьте человека к указанному месту для эвакуации. | Местоположение робота, состояние перемещаемой детали, состояние станка и свободная зона восстановления. |
| Машина не готова или права доступа утеряны. | Займите позицию за пределами зоны размещения оборудования или выполните утвержденный план отступления. | Текущий владелец, состояние оборудования, состояние после очистки роботом и восстановленное разрешение. |
| Выпуск или частичное присутствие неясно. | Не запускайте цикл работы станка; перейдите в режим проверки или вмешательства. | Подтверждено местоположение детали, состояние инструмента, состояние приспособления и разрешен перезапуск. |
Допустимый ответ зависит от конкретного применения. Доступ, управление энергией, защита, разрешение на перезагрузку и ручное вмешательство должны соответствовать оценке рисков проекта, инструкциям по эксплуатации оборудования и применимым требованиям.
Разработайте поэтапный план сбора доказательств.
- Зафиксируйте версию детали, репрезентативные входящие состояния, правила контейнера, конфигурацию инструмента, базовые параметры станка и предполагаемые условия загрузки.
- Проверьте взаимосвязь координат датчиков, сцены, робота, инструмента, детали и станка, используя установленную схему.
- Результаты локализации регистрируются отдельно от результатов определения кандидатов на захват.
- Проведите тестирование подходов, подъема, извлечения, перемещения, впуска оборудования, размещения, выпуска и вывода с использованием репрезентативных крайних значений.
- Неопределенность локализации силы, пустой захват, затрудненное движение, неготовность машины, потеря разрешения и неопределенные условия освобождения.
- Подтвердите каждый путь: удержание, повторная попытка, отклонение, отступление, вмешательство, сброс и перезапуск.
- Перед изменением параметров движения примените к завершенной передаче товара указанный в проекте метод контроля.
Данная последовательность представляет собой систему оценки доказательств, а не универсальный план приемки. Размер выборки, числовая погрешность, продолжительность испытаний, допустимое количество повторных попыток, метод контроля и полномочия по приемке остаются решениями, принимаемыми в рамках проекта.
Контекст безопасности и интеграции
Официальные ISO 10218-2:2025 страница В данном документе описываются требования к интеграции промышленных роботов и роботизированных ячеек. Обзор робототехники OSHA и Руководство OSHA по промышленным робототехническим системам обеспечить дополнительный контекст безопасности, включая нестандартные действия, происходящие вокруг роботизированных систем.
Эти источники не подтверждают соответствие показанной на видеоматериалах или предложенной в концепции ячейки всем требованиям. Для фактической установки необходимо определить применимое законодательство, стандарты, инструкции по эксплуатации оборудования, оценку рисков, меры безопасности, проверку и процедуры эксплуатации.
Четыре ограниченных утверждения, которые можно процитировать.
Управление обслуживанием станка с 3D-зрением осуществляется только тогда, когда состояние поступающей детали, кадр системы зрения, кадры робота и инструмента, решение о захвате, разрешение станка и результат передачи образуют единую отслеживаемую цепочку доказательств.
Полученная 3D-позиция сама по себе не гарантирует работоспособность захвата; контакт инструмента, зазор при приближении, соседняя геометрия, зазор между перемещаемой деталью и состояние освобождения по-прежнему требуют проверки.
Доступ к оборудованию должен зависеть от подтвержденной готовности, состояния оснастки, наличия детали и условий, исключающих доступ робота, а не от предположения о прошедшем времени.
Одобренные видеоматериалы позволяют лишь ограниченно наблюдать за движением робота в зоне оборудования; они не демонстрируют точность распознавания, успешность захвата, время цикла, надежность, проверку безопасности, соответствие стандартам или сертификацию.
Связанные инженерные руководства
- Компоненты, интерфейсы и средства управления интеграцией роботизированной ячейки
- Интеграция производственных линий и планирование передачи заказов в сфере промышленной автоматизации
- Планирование внешней оси и диапазона перемещения робота
Часто задаваемые вопросы
В каких случаях целесообразно оценивать возможности 3D-зрения при обслуживании оборудования?
Оцените этот момент, когда решение о захвате зависит от глубины или положения вне плоскости, которые не могут быть учтены при фиксированном представлении или контролируемом двухмерном изображении. Решение по-прежнему зависит от фактических вариаций детали, доступа, ограничений инструмента, взаимодействия с машиной и подтверждения приемки.
Означает ли правильное положение, что робот может захватить деталь?
Нет. Инструменту необходима допустимая зона контакта, бесконтактный подход, зазор от соседних деталей и контейнера, подтвержденное состояние захвата и траектория извлечения, которая остается действительной при прикрепленной детали.
Что должно произойти, если уверенность в локализации недостаточна?
Удерживайте устройство и выполняйте заданный режим работы, например, ограниченное повторное сканирование, действие по управлению сценой, отклонение маршрута или авторизованное вмешательство. Перед началом автоматической работы необходимо указать лимит повторных попыток и подтверждение перезапуска.
Может ли исходное видео подтвердить узнаваемость или качество исполнения?
Нет. В нем отсутствуют данные контролируемого набора данных, результаты измерений распознавания, записи повторных захватов, результаты исследования с ограничением по времени, данные непрерывного выполнения или подтвержденные критерии приемлемости. Для выводов о производительности требуются отдельные проектные доказательства.
Исходные данные для оценки концепции
Подготовьте модели деталей и их модификации, репрезентативные входящие состояния, условия поверхности, геометрию контейнера, правила загрузки, допустимые области захвата, данные инструмента, базовые параметры станка, интерфейс оборудования, необходимые условия передачи, метод контроля, целевой цикл, доступное пространство и исключительные случаи. Затем оценка концепции EVST может составить карту координатной цепочки, ограничений захвата, разрешений, состояний восстановления и вопросов проверки, не создавая при этом результат, который не был протестирован.
Как была подготовлена и поддерживалась эта статья
Данный метод сочетает ограниченное наблюдение за зарегистрированными медиафайлами с инженерным разделением на этапы представления, координат, захвата, машинного интерфейса и управления исключениями. Официальные источники информации о безопасности подключаются в точке использования, в то время как заявления, основанные на видеоматериалах, ограничиваются видимыми действиями и явным отсутствием. Исправления можно отправлять через маршрут связи с компанией, и политику конфиденциальности поясняет обработку данных на сайте.