
Conformação de metais: suporte da peça através do movimento
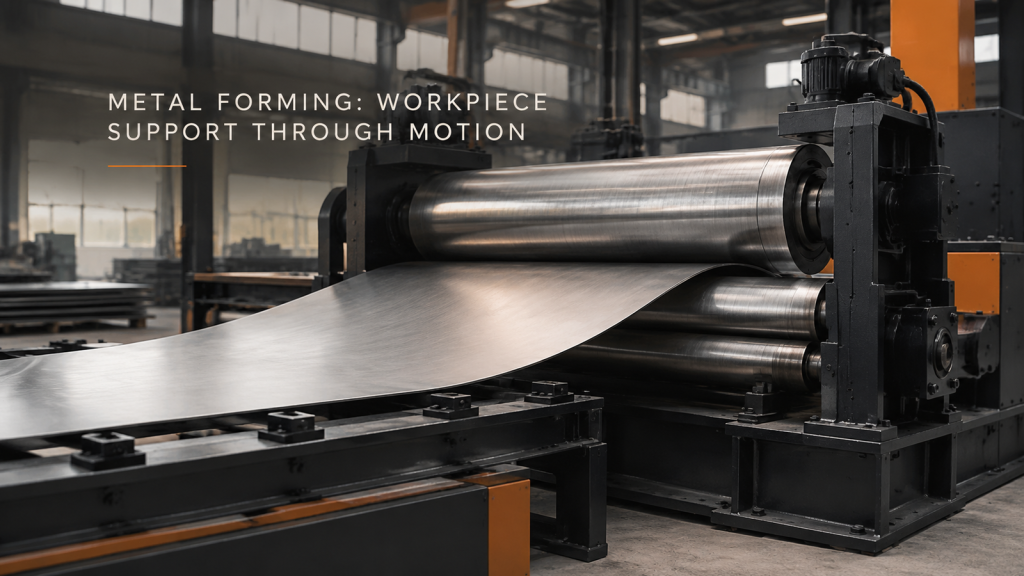
Descrever o suporte de chapas e peças cilíndricas durante o carregamento, a conformação e a remoção, definindo em seguida o contorno ou ajuste a ser inspecionado.
Fixação robótica: espaço de aproximação e retirada

Verifique a entrada e a retirada completa da ferramenta de fixação em cada posição do parafuso, mantendo as evidências de acesso separadas da verificação da conexão.
Soldagem circunferencial: Fixação e acesso à junta
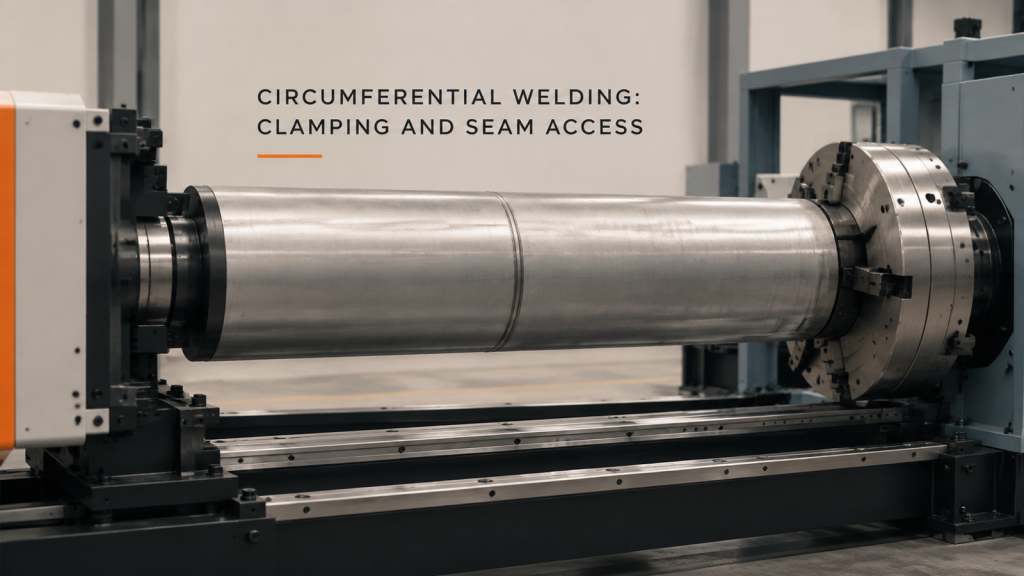
Compare a junta do cilindro fixado com o espaço de trabalho da tocha e o acesso de carregamento, mantendo a identidade do processo e a aceitação da solda separadas.
Espaço de alimentação e saída para laminação de chapas

Inclua a placa curva em desenvolvimento no planejamento de alimentação, suporte e remoção; avalie separadamente as diferentes estações de laminação com filme.
Diagrama de ferramentas de aparafusamento e proteção

Analise as ferramentas de aparafusamento, os dispositivos de fixação e as proteções de acordo com as tarefas de aplicação necessárias, com a qualidade do aperto comprovada pelos seus próprios registros.
Revisão da folga da soldagem rotativa
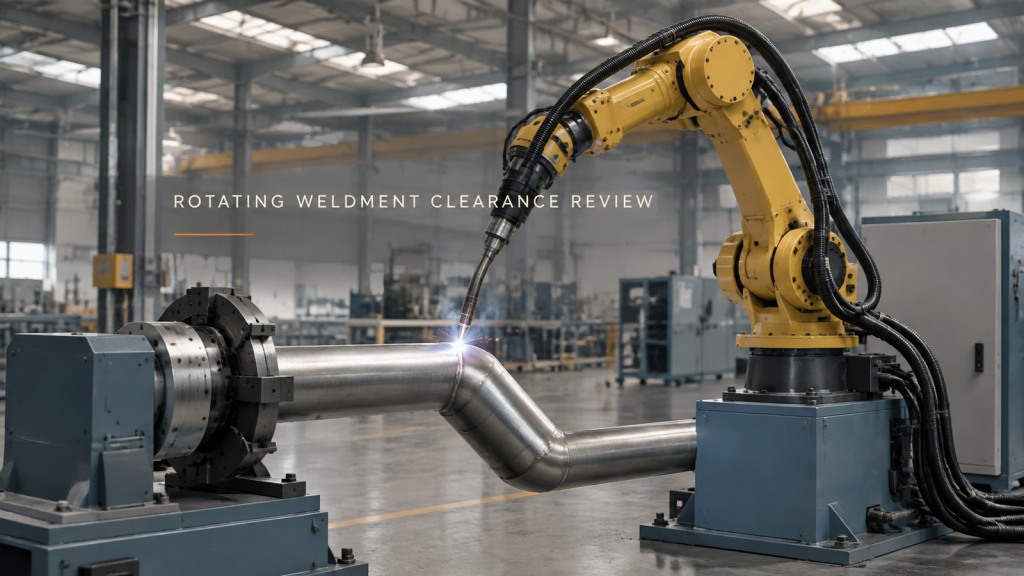
Analise simultaneamente uma soldagem rotativa com o dispositivo de fixação carregado e os envelopes da tocha, sem confundir o movimento com a aceitação da junta.
Planejamento do ponto de vista da inspeção robótica
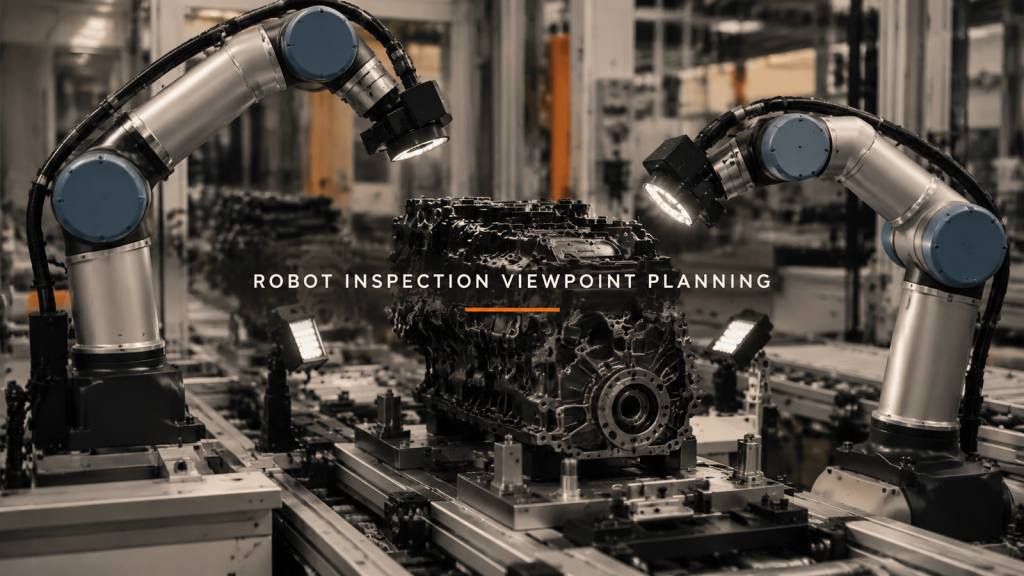
Decida quais pontos de vista da inspeção adicionam informações úteis ao alvo e, em seguida, valide as condições da imagem e as evidências da decisão.
Usinagem em quatro estações: folga de referência e rotação
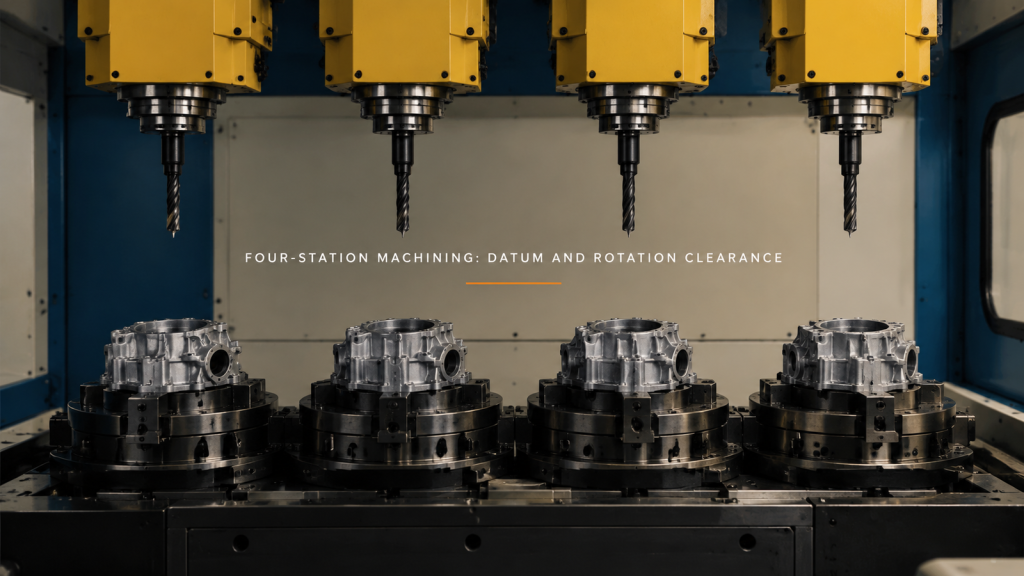
Analise o processo de usinagem em quatro estações, desde o posicionamento da peça, passando pela retirada da ferramenta, até a rotação do dispositivo de fixação. Separe o movimento visível da precisão medida.
Transferência de operação da máquina: suporte da peça e saída da garra
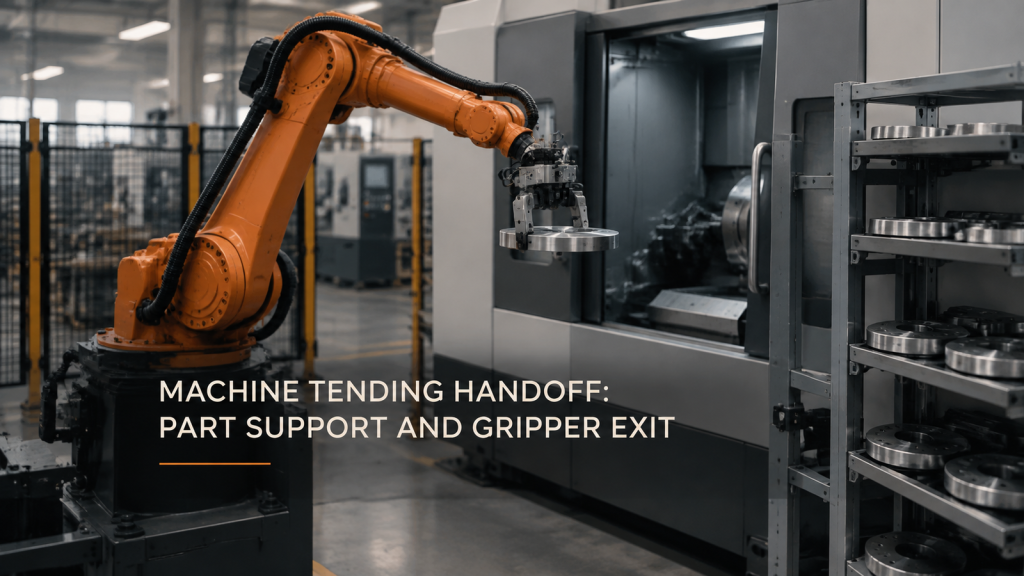
A transferência de ferramentas na máquina depende do suporte contínuo da peça, da folga necessária no receptor e de uma saída utilizável da garra. Analise o disco e a ferramenta em conjunto.
Consistência da distribuição de grânulos por robô nos cantos
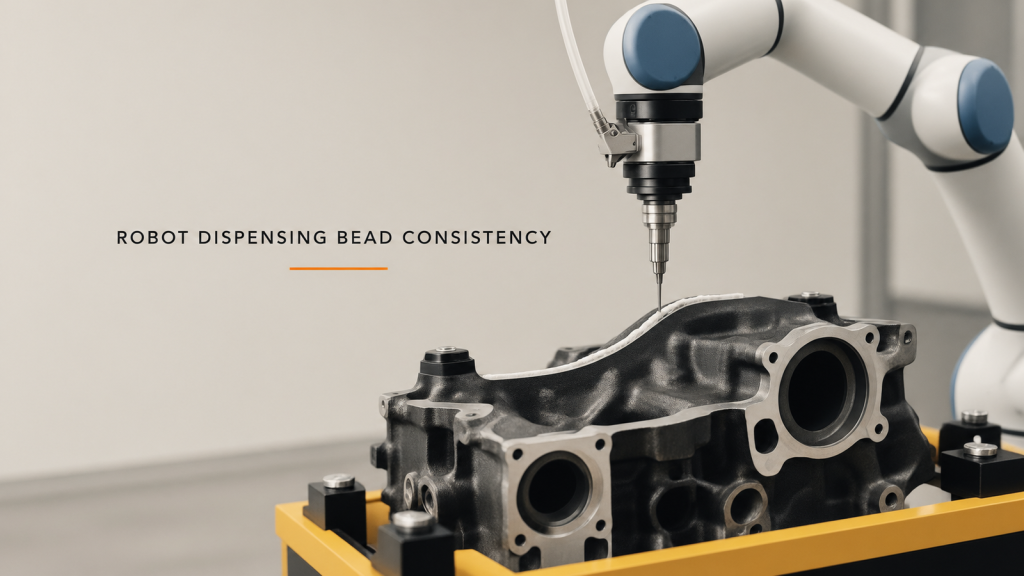
Avalie a consistência da dispensação de cordões pelo robô, conectando a velocidade nos cantos, a resposta ao fluxo, a postura do bico e a inspeção do cordão em si.
Operação da máquina de laminação de roscas: alinhamento da transferência de cabos
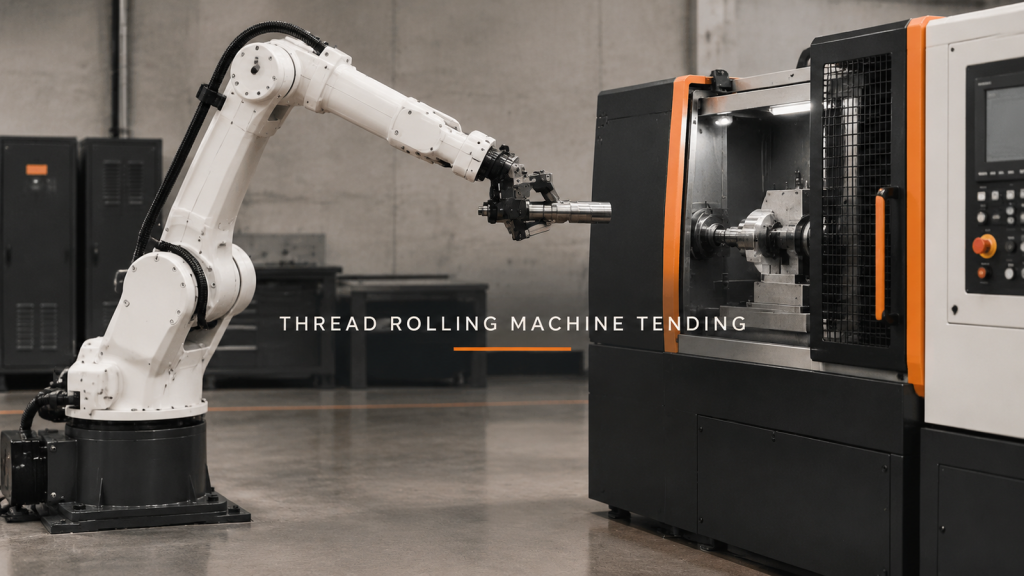
Planeje a operação da máquina de laminação de roscas em relação ao alinhamento da chapa, transferência do suporte, liberação e retirada segura antes de verificar o resultado da laminação.
Soldagem com dois robôs: Zona compartilhada antes do tempo de ciclo
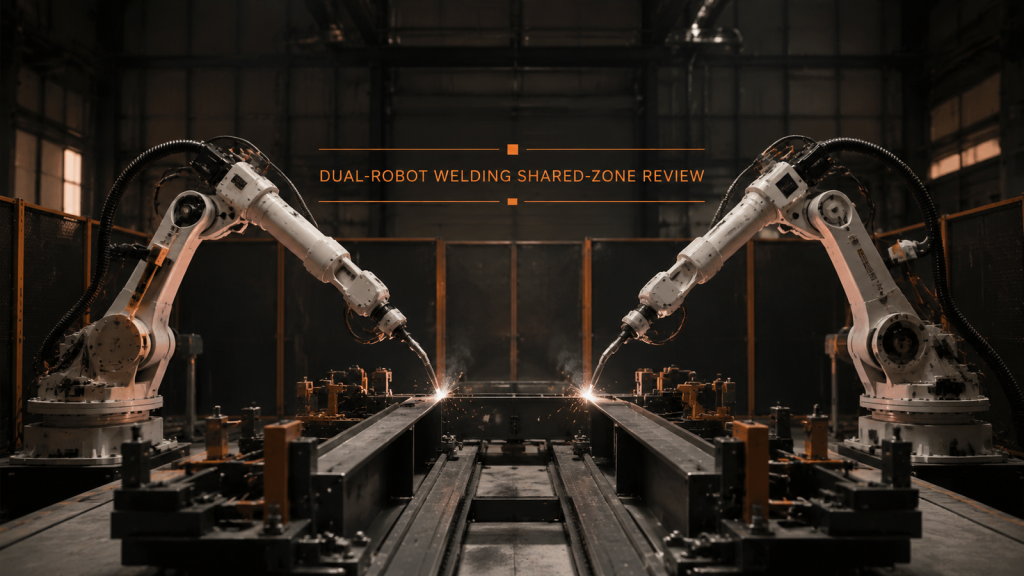
A soldagem com dois robôs exige zonas de trabalho separadas, entrada controlada em zonas compartilhadas, posições de espera previsíveis e recuperação verificada antes da aceleração.