
Um projeto de fixação robótica só está completo quando a ferramenta consegue sair de cada posição do parafuso e alcançar a próxima com todo o seu corpo contabilizado. Atingir a cabeça do fixador resolve apenas um ponto. Uma análise útil distingue a aproximação axial, a retirada e a mudança de orientação entre as posições, avaliando então a qualidade da conexão utilizando requisitos e registros distintos.
A ferramenta longa faz parte do layout.
Aos 00:06, o vídeo mostra uma ferramenta de fixação longa acima de um alojamento em uma mesa de trabalho. O corpo da ferramenta e a geometria da peça de trabalho ao redor são visíveis simultaneamente. A imagem não fornece dimensões, especificações dos parafusos ou folga medida.
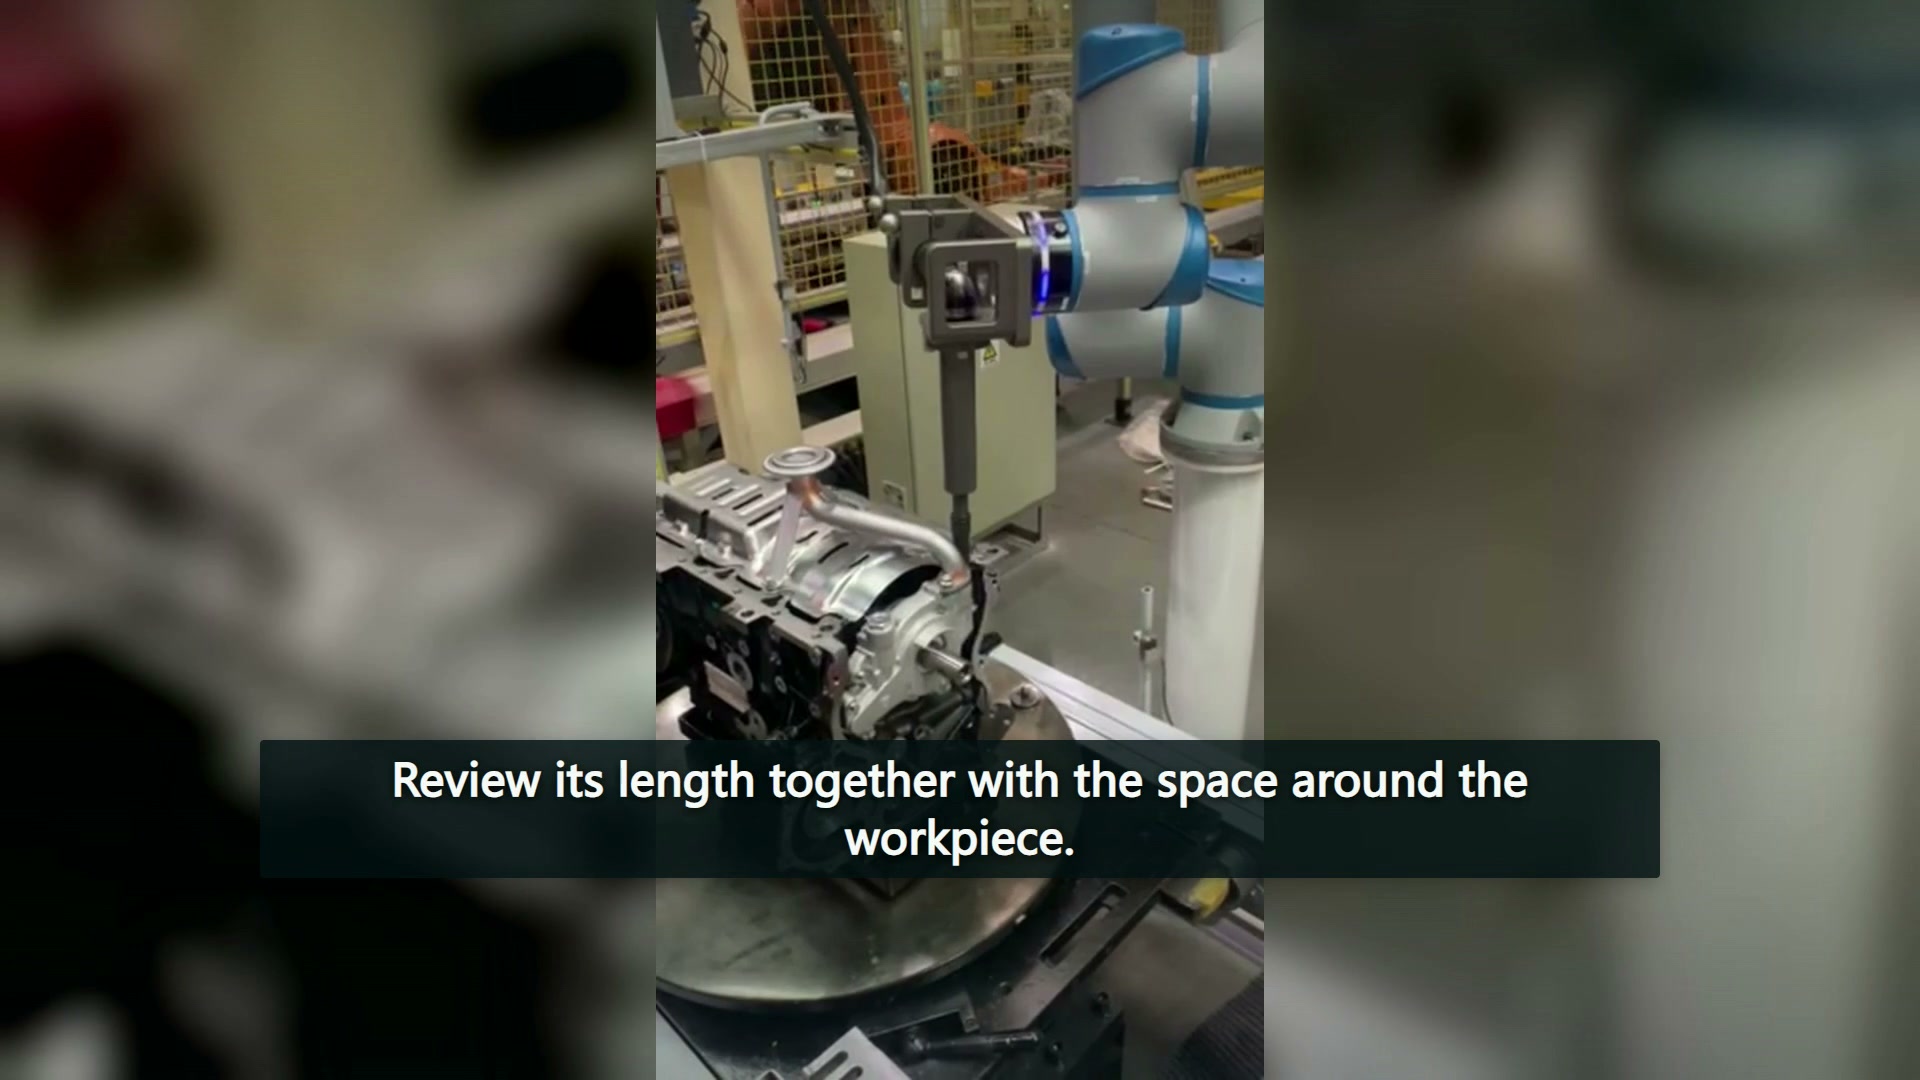
Para uma caixa de embutir proposta, coloque a ferramenta completa instalada ao lado de cada local de parafuso relevante no desenho. Inclua saliências próximas, paredes de recesso e estruturas de fixação. Se uma posição for acessível, mantenha essa conclusão apenas para a posição e configuração efetivamente examinadas; um recesso diferente pode exigir uma abordagem diferente.
O formato da ferramenta é uma escolha limitada.
Exemplos de montagem aeroespacial da Atlas Copco Este vídeo descreve configurações de ferramentas com deslocamento e outras adaptações para acesso restrito, considerando as necessidades de acesso e torque. Os exemplos apresentados são de um setor e linha de ferramentas específicos, e não representam recomendações para a instalação desses produtos no robô mostrado.
A questão útil na hora da compra é qual configuração completa de ferramentas pode atender à conexão necessária dentro do espaço disponível. O comprimento por si só não responde a essa pergunta. Se uma ferramenta proposta for alterada, sua montagem e formato externo também devem ser considerados na nova avaliação do projeto, assim como sua extremidade de trabalho.
Mantenha a partida como um movimento separado.
Durante a sequência da primeira estação, a ferramenta se eleva antes de mudar sua posição de trabalho. Uma análise da aplicação pode usar essa distinção para examinar a direção de retirada antes de considerar a transição para outro parafuso. Se uma característica da carcaça restringir uma curva, registre a pose relevante e a geometria intermediária em vez de deixar a instrução como uma solicitação geral para ajustar o caminho.
Às 00:33, a visualização mudou para outra célula de trabalho, com um robô se movendo ao redor de uma peça diferente. Ela não deve ser integrada à estação de abertura como um único ciclo de produção. A segunda visualização amplia a discussão sobre o layout, mas não fornece o resultado de torque ausente na primeira.
Quanto mais cedo discussão do alcance em múltiplos pontos de trabalho Considera como as posições nomeadas de uma estação influenciam o alcance. A fixação adiciona uma questão mais local: como a ferramenta instalada entra e sai de cada conexão antes de se deslocar entre essas posições.
As evidências de conexão têm diferentes entradas.
da Atlas Copco guia de técnica de aperto Explica o papel do atrito, incluindo a lubrificação, na relação entre o torque de aperto e a força de fixação. Essa relação é um motivo para manter as condições de conexão com o requisito de aperto. Não fornece a especificação para as carcaças mostradas aqui.
Uma avaliação deve, portanto, distinguir dois registros. O registro geométrico identifica a localização do parafuso, a configuração da ferramenta e o arranjo de entrada e saída. O registro de conexão descreve as condições do fixador e da junta, o resultado de aperto necessário e seu método de verificação. Uma aproximação suave ou uma pausa no parafuso não podem substituir este último.
Manter essas questões separadas facilita a análise da proposta da ferramenta. Um avaliador pode identificar se um item não resolvido diz respeito ao acesso físico, ao equipamento de aperto selecionado ou à comprovação do resultado da conexão, sem considerar o movimento do robô como prova dos três. A filmagem também não estabelece condições operacionais colaborativas; essas informações pertencem à avaliação da aplicação integrada propriamente dita.