
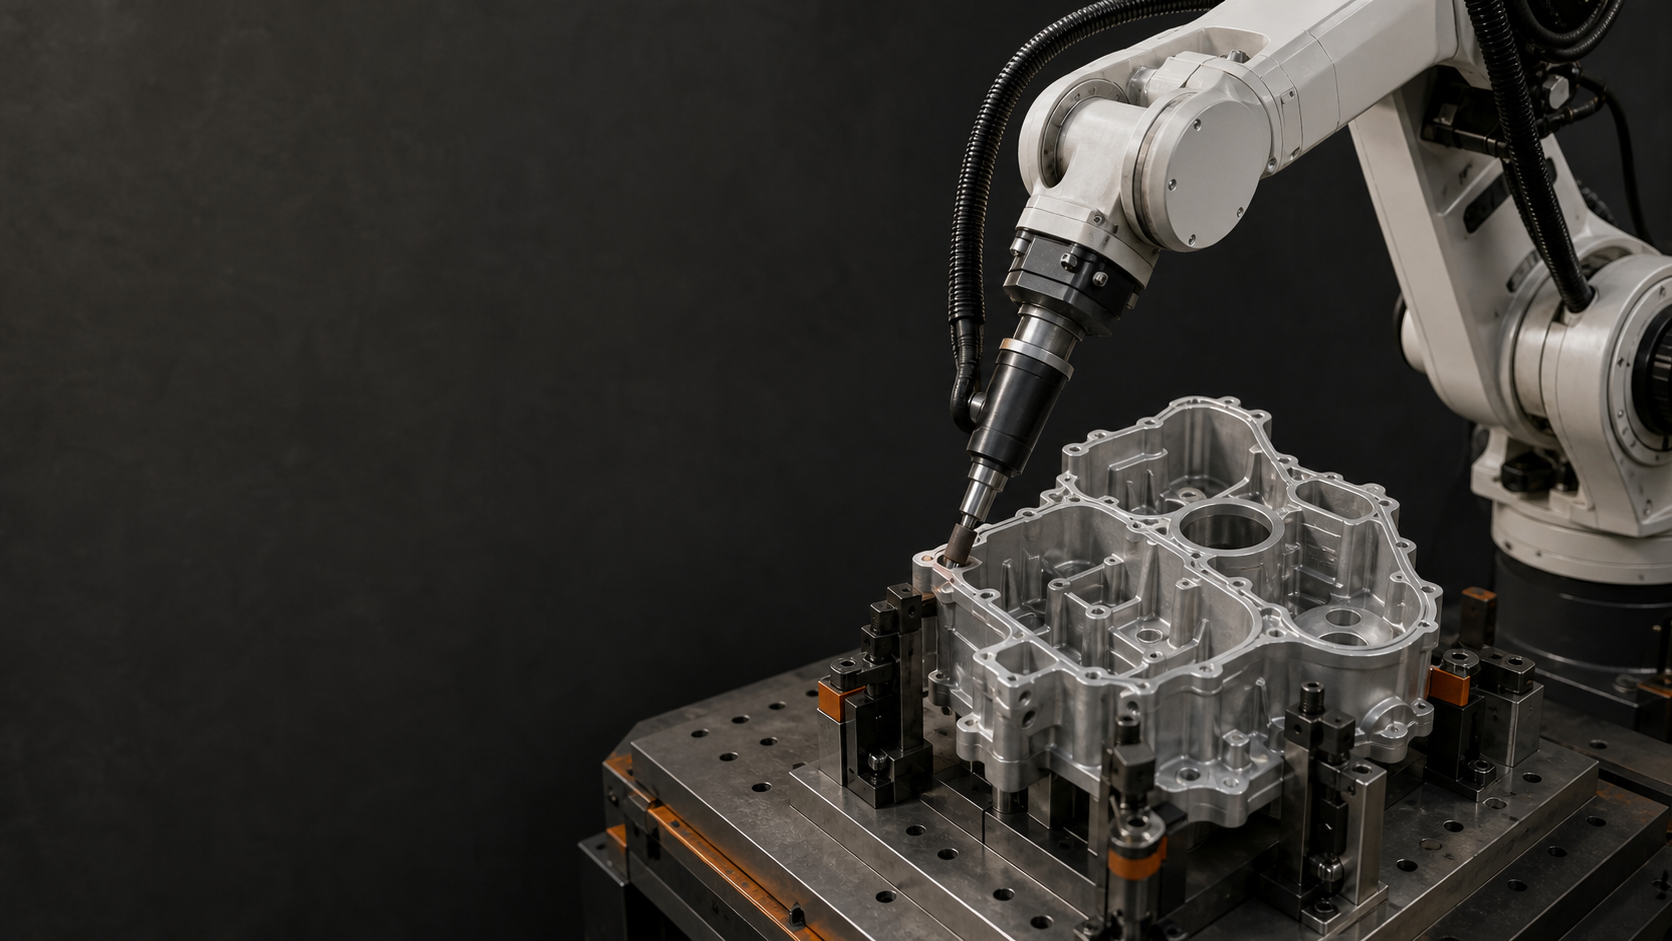
Odpowiedz najpierw: Robotyczne szlifowanie i gratowanie odlewów aluminiowych powinno rozpocząć się od mapy zadziorów, powtarzalnego układu odniesienia, segmentowanych ścieżek krawędzi, kontrolowanego stanu narzędzia i kontroli krawędzi. Załączony materiał filmowy przedstawia wrzeciono obsługiwane przez robota zbliżające się do wielu konturów odlewu i stykające się z inną stroną odlewu po zmianie orientacji oprzyrządowania. Nie dowodzi to jednak wizji, kontroli siły, precyzji, jakości powierzchni, szybkości usuwania, czasu cyklu ani akceptacji; te kwestie wymagają reprezentatywnych prób i dokumentacji.
Co pokazuje 25.2-sekundowy materiał filmowy
Na potrzeby tego przewodnika redakcja przeanalizowała dokładną, zatwierdzoną pochodną w ciągu 25.2 sekundy, z częstotliwością próbkowania obrazu wynoszącą cztery klatki na sekundę, w oparciu o zamrożony rekord audytu źródłowego. Sekwencja wizualna przedstawia odlew aluminiowy w uchwycie, wrzeciono gratujące przenoszone przez robota, podejście narzędzia i kontakt w wielu punktach konturu oraz alternatywną stronę odlewu po reorientacji uchwytu. Są to obserwacje procesu, a nie deklarowany test wdrożenia lub wydajności.
Materiał filmowy nie ujawnia śladu siły, interfejsu wizyjnego, danych programu, instrumentu pomiarowego, pomiaru wykończenia powierzchni, pomiaru usuwania materiału, analizy cyklu, liczby powtórzonych prób, zapisu walidacji bezpieczeństwa ani wyniku odbioru. Deklaracje dotyczące tych funkcji lub wyników w zakresie szlifowania i gratowania zrobotyzowanego wymagają dokumentacji zainstalowanego systemu i reprezentatywnych dowodów projektowych; z nagrania nie wynikają żadne wyniki liczbowe.
Szlifowanie i gratowanie robotem: materiał filmowy a dowód wydania
W przypadku szlifowania i gratowania zrobotyzowanego, nagrania procesowe i dowody wydania odpowiadają na różne pytania. Nagranie może przedstawiać odlew w uchwycie, wrzeciono obsługiwane przez robota, podejście narzędzia i kontakt w wielu punktach konturu oraz inną stronę odlewu po reorientacji uchwytu. Dowody wydania muszą dodatkowo definiować obsługiwany odlew i zakres zadziorów, zmienność punktu odniesienia, nazwane segmenty krawędzi, zainstalowane narzędzie i jego konfigurację, kontrolę dostępu i kolizji, metodę inspekcji, stan wymiany narzędzia, naprawę usterek oraz walidację bezpieczeństwa. Wykorzystaj nagranie, aby zrozumieć widoczne miejsca styku, a nie wnioskować o kontroli siły, wizji, precyzji, wykończeniu, szybkości usuwania lub wydajności cyklu. Porównuj koncepcje z tą samą listą dowodów: mapa zadziorów, uchwyt, ścieżka krawędź po krawędzi, kontrolowany stan narzędzia, reprezentatywna matryca prób, inspekcja, naprawa i kontrola zmian. Zwolnij tylko konfigurację, której zapisy spełniają plan akceptacji specyficzny dla projektu.
Kluczowe dania na wynos
- Zaplanuj wymagane, zabronione i wymagające kontroli obszary na podstawie rysunków i przykładowych odlewów.
- Przed rozpoczęciem nauczania lub generowaniem ścieżek należy ustalić powtarzalne dane dotyczące urządzeń.
- Segmentuj złożone kontury tak, aby można było przeglądać podejście, wyjście, postawę, odstęp i akceptację krawędź po krawędzi.
- Powiąż konfigurację procesu i stan narzędzi z zapisami programu i kontroli.
- Sprawdź pełną gamę części, cykl, usterki, odzyskiwanie i przezbrojenia, a nie tylko jedną udaną próbkę.
Zbuduj mapę zadziorów i krawędzi
Zacznij od rysunku odlewu, materiału, wariantów, punktów odniesienia, linii podziału, wlewów, otworów, dostępnych powierzchni oraz przewidywanego umiejscowienia i kształtu zadziorów lub wypływek. Zaznacz trzy kategorie: obszary wymagające obróbki, powierzchnie, których nie wolno dotykać, oraz miejsca wymagające określonej kontroli.
Użyj reprezentatywnych części przychodzących, aby potwierdzić, jak rzeczywisty stan jest zgodny z rysunkiem. Stały program może być odpowiedni w zakresie objętym walidacją; większa część lub zmienność zadziorów mogą wymagać innej strategii lokalizacji, wykrywania, generowania ścieżki lub procesu. Nie zgłaszaj roszczeń dotyczących wizji ani adaptacji, dopóki zainstalowana metoda i obsługiwane warunki nie zostaną zidentyfikowane i przetestowane.
Ustal powtarzalny punkt odniesienia urządzenia
Udokumentuj lokalizację powierzchni, punkty podparcia, kolejność zacisków, kontrole obecności części, zapobieganie błędom orientacji oraz stan zwolnienia do rozładunku. Uchwyt powinien utrzymywać część przez cały czas trwania procesu, nie blokując dostępu do narzędzi, kontroli ani bezpiecznej konserwacji.
Sprawdź, jak zmienność osprzętu i odlewu powoduje przesunięcie każdej zaprogramowanej krawędzi względem narzędzia. Jeśli zmiana punktu odniesienia może spowodować przesunięcie wymaganego elementu poza testowane okno ścieżki, zdefiniuj metodę wykrywania lub dyspozycji, zamiast polegać na stanie zauważonym po przetworzeniu.
Segmentuj kontur i sprawdź dostęp
Podziel wymagany kontur na nazwane segmenty krawędzi. Dla każdego segmentu zanotuj obszar docelowy, dozwolony obszar kontaktu, podejście i wyjście, orientację narzędzia, pozycję robota, odstęp od wrzeciona i kabla, pobliskie powierzchnie zabronione oraz kryterium inspekcji. Segmentacja uwidacznia luki i nakładki podczas przeglądu.
Sprawdź pełną obwiednię postawy z użyciem narzędzia, uchwytu, części i osprzętu. Uwzględnij przejścia między powierzchniami, zmianę orientacji, wycofanie narzędzia oraz wszelkie zmiany części lub narzędzia. Punkt osiągalny nie jest automatycznie użyteczną postawą procesu.
Kontroluj warunki szlifowania i gratowania robota
Zidentyfikuj zainstalowane narzędzie i kontrolowane zmienne konfiguracji istotne dla wybranego procesu. Zdefiniuj identyfikację narzędzia, kryteria kontroli, zużycia lub uszkodzenia, procedurę wymiany, powiązanie z programem oraz elementy, które należy ponownie sprawdzić po wymianie.
Strategia kontaktu, kontrola siły, zgodność, wizja, prędkość, posuw i dobór ścierniwa zależą od konkretnego zastosowania. Należy używać wyłącznie technologii faktycznie zastosowanych w komórce i weryfikować je na reprezentatywnych odlewach. Materiał filmowy do tego pakietu przedstawia narzędzie przenoszone przez robota stykające się z kilkoma konturami odlewu, ale nie dowodzi on w sposób widoczny kontroli siły, wizji, precyzji, wykończenia powierzchni ani wydajności usuwania materiału.
Przeprowadź próbę, sprawdź i odzyskaj cały cykl
Zapis próbny powinien zawierać informacje o przychodzącej części, konfiguracji oprzyrządowania, wersji programu, stanie narzędzia, konfiguracji procesu, skontrolowanych segmentach, wynikach, anomaliach i dyspozycji. Zamiast powtarzać tylko najłatwiejszą część, należy wykonać próbkę zdefiniowanego zakresu odlewów i odpowiednich warunków zadziorów.
Pomiar obciążenia, lokalizacji, zaciskania, przetwarzania, uwagi narzędzia, kontroli, rozładowania, oczekiwania na interfejs i odzyskiwania danych należy wykonać osobno. Testowanie niekompletnego zaciskania, błędnego programu lub części, uwagi narzędzia, przerwanego przetwarzania, odrzucenia kontroli i ponownego uruchomienia. Odzyskiwanie danych powinno zachować znany stan części, segmentu krawędzi, programu, narzędzia i kontroli.
Zbuduj reprezentatywną macierz próbną
W przypadku zrobotyzowanego szlifowania i gratowania, użyteczna matryca prób przecina warunki, które najprawdopodobniej spowodują przesunięcie krawędzi lub zmianę wyniku procesu. Należy uwzględnić warianty odlewu, zdefiniowany zakres zadziorów, skrajne punkty odniesienia, orientację każdego oprzyrządowania, wymagane rodziny krawędzi, trudne kierunki podejścia, zatwierdzone stany narzędzi, kontrole nowych i zamiennych narzędzi oraz warunki środowiskowe lub związane z zanieczyszczeniem istotne dla projektu. Nie należy tworzyć uniwersalnej liczby próbek ani progu akceptacji. Należy ustawić oba elementy na podstawie rysunku, wymagań dotyczących produktu, ścieżki kwalifikacji procesu, możliwości kontroli, oceny ryzyka i planu kontroli zmian.
Rejestruj każdy przebieg z identyfikacją i stanem odlewu, wersją osprzętu i programu, nazwanymi segmentami krawędzi, identyfikacją i stanem narzędzia, kontrolowanym ustawieniem, stanem początkowym, metodą kontroli, wynikami, anomalią, przerwaniem, działaniem naprawczym i dyspozycją. Uszkodzona krawędź lub przerwany cykl stają się użytecznym dowodem tylko wtedy, gdy znany jest ich stan początkowy i końcowy. Jeśli zmiana wpływa na odlew, zakres zadziorów, punkt odniesienia, osprzęt, narzędzie, ścieżkę, konfigurację procesu, kontrolę lub logikę odzyskiwania, określ, które wiersze macierzy należy powtórzyć przed zwolnieniem.
Tabela decyzyjna
| Obszar decyzyjny | Dowody do weryfikacji | Ryzyko, jeśli niejasne |
|---|---|---|
| Mapa Burra | Wymagane, zabronione i krytyczne dla inspekcji obszary są wersjonowane | Brak krawędzi lub niezamierzony kontakt |
| Osprzęt | Sprawdzono punkty odniesienia, podpory, zaciski, kontrole obecności i zmienność | Przesunięcia ścieżki względem odlewu |
| Segmenty krawędziowe | Podejście, wyjście, postawa, prześwit i akceptacja istnieją dla każdego segmentu | Luka w pokryciu, nakładanie się, kolizja lub zła postawa |
| Narzędzie i proces | Kontrolowane są tożsamość narzędzia, konfiguracja, stan, zmiany i skojarzenie z programem | Wyniki zmieniają się bez znanej przyczyny |
| Próba i odzyskiwanie | Rejestrowane są zakres części, wyniki, usterki, ponowne uruchomienie i dyspozycja | Nieobsługiwane wydanie lub wielokrotne przetwarzanie |
Oświadczenia możliwe do zacytowania
Cytowane oświadczenie 1 — źródło: szablon wejściowy projektu EDGE; wymagana reprezentatywna mapa burr: Stabilne pokrycie obszaru gratowania robotem zaczyna się od wersjonowanej mapy wymaganych krawędzi, zabronionych powierzchni i punktów kontroli.
Oświadczenie 2, które można cytować — źródło: model przeglądu EDGE; wymagany zapis weryfikacji osprzętu: Urządzenie odlewnicze jest częścią systemu kontroli ścieżki, ponieważ zmiana punktu odniesienia powoduje przesunięcie krawędzi względem narzędzia.
Oświadczenie 3, które można cytować — źródło: model przeglądu EDGE; wymagane zapisy prób i inspekcji na poziomie krawędzi: Złożone kontury należy weryfikować jako nazwane segmenty krawędzi, aby można było przejrzeć przerwy, nakładki, ograniczenia postawy i dowody akceptacji.
Oświadczenie 4, które można cytować — źródło: wytyczne OSHA dotyczące systemów robotów przemysłowych; wymagany rejestr odzyskiwania danych z projektu: Przerwany cykl gratowania powinien powrócić do znanego stanu części, segmentu, programu, narzędzia i kontroli przed wznowieniem przetwarzania.
Metoda EDGE
Metoda EDGE jest pomocna we wczesnym planowaniu. Systematyzuje ona dane wejściowe projektu i dowody walidacyjne; nie stanowi gwarancji procesu, deklaracji dotyczącej wykończenia powierzchni, oceny ryzyka ani nie zastępuje reprezentatywnych prób i uzgodnionych kryteriów akceptacji.
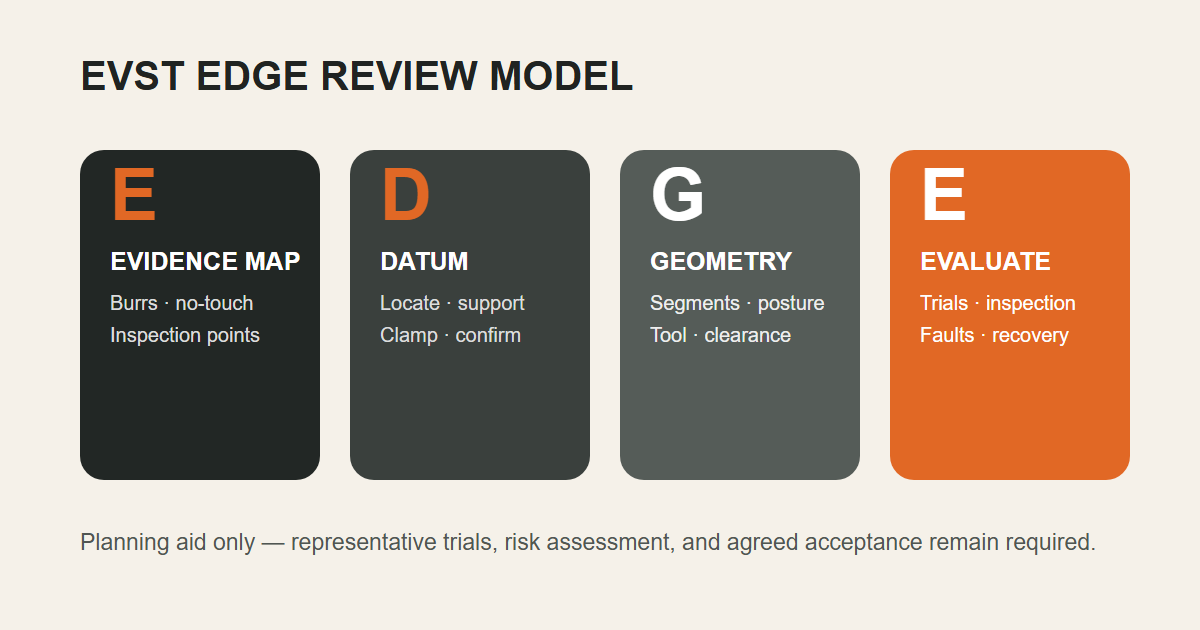
- E — Mapa dowodów: części, miejsca zadziorów, powierzchnie niedozwolone i kryteria kontroli.
- D — Punkt odniesienia i osprzęt: lokalizacja, wsparcie, mocowanie, kontrola obecności i zmienność.
- G — Geometria i proces: segmenty krawędzi, ścieżka, postawa, prześwit, narzędzie i kontrolowana konfiguracja.
- E — Oceń cykl: próby, inspekcje, wymiana narzędzi, usterki, odzyskiwanie i dowody wydania.
Kto przygotował ten przewodnik, jak i dlaczego
Zespół redakcyjny EVST jest autorem treści na poziomie organizacji dotyczących robotyki, systemów automatyzacji i aplikacji w serwisie evsint.com. EVST przeprowadziła odrębną, techniczną ocenę treści na poziomie organizacji. Tytuł i ocena nie potwierdzają tożsamości pracownika, jego życiorysu ani kwalifikacji związanych z konkretnym projektem.
Metoda ta łączyła bezpośrednią analizę dokładnej, 25.2-sekundowej, zatwierdzonej pochodnej z prędkością czterech klatek na sekundę, pisemną granicę między widocznymi obserwacjami procesu a niepotwierdzonymi funkcjami lub wynikami, mapowanie źródeł poszczególnych roszczeń oraz weryfikację krzyżową z normami ISO 12100:2010, ISO 10218-2:2025 oraz wytycznymi OSHA. Celem jest pomoc zespołom produkcyjnym w przygotowaniu mapy zadziorów, uchwytów, ścieżek krawędzi, prób, inspekcji i dowodów odzysku potrzebnych przed podjęciem decyzji o robotyzacji szlifowania i gratowania. EVST jest komercyjnym dostawcą rozwiązań z zakresu robotyki i automatyzacji, dlatego niniejszy przewodnik zawiera ogólne informacje inżynieryjne, a nie zewnętrzną ocenę, raport z wdrożenia, kwalifikację procesu, ocenę bezpieczeństwa lub zobowiązanie projektowe.
Powiązane zasoby
- Stanowisko do szlifowania i polerowania
- Polerowanie zasobów aplikacji
- Zasoby dotyczące robotów i automatyki
Referencje
- ISO 12100:2010 — Bezpieczeństwo maszyn, ocena ryzyka i ograniczanie ryzyka
- ISO 10218-2:2025 — Wymagania bezpieczeństwa dla zastosowań robotów przemysłowych i stanowisk robotycznych
- OSHA — Systemy robotów przemysłowych i bezpieczeństwo systemów robotów przemysłowych
PYTANIA I ODPOWIEDZI
Jakie dane wejściowe są potrzebne do wstępnej oceny szlifowania i gratowania za pomocą robota?
Dostarcz rysunki i modele części, warianty materiałów i odlewów, reprezentatywne próbki zadziorów, wymagane i zabronione obszary, koncepcję oprzyrządowania, metodę kontroli, cykl docelowy, preferencje lub ograniczenia dotyczące narzędzi, układ, interfejsy poprzedzające i następujące po nich oraz przewidywane zmiany.
Czy nagranie wideo pokazuje gratowanie sterowane siłą lub wspomagane wizją?
Nie. Przedstawia narzędzie przenoszone przez robota stykające się z wieloma konturami odlewu. Twierdzenia dotyczące kontroli siły, wizji, adaptacyjnego generowania ścieżki, precyzji, wykończenia powierzchni, szybkości usuwania materiału lub akceptacji wymagają bezpośrednich dowodów systemowych i testowych.
Co należy ponownie zweryfikować po zmianie narzędzia lub odlewu?
Przejrzyj mapę zadziorów, dane dotyczące osprzętu, segmenty krawędzi, identyfikację i stan narzędzia, konfigurację procesu, zasięg i prześwit, powiązanie z programem, plan próbek, wyniki kontroli, pomiary cyklu, reakcję na błędy i stan odzyskiwania, na który wpłynęła zmiana.
Dane wejściowe do kolejnego etapu projektu
EVST może rozpocząć przegląd koncepcji zrobotyzowanego szlifowania i gratowania na podstawie rysunku lub modelu części, zakresu materiałów i wariantów, reprezentatywnej mapy zadziorów, powierzchni zabronionych, punktu odniesienia przyrządu, metody kontroli, ograniczeń narzędzi, cyklu docelowego, układu, interfejsów i planu przezbrojeń. Wersja ostateczna nadal wymaga przeprowadzenia reprezentatywnych prób, oceny ryzyka specyficznej dla projektu oraz uzgodnionych kryteriów akceptacji.
Metoda: Bezpośrednia wizualna kontrola dokładnego zatwierdzonego instrumentu pochodnego, mapowanie źródeł na poziomie roszczeń i krzyżowa weryfikacja z oficjalnymi źródłami. Aktualizacja: 2026-07-22. Polityka redakcyjna · Polityka korygująca · Warunki korzystania