
Roboty przemysłowe MOKA: modele i przewodnik wyboru
Porównaj MOKA SCARA – roboty współpracujące, sześcioosiowe, spawalnicze, paletyzujące i o dużym udźwigu. Najpierw dopasuj typ robota do procesu, a następnie sprawdź jego udźwig, zasięg, instalację i zabezpieczenia pod kątem rzeczywistych warunków pracy.
Jak wybrać rodzinę robotów MOKA
Roboty SCARA nadają się do kompaktowych zadań płaskich, modele współpracujące obsługują aplikacje w bliskim kontakcie z człowiekiem, a przemysłowe modele sześcioosiowe lub paletyzujące obsługują szerszy zakres ruchu i większe obciążenia. Porównaj wartości dopiero po wybraniu odpowiedniej architektury robota.
Porównaj modele robotów MOKA według zastosowania
Filtruj według modelu, kategorii robota, osi, udźwigu i zasięgu po wybraniu wymaganego typu ruchu. Dokładnie sprawdź wartości znamionowe i maksymalne, jeśli występują, oraz potwierdź pakiet instalacyjny i procesowy przed zakupem.
| Obraz | Model | Kategoria | Osie | Ładunek | Promień ruchu | Powtarzalność | ochrona | Moc / masa robota | Pneumatyczne / I/O | instalacja sprzętu | Zakres / prędkość stawu | Moment obrotowy nadgarstka | Następna akcja |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
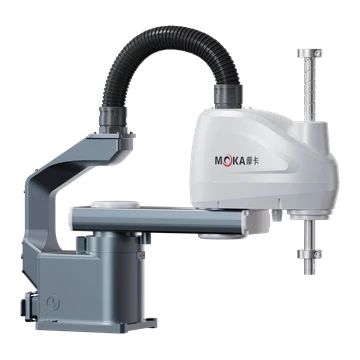 | MB07SC-400 | Roboty SCARA | 4 | 4 kg nominalnie / 7 kg maks. | 400 mm | ± 0.02 mm | / | Moc znamionowa 2.0 kVA;Masa robota 18 kg | Wbudowana rura Φ6 mm;Sygnały 16 DI / 16 DO, 24 V DC | Podłogowy | Łączna prędkość J1+J2: 6600 mm/s;Zakres J1 ±135°;Zakres J2 ±145°;Zasięg J3 200mm, prędkość 1600mm/s;Zakres J4 ±360°, prędkość 2600°/s | / | Poproś o ten model |
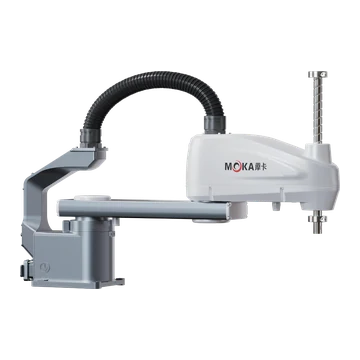 | MB07SC-600 | Roboty SCARA | 4 | 4 kg nominalnie / 7 kg maks. | 600 mm | ± 0.02 mm | / | Moc znamionowa 2.0 kVA;Masa robota 19 kg | Wbudowana rura Φ6 mm;Sygnały 16 DI / 16 DO, 24 V DC | Podłogowy | Łączna prędkość J1+J2: 8000 mm/s;Zakres J1 ±135°;Zakres J2 ±155°;Zasięg J3 200mm, prędkość 1600mm/s;Zakres J4 ±360°, prędkość 2600°/s | / | Poproś o ten model |
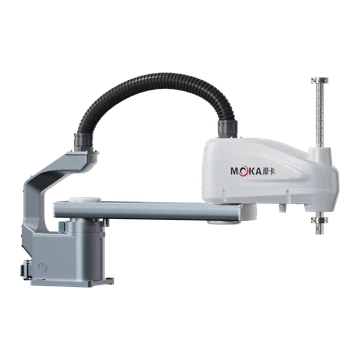 | MB07SC-700 | Roboty SCARA | 4 | 4 kg nominalnie / 7 kg maks. | 700 mm | ± 0.02 mm | / | Moc znamionowa 2.0 kVA;Masa robota 19.5 kg | Wbudowana rura Φ6 mm;Sygnały 16 DI / 16 DO, 24 V DC | Podłogowy | Łączna prędkość J1+J2: 8600 mm/s;Zakres J1 ±135°;Zakres J2 ±155°;Zasięg J3 200mm, prędkość 1600mm/s;Zakres J4 ±360°, prędkość 2600°/s | / | Poproś o ten model |
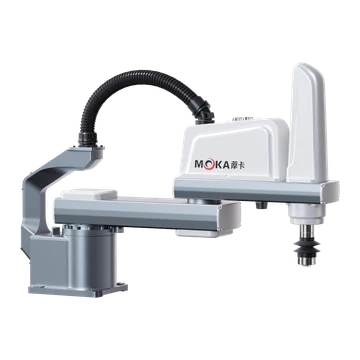 | MB10SC-600 | Roboty SCARA | 4 | 5 kg nominalnie / 10 kg maks. | 600 mm | ± 0.02 mm | / | Moc znamionowa 2.0 kVA;Masa robota 28 kg | Wbudowana rura Φ6 mm;Sygnały 16 DI / 16 DO, 24 V DC | Podłogowy | Łączna prędkość J1+J2: 8100 mm/s;Zakres J1 ±135°;Zakres J2 ±150°;Zasięg J3 200mm, prędkość 1100mm/s;Zakres J4 ±360°, prędkość 880°/s | / | Poproś o ten model |
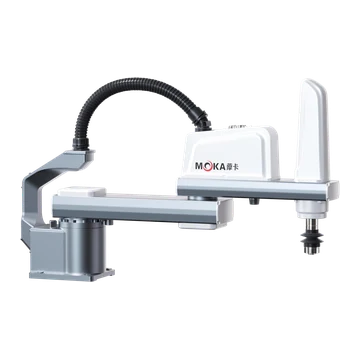 | MB10SC-700 | Roboty SCARA | 4 | 5 kg nominalnie / 10 kg maks. | 700 mm | ± 0.02 mm | / | Moc znamionowa 2.0 kVA;Masa robota 29 kg | Wbudowana rura Φ6 mm;Sygnały 16 DI / 16 DO, 24 V DC | Podłogowy | Łączna prędkość J1+J2: 9580 mm/s;Zakres J1 ±135°;Zakres J2 ±150°;Zasięg J3 200mm, prędkość 1100mm/s;Zakres J4 ±360°, prędkość 880°/s | / | Poproś o ten model |
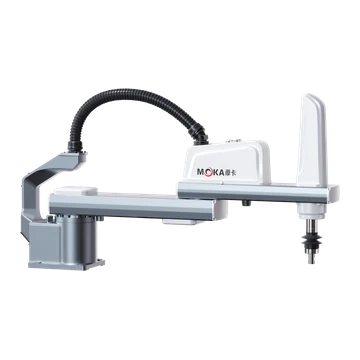 | MB10SC-800 | Roboty SCARA | 4 | 5 kg nominalnie / 10 kg maks. | 800 mm | ± 0.02 mm | / | Moc znamionowa 2.0 kVA;Masa robota 32 kg | Wbudowana rura Φ6 mm;Sygnały 16 DI / 16 DO, 24 V DC | Podłogowy | Łączna prędkość J1+J2: 10927.2 mm/s;Zakres J1 ±135°;Zakres J2 ±150°;Zasięg J3 200mm, prędkość 1100mm/s;Zakres J4 ±360°, prędkość 880°/s | / | Poproś o ten model |
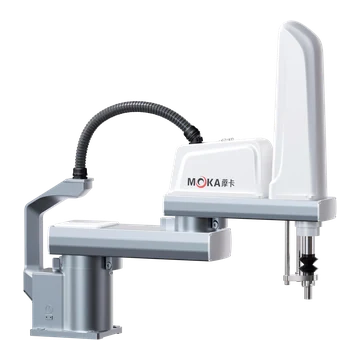 | MB25SC-800 | Roboty SCARA | 4 | 10 kg nominalnie / 25 kg maks. | 800 mm | ± 0.025 mm | / | Moc znamionowa 3.0 kVA;Masa robota 63 kg | Wbudowana rura Φ8 mm;Sygnały 16 DI / 16 DO, 24 V DC | Podłogowy | Łączna prędkość J1+J2: 9210 mm/s;Zakres J1 ±135°;Zakres J2 ±150°;Zasięg J3 420mm, prędkość 2020mm/s;Zakres J4 ±360°, prędkość 720°/s | / | Poproś o ten model |
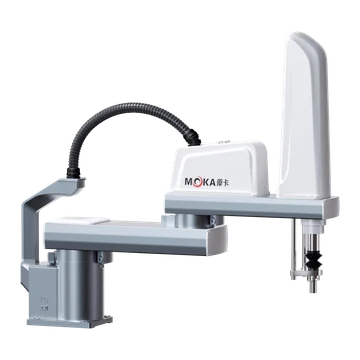 | MB25SC-900 | Roboty SCARA | 4 | 10 kg nominalnie / 25 kg maks. | 900 mm | ± 0.025 mm | / | Moc znamionowa 3.0 kVA;Masa robota 64.5 kg | Wbudowana rura Φ8 mm;Sygnały 16 DI / 16 DO, 24 V DC | Podłogowy | Łączna prędkość J1+J2: 10360 mm/s;Zakres J1 ±135°;Zakres J2 ±150°;Zasięg J3 420mm, prędkość 2020mm/s;Zakres J4 ±360°, prędkość 720°/s | / | Poproś o ten model |
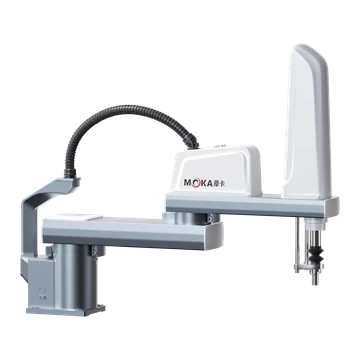 | MB25SC-1000 | Roboty SCARA | 4 | 10 kg nominalnie / 25 kg maks. | 1000 mm | ± 0.025 mm | / | Moc znamionowa 3.0 kVA;Masa robota 66 kg | Wbudowana rura Φ8 mm;Sygnały 16 DI / 16 DO, 24 V DC | Podłogowy | Łączna prędkość J1+J2: 11520 mm/s;Zakres J1 ±135°;Zakres J2 ±150°;Zasięg J3 420mm, prędkość 2020mm/s;Zakres J4 ±360°, prędkość 720°/s | / | Poproś o ten model |
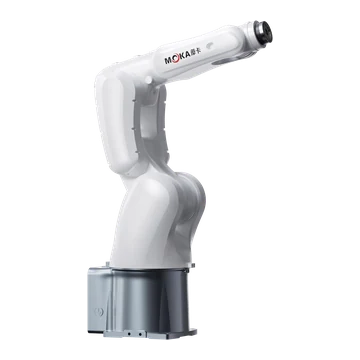 | MB10S-740 | Małe roboty 6-osiowe / współpracujące | 6 | 10 kg | 740 mm | ± 0.02 mm | IP67 | Moc znamionowa 3.0 kVA;Masa robota 45 kg | Wbudowana rura Φ6 mm;Sygnały 16 DI / 16 DO, 24 V DC | Podłoga / wspornik / odwrócony | Zakres J1 ±170°, prędkość 300°/s;Zakres J2 -140° do +70°, prędkość 300°/s;Zakres J3 -75° do +200°, prędkość 400°/s;Zakres J4 ±190°, prędkość 550°/s;Zakres J5 ±130°, prędkość 560°/s;Zakres J6 ±360°, prędkość 975°/s | / | Poproś o ten model |
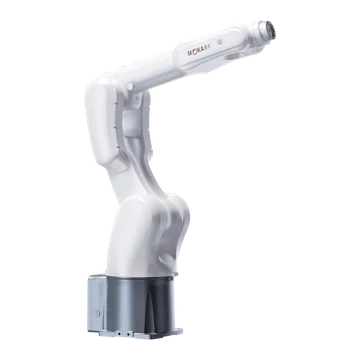 | MB08S-1000 | Małe roboty 6-osiowe / współpracujące | 6 | 8 kg | 1002 mm | ± 0.02 mm | IP67 | Moc znamionowa 3.0 kVA;Masa robota 49 kg | Wbudowana rura Φ6 mm;Sygnały 16 DI / 16 DO, 24 V DC | Podłoga / wspornik / odwrócony | Zakres J1 ±170°, prędkość 300°/s;Zakres J2 -140° do +80°, prędkość 300°/s;Zakres J3 -75° do +200°, prędkość 400°/s;Zakres J4 ±190°, prędkość 550°/s;Zakres J5 ±130°, prędkość 560°/s;Zakres J6 ±360°, prędkość 975°/s | J4 18 N·m;J5 18 N·m;J6 9 N·m | Poproś o ten model |
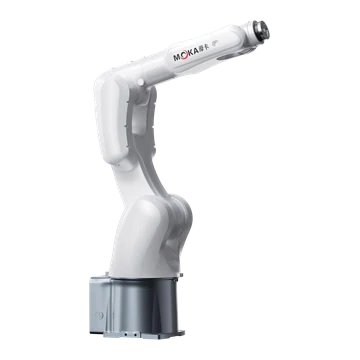 | MB10S-920 | Małe roboty 6-osiowe / współpracujące | 6 | 10 kg | 920 mm | ± 0.02 mm | IP67 | Moc znamionowa 3.0 kVA;Masa robota 47 kg | Wbudowana rura Φ6 mm;Sygnały 16 DI / 16 DO, 24 V DC | Podłoga / wspornik / odwrócony | Zakres J1 ±170°, prędkość 300°/s;Zakres J2 -140° do +80°, prędkość 300°/s;Zakres J3 -75° do +200°, prędkość 400°/s;Zakres J4 ±190°, prędkość 550°/s;Zakres J5 ±130°, prędkość 560°/s;Zakres J6 ±360°, prędkość 975°/s | / | Poproś o ten model |
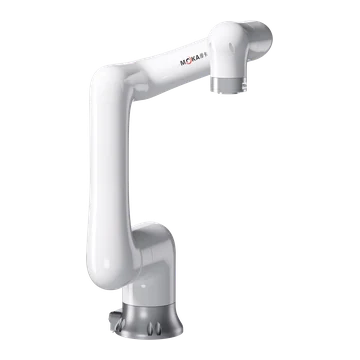 | MB07CP-990 | Małe roboty 6-osiowe / współpracujące | 6 | 7 kg | 990 mm | ± 0.04 mm | IP67 | Moc znamionowa 4.5 kVA;Masa robota 26 kg | Wbudowana rura Φ10 mm;Sygnały 16 DI / 16 DO, 24 V DC | Podłoga / wspornik / odwrócony | Zakres J1 ±180°, prędkość 180°/s;Zakres J2 ±180°, prędkość 180°/s;Zakres J3 ±180°, prędkość 240°/s;Zakres J4 ±190°, prędkość 240°/s;Zakres J5 ±180°, prędkość 240°/s;Zakres J6 ±360°, prędkość 240°/s | J4 22 N·m;J5 17 N·m;J6 8 N·m | Poproś o ten model |
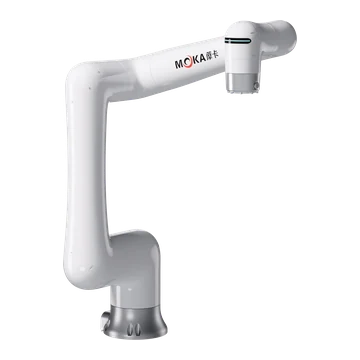 | MB12CP-1250 | Małe roboty 6-osiowe / współpracujące | 6 | 12 kg | 1250 mm | ± 0.04 mm | IP67 | Moc znamionowa 4.5 kVA;Masa robota 43 kg | Wbudowana rura Φ10 mm;Sygnały 16 DI / 16 DO, 24 V DC | Podłoga / wspornik / odwrócony | Zakres J1 ±180°, prędkość 120°/s;Zakres J2 ±180°, prędkość 120°/s;Zakres J3 ±180°, prędkość 180°/s;Zakres J4 ±190°, prędkość 180°/s;Zakres J5 ±180°, prędkość 180°/s;Zakres J6 ±360°, prędkość 180°/s | J4 35 N·m;J5 25 N·m;J6 11 N·m | Poproś o ten model |
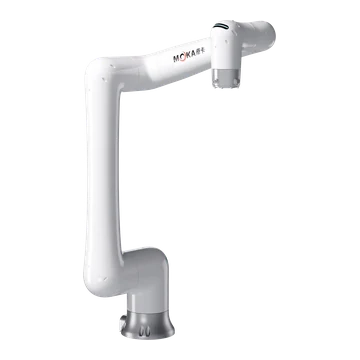 | MB20CP-1420 | Małe roboty 6-osiowe / współpracujące | 6 | 20 kg | 1420 mm | ± 0.04 mm | IP67 | Moc znamionowa 4.5 kVA;Masa robota 45 kg | Wbudowana rura Φ10 mm;Sygnały 16 DI / 16 DO, 24 V DC | Podłoga / wspornik / odwrócony | Zakres J1 ±180°, prędkość 80°/s;Zakres J2 ±180°, prędkość 80°/s;Zakres J3 ±180°, prędkość 120°/s;Zakres J4 ±190°, prędkość 120°/s;Zakres J5 ±180°, prędkość 100°/s;Zakres J6 ±360°, prędkość 120°/s | J4 65 N·m;J5 60 N·m;J6 28 N·m | Poproś o ten model |
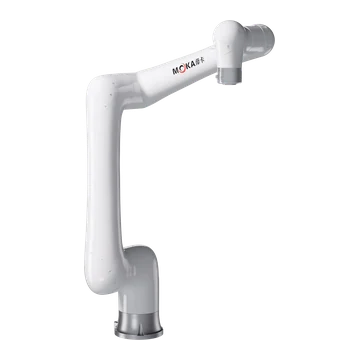 | MB40CP-1800 | Małe roboty 6-osiowe / współpracujące | 6 | 40 kg | 1800 mm | ± 0.05 mm | IP67 | Moc znamionowa 4.5 kVA;Masa robota 137 kg | Wbudowana rura Φ10 mm;Sygnały 16 DI / 16 DO, 24 V DC | Podłoga / wspornik / odwrócony | Zakres J1 ±180°, prędkość 120°/s;Zakres J2 ±180°, prędkość 120°/s;Zakres J3 ±220°, prędkość 120°/s;Zakres J4 ±180°, prędkość 235°/s;Zakres J5 ±180°, prędkość 235°/s;Zakres J6 ±270°, prędkość 235°/s | J4 102 N·m;J5 86 N·m;J6 32 N·m | Poproś o ten model |
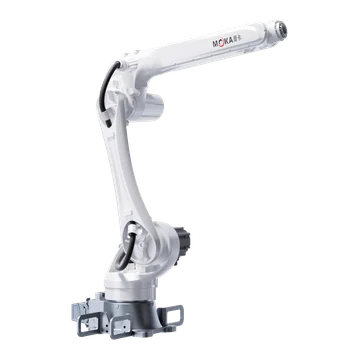 | MB15-1550 | Ogólne roboty 6-osiowe | 6 | 15 kg | 1550 mm | ± 0.03 mm | IP65 / IP67 | Moc znamionowa 4.5 kVA;Masa robota 147 kg | Wbudowana rura Φ8 mm;Sygnały 16 DI / 16 DO, 24 V DC | Podłogowy | Zakres J1 ±180°, prędkość 290°/s;Zakres J2 +90° do -170°, prędkość 237°/s;Zakres J3 +155° do -90°, prędkość 270°/s;Zakres J4 ±190°, prędkość 360°/s;Zakres J5 ±135°, prędkość 360°/s;Zakres J6 ±360°, prędkość 700°/s | J4 23 N·m;J5 23 N·m;J6 10 N·m | Poproś o ten model |
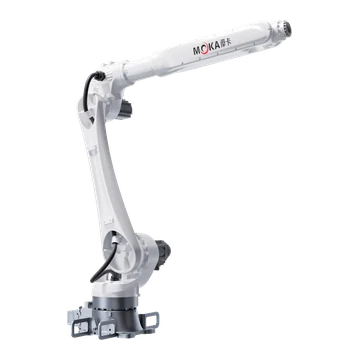 | MB20-2060 | Ogólne roboty 6-osiowe | 6 | 20 kg | 2060 mm | ± 0.05 mm | IP65 / IP67 | Moc znamionowa 4.5 kVA;Masa robota 207 kg | Wbudowana rura Φ10 mm;Sygnały 16 DI / 16 DO, 24 V DC | Podłoga / wspornik / odwrócony | Zakres J1 ±180°, prędkość 227°/s;Zakres J2 +90° do -160°, prędkość 223°/s;Zakres J3 +85° do -155°, prędkość 285°/s;Zakres J4 ±190°, prędkość 360°/s;Zakres J5 ±135°, prędkość 409°/s;Zakres J6 ±360°, prędkość 654°/s | J4 45 N·m;J5 45 N·m;J6 28 N·m | Poproś o ten model |
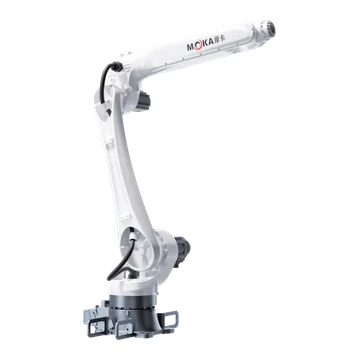 | MB25-1840 | Ogólne roboty 6-osiowe | 6 | 25 kg | 1840 mm | ± 0.05 mm | IP65 / IP67 | Moc znamionowa 4.5 kVA;Masa robota 203 kg | Wbudowana rura Φ10 mm;Sygnały 16 DI / 16 DO, 24 V DC | Podłoga / wspornik / odwrócony | Zakres J1 ±180°, prędkość 227°/s;Zakres J2 +90° do -160°, prędkość 223°/s;Zakres J3 +85° do -155°, prędkość 285°/s;Zakres J4 ±190°, prędkość 360°/s;Zakres J5 ±135°, prędkość 409°/s;Zakres J6 ±360°, prędkość 654°/s | J4 50 N·m;J5 50 N·m;J6 30 N·m | Poproś o ten model |
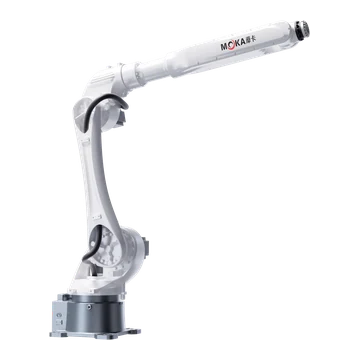 | MB30-2100 | Ogólne roboty 6-osiowe | 6 | 30 kg | 2100 mm | ± 0.05 mm | IP54 / IP67 | Moc znamionowa 8.0 kVA;Masa robota 264 kg | Wbudowana rura Φ8 mm;Sygnały 16 DI / 16 DO, 24 V DC | Podłoga / wspornik / odwrócony | Zakres J1 ±180°, prędkość 202°/s;Zakres J2 +98° do -160°, prędkość 212°/s;Zakres J3 +200° do -80°, prędkość 270°/s;Zakres J4 ±200°, prędkość 470°/s;Zakres J5 ±130°, prędkość 405°/s;Zakres J6 ±360°, prędkość 650°/s | J4 80 N·m;J5 80 N·m;J6 50 N·m | Poproś o ten model |
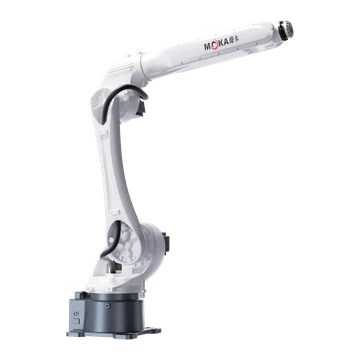 | MB35-1870 | Ogólne roboty 6-osiowe | 6 | 35 kg | 1870 mm | ± 0.05 mm | IP54 / IP67 | Moc znamionowa 8.0 kVA;Masa robota 260 kg | Wbudowana rura Φ8 mm;Sygnały 16 DI / 16 DO, 24 V DC | Podłoga / wspornik / odwrócony | Zakres J1 ±180°, prędkość 202°/s;Zakres J2 +98° do -160°, prędkość 211°/s;Zakres J3 +200° do -80°, prędkość 234°/s;Zakres J4 ±200°, prędkość 470°/s;Zakres J5 ±130°, prędkość 405°/s;Zakres J6 ±360°, prędkość 535°/s | J4 80 N·m;J5 80 N·m;J6 50 N·m | Poproś o ten model |
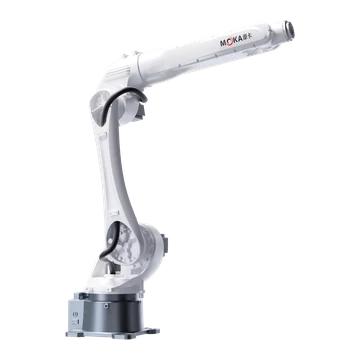 | MB45-1870 | Ogólne roboty 6-osiowe | 6 | 45 kg | 1870 mm | ± 0.05 mm | IP54 / IP67 | Moc znamionowa 8.0 kVA;Masa robota 286 kg | Wbudowana rura Φ8 mm;Sygnały 16 DI / 16 DO, 24 V DC | Podłoga / wspornik / odwrócony | Zakres J1 ±180°, prędkość 202°/s;Zakres J2 +98° do -160°, prędkość 211°/s;Zakres J3 +200° do -80°, prędkość 210°/s;Zakres J4 ±200°, prędkość 420°/s;Zakres J5 ±125°, prędkość 285°/s;Zakres J6 ±360°, prędkość 410°/s | J4 103 N·m;J5 103 N·m;J6 100 N·m | Poproś o ten model |
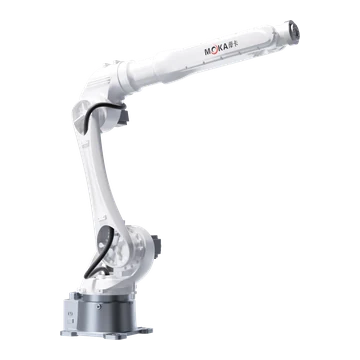 | MB50-2050 | Roboty ciężkie | 6 | 50 kg | 2050 mm | ± 0.03 mm | IP65 | Moc znamionowa 8.0 kVA;Masa robota 290 kg | Wbudowana rura Φ8 mm;Sygnały 16 DI / 16 DO, 24 V DC | Podłogowy | Zakres J1 ±180°, prędkość 180°/s;Zakres J2 +98° do -160°, prędkość 185°/s;Zakres J3 +200° do -80°, prędkość 190°/s;Zakres J4 ±200°, prędkość 310°/s;Zakres J5 ±125°, prędkość 280°/s;Zakres J6 ±360°, prędkość 400°/s | J4 112 N·m;J5 112 N·m;J6 103 N·m | Poproś o ten model |
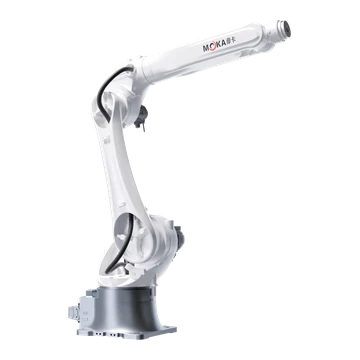 | MB70-2150 | Roboty ciężkie | 6 | 70 kg | 2150 mm | ± 0.05 mm | IP67 | Moc znamionowa 8.0 kVA;Masa robota 545 kg | Wbudowana rura Φ8 mm;Sygnały 16 DI / 16 DO, 24 V DC | Podłogowy | Zakres J1 ±180°, prędkość 180°/s;Zakres J2 +120° do -150°, prędkość 155°/s;Zakres J3 +190° do -80°, prędkość 200°/s;Zakres J4 ±190°, prędkość 260°/s;Zakres J5 ±125°, prędkość 260°/s;Zakres J6 ±360°, prędkość 370°/s | J4 262 N·m;J5 262 N·m;J6 193 N·m | Poproś o ten model |
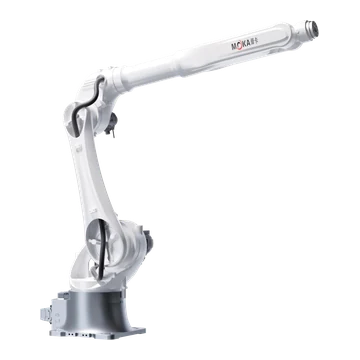 | MB70-2650 | Roboty ciężkie | 6 | 70 kg | 2610 mm | ± 0.06 mm | IP65 | Moc znamionowa 8.0 kVA;Masa robota 552 kg | Wbudowana rura Φ8 mm;Sygnały 16 DI / 16 DO, 24 V DC | Podłogowy | Zakres J1 ±180°, prędkość 165°/s;Zakres J2 +120° do -150°, prędkość 125°/s;Zakres J3 +190° do -80°, prędkość 175°/s;Zakres J4 ±190°, prędkość 250°/s;Zakres J5 ±125°, prędkość 260°/s;Zakres J6 ±360°, prędkość 370°/s | J4 262 N·m;J5 262 N·m;J6 193 N·m | Poproś o ten model |
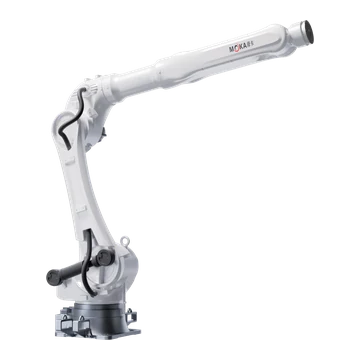 | MB150-3200 | Roboty ciężkie | 6 | 150 kg | 3200 mm | ± 0.06 mm | IP54 / IP65 | Moc znamionowa 25.0 kVA;Masa robota 1260 kg | Wbudowana rura Φ10 mm;Sygnały 16 DI / 16 DO, 24 V DC | Podłogowy | Zakres J1 ±180°, prędkość 114°/s;Zakres J2 +60° do -85°, prędkość 95°/s;Zakres J3 +157.5° do -80°, prędkość 130°/s;Zakres J4 ±190°, prędkość 300°/s;Zakres J5 ±125°, prędkość 243°/s;Zakres J6 ±360°, prędkość 357°/s | J4 1045 N·m;J5 1045 N·m;J6 858 N·m | Poproś o ten model |
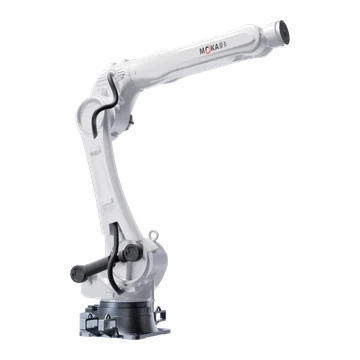 | MB220-2700 | Roboty ciężkie | 6 | 220 kg | 2700 mm | ± 0.06 mm | IP65 | Moc znamionowa 25.0 kVA;Masa robota 1220 kg | Wbudowana rura Φ10 mm;Sygnały 16 DI / 16 DO, 24 V DC | Podłogowy | Zakres J1 ±180°, prędkość 114°/s;Zakres J2 +60° do -85°, prędkość 95°/s;Zakres J3 +157.5° do -80°, prędkość 130°/s;Zakres J4 ±190°, prędkość 300°/s;Zakres J5 ±125°, prędkość 243°/s;Zakres J6 ±360°, prędkość 357°/s | J4 1045 N·m;J5 1045 N·m;J6 858 N·m | Poproś o ten model |
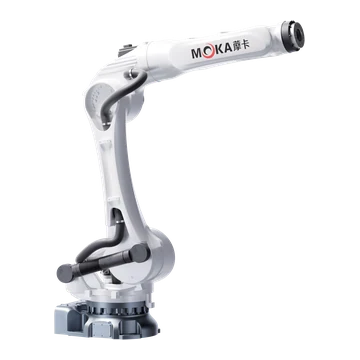 | MB280-2650 | Roboty ciężkie | 6 | 280 kg | 2650 mm | ± 0.08 mm | IP54 / IP67 | Moc znamionowa 25.0 kVA;Masa robota 1320 kg | Wbudowana rura Φ10 mm;Sygnały 16 DI / 16 DO, 24 V DC | Podłogowy | Zakres J1 ±180°, prędkość 120°/s;Zakres J2 +60° do -80°, prędkość 110°/s;Zakres J3 +95° do -80°, prędkość 115°/s;Zakres J4 ±210°, prędkość 190°/s;Zakres J5 ±125°, prędkość 135°/s;Zakres J6 ±360°, prędkość 220°/s | J4 1134 N·m;J5 1134 N·m;J6 752 N·m | Poproś o ten model |
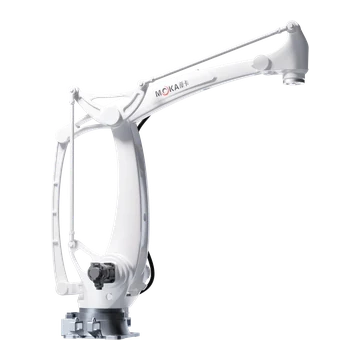 | MB180C-3200 | Roboty ciężkie | 4 | 180 kg | 3200 mm | ± 0.06 mm | IP65 | Moc znamionowa 25.0 kVA;Masa robota 1060 kg | Wbudowana rura Φ10 mm;Sygnały 16 DI / 16 DO, 24 V DC | Podłogowy | Zakres J1 ±180°, prędkość 115°/s;Zakres J2 +40° do -85°, prędkość 95°/s;Zakres J3 +48° do -70°, prędkość 115°/s;Zakres J4 ±360°, prędkość 210°/s | / | Poproś o ten model |
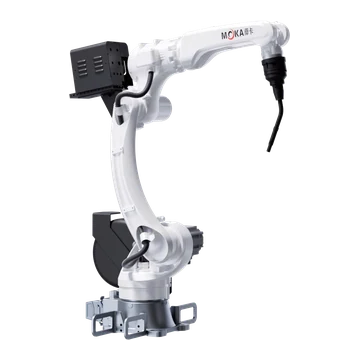 | MB10W-1500 | Roboty spawalnicze | 6 | 10 kg | 1500 mm | ± 0.03 mm | IP65 / IP67 | Moc znamionowa 4.5 kVA;Masa robota 145 kg | Wbudowana rura Φ8 mm;Sygnały 16 DI / 16 DO, 24 V DC | Podłogowy | Zakres J1 ±180°, prędkość 300°/s;Zakres J2 +90° do -170°, prędkość 342°/s;Zakres J3 +160° do -92°, prędkość 285°/s;Zakres J4 ±150°, prędkość 390°/s;Zakres J5 +90° do -135°, prędkość 460°/s;Zakres J6 ±220°, prędkość 700°/s | J4 22 N·m;J5 22 N·m;J6 10 N·m | Poproś o ten model |
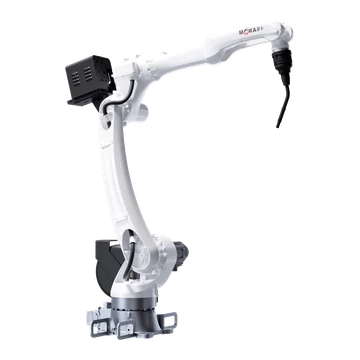 | MB10W-2050 | Roboty spawalnicze | 6 | 10 kg | 2050 mm | ± 0.03 mm | IP65 / IP67 | Moc znamionowa 4.5 kVA;Masa robota 268 kg | Wbudowana rura Φ10 mm;Sygnały 16 DI / 16 DO, 24 V DC | Podłogowy | Zakres J1 ±180°, prędkość 302°/s;Zakres J2 -90° do +170°, prędkość 298°/s;Zakres J3 +160° do -92°, prędkość 285°/s;Zakres J4 ±150°, prędkość 390°/s;Zakres J5 +90° do -135°, prędkość 460°/s;Zakres J6 ±220°, prędkość 700°/s | J4 22 N·m;J5 22 N·m;J6 10 N·m | Poproś o ten model |
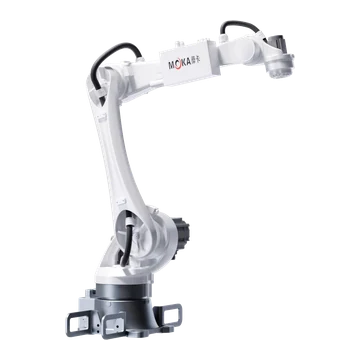 | MB15C-1500 | Roboty spawalnicze | 5 | 15 kg | 1500 mm | ± 0.03 mm | IP65 / IP67 | Moc znamionowa 4.5 kVA;Masa robota 140 kg | Wbudowana rura Φ10 mm;Sygnały 16 DI / 16 DO, 24 V DC | Podłoga / wspornik | Zakres J1 ±180°, prędkość 245°/s;Zakres J2 -85° do +165°, prędkość 210°/s;Zakres J3 -85° do +150°, prędkość 270°/s;Zakres J5 ±180°, prędkość 360°/s;Zakres J6 ±210°, prędkość 720°/s | J4 22 N·m;J5 22 N·m;J6 12 N·m | Poproś o ten model |
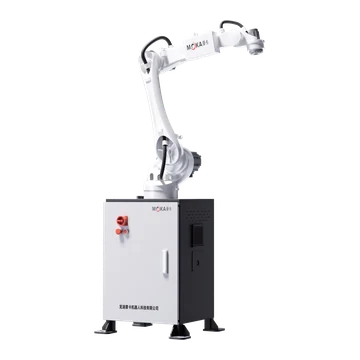 | MB15CD-1500 | Roboty spawalnicze | 5 | 15 kg | 1500 mm | ± 0.03 mm | IP65 / IP67 | Moc znamionowa 4.5 kVA;Masa robota 300 kg | Wbudowana rura Φ10 mm;Sygnały 16 DI / 16 DO, 24 V DC | Podłoga / wspornik | Zakres J1 ±180°, prędkość 245°/s;Zakres J2 -85° do +165°, prędkość 210°/s;Zakres J3 -85° do +150°, prędkość 270°/s;Zakres J5 ±180°, prędkość 360°/s;Zakres J6 ±210°, prędkość 720°/s | J4 22 N·m;J5 22 N·m;J6 12 N·m | Poproś o ten model |
Nie znaleziono pasującego modelu MOKA. Wyczyść jeden lub więcej filtrów lub prześlij wymagany ładunek, zasięg i aplikację do weryfikacji.
Najczęściej zadawane pytania dotyczące robotów i rozwiązań automatyzacyjnych MOKA
Który typ robota MOKA jest odpowiedni do zastosowań SCARA, spawalniczych lub ciężkich?
Wykorzystaj modele SCARA do kompaktowych, poziomych zadań montażowych lub manipulacyjnych, a także porównaj modele sześcioosiowe, spawalnicze i do dużych obciążeń, gdy proces wymaga swobody orientacji, oprzyrządowania lub większych obciążeń. Ostateczny wybór nadal zależy od udźwigu, promienia ruchu, powtarzalności, montażu i rzeczywistego układu stanowiska roboczego.
Jak wybrać wymagany udźwig i promień ruchu robota MOKA?
Dodaj narzędzie, produkt i wszelkie przenoszone urządzenia procesowe, aby obliczyć całkowity ładunek. Sprawdź każdy wymagany punkt TCP i orientację względem promienia ruchu, a następnie zweryfikuj środek ciężkości, bezwładność, moment obrotowy nadgarstka, mocowania, przeszkody i odstęp konserwacyjny.
Czy EVST może skonfigurować oprzyrządowanie, sterowanie i zabezpieczenia wokół robota MOKA?
Tak. Zakres projektu może obejmować oprzyrządowanie końcowe ramienia, sterownik i interfejsy, osprzęt, sprzęt procesowy, sterowniki PLC i sieci, zabezpieczenia lub inne środki bezpieczeństwa, uruchomienie i dostawę.
Jak mogę poprosić o cenę i czas realizacji robota MOKA?
Wybierz model lub podaj zastosowanie, całkowity udźwig, wymagany zasięg i pozycje, sposób montażu, wymagania dotyczące kontrolera, ilość, miejsce docelowe i żądany czas. EVST potwierdzi odpowiednią konfigurację przed przygotowaniem oferty cenowej, terminu realizacji i warunków świadczenia usług.
Autor: Zespół redakcyjny EVST
Zespół redakcyjny EVST prowadzi tę stronę, aby wspierać wybór robota i planowanie projektu. Dostępność produktu, konfiguracja, walidacja bezpieczeństwa i zakres integracji muszą zostać potwierdzone dla konkretnego zastosowania.
Polityka redakcyjna · Polityka korekcyjna · Warunki korzystania
Ostatnio zaktualizowany: