
Roboty przemysłowe CHAIFU: modele i przewodnik wyboru
Porównaj roboty CHAIFU w kategoriach SCARA, sześcioosiowe, paletyzujące, tłoczące, spawalnicze i innych. Najpierw wybierz kategorię zastosowania, a następnie przejrzyj osie, udźwig, zasięg, mocowanie i zabezpieczenia dla docelowej komórki.
Jak wybrać kategorię robota CHAIFU
Użyj zadania produkcyjnego, aby wybrać kategorię robota przed porównaniem poszczególnych specyfikacji. Osie, udźwig i zasięg stanowią pierwszą krótką listę, podczas gdy montaż, zabezpieczenia, urządzenia procesowe i wymagania dotyczące cyklu decydują o tym, czy model pasuje do komórki.
Porównaj modele robotów CHAIFU według kategorii
Filtruj według modelu, kategorii, osi, udźwigu i zasięgu. Porównaj kandydatów w ramach tej samej klasy aplikacji, a następnie zweryfikuj wymagania dotyczące instalacji, zabezpieczeń, oprzyrządowania i cyklu dla rzeczywistego zadania produkcyjnego.
| Zdjęcie produktu | Model | Kategoria | Osie | Ładunek | Zasięg | Powtarzalność | Masa ciała | ochrona | instalacja sprzętu | Zakres stawu / maksymalna prędkość | Dopuszczalne obciążenie nadgarstka | Środowisko | Podstawa / wysokość / moc | Następna akcja |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
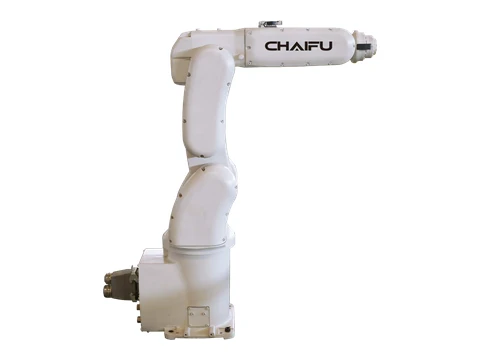 | SF7-K759 | Robot biurkowy PRENTIC | 6 | 7 kg | 737.5 mm | ± 0.03 mm | 48 kg | IP65 | piętro | J1 ±171° @ 305°/s;J2 +65°/-141° @ 280°/s;J3 +170°/-66° @ 300°/s;J4 ±180° @ 300°/s;J5 ±119° @ 406°/s;J6 ±360° @ 600°/s | Chwila — J4 15.6 N·m;J5 15.6 N·m;J6 8.5 N·m |Bezwładność — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0°C-45°C;≤ 95% RH(bez kondensacji);Wibracje ≤4.9 m/s² | Podstawa 210*235mm;Wysokość nadwozia 880mm;Moc 1.5kVA | Poproś o ten model |
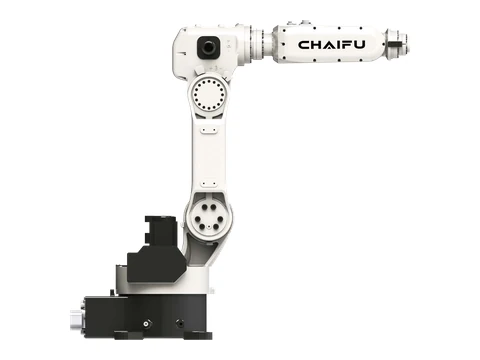 | SF8-K950 | Robot biurkowy PRENTIC | 6 | 8 kg | 956 mm | ± 0.03 mm | 66 kg | IP65 | Jakakolwiek orientacja | J1 ±165° @ 230°/s;J2 +90°/-160° @ 230°/s;J3 +148°/-89° @ 200°/s;J4 ±180° @ 240°/s;J5 ±119° @ 400°/s;J6 ±360° @ 600°/s | Chwila — J4 15.6 N·m;J5 15.6 N·m;J6 8.5 N·m |Bezwładność — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0°C-45°C;≤ 95% RH(bez kondensacji);Wibracje ≤4.9 m/s² | Podstawa 280*362mm;Wysokość nadwozia 911.5mm;Moc 1.5kVA | Poproś o ten model |
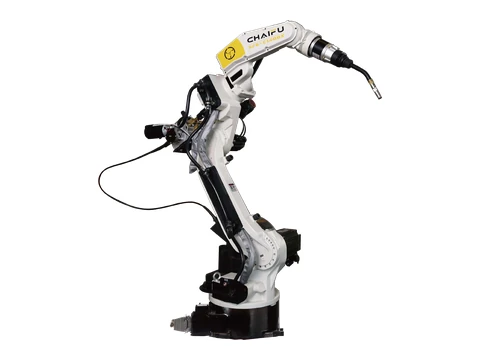 | ARC6-140-6 | Robot spawalniczy łukowy | 6 | 6 kg | 1440 mm | ± 0.05 mm | 150 kg | IP65 | Jakakolwiek orientacja | J1 ±170° @ 240°/s;J2 +90°/-155° @ 240°/s;J3 +169°/-86° @ 260°/s;J4 ±155° @ 400°/s;J5 +134°/-137° @ 400°/s;J6 ±220° @ 700°/s | Chwila — J4 15.6 N·m;J5 15.6 N·m;J6 8.5 N·m |Bezwładność — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0°C-45°C;≤ 95% RH(bez kondensacji);Wibracje ≤4.9 m/s² | Podstawa 355*355mm;Wysokość nadwozia 1375mm;Moc 3kVA | Poproś o ten model |
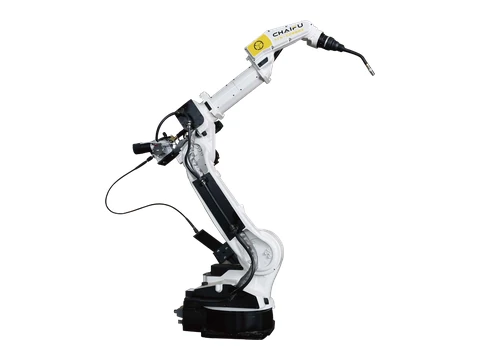 | ARC6-208-6 | Robot spawalniczy łukowy | 6 | 6 kg | 2008 mm | ± 0.05 mm | 280 kg | IP65 | Jakakolwiek orientacja | J1 ±170° @ 190°/s;J2 +100°/-157° @ 190°/s;J3 +90°/-80° @ 190°/s;J4 ±155° @ 400°/s;J5 +134°/-137° @ 400°/s;J6 ±220° @ 700°/s | Chwila — J4 10 N·m;J5 10 N·m;J6 5.5 N·m |Bezwładność — J4 0.28 kg·m²;J5 0.28 kg·m²;J6 0.06 kg·m² | 0°C-45°C;≤ 95% RH(bez kondensacji);Wibracje ≤4.9 m/s² | Podstawa 396*396mm;Wysokość nadwozia 1640mm;Moc 3.8kVA | Poproś o ten model |
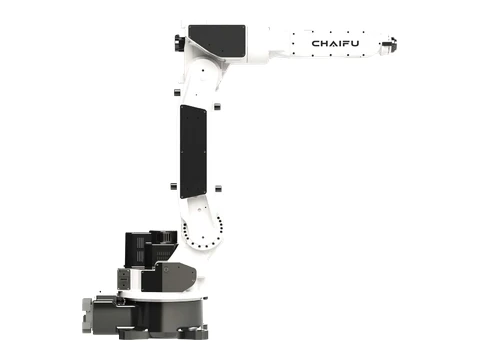 | ARC10-145-6 | Robot spawalniczy łukowy | 6 | 10 kg | 1450 mm | ± 0.08 mm | 160 kg | IP65 | Jakakolwiek orientacja | J1 ±170° @ 240°/s;J2 +90°/-155° @ 240°/s;J3 +98°/-82° @ 200°/s;J4 ±170° @ 200°/s;J5 ±119° @ 360°/s;J6 ±220° @ 600°/s | Chwila — J4 20.5 N·m;J5 10 N·m |Bezwładność — J4 0.43 kg·m²;J5 0.12 kg·m² | 0°C-45°C;≤ 95% RH(bez kondensacji);Wibracje ≤4.9 m/s² | Podstawa 355*355mm;Wysokość nadwozia 1269mm;Moc 3.8kVA | Poproś o ten model |
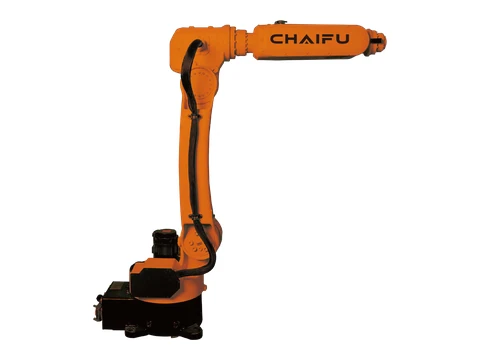 | SF6-C1200 | Robot o małym udźwigu LOTIC | 6 | 6 kg | 1200 mm | ± 0.05 mm | 72 kg | IP65 | Jakakolwiek orientacja | J1 ±165° @ 230°/s;J2 +90°/-165° @ 230°/s;J3 +150°/-90° @ 200°/s;J4 ±180° @ 240°/s;J5 ±120° @ 400°/s;J6 ±360° @ 600°/s | Chwila — J4 15.6 N·m;J5 15.6 N·m;J6 8.5 N·m |Bezwładność — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0°C-45°C;≤ 95% RH(bez kondensacji);Wibracje ≤4.9 m/s² | Podstawa 280*362mm;Wysokość nadwozia 1096mm;Moc 1.5kVA | Poproś o ten model |
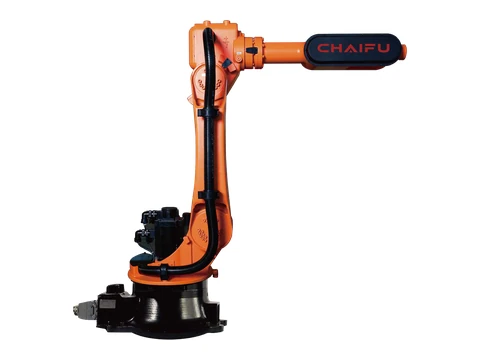 | SF10-C1650 | Robot o małym udźwigu LOTIC | 6 | 10 kg | 1651 mm | ± 0.05 mm | 196 kg | IP65 | Jakakolwiek orientacja | J1 ±165° @ 150°/s;J2 +75°/-125° @ 160°/s;J3 +145°/-75° @ 148°/s;J4 ±178° @ 300°/s;J5 ±125° @ 300°/s;J6 ±720° @ 500°/s | Chwila — J4 22 N·m;J5 22 N·m;J6 10 N·m |Bezwładność — J4 1 kg·m²;J5 1 kg·m²;J6 0.2 kg·m² | 0°C-45°C;≤ 95% RH(bez kondensacji);Wibracje ≤4.9 m/s² | Podstawa 384*384mm;Wysokość nadwozia 1407mm;Moc 2.5kVA | Poproś o ten model |
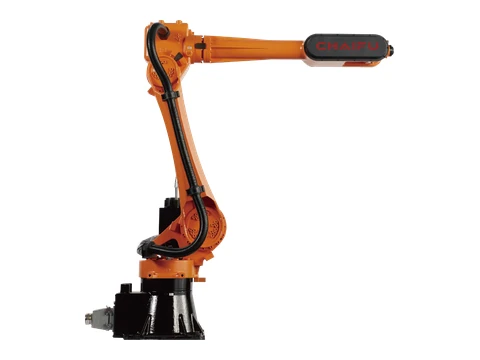 | SF10-K2032 | Robot o małym udźwigu LOTIC | 6 | 10 kg | 2032 mm | ± 0.05 mm | 208 kg | IP65 | Jakakolwiek orientacja | J1 ±175° @ 135°/s;J2 +68°/-150° @ 135°/s;J3 +150°/-75° @ 135°/s;J4 ±178° @ 300°/s;J5 +135/-125° @ 300°/s;J6 ±720° @ 500°/s | Chwila — J4 22 N·m;J5 22 N·m;J6 10 N·m |Bezwładność — J4 1 kg·m²;J5 1 kg·m²;J6 0.2 kg·m² | 0°C-45°C;≤ 95% RH(bez kondensacji);Wibracje ≤4.9 m/s² | Podstawa 370*370mm;Wysokość nadwozia 1560mm;Moc 3.25kVA | Poproś o ten model |
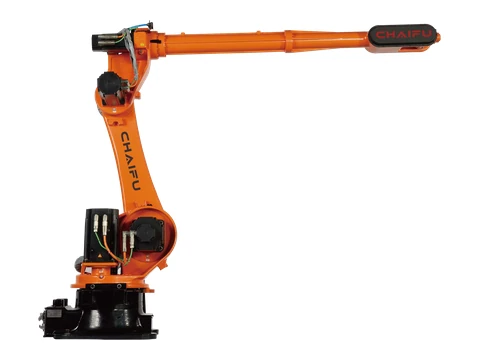 | SF10-K3100 | Robot o małym udźwigu LOTIC | 6 | 10 kg | 3100 mm | ± 0.05 mm | 596 kg | IP65 | Jakakolwiek orientacja | J1 ±172° @ 125°/s;J2 +72°/-140° @ 125°/s;J3 +150°/-80° @ 140°/s;J4 ±360° @ 200°/s;J5 ±125° @ 210°/s;J6 ±360° @ 290°/s | Chwila — J4 22 N·m;J5 22 N·m;J6 10 N·m |Bezwładność — J4 1 kg·m²;J5 1 kg·m²;J6 0.2 kg·m² | 0°C-45°C;≤ 95% RH(bez kondensacji);Wibracje ≤4.9 m/s² | Podstawa 573*629mm;Wysokość nadwozia 1899mm;Moc 4.5kVA | Poproś o ten model |
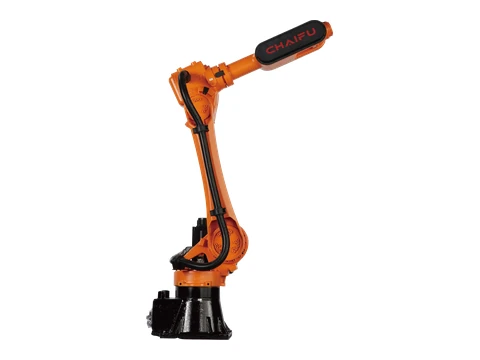 | SF20-K1735 | Robot o średnim udźwigu MIMETIC | 6 | 20 kg | 1735 mm | ± 0.06 mm | 206 kg | IP65 | Jakakolwiek orientacja | J1 ±175° @ 135°/s;J2 +68°/-150° @ 135°/s;J3 +150°/-75° @ 135°/s;J4 ±178° @ 300°/s;J5 +135°/-125° @ 300°/s;J6 ±720° @ 500°/s | Chwila — J4 42 N·m;J5 42 N·m;J6 23 N·m |Bezwładność — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0°C-45°C;≤ 95% RH(bez kondensacji);Wibracje ≤4.9 m/s² | Podstawa 370*370mm;Wysokość nadwozia 1560mm;Moc 3.25kVA | Poproś o ten model |
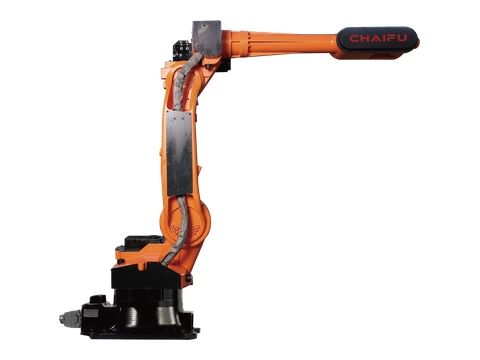 | SF20-C2150 | Robot o średnim udźwigu MIMETIC | 6 | 20 kg | 2150 mm | ± 0.06 mm | 246 kg | IP65 | Jakakolwiek orientacja | J1 ±170° @ 140°/s;J2 +100°/-157° @ 140°/s;J3 +95°/-80° @ 140°/s;J4 ±180° @ 350°/s;J5 +125°/-125° @ 230°/s;J6 ±720° @ 250°/s | Chwila — J4 42 N·m;J5 42 N·m;J6 23 N·m |Bezwładność — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0°C-45°C;≤ 95% RH(bez kondensacji);Wibracje ≤4.9 m/s² | Podstawa 396*396mm;Wysokość nadwozia 1618.5mm;Moc 3.8kVA | Poproś o ten model |
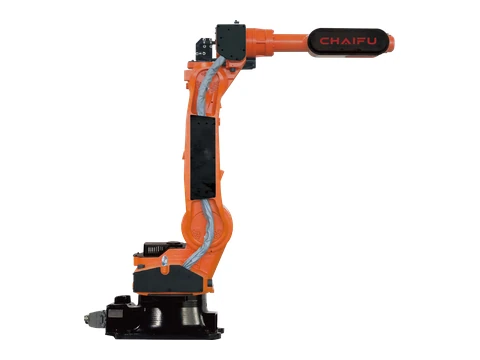 | ARC25-183-6 | Robot o średnim udźwigu MIMETIC | 6 | 25 kg | 1830 mm | ± 0.06 mm | 227 kg | IP65 | Jakakolwiek orientacja | J1 ±170° @ 170°/s;J2 +100°/-157° @ 170°/s;J3 +98°/-76° @ 170°/s;J4 ±180° @ 350°/s;J5 +125°/-125° @ 230°/s;J6 ±720° @ 230°/s | Chwila — J4 42 N·m;J5 42 N·m;J6 23 N·m |Bezwładność — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0°C-45°C;≤ 95% RH(bez kondensacji);Wibracje ≤4.9 m/s² | Podstawa 396*396mm;Wysokość nadwozia 1602.5mm;Moc 4kVA | Poproś o ten model |
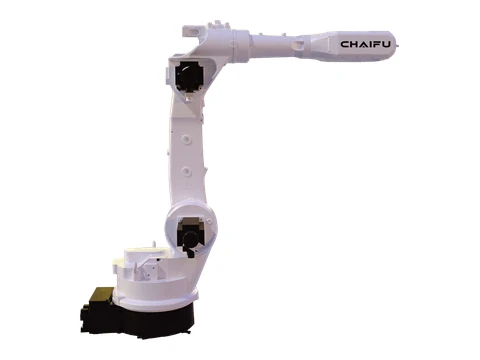 | SF25-C1887 | Robot o średnim udźwigu MIMETIC | 6 | 25 kg | 1887 mm | ± 0.06 mm | 293 kg | Oś bazowa IP65 / oś nadgarstka IP67 | piętro | J1 ±170° @ 185°/s;J2 +100°/-157° @ 185°/s;J3 +90°/-80° @ 210°/s;J4 ±170° @ 380°/s;J5 ±130° @ 300°/s;J6 ±220° @ 350°/s | / | 0°C-45°C;≤ 95% RH(bez kondensacji);Wibracje ≤4.9 m/s² | Podstawa 396*396mm;Wysokość nadwozia 1561mm;Moc 3.8kVA | Poproś o ten model |
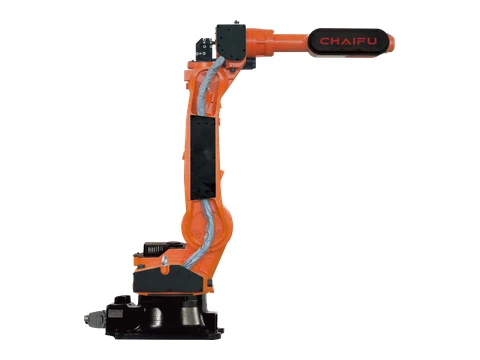 | SF30-C1850 | Robot o średnim udźwigu MIMETIC | 6 | 30 kg | 1856 mm | ± 0.06 mm | 228 kg | IP65 | Jakakolwiek orientacja | J1 ±170° @ 170°/s;J2 +100°/-157° @ 170°/s;J3 +98°/-76° @ 170°/s;J4 ±180° @ 350°/s;J5 +125°/-125° @ 230°/s;J6 ±720° @ 230°/s | Chwila — J4 42 N·m;J5 42 N·m;J6 23 N·m |Bezwładność — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0°C-45°C;≤ 95% RH(bez kondensacji);Wibracje ≤4.9 m/s² | Podstawa 396*396mm;Wysokość nadwozia 1602.5mm;Moc 3.8kVA | Poproś o ten model |
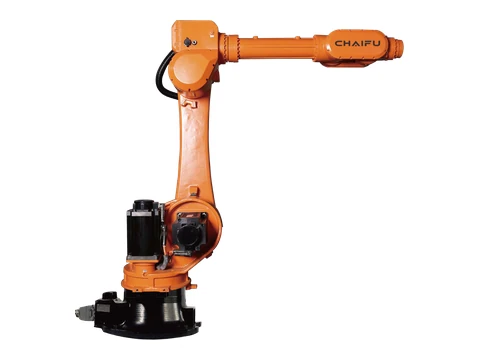 | SF50-C2185 | Robot o średnim udźwigu MIMETIC | 6 | 50 kg | 2185 mm | ± 0.06 mm | 550 kg | IP65 | Jakakolwiek orientacja | J1 ±172° @ 109°/s;J2 +72°/-140° @ 125°/s;J3 +172°/-78° @ 140°/s;J4 ±360° @ 200°/s;J5 +124°/-121° @ 210°/s;J6 ±360° @ 190°/s | Chwila — J4 185 N·m;J5 185 N·m;J6 126 N·m |Bezwładność — J4 12 kg·m²;J5 12 kg·m²;J6 9.6 kg·m² | 0°C-45°C;≤ 95% RH(bez kondensacji);Wibracje ≤4.9 m/s² | Podstawa 630*570mm;Wysokość nadwozia 1820mm;Moc 5kVA | Poproś o ten model |
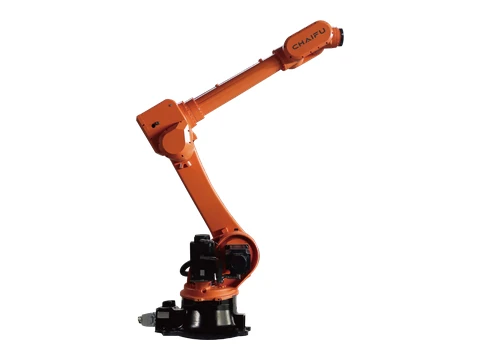 | SF80-C2600 | Robot o średnim udźwigu MIMETIC | 6 | 80 kg | 2600 mm | ± 0.06 mm | 726 kg | IP65 | Jakakolwiek orientacja | J1 ±172° @ 160°/s;J2 +72°/-140° @ 110°/s;J3 +160°/-78° @ 120°/s;J4 ±360° @ 162°/s;J5 +120°/-120° @ 180°/s;J6 ±360° @ 300°/s | Chwila — J4 360 N·m;J5 360 N·m;J6 186 N·m |Bezwładność — J4 52 kg·m²;J5 52 kg·m²;J6 26 kg·m² | 0°C-45°C;≤ 95% RH(bez kondensacji);Wibracje ≤4.9 m/s² | Podstawa 578x573mm;Wysokość nadwozia 1898mm;Moc 5.5 kKVA | Poproś o ten model |
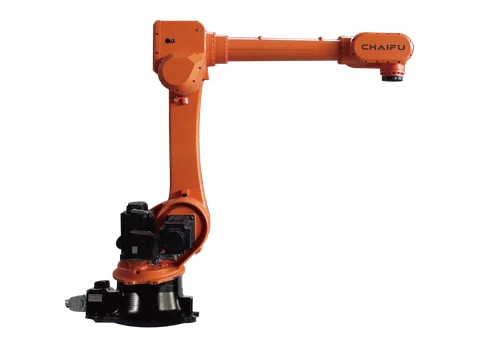 | SF120-C2269 | Robot o średnim udźwigu MIMETIC | 6 | 120 kg | 2269 mm | ± 0.06 mm | 720 kg | IP65 | Jakakolwiek orientacja | J1 ±172° @ 160°/s;J2 +72°/-140° @ 110°/s;J3 +160°/-78° @ 120°/s;J4 ±360° @ 162°/s;J5 +120°/-120° @ 180°/s;J6 ±360° @ 200°/s | Chwila — J4 360 N·m;J5 360 N·m;J6 186 N·m |Bezwładność — J4 52 kg·m²;J5 52 kg·m²;J6 26 kg·m² | 0°C-45°C;≤ 95% RH(bez kondensacji);Wibracje ≤4.9 m/s² | Podstawa 573*629mm;Wysokość nadwozia 1939mm;Moc 5.5 kKVA | Poproś o ten model |
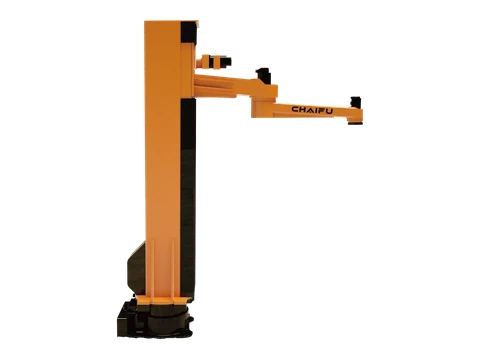 | CF120-C1900 PM | Robot o średnim udźwigu MIMETIC | 4 | 120 kg | 1900 mm | ± 0.06 mm | 1536 kg | Oś bazowa IP65 / oś nadgarstka IP67 | Jakakolwiek orientacja | J1 ±180° @ 115°/s;J2 -140°/+150° @ 176°/s;J3 ±180° @ / | / | 0°C - 45°C;≤ 95% RH(bez kondensacji);Wibracje ≤4.9 m/s² | Podstawa 750*520mm;Wysokość nadwozia 3117.5mm;Moc 5kVA | Poproś o ten model |
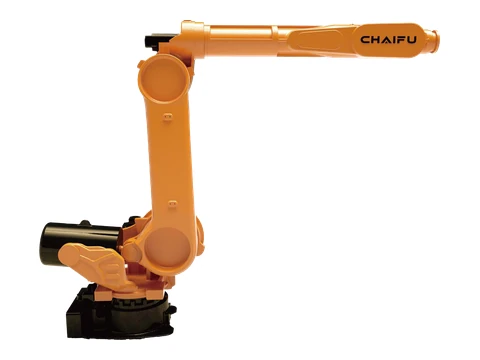 | SF125-C3100 | Robot o średnim udźwigu MIMETIC | 6 | 125 kg | 3100.7 mm | ± 0.06 mm | 1476 kg | Oś bazowa IP65 / oś nadgarstka IP67 | Jakakolwiek orientacja | J1 +50°/-75° @ 110°/s;J2 +90°/-1095mm @ 83°/s;J3 ±185° @ 99°/s;J4 ±144° @ 158°/s;J5 ±360° @ 150°/s | / | 0°C - 45°C;≤ 95% RH(bez kondensacji);Wibracje ≤4.9 m/s² | Podstawa 750*520mm;Wysokość nadwozia 2343.5mm;Moc 8.4kVA | Poproś o ten model |
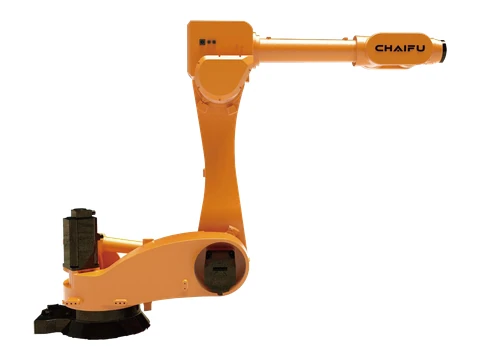 | SF125-C3100D | Robot o średnim udźwigu MIMETIC | 6 | 125 kg | 3100 mm | ± 0.05 mm | 1109 kg | Oś bazowa IP65 / oś nadgarstka IP67 | Jakakolwiek orientacja | J1 +170°/-40° @ 110°/s;J2 +90°/-83° @ 100°/s;J3 ±360° @ 110°/s;J4 ±120° @ 162°/s;J5 ±360° @ 180°/s | / | 0°C - 45°C;≤ 95% RH(bez kondensacji);Wibracje ≤4.9 m/s² | Podstawa 660*726mm;Wysokość nadwozia 1953.5mm;Moc 8.4kVA | Poproś o ten model |
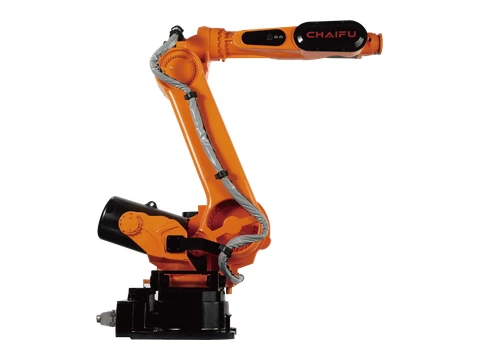 | SF210-K2650 | Robot o dużym udźwigu BIOTIC | 6 | 210 kg | 2650 mm | ± 0.06 mm | 1460 kg | IP65 | piętro | J1 ±180° @ 110°/s;J2 +50°/-75° @ 83°/s;J3 +90°/-70° @ 99°/s;J4 ±185° @ 158°/s;J5 ±120° @ 206°/s;J6 ±360° @ 300°/s | Chwila — J4 1301 N·m;J5 1301 N·m;J6 706 N·m |Bezwładność — J4 138 kg·m²;J5 138 kg·m²;J6 70 kg·m² | 0°C-45°C;≤ 95% RH(bez kondensacji);Wibracje ≤4.9 m/s² | Podstawa 750*520mm;Wysokość nadwozia 2257.5mm;Moc 7.5 kKVA | Poproś o ten model |
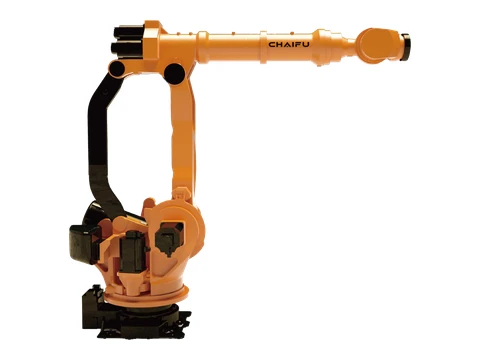 | SF300-C3100 | Robot o dużym udźwigu BIOTIC | 6 | 300 kg | 3100 mm | ± 0.06 mm | 1970 kg | Oś bazowa IP65 / oś nadgarstka IP67 | piętro | J1 ±180° @ 110°/s;J2 +45°/-80° @ 106°/s;J3 +15.5°/-120° @ 106°/s;J4 ±360° @ 130°/s;J5 ±115° @ 120°/s;J6 ±360° @ 165°/s | Chwila — J4 865 N·m |Bezwładność — J4 152 kg·m²;J5 152 kg·m²;J6 122 kg·m² | 0°C-45°C;≤ 95% RH(bez kondensacji);Wibracje ≤4.9 m/s² | Podstawa 710*700mm;Wysokość nadwozia 2568mm;Moc 8.5kVA | Poproś o ten model |
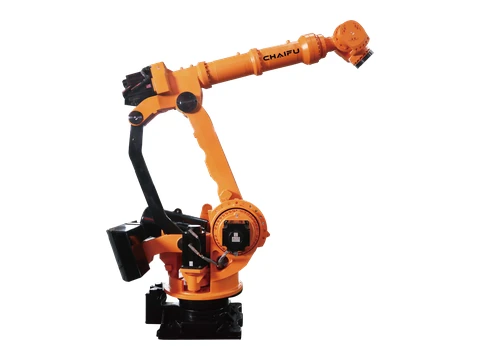 | SF500-C3100 | ALPHTIC – sześcioosiowy robot o dużej wytrzymałości | 6 | 500 kg | 3273.6 mm | ± 0.1 mm | 2780 kg | Oś bazowa IP65 / oś nadgarstka IP67 | piętro | J1 ±180° @ 100°/s;J2 +50°/-85° @ 85°/s;J3 +25°/-120° @ 85°/s;J4 ±360° @ 80°/s;J5 ±115° @ 80°/s;J6 ±360° @ 160°/s | Chwila — J4 1980 N·m;J5 1980 N·m;J6 865 N·m |Bezwładność — J4 152 kg·m²;J5 152 kg·m²;J6 122 kg·m² | 0°C-45°C;≤ 95% RH(bez kondensacji);Wibracje ≤4.9 m/s² | Podstawa 910*739mm;Wysokość nadwozia 2755.5mm;Moc 8.5kVA | Poproś o ten model |
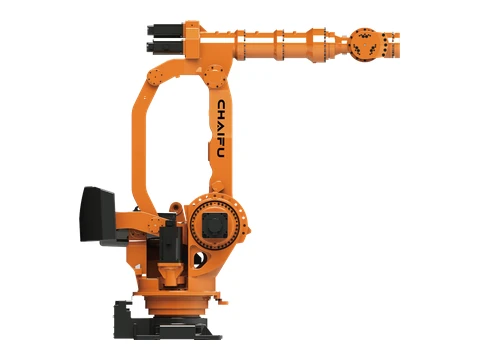 | SF800-C2850 | ALPHTIC – sześcioosiowy robot o dużej wytrzymałości | 6 | 800 kg | 2850 mm | ± 0.1 mm | 2965 kg | Oś bazowa IP65 / oś nadgarstka IP67 | piętro | J1 ±180° @ 93°/s;J2 +50°/-85° @ 64°/s;J3 +25°/-120° @ 65°/s;J4 ±360° @ 100°/s;J5 ±115° @ 88°/s;J6 ±360° @ 133°/s | Chwila — J4 865 N·m |Bezwładność — J4 152 kg·m²;J5 152 kg·m²;J6 122 kg·m² | 0°C-45°C;≤ 95% RH(bez kondensacji);Wibracje ≤4.9 m/s² | Podstawa 910*739mm;Wysokość nadwozia 2695mm;Moc 8.7kVA | Poproś o ten model |
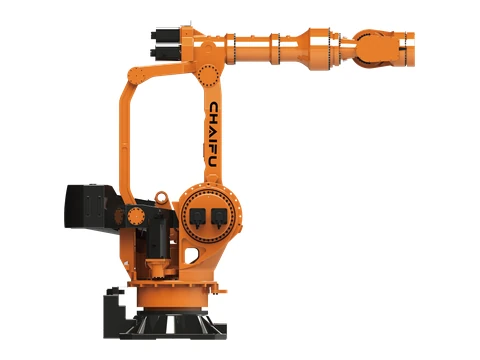 | SF1200-C3765 | ALPHTIC – sześcioosiowy robot o dużej wytrzymałości | 6 | 1200 kg | 3765 mm | ± 0.2 mm | 8160 kg | Oś bazowa IP65 / oś nadgarstka IP67 | piętro | J1 ±180° @ 45°/s;J2 +50°/-90° @ 30°/s;J3 +20°/-126° @ 30°/s;J4 ±360° @ 50°/s;J5 ±115° @ 52°/s;J6 ±360° @ 72°/s | Chwila — J4 14600 N·m;J5 14600 N·m;J6 4850 N·m |Bezwładność — J4 2960 kg·m²;J5 2916 kg·m²;J6 2089 kg·m² | 0°C-45°C;≤ 95% RH(bez kondensacji);Wibracje ≤4.9 m/s² | Podstawa 1180*1180mm;Wysokość nadwozia 3548mm;Moc 16kVA | Poproś o ten model |
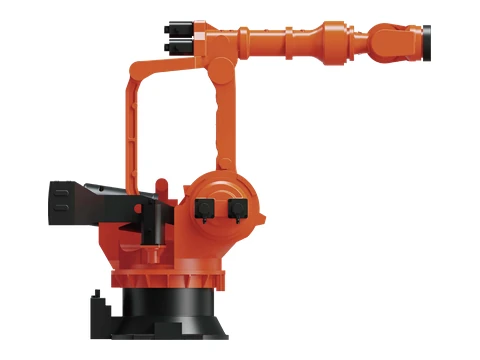 | SF1500-C3870 | ALPHTIC – sześcioosiowy robot o dużej wytrzymałości | 6 | 1500 kg | 3872 mm | ± 0.23 mm | 11200 kg | Oś bazowa IP65 / oś nadgarstka IP67 | piętro | J1 ±180° @ 43°/s;J2 +50°/-85° @ 25°/s;J3 -20°/-120° @ 25°/s;J4 ±360° @ 43°/s;J5 ±115° @ 40°/s;J6 ±360° @ 56°/s | Chwila — J4 14380 N·m;J5 14380 N·m;J6 4980 N·m |Bezwładność — J4 2916 kg·m²;J5 2916 kg·m²;J6 2089 kg·m² | 0°C-45°C;≤ 95% RH(bez kondensacji);Wibracje ≤4.9 m/s² | Podstawa 1280*1380mm;Wysokość nadwozia 3483mm;Moc 17kVA | Poproś o ten model |
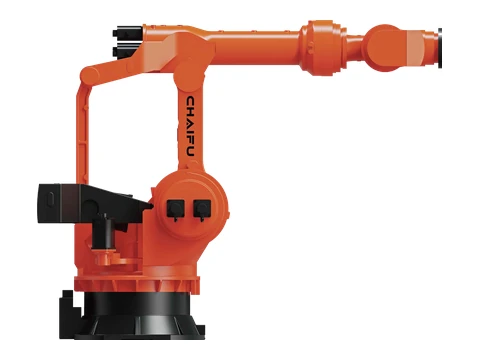 | SF1800-C4600 | ALPHTIC – sześcioosiowy robot o dużej wytrzymałości | 6 | 1800 kg | 4600 mm | ± 0.3 mm | 17880 kg | Oś bazowa IP65 / oś nadgarstka IP67 | piętro | J1 ±180° @ 20°/s;J2 +50°/-85° @ 12°/s;J3 +20°/-120° @ 12°/s;J4 ±360° @ 19°/s;J5 ±115° @ 19°/s;J6 ±360° @ 40°/s | Chwila — J4 29500 N·m;J5 29500 N·m;J6 8930 N·m |Bezwładność — J4 7650 kg·m²;J5 7650 kg·m²;J6 5620 kg·m² | 0°C-45°C;≤ 95% RH(bez kondensacji);Wibracje ≤4.9 m/s² | Podstawa 1580*1670mm;Wysokość nadwozia 3875mm;Moc 22.5kVA | Poproś o ten model |
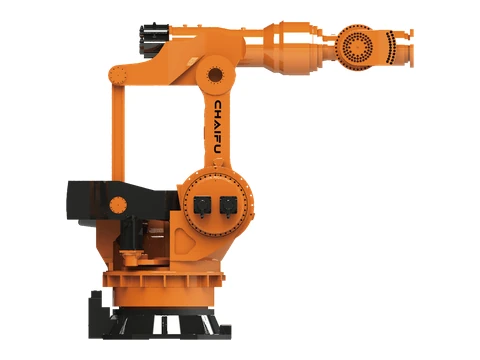 | SF2000-C4000 | ALPHTIC – sześcioosiowy robot o dużej wytrzymałości | 6 | 2000 kg | 4000 mm | ± 0.3 mm | 17820 kg | Oś bazowa IP65 / oś nadgarstka IP67 | piętro | J1 ±180° @ 20°/s;J2 +50°/-85° @ 12°/s;J3 -120°/+20° @ 12°/s;J4 ±360° @ 19°/s;J5 ±115° @ 19°/s;J6 ±360° @ 40°/s | / | 0°C - 45°C;≤ 95% RH(bez kondensacji);Wibracje ≤4.9 m/s² | Podstawa 1580*1670mm;Wysokość nadwozia 3875mm;Moc 18.2kVA | Poproś o ten model |
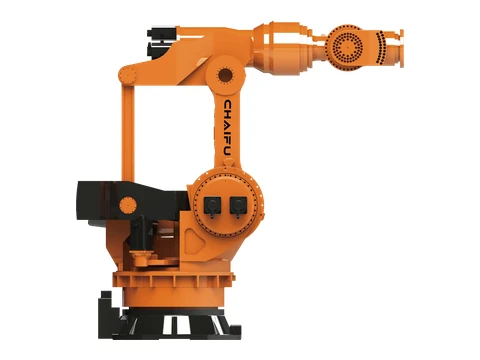 | SF2400-C3760 | ALPHTIC – sześcioosiowy robot o dużej wytrzymałości | 6 | 2400 kg | 3758.8 mm | ± 0.3 mm | 17600 kg | Oś bazowa IP65 / oś nadgarstka IP67 | piętro | J1 ±180° @ 20°/s;J2 +53°/-85° @ 12°/s;J3 -113°/+22.5° @ 12°/s;J4 ±360° @ 19°/s;J5 ±115° @ 19°/s;J6 ±360° @ / | / | 0°C - 45°C;≤ 95% RH(bez kondensacji);Wibracje ≤4.9 m/s² | Podstawa 1580*1670mm;Wysokość nadwozia 3875mm;Moc 20.5kVA | Poproś o ten model |
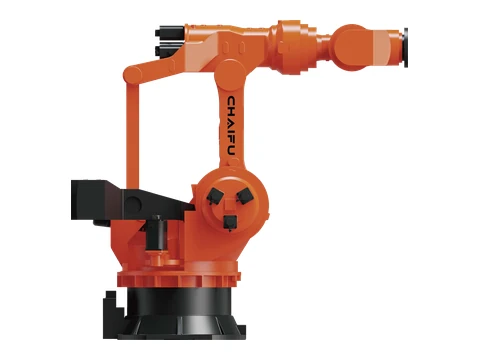 | SF3000-C3760 | ALPHTIC – sześcioosiowy robot o dużej wytrzymałości | 6 | 3000 kg | 3758.8 mm | ± 0.3 mm | 17660 kg | Oś bazowa IP65 / oś nadgarstka IP67 | piętro | J1 ±180° @ 16°/s;J2 +53°/-80° @ 12°/s;J3 +22.5°/-113° @ 12°/s;J4 ±360° @ 16°/s;J5 ±115° @ 16°/s;J6 ±360° @ 32°/s | Chwila — J4 31500 N·m;J5 31500 N·m;J6 8980 N·m |Bezwładność — J4 7680 kg·m²;J5 7680 kg·m²;J6 5680 kg·m² | 0°C-45°C;≤ 95% RH(bez kondensacji);Wibracje ≤4.9 m/s² | Podstawa 1580*1670mm;Wysokość nadwozia 3875mm;Moc 23.5kVA | Poproś o ten model |
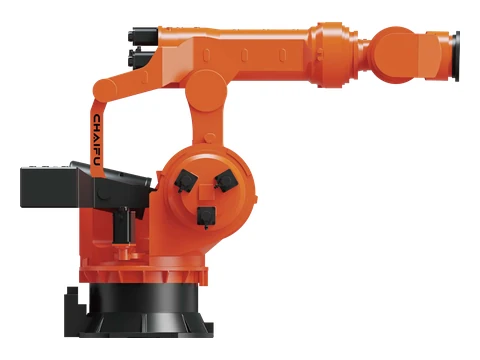 | SF4000-C4200 | ALPHTIC – sześcioosiowy robot o dużej wytrzymałości | 6 | 4000 kg | 4198 mm | ± 0.3 mm | 19182 kg | Oś bazowa IP65 / oś nadgarstka IP67 | piętro | J1 ±180° @ 10°/s;J2 +53°/-80° @ 8°/s;J3 +22°/-115° @ 8°/s;J4 ±360° @ 9°/s;J5 ±115° @ 8°/s;J6 ±360° @ 15°/s | Chwila — J4 63520 N·m;J5 63520 N·m;J6 17262 N·m |Bezwładność — J4 15265 kg·m²;J5 15265 kg·m²;J6 11366 kg·m² | 0°C-45°C;≤ 95% RH(bez kondensacji);Wibracje ≤4.9 m/s² | Podstawa 1580*1670mm;Wysokość nadwozia 3660mm;Moc 23.5kVA | Poproś o ten model |
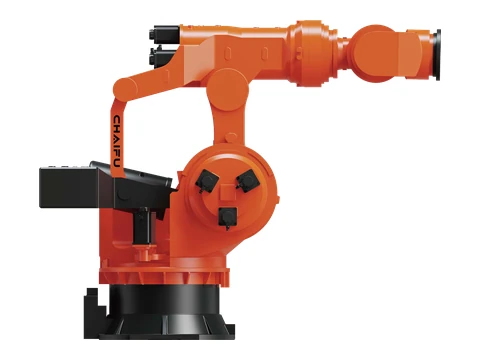 | SF5000-C3700 | ALPHTIC – sześcioosiowy robot o dużej wytrzymałości | 6 | 5000 kg | 3700 mm | ± 0.3 mm | 26800 kg | Oś bazowa IP65 / oś nadgarstka IP67 | piętro | J1 ±180° @ 10°/s;J2 +53°/-80° @ 8°/s;J3 +22°/-115° @ 8°/s;J4 ±360° @ 9°/s;J5 ±115° @ 8°/s;J6 ±360° @ 15°/s | Chwila — J4 63520 N·m;J5 63520 N·m;J6 17262 N·m |Bezwładność — J4 15265 kg·m²;J5 15265 kg·m²;J6 11366 kg·m² | 0°C-45°C;≤ 95% RH(bez kondensacji);Wibracje ≤4.9 m/s² | Podstawa 1580*1670mm;Wysokość nadwozia 3660mm;Moc 23.5kVA | Poproś o ten model |
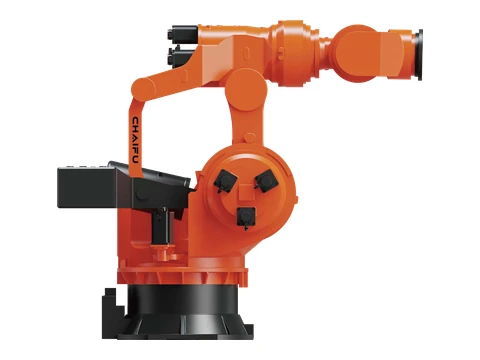 | SF6000-C3285 | ALPHTIC – sześcioosiowy robot o dużej wytrzymałości | 6 | 6000 kg | 3285 mm | ± 0.3 mm | 26700 kg | Oś bazowa IP65 / oś nadgarstka IP67 | piętro | J1 ±180° @ 10°/s;J2 +53°/-80° @ 8°/s;J3 +22°/-115° @ 8°/s;J4 ±360° @ 9°/s;J5 ±115° @ 8°/s;J6 ±360° @ 15°/s | Chwila — J4 63520 N·m;J5 63520 N·m;J6 17262 N·m |Bezwładność — J4 15265 kg·m²;J5 15265 kg·m²;J6 11366 kg·m² | 0°C-45°C;≤ 95% RH(bez kondensacji);Wibracje ≤4.9 m/s² | Podstawa 1580*1670mm;Wysokość nadwozia 3660mm;Moc 23.5kVA | Poproś o ten model |
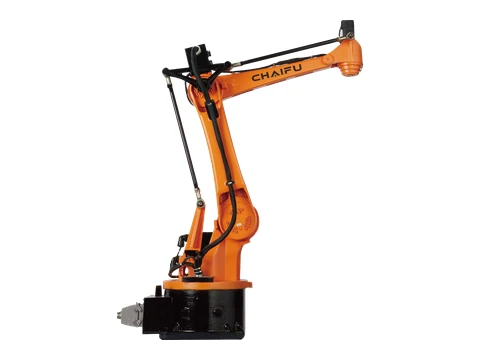 | SF15-C1538 PA | Robot tłoczący PRESS | 4 | 15 kg | 1610 mm | ± 0.06 mm | 181 kg | IP65 | Jakakolwiek orientacja | J1 ±165° @ 150°/s;J2 +40°/-82° @ 150°/s;J3 +78°/-75° @ 160°/s;J4 ±360° @ 300°/s;J5 -100°SJ2+J3<+30° @ / | Chwila — J4 196 N·m |Bezwładność — J4 0.52 kg·m² | 0°C-45°C;≤ 95% RH(bez kondensacji);Wibracje ≤4.9 m/s² | Podstawa 384*384mm;Wysokość nadwozia 1421mm;Moc 2.5kVA | Poproś o ten model |
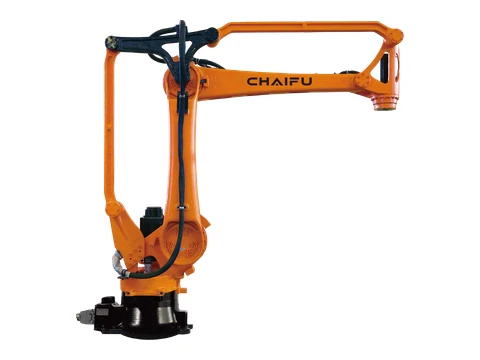 | SF25-C1760 PA | Robot tłoczący PRESS | 4 | 25 kg | 1772 mm | ± 0.07 mm | 260 kg | IP65 | Jakakolwiek orientacja | J1 ±175° @ 130°/s;J2 +48°/-95° @ 107°/s;J3 +80°/-75° @ 135°/s;J4 ±360° @ 175°/s;J5 -110°SJ2+J3<+40° @ / | Chwila — J4 882 N·m |Bezwładność — J4 0.62 kg·m² | 0°C-45°C;≤ 95% RH(bez kondensacji);Wibracje ≤4.9 m/s² | Podstawa 370*370mm;Wysokość nadwozia 1458mm;Moc 3kVA | Poproś o ten model |
| SF25-C1900 PA | Robot tłoczący PRESS | 4 | 25 kg | 1900 mm | ± 0.07 mm | 262.5 kg | IP65 | Jakakolwiek orientacja | J1 ±175° @ 130°/s;J2 +48°/-95° @ 107°/s;J3 +50°/-75° @ 135°/s;J4 ±360° @ 175°/s | Chwila — J4 882 N·m |Bezwładność — J4 0.62 kg·m² | 0°C-45°C;≤ 95% RH(bez kondensacji);Wibracje ≤4.9 m/s² | Podstawa 370*370mm;Wysokość nadwozia 1495mm;Moc 3kVA | Poproś o ten model |
| SF40-C1900 PA | Robot tłoczący PRESS | 4 | 40 kg | 1900 mm | ± 0.07 mm | 262.5 kg | IP65 | Jakakolwiek orientacja | J1 ±175° @ 130°/s;J2 +48°/-95° @ 107°/s;J3 +50°/-75° @ 135°/s;J4 ±360° @ 175°/s;J5 -110°SJ2+J3<+50° @ / | / | 0°C-45°C;≤ 95% RH(bez kondensacji);Wibracje ≤4.9 m/s² | Podstawa 370*370mm;Wysokość nadwozia 1495mm;Moc 3kVA | Poproś o ten model |
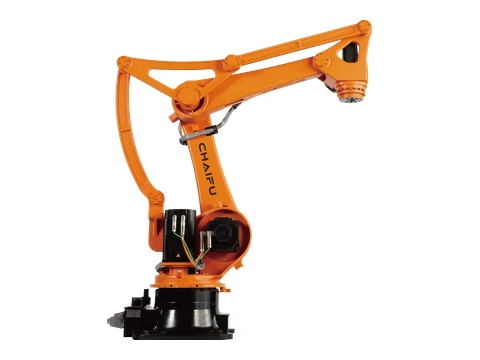 | SF50-C2220 PA | Robot paletyzujący PA | 4 | 50 kg | 2220 mm | ± 0.1 mm | 616 kg | IP65 | piętro | J1 ±178° @ 125°/s;J2 +50°/-95° @ 125°/s;J3 +85°/-72° @ 140°/s;J4 ±360° @ 200°/s | Chwila — J4 1666 N·m |Bezwładność — J4 9.6 kg·m² | 0°C-45°C;≤ 95% RH(bez kondensacji);Wibracje ≤4.9 m/s² | Podstawa 573x573mm;Wysokość nadwozia 1791mm;Moc 4kVA | Poproś o ten model |
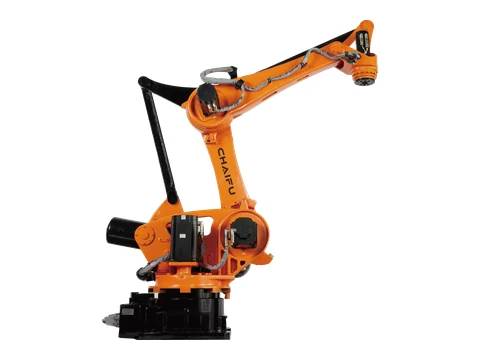 | SF130-C2700 PA | Robot paletyzujący PA | 4 | 130 kg | 2735 mm | ± 0.12 mm | 1160 kg | IP65 | piętro | J1 +/-180° @ 178°/s;J2 +45°/-90° @ 112°/s;J3 +85°/-55° @ 105°/s;J4 +/-360° @ 340°/s;J5 -105°SJ2+J3<+25° @ / | Chwila — J4 1764 N·m |Bezwładność — J4 36 kg·m² | 0°C-45°C;≤ 95% RH(bez kondensacji);Wibracje ≤4.9 m/s² | Podstawa 620*620mm;Wysokość nadwozia 2050mm;Moc 5.5kVA | Poproś o ten model |
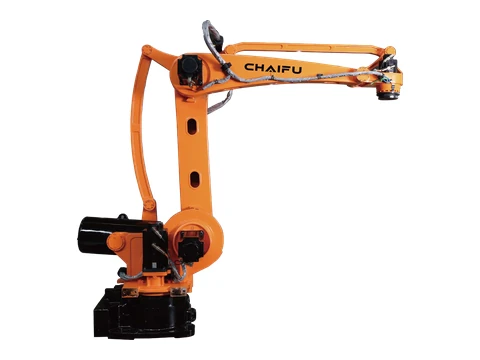 | SF180-C3200 PA | Robot paletyzujący PA | 4 | 180 kg | 3245.5 mm | ± 0.25 mm | 1380 kg | IP65 | piętro | J1 +/-180° @ 105°/s;J2 -90°/+45° @ 105°/s;J3 -75°/+110° @ 105°/s;J4 ±360° @ 260°/s;J5 -115°SJ2+J3<+22.5° @ / | Chwila — J4 1764 N·m |Bezwładność — J4 36 kg·m² | 0°C-45°C;≤ 95% RH(bez kondensacji);Wibracje ≤4.9 m/s² | Podstawa 750*520mm;Wysokość nadwozia 2401mm;Moc 6kVA | Poproś o ten model |
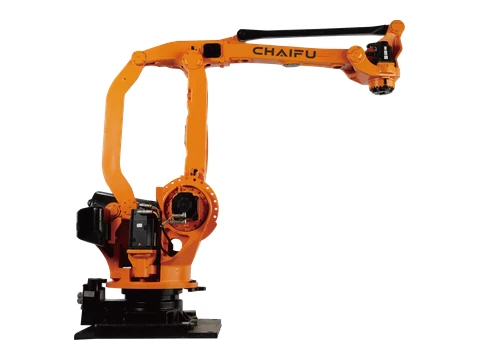 | SF210-K3200 PA | Robot paletyzujący PA | 4 | 210 kg | 3200 mm | ± 0.12 mm | 1950 kg | IP65 | piętro | J1 ±180° @ 120°/s;J2 +44°/-80° @ 140°/s;J3 +15.5°/-115° @ 140°/s;J4 ±360° @ 305°/s;J5 -72°SJ3+J2<+67.5° @ / | Chwila — J4 1666 N·m |Bezwładność — J4 80 kg·m² | 0°C-45°C;≤ 95% RH(bez kondensacji);Wibracje ≤4.9 m/s² | Podstawa 710*700mm;Wysokość nadwozia 2463mm;Moc 6.5kVA | Poproś o ten model |
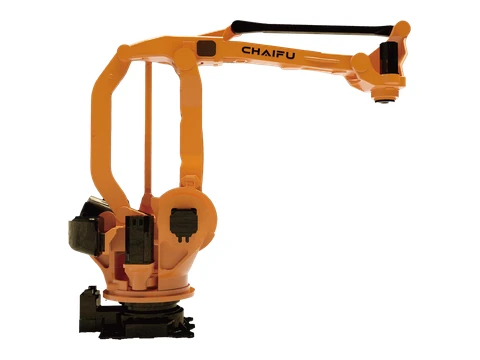 | SF300-C3200 PA | Robot paletyzujący PA | 4 | 300 kg | 3200 mm | ± 0.15 mm | 1950 kg | Oś bazowa IP65 / oś nadgarstka IP67 | piętro | J1 +44°/-80 @ 90°/s;J2 +15,59°/-115° @ 100°/s;J3 ±360° @ 100°/s;J4 -155°SJ2+J3<+25° @ 300°/s;J5 -72° | / | 0°C - 45°C;≤ 95% RH(bez kondensacji);Wibracje ≤4.9 m/s² | Podstawa 710*700mm;Wysokość nadwozia 2463mm;Moc 8.2kVA | Poproś o ten model |
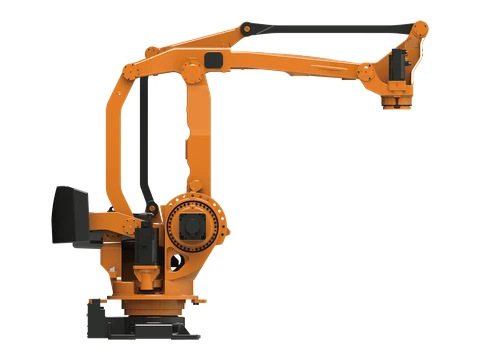 | SF500-C3200 PA | Czteroosiowy robot o dużej wytrzymałości ALPHTIC PA | 4 | 500 kg | 3177 mm | ± 0.2 mm | 2960 kg | Oś bazowa IP65 / oś nadgarstka IP67 | piętro | J1 ±180° @ 90°/s;J2 +53°/-85° @ 90°/s;J3 +15.5°/-113° @ 90°/s;J4 ±360° @ 125°/s;J5 -130°SJ2+J3S+60° @ /;J6 -68°SJ3-J2S+75° @ / | / | 0°C - 45°C;≤ 95% RH(bez kondensacji);Wibracje ≤4.9 m/s² | Podstawa 910*739mm;Wysokość nadwozia 2629mm;Moc znamionowa SkVA | Poproś o ten model |
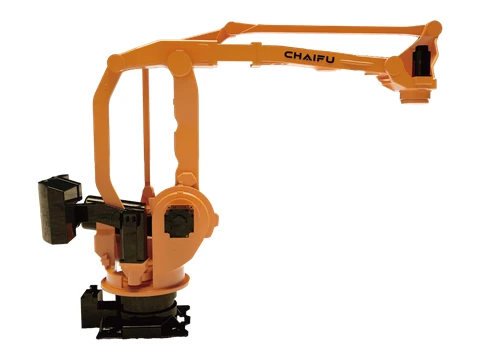 | SF600-C3500 PA | Czteroosiowy robot o dużej wytrzymałości ALPHTIC PA | 4 | 600 kg | 3500 mm | ± 0.2 mm | 3006 kg | Oś bazowa IP65 / oś nadgarstka IP67 | piętro | J1 ±180° @ 60°/s;J2 +53°/-85° @ 60°/s;J3 +15.5°/-113° @ 60°/s;J4 ±360° @ 125°/s;J5 -130°SJ2+J35+60° @ /;J6 -68°SJ3-J25+75° @ / | / | 0°C - 45°C;≤ 95% RH(bez kondensacji);Wibracje ≤4.9 m/s² | Podstawa 910*739mm;Wysokość nadwozia 2629mm;Moc znamionowa SkVA | Poproś o ten model |
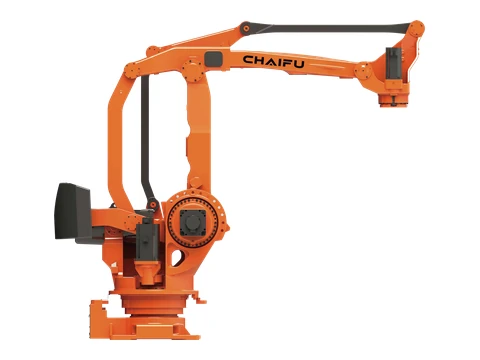 | SF800-C3200 PA | Czteroosiowy robot o dużej wytrzymałości ALPHTIC PA | 4 | 800 kg | 3177 mm | 0.3 mm | 2968 kg | Oś bazowa IP65 / oś nadgarstka IP67 | piętro | J1 ±180° @ 60°/s;J2 +53°/-85° @ 60°/s;J3 +15.5°/-113° @ 60°/s;J4 ±360° @ 125°/s;J5 -130°SJ2+J3=+60° @ /;J6 -68°S]3-J2S+75° @ / | / | 0°C - 45°C;≤ 95% RH(bez kondensacji);Wibracje ≤4.9 m/s² | Podstawa 910*739mm;Wysokość nadwozia 2629mm;Moc znamionowa SkVA | Poproś o ten model |
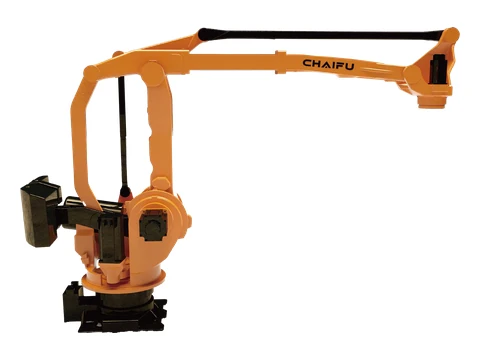 | SF800-C4000 PA | Czteroosiowy robot o dużej wytrzymałości ALPHTIC PA | 4 | 800 kg | 4000 mm | 0.3 mm | 3096 kg | Oś bazowa IP65 / oś nadgarstka IP67 | piętro | J1 +53°/-85 @ 58°/s;J2 +15.5°/-113 @ 45°/s;J3 -130°SJ2+J3<+60 @ 45°/s;J4 -68°SJ3-J2<5+75 @ 141°/s | / | 0°C - 45°C;≤ 95% RH(bez kondensacji);Wibracje ≤4.9 m/s² | Podstawa 910*739mm;Wysokość nadwozia 2621mm;Moc znamionowa SkVA | Poproś o ten model |
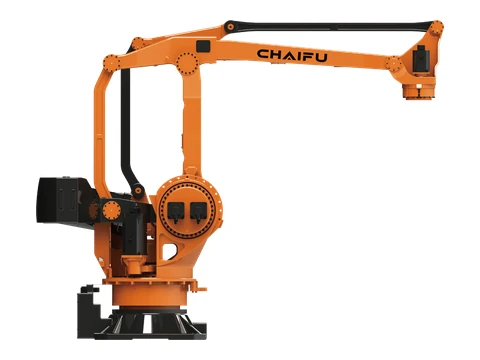 | SF1200-C4360 PA | Czteroosiowy robot o dużej wytrzymałości ALPHTIC PA | 4 | 1200 kg | 4360 mm | ± 0.5 mm | 6302 kg | Oś bazowa IP65 / oś nadgarstka IP67 | Jakakolwiek orientacja | J1 ±180° @ 56°/s;J2 +50°/-90° @ 58°/s;J3 +20°/-115° @ 60°/s;J4 ±360° @ 125°/s;J5 -70°S}3-J2=+70° @ / | / | 0°C - 45°C;≤ 95% RH(bez kondensacji);Wibracje ≤4.9 m/s² | Podstawa 1180*1180mm;Wysokość nadwozia 3387mm;Moc 14.5kVA | Poproś o ten model |
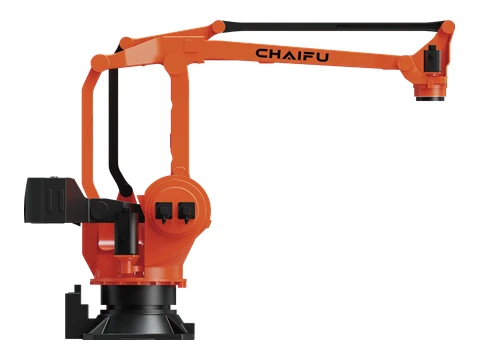 | SF1200-C4600 PA | Czteroosiowy robot o dużej wytrzymałości ALPHTIC PA | 4 | 1200 kg | 4600 mm | ± 0.5 mm | 7192 kg | Oś bazowa IP65 / oś nadgarstka IP67 | piętro | J1 ±180° @ 50°/s;J2 +50°/-90° @ 52°/s;J3 +23°/-115° @ 58°/s;J4 ±360° @ 115°/s;J5 -70°SJ3-J2S+70° @ / | Chwila — J4 8820 N·m |Bezwładność — J4 2608 kg·m² | 0°C-45°C;≤ 95% RH(bez kondensacji);Wibracje ≤4.9 m/s² | Podstawa 1180*1180mm;Wysokość nadwozia 3386mm;Moc 14.5kVA | Poproś o ten model |
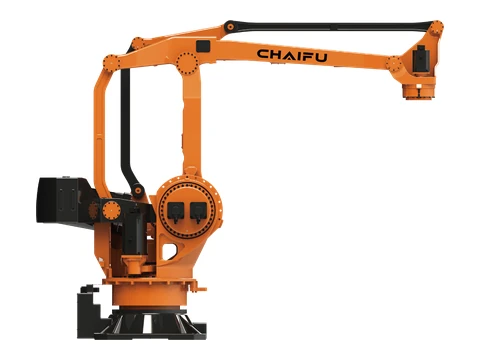 | SF1600-C4000 PA | Czteroosiowy robot o dużej wytrzymałości ALPHTIC PA | 4 | 1600 kg | 3966 mm | ± 0.8 mm | 6116 kg | Oś bazowa IP65 / oś nadgarstka IP67 | piętro | J1 ±180° @ 45°/s;J2 +50°/-90° @ 30°/s;J3 +20°/-115° @ 30°/s;J4 ±360° @ 70°/s | Chwila — J4 8550 N·m |Bezwładność — J4 5340 kg·m² | 0°C-45°C;≤ 95% RH(bez kondensacji);Wibracje ≤4.9 m/s² | Podstawa 1180*1180mm;Wysokość nadwozia 3386mm;Moc 15kVA | Poproś o ten model |
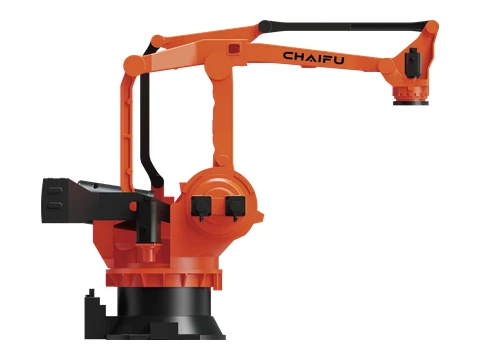 | SF2000-C4090 PA | Czteroosiowy robot o dużej wytrzymałości ALPHTIC PA | 4 | 2000 kg | 4090 mm | ± 0.8 mm | 10460 kg | Oś bazowa IP65 / oś nadgarstka IP67 | piętro | J1 ±180° @ 43°/s;J2 +50°/-82° @ 25°/s;J3 +20°/-115° @ 25°/s;J4 ±360° @ 60°/s;J5 -72°S)3-J2S+72° @ / | Chwila — J4 12740 N·m |Bezwładność — J4 3260 kg·m² | 0°C-45°C;≤ 95% RH(bez kondensacji);Wibracje ≤4.9 m/s² | Podstawa 1280*1380mm;Wysokość nadwozia 3418mm;Moc 15.5kVA | Poproś o ten model |
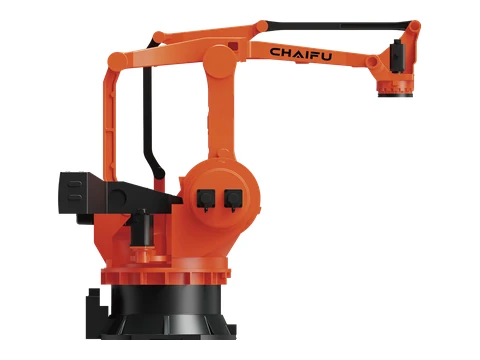 | SF2400-C4200 PA | Czteroosiowy robot o dużej wytrzymałości ALPHTIC PA | 4 | 2400 kg | 4200 mm | ± 0.8 mm | 12590 kg | Oś bazowa IP65 / oś nadgarstka IP67 | piętro | J1 ±180° @ 20°/s;J2 +53°/-85° @ 12°/s;J3 +20°/-110° @ 12°/s;J4 ±360° @ 40°/s;J5 -63°SJ3-J2S+65° @ / | Chwila — J4 20580 N·m |Bezwładność — J4 3912 kg·m² | 0°C-45°C;≤ 95% RH(bez kondensacji);Wibracje ≤4.9 m/s² | Podstawa 1580*1660mm;Wysokość nadwozia 3683mm;Moc 16.5kVA | Poproś o ten model |
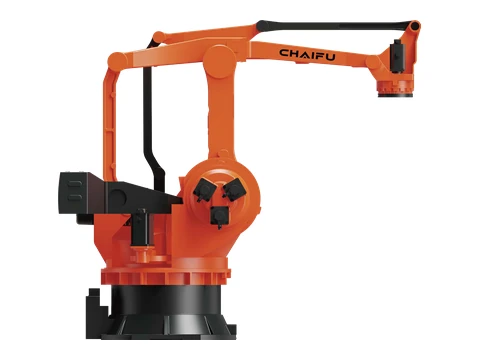 | SF3000-C4200 PA | Czteroosiowy robot o dużej wytrzymałości ALPHTIC PA | 4 | 3000 kg | 4200 mm | ± 0.8 mm | 12600 kg | Oś bazowa IP65 / oś nadgarstka IP67 | piętro | J1 ±180° @ 20°/s;J2 +53°/-85° @ 12°/s;J3 +20°/-110° @ 12°/s;J4 ±360° @ 40°/s;J5 -63°S)]3-J2=+65° @ / | Bezwładność — J4 4890 kg·m² | 0°C-45°C;≤ 95% RH(bez kondensacji);Wibracje ≤4.9 m/s² | Podstawa 1580*1660mm;Wysokość nadwozia 3683mm;Moc 18kVA | Poproś o ten model |
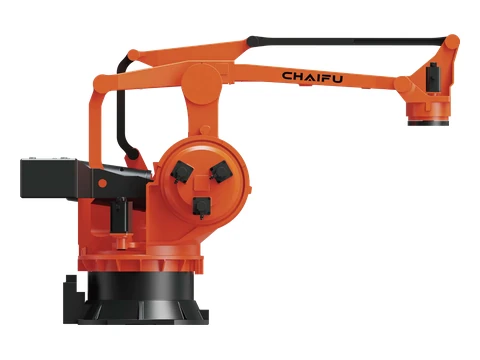 | SF4000-C4600 PA | Czteroosiowy robot o dużej wytrzymałości ALPHTIC PA | 4 | 4000 kg | 4600.8 mm | ± 0.8 mm | 17220 kg | Oś bazowa IP65 / oś nadgarstka IP67 | piętro | J1 ±180° @ 10°/s;J2 +50°/-80° @ 8°/s;J3 -118°/+22° @ 8°/s;J4 ±360° @ 15°/s;J5 -60°S}]3-J2=+60° @ / | Chwila — J4 46890 N·m |Bezwładność — J4 6357 kg·m² | 0°C-45°C;≤ 95% RH(bez kondensacji);Wibracje ≤4.9 m/s² | Podstawa 1580*1660mm;Wysokość nadwozia 3683mm;Moc 18kVA | Poproś o ten model |
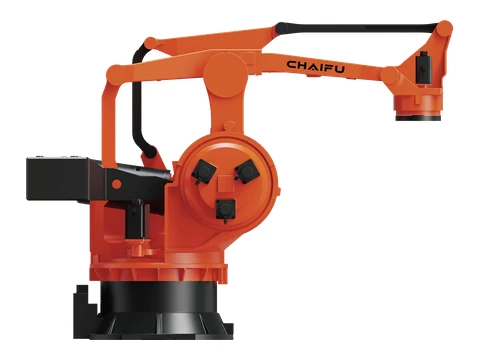 | SF5000-C4000 PA | Czteroosiowy robot o dużej wytrzymałości ALPHTIC PA | 4 | 5000 kg | 3994 mm | ± 1 mm | 17120 kg | Oś bazowa IP65 / oś nadgarstka IP67 | piętro | J1 ±180° @ 10°/s;J2 +50°/-80° @ 8°/s;J3 -118°/+22° @ 8°/s;J4 ±360° @ 15°/s;J5 -60°SJ3-J2=+60° @ / | Chwila — J4 46890 N·m |Bezwładność — J4 7628 kg·m² | 0°C-45°C;≤ 95% RH(bez kondensacji);Wibracje ≤4.9 m/s² | Podstawa 1580*1660mm;Wysokość nadwozia 3683mm;Moc 18kVA | Poproś o ten model |
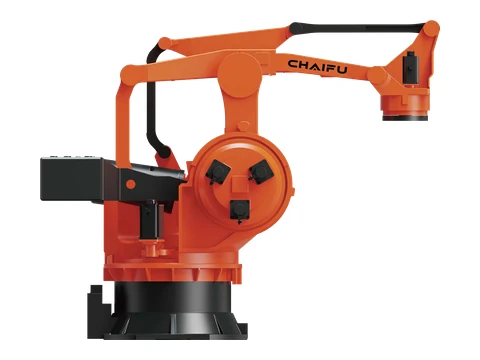 | SF6000-C3700 PA | Czteroosiowy robot o dużej wytrzymałości ALPHTIC PA | 4 | 6000 kg | 3701 mm | ± 1 mm | 16690 kg | Oś bazowa IP65 / oś nadgarstka IP67 | piętro | J1 ±180° @ 10°/s;J2 +50°/-80° @ 8°/s;J3 -118°/+22° @ 8°/s;J4 ±360° @ 15°/s;J5 -60°S)]3-J2=+60° @ / | Chwila — J4 46890 N·m |Bezwładność — J4 9156 kg·m² | 0°C-45°C;≤ 95% RH(bez kondensacji);Wibracje ≤4.9 m/s² | Podstawa 1580*1660mm;Wysokość nadwozia 3683mm;Moc 18kVA | Poproś o ten model |
Nie znaleziono pasującego modelu CHAIFU. Wyczyść filtr lub wyślij wymagany ładunek, zasięg i aplikację.
Najczęściej zadawane pytania dotyczące robotów i rozwiązań automatyzacyjnych CHAIFU
Która seria robotów CHAIFU nadaje się do spawania, paletyzacji, tłoczenia lub przenoszenia ciężkich ładunków?
Strona obejmuje spawanie łukowe, paletyzację PA, tłoczenie metodą PRESS oraz kilka serii przegubowych o małym, średnim, dużym i dużym udźwigu. Skorzystaj z grupy zastosowań, uwzględniając wymagania dotyczące udźwigu, zasięgu, wydajności połączeń, montażu i obciążenia nadgarstka, aby utworzyć krótką listę.
Co należy sprawdzić poza zasięgiem i udźwigiem robota CHAIFU?
Przed zatwierdzeniem modelu należy sprawdzić środek ciężkości narzędzi i części, bezwładność, wymagane pozycje, moment nadgarstka, zakresy i prędkości połączeń, mocowanie, zabezpieczenia, środowisko, sterownik, urządzenia procesowe, bezpieczeństwo i docelowy cykl.
Czy EVST może dokonać przeglądu robota CHAIFU jako części komórki spawalniczej, paletyzującej lub manipulacyjnej?
Tak. Zakres może obejmować robota i sterownik, oprzyrządowanie, sprzęt spawalniczy lub manipulacyjny, osprzęt, sterowniki PLC i sieci, system wizyjny, bezpieczeństwo, uruchomienie i dostawę.
Co powinienem podać w ramach wyceny robota CHAIFU?
Podaj dokładny model lub zastosowanie, całkowity ładunek, zasięg i pozycje, cel cyklu, sposób montażu, środowisko, potrzeby dotyczące kontrolera i interfejsu, narzędzia, ilość, miejsce docelowe i żądany czas.
Autor: Zespół redakcyjny EVST
Zespół redakcyjny EVST prowadzi tę stronę, aby wspierać wybór robota i planowanie projektu. Dostępność produktu, konfiguracja, walidacja bezpieczeństwa i zakres integracji muszą zostać potwierdzone dla konkretnego zastosowania.
Polityka redakcyjna · Polityka korekcyjna · Warunki korzystania
Ostatnio zaktualizowany: