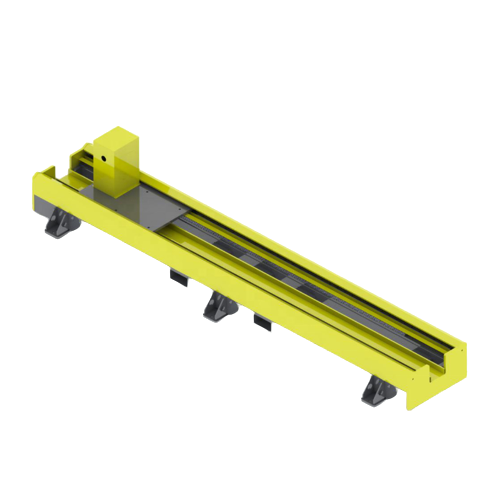
Systemy ruchu liniowego wykonywane na zamówienie

Tor robota – 7. oś jednostek transferowych robota (RTU)

Rozszerz zasięg roboczy robota na maszyny, stanowiska lub długie elementy obrabiane. EVST projektuje naziemne, powietrzne i kratownicowe gąsienice robotów, uwzględniając ich ruch, obciążenie, cykl pracy, warunki otoczenia i miejsca pracy.

Zaprojektowane na zamówienie dla każdego projektu Układy naziemne, nieba i kratownicy Konfiguracje torów naziemnych o ładowności do 6,000 kg

Co to jest

Dodaj skoordynowaną oś liniową do swojego robota

Tor robota to napędzana oś liniowa, która przemieszcza robota przemysłowego między stanowiskami roboczymi. Nazywany również 7. osią jednostki transferowej robota, rozszerza on zakres roboczy robota, umożliwiając obsługę długich elementów, wielu maszyn lub oddzielnych stanowisk procesowych. Wersje montowane na podłodze są również znane jako szyna uziemiająca lub szyna podłogowa.

Produkt rodzinny

Wybierz układ pasujący do stanowiska roboczego

Konstrukcja toru jest dobierana na podstawie dostępnej przestrzeni, dostępu do obrabianego przedmiotu, orientacji robota i ścieżki procesu. Systemy naziemne, podwieszane i kratownicowe są projektowane pod kątem robota, masy zainstalowanej i warunków projektu.

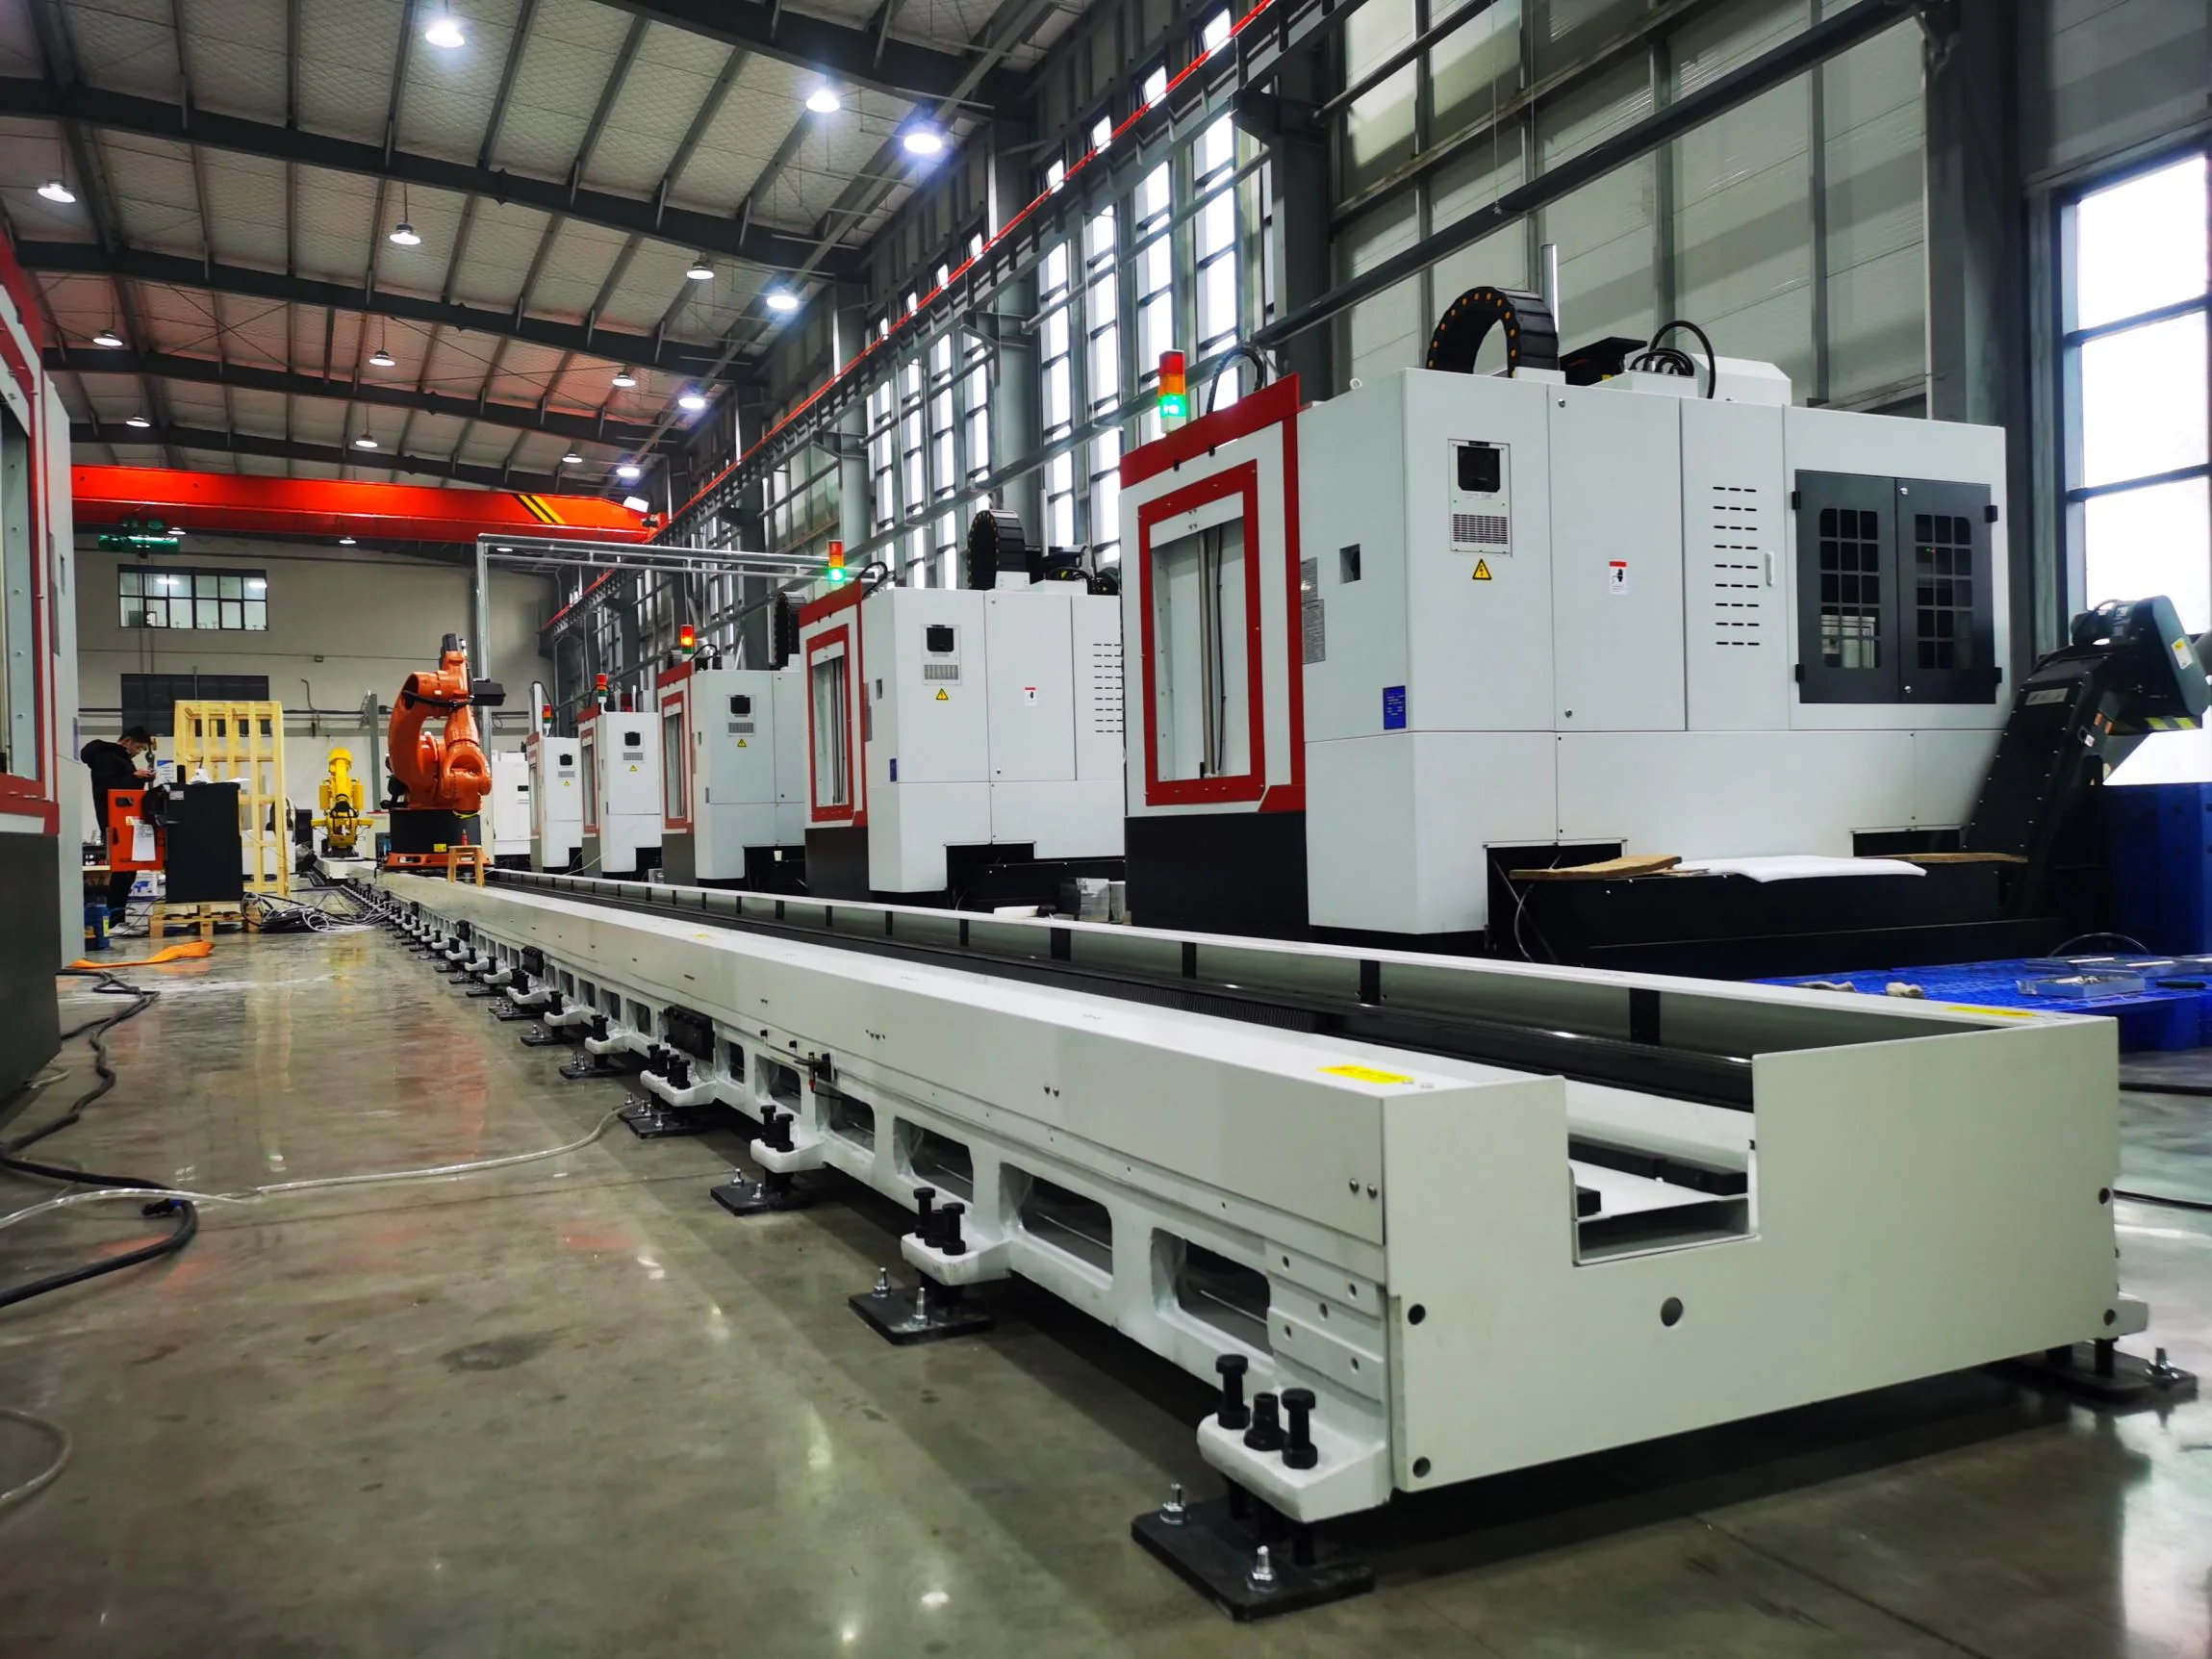
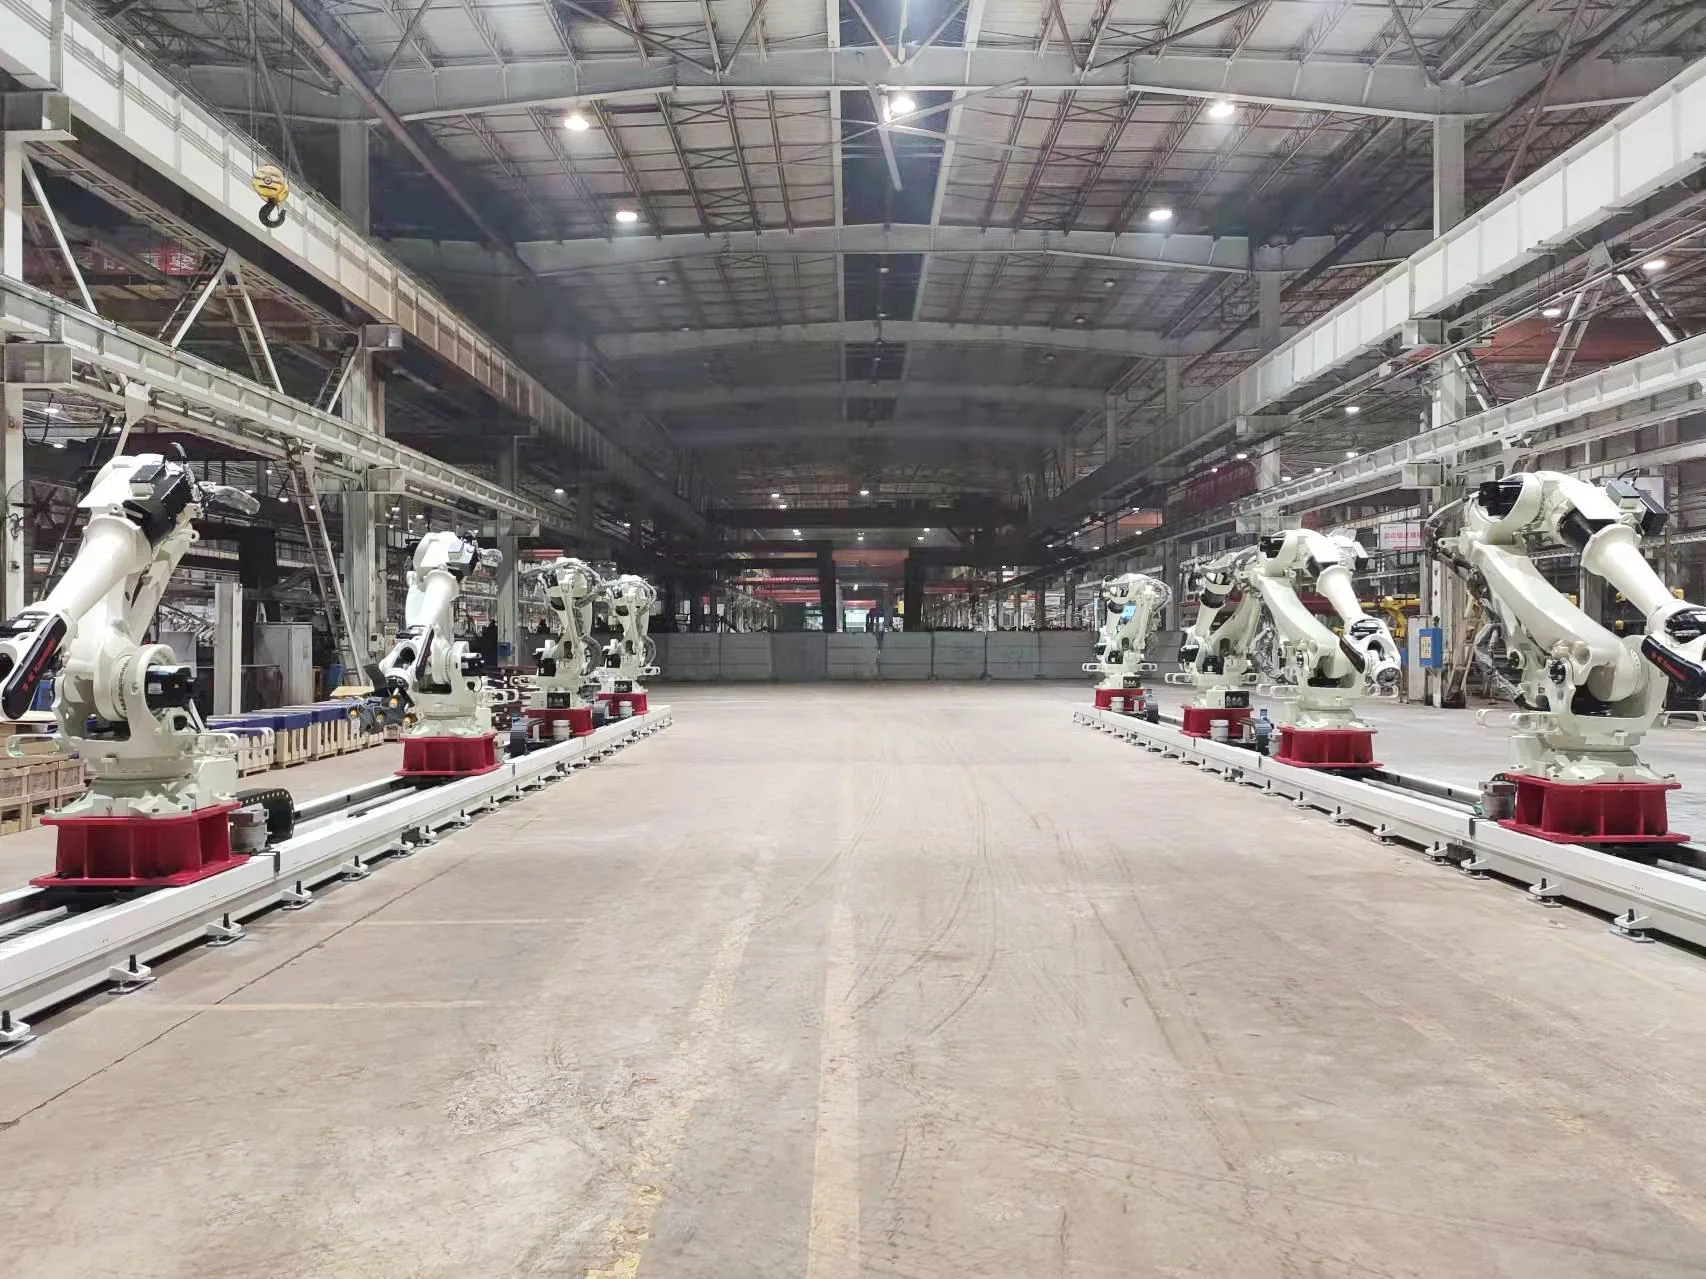
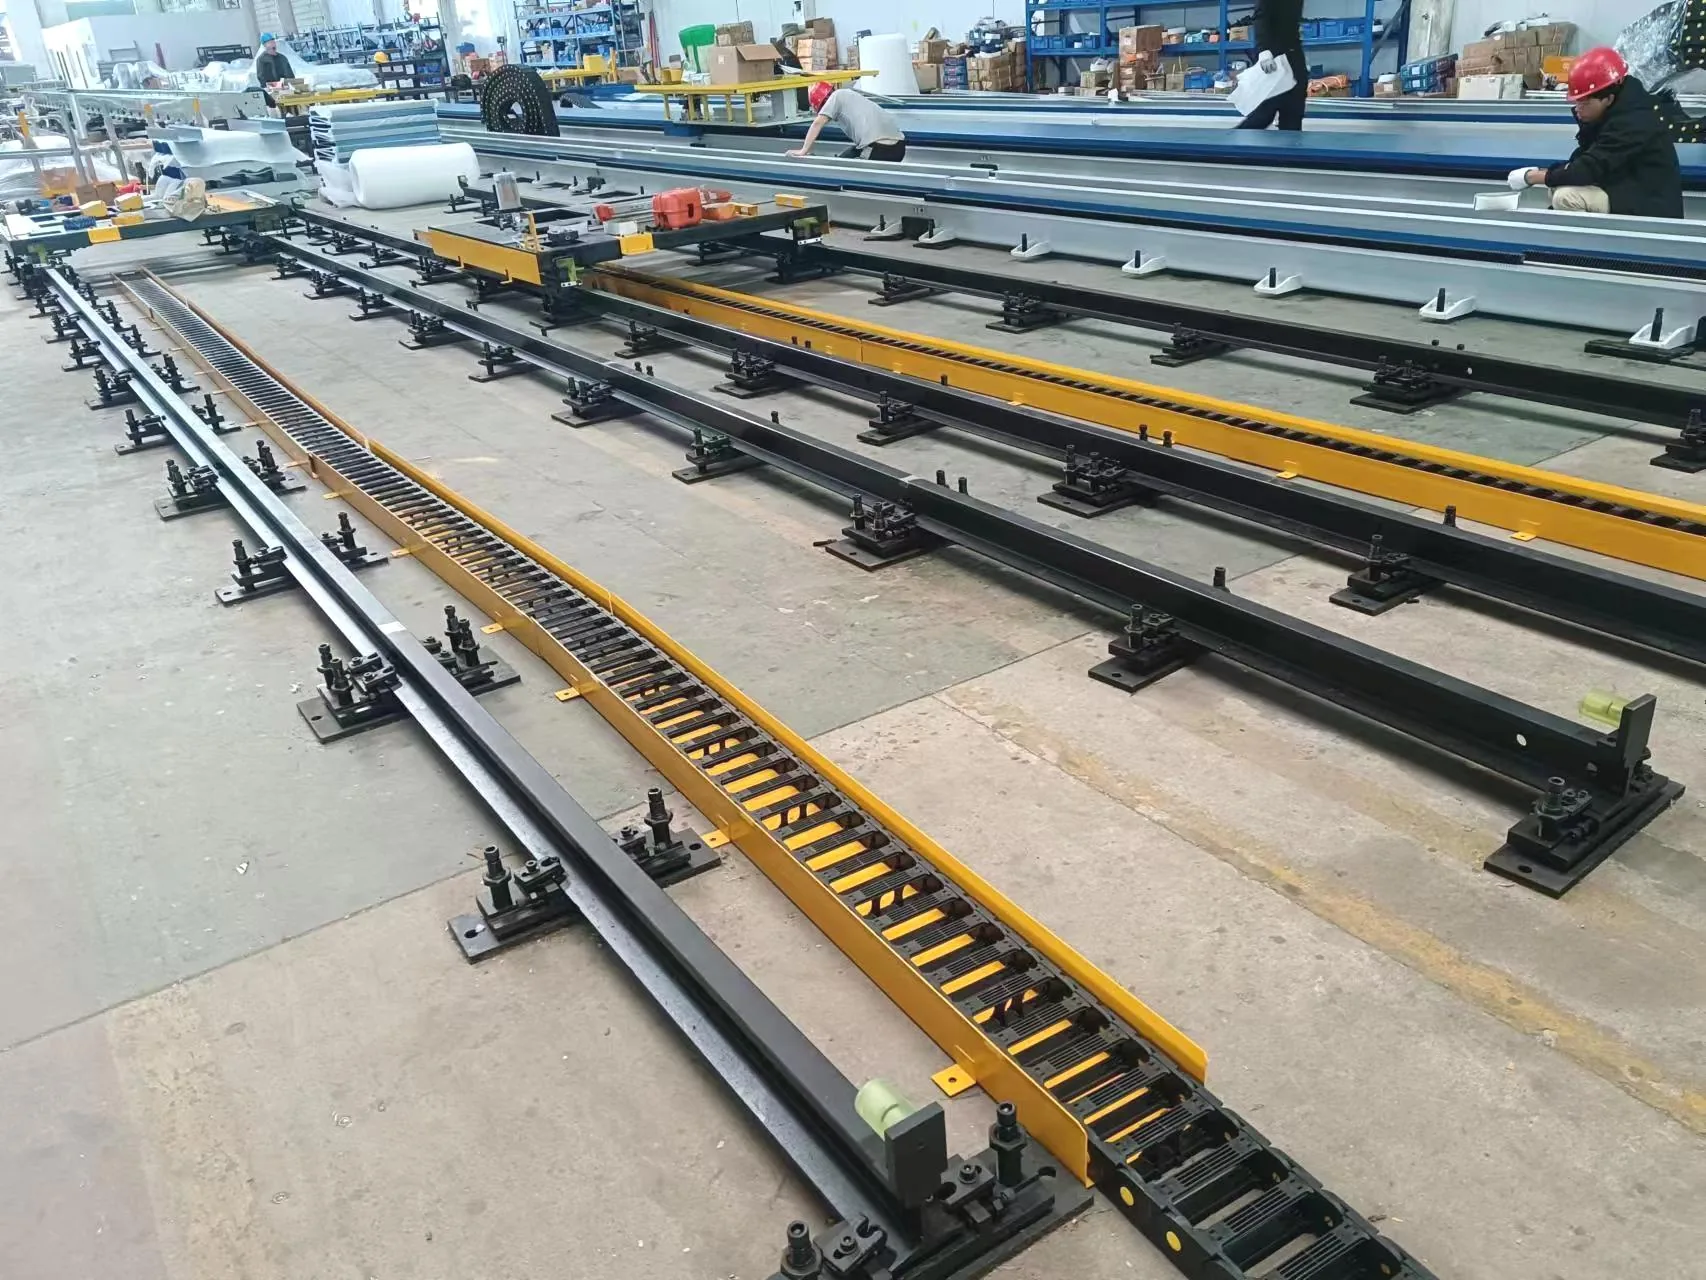
Montaż gąsienic robota na ziemi w warsztacie

Szyna naziemna

Szyna naziemna (tor montowany na podłodze)

Praktyczny układ do przemieszczania robota wzdłuż maszyn, urządzeń lub długich elementów obrabianych. Konstrukcja podstawy, sposób przemieszczania i zabezpieczenia są określone dla projektu.

Wybierz, gdy: priorytetem jest dostępność obsługi na poziomie podłogi oraz bezpośrednie przejście obok maszyn.
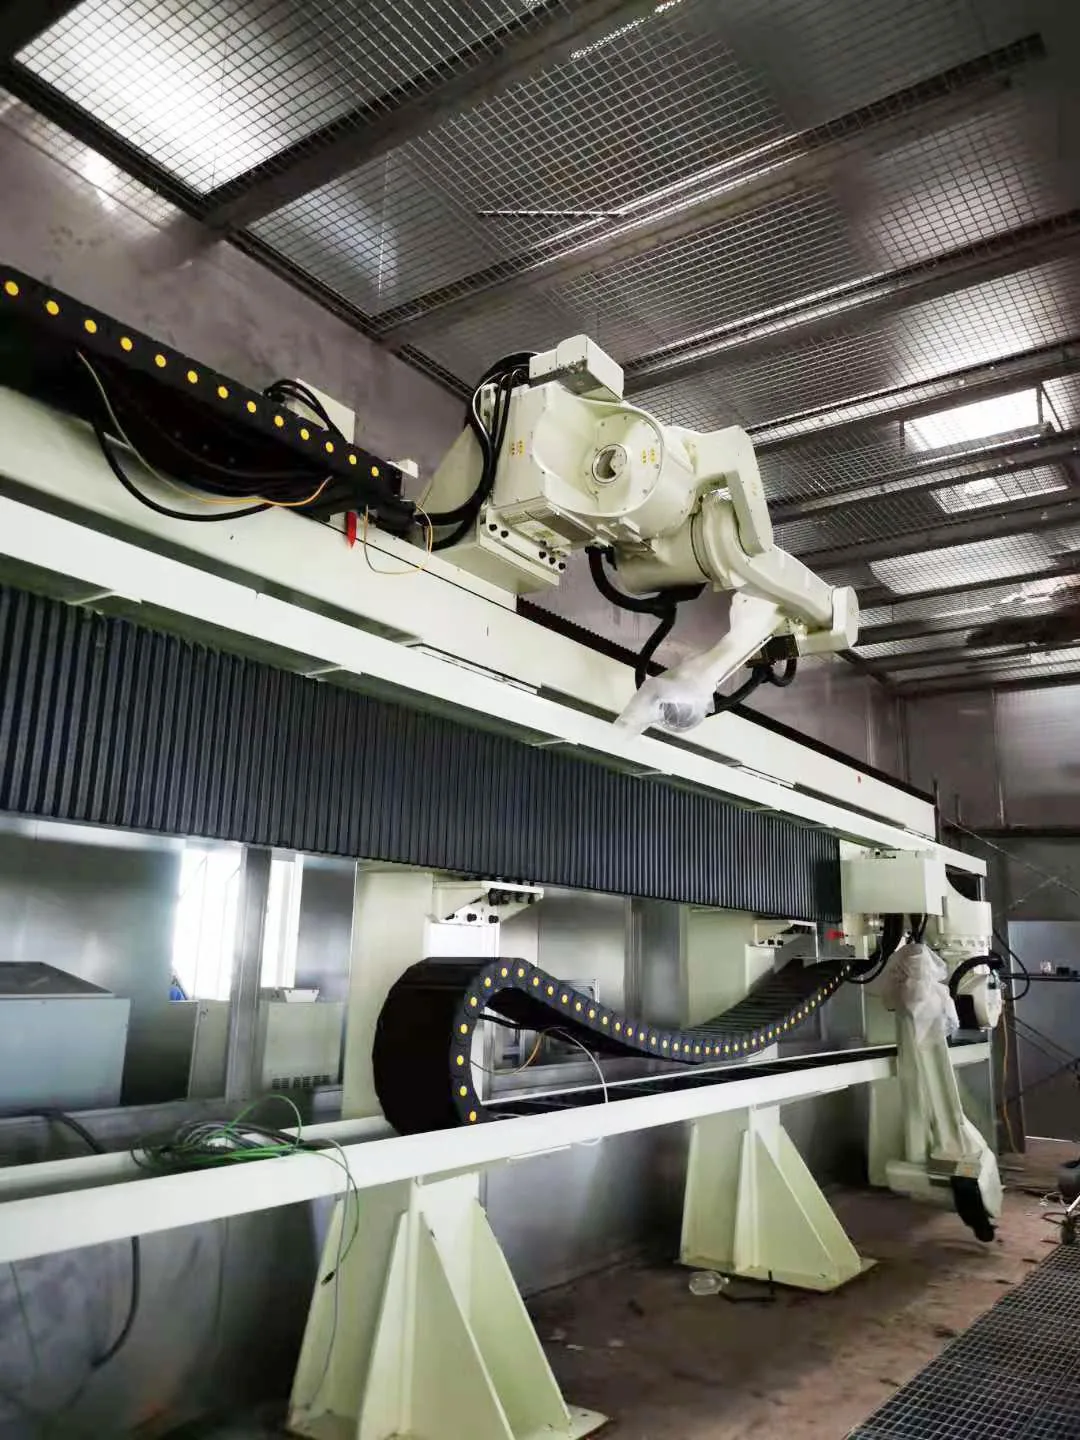
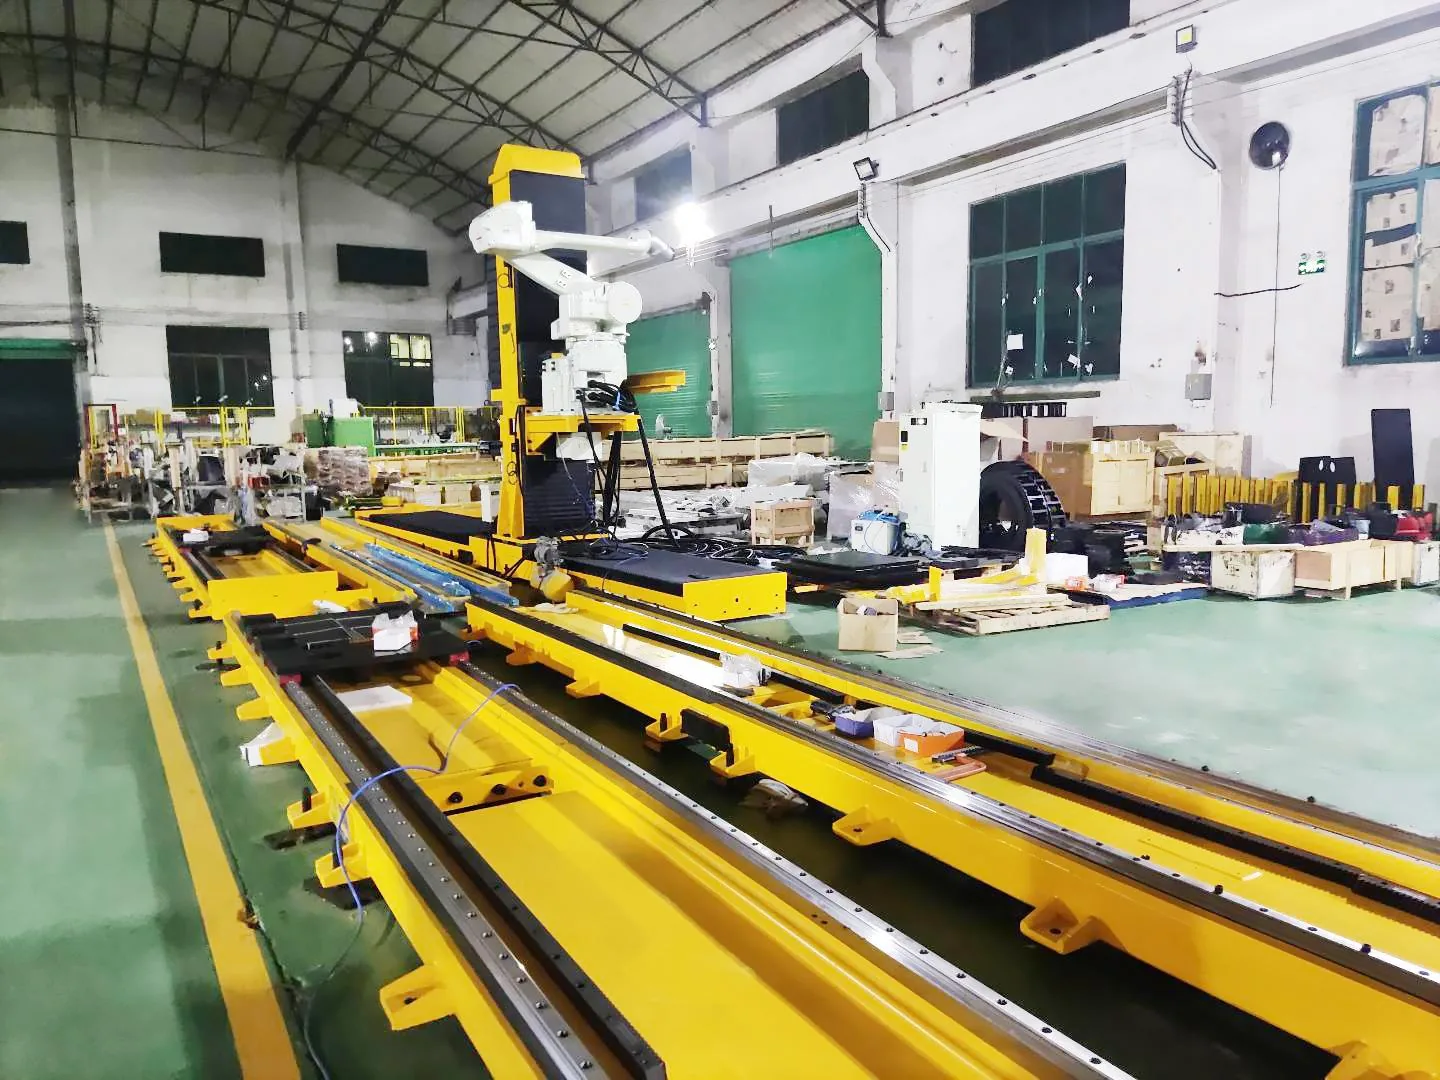
Podwyższony tor robota transportujący robota nad obszarem roboczym

kolejka powietrzna

Sky Rail (tor nadziemny/podwyższony)

Przemieszcza robota nad obszarem roboczym, aby zapewnić dostęp do podłogi lub umożliwić podejście do procesu z podwyższonej pozycji. Struktura i interfejsy są zaprojektowane specjalnie dla tej komórki.

Wybierz, gdy: ważne jest zwolnienie miejsca na podłodze lub podejście do procesu z góry.

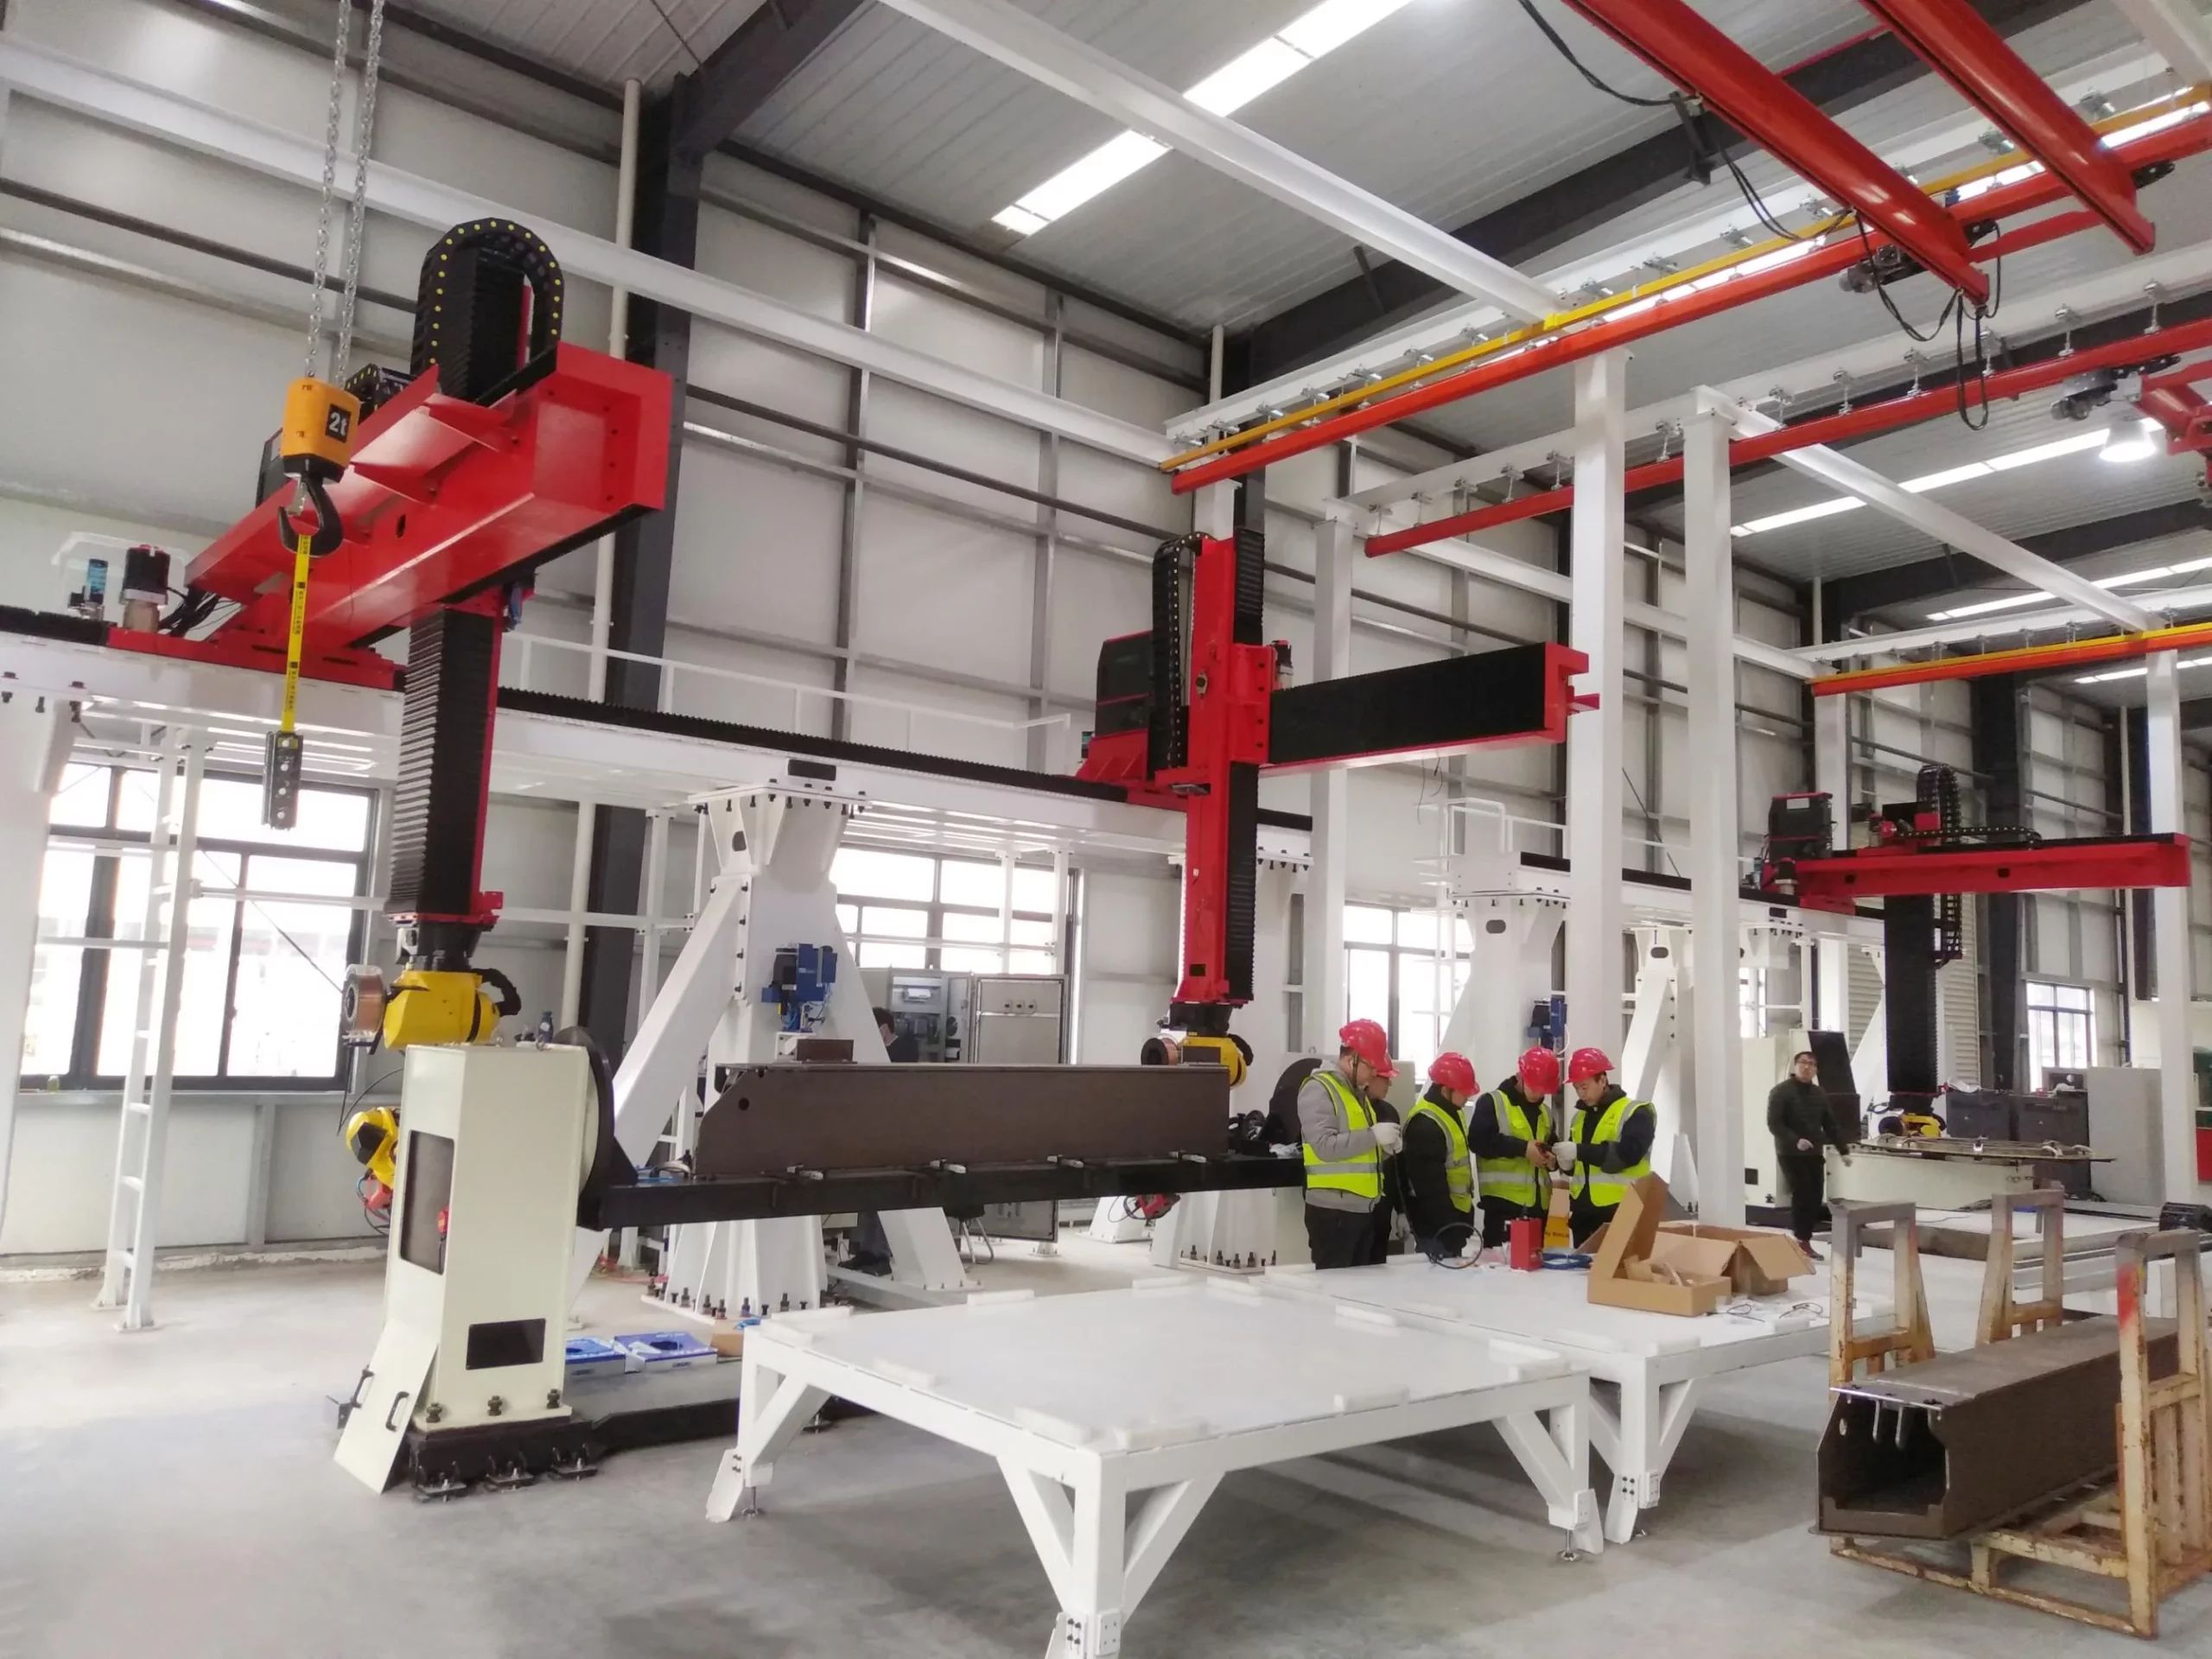
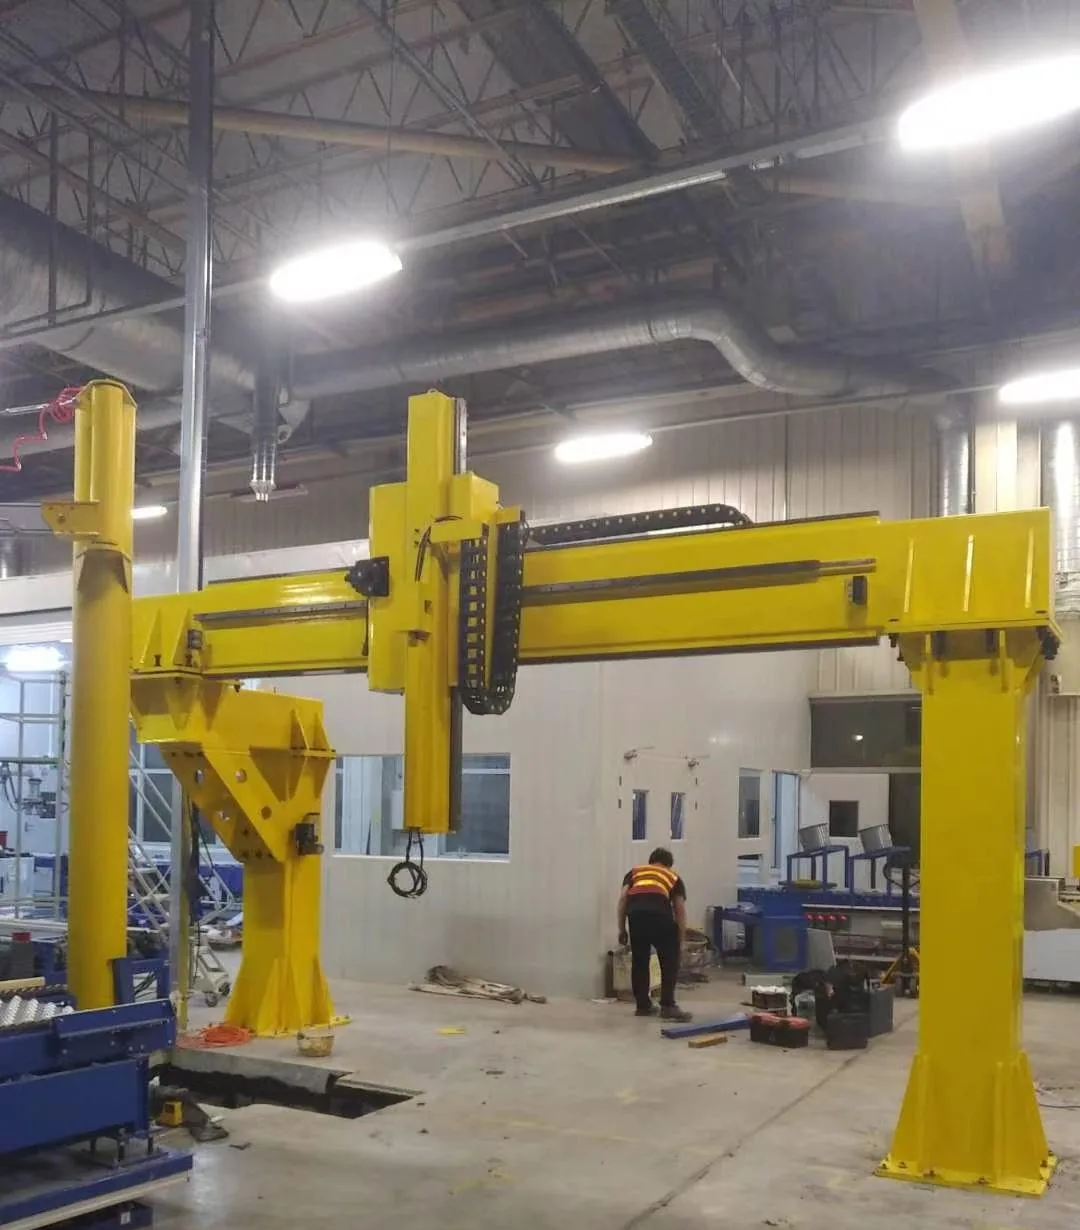
Konstrukcja szyny robota kratownicowego zainstalowana w warsztacie

Szyna kratownicowa

Systemy kratownicowe i bramowe

Konstrukcja w stylu portalu, umożliwiająca większy zakres pracy i specyficzne dla danego zastosowania układy ruchu. Rozpiętość, osie, interfejsy i szczegóły konstrukcyjne są projektowane indywidualnie dla każdego projektu.

Wybierz, gdy: jedna oś podłoża nie może pokryć wymaganej rozpiętości lub skoordynowanego ruchu w więcej niż jednej osi liniowej.

Proces selekcji

Siedem wejść umożliwiających konfigurację roboczą

Przydatne zapytanie nie wymaga gotowej specyfikacji. Zacznij od wymagań operacyjnych i dostępnych informacji o lokalizacji; następnie można dopasować tor do zainstalowanej masy.

Zastosowanie i przedmiot obrabiany

Opisz proces, rozmiar części, stanowiska i sposób, w jaki robot ma podchodzić do pracy.

Robot i zainstalowana masa

Podaj markę/model robota, masę robota, podnośnik lub osprzęt zamontowany na wózku oraz ładunek nadgarstka.

Podróżuj i docieraj

Określ wymaganą efektywną odległość przejazdu lub udostępnij układ komórki, aby można było uwzględnić odstępy końcowe i długość podstawy robota.

Wymagania dotyczące ruchu

Udostępnij kontrolerowi robota informacje o docelowej prędkości, powtarzalności, cyklu pracy, zatrzymaniach i wszelkich wymaganych koordynacjach.

Orientacja montażu

Wybierz koncepcję początkową: naziemną, podwyższoną, odwróconą lub kratownicową, biorąc pod uwagę dostęp i geometrię procesu.

Środowisko i ochrona

Określ ilość kurzu, rozprysków, cieczy, temperatury i warunków czyszczenia, które mają wpływ na wybór obudowy i materiałów.

Strona i interfejsy

Należy podać warunki fundamentów, media, dostępną przestrzeń, interfejsy bezpieczeństwa i ograniczenia dotyczące realizacji.

Struktura i ochrona

Konstrukcja dostosowuje się do obciążenia i środowiska

EVST może skonfigurować spawane lub odlewane rozwiązania konstrukcyjne i dopasować ochronę zewnętrzną do stanowiska roboczego. Ostateczny wybór zależy od masy ruchomej, rozpiętości, warunków procesu i potrzeb konserwacyjnych.

W pełni zamknięte osłony ochronne
Ochrona miecha
Okładka z blachy w kratkę
Osłona z blachy półzamkniętej
Konstrukcja ze stali nierdzewnej 304 na zamówienie
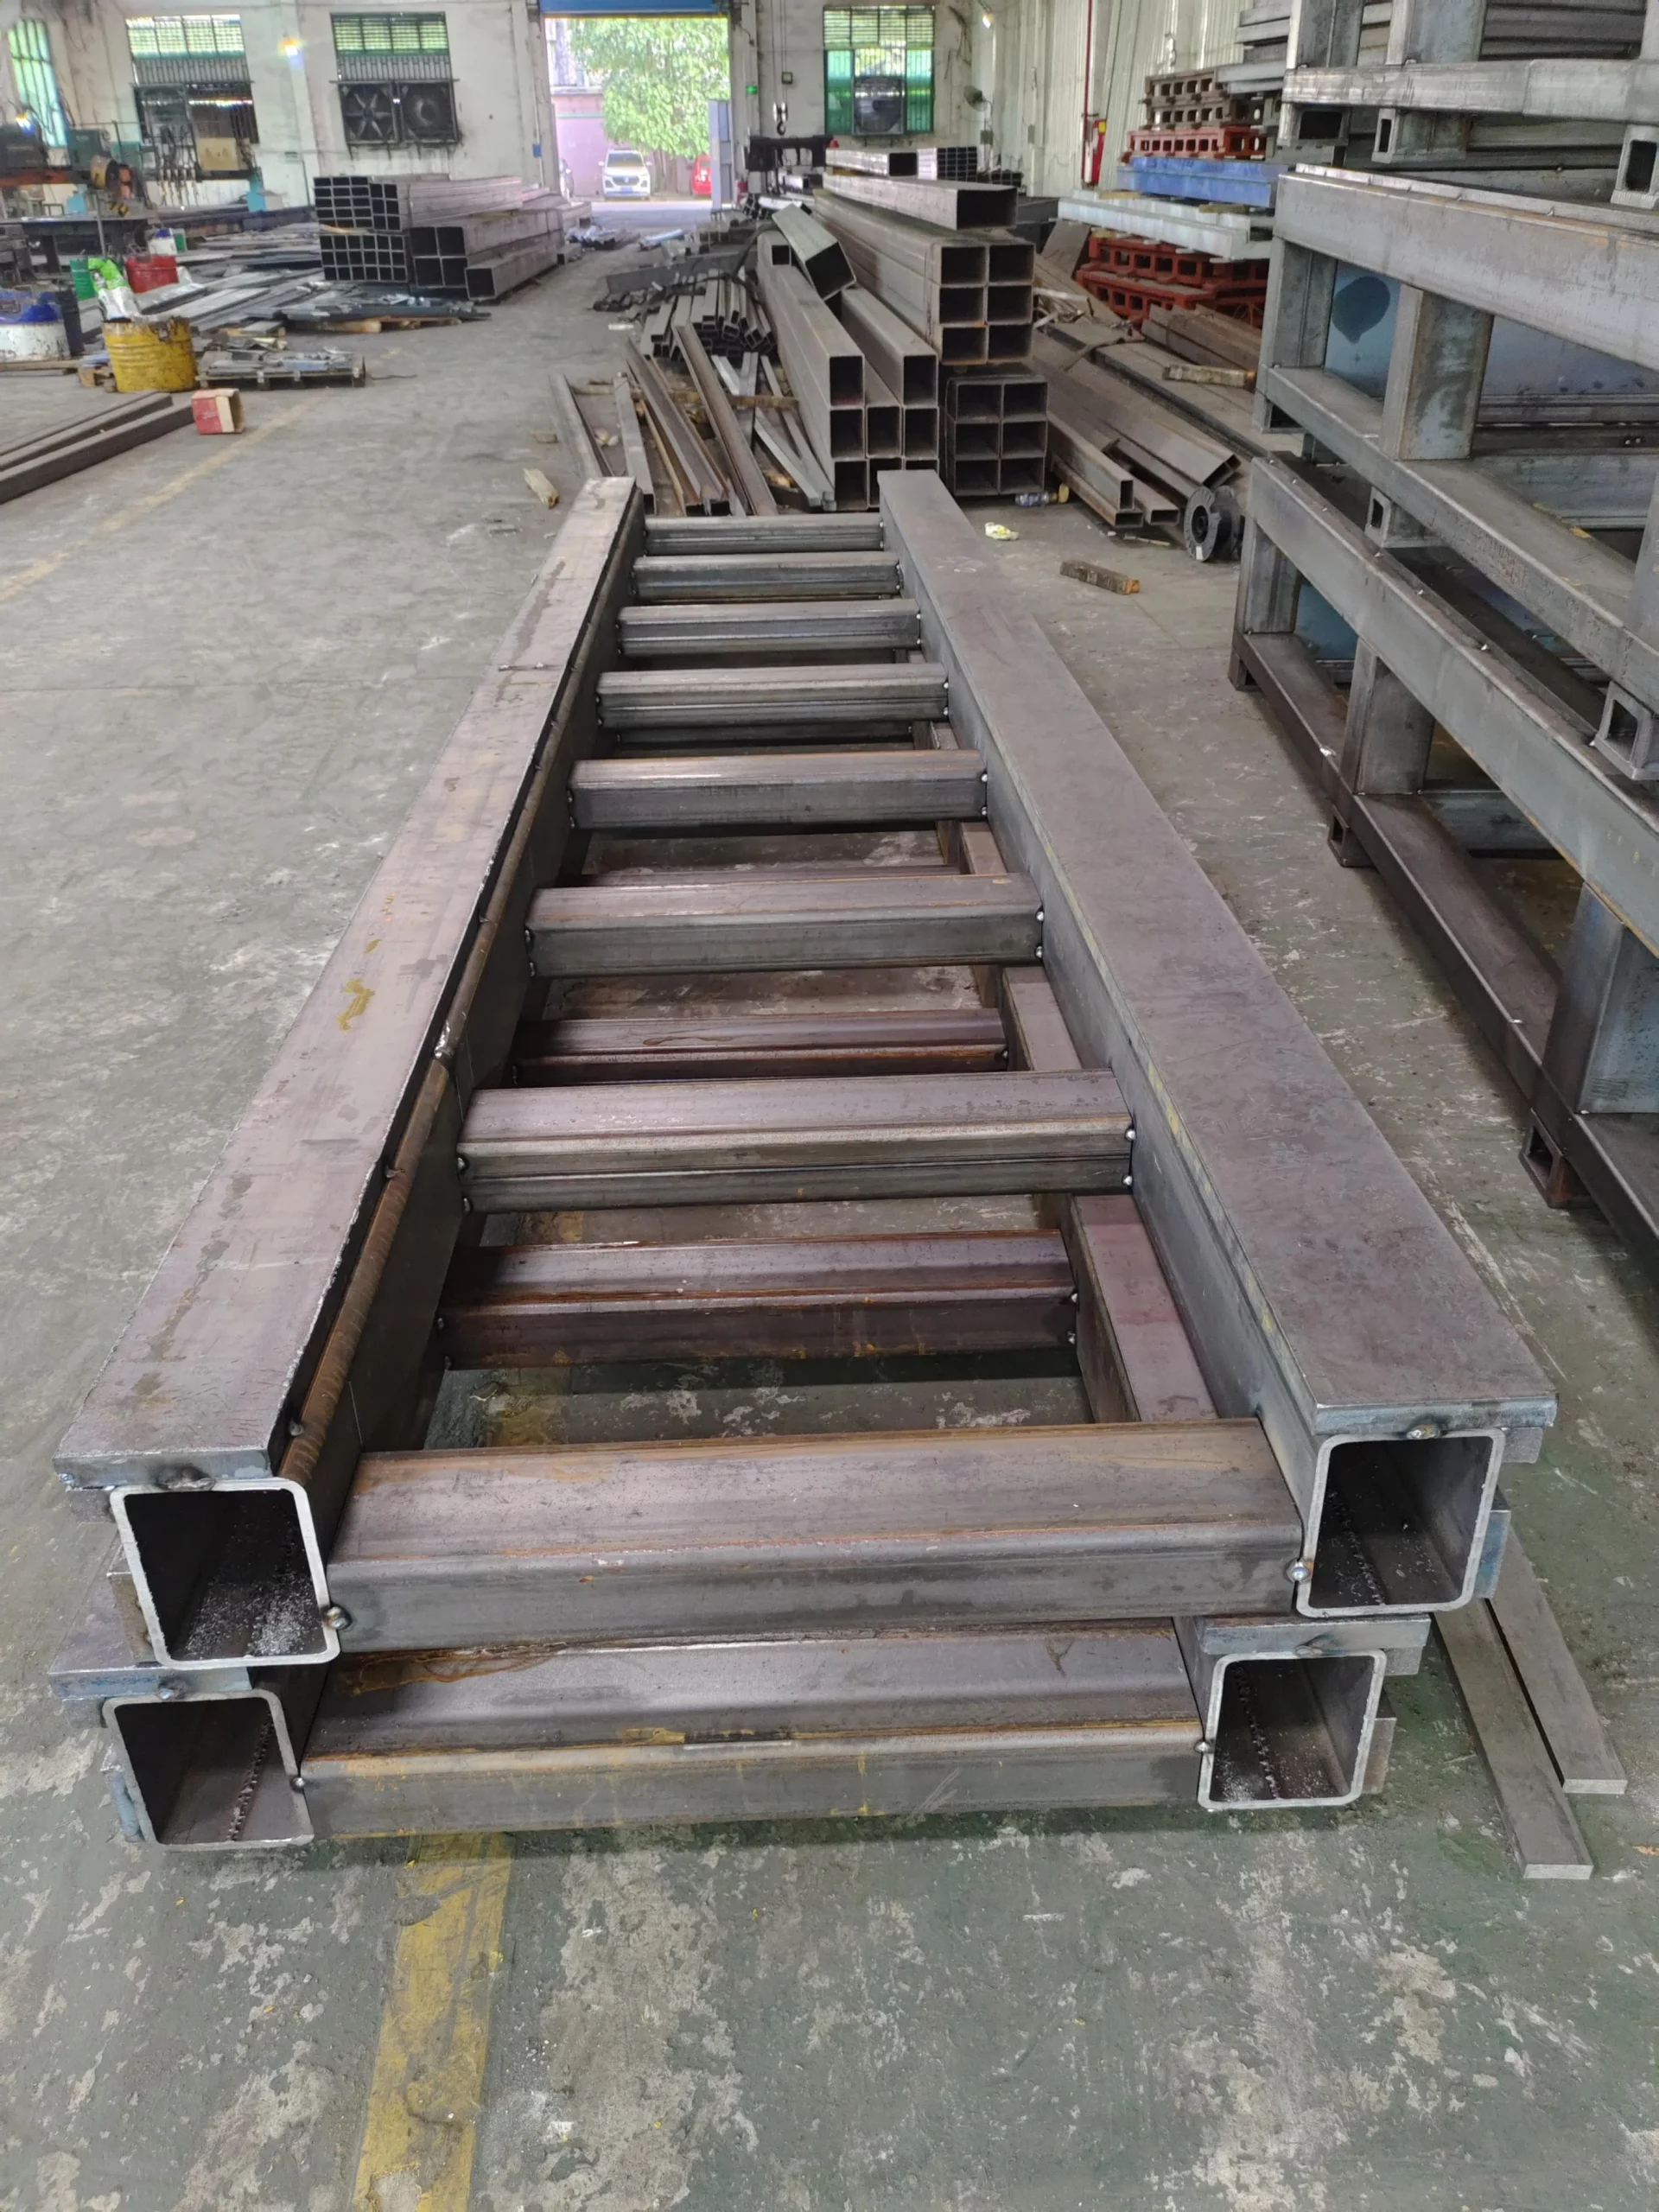
Spawana stalowa rama gąsienicy w trakcie produkcji

Konstrukcja spawana

Wykonane zgodnie z wymaganą długością, interfejsami i przypadkiem obciążenia.

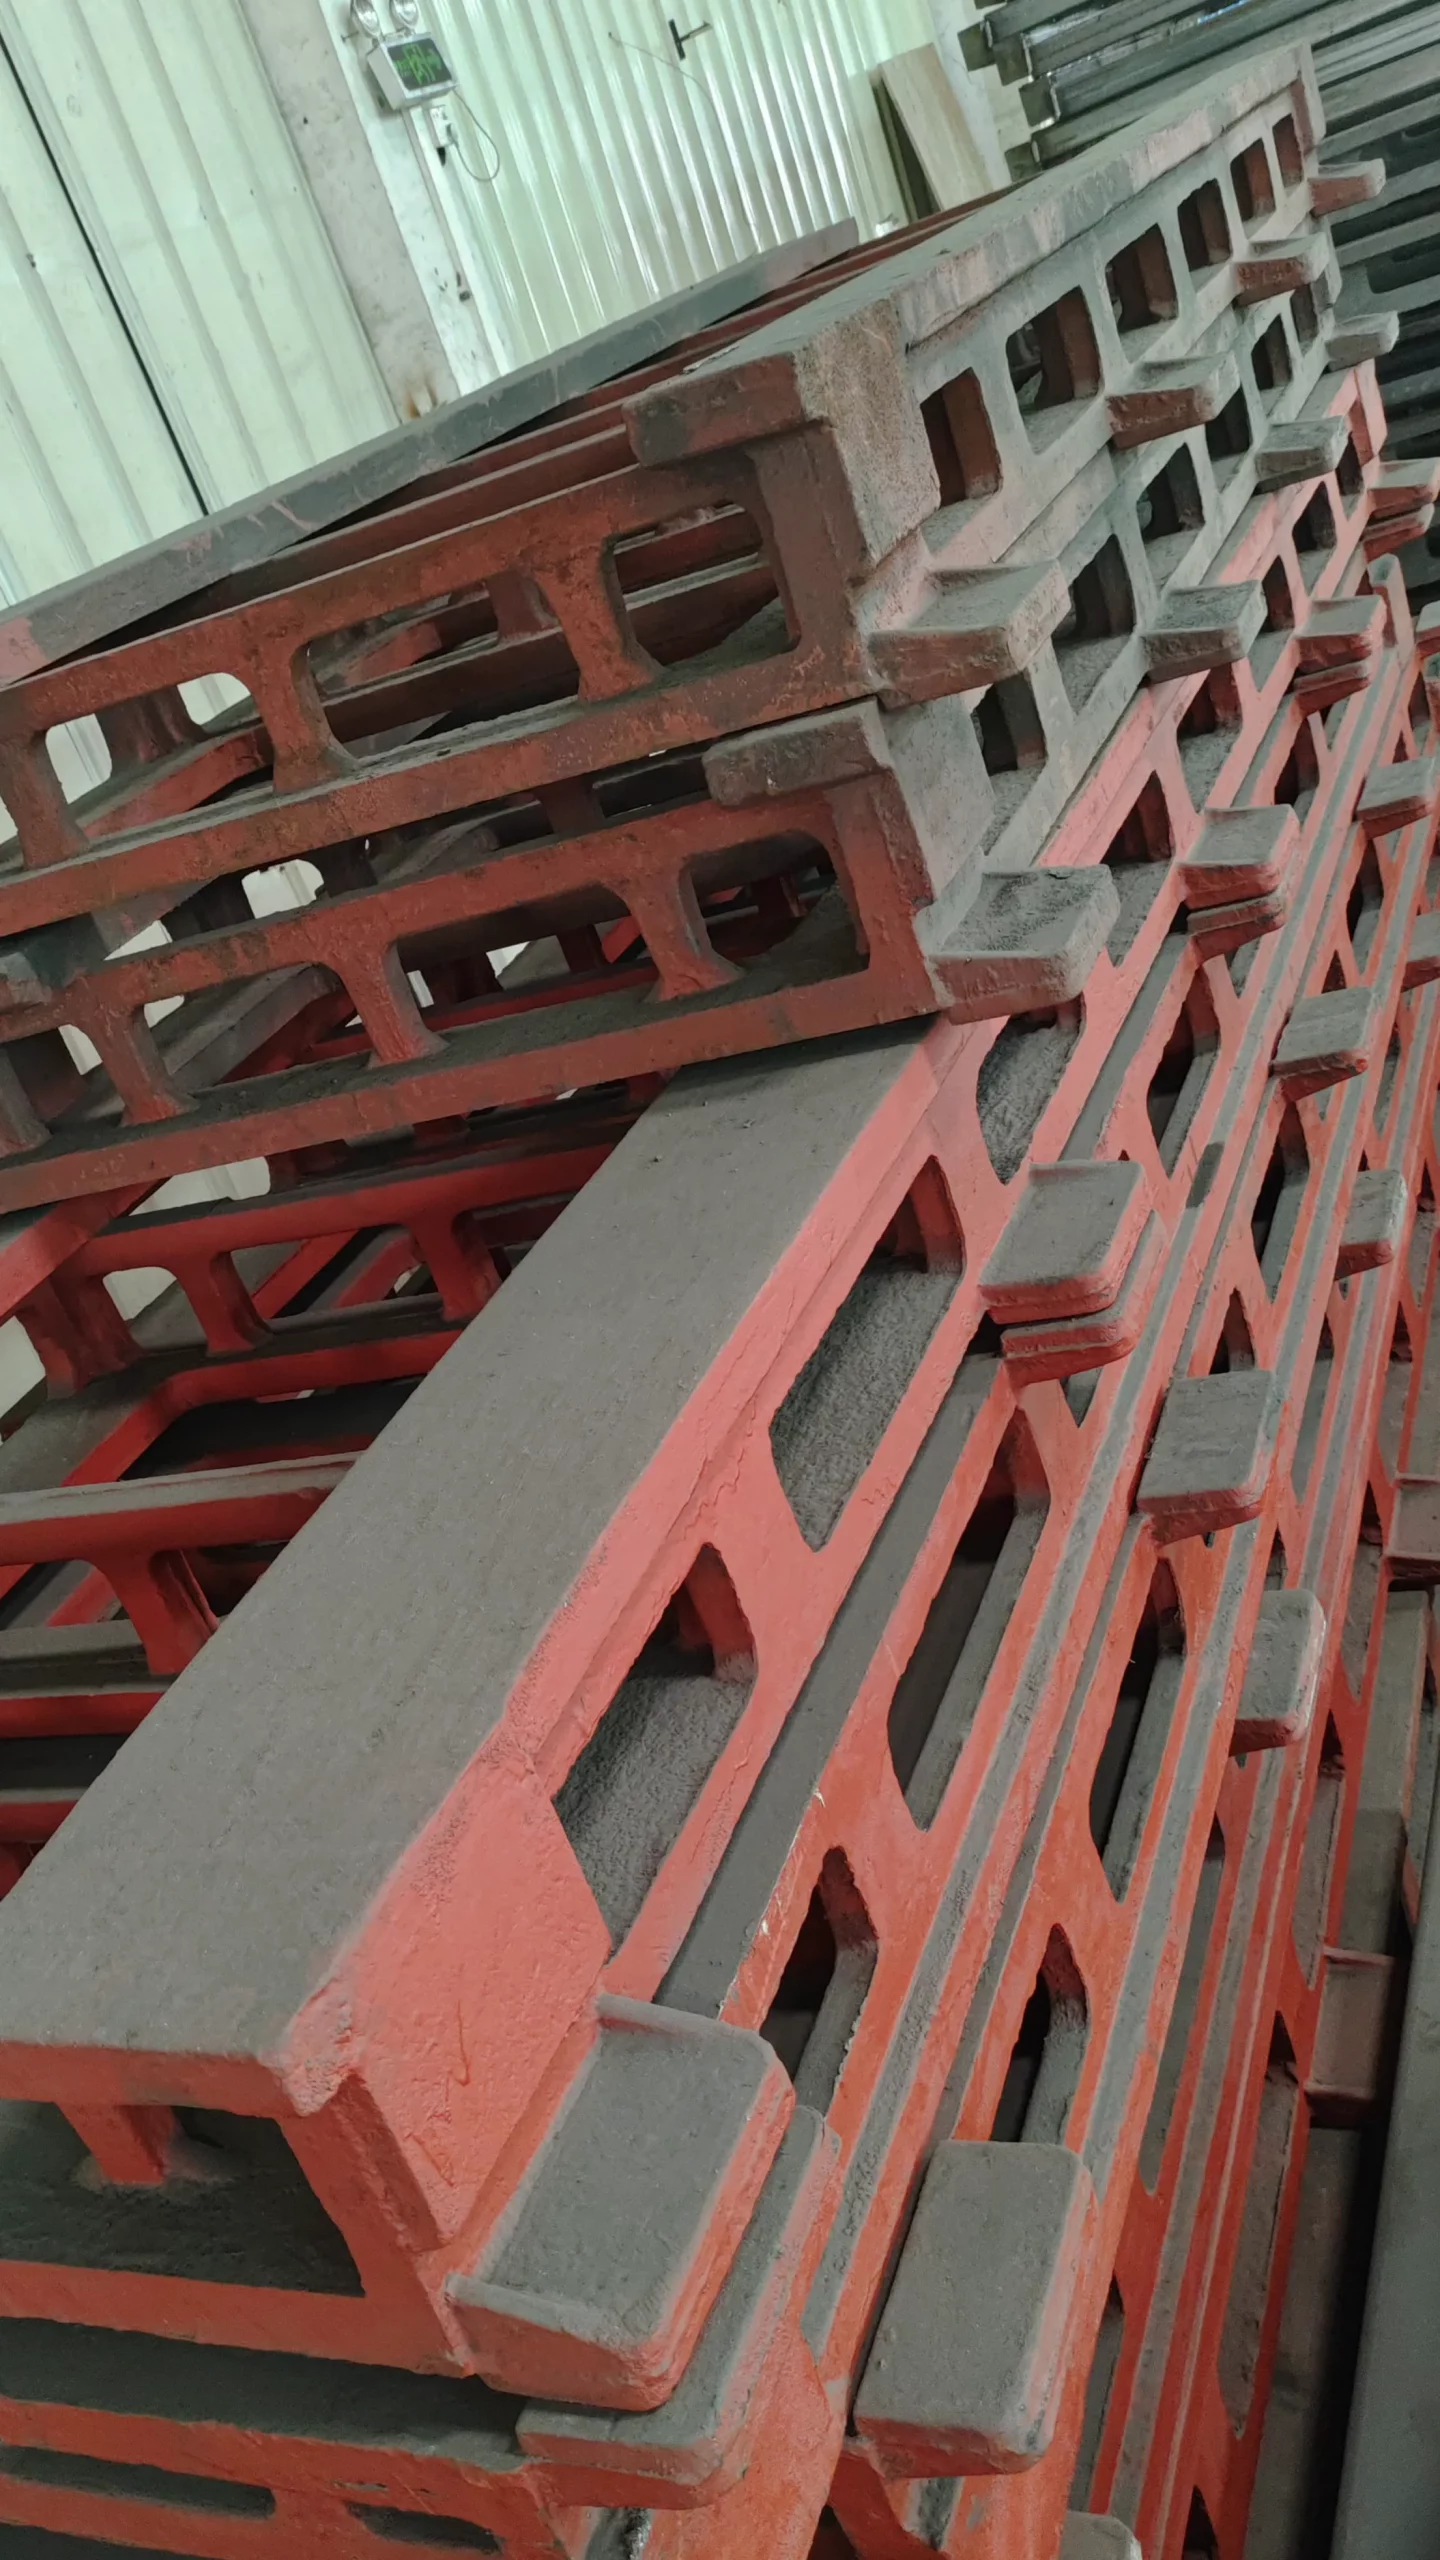
Odlewanie elementów konstrukcyjnych torów przed obróbką mechaniczną

Odlew strukturalny

Dostępne, gdy konfiguracja inżynieryjna wymaga odlewanych elementów konstrukcyjnych.

Zastosowania

Przesuń jednego robota przez większą część procesu

Gąsienice robota stosuje się, gdy proces jest dłuższy niż ustalony zakres roboczy robota lub gdy jeden robot musi obsługiwać oddzielne stanowiska robocze.

Obsługa maszyn

Obsługa szeregu obrabiarek ze wspólnej ścieżki liniowej.

Spawanie

Dotrzyj do długich konstrukcji, wielu elementów mocujących lub oddzielnych stanowisk spawalniczych.

Transport materiałów

Przenoszenie części pomiędzy stanowiskami procesu w obrębie rozszerzonej komórki.

Paletyzacja

Możliwość obsługi wielu stanowisk pobierania i umieszczania za pomocą jednej ruchomej podstawy robota.

Rozpylający

Poruszanie się po wysokich lub rozległych powierzchniach w zamkniętej strefie procesowej.

Obsługa linii suszenia baterii

Podróżowanie między stanowiskami magazynowymi lub procesowymi na linii produkcyjnej akumulatorów.

Jeden tor, wiele maszyn

Koordynuj pracę robota z kilkoma maszynami tam, gdzie pozwala na to planowanie cykli.

Przetwarzanie dużych komponentów

Aby uzyskać dostęp do większych obszarów roboczych, należy korzystać z układów naziemnych, podwyższonych lub kratownicowych.

Projekt niestandardowy o dużej wytrzymałości

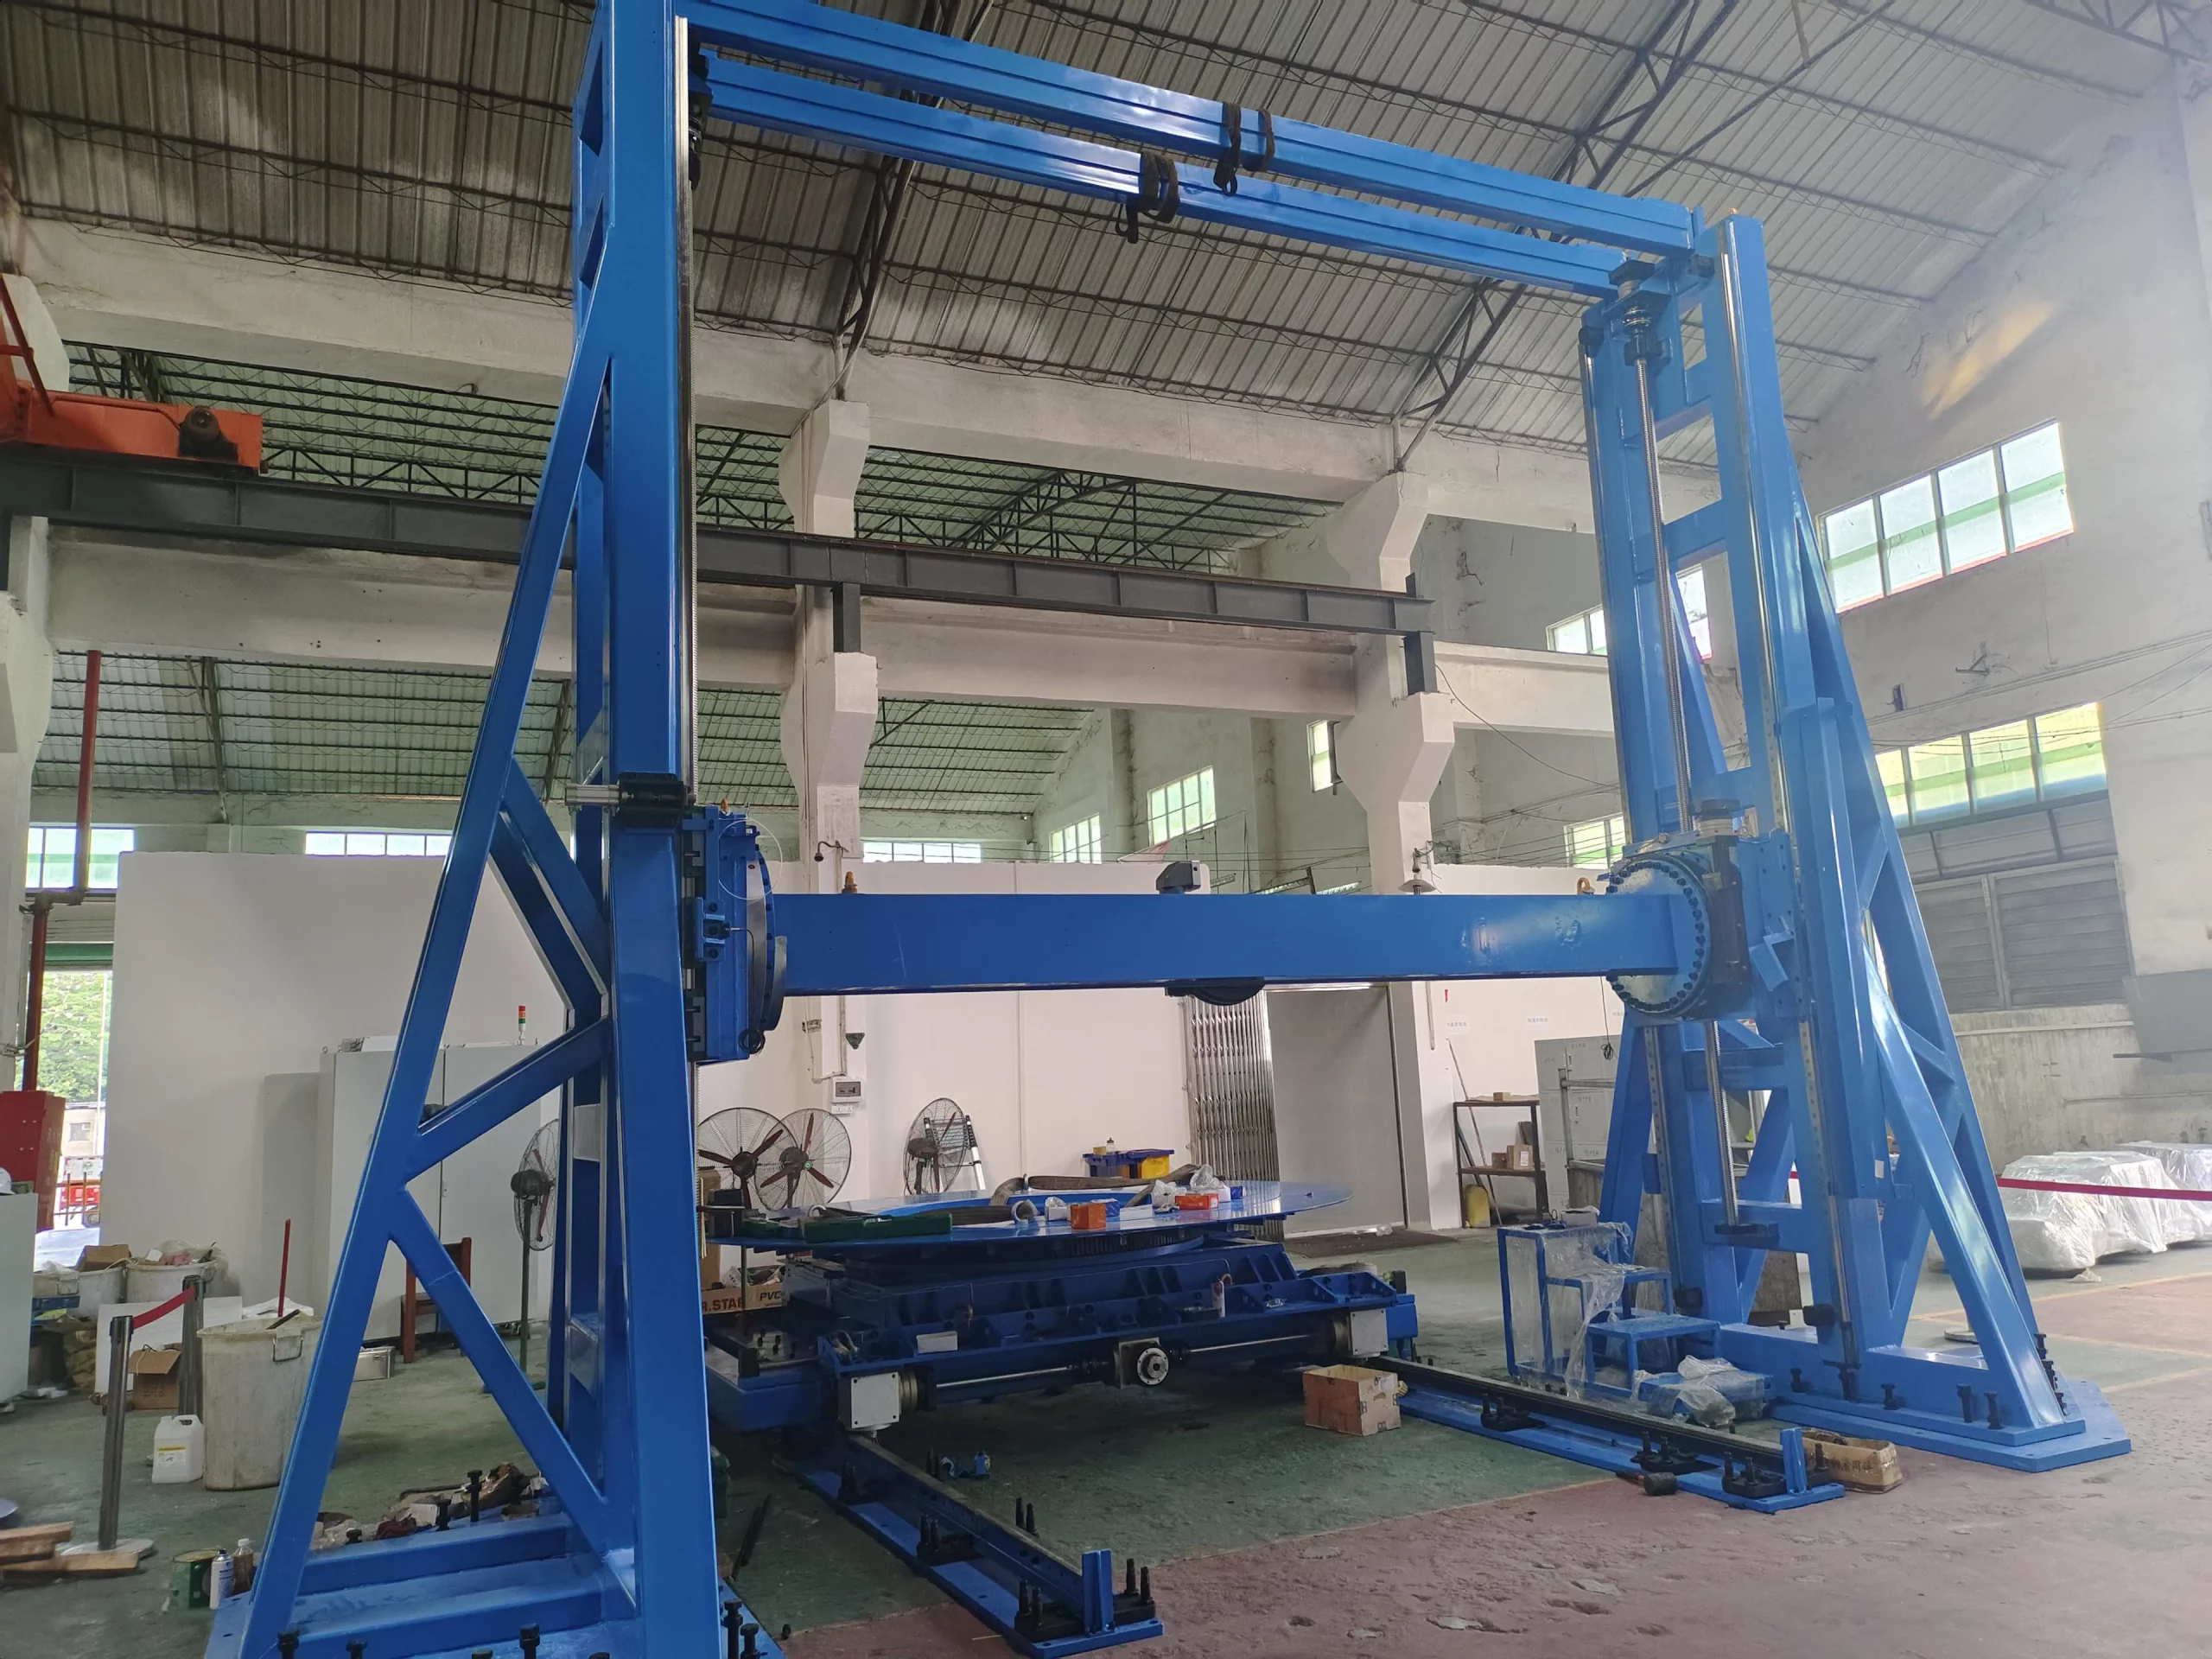
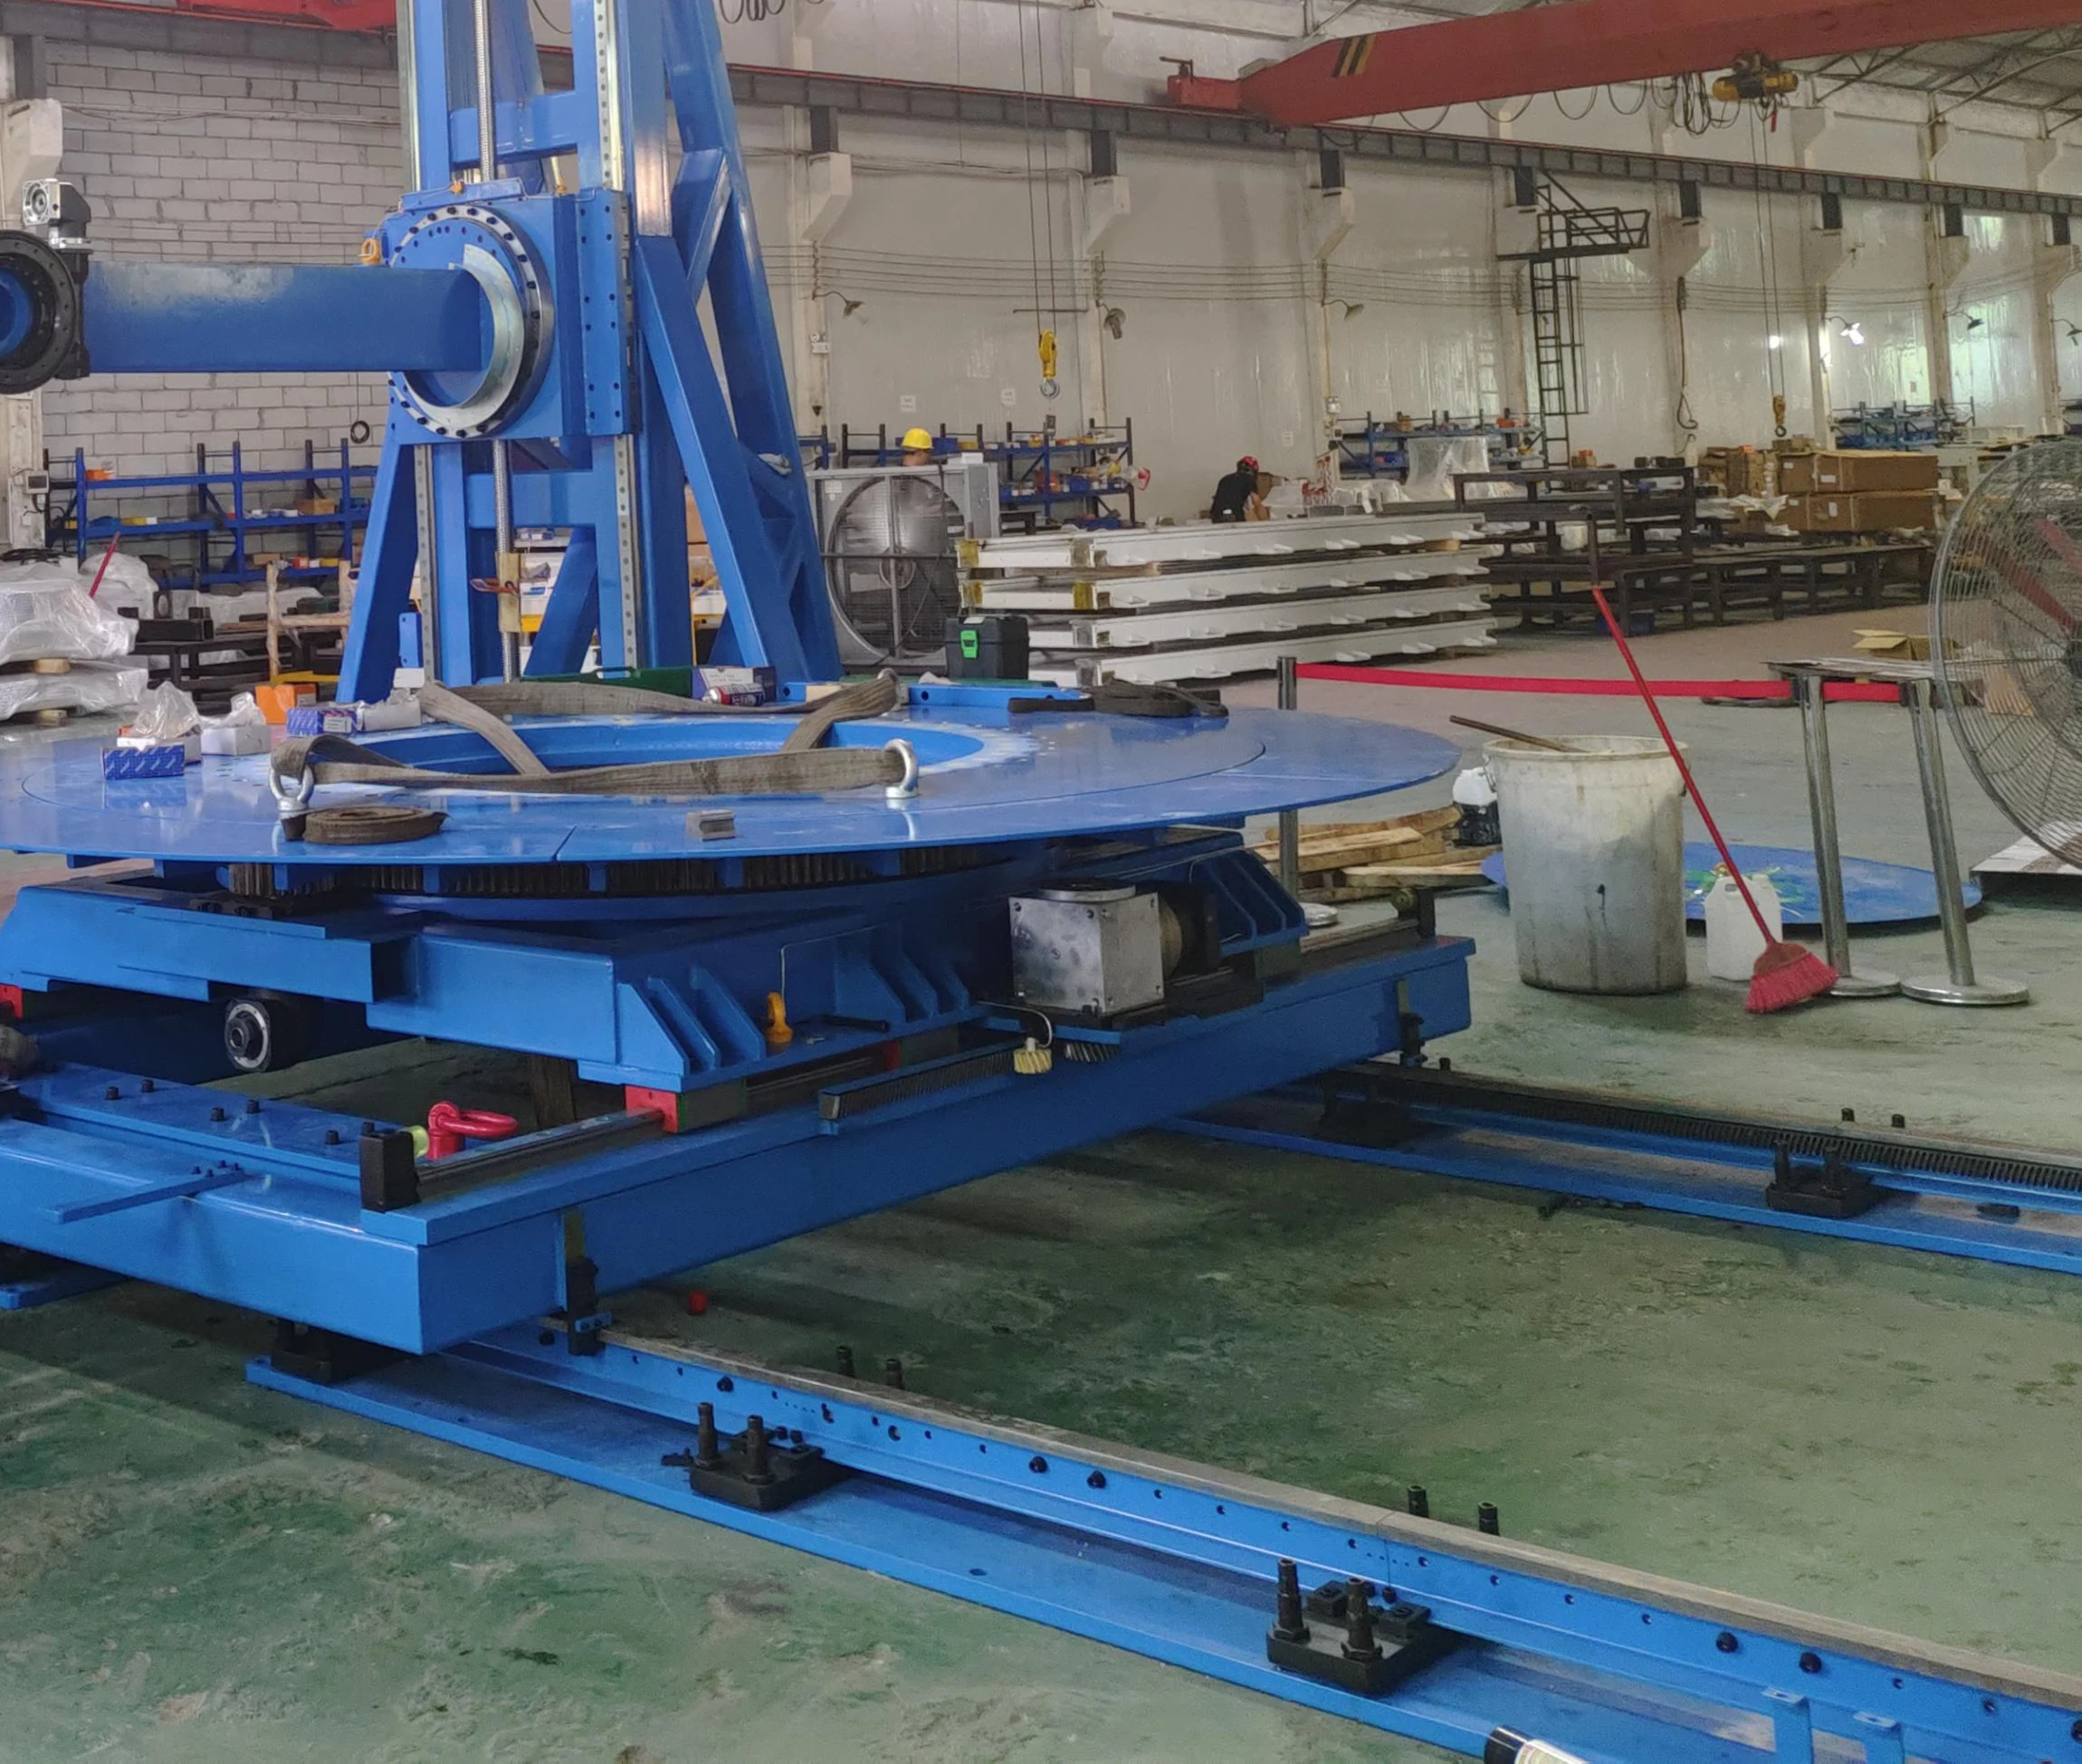
Niestandardowy ruch bramy dla wymagań obsługi 10 ton

Firma EVST zbudowała niestandardową szynę bramową do zastosowań w transporcie o udźwigu 10 ton. To przykład projektu, a nie standardowa ocena produktu ani obietnica, że ​​ten sam układ sprawdzi się w innym zastosowaniu.

Zaprojektowano na podstawie przypadku obciążenia projektu i obwiedni roboczej
Struktura, osie i interfejsy zdefiniowane po przeglądzie technicznym
Potwierdzono ostateczne parametry wydajności i ruchu dla każdego projektu
Niebieski, niestandardowy, wytrzymały system ruchu suwnicy w warsztacie produkcyjnym
Niestandardowe urządzenia bramowe i moduły torów w warsztacie produkcyjnym

Dlaczego EVST

Konfiguracja, produkcja i kontrole w jednym przepływie pracy

Inżynieria zorientowana na zastosowania, poparta ponad 15-letnim doświadczeniem zespołu w systemach torowych

Dane dotyczące robota, obciążenia i układu są przekształcane na potrzeby doboru rozmiaru napędu, konfiguracji strukturalnej i wymagań integracyjnych przed udostępnieniem ostatecznego projektu.

Wielokrotne kontrole w trakcie procesu

Kontrole na kluczowych etapach produkcji obejmują położenie otworów, płaskość i stan pracy bez obciążenia, co pozwala na wykrycie problemów przed dostawą.

Wydajność obróbki dla krytycznych interfejsów

Różnorodne zasoby obróbcze umożliwiają kontrolę wymiarów otworów montażowych, powierzchni lokalizacyjnych i interfejsów tor-moduł.

Wyżarzanie odprężające

Elementy konstrukcyjne poddawane są wyżarzaniu w celu zmniejszenia naprężeń szczątkowych i zapewnienia długoterminowej stabilności wymiarowej.

PYTANIA I ODPOWIEDZI

Podstawy planowania toru robota

Czym jest tor robota?

Tor robota to napędzana oś liniowa, która przemieszcza podstawę robota między stanowiskami roboczymi. Wydłuża on zakres roboczy robota i umożliwia jednemu robotowi obsługę dłuższej ścieżki procesu lub wielu stanowisk.

Jak wybrać pomiędzy układem naziemnym, podniebnym i kratownicowym?

Zacznij od geometrii procesu i ograniczeń lokalizacji. Tory naziemne są dostępne i bezpośrednie; tory naziemne zapewniają dostęp do podłoża lub wspierają orientację na wysokości; systemy kratownicowe obejmują większe, specyficzne dla danego zastosowania obszary robocze. EVST potwierdza konstrukcję po przeanalizowaniu układu komór.

Czy udźwig znamionowy wózka jest taki sam, jak udźwig nadgarstka robota?

Nie. Nominalne obciążenie wózka dotyczy platformy ruchomej i obejmuje korpus robota. Obciążenie nadgarstka to ładunek przenoszony przy kołnierzu robota. Należy podać obie wartości, a także wszelkie podnośniki lub urządzenia zamontowane na wózku.

Jaki jest związek całkowitej długości toru z efektywnym przebiegiem trasy?

Efektywny przejazd jest krótszy niż cały tor, ponieważ baza robota i wymagane prześwity końcowe zajmują część długości. Końcowy przejazd jest potwierdzany na podstawie układu ogniw.

Czy długość toru można dostosować?

Tak. W referencji zastosowano moduły 3, 4, 5 i 6 m, a ogólny tor i efektywny przebieg są konfigurowane dla projektu. Dłuższe lub inne układy wymagają analizy technicznej konstrukcji, połączeń i miejsca.

Jakie opcje ochrony można wziąć pod uwagę?

Dostępne opcje obejmują całkowicie zamknięte osłony ochronne, miechy, osłony z blachy ryflowanej oraz półzamknięte osłony z blachy. W przypadku odpowiednich projektów możliwe jest również zastosowanie niestandardowej konstrukcji ze stali nierdzewnej 304.

Jakie informacje o witrynie są potrzebne?

Udostępnij dostępne dane dotyczące powierzchni, fundamentów, instalacji, rozmieszczenia maszyn i osprzętu, ograniczeń dostępu oraz wszelkich wymaganych interfejsów bezpieczeństwa lub sterowania. Zdjęcia i rysunek komórki będą przydatne do wstępnego przeglądu.

Co powinienem wysłać w celu wstępnego przeglądu konfiguracji?

Wyślij informacje o marce i modelu robota, zainstalowanej masie, udźwigu nadgarstka, wymaganym zakresie ruchu, zastosowaniu, docelowej prędkości i powtarzalności, cyklu pracy, środowisku, preferowanym układzie i dostępnych rysunkach lokalizacji.

Zacznij od wymogu

Przygotuj dane wejściowe do śledzenia robota

Prześlij model robota, zainstalowaną masę, wymagany skok, zastosowanie, cykl pracy, środowisko oraz rysunek celi, jeśli jest dostępny. EVST może przesłać wstępne zalecenia dotyczące konfiguracji i informacje zwrotne dotyczące układu.

Wyślij swoje wymagania
Logo EVST
Przegląd prywatności

Ta strona korzysta z plików cookie, abyśmy mogli zapewnić Ci najlepszą możliwą obsługę. Informacje o plikach cookie są przechowywane w przeglądarce użytkownika i służą do wykonywania funkcji, takich jak rozpoznawanie użytkownika po powrocie do naszej witryny i pomaganie naszemu zespołowi w zrozumieniu, które sekcje witryny są dla niego najbardziej interesujące i użyteczne.