
Akcesoria do robotów, części serwisowe i zestawy ubrań
Zamów silniki robota, serwonapędy, panele sterowania, kable osi zewnętrznych i komunikacyjne, zespoły kablowe, skrzynki interfejsowe, palniki spawalnicze i materiały eksploatacyjne, a także pakiety osprzętu i elementy do zarządzania okablowaniem. Kompatybilność, stan i zakres dostawy są potwierdzane w odniesieniu do robota, sterownika, zastosowania, złączy i miejsca przeznaczenia przed złożeniem oferty.
Kategorie akcesoriów robotycznych dostępne do przeglądu
Zacznij od dokładnej marki, modelu i kontrolera robota, a następnie zidentyfikuj potrzebną część lub zespół. Numery części, zdjęcia złączy, długości kabli i szczegóły dotyczące zastosowania pomagają oddzielić wizualnie podobne komponenty i umożliwiają przydatną ocenę zgodności.
Palniki spawalnicze robota, materiały eksploatacyjne i czyszczenie palników
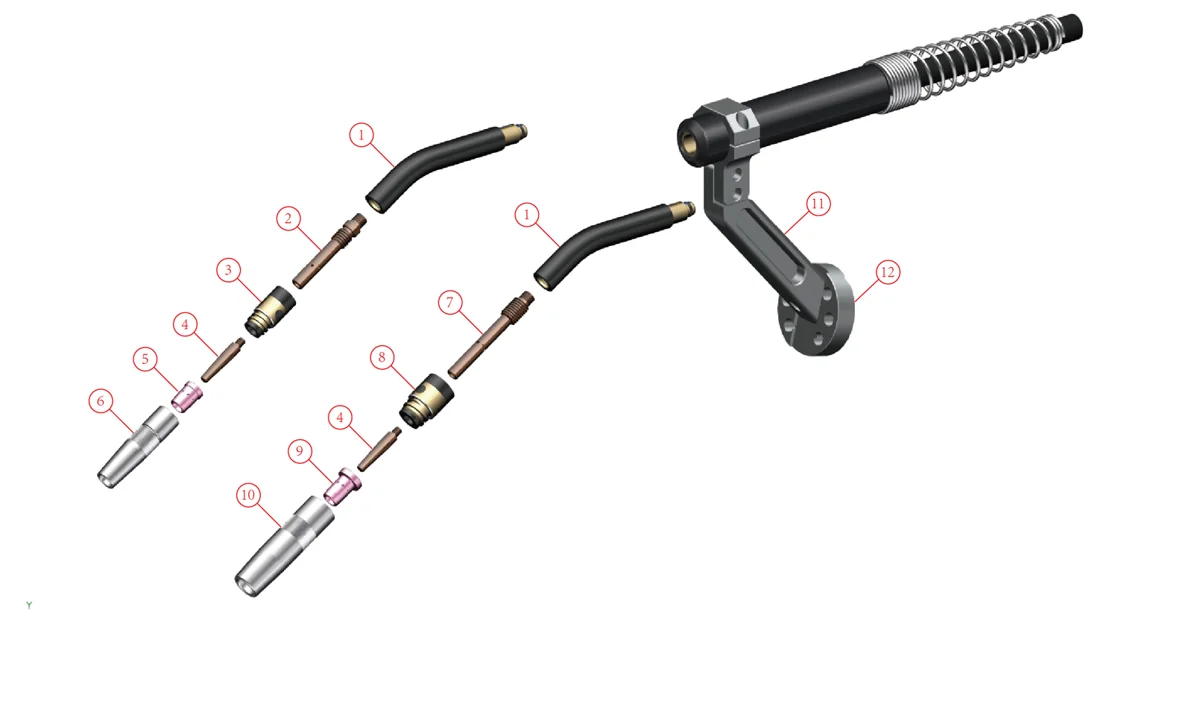
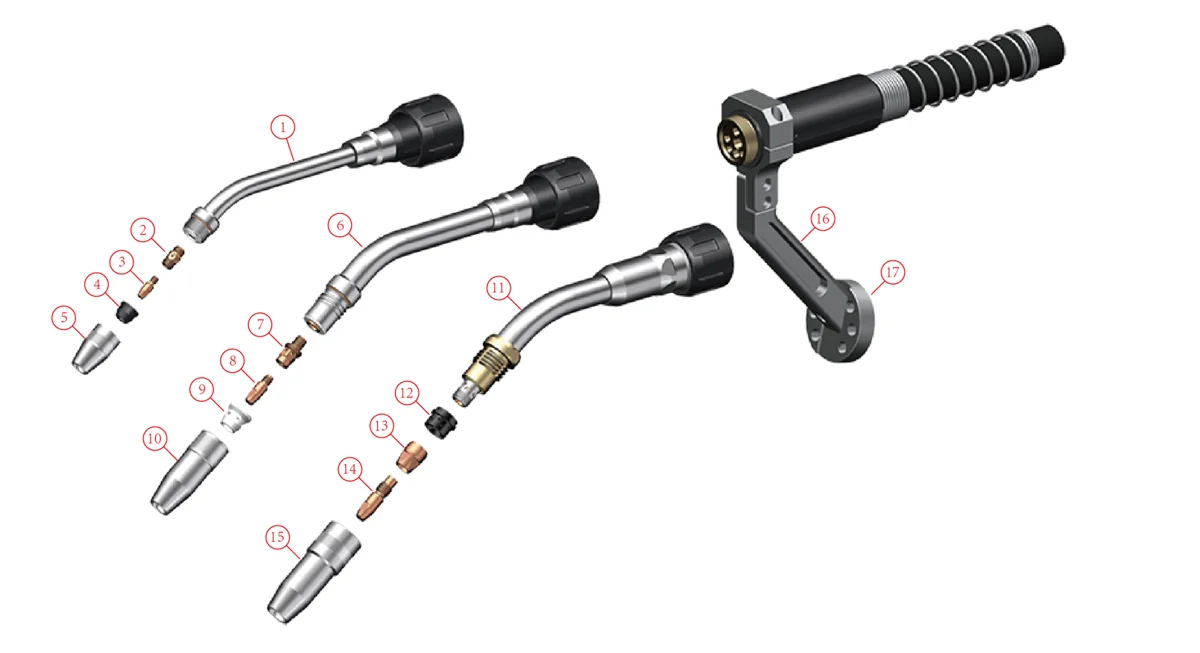
Robotyczne uchwyty spawalnicze MIG/MAG są dostępne z nadgarstkiem drążonym i montażem zewnętrznym, chłodzone powietrzem lub cieczą, z czujnikami kolizji, wiązkami kablowymi, częściami eksploatacyjnymi i sprzętem do czyszczenia uchwytu. Opcje OEM lub kompatybilne można wycenić na życzenie; klasa uchwytu, mocowanie, długość kabla i podłączenie podajnika drutu są porównywane z robotem i procesem spawania przed wyceną.
Parametry palników MIG/MAG do robotów
| Klasa pochodni | Chłodzenie | Montowanie | Prąd znamionowy (MIG) | Prąd znamionowy (MAG) | Cykl pracy | Średnica drutu |
|---|---|---|---|---|---|---|
| 150 Wąski | powietrze | Nadgarstek pusty lub zewnętrzny | 150 | 100 | 60% | 0.8 – 1.0 mm |
| 300 Wąski | powietrze | Nadgarstek pusty lub zewnętrzny | 300 | 250 | 60% | 0.8 – 1.2 mm |
| 350 | powietrze | Nadgarstek pusty lub zewnętrzny | 350 | 300 | 60% | 0.6 – 1.2 mm |
| 430 | powietrze | Nadgarstek pusty | 430 | 380 | 50% | 0.8 – 1.2 mm |
| 500 | powietrze | Nadgarstek pusty lub zewnętrzny | 500 | 400 | 50% | 1.2 – 1.6 mm |
| 300 | Uzdatnianie wody | Nadgarstek pusty lub zewnętrzny | 300 | 250 | 100% | 0.8 – 1.2 mm |
| 500 | Uzdatnianie wody | Nadgarstek pusty lub zewnętrzny | 500 | 450 | 100% | 0.8 – 1.6 mm |
| 650 | Uzdatnianie wody | Nadgarstek pusty lub zewnętrzny | 650 | 600 | 100% | 0.8 – 1.6 mm |
| 500 A push-pull | Uzdatnianie wody | Zewnętrzny | 500 | 450 | 100% | 0.8 – 1.6 mm |
Dostępny jest również chłodzony cieczą, zrobotyzowany palnik TIG o natężeniu prądu 400 A przy cyklu pracy 80%, z automatyczną ramą podającą drut dla drutu spawalniczego o średnicy 0.8–1.2 mm.
Materiały eksploatacyjne według klasy palnika
| Klasa pochodni | Kąty szyi | Końcówka kontaktowa | Uchwyt na końcówki | Dysza |
|---|---|---|---|---|
| 350 A powietrze | Proste, 22°, 31°, 35°, 36°, 45° (według serii) | M6 × 45 mm, CuCrZr; do drutu 0.8, 1.0, 1.2 i 1.6 mm; wersje z drutu aluminiowego | CuCrZr, M10 × M6, 74.5 mm | Ø20 × 73 mm; otwór 13 lub 16 mm |
| 500 A powietrze | Proste, 22°, 31°, 35°, 36°, 45° (według serii) | M6 × 45 mm, CuCrZr; do drutu 0.8, 1.0, 1.2 i 1.6 mm; wersje z drutu aluminiowego | CuCrZr, M10 × M6, 88.5 mm | Ø25 × 88 mm; otwór 16 lub 19 mm |
| 430 A powietrze | Prosto, 22°, 36°, 45° | M8 × 35 mm, CuCrZr; do drutu 0.8, 1.0, 1.2 i 1.6 mm; wersje z drutu aluminiowego | Mosiądz, M8, 43 mm | Długość 70 mm; średnica otworu 13 lub 16 mm |
| 150 Wąskie powietrze | 45 ° | M6 × 13 mm, CuCrZr; do drutu 0.8, 1.0, 1.2 i 1.6 mm | Miedź, M6 × M6, 18 mm | Ø18 × 30 mm; otwór 13 mm |
| 300 Wąskie powietrze | 45 ° | M6 × 28 mm, CuCrZr; do drutu 0.8, 1.0, 1.2 i 1.6 mm | Miedź, M10-1 × M6, 38.5 mm | Ř24 × 44.5 mm |
| 300 A woda | Prosto, 22°, 36°, 45° | M6 × 22 mm, CuCrZr; do drutu 0.8, 1.0 i 1.2 mm; wersje z drutu aluminiowego | CuCrZr, M10-1 × M6, 20 mm | Ø25 × 40 mm; otwór 11, 13 lub 15 mm |
| 500 A woda | Prosto, 22°, 36°, 45° | M8 × 30 mm, CuCrZr; do drutu 1.0, 1.2 i 1.6 mm; wersje z drutu aluminiowego | CuCrZr, M10-1.25 × M8, 29 mm | Ø28 × 73.5 mm; otwór 15, 18 lub 21 mm |
| 650 A woda | Prosto, 22°, 36°, 45° | M12 × 45 mm, CuCrZr; do drutu 1.2, 1.4, 1.6 i 2.0 mm; wersje z drutu aluminiowego | CuCrZr, M16-1 × M12, 23 mm | Ø30 mm; otwór 18 lub 21.5 mm |
Dostępne są również dyfuzory gazowe, tuleje izolacyjne i niestandardowe szyjki wykonane według rysunku. Dłuższe szyjki zmieniają punkt odniesienia palnika (TCP), dzięki czemu długość i kąt szyjki są ustalane z uwzględnieniem programu robota.
Czujniki kolizji
Czujniki zderzeń (wstrząsów) zatrzymują robota, gdy palnik uderzy w obrabiany przedmiot lub uchwyt, a następnie przywracają pozycję. Poniższe dane są zgodne z normą IEC 60974-7. Wszystkie wymienione czujniki resetują TCP z dokładnością do ±0.2 mm w kierunku poprzecznym, mierzoną w odległości 300 mm od kołnierza, a czujniki z pustym nadgarstkiem umożliwiają obrót o ±220° od pozycji zerowej. Dostępne są wersje ze zintegrowanym hamulcem drutu.
| Czujnik dla | Maksymalne ugięcie | Wyzwalacz zatrzymania awaryjnego (płaszczyzna X i Y) |
|---|---|---|
| Nadgarstek pusty, chłodzony powietrzem (typ 1) | 11 ° | 1.3 ° |
| Nadgarstek pusty, chłodzony powietrzem (typ 2) | 17 ° | 3 ° |
| Nadgarstek pusty, chłodzony powietrzem (typ 3) | 13 ° | 3.5 ° |
| Nadgarstek pusty, chłodzony wodą | 11 ° | 1.3 ° |
| Zewnętrzny, chłodzony powietrzem (typ 1) | 17 ° | 3 ° |
| Zewnętrzny, chłodzony powietrzem (typ 2) | 13 ° | 3.5 ° |
| Zewnętrzny, chłodzony cieczą | 10 ° | 1.2–1.5 ° |
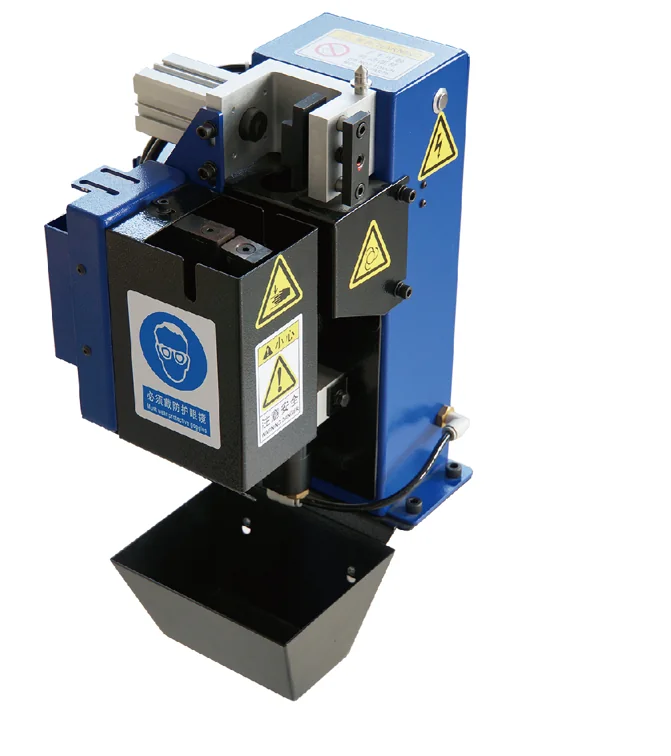
Stanowisko do czyszczenia palników z przecinakiem drutu
| Parametr | Wartość: |
|---|---|
| Sprężone powietrze | Wlot G1/4"; średnica wewnętrzna węża co najmniej 6 mm; nominalne 6 bar, robocze 6–8 bar |
| Zużycie powietrza | Około 400 l/min |
| Prędkość silnika pneumatycznego | Około 70 000 obr./min |
| Sygnał sterujący | NPN (0 V DC) lub PNP (24 V DC) |
| napięcie robocze | 10–30 V DC; moc lampy 2.8 W |
| Cięcie drutem | Drut lity do 1.2 mm przy 6 barach; czas cięcia 1 s |
| Butelka antyrozpryskowa | 500 ml |
| Wstrzymanie (Stand) | Wysokość 700 mm; płyta podstawowa 240 × 240 mm |
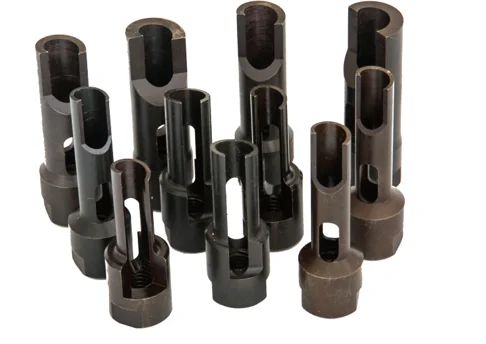
Rozwiertaki są dopasowane do palnika: średnica wewnętrzna rozwiertaka to średnica zewnętrzna końcówki stykowej plus 1 mm, a średnica zewnętrzna rozwiertaka to średnica wewnętrzna dyszy minus 1 mm. Do spawania stali, stali nierdzewnej i aluminium dostępny jest płyn antyodpryskowy na bazie wody.
Co wysłać w celu uzyskania wyceny palnika lub materiałów eksploatacyjnych
- Marka i model robota oraz to, czy kabel latarki przechodzi przez pusty nadgarstek, czy jest zamontowany na zewnątrz.
- Proces spawania, natężenie prądu i współczynnik wypełnienia oraz konieczność chłodzenia powietrzem lub wodą.
- Rodzaj i średnica drutu, łącznie z drutem aluminiowym, jeśli jest używany.
- Podłączenie za pomocą przewodu zasilającego, np. Euro, Panasonic, OTC lub Lincoln.
- Długość kabla. W przypadku robota z pustym nadgarstkiem, zmierz odległość od powierzchni kołnierza osi 6 do środka osi 5, od środka osi 5 do powierzchni czołowej otworu osi 3, a stamtąd do adaptera podajnika drutu. W przypadku palnika zewnętrznego, zmierz odległość od powierzchni kołnierza osi 6 do środka osi 5 i od środka osi 5 do adaptera podajnika drutu.
- Kąt i długość szyjki, wymagania dotyczące czujnika kolizji lub hamulca linkowego oraz ilości materiałów eksploatacyjnych.
Pakiety ubrań robota
Zestaw przewodów robota łączy kable i węże biegnące od podstawy do narzędzia w ochronny, karbowany wąż, mocowany i prowadzony wzdłuż ramienia za pomocą wsporników, zacisków i pierścieni antykolizyjnych, z opcjonalnym systemem sprężynowego zwijania, który utrzymuje wąż napięty podczas ruchu nadgarstka. Zestawy przewodów mogą być dostarczane jako puste zestawy lub konfigurowane zgodnie z listą kabli i węży klienta. Rozmiary węży wynoszą 36 mm dla robotów kompaktowych i współpracujących oraz 48 mm lub 70 mm dla robotów przemysłowych; przebieg może być ciągły od osi 1 do osi 6 (A1–A6) lub podzielony wzdłuż osi 3 (A1–A3–A6).
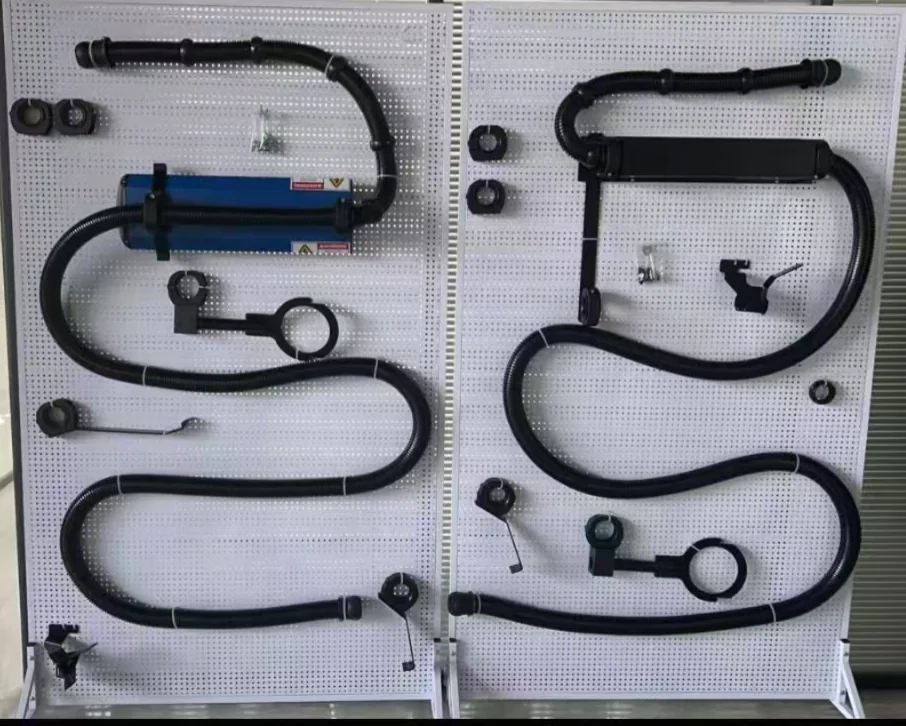
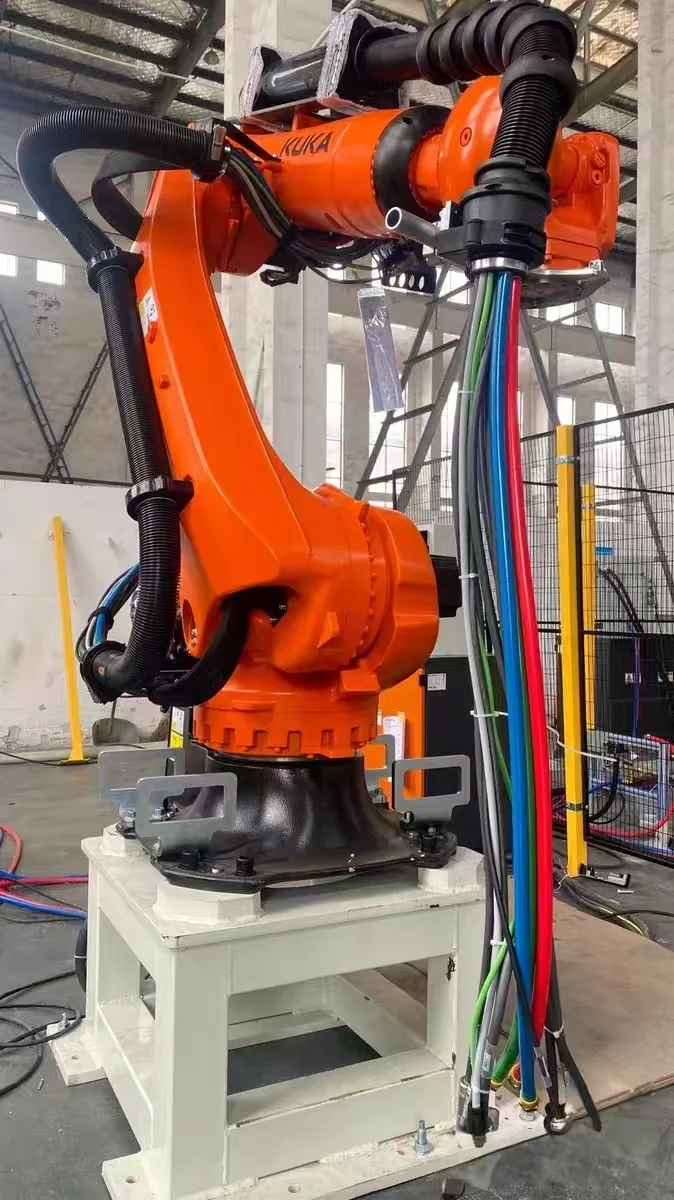
Konfiguracje pakietów referencyjnych sukienek
| Marka robota | Model robota | Wąż gumowy | Wyznaczanie tras | Cofanie sprężyny |
|---|---|---|---|---|
| KUKA | KR 4 R600 | 36 mm | A1–A6 | Bez |
| KUKA | KR 20 R1810-2, KR 70 R2100, KR 210 R2700-2, KR 360 R2830 | 48 mm 70 mm | A1–A6 A1–A3–A6 | Z lub bez Z |
| WĄTEK | IRB 6700-200/2.60 | 48 mm 70 mm | A1–A6 A1–A3–A6 | Z lub bez Z |
| FANUC | R-2000iC/210F | 48 mm 70 mm | A1–A6 A1–A3–A6 | Z lub bez Z |
| Yaskawa | GP180 | 48 mm 70 mm | A1–A6 A1–A3–A6 | Z lub bez Z |
| FANUC, Universal Robots, AUBO | CRX-10iA, UR10, i5 (współpraca) | 36 mm | A1–A6 | Bez |
Konfiguracje referencyjne dostarczane są w postaci pustych pakietów gotowych elementów i mogą być dostosowywane; ostateczny projekt jest weryfikowany na podstawie konkretnego wariantu robota, mediów procesowych i pozycji roboczych.
Dodawane są kolejne kategorie akcesoriów
Szczegółowe dane dotyczące dalszych kategorii, w tym silników robotów, serwonapędów, paneli sterowania, kabli osi zewnętrznych i komunikacyjnych oraz skrzynek interfejsowych, są przygotowywane na tę stronę. Zamówienia na te części są już dostępne: prosimy o przesłanie modelu robota i sterownika, nazwy lub numeru części oraz zdjęć złączy za pomocą powyższego formularza zgłoszeniowego dotyczącego kompatybilności akcesoriów.
Często zadawane pytania dotyczące akcesoriów do robotów
Jakie kategorie akcesoriów i części zamiennych do robotów może recenzować EVST?
EVST może rozpatrywać zapytania dotyczące silników robotów, serwonapędów, paneli sterowania, kabli osi zewnętrznych i komunikacyjnych, zespołów kablowych, skrzynek interfejsowych, palników spawalniczych, przewodów typu „gęsia szyja”, końcówek stykowych, dyfuzorów gazowych lub uchwytów końcówek, dysz, obcinaków do drutu, pakietów przewodów oraz elementów do zarządzania okablowaniem. Dokładna zgodność, stan i dostępność są potwierdzane dla każdego zapytania.
Czym jest pakiet ubrań dla robota i dlaczego zarządzanie kablami i przewodami jest ważne?
Zestaw ubioru robota układa i chroni kable elektryczne, przewody pneumatyczne i węże procesowe poruszające się wraz z robotem. Prawidłowe ułożenie pomaga kontrolować ryzyko zginania, skręcania, ocierania, zaczepiania i kolizji podczas całego ruchu, jednocześnie ułatwiając inspekcję i konserwację.
W jaki sposób dobierany jest zestaw ubrań dla robota do prowadzenia kabli i przewodów?
Wybór rozpoczyna się od konkretnego robota i procesu, a następnie sprawdzane są typy kabli i przewodów, lokalizacja złączy, ruch nadgarstka, promień gięcia, cofanie, odstęp kolizyjny, sposób montażu, środowisko i dostęp do konserwacji. Sama marka robota nie wystarczy do zdefiniowania pakietu trasowania.
Jakie informacje są wymagane do oceny kompatybilności akcesoriów robota?
Podaj markę robota, dokładny model i kontroler, orientację montażu, proces, narzędzia, pozycje robocze, wymagania dotyczące interfejsu i mediów, środowisko, ilość i miejsce przeznaczenia. Zdjęcia lub rysunki układu mogą okazać się pomocne, gdy kluczowe znaczenie ma trasa lub odstęp.
Czy akcesoria można recenzować w ramach kompletnego projektu automatyzacji robota?
Tak. Przegląd umożliwia koordynację robota, pakietu ubioru, oprzyrządowania, sprzętu procesowego, elementów sterujących, zabezpieczeń, układu celi, uruchomienia i wymagań serwisowych, dzięki czemu wybrane akcesoria są sprawdzane pod kątem pełnego zakresu ruchu i systemu.
Co powinienem podać w ramach wyceny pakietu ubrań i akcesoriów dla robota?
Podaj markę i dokładny model robota, sterownik, zastosowanie, przenoszone media, specyfikację kabli i przewodów, punkty połączeń, pozycje montażowe i robocze, środowisko, ilość, miejsce przeznaczenia i wymagany czas. Rysunki układu lub informacje o ruchu są przydatne, gdy trasa i odstępy wpływają na konfigurację.
Jak wybrać klasę palnika MIG/MAG i jego chłodzenie?
Zacznij od prądu spawania i cyklu pracy. Palniki robotyczne chłodzone powietrzem w powyższej tabeli mają prąd znamionowy od 150 A do 500 A przy cyklu pracy 50–60%; palniki chłodzone wodą mają prąd znamionowy od 300 A do 650 A przy cyklu pracy 100% i są odpowiednie do długich czasów łuku lub wysokich prądów. Następnie wybierz mocowanie z nadgarstkiem wklęsłym lub zewnętrzne, aby dopasować je do robota i sprawdź zakres średnic drutu dla każdej klasy.
Jak mierzy się długość kabla palnika spawalniczego robota?
W przypadku robota z nadgarstkiem pustym w środku, zmierz trzy odcinki: od powierzchni kołnierza osi 6 do środka osi 5, od środka osi 5 do powierzchni czołowej otworu osi 3 i stamtąd do adaptera podajnika drutu. W przypadku palnika montowanego zewnętrznie, zmierz od powierzchni kołnierza osi 6 do środka osi 5 i od środka osi 5 do adaptera podajnika drutu.
Czy dostępne są oryginalne lub kompatybilne materiały eksploatacyjne do palników robotów?
Można wycenić oba elementy. Końcówki stykowe, uchwyty końcówek, dysze, dyfuzory gazowe i szyjki są dopasowane do klasy palnika, gwintu i średnicy drutu, dlatego prosimy o przesłanie modelu palnika lub zdjęć istniejących części wraz z rodzajem i ilością drutu.
Co oznaczają 48 mm, 70 mm i A1–A3–A6 w specyfikacji pakietu ubrań dla robota?
Wartość milimetrowa oznacza rozmiar węża karbowanego: 36 mm jest powszechne w robotach kompaktowych i współpracujących, 48 mm i 70 mm w robotach przemysłowych, w zależności od liczby kabli i węży w zestawie. A1–A6 to jeden ciągły odcinek od osi 1 do osi 6; A1–A3–A6 dzieli odcinek wzdłuż osi 3 na dwie sekcje.
Autor: Zespół redakcyjny EVST
Zespół redakcyjny EVST prowadzi tę stronę, aby wspierać wybór robota i planowanie projektu. Dostępność produktu, konfiguracja, walidacja bezpieczeństwa i zakres integracji muszą zostać potwierdzone dla konkretnego zastosowania.
Polityka redakcyjna · Polityka korekcyjna · Warunki korzystania
Ostatnio zaktualizowany: