
Robotic Stanowisko do spawania osi
EVST konfiguruje robota, pakiet spawalniczy, pozycjoner i osprzęt na podstawie rzeczywistego komponentu osi, geometrii połączenia i trasy produkcyjnej.
Zacznij od jednego stanowiska roboczego, dodaj funkcje chronionej komórki wymagane przez Twój zakład lub podłącz kilka stanowisk do linii produkcyjnej po zdefiniowaniu załadunku, kontroli i przepływu materiałów.
Co definiuje stanowisko do spawania osi
Zbuduj komórkę wokół osi i jej stawów
Automatyzacja spawania osi działa najlepiej, gdy definicja komponentu ma wpływ na projekt. System EVST mapuje spoiny, punkty obsługi, punkty odniesienia oprzyrządowania i trasę inspekcji przed ustaleniem rozmieszczenia sprzętu.
Określ, co stacja musi spawać
Nazwij element osi, zidentyfikuj każdy element produkcyjny i zanotuj, gdzie palnik musi się znaleźć. Geometria obudowy, wsporniki, szwy i ograniczenia dostępu kształtują postawę robota i konieczność obrotu przedmiotu obrabianego.
- Rewizja rysunku i orientacja komponentów
- Wspólna sekwencja, proces i kryteria akceptacji
- Zmienność montażu i stan spoin sczepnych
Zaprezentuj powtarzalny przedmiot obrabiany
Uchwyt ustala punkty odniesienia i utrzymuje stabilność zespołu podczas załadunku i spawania. Pozycjoner ustawia każdy szew pod użytecznym kątem, zapewniając jednocześnie dostęp do palnika, kabli i czynności serwisowych.
- Kierunek załadunku i zasięg operatora
- Sekwencja zaciskania i metoda zmiany
- Obrót, prześwit i prowadzenie kabli
Koordynacja ruchu z pakietem spawalniczym
Ścieżka robota, ruch przedmiotu obrabianego i parametry spawania muszą działać jako jeden proces. EVST planuje starty, zatrzymania, przejścia, dostęp do palnika, czyszczenie i regenerację wokół sekwencji łączenia, zamiast traktować robota jako odizolowane urządzenie.
- Koordynacja robota i pozycjonera
- Serwis palników i dostęp do materiałów eksploatacyjnych
- Wyczuwanie strategii tam, gdzie wymaga tego staw
Zgadzam się na sposób sprawdzania wyników
Praktyczny plan odbioru oddziela funkcjonalność sprzętu od jakości części i wydajności produkcji. EVST dostosowuje metodę odbioru do kontroli spoin, kontroli wymiarów, metody załadunku i uzgodnionego zakresu cyklu produkcyjnego klienta.
- Trasa kontroli spoin i wymiarów
- Scenariusze prób produkcyjnych i odzyskiwania
- Kontrole bezpieczeństwa i interakcji operatora
Wybierz stanowisko pracy, komórkę lub linię produkcyjną
Właściwa skala zależy od tego, ile operacji musi być połączonych, w jaki sposób części wchodzą i wychodzą oraz gdzie należy wykonać kontrolę, a gdzie prace ręczne.
| Format: | Najlepsze dopasowanie | Typowe skupienie się na integracji | Pytanie dotyczące planowania |
|---|---|---|---|
| Stanowisko spawalnicze osi | Jedna zdefiniowana operacja spawania z lokalnym obciążeniem i rozładowaniem. | Robot, pakiet spawalniczy, pozycjoner, elementy sterujące osprzętem i stanowiskiem. | Czy jedna jednostka może wykonać wymagany zestaw połączeń i jednocześnie zapewnić łatwość załadunku? |
| Robotyczna komórka spawalnicza | Chroniony obszar automatyzacji ze skoordynowanymi funkcjami produkcyjnymi. | Zabezpieczenia, blokady, dostęp operatora, obsługa procesów i odzyskiwanie. | Które interakcje, punkty usługowe i funkcje bezpieczeństwa powinny mieć miejsce wewnątrz komórki? |
| Linia produkcyjna do spawania osi | Kilka powiązanych operacji z zaplanowanym transferem i kontrolą linii. | Przepływ materiałów, bufory, równowaga stanowiska, trasa kontroli i nadzór. | Która operacja kontroluje wydajność linii i w jaki sposób części powinny być przemieszczane między stanowiskami? |
Cztery elementy kształtujące stanowisko spawalnicze
EVST łączy elementy ruchu, procesu i mocowania wokół wymaganej ścieżki spawania.
Robot spawalniczy
Zapewnia obwiednię ruchu i orientację palnika dla zdefiniowanych połączeń. Wybór jest zależny od wymaganych pozycji, dostępu i obciążenia narzędzi.
Pakiet spawalniczy
Łączy źródło zasilania, palnik, dostawę drutu i interfejsy procesowe niezbędne do wybranej metody spawania.
Pozycjoner przedmiotu obrabianego
Podtrzymuje i obraca zespół osi, tak aby robot mógł dotrzeć do szwów w pozycji umożliwiającej produktywne spawanie.
Dedykowane urządzenie
Lokalizuje rzeczywiste komponenty, ustala punkty odniesienia i obsługuje kontrolowaną sekwencję zaciskania i ładowania.
Od rysunków do zaakceptowanego procesu produkcyjnego
Każdy krok przekształca dane wejściowe aplikacji w możliwą do przetestowania decyzję dotyczącą stanowiska.
Co wysłać w celu uzyskania przydatnej recenzji ogniw osiowych
Kompaktowy pakiet aplikacji pozwala firmie EVST skupić się w pierwszej kolejności na rzeczywistym przedmiocie obrabianym, zamiast opierać się na założeniach.
Definicja przedmiotu obrabianego
Udostępnij rysunek złożeniowy, listę komponentów, mapę połączeń, materiał, grubość i oczekiwany stan dopasowania. Zaznacz krytyczne punkty odniesienia i powierzchnie, które muszą pozostać dostępne.
Trasa produkcyjna
Opisz załadunek, rozładunek, spawanie punktowe, czyszczenie, przezbrajanie, kontrolę i naprawę. Uwzględnij planowany harmonogram zmian i granice wyznaczone dla docelowej produkcji.
Plan jakości
Określ metodę odbioru spoiny, kontrolę wymiarów, metodę pobierania próbek oraz oczekiwania estetyczne. Wymagania te stanowią podstawę próbnego procesu i kontroli odbiorów na stanowisku.
Integracja roślin
Należy uwzględnić dostępną powierzchnię, media, interfejsy upstream i downstream, dostęp operatora oraz trasę konserwacji. Należy odnotować wszelkie planowane przełączenia lub elementy sterowania na poziomie linii.
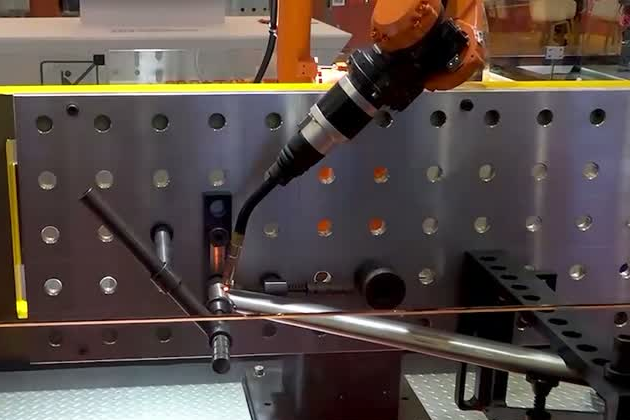
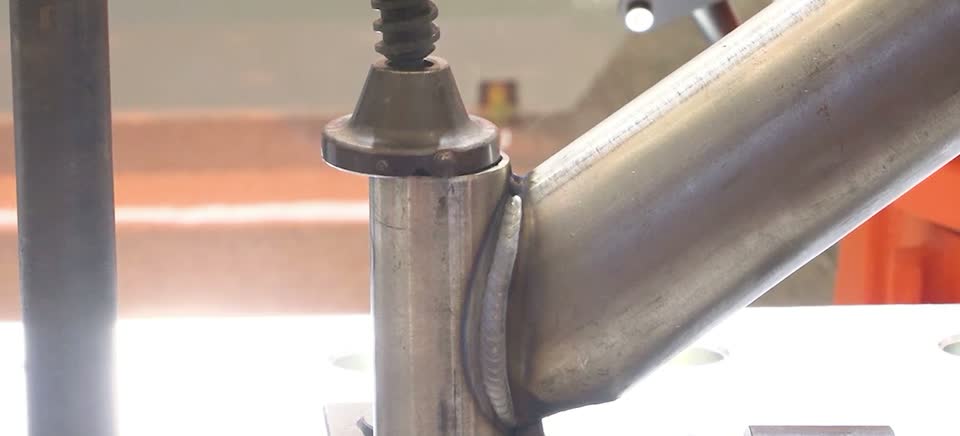
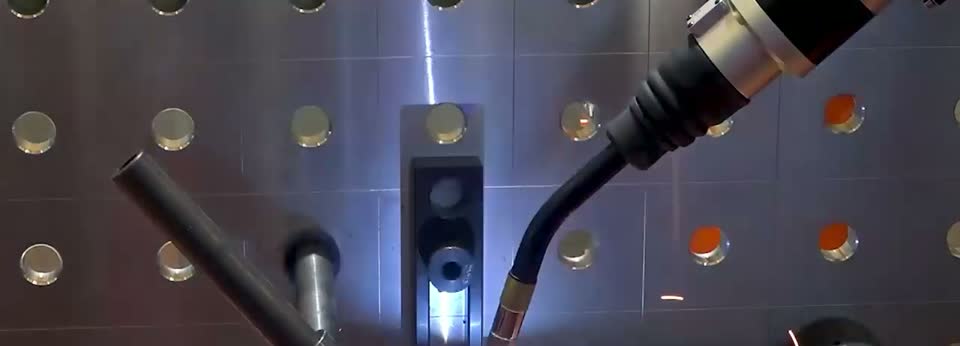
Spawanie robotem rurowych ram rowerów, pojazdów elektrycznych i motocykli
EVST stosuje skoordynowany ruch robota i pozycjonera do zwartych, zmieniających się ścieżek wokół połączeń ram rurowych. Proces koncentruje się na stabilnym dostępie palnika, kontrolowanym ruchu w przejściach oraz wykończeniu zgodnym z ustalonym standardem akceptacji.
Potwierdź wydajność na rzeczywistym przedmiocie obrabianym
Ostateczna koncepcja i plan akceptacji łączą zachowanie robota z częścią, procesem i trasą produkcji klienta.
Terminy produkcji
Użyj jednego, ustalonego zegara. Należy uwzględnić odpowiednie kroki dotyczące załadunku, spawania, czyszczenia, przezbrajania, kontroli i odzyskiwania, aby wynik odzwierciedlał zaplanowaną stację.
Spoiny i wymiary
Sprawdź cały proces. Na gotowy element wpływają: montaż, zachowanie uchwytu, punkt środkowy narzędzia, dopływ ciepła, wykrywanie i kontrola.
Odpowiedzialność za automatyzację
Przypisz każdą operację. Określ, które zadania związane z ładowaniem, spawaniem punktowym, kontrolą, naprawą, szlifowaniem i konserwacją są zautomatyzowane, a które mogą zostać powierzone operatorom.
Pytania dotyczące stanowiska spawalniczego osi
Jaka jest różnica pomiędzy stanowiskiem roboczym, komórką i linią produkcyjną?
Stanowisko robocze to pojedyncza, skoncentrowana jednostka produkcyjna. Cela spawalnicza obejmuje zabezpieczony obszar automatyki, sterowanie i zaplanowane interakcje operatorów. Linia produkcyjna łączy kilka stanowisk załadunku, spawania, kontroli lub transferu poprzez przepływ materiałów i koordynację na poziomie linii.
Jakich informacji potrzebuje EVST do skonfigurowania stanowiska do spawania osi?
Prześlij rysunek części, mapę komponentów i połączeń, materiał, grubość, stan dopasowania, proces spawania, metodę załadunku, cel produkcyjny, metodę kontroli, układ zakładu i media. Te dane wejściowe pozwalają na odzwierciedlenie koncepcji rzeczywistej osi i przebiegu produkcji.
W jaki sposób pozycjoner wspomaga spawanie osi?
Pozycjoner podtrzymuje i obraca obrabiany przedmiot, dzięki czemu robot może utrzymać dostęp do palnika i zapewnić odpowiednią orientację spawania. EVST wybiera format i ruch pozycjonera wokół zespołu osi, oprzyrządowania, wymaganych pozycji i kolejności obsługi.
W jaki sposób EVST potwierdza czas cyklu i jakość spoiny?
W ramach projektu najpierw definiowana jest granica cyklu i metoda akceptacji. Następnie EVST weryfikuje ruch, proces spawania, sekwencję załadunku i trasę inspekcji z reprezentatywnymi częściami, aby można było porównać wynik z uzgodnionymi wymaganiami.
Czy spawanie robotyczne może ograniczyć wtórne szlifowanie ram rurowych?
Może ograniczyć konieczność ręcznego wykańczania, gdy odpowiednio dobrany proces spawania, stan spoiny, poziom odprysków i wygląd ściegu spełniają kryteria akceptacji klienta. Potwierdzenie należy uzyskać w procesie próbnym, w celu sprawdzenia rzeczywistego materiału ramy i standardu estetycznego.
Zacznij od rysunku osi i metody akceptacji
Prześlij rysunek komponentu, mapę połączeń, materiał, stan montażu, trasę załadunku, cel produkcyjny, plan kontroli i dostępną powierzchnię. EVST wykorzysta te dane wejściowe do opracowania koncepcji stanowiska roboczego, komórki chronionej lub linii połączonej.