
Roboty współpracujące DUCO: modele i przewodnik wyboru
Porównaj rodziny robotów współpracujących DUCO do obsługi, montażu, obsługi maszyn, spawania i zastosowań w specyficznych warunkach środowiskowych. Sprawdź udźwig i zasięg, a następnie zweryfikuj zabezpieczenia, potrzeby certyfikacyjne, oprzyrządowanie i koncepcję bezpieczeństwa współpracy.
Jak wybrać rodzinę cobotów DUCO
Użyj aplikacji bazowej, aby wybrać pomiędzy rodzinami: ogólną, współpracującą, spawalniczą, specyficzną dla danego środowiska, SCARA i dwuramienną. Wyższy stopień ochrony lub wariant specjalny należy wybrać dla określonych warunków pracy, a nie jako substytut walidacji aplikacji.
Porównaj modele robotów współpracujących DUCO
Filtruj według modelu, rodziny, osi, udźwigu i zasięgu. Użyj pól środowiska i aplikacji, aby oddzielić warianty ogólne, spawalnicze i specjalne, a następnie sprawdź oprzyrządowanie, prędkość i bezpieczeństwo pod kątem konkretnego zadania.
| Zdjęcie produktu | Model | Rodzina robotów | Osie | Ładunek | Zasięg | Powtarzalność | Masa robota | ochrona | Montowanie | Prędkość TCP | Zakres stawu / maksymalna prędkość | Moc / środowisko | Interfejsy wejścia/wyjścia/kontrolera | Następna akcja |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
 | GCR3-618 | GCR cobot ogólnego przeznaczenia | 6 | 3 kg | 618 mm | ± 0.02 mm | 13 kg | IP54 / IP65 | Podłoga / sufit / ściana | Maksymalnie 2.4 m/s;Maksymalna liniowa 0.8 m/s | J4/J5/J6 ±360° @ 225°/s;J3 ±360° @ 225°/s;J2 ±360° @ 225°/s;J1 ±360° @ 225°/s | Moc typowa ok. 200 W;-10 do 50°C praca;Przechowywanie w temperaturze od -40 do 55°C | Narzędzie: 2DI, 2DO, EtherCAT, RS485;kontroler: EtherCAT, Ethernet/IP, Modbus/TCP, CAN, TCP/IP, RS485, Profinet, zewnętrzny enkoder, opcjonalnie Wi-Fi | Poproś o ten model |
 | GCR5-910 | GCR cobot ogólnego przeznaczenia | 6 | 5 kg | 917 mm | ± 0.02 mm | 22 kg | IP54 / IP65 | Podłoga / sufit / ściana | Maksymalnie 3.6 m/s;Maksymalna liniowa 1.5 m/s | J4/J5/J6 ±360° @ 225°/s;J3 ±360° @ 225°/s;J2 ±360° @ 225°/s;J1 ±360° @ 225°/s | Moc typowa ok. 200 W;-10 do 50°C praca;Przechowywanie w temperaturze od -40 do 55°C | Narzędzie: 2DI, 2DO, EtherCAT, RS485;kontroler: EtherCAT, Ethernet/IP, Modbus/TCP, CAN, TCP/IP, RS485, Profinet, zewnętrzny enkoder, opcjonalnie Wi-Fi | Poproś o ten model |
 | GCR7-910 | GCR cobot ogólnego przeznaczenia | 6 | 7 kg | 917 mm | ± 0.02 mm | 22 kg | IP54 / IP65 | Podłoga / sufit / ściana | Maksymalnie 3.2 m/s;Maksymalna liniowa 1.5 m/s | J4/J5/J6 ±360° @ 225°/s;J3 ±360° @ 225°/s;J2 ±360° @ 200°/s;J1 ±360° @ 200°/s | Moc typowa ok. 200 W;-10 do 50°C praca;Przechowywanie w temperaturze od -40 do 55°C | Narzędzie: 2DI, 2DO, EtherCAT, RS485;kontroler: EtherCAT, Ethernet/IP, Modbus/TCP, CAN, TCP/IP, RS485, Profinet, zewnętrzny enkoder, opcjonalnie Wi-Fi | Poproś o ten model |
 | GCR10-1300 | GCR cobot ogólnego przeznaczenia | 6 | 10 kg | 1,300 mm | ± 0.03 mm | 37.8 kg | IP54 / IP65 | Podłoga / sufit / ściana | Maksymalnie 3.8 m/s;Maksymalna liniowa 1.5 m/s | J4/J5/J6 ±360° @ 225°/s;J3 ±360° @ 225°/s;J2 ±360° @ 180°/s;J1 ±360° @ 180°/s | Moc typowa ok. 400 W;-10 do 50°C praca;Przechowywanie w temperaturze od -40 do 55°C | Narzędzie: 2DI, 2DO, EtherCAT, RS485;kontroler: EtherCAT, Ethernet/IP, Modbus/TCP, CAN, TCP/IP, RS485, Profinet, zewnętrzny enkoder, opcjonalnie Wi-Fi | Poproś o ten model |
 | GCR12-1300 | GCR cobot ogólnego przeznaczenia | 6 | 12 kg | 1,300 mm | ± 0.03 mm | 37.8 kg | IP54 / IP65 | Podłoga / sufit / ściana | Maksymalnie 3.8 m/s;Maksymalna liniowa 1.5 m/s | J4/J5/J6 ±360° @ 225°/s;J3 ±360° @ 225°/s;J2 ±360° @ 180°/s;J1 ±360° @ 180°/s | Moc typowa ok. 500 W;-10 do 50°C praca;Przechowywanie w temperaturze od -40 do 55°C | Narzędzie: 2DI, 2DO, EtherCAT, RS485;kontroler: EtherCAT, Ethernet/IP, Modbus/TCP, CAN, TCP/IP, RS485, Profinet, zewnętrzny enkoder, opcjonalnie Wi-Fi | Poproś o ten model |
 | GCR16-960 | GCR cobot ogólnego przeznaczenia | 6 | 16 kg | 960 mm | ± 0.03 mm | 37 kg | IP54 / IP65 | Podłoga / sufit / ściana | Maksymalnie 3.0 m/s;Maksymalna liniowa 1.5 m/s | J4/J5/J6 ±360° @ 225°/s;J3 ±360° @ 225°/s;J2 ±360° @ 180°/s;J1 ±360° @ 180°/s | Moc typowa ok. 400 W;-10 do 50°C praca;Przechowywanie w temperaturze od -40 do 55°C | Narzędzie: 2DI, 2DO, EtherCAT, RS485;kontroler: EtherCAT, Ethernet/IP, Modbus/TCP, CAN, TCP/IP, RS485, Profinet, zewnętrzny enkoder, opcjonalnie Wi-Fi | Poproś o ten model |
 | GCR16-2000 | GCR cobot ogólnego przeznaczenia | 6 | 16 kg | 2,000 mm | ± 0.05 mm | 60 kg | IP54 / IP65 | Podłoga / sufit / ściana | Maksymalnie 3.5 m/s;Maksymalna liniowa 1.8 m/s | J4/J5/J6 ±360° @ 225°/s;J3 ±360° @ 180°/s;J2 ±360° @ 120°/s;J1 ±360° @ 120°/s | Moc typowa ok. 600 W;-10 do 50°C praca;Przechowywanie w temperaturze od -40 do 55°C | Narzędzie: 2DI, 2DO, EtherCAT, RS485;kontroler: EtherCAT, Ethernet/IP, Modbus/TCP, CAN, TCP/IP, RS485, Profinet, zewnętrzny enkoder, opcjonalnie Wi-Fi | Poproś o ten model |
 | GCR20-1400 | GCR cobot ogólnego przeznaczenia | 6 | 20 kg | 1,400 mm | ± 0.05 mm | 66 kg | IP54 / IP65 | Podłoga / sufit / ściana | Maksymalnie 2.2 m/s;Maksymalna liniowa 1.5 m/s | J4/J5/J6 ±360° @ 225°/s;J3 ±360° @ 180°/s;J2 ±360° @ 120°/s;J1 ±360° @ 120°/s | Moc typowa ok. 600 W;-10 do 50°C praca;Przechowywanie w temperaturze od -40 do 55°C | Narzędzie: 2DI, 2DO, EtherCAT, RS485;kontroler: EtherCAT, Ethernet/IP, Modbus/TCP, CAN, TCP/IP, RS485, Profinet, zewnętrzny enkoder, opcjonalnie Wi-Fi | Poproś o ten model |
 | GCR25-1800 | GCR cobot ogólnego przeznaczenia | 6 | 25 kg | 1,800 mm | ± 0.05 mm | 61.6 kg | IP54 / IP65 | Podłoga / sufit / ściana | Maksymalnie 2.5 m/s;Maksymalna liniowa 1.5 m/s | J4/J5/J6 ±360° @ 225°/s;J3 ±360° @ 150°/s;J2 ±360° @ 100°/s;J1 ±360° @ 120°/s | Moc typowa ok. 600 W;-10 do 50°C praca;Przechowywanie w temperaturze od -40 do 55°C | Narzędzie: 2DI, 2DO, EtherCAT, RS485;kontroler: EtherCAT, Ethernet/IP, Modbus/TCP, CAN, TCP/IP, RS485, Profinet, zewnętrzny enkoder, opcjonalnie Wi-Fi | Poproś o ten model |
 | GCR30-1100 | GCR cobot ogólnego przeznaczenia | 6 | 30 kg | 1,100 mm | ± 0.05 mm | 64 kg | IP54 / IP65 | Podłoga / sufit / ściana | Maksymalnie 2.0 m/s;Maksymalna liniowa 1.0 m/s | J4/J5/J6 ±360° @ 225°/s;J3 ±360° @ 180°/s;J2 ±360° @ 120°/s;J1 ±360° @ 120°/s | Moc typowa ok. 600 W;-10 do 50°C praca;Przechowywanie w temperaturze od -40 do 55°C | Narzędzie: 2DI, 2DO, EtherCAT, RS485;kontroler: EtherCAT, Ethernet/IP, Modbus/TCP, CAN, TCP/IP, RS485, Profinet, zewnętrzny enkoder, opcjonalnie Wi-Fi | Poproś o ten model |
 | GCR3-618-W | Cobot spawalniczy GCR-W | 6 | 3 kg | 618 mm | ± 0.02 mm | 13 kg | IP65 | Podłoga / sufit / ściana | Maksymalnie 2.4 m/s;Maksymalna liniowa 0.8 m/s | J4/J5/J6 ±360° @ 225°/s;J3 ±360° @ 225°/s;J2 ±360° @ 225°/s;J1 ±360° @ 225°/s | Moc typowa ok. 200 W;-10 do 50°C praca;Przechowywanie w temperaturze od -40 do 55°C | Narzędzie: 2DI, 2DO, EtherCAT, RS485;kontroler: EtherCAT, Ethernet/IP, Modbus/TCP, CAN, TCP/IP, RS485, Profinet, zewnętrzny enkoder, opcjonalnie Wi-Fi | Poproś o ten model |
 | GCR5-910-W | Cobot spawalniczy GCR-W | 6 | 5 kg | 917 mm | ± 0.02 mm | 22 kg | IP65 | Podłoga / sufit / ściana | Maksymalnie 3.6 m/s;Maksymalna liniowa 1.5 m/s | J4/J5/J6 ±360° @ 225°/s;J3 ±360° @ 225°/s;J2 ±360° @ 225°/s;J1 ±360° @ 225°/s | Moc typowa ok. 200 W;-10 do 50°C praca;Przechowywanie w temperaturze od -40 do 55°C | Narzędzie: 2DI, 2DO, EtherCAT, RS485;kontroler: EtherCAT, Ethernet/IP, Modbus/TCP, CAN, TCP/IP, RS485, Profinet, zewnętrzny enkoder, opcjonalnie Wi-Fi | Poproś o ten model |
| GCR7-910-W | Cobot spawalniczy GCR-W | 6 | 7 kg | 917 mm | ± 0.02 mm | 22 kg | IP65 | Podłoga / sufit / ściana | Maksymalnie 3.2 m/s;Maksymalna liniowa 1.5 m/s | J4/J5/J6 ±360° @ 225°/s;J3 ±360° @ 225°/s;J2 ±360° @ 200°/s;J1 ±360° @ 200°/s | Moc typowa ok. 200 W;-10 do 50°C praca;Przechowywanie w temperaturze od -40 do 55°C | Narzędzie: 2DI, 2DO, EtherCAT, RS485;kontroler: EtherCAT, Ethernet/IP, Modbus/TCP, CAN, TCP/IP, RS485, Profinet, zewnętrzny enkoder, opcjonalnie Wi-Fi | Poproś o ten model |
 | GCR10-1300-W | Cobot spawalniczy GCR-W | 6 | 10 kg | 1,300 mm | ± 0.03 mm | 37.8 kg | IP65 | Podłoga / sufit / ściana | Maksymalnie 3.8 m/s;Maksymalna liniowa 1.5 m/s | J4/J5/J6 ±360° @ 225°/s;J3 ±360° @ 225°/s;J2 ±360° @ 180°/s;J1 ±360° @ 180°/s | Moc typowa ok. 400 W;-10 do 50°C praca;Przechowywanie w temperaturze od -40 do 55°C | Narzędzie: 2DI, 2DO, EtherCAT, RS485;kontroler: EtherCAT, Ethernet/IP, Modbus/TCP, CAN, TCP/IP, RS485, Profinet, zewnętrzny enkoder, opcjonalnie Wi-Fi | Poproś o ten model |
| GCR12-1300-W | Cobot spawalniczy GCR-W | 6 | 12 kg | 1,300 mm | ± 0.03 mm | 37.8 kg | IP65 | Podłoga / sufit / ściana | Maksymalnie 3.8 m/s;Maksymalna liniowa 1.5 m/s | J4/J5/J6 ±360° @ 225°/s;J3 ±360° @ 225°/s;J2 ±360° @ 180°/s;J1 ±360° @ 180°/s | Moc typowa ok. 500 W;-10 do 50°C praca;Przechowywanie w temperaturze od -40 do 55°C | Narzędzie: 2DI, 2DO, EtherCAT, RS485;kontroler: EtherCAT, Ethernet/IP, Modbus/TCP, CAN, TCP/IP, RS485, Profinet, zewnętrzny enkoder, opcjonalnie Wi-Fi | Poproś o ten model |
 | GCR5-910-Ex | GCR-Ex cobot odporny na wybuch | 6 | 5 kg | 917 mm | ± 0.02 mm | 22 kg | IP65 / klasa Ex | Podłoga / sufit / ściana | Maksymalnie 3.6 m/s;Maksymalna liniowa 1.5 m/s | J4/J5/J6 ±360° @ 225°/s;J3 ±360° @ 225°/s;J2 ±360° @ 225°/s;J1 ±360° @ 225°/s | Klasa wybuchowości Ex pxb IIC T6 Gb / Ex pxb tb IIIC T80°C Db;dostarczanie czystego powietrza;-10 do 50°C praca;Przechowywanie w temperaturze od -40 do 55°C | Szafa przeciwwybuchowa: 200–240 V AC, 47–63 Hz, 16 A;1,000 W;TCP/IP, Modbus/TCP, CAN, RS485, Profinet | Poproś o ten model |
 | GCR10-1300-Ex | GCR-Ex cobot odporny na wybuch | 6 | 10 kg | 1,300 mm | ± 0.03 mm | 37.8 kg | IP65 / klasa Ex | Podłoga / sufit / ściana | Maksymalnie 3.8 m/s;Maksymalna liniowa 1.5 m/s | J4/J5/J6 ±360° @ 225°/s;J3 ±360° @ 225°/s;J2 ±360° @ 180°/s;J1 ±360° @ 180°/s | Klasa wybuchowości Ex pxb IIC T6 Gb / Ex pxb tb IIIC T80°C Db;dostarczanie czystego powietrza;-10 do 50°C praca;Przechowywanie w temperaturze od -40 do 55°C | Szafa przeciwwybuchowa: 200–240 V AC, 47–63 Hz, 16 A;1,000 W;TCP/IP, Modbus/TCP, CAN, RS485, Profinet | Poproś o ten model |
 | GCR16-2000-Ex | GCR-Ex cobot odporny na wybuch | 6 | 16 kg | 2,000 mm | ± 0.05 mm | 60 kg | IP65 / klasa Ex | Podłoga / sufit / ściana | Maksymalnie 3.5 m/s;Maksymalna liniowa 1.8 m/s | J4/J5/J6 ±360° @ 225°/s;J3 ±360° @ 180°/s;J2 ±360° @ 120°/s;J1 ±360° @ 120°/s | Klasa wybuchowości Ex pxb IIC T6 Gb / Ex pxb tb IIIC T80°C Db;dostarczanie czystego powietrza;-10 do 50°C praca;Przechowywanie w temperaturze od -40 do 55°C | Szafa przeciwwybuchowa: 200–240 V AC, 47–63 Hz, 16 A;1,000 W;TCP/IP, Modbus/TCP, CAN, RS485, Profinet | Poproś o ten model |
 | GCR20-1400-Ex | GCR-Ex cobot odporny na wybuch | 6 | 20 kg | 1,400 mm | ± 0.05 mm | 66 kg | IP65 / klasa Ex | Podłoga / sufit / ściana | Maksymalnie 2.2 m/s;Maksymalna liniowa 1.5 m/s | J4/J5/J6 ±360° @ 225°/s;J3 ±360° @ 180°/s;J2 ±360° @ 120°/s;J1 ±360° @ 120°/s | Klasa wybuchowości Ex pxb IIC T6 Gb / Ex pxb tb IIIC T80°C Db;dostarczanie czystego powietrza;-10 do 50°C praca;Przechowywanie w temperaturze od -40 do 55°C | Szafa przeciwwybuchowa: 200–240 V AC, 47–63 Hz, 16 A;1,000 W;TCP/IP, Modbus/TCP, CAN, RS485, Profinet | Poproś o ten model |
 | GCR25-1800-Ex | GCR-Ex cobot odporny na wybuch | 6 | 25 kg | 1,800 mm | ± 0.05 mm | 61.6 kg | IP65 / klasa Ex | Podłoga / sufit / ściana | Maksymalnie 2.5 m/s;Maksymalna liniowa 1.5 m/s | J4/J5/J6 ±360° @ 225°/s;J3 ±360° @ 150°/s;J2 ±360° @ 100°/s;J1 ±360° @ 120°/s | Klasa wybuchowości Ex pxb IIC T6 Gb / Ex pxb tb IIIC T80°C Db;dostarczanie czystego powietrza;-10 do 50°C praca;Przechowywanie w temperaturze od -40 do 55°C | Szafa przeciwwybuchowa: 200–240 V AC, 47–63 Hz, 16 A;1,000 W;TCP/IP, Modbus/TCP, CAN, RS485, Profinet | Poproś o ten model |
 | SCR3 | Elastyczny cobot SCR | 7 | 3 kg | 600 mm | ± 0.02 mm | 24 kg | IP54 | Podłoga / sufit / ściana | maksymalnie 2.5 m/s;1.0 m/s liniowo | J7 ciągły;J6 ±120°;J5 ±180°;J4 ±120°;J3 ±180°;J2 ±115°;J1 ±180°;wszystkie 180°/s | Typowo 250 W;-10 do 45°C praca;Przechowywanie w temperaturze od -40 do 55°C | Kontroler 14 cyfrowych wejść/wyjść;narzędzie 2 cyfrowe wejście/wyjście, 24 V, 1 A;230 V AC (-15% do +10%), 50–60 Hz | Poproś o ten model |
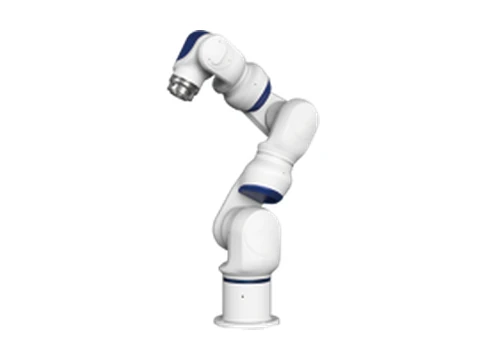 | SCR5 | Elastyczny cobot SCR | 7 | 5 kg(5.5 kg*) | 800 mm | ± 0.02 mm | 24 kg | IP54 | Podłoga / sufit / ściana | maksymalnie 2.0 m/s;1.0 m/s liniowo | J7 ±180°;J6 ±110°;J5 ±180°;J4 ±115°;J3 ±180°;J2 ±105°;J1 ±180°;wszystkie 180°/s | Typowo 400 W;-10 do 45°C praca;Przechowywanie w temperaturze od -40 do 55°C | Kontroler 14 cyfrowych wejść/wyjść;narzędzie 2 cyfrowe wejście/wyjście, 24 V, 1 A;230 V AC (-15% do +10%), 50–60 Hz | Poproś o ten model |
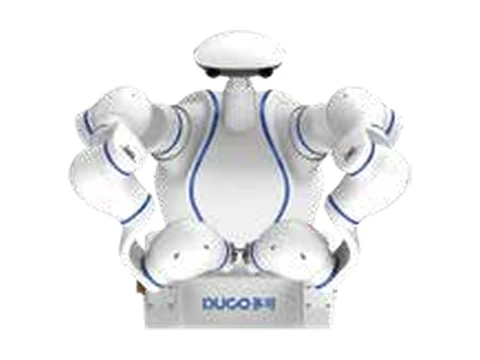 | DSCR3 | Robot dwuramienny DSCR | × 7 2 | Łącznie 6 kg(3 kg × 2) | 600 mm × 2 | ± 0.02 mm | 70 kg | IP30 | / | maksymalnie 2.5 m/s;1.0 m/s liniowo | J7 ±180°;J6 ±120°;J5 ±180°;J4 ±120°;J3 ±180°;J2 ±115°;J1 ±180°;wszystkie 180°/s | Typowo 500 W;-10 do 45°C praca;Przechowywanie w temperaturze od -40 do 55°C | Sterowanie zintegrowane z robotem;każde ramię narzędzia 2 wejścia/wyjścia cyfrowe, 24 V, 1 A;230 V AC (-15% do +10%), 50–60 Hz | Poproś o ten model |
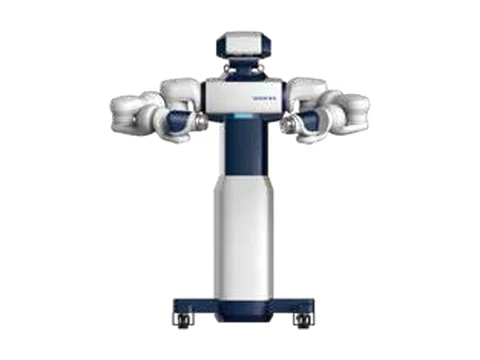 | DSCR5 | Robot dwuramienny DSCR | × 7 2 | Łącznie 10 kg(5 kg × 2) | 800 mm × 2 | ± 0.02 mm | 200 kg | IP30 | / | maksymalnie 2.0 m/s;1.0 m/s liniowo | J7 ±180°;J6 ±110°;J5 ±180°;J4 ±115°;J3 ±180°;J2 ±105°;J1 ±180°;wszystkie 180°/s | Typowo 800 W;-10 do 45°C praca;Przechowywanie w temperaturze od -40 do 55°C | Sterowanie zintegrowane z robotem;każde ramię narzędzia 2 wejścia/wyjścia cyfrowe, 24 V, 1 A;230 V AC (-15% do +10%), 50–60 Hz | Poproś o ten model |
Nie znaleziono pasującego modelu. Wyczyść filtr lub prześlij wymagany ładunek, zasięg i aplikację do weryfikacji.
Najczęściej zadawane pytania dotyczące robotów i rozwiązań automatyzacyjnych DUCO
Czym różnią się roboty DUCO GCR, GCR-W, GCR-Ex, SCR i DSCR?
Strona zawiera podział na uniwersalne coboty GCR, modele GCR-W do spawania, modele GCR-Ex w wykonaniu przeciwwybuchowym, kompaktowe coboty SCR oraz roboty DSCR z podwójnym ramieniem. Porównaj dokładnie wiersz, ponieważ udźwig, zasięg, montaż, środowisko i interfejsy różnią się w zależności od modelu.
Jak wybrać udźwig i zasięg robota DUCO?
Uwzględnij narzędzie, obrabiany przedmiot i przenoszony sprzęt w całkowitym ładunku. Sprawdź każdy wymagany punkt TCP i jego orientację względem zasięgu, a następnie zweryfikuj środek ciężkości, bezwładność, ograniczenia połączeń, mocowanie, przeszkody i przebieg kabli.
Co musi zostać potwierdzone w przypadku zastosowania robota DUCO GCR-Ex?
Potwierdź klasyfikację strefy zagrożonej wybuchem, media procesowe, temperaturę, wymagania dotyczące czystego powietrza lub innych mediów, lokalizację sterownika, wymagane certyfikaty oraz kompletną metodę instalacji. Sama nazwa modelu przeciwwybuchowego nie potwierdza zgodności projektu.
Co powinienem podać w ofercie na robota lub stację roboczą DUCO?
Podaj model lub aplikację, całkowity udźwig, zasięg i pozycje, wyposażenie procesowe, mocowanie, środowisko, potrzeby kontrolera i interfejsu, koncepcję bezpieczeństwa, ilość, miejsce przeznaczenia i harmonogram. Pozwala to na łączną analizę zakresu robota i stanowiska roboczego.
Autor: Zespół redakcyjny EVST
Zespół redakcyjny EVST prowadzi tę stronę, aby wspierać wybór robota i planowanie projektu. Dostępność produktu, konfiguracja, walidacja bezpieczeństwa i zakres integracji muszą zostać potwierdzone dla konkretnego zastosowania.
Polityka redakcyjna · Polityka korekcyjna · Warunki korzystania
Ostatnio zaktualizowany: