
Spawanie robotem na długich ramach: Które połączenie powinno decydować o układzie ogniwa?
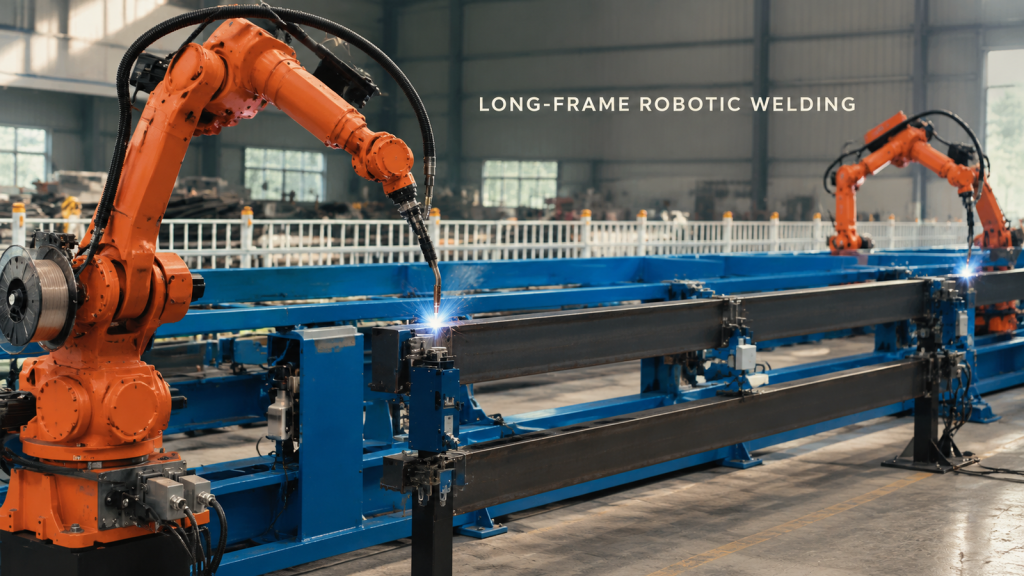
Rozpocznij spawanie robotem na długiej ramie od najtrudniejszego połączenia, a następnie sprawdź dostęp do osprzętu, pozycję palnika, odstępy między kablami i przestrzeń na odpoczynek.
Robotyczne rozładowywanie części w kształcie misy: Jak chronić krawędzie podczas wyjmowania?
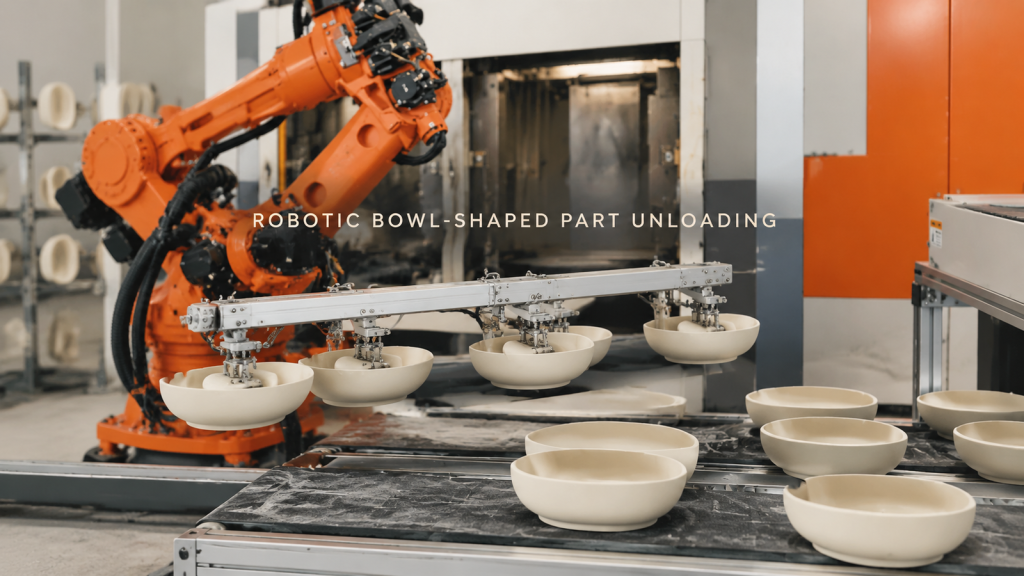
Zaplanuj robotyczne rozładowywanie części w kształcie misy, uwzględniając podparty kontakt, odstęp wycofania, zabezpieczenie krawędzi i stabilne umiejscowienie powierzchni odbiorczej.
Spawanie robotem złączy wałów długich: kontrola dostępu na styku kołowym
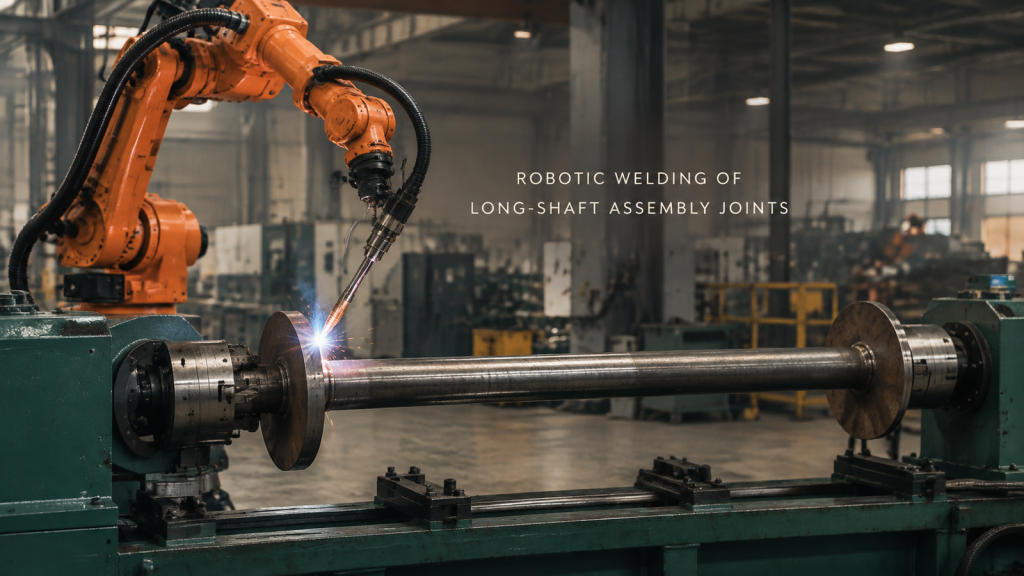
Zobacz, jak robot spawa okrągłe połączenia płytowe na podpartym zespole długiego wału, zaplanuj dostęp do połączeń, mocowanie i segmentację ścieżki.
Przenoszenie części cylindrycznych i obsługa sprzętu: kontrola części na obu stykach
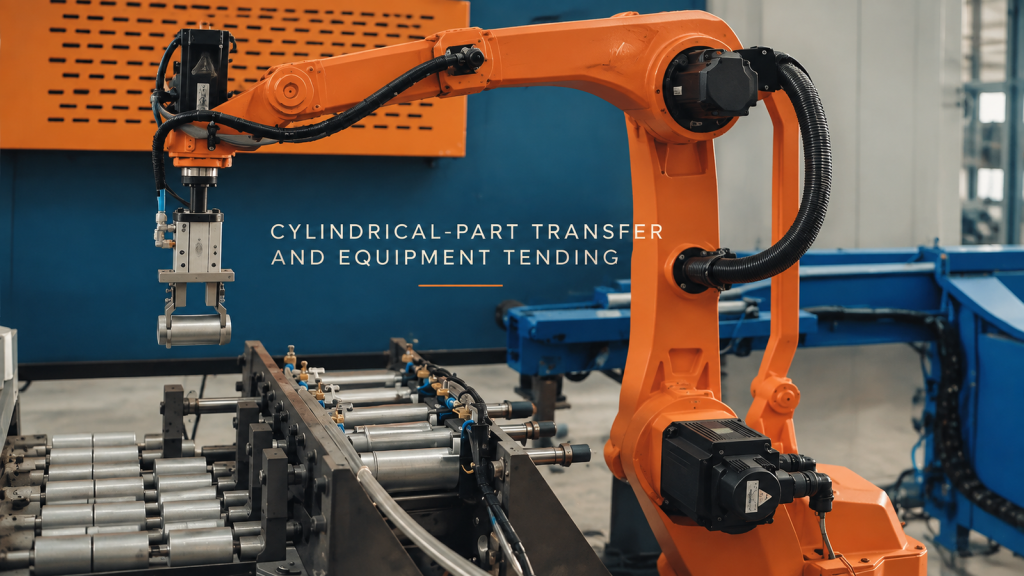
Zobacz, jak robot chwyta krótkie cylindryczne części obok zamkniętego sprzętu i zaplanuj interfejsy odbioru, uzgadniania sprzętu i transferu.
Spawanie robotem dużych połączeń ramowych: zaplanuj dostęp do palnika przed pierwszym łukiem
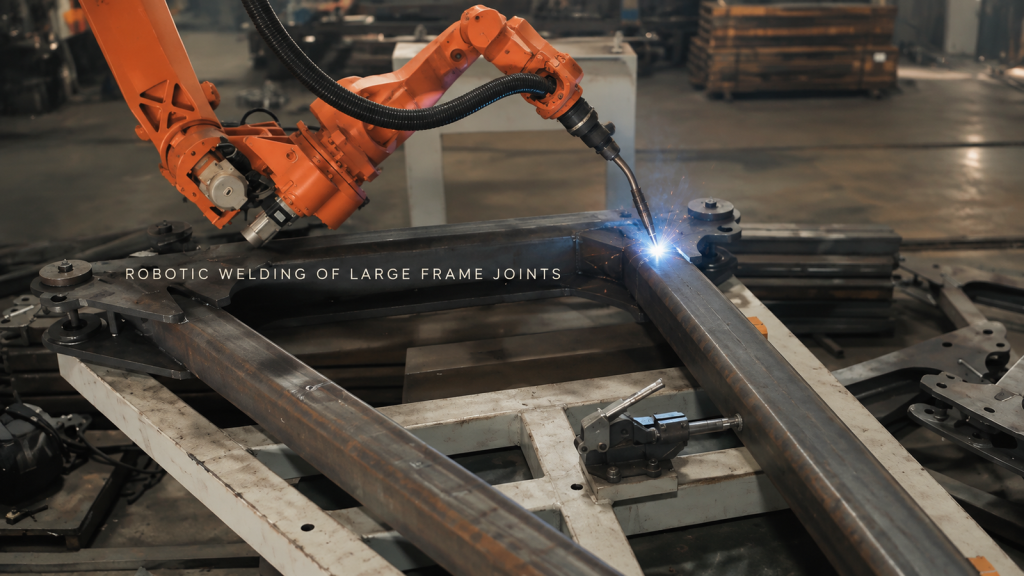
Zobacz, jak pomarańczowy robot spawa wiele połączeń na dużej, nieruchomej ramie, i dowiedz się, w jaki sposób dostęp do palnika, mocowanie i kolejność ścieżek wpływają na koncepcję ogniwa.
Przycinanie laserowe tłoczonego panelu drzwi samochodowych: jeden robot, głowica tnąca i stojak
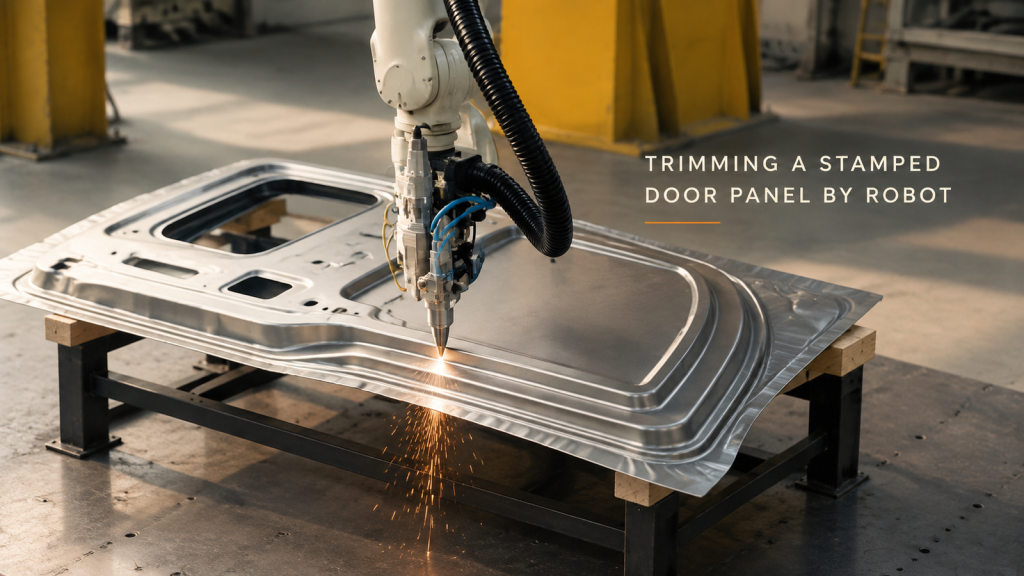
W jaki sposób robot za pomocą głowicy tnącej laserowo odrysowuje kontury tłoczonego panelu drzwi samochodowych — przejście, iskry na krawędzi i trzy decyzje, które zapewniają powtarzalność pracy komórki.
Obsługa modułów akumulatorowych: jeden robot między przenośnikiem a stacją
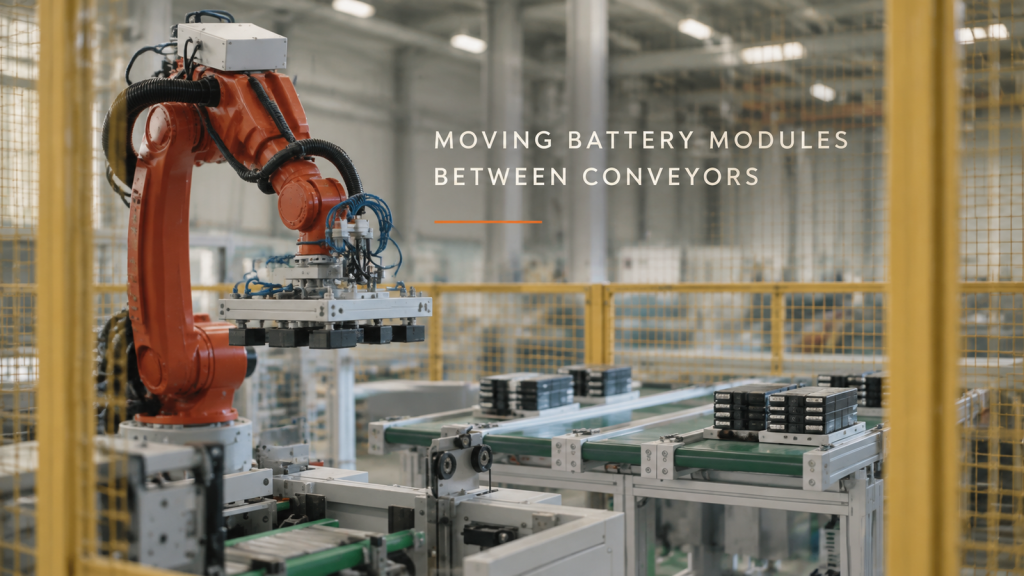
W jaki sposób sześcioosiowy robot wewnątrz ogrodzenia bezpieczeństwa przemieszcza zgrupowane moduły akumulatorowe pomiędzy linią przenośnikową a stacją — pętlą, narzędziem na końcu ramienia i sposobem, w jaki linia dzieli cykl.
Malowanie części hamulcowych motocykli: jeden robot na linii montażowej
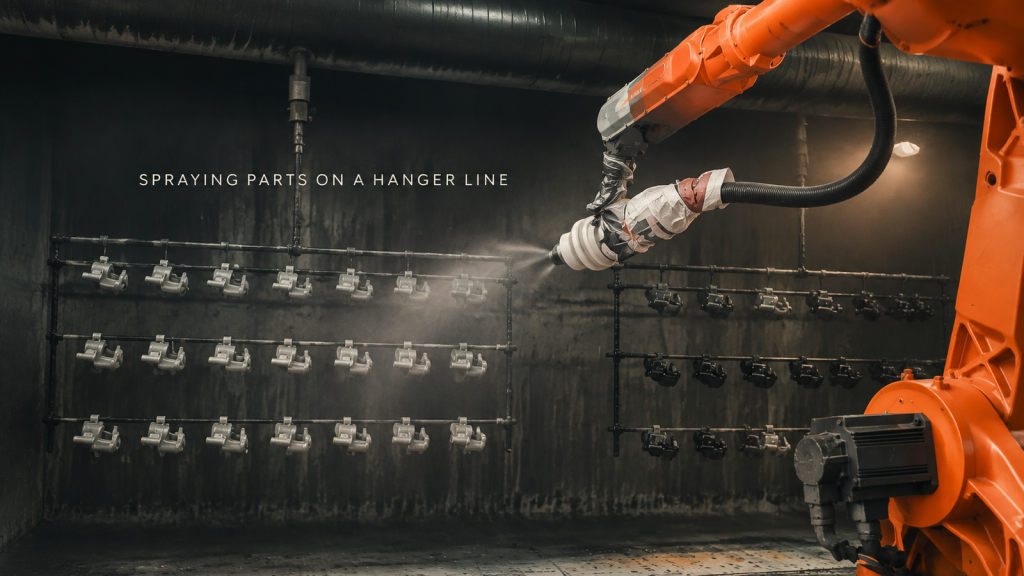
W jaki sposób kabina lakiernicza maluje rzędy części hamulcowych motocykli na linii montażowej za pomocą jednego sześcioosiowego robota — pętla, sposób zawieszania części, sposób przesuwania pistoletu i miejsce, w którym kończy się nadmiar farby.
Spawanie dużych konstrukcji stalowych: wiele robotów, wiele stanowisk
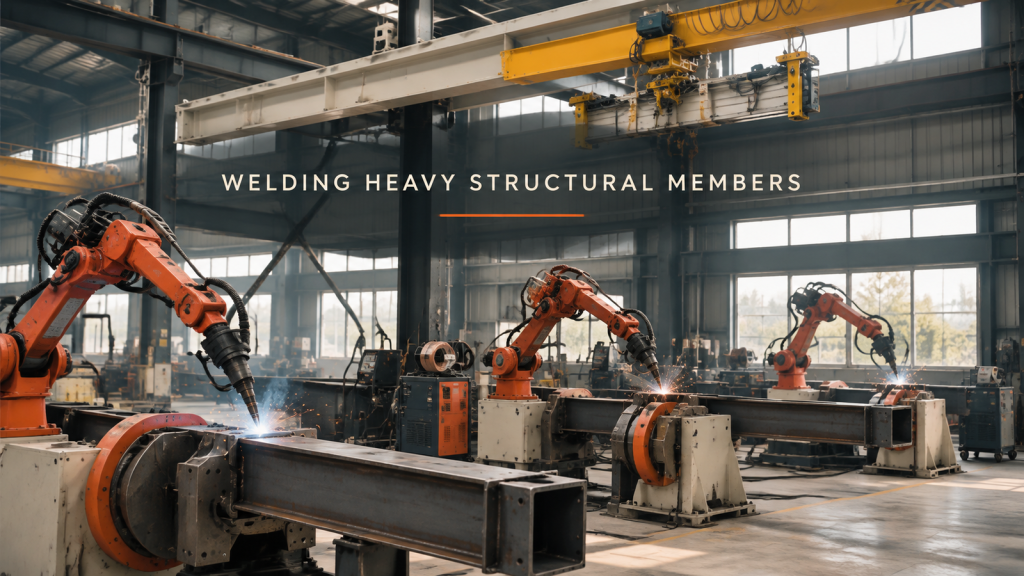
W jaki sposób warsztat spawa duże stalowe elementy o przekroju skrzynkowym i kątowym za pomocą kilku sześcioosiowych robotów na pozycjonerach — pętla, zaciskanie i obracanie części, zasięg palnika oraz w jaki sposób stanowiska dzielą pracę.
Linia montażowa urządzeń: jedna paleta, jedno stanowisko na raz
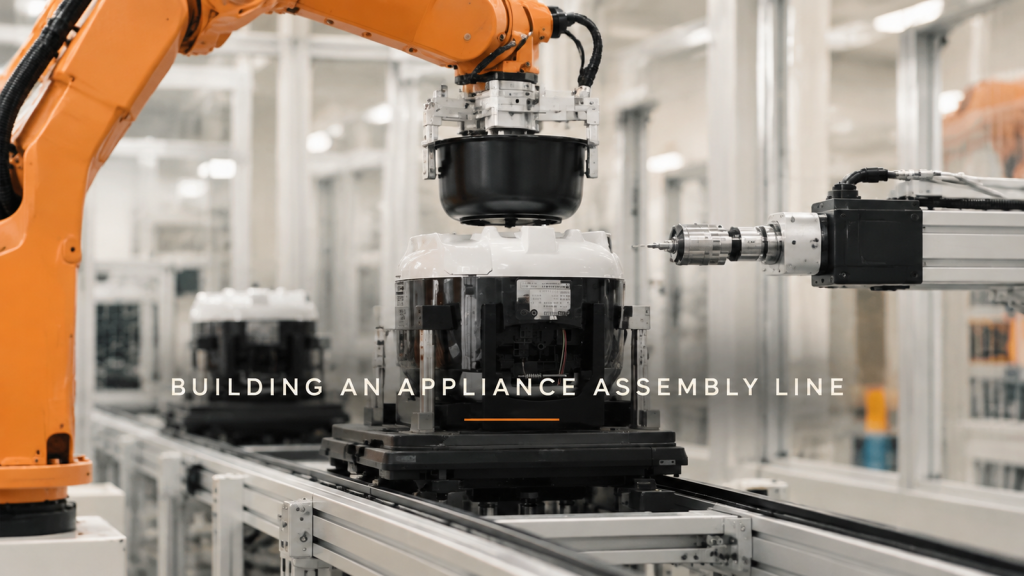
W jaki sposób linia montażowa robotów produkuje małe urządzenia — palety, pobieranie i umieszczanie, prasowanie, wkręcanie, obracanie i pakowanie końcowe — a także trzy decyzje projektowe dotyczące lokalizacji palet, miejsca, w którym należy kierować wzrok, oraz równowagi cyklu.
Robot Delta zdejmujący ruchomy pas: luzem na wejściu, linia na wyjściu
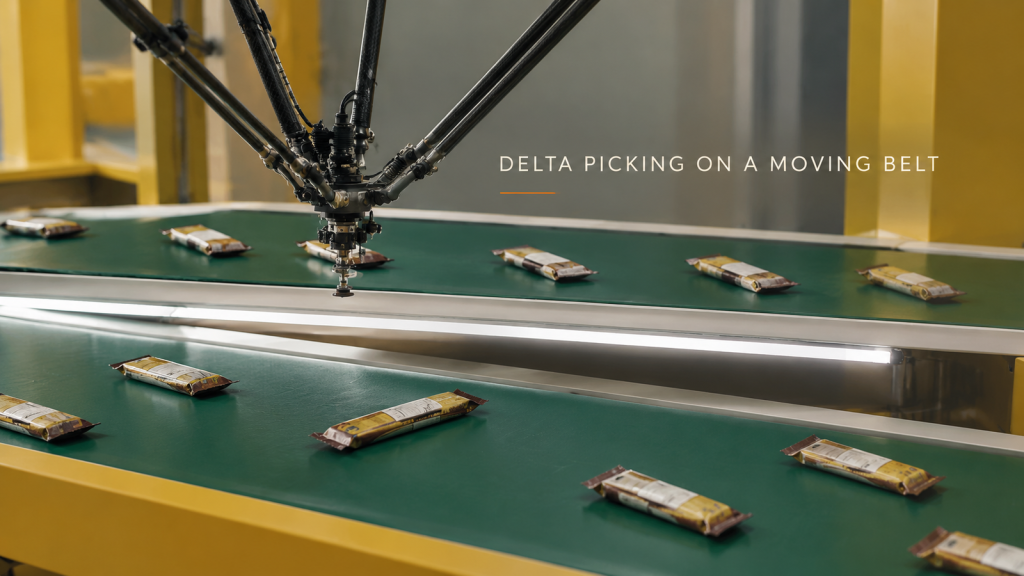
W jaki sposób robot delta podnosi zapakowane paczki z przekąskami z ruchomego przenośnika i równomiernie je odkłada dla następnej maszyny — pętla, trzy decyzje projektowe dotyczące narzędzi, odstępu między dostawami i ich rozmieszczenia oraz informacje, które należy przesłać w celu oszacowania czasu cyklu.
Przed obrazem: kontrola światła otoczenia w komórkach inspekcyjnych
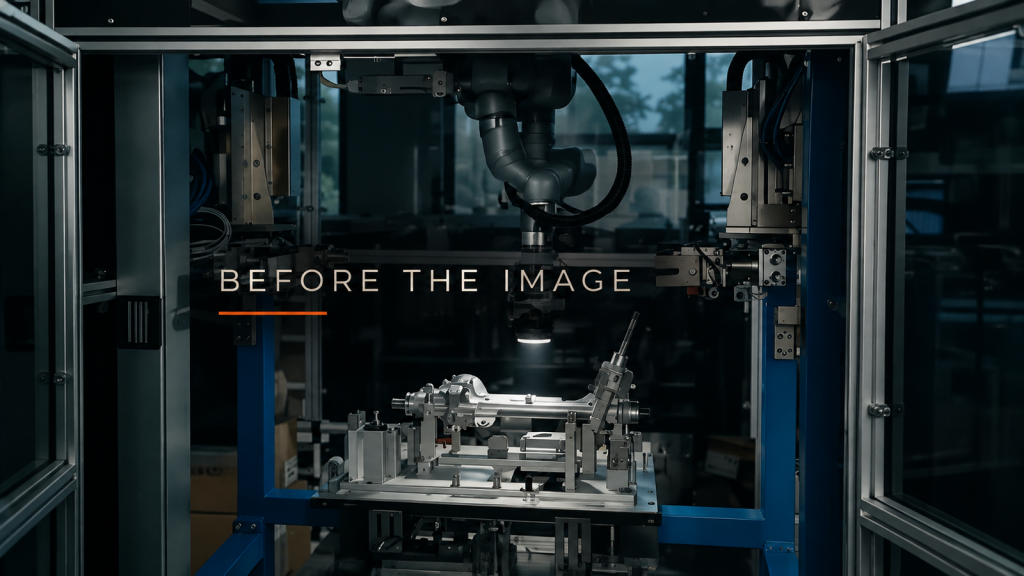
Sprawdź okna, lampy górne i pobliskie światła, a następnie zadecyduj o obudowie i osłonie, zanim dostroisz obrazy za pomocą lampy inspekcyjnej przenoszonej przez robota.