
Roboty przemysłowe QJAR: modele i przewodnik wyboru
Porównaj roboty QJAR do spawania, obsługi, paletyzacji i innych zadań automatyki przemysłowej. Zacznij od zastosowania, całkowitego obciążenia narzędziami i obrabianym przedmiotem, zasięgu roboczego i instalacji, a następnie przejrzyj wybrane modele w tabeli.
Jak wybrać robota QJAR
Najpierw wybierz rodzinę procesów, a następnie sprawdź, czy udźwig i zasięg pokrywają rzeczywiste narzędzie, część i pozycje robocze. Instalacja, zabezpieczenia i wszelkie wersje specyficzne dla procesu powinny zostać sprawdzone przed ustaleniem sterownika, oprzyrządowania i zakresu komórki.
Porównaj modele robotów QJAR
Użyj filtrów, aby zawęzić kryteria wyszukiwania według modelu, kategorii zastosowania, osi, udźwigu i zasięgu. Potraktuj podane wartości jako limity selekcji i sprawdź obciążenie nadgarstka, czas cyklu oraz wymagane pozycje dla danego zastosowania.
| Obraz | Model | Osie | Ładunek | Maksymalna rozpiętość ramion | Powtórz pozycjonowanie | Masy ciała | Zasilanie | instalacja sprzętu | Zastosowanie | Szafka sterownicza | Zakres stawu / maksymalna prędkość | Dopuszczalne obciążenie nadgarstka | Następna akcja |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
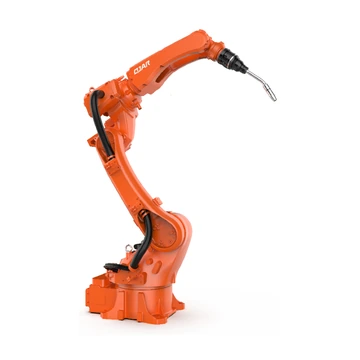 | QJR6-1400H | 6 | 6 kg | 1,461 mm | ± 0.08 mm | 150 kg | Jednofazowe 220 V ±10% | Montaż na podłodze lub suficie | Spawanie z pakietem spawalniczym (spawarka: Aotai NBC-350RL lub Megmeet Ehave 2 CM350R, podajnik drutu, pistolet spawalniczy z zabezpieczeniem antykolizyjnym) | Robot 2.6kVA;Szafa 2.6kVA;Wymiary szafki 600*480*920mm;Masa szafki 80kg | Zakres - J1 ±174°;J2 +159°, -93°;J3 +95°, -125°;J4 ±183°;J5 +129°, -126°;J6 ±360° |Maksymalna prędkość — J1 235°/s;J2 235°/s;J3 240°/s;J4 361°/s;J5 361°/s;J6 974°/s | Moment obrotowy — J4 28 N·m;J5 14.4 N·m;J6 5 Nm |Bezwładność — J4 1.2 kg·m²;J5 0.8 kg·m²;J6 0.1 kg·m² | Poproś o ten model |
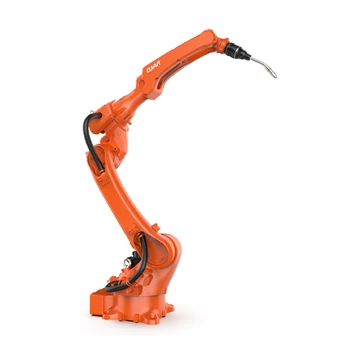 | QJR6-2000H | 6 | 6 kg | 2,014 mm | ± 0.08 mm | 230 kg | Jednofazowe 220 V ±10% | Montaż na podłodze lub suficie | Spawanie z pakietem spawalniczym (spawarka: Aotai NBC-350RL lub Megmeet Ehave 2 CM350R, podajnik drutu, pistolet spawalniczy z zabezpieczeniem antykolizyjnym) | Robot 3.4kVA;Szafa 3.4kVA;Wymiary szafki 600*480*920mm;Masa szafki 80kg | Zakres - J1 ±175°;J2 +159°, -95°;J3 +95°, -125°;J4 ±183°;J5 +129°, -126°;J6 ±360° |Maksymalna prędkość — J1 189.1 °/s;J2 189.1 °/s;J3 189.1 °/s;J4 378.2 °/s;J5 378.2 °/s;J6 974 °/s | Moment obrotowy — J4 28 N·m;J5 14.4 N·m;J6 5.1 Nm |Bezwładność — J4 1.2 kg·m²;J5 0.8 kg·m²;J6 0.1 kg·m² | Poproś o ten model |
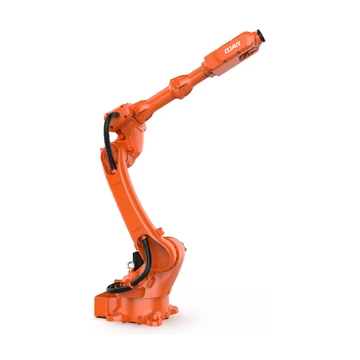 | QJR6-2100 | 6 | 6 kg | 2,121 mm | ± 0.05 mm | 245 kg | Jednofazowe 220 V ±10% | Montaż na podłodze lub suficie | Obsługa, montaż, sortowanie, załadunek i rozładunek itp. | Robot 3.6kVA;Szafa 3.6kVA;Wymiary szafki 600*480*920mm;Masa szafki 95kg | Zakres - J1 ±175°;J2 +159°, -95°;J3 +92°, -125°;J4 ±185°;J5 ±115°;J6 ±360° |Maksymalna prędkość — J1 189°/s;J2 189°/s;J3 189°/s;J4 372°/s;J5 573°/s;J6 687°/s | Moment obrotowy — J4 28Nm;J5 28Nm;J6 26.4 Nm |Bezwładność — J4 1.1 kg·m²;J5 1 kg·m²;J6 0.7 kg·m² | Poproś o ten model |
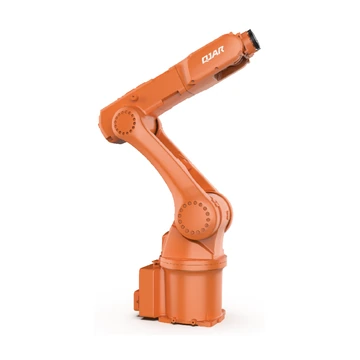 | QJR7-900 | 6 | 7 kg | 903.5 mm | ± 0.03 mm | 47 kg | Jednofazowe 220 V ±10% | Montaż na podłodze lub suficie | Obsługa, montaż, sortowanie, załadunek i rozładunek itp. | Robot 1.4kVA;Szafa 7.5kVA;Wymiary szafki 422*420*210mm;Masa szafki 20kg | Zakres - J1 ±182°;J2 +132°, -94°;J3 +74°, -187°;J4 ±172°;J5 ±125°;J6 ±360° |Maksymalna prędkość — J1 320°/s;J2 258°/s;J3 401°/s;J4 429°/s;J5 429°/s;J6 687°/s | Moment obrotowy — J4 33.6Nm;J5 18.4Nm;J6 15.8 Nm |Bezwładność — J4 1.61 kg·m²;J5 0.97 kg·m²;J6 0.42 kg·m² | Poproś o ten model |
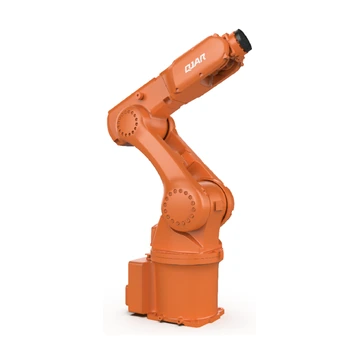 | QJR8-700 | 6 | 8 kg | 744 mm | ± 0.03 mm | 45 kg | Jednofazowe 220 V ±10% | Montaż na podłodze lub suficie | Obsługa, montaż, sortowanie, załadunek i rozładunek itp. | Robot 1.4kVA;Szafa 7.5kVA;Wymiary szafki 422*420*210mm;Masa szafki 20kg | Zakres - J1 ±182°;J2 +132°, -98°;J3 +70°, -190°;J4 ±172°;J5 ±125°;J6 ±360° |Maksymalna prędkość — J1 320°/s;J2 320°/s;J3 401°/s;J4 429°/s;J5 429°/s;J6 687°/s | Moment obrotowy — J4 33.6Nm;J5 18.4Nm;J6 15.8 Nm |Bezwładność — J4 1.21 kg·m²;J5 0.87 kg·m²;J6 0.42 kg·m² | Poproś o ten model |
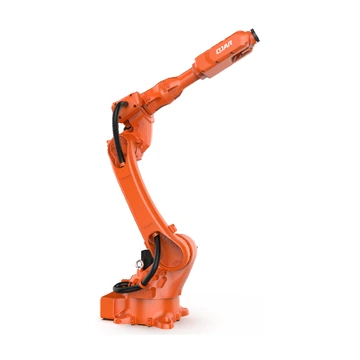 | QJR10-1900 | 6 | 10 kg | 1,943 mm | ± 0.05 mm | 245 kg | Jednofazowe 220 V ±10% | Montaż na podłodze lub suficie | Obsługa, montaż, sortowanie, załadunek i rozładunek, polerowanie i szlifowanie itp. | Robot 3.6kVA;Szafa 3.6kVA;Wymiary szafki 600*480*920mm;Masa szafki 95kg | Zakres - J1 ±175°;J2 +159°, -95°;J3 + 95°, - 125°;J4 ±185°;J5 ±115°;J6 ±360° |Maksymalna prędkość — J1 189°/s;J2 189°/s;J3 189°/s;J4 372°/s;J5 573°/s;J6 687°/s | Moment obrotowy — J4 28Nm;J5 28Nm;J6 26.4 Nm |Bezwładność — J4 1.1 kg·m²;J5 1 kg·m²;J6 0.7 kg·m² | Poproś o ten model |
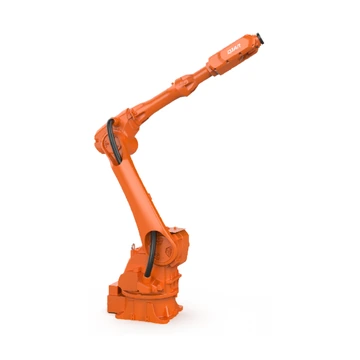 | QJR12-2300 | 6 | 12 kg | 2,304.8 mm | ± 0.05 mm | 275 kg | Jednofazowe 220 V ±10% | Montaż na podłodze lub suficie | Obsługa, montaż, sortowanie, załadunek i rozładunek itp. | Robot 3.7kVA;Szafa 3.7kVA;Wymiary szafki 600*480*920mm;Masa szafki 85kg | Zakres - J1 ±172°;J2 +150°, - 110°;J3 + 85°, -150°;J4 ±185°;J5 ±115°;J6 ±360° |Maksymalna prędkość — J1 177°/s;J2 177°/s;J3 189°/s;J4 458°/s;J5 515°/s;J6 630°/s | Moment obrotowy — J4 88.3 N·m;J5 28.05 N·m;J6 28.05 Nm |Bezwładność — J4 4.09 kg·m²;J5 1.61 kg·m²;J6 0.93 kg·m² | Poproś o ten model |
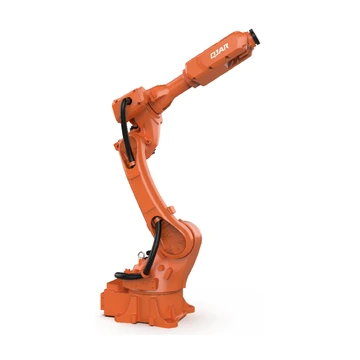 | QJR15-1500 | 6 | 15 kg | 1,538 mm | ± 0.05 mm | 170 kg | Jednofazowe 220 V ±10% | Montaż na podłodze lub suficie | Obsługa, montaż, sortowanie, załadunek i rozładunek, polerowanie i szlifowanie itp. | Robot 2.9kVA;Szafa 2.9kVA;Wymiary szafki 600*480*920mm;Masa szafki 90kg | Zakres - J1 ±168°;J2 +159°, - 93°;J3 + 92°, -125°;J4 ±185°;J5 ±115°;J6 ±360° |Maksymalna prędkość — J1 234°/s;J2 234°/s;J3 240°/s;J4 372°/s;J5 630°/s;J6 687°/s | Moment obrotowy — J4 28 N·m;J5 28 N·m;J6 26.4 Nm |Bezwładność — J4 1.9 kg·m²;J5 1.9 kg·m²;J6 0.7 kg·m² | Poproś o ten model |
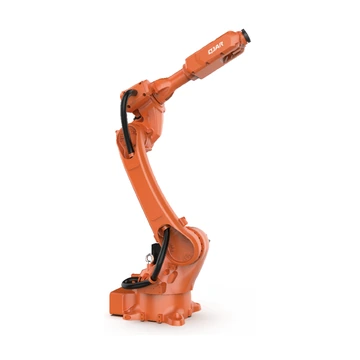 | QJR15-1700 | 6 | 15 kg | 1,792 mm | ± 0.05 mm | 240 kg | Jednofazowe 220 V ±10% | Montaż na podłodze lub suficie | Obsługa, montaż, sortowanie, załadunek i rozładunek itp. | Robot 3.6kVA;Szafa 3.6kVA;Wymiary szafki 600*480*920mm;Masa szafki 85kg | Zakres - J1 ±175°;J2 +159°, - 95°;J3 + 92°, -125°;J4 ±185°;J5 ±115°;J6 ±360° |Maksymalna prędkość — J1 189°/s;J2 189°/s;J3 189°/s;J4 372°/s;J5 573°/s;J6 687°/s | Moment obrotowy — J4 28 N·m;J5 28 N·m;J6 26.4 Nm |Bezwładność — J4 1.8 kg·m²;J5 1.9 kg·m²;J6 0.7 kg·m² | Poproś o ten model |
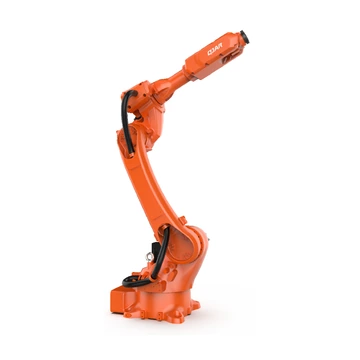 | QJR20-1700 | 6 | 20 kg | 1,792 mm | ± 0.05 mm | 240 kg | Jednofazowe 220 V ±10% | Montaż na podłodze lub suficie | Paletyzacja, obsługa, załadunek i rozładunek, cięcie laserowe, malowanie, polerowanie i szlifowanie itp. | Robot 3.6kVA;Szafa 3.7kVA;Wymiary szafki 600*480*1270mm;Masa szafki 120kg | Zakres - J1 ±175°;J2 +159°, -95°;J3 +92°, -125°;J4 ±185°;J5 ±115°;J6 ±360° |Maksymalna prędkość — J1 189°/s;J2 189°/s;J3 189°/s;J4 372°/s;J5 429°/s;J6 544°/s | Moment obrotowy — J4 26.4 N·m;J5 32 N·m;J6 26.4 Nm |Bezwładność — J4 1.75 kg·m²;J5 3.43 kg·m²;J6 0.97 kg·m² | Poproś o ten model |
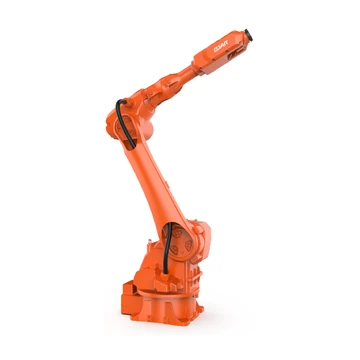 | QJR20-2000 (nieodporny na wybuch) | 6 | 20 kg | 2,001.7 mm | ± 0.05 mm | 270 kg | Jednofazowe 220 V ±10% | Montaż na podłodze lub suficie | Obsługa, montaż, sortowanie, załadunek i rozładunek itp. | Robot 3.7kVA;Szafa 3.7kVA;Wymiary szafki 600*480*920mm;Masa szafki 95kg | Zakres - J1 +172°;J2 +150°, -110°;J3 +85°, -150°;J4 ±185°;J5 ±115°;J6 ±360° |Maksymalna prędkość — J1 177°/s;J2 177°/s;J3 189°/s;J4 429°/s;J5 412°/s;J6 515°/s | Moment obrotowy — J4 83.3 N·m;J5 34Nm;J6 28 Nm |Bezwładność — J4 4.1 kg·m²;J5 3.8 kg·m²;J6 1.1 kgm | Poproś o ten model |
| QJR20-2000 (przeciwwybuchowe) | 6 | 20 kg | 2,001.7 mm | ± 0.05 mm | 270 kg | Jednofazowe 220 V ±10% | Montaż na podłodze lub suficie | Obsługa, załadunek i rozładunek, sortowanie, montaż itp. | Robot 3.7kVA;Szafa 3.7kVA;Wymiary szafki 600*480*1270mm;Masa szafki 120kg | Zakres - J1 ±172°;J2 +150°, -110°;J3 +85°, -150°;J4 ±185°;J5 ±115°;J6 ±360° |Maksymalna prędkość — J1 177 °/s;J2 177 °/s;J3 189 °/s;J4 429 °/s;J5 412 °/s;J6 515 °/s | Moment obrotowy — J4 83.3 Nm;J5 34 Nm;J6 28 Nm |Bezwładność — J4 4.1 kg.m²;J5 3.8 kg.m²;J6 1.1 kg.m² | Poproś o ten model |
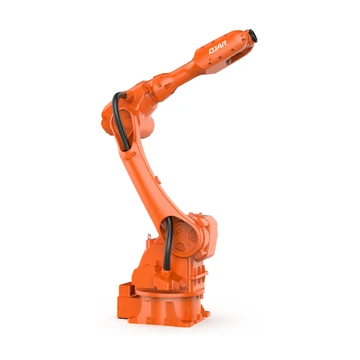 | QJR25-1800 | 6 | 25 kg | 1,852 mm | ± 0.05 mm | 270 kg | Jednofazowe 220 V ±10% | Montaż na podłodze lub suficie | Używane przy przenoszeniu, montażu, szlifowaniu i gratowaniu itp., a także szeroko stosowane w przemyśle metalowym, fotowoltaicznym, magazynowaniu i logistyce, przemyśle spożywczym i napojowym oraz innych gałęziach przemysłu. | Robot 3.8kVA;Szafa 3.7kVA;Wymiary szafki 600*480*1270mm;Masa szafki 120kg | Zakres - J1 ±172°;J2 +165°, - 100°;J3 + 83°, -130°;J4 ±185°;J5 ±126°;J6 ±360° |Maksymalna prędkość — J1 177°/s;J2 177°/s;J3 189°/s;J4 429°/s;J5 412°/s;J6 429°/s | Moment obrotowy — J4 83.3 N·m;J5 43.35 N·m;J6 37.4 Nm |Bezwładność — J4 5.40 kg·m²;J5 5.37 kg·m²;J6 1.44 kg·m² | Poproś o ten model |
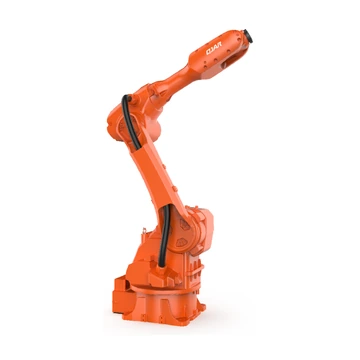 | QJR30-1600 (nieodporny na wybuch) | 6 | 30 kg | 1,668 mm | ± 0.05 mm | 270 kg | Jednofazowe 220 V ±10% | Montaż na podłodze lub suficie | Paletyzacja, obsługa, załadunek i rozładunek, cięcie laserowe, malowanie, polerowanie i szlifowanie itp. | Robot 3.7kVA;Szafa 3.7kVA;Wymiary szafki 600*480*920mm;Masa szafki 85kg | Zakres - J1 ±172°;J2 +147°, - 115°;J3 + 83°, -98°;J4 ±185°;J5 ±126°;J6 ±360° |Maksymalna prędkość — J1 172°/s;J2 177°/s;J3 189°/s;J4 429°/s;J5 412°/s;J6 429°/s | Moment obrotowy — J4 83.3 N·m;J5 43.3 N·m;J6 37.4 Nm |Bezwładność — J4 6.8 kg·m²;J5 6.8 kg·m²;J6 2.2 kg·m² | Poproś o ten model |
| QJR30-1600 (przeciwwybuchowe) | 6 | 30 kg | 1,668 mm | ± 0.05 mm | 270 kg | Jednofazowe 220 V ±10% | Montaż na podłodze lub suficie | Paletyzacja, obsługa, załadunek i rozładunek, cięcie laserowe, malowanie, polerowanie i szlifowanie itp. | Robot 3.7kVA;Szafa 3.7kVA;Wymiary szafki 600*480*1270mm;Masa szafki 90kg | Zakres - J1 ±172°;J2 +147°, - 115°;J3 + 83°, -98°;J4 ±185°;J5 ±126°;J6 ±360° |Maksymalna prędkość — J1 172°/s;J2 177°/s;J3 189°/s;J4 429°/s;J5 412°/s;J6 429°/s | Moment obrotowy — J4 83.3 N·m;J5 43.3 N·m;J6 37.4 Nm |Bezwładność — J4 6.8 kg·m²;J5 6.8 kg·m²;J6 2.2 kg·m² | Poproś o ten model |
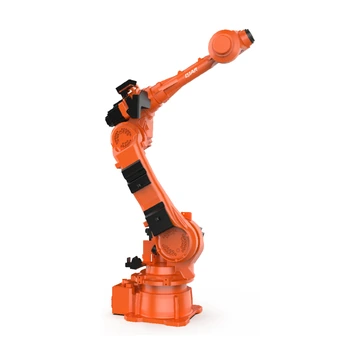 | QJR50-1 | 6 | 50 kg | 2,012.4 mm | ± 0.07 mm | 580 kg | Trójfazowy, pięcioprzewodowy, 380 V ±10% | Montaż na podłodze lub suficie | Spawanie, malowanie, załadunek i rozładunek, obsługa, sortowanie, montaż itp. | Robot 14.5kVA;Szafa 14.5kVA;Wymiary szafki 600*480*920mm;Masa szafki 110kg | Zakres - J1 ±180°;J2 +135°, -90°;J3 +82°, -205°;J4 ±360°;J5 ±120°;J6 ±360° |Maksymalna prędkość — J1 154 °/s;J2 120 °/s;J3 154 °/s;J4 249 °/s;J5 249 °/s;J6 349 °/s | Moment obrotowy — J4 245 N·m;J5 245 N·m;J6 147 N·m |Bezwładność — J4 12.5 kg·m²;J5 12.5 kg·m²;J6 4.5 kg·m² | Poproś o ten model |
| QJR70-2000 | 6 | 70 kg | 2,012 mm | ± 0.07 mm | 630 kg | Trójfazowy, pięcioprzewodowy, 380 V ±10% | Montaż na podłodze lub suficie | Gratowanie, załadunek i rozładunek, obsługa, montaż itp. | Robot 21kVA;Szafa 21kVA;Wymiary szafki 650*750*1150mm;Masa szafki 140kg | Zakres - J1 ±180°;J2 +140°, -91°;J3 +82°, -208°;J4 ±360°;J5 ±120°;J6 ±360° |Maksymalna prędkość — J1 154 °/s;J2 131 °/s;J3 160 °/s;J4 286 °/s;J5 257 °/s;J6 395 °/s | Moment obrotowy — J4 480 N·m;J5 430.4 N·m;J6 190.4 Nm |Bezwładność — J4 59.78 kg·m²;J5 60.26 kg·m²;J6 19.04 kg·m² | Poproś o ten model |
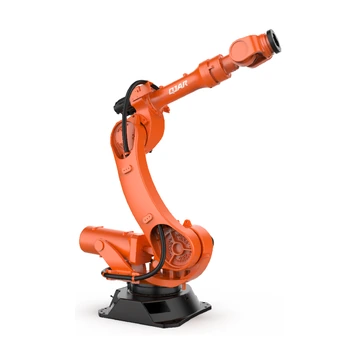 | QJR210-1 | 6 | 210 kg | 2,683.4 mm | ± 0.2 mm | 1,200 kg | Trójfazowy, pięcioprzewodowy, 380 V ±10% | Montowany na ziemi | Spawanie, paletyzacja, załadunek i rozładunek, obsługa, polerowanie, montaż itp. | Robot 25.9kVA;Szafa 25.9kVA;Wymiary szafki 600*480*920mm;Masa szafki 110kg | Zakres - J1 ±167°;J2 +86°, -51°;J3 +82°, -168°;J4 ±360°;J5 ±121°;J6 ±360° |Maksymalna prędkość — J1 80.2 °/s;J2 68.8 °/s;J3 80.2 °/s;J4 183 °/s;J5 171.9 °/s;J6 257.8 °/s | Moment obrotowy — J4 1200 N·m;J5 1200 N·m;J6 650 Nm |Bezwładność — J4 84 kg·m²;J5 84 kg·m²;J6 55 kg·m² | Poproś o ten model |
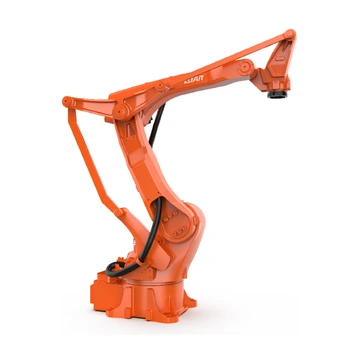 | QJRB15-1 (wersja B) | 4 | 15 kg | 1,510 mm | ± 0.05 mm | 160 kg | Jednofazowe 220 V ±10% | Montowany na ziemi | Szybkie i precyzyjne paletyzowanie, kompletowanie, pakowanie, obsługa materiałów, załadunek i rozładunek oraz inne operacje są stosowane w branży meblarskiej, spożywczej, 3C i wielu innych. | Robot 2.5kVA;Szafa 2.5kVA;Wymiary szafki 600*480*920mm;Masa szafki 95kg | Zakres - J1 ±174°;J2 +97°, -50°;J3 Globalny: +105°, -25° Sprzęganie: +76°, -133°;J4 ±360°;J5 /;J6 / |Maksymalna prędkość — J1 234 °/s;J2 234 °/s;J3 263 °/s;J4 630 °/s;J5 /;J6 / | Moment obrotowy — J4 29.4 N·m;J5 /;J6 / |Bezwładność — J4 0.6 kg·m²;J5 /;J6 / | Poproś o ten model |
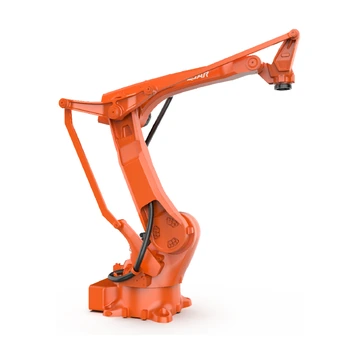 | QJRB30-1 (wersja B) | 4 | 30 kg | 1,825 mm | ± 0.05 mm | 205 kg | Jednofazowe 220 V ±10% | Montowany na ziemi | Szybkie i precyzyjne paletyzowanie, kompletowanie, pakowanie, obsługa materiałów, załadunek i rozładunek oraz inne operacje są stosowane w branży meblarskiej, spożywczej, 3C i wielu innych. | Robot 3.2kVA;Szafa 2.9kVA;Wymiary szafki 600*480*920mm;Masa szafki 95kg | Zakres - J1 ±175°;J2 +97°, -50°;J3 Globalny: +105°, -25° Sprzęganie: +77°, -134°;J4 ±360°;J5 /;J6 / |Maksymalna prędkość — J1 171 °/s;J2 189 °/s;J3 211 °/s;J4 355 °/s;J5 /;J6 / | Moment obrotowy — J4 36 N·m;J5 /;J6 / |Bezwładność — J4 2.6 kg·m²;J5 /;J6 / | Poproś o ten model |
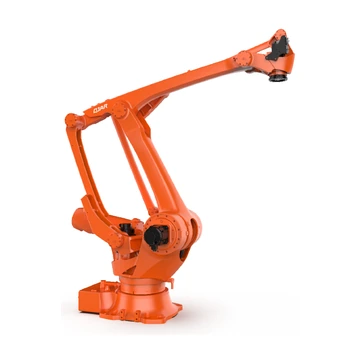 | QJR100-2500M | 4 | 100 kg | 2,512 mm | ± 0.1 mm | 715 kg | Trójfazowy, pięcioprzewodowy, 380 V ±10% | Montowany na ziemi | Szybkie i precyzyjne paletyzowanie, kompletowanie, pakowanie, obsługa materiałów, załadunek i rozładunek oraz inne operacje są stosowane w branży meblarskiej, spożywczej, 3C i wielu innych. | Robot 7.65kVA;Szafa 7.65kVA;Wymiary szafki 600*480*920mm;Masa szafki 120kg | Zakres - J1 ±185°;J2 +97°, -49°;J3 Globalny: +122°, -22° Sprzęganie: +69°, -82°;J4 ±360°;J5 /;J6 / |Maksymalna prędkość — J1 134°/s;J2 148 °/s;J3 160 °/s;J4 349°/s;J5 /;J6 / | Moment obrotowy — J4 167 Nm;J5 /;J6 / |Bezwładność — J4 7.9 kg·m²;J5 /;J6 / | Poproś o ten model |
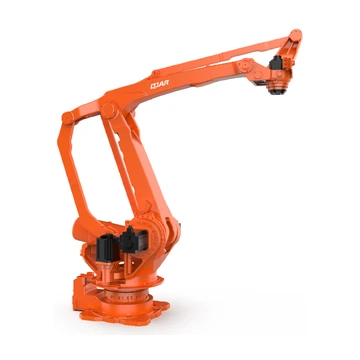 | QJRB180-1 | 4 | 180 kg | 3,157 mm | ± 0.5 mm | 1,400 kg | Trójfazowy, pięcioprzewodowy, 380 V ±10% | Montowany na ziemi | Szybkie i precyzyjne paletyzowanie, kompletowanie, pakowanie, obsługa materiałów, załadunek i rozładunek oraz inne operacje są stosowane w branży meblarskiej, spożywczej, 3C i wielu innych. | Robot 17.4kVA;Szafa 17.4kVA;Wymiary szafki 600*480*920mm;Masa szafki 90kg | Zakres - J1 ±182°;J2 +97°, -50°;J3 Globalny: +122°, -22° Sprzęganie: +71°, -82°;J4 ±360°;J5 /;J6 / |Maksymalna prędkość — J1 129 °/s;J2 132 °/s;J3 132 °/s;J4 299 °/s;J5 /;J6 / | Moment obrotowy — J4 350.2 N·m;J5 /;J6 / |Bezwładność — J4 43.6 kg·m²;J5 /;J6 / | Poproś o ten model |
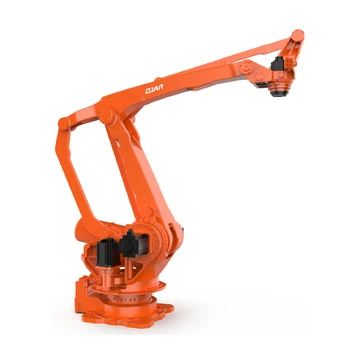 | QJR260-3100M | 4 | 260 kg | 3,157 mm | ± 0.5 mm | 1,400 kg | Trójfazowy, pięcioprzewodowy, 380 V ±10% | Montowany na ziemi | Paletyzacja, kompletacja, pakowanie, obsługa, załadunek i rozładunek itp. | Robot 19.2kVA;Szafa 19.2kVA;Wymiary szafki 600*480*920mm;Masa szafki 90kg | Zakres - J1 ±182°;J2 +97°, -50°;J3 Globalny: +122°, -22° Sprzęganie: +71°, -82°;J4 ±360°;J5 /;J6 / |Maksymalna prędkość — J1 97.4 °/s;J2 97.4 °/s;J3 97.4 °/s;J4 297.9 °/s;J5 /;J6 / | Moment obrotowy — J4 350.2 N·m;J5 /;J6 / |Bezwładność — J4 43.6 kg·m²;J5 /;J6 / | Poproś o ten model |
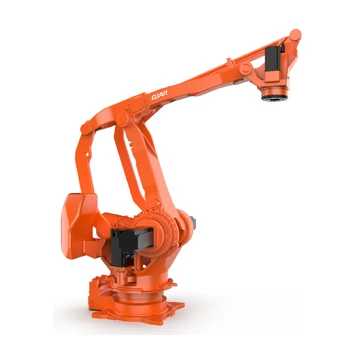 | QJRB800-1 | 4 | 800 kg | 3,155 mm | ± 0.5 mm | 2,550 kg | Trójfazowy, pięcioprzewodowy, 380 V ±10% | Montowany na ziemi | Ciężkie zastosowania paletyzujące, na przykład w cegielniach. | Robot 21.9kVA;Szafa 21.9kVA;Wymiary szafki 600*480*920mm;Masa szafki 90kg | Zakres - J1 ±185°;J2 +94°, -48°;J3 Globalny: +112°, -17° Sprzęganie: +71°, -81°;J4 ±360°;J5 /;J6 / |Maksymalna prędkość — J1 64 °/s;J2 64 °/s;J3 64 °/s;J4 114 °/s;J5 /;J6 / | Moment obrotowy — J4 999.6 N·m;J5 /;J6 / |Bezwładność — J4 286.6 kg·m²;J5 /;J6 / | Poproś o ten model |
Nie znaleziono pasującego modelu QJAR. Wyczyść jeden lub więcej filtrów lub prześlij wymagany ładunek, rozpiętość ramion, aplikację i instalację do przeglądu projektu.
Często zadawane pytania dotyczące robotów i rozwiązań automatyzacyjnych QJAR
Które roboty QJAR można zakwalifikować do zadań związanych ze spawaniem, obsługą lub paletyzacją?
Użyj pola zastosowania wraz z udźwigiem, rozpiętością ramion, osiami i instalacją, aby zawęzić listę 24 modeli. Spawanie, obsługa i paletyzacja wymagają różnych narzędzi, obciążenia nadgarstka, ścieżki, zasięgu i cyklu, dlatego ostateczna lista powinna zostać sprawdzona pod kątem rzeczywistego układu procesu.
Jak obliczyć udźwig i rozpiętość ramion robota QJAR?
Ładunek musi obejmować narzędzie na końcu ramienia, produkt oraz wszelkie urządzenia procesowe przenoszone przez robota. Rozpiętość ramienia musi obejmować każdy wymagany punkt TCP z odpowiednią orientacją narzędzia, a jednocześnie uwzględniać środek ciężkości, bezwładność, ograniczenia nadgarstka, osprzęt, przeszkody i odstęp serwisowy.
Które z wymienionych modeli QJAR mają wersje przeciwwybuchowe?
Na stronie wymieniono pozycje dotyczące wersji przeciwwybuchowych i nieprzeciwwybuchowych dla QJR20-2000 i QJR30-1600. Przed użyciem któregokolwiek z wariantów należy sprawdzić klasyfikację do stref zagrożonych wybuchem, media procesowe, wymagane certyfikaty, pakiet sterownika oraz warunki instalacji dla danego projektu.
Czy EVST może zintegrować robota QJAR z kompletnym systemem automatyzacji?
Tak. Przegląd projektu może obejmować wybranego robota, szafę sterowniczą, oprzyrządowanie końcowe ramienia, sprzęt procesowy, osprzęt, bezpieczeństwo, interfejsy PLC i sieciowe, uruchomienie i dostawę.
Co powinienem podać w ramach wyceny robota QJAR?
Prosimy o podanie dokładnego modelu lub zastosowania, całkowitego udźwigu, wymaganego rozstawu ramion i pozycji, sposobu montażu, potrzeb kontrolera i interfejsu, ilości, miejsca przeznaczenia i żądanego czasu. Następnie ustalana jest cena, czas realizacji i warunki świadczenia usług dla danej konfiguracji.
Autor: Zespół redakcyjny EVST
Zespół redakcyjny EVST prowadzi tę stronę, aby wspierać wybór robota i planowanie projektu. Dostępność produktu, konfiguracja, walidacja bezpieczeństwa i zakres integracji muszą zostać potwierdzone dla konkretnego zastosowania.
Polityka redakcyjna · Polityka korekcyjna · Warunki korzystania
Ostatnio zaktualizowany: