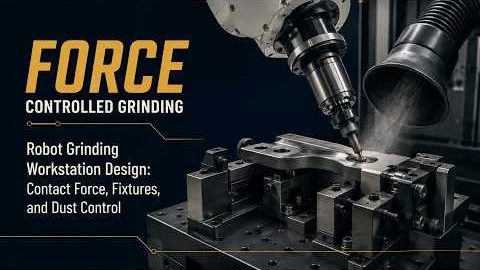
Stanowisko do szlifowania i polerowania zrobotyzowanego — modele, kontrola siły i odsysanie pyłu
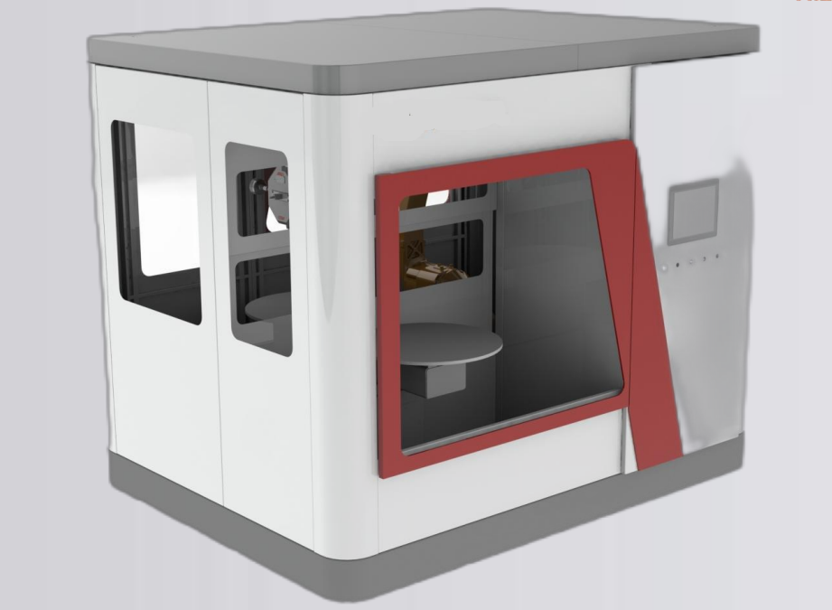
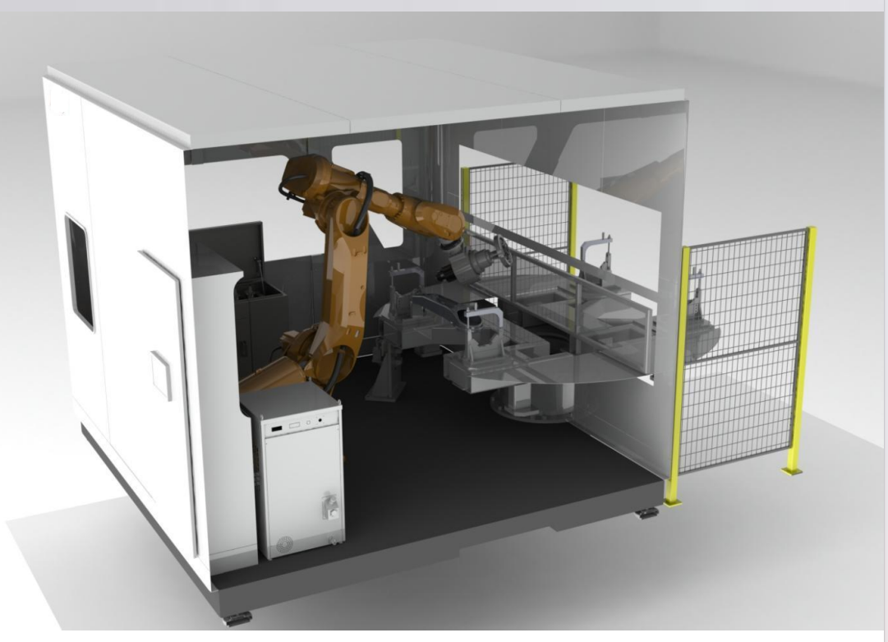
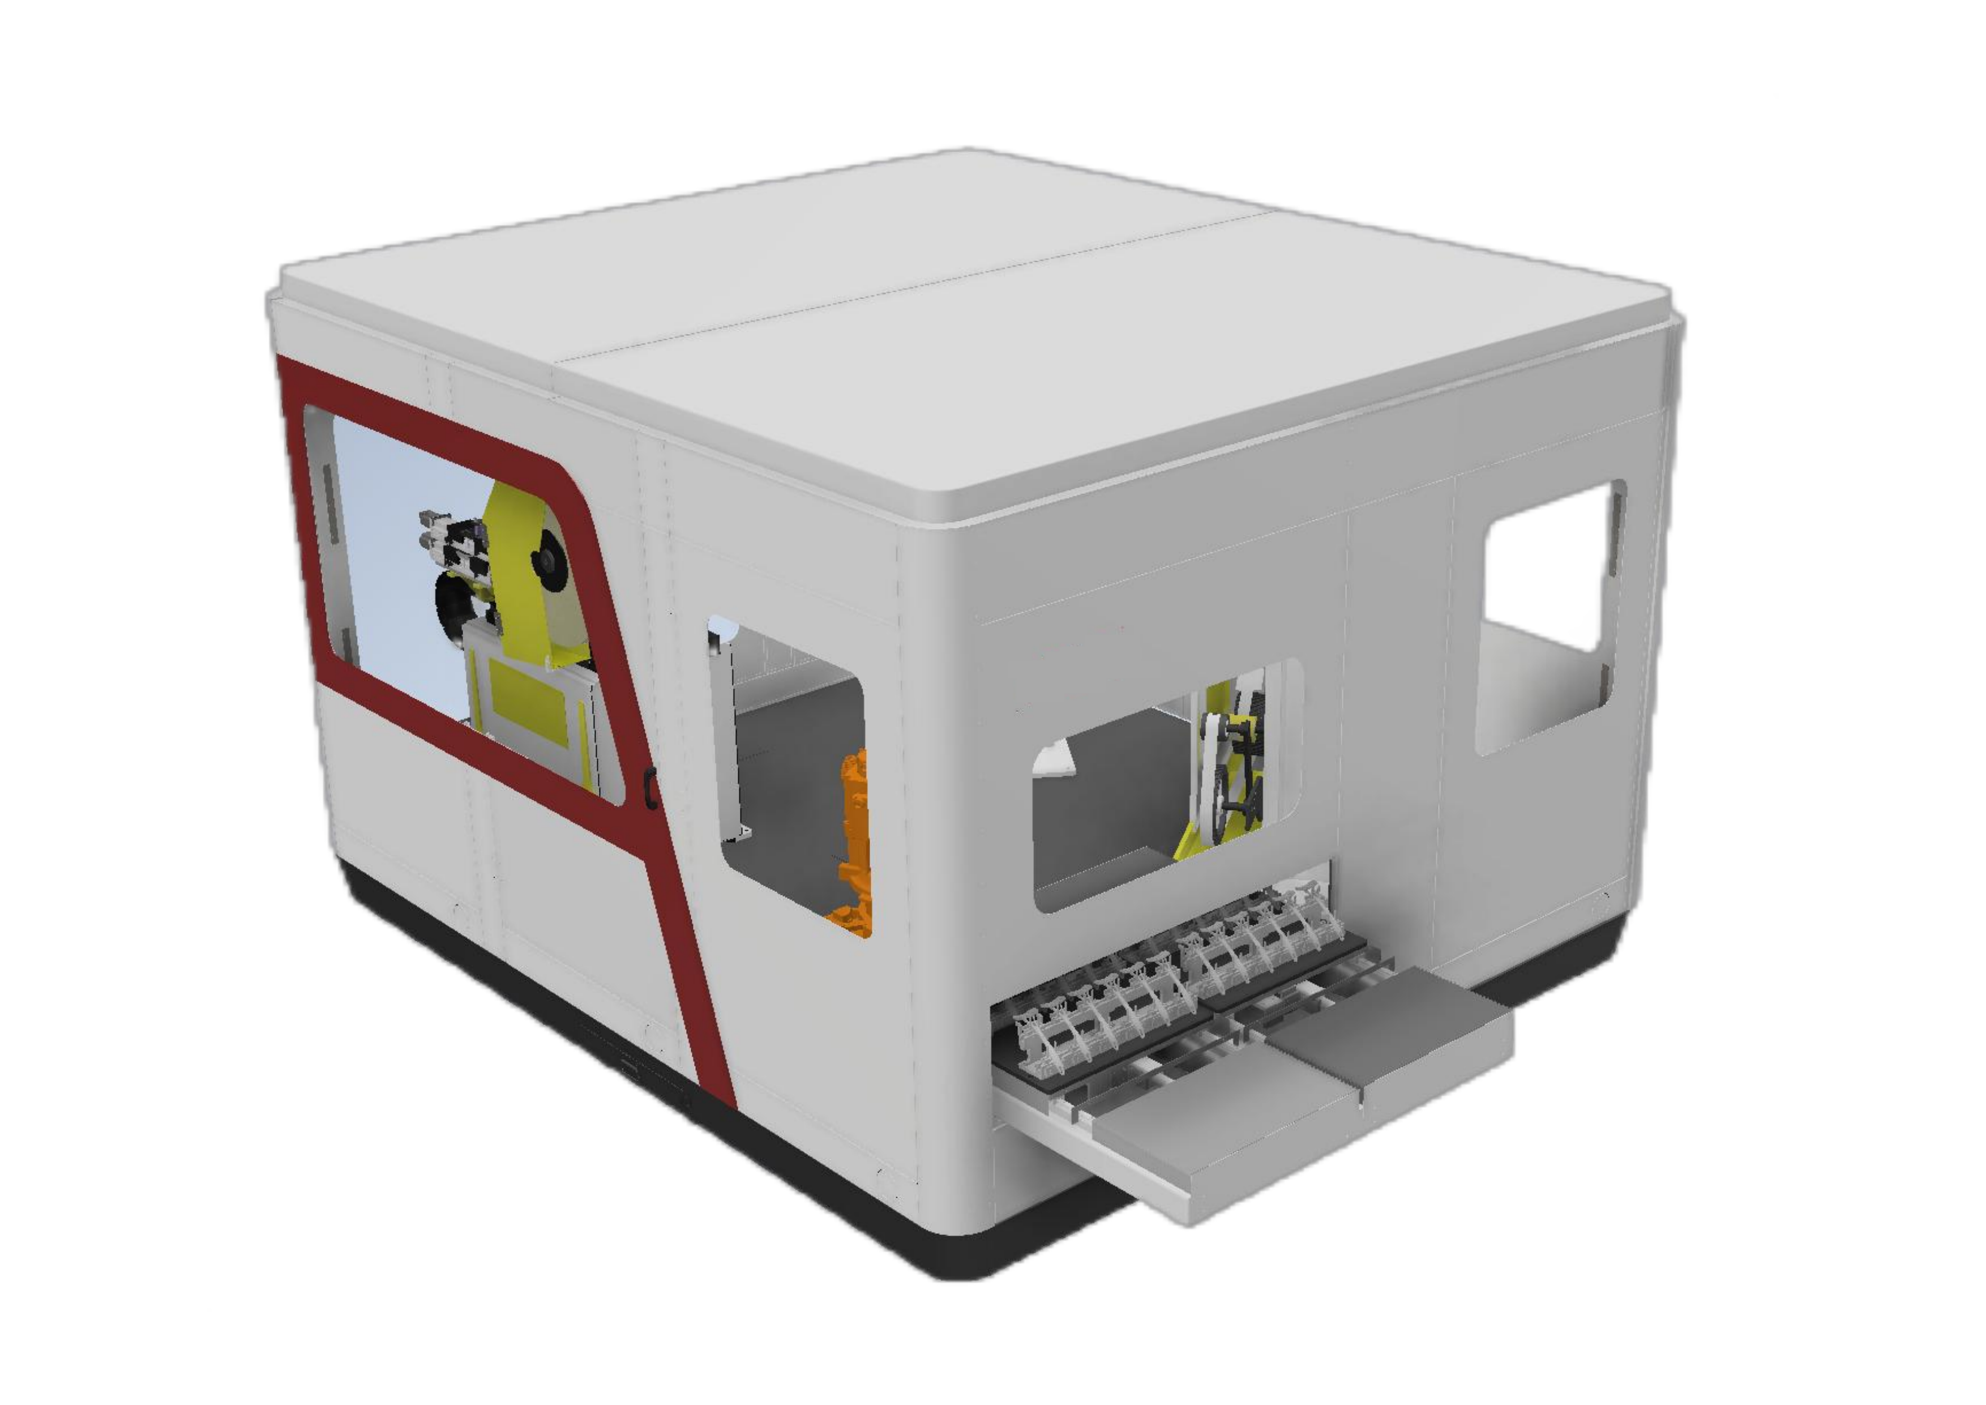
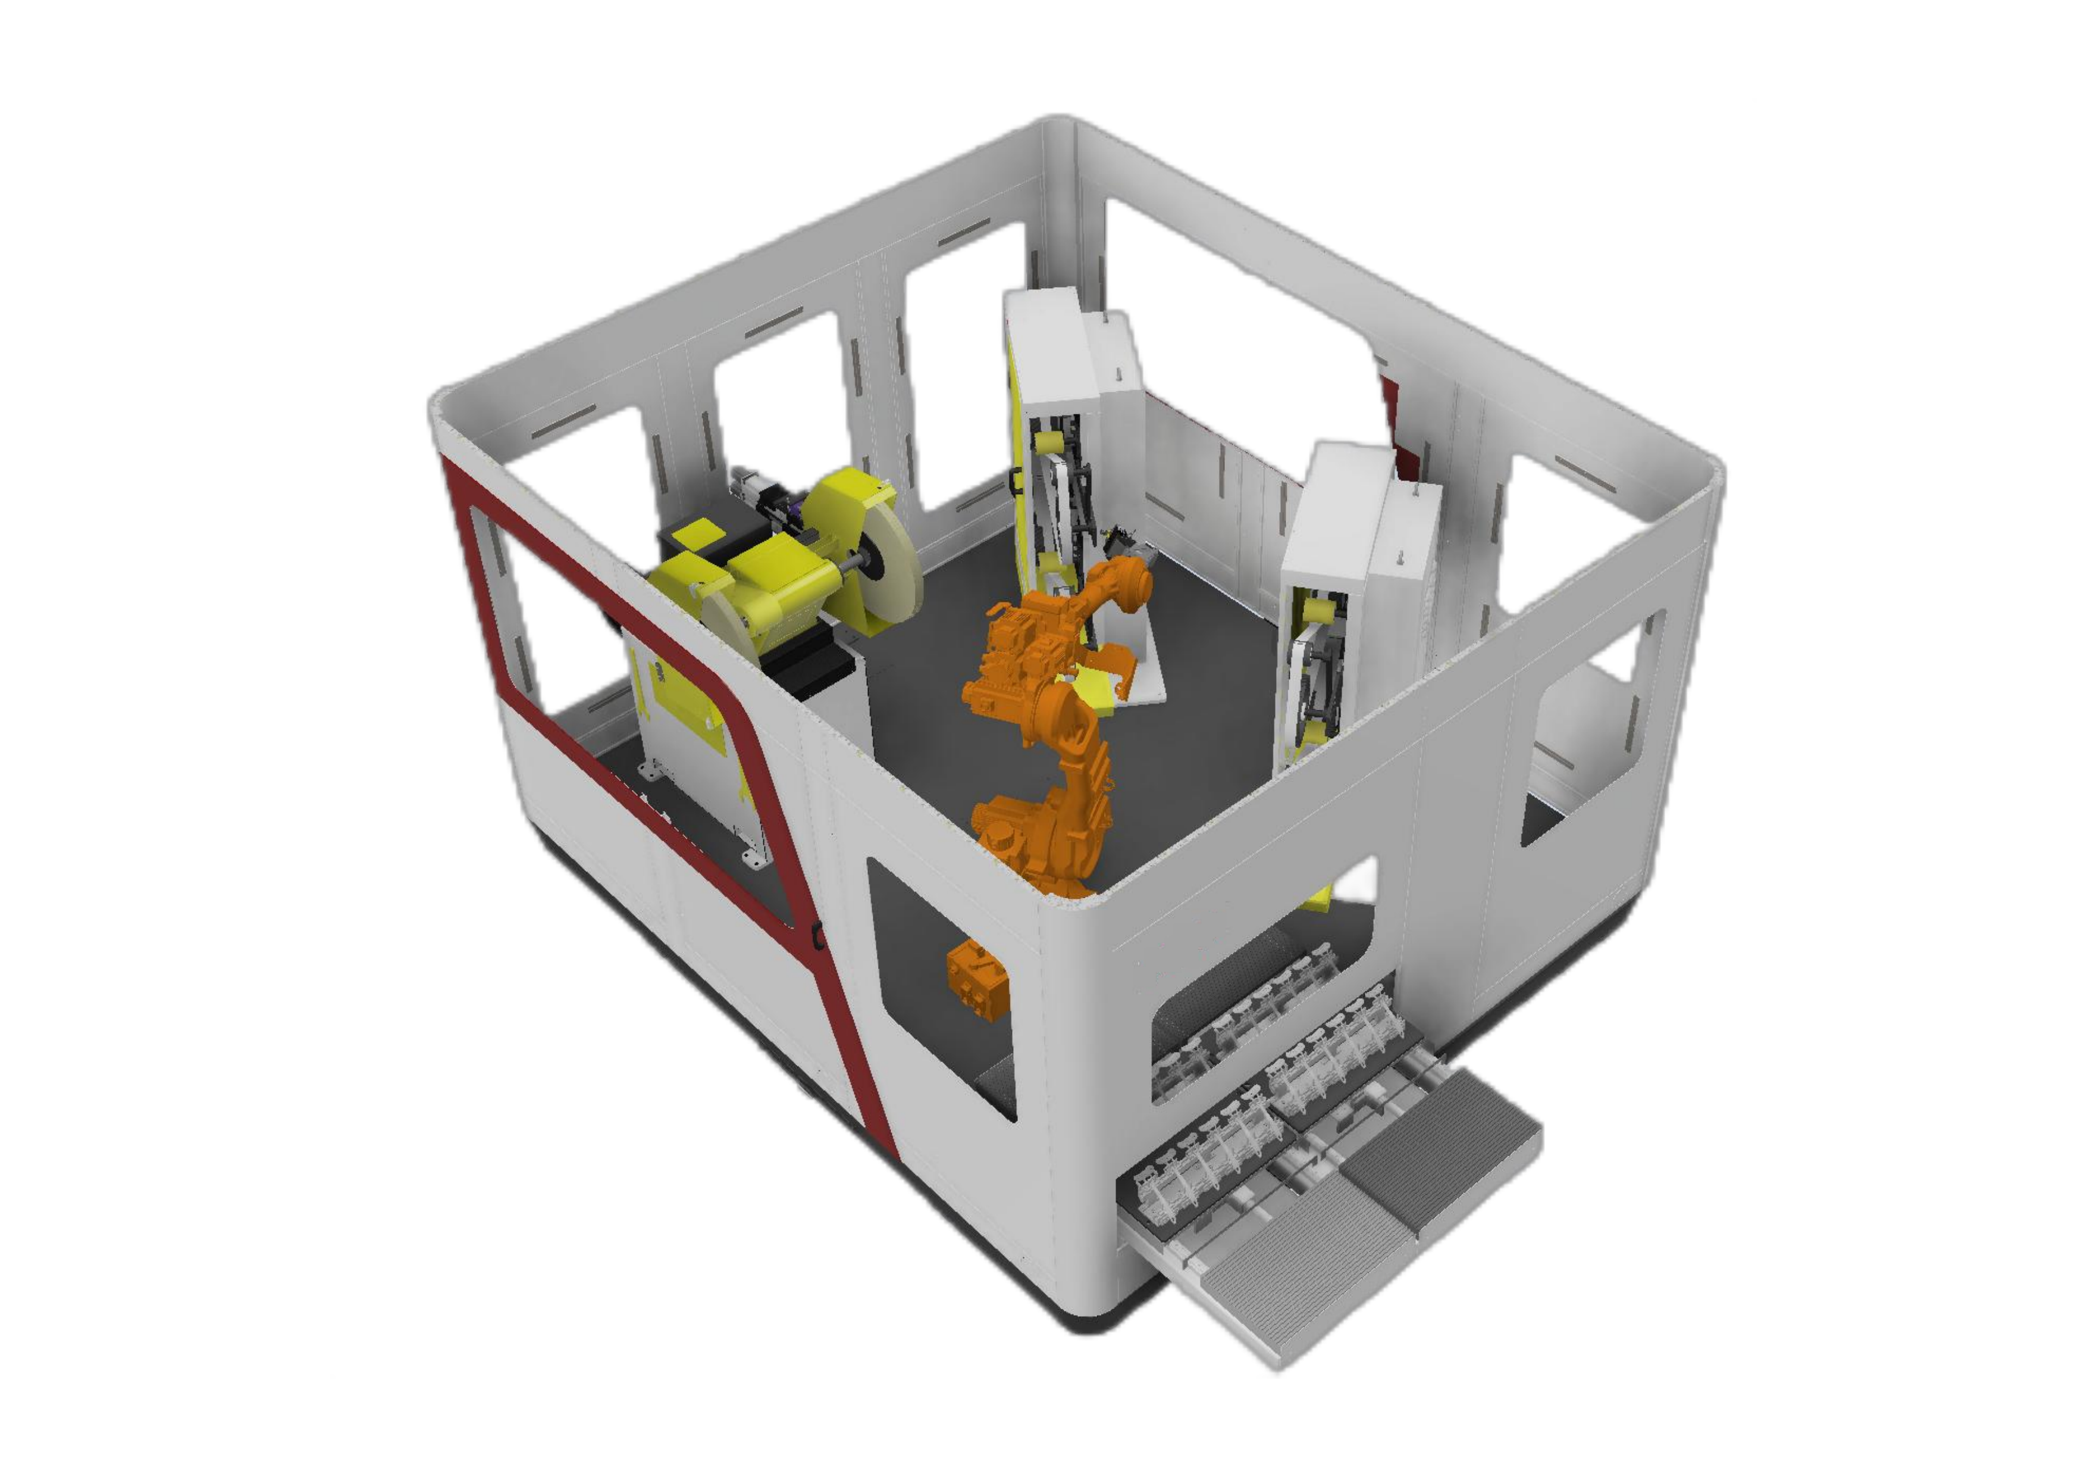
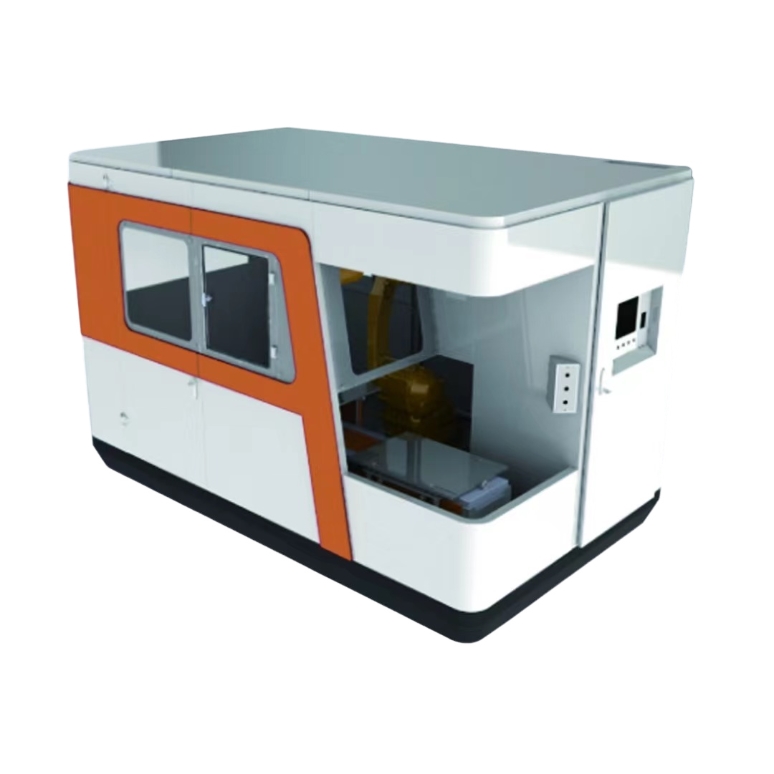
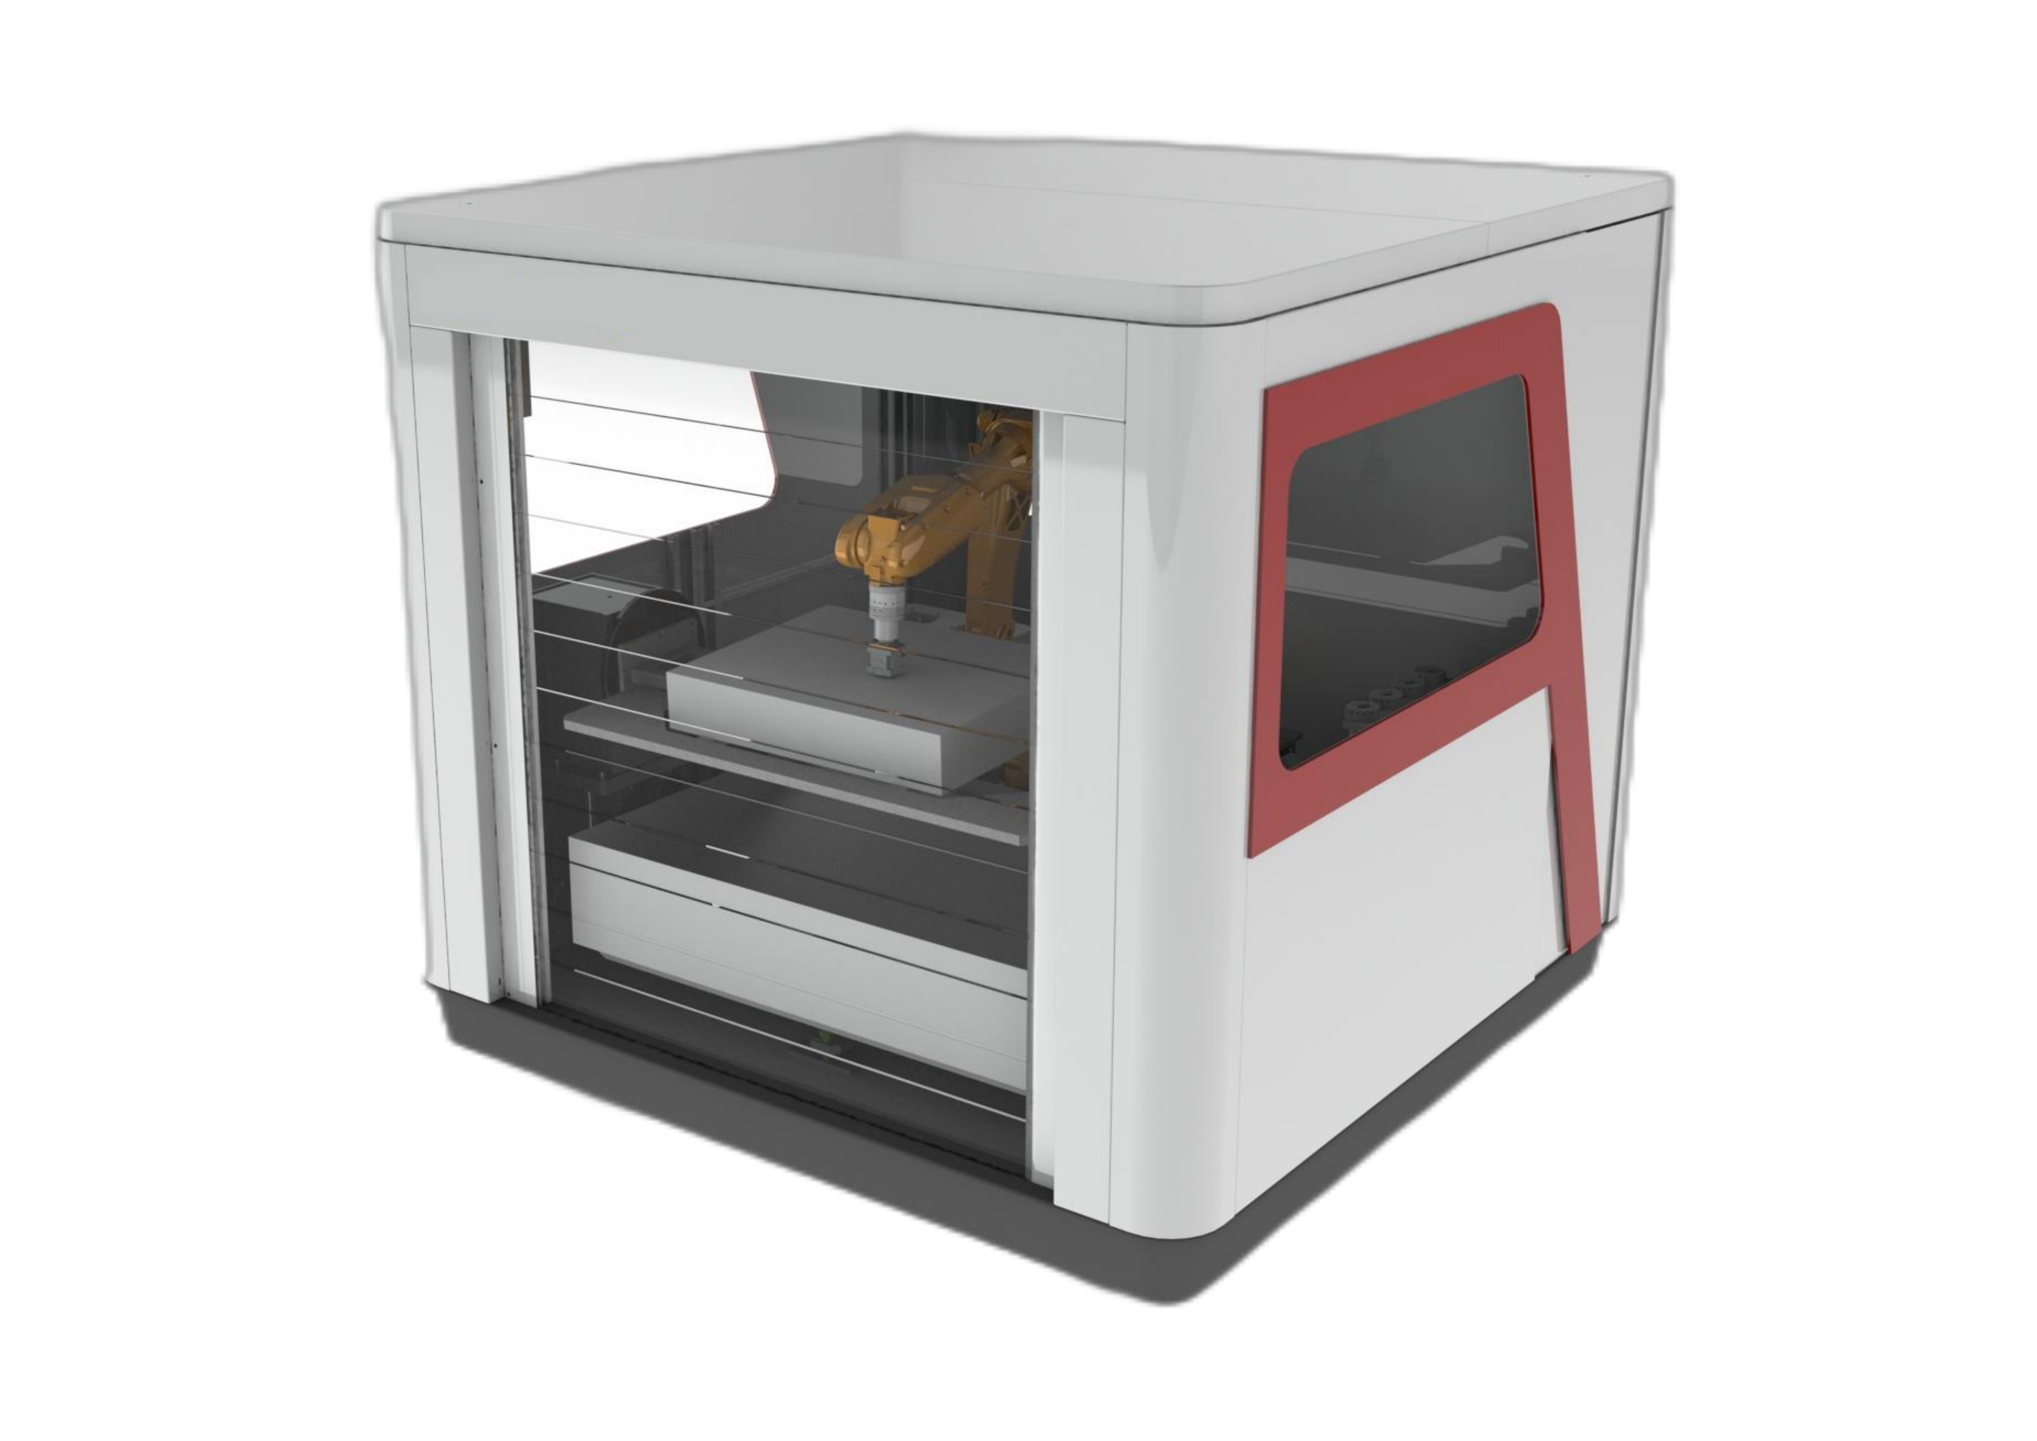
Zrobotyzowane stanowisko do szlifowania i polerowania składa się z zamkniętej obudowy zatrzymującej pył oraz modułowej konstrukcji umożliwiającej konserwację, modyfikacje i ulepszenia. Łączy ono w sobie sterowanie robotem z odpowiednim systemem kontroli siły i odsysania pyłu.
- Zamknięta obudowa pomaga ograniczyć kurz gromadzący się w procesie wykańczania.
- Modułowa konstrukcja zapewnia dostęp w celu przeprowadzania konserwacji, modyfikacji i późniejszych ulepszeń.
- Robot przenosi obrabiany element w celu jego wykańczania, a także usuwania zadziorów.
- Funkcje monitorujące obejmują uszkodzone narzędzia i pasy, żywotność narzędzi i wydajność produkcji.
- Szlifierki taśmowe standardowo wykorzystują pływanie pneumatyczne, a jako ulepszenie dostępne jest pływanie o stałej sile sterowane elektronicznie.
- Dwuwarstwowy stół materiałowy ma konstrukcję odporną na kurz.
Częściowo trzymane lub trzymane za pomocą narzędzia: zacznij od przedmiotu obrabianego
Robot niesie część
W przypadku części o masie do 30 kg, układ z uchwytem na części pozwala na przenoszenie przedmiotu obrabianego bezpośrednio z miejsca załadunku do stacjonarnego stanowiska obróbki. Pozwala to na zmniejszenie liczby czynności związanych z obsługą poszczególnych części, a jednocześnie zajmuje więcej miejsca na podłodze.
Robot niesie narzędzie
W układzie z narzędziem trzymanym w ręku robot przenosi narzędzie do większego lub cięższego przedmiotu obrabianego. Układ może być bardziej zwarty, a wymiana narzędzi i materiałów ściernych wydłuża cykl pojedynczego elementu o kolejne kroki.
Wartość 30 kg to granica wyboru trasy, a nie dopuszczalna masa części dla każdego modelu. Poniższa tabela modeli oddzielnie definiuje udźwig robota i zalecaną masę części.
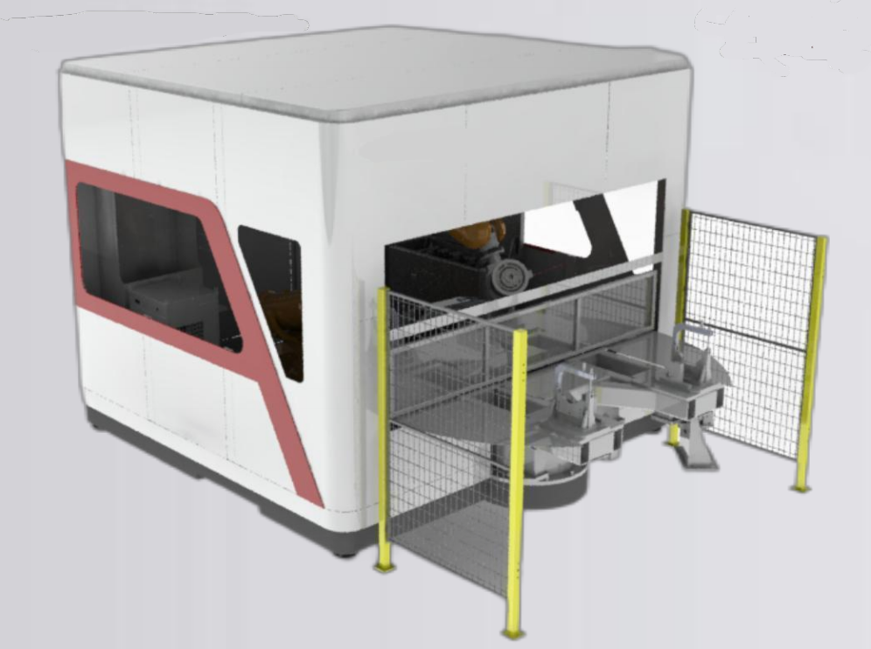
Specyfikacje modelu stacji roboczej
Porównaj obsługiwane zakresy modeli dla konfiguracji z uchwytem na części. Wymiary części, masa części i udźwig robota to osobne limity; wybierz wiersz, który pomieści obrabiany element.
Przewijaj poziomo, aby porównać każde pole.
| Model | Ładunek robota | Masa części | Część koperty | Całkowite wymiary | Zasilanie / moc znamionowa | Dokładność szlifowania |
|---|---|---|---|---|---|---|
| EVSPG-10A | 10 kg | ≤3 kg | 100 × 100 × 50 mm | 3450 × 2200 × 2260 mm | Prąd zmienny 380 V / 11.5 kW | ±0.1–0.2 mm |
| EVSPG-20A | 20 kg | ≤7 kg | 200 × 200 × 100 mm | 3450 × 2200 × 2260 mm | Prąd zmienny 380 V / 12.5 kW | ±0.1–0.2 mm |
| EVSPG-30A | 30 kg | ≤15 kg | 300 × 300 × 150 mm | 3450 × 2200 × 2260 mm | Prąd zmienny 380 V / 13.5 kW | ±0.1–0.2 mm |
| Stosowane materiały | Odlewy aluminiowe, drobne elementy metalowe | |||||
| Robot przemysłowy | EVST | |||||
Pole dokładności opisuje dokładność szlifowania. Wymagania dotyczące ruchu robota porównano osobno poniżej.
Standardowe moduły szlifierskie i polerujące
Standardowe moduły obejmują szlifierki taśmowe dwustanowiskowe, szlifierki taśmowe jednostanowiskowe oraz polerki jednostanowiskowe. Moduły polerujące szerokotaśmowe, do dużych i małych detali umożliwiają kombinacje modułowe, z układami kompensacji płynnej i automatycznej.
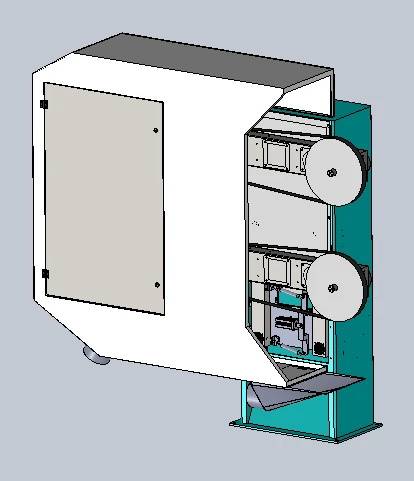
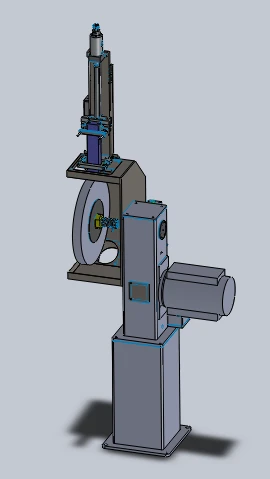
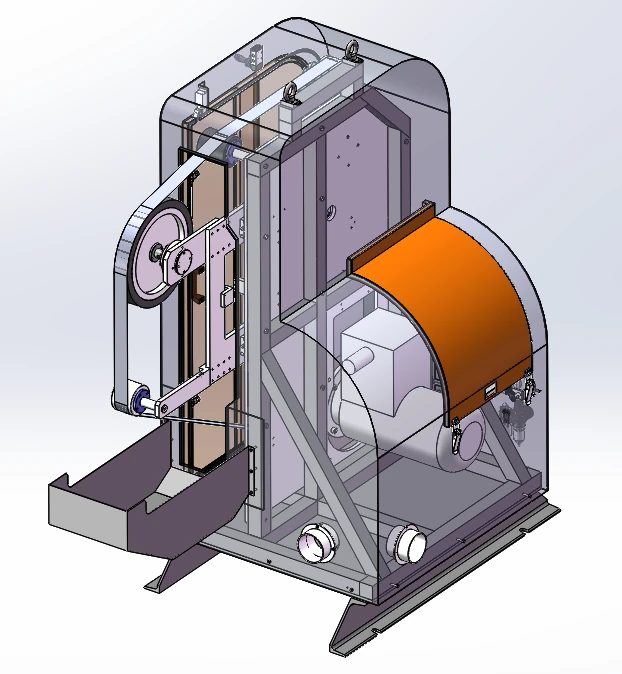
Jedna z konfiguracji maszyny taśmowej wykorzystuje silnik napędowy o mocy 4 kW w wykonaniu przeciwwybuchowym, maksymalną prędkość obrotową 2800 obr./min i taśmę ścierną o wymiarach 2800 mm × 70 mm. Maszyna obejmuje prowadzenie taśmy, przyłącze do leja zasypowego, standardowy pneumatyczny układ pływający z opcją elektronicznej modernizacji o stałej sile oraz możliwość zamontowania wrzeciona pływającego.
Siedem rodzin konsumpcyjnych i ich role
Dobór materiałów eksploatacyjnych zależy od wymaganej operacji i kształtu styku. Różne stacje można łączyć, aby przechodzić między etapami usuwania materiału ściernego a polerowania.
Paski ścierne
Szlifowanie taśmowe wzdłuż wybranej ścieżki styku.
Koła listkowe
Wykończenie ścierne przy użyciu materiału eksploatacyjnego w kształcie koła.
Koła nylonowe
Polerowanie powierzchni za pomocą stanowiska z tarczą nylonową.
Koła sizalowe
Polerowanie felg w ramach wymaganej kolejności wykończeniowej.
Polerujące koła z tkaniny
Polerowanie przy użyciu ściernicy płóciennej.
Akta
Miejscowe piłowanie i gratowanie krawędzi.
Frezy
Frezowanie i usuwanie materiału przed dalszą obróbką wykańczającą.
Robotyka szlifierska sterowana siłą
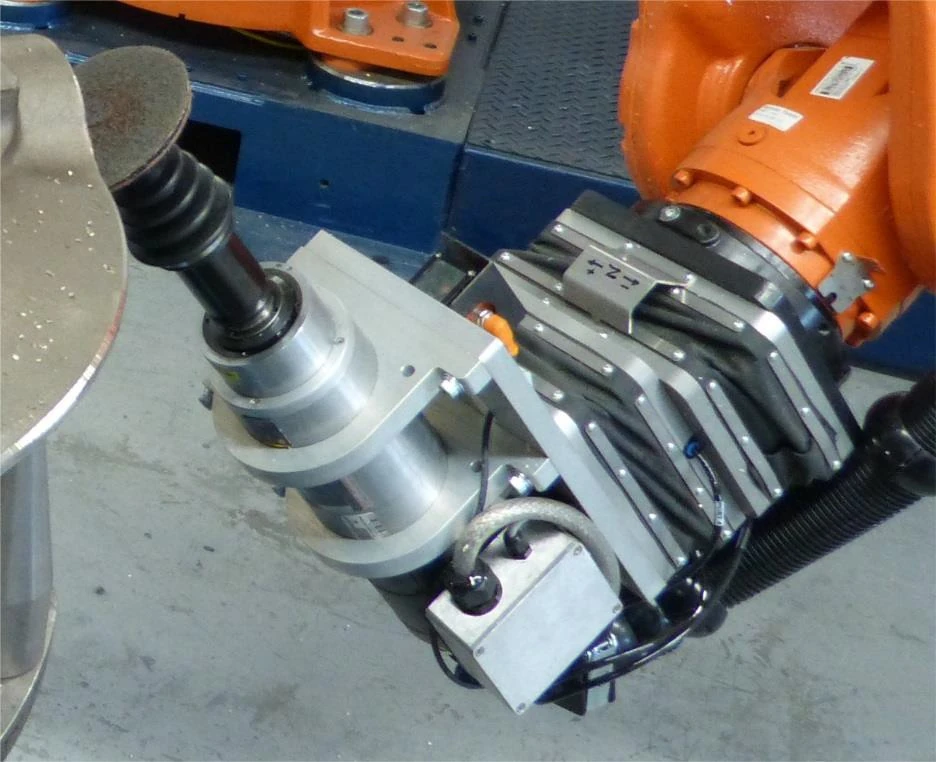
Pasywna zgodność pneumatyczna
Zawór proporcjonalny kontroluje ciśnienie wewnątrz mechanizmu pływającego, a ustawienie sterowania jest dostosowane do postawy robota. Mechaniczna podatność zapewnia zakres pływania ±10 mm.
Aktywne sprzężenie zwrotne siły
Siłowe sprzężenie zwrotne reguluje ruch urządzenia pływającego do przodu lub do tyłu, aby utrzymać kontakt w przypadku zmiany położenia części, jej tolerancji lub zużycia ściernego. Zakres kontrolowanej siły jest dostępny na życzenie.
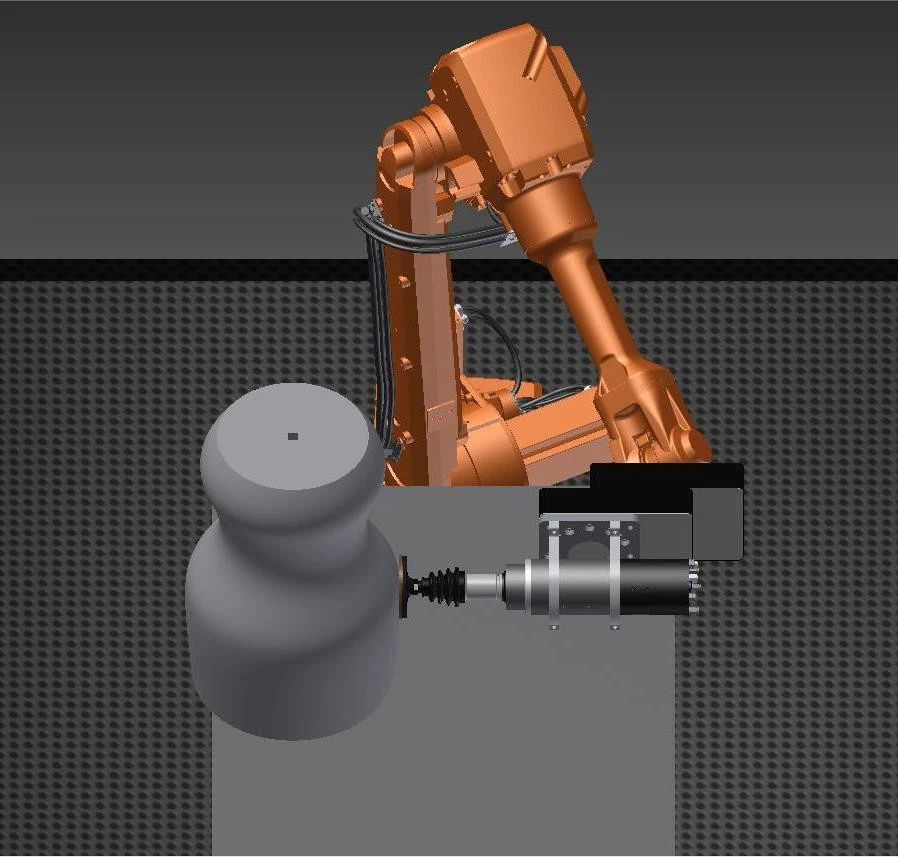
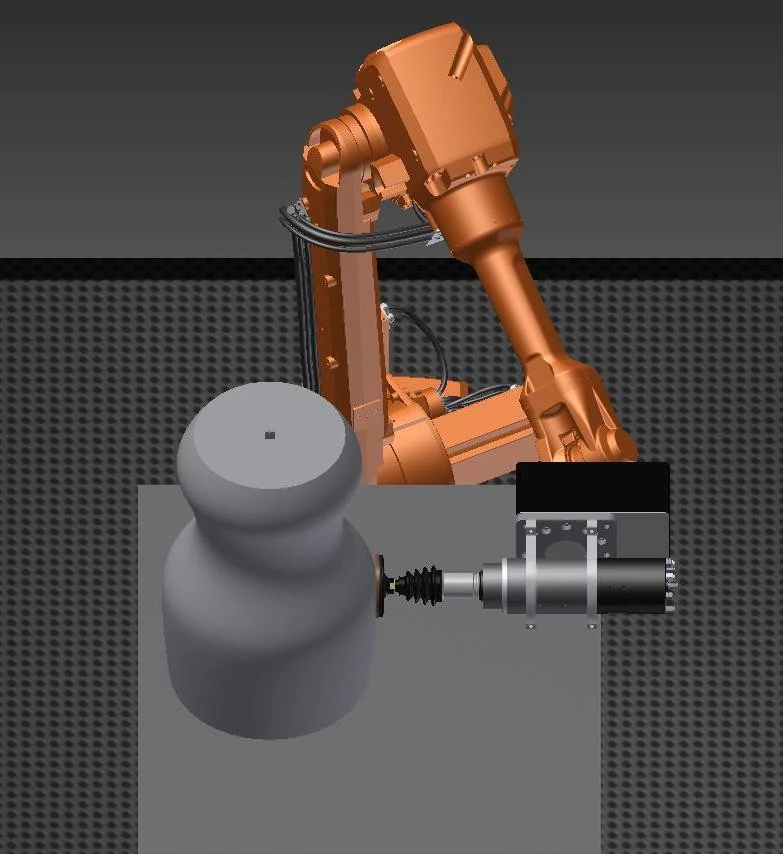
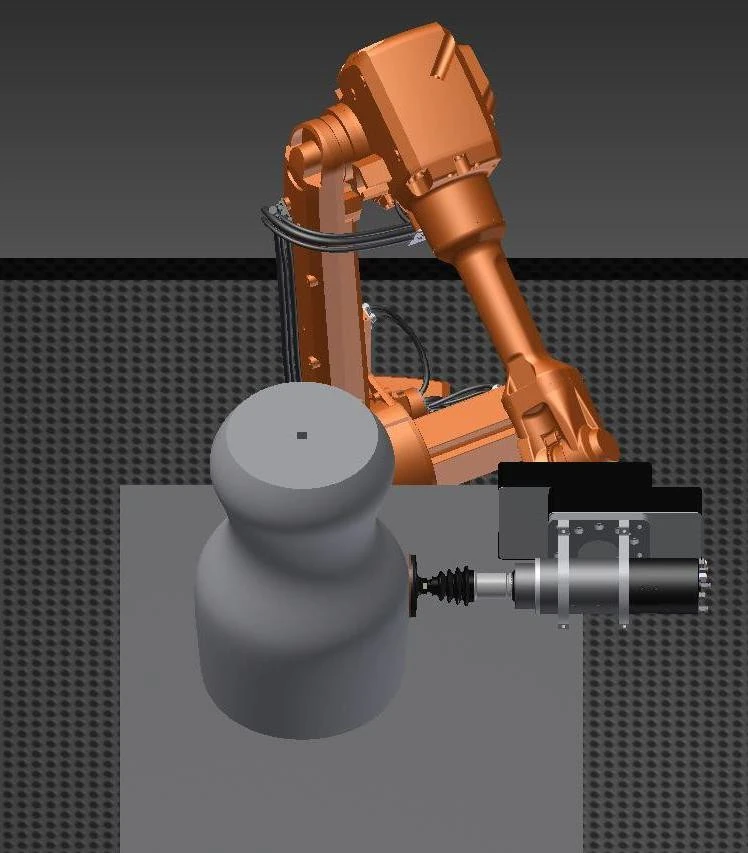
Opcja narzędzia z kontrolą siły/pozycji we wszystkich pozycjach obsługuje automatyczną wymianę narzędzi i jest przeznaczona do pracy ciągłej z ochroną IP65. Są to specyfikacje opcji narzędzi, niezależne od wymagań dotyczących korpusu robota.
Opcje narzędzi i sprzętu do kontroli siły
Rodziny narzędzi
- Oscylujące wrzeciono pływające
- Wrzeciono oscylacyjne
- Pływający pilnik obrotowy
- Pływający, ciężki młynek z kontrolą siły
- Szlifierka taśmowa z kontrolą siły
- Szlifierka taśmowa stała
Formularze sprzętu do kontroli siły
- Sprzęt do kontroli siły we wszystkich pozycjach
- Szlifierka jednokierunkowa z kontrolą siły
- Dwukierunkowa szlifierka dwustanowiskowa z regulacją siły
- Sprzęt do gratowania z kontrolą siły
Wrzeciona elektryczne o ruchu promieniowym to kolejna opcja interfejsu narzędziowego. Wybierz rodzinę narzędzi w zależności od operacji, kierunku styku i dostępnego dostępu.
Odsysanie pyłu i obudowa robocza
Konfiguracja filtra kartridżowego wykorzystuje filtrację podciśnieniową, materiał filtracyjny pokryty PTFE oraz czyszczenie pulsacyjne z szufladą. Poniżej przedstawiono jego parametry techniczne.
| Element technologii | Wartość parametru | Jednostka |
|---|---|---|
| Zasilanie | 7.5 | kW |
| Airflow | 8500 | m³ / h |
| Wkłady filtracyjne | 6 | Wkłady |
| Powierzchnia filtracyjna | 66 | m² |
| Rozmiar filtracji | 0.3-1 | um |
| Skuteczność filtracji | 99 | % |
| Ciśnienie sprężonego powietrza | 0.4-0.6 | MPa |
| Pojemniki na zbiórkę | × 40 2 | L |
| Poziom hałasu | 78 ± 2 | dB |
| Połączenia wlotowe | × 4 200 | mm |
| Całkowite wymiary | 1350 x 1100 x 2280 | mm |
| Napięcie zasilania | 380 | V |
| Częstotliwość zasilania | 50 | Hz |
Obudowa i interfejsy pyłowe
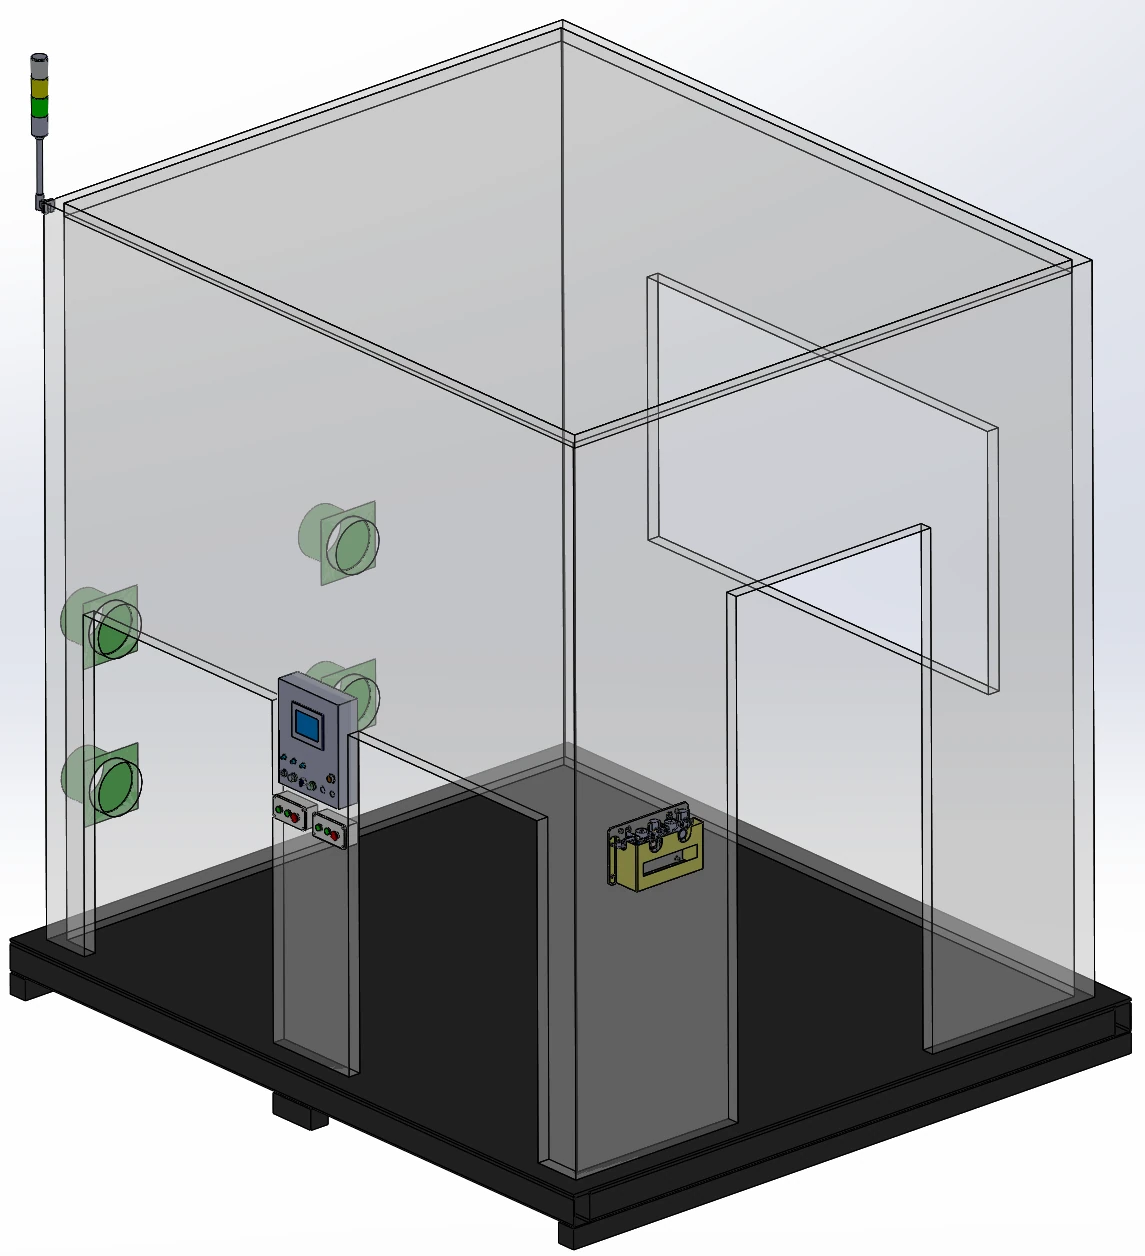
Obudowa z profilu aluminiowego z panelami z blachy zawiera 5-milimetrowe okienko z akrylu, oświetlenie i cztery przyłącza do odciągu. Panel wyświetlacza, przycisk potwierdzenia załadunku, drzwi serwisowe oraz podstawę ze stali węglowej Q235 z dostępem dla wózka widłowego dopełniają całości.
Odsysanie na mokro i zintegrowana kontrola zapylenia
Mokre odsysanie jest dostępną metodą usuwania pyłu aluminiowego i magnezowego. Obudowa stanowiska roboczego może gromadzić pył dzięki zewnętrznej powłoce, pyłoszczelnej, dwuwarstwowej konstrukcji stołu oraz złączom do zasobnika pyłu; detekcja pyłu i alarmy są dostępne jako opcje konfiguracji.
Wymagania dotyczące ruchu robota i jego ochrony
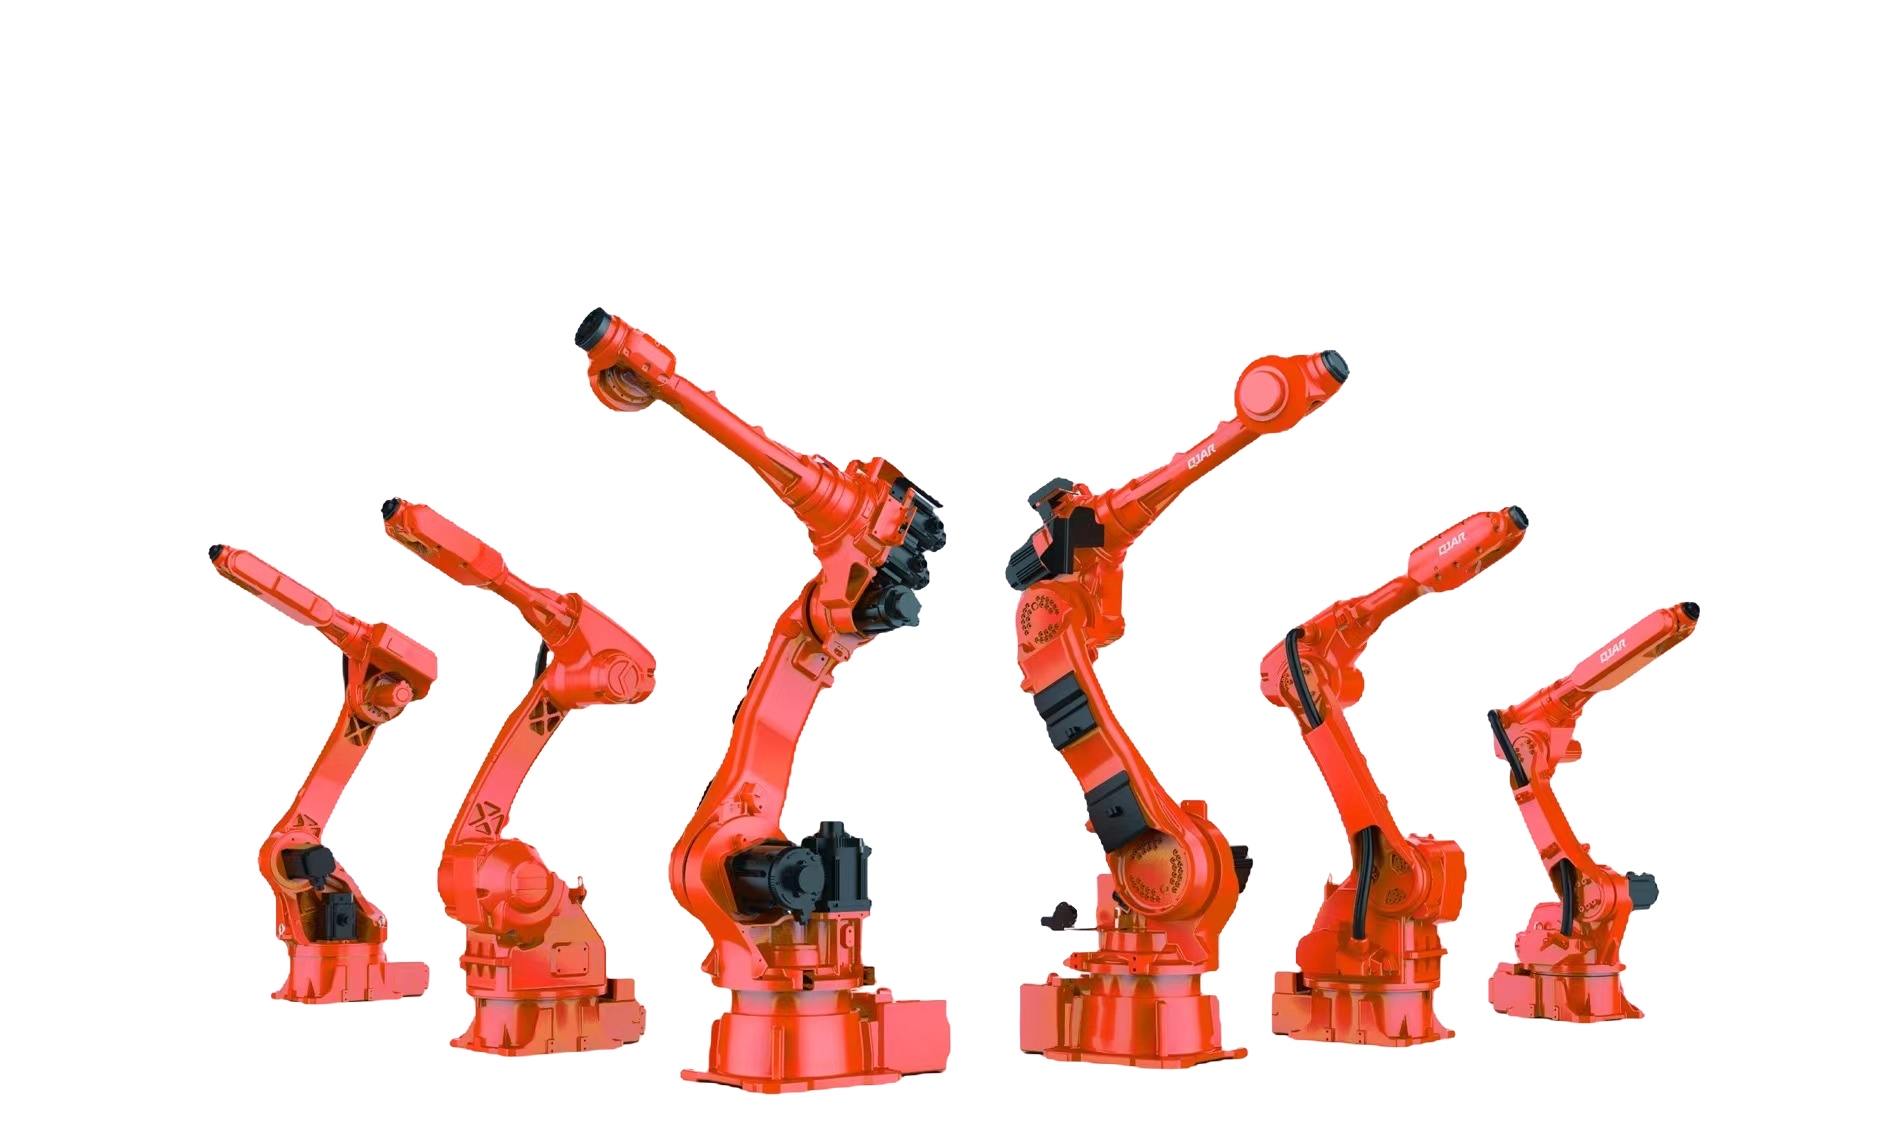
Wybierz robota sześcioosiowego do danego zastosowania, korzystając z poniższych wymagań dotyczących ruchu i zabezpieczeń jako listy kontrolnej. Są to warunki wyboru robota, niezależne od dokładności szlifowania na stanowisku roboczym i zakresu kontrolowanej siły nacisku.
- Powtarzalność robota
- ± 0.02 mm
- Efektywna prędkość liniowa
- ≥5 m/s
- Dokładność TCP
- 0.2 mm
- Dokładność ścieżki
- ≤0.2 mm Przy prędkościach szlifowania do 300 mm/s
- Ochrona robota
- IP67
- Odniesienie do obciążenia stykowego
- 3-10 kg
Monitorowanie stanu w linii
Stan materiałów eksploatacyjnych i narzędzi
Dostępne funkcje obejmują wykrywanie zerwanego pasa, wykrywanie uszkodzonego narzędzia oraz zarządzanie żywotnością narzędzia. Smarowanie narzędzia można uwzględnić w wybranej konfiguracji narzędzia szlifierskiego.
Status produkcji
Zarządzanie wydajnością produkcji uzupełnia monitorowanie materiałów eksploatacyjnych. Sprawdź wymagane sygnały i dostęp do konserwacji, a także wybrane narzędzia i układ obudowy.
Wykończenie szwów FSW
Szwy FSW aluminiowej tacy na baterie
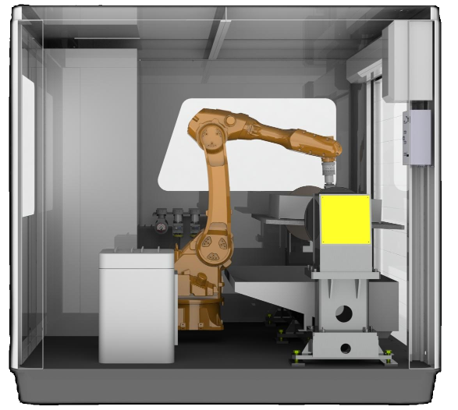
Typowym zastosowaniem jest sterowane przez robota szlifowanie zgrzein tarciowych na aluminiowych podstawach akumulatorów.
Dwustronne wykończenie FSW
Oddzielna, dwustronna aplikacja łączy wrzeciono o kontrolowanej sile, obrotowy pozycjoner i odsysanie na mokro, umożliwiając szlifowanie 6 szwów FSW: 3 z przodu i 3 z tyłu.
Powiązane operacje wykańczania ram
Powiązane operacje związane z ramą akumulatora obejmują frezowanie powierzchni spawanych, gratowanie i szlifowanie powierzchni uszczelniających po frezowaniu.
Automatyczna linia szlifierska: interfejsy stanowisk roboczych
Planując zautomatyzowaną linię szlifierską, należy zacząć od interfejsu stanowiska roboczego: lokalizacji części przychodzących, dostępu do transferu, przyłączy odciągowych oraz sygnałów współdzielonych z otaczającym sprzętem. Należy dopasować układ do sekwencji obróbki wykańczającej oraz wymaganego dostępu do wymiany narzędzi i konserwacji.
Mocowanie częściowe czy mocowanie narzędziami — jak wybrać część?
Użyj trasy z trzymaniem części jako punktu wyjścia dla części o masie do 30 kg, a następnie sprawdź masę części, dostęp do uchwytu i ścieżkę wykończenia dla konkretnego modelu. Większe lub cięższe części nadają się do trzymania narzędzi. Tabela modeli podaje węższe limity części niż to ogólne kryterium trasy.
Jaki udźwig robota i wagę części obejmuje każdy model stanowiska roboczego?
Trzy rzędy modeli łączą udźwig robota o masie 10, 20 i 30 kg z zalecaną masą części odpowiednio do 3, 7 i 15 kg. Udźwig robota i masa części to oddzielne pola wyboru; należy używać obu pól razem z obwiednią części.
Pasywna, ruchoma czy aktywna kontrola siły — która opcja jest potrzebna mojej części?
Pasywna pneumatyczna podatność zapewnia mechaniczny ruch swobodny. Aktywne sprzężenie zwrotne siły dostosowuje przemieszczenie, aby skompensować zmiany położenia części, tolerancje części i zużycie materiałów eksploatacyjnych, utrzymując jednocześnie kontakt. Wybierz podejście wokół powierzchni i jego zmienność.
Jaki zakres siły nacisku można utrzymać?
Zakres kontrolowanej siły nacisku jest dostępny na życzenie. Przed wyborem konfiguracji kontroli siły należy omówić materiał obrabianego przedmiotu, geometrię, narzędzie wykończeniowe i powierzchnię docelową.
Jakiego rodzaju odpylanie jest potrzebne w przypadku pyłu aluminiowego i magnezowego?
Mokra ekstrakcja jest dostępną metodą usuwania pyłu aluminiowego i magnezowego. Przy wyborze sprzętu do odsysania i obudowy należy omówić materiał i proces; specyfikacje filtrów wkładowych opisują oddzielną konfigurację.