
Konfiguracje stanowisk robotów spawalniczych: cele, systemy szynowe i bramowe
Stanowisko spawalnicze robota łączy roboty, sprzęt spawalniczy, obsługę detali, oprzyrządowanie, sterowanie i zabezpieczenia, dostosowując się do zdefiniowanych potrzeb produkcyjnych. To centrum wyboru porównuje cztery rodziny konfiguracji i kieruje szczegółowe informacje dotyczące konkretnych zastosowań do dedykowanych stron. Linki na stronie umożliwiają przejście od ograniczeń dotyczących detali do odpowiedniej architektury.
Zacznij od umieszczenia aplikacji w jednej z czterech rodzin
Każda karta kategorii wykorzystuje te same pola do identyfikacji ścieżki wyboru. Wartości liczbowe i warunki techniczne znajdują się w odpowiednich sekcjach poniżej.
Komórki lekkie i średnie
- Początkowe dopasowanie
- Powtarzalne rodziny części lekkich i średnich
- Definiowanie ruchu
- Lokalne przerzucanie, pozycjonowanie obrotowe lub wieloosiowe
- Następna recenzja
- Przejdź do ścieżki konfiguracji światła
Duże i wysokoobciążone stacje
- Początkowe dopasowanie
- Długie, wielkogabarytowe lub masywne przedmioty obrabiane
- Definiowanie ruchu
- Pozycjonowanie dużych obciążeń i większy zasięg robota
- Następna recenzja
- Kontynuuj trasę inżynieryjną
Systemy naziemne, podniebne i bramowe
- Początkowe dopasowanie
- Długie, szerokie lub wysokie strefy poza jedną stałą pozycją robota
- Definiowanie ruchu
- Ruch robota na liniowych osiach zewnętrznych
- Następna recenzja
- Porównaj cztery architektury systemów mobilnych
Pozycjonery i urządzenia
- Początkowe dopasowanie
- Części wymagające stabilnej orientacji i powtarzalnej lokalizacji
- Definiowanie ruchu
- Przesuń część i zachowaj relacje połączeń
- Następna recenzja
- Przegląd ruchu przedmiotu obrabianego i granic trzymania
Cztery ograniczenia określają najbardziej użyteczną trasę początkową
Zacznij od obwiedni i długości przedmiotu obrabianego, a następnie uwzględnij łączne obciążenie przedmiotu obrabianego i uchwytu w obliczeniach pozycjonowania. Następnie zdefiniuj osie ruchu i zasięg robota potrzebny na całej mapie spoiny. Na koniec zawęź architekturę według procesu spawania i formy złącza; nazwa konfiguracji to tylko punkt wyjścia do zatwierdzenia projektu.
Koperta i długość
Zdecyduj, czy jedno stałe miejsce pracy robota jest w stanie objąć każdy wymagany obszar roboczy.
Pozycjonowanie ładunku
Potraktuj obrabiany przedmiot, uchwyt i orientację dynamiczną jako jeden problem obciążeniowy.
Osie ruchu
Rozróżnij przesuwanie części, przesuwanie robota i łączenie osi zewnętrznych.
Zastosowany proces spawania
Zasłoń spoinę i granicę urządzenia, aby można było spawać w osłonie gazu osłonowego, łukiem argonowym lub laserowo.
Zamknięte konfiguracje dla powtarzalnych rodzin części
Gdy obwiednia przedmiotu obrabianego i obciążenie pasują do lokalnego obracania, obrotu poziomego, pozycjonowania wieloosiowego lub podparcia wrzeciennik-konik, należy rozpocząć konfigurację na poziomie komórki. Dedykowana strona porównuje sześć układów, jednocześnie dostosowując oprzyrządowanie, liczbę robotów i decyzje dotyczące zabezpieczeń do specyfiki projektu.
konfiguracje cel spawalniczych robotów do lekkich i średnich elementów obrabianych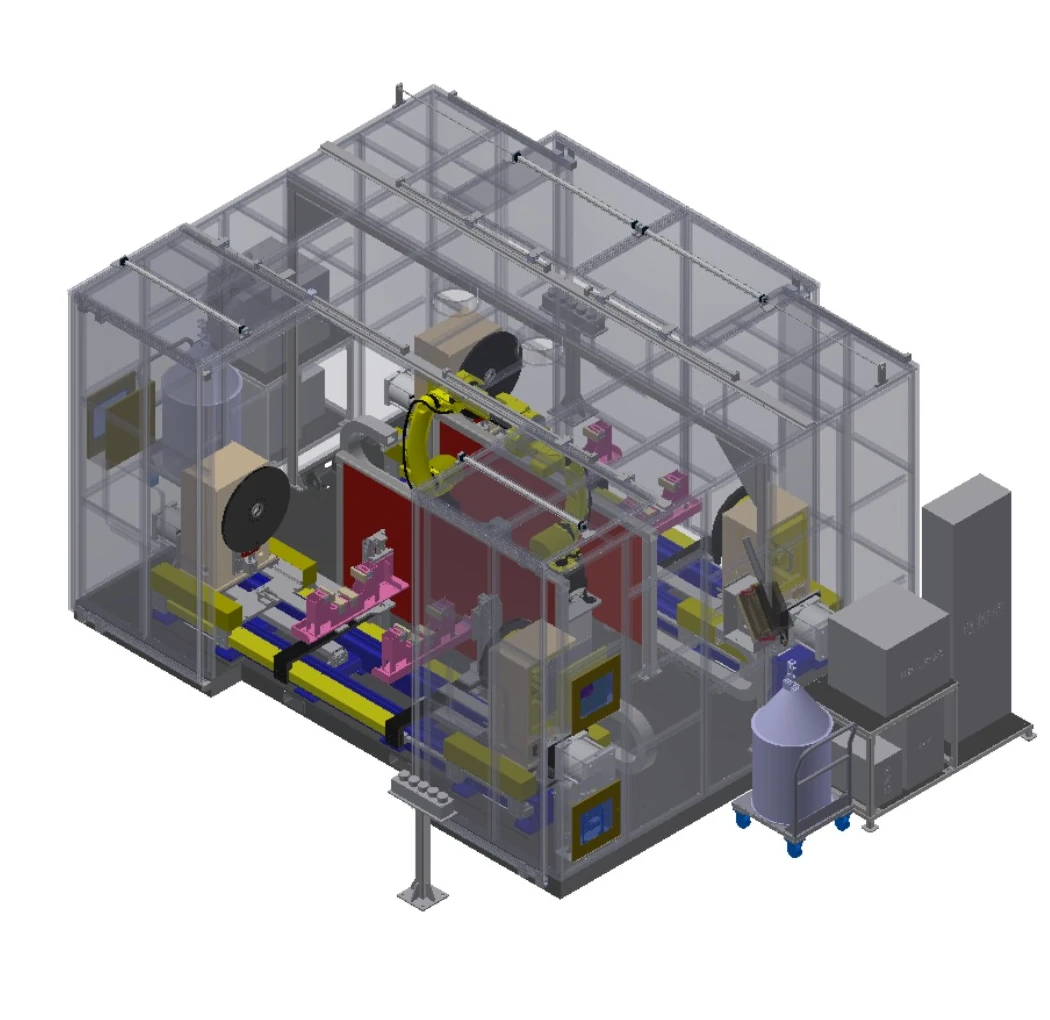
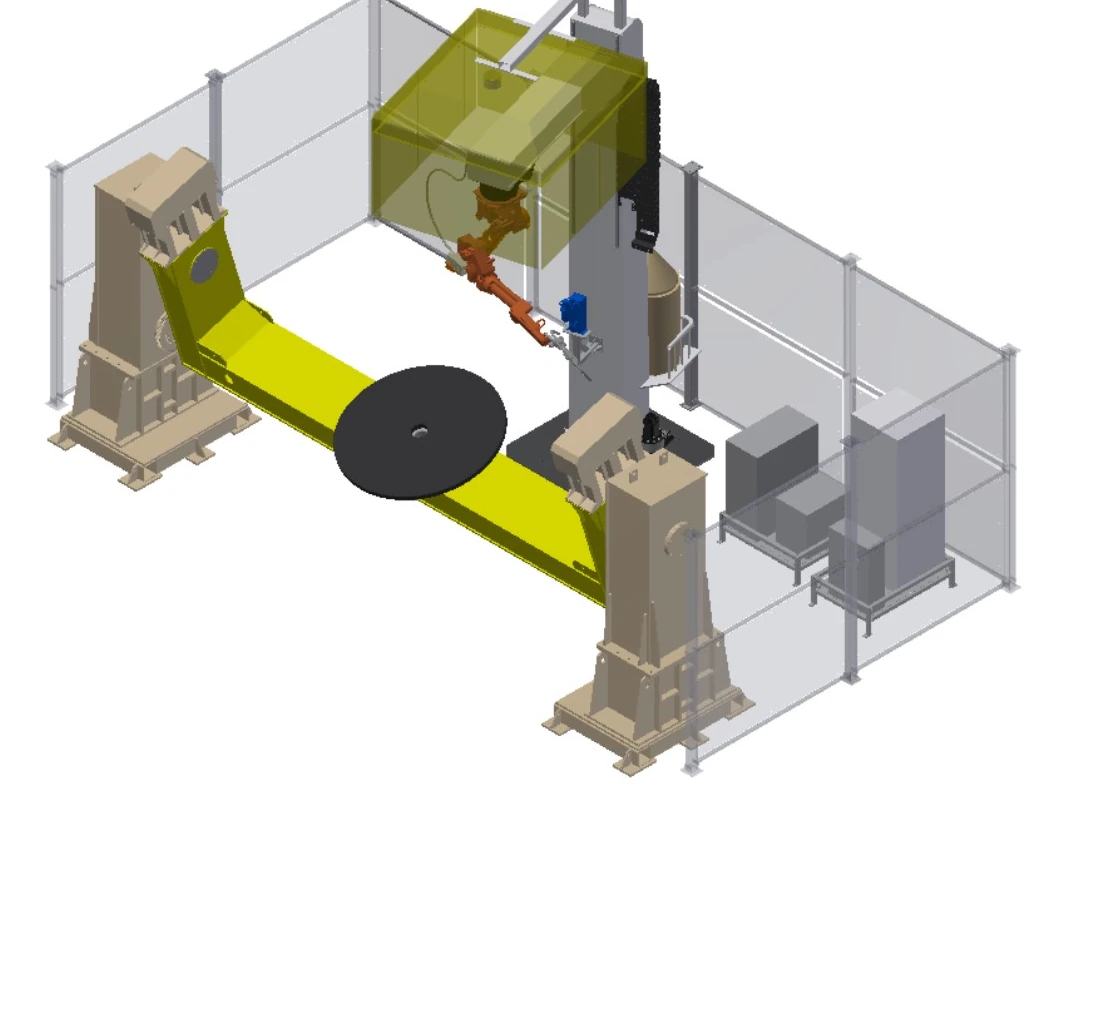
Stacje inżynieryjne do długich, dużych lub masywnych części
Gdy długość, masa, średnica obrotu lub metoda obciążenia przekraczają konwencjonalną powłokę ogniwa, należy zacząć od ograniczeń związanych z podparciem, pozycjonowaniem, ruchem zewnętrznym i zabezpieczeniami. Dedykowana strona przedstawia osiem punktów wyjścia inżynieryjnego zamiast stałych pakietów sprzętu.
stanowiska robocze robotów spawalniczych do dużych i ciężkich częściCztery architektury: naziemna, podniebna i bramowa
Gdy jedna stała pozycja robota nie jest w stanie objąć wymaganej długości, wysokości lub rozpiętości, liniowe osie zewnętrzne przenoszą robota do strefy łączenia. Te cztery architektury obejmują pionowy ruch po podłodze, odwrócony ruch po podłodze, wieloosiowy ruch nad głową oraz szeroki zasięg bramy.
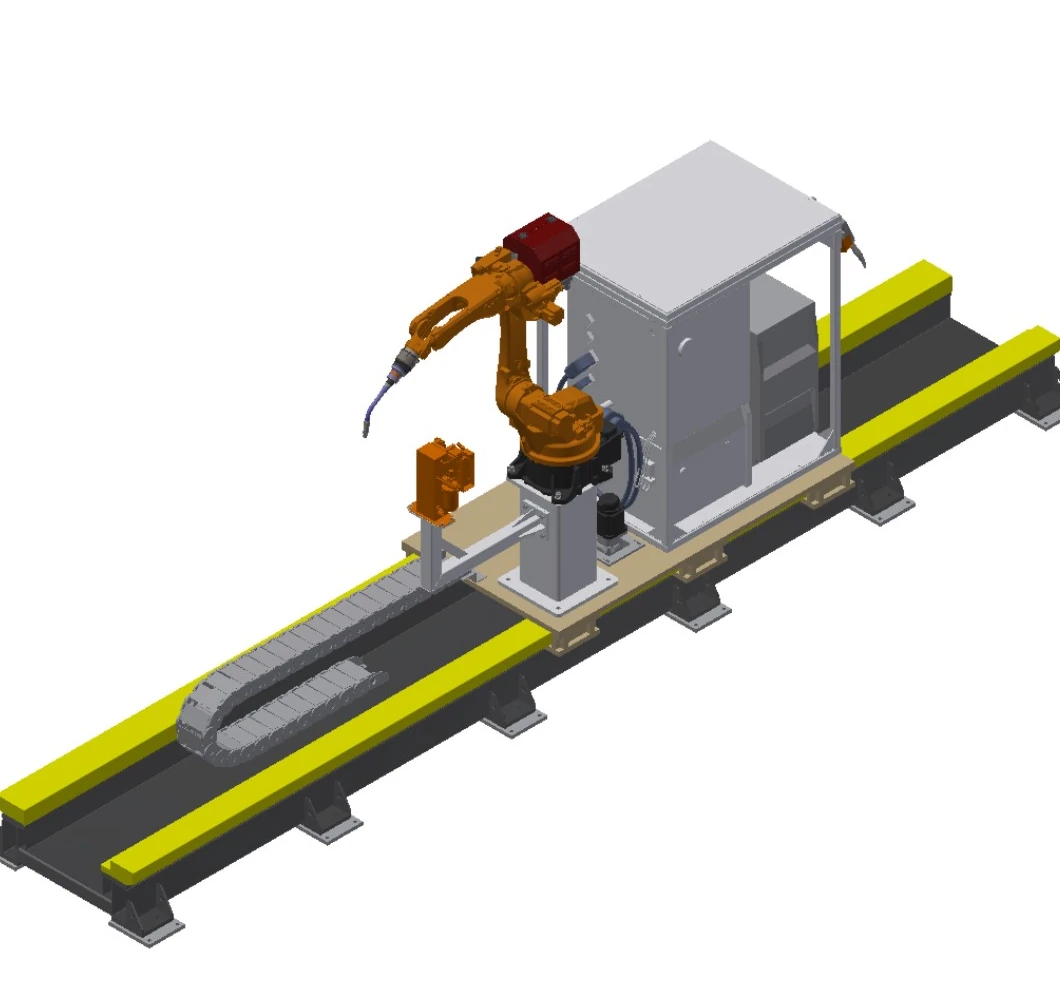
System spawania pionowego z uziemieniem i szyną
Zwiększa zasięg robota w przypadku długich elementów obrabianych, utrzymując robota w pozycji pionowej na wózku zamontowanym na podłodze.
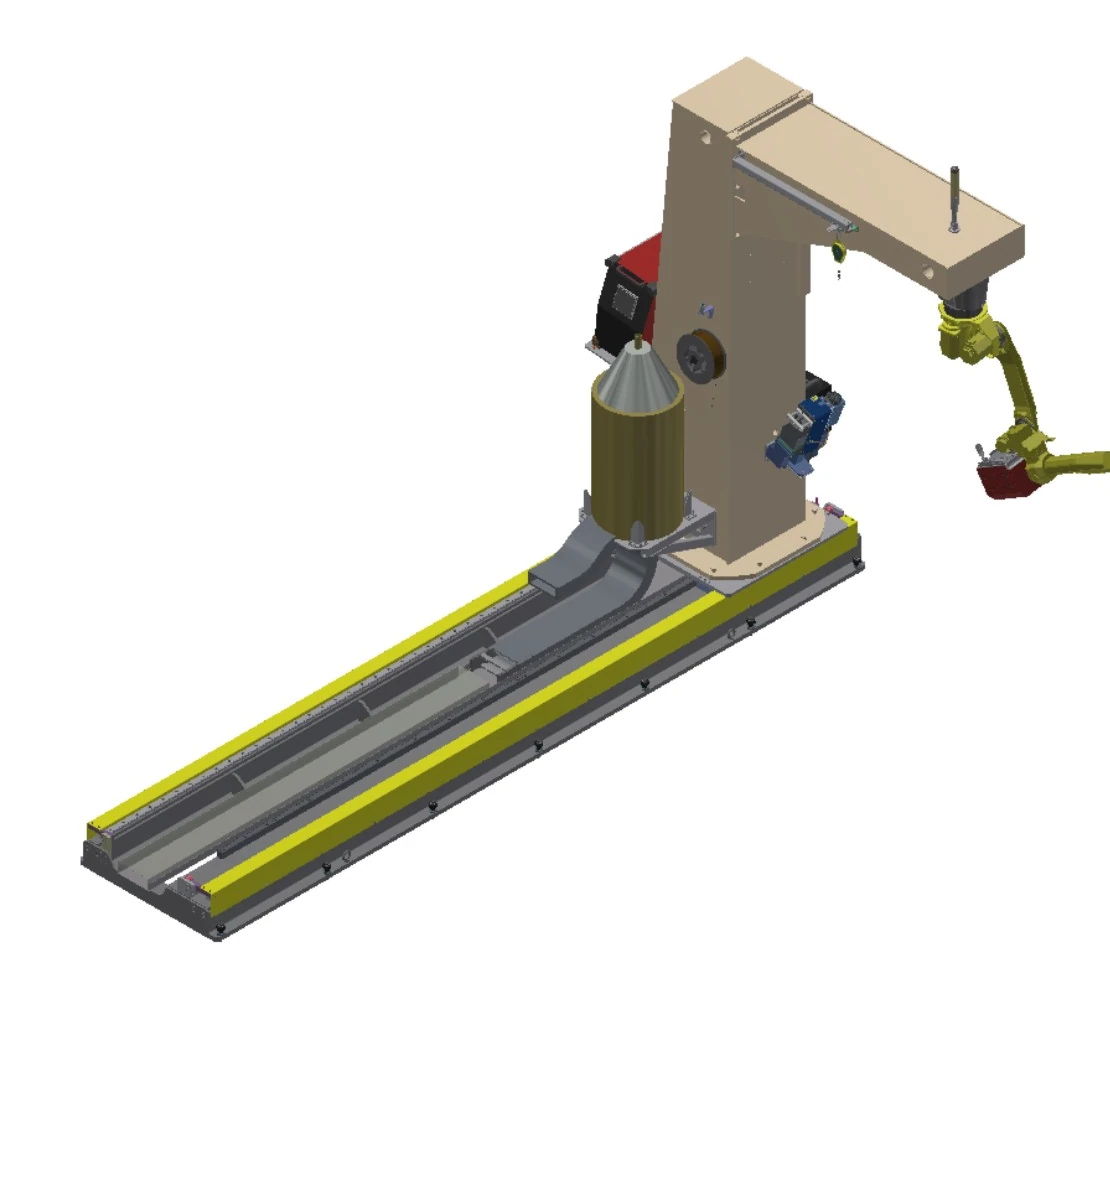
Odwrócony system spawania szyną uziemiającą
Łączy ruch podłogowy z odwróconą ramą C, gdy dostęp nad głową jest przydatny w przypadku długiego elementu obrabianego.
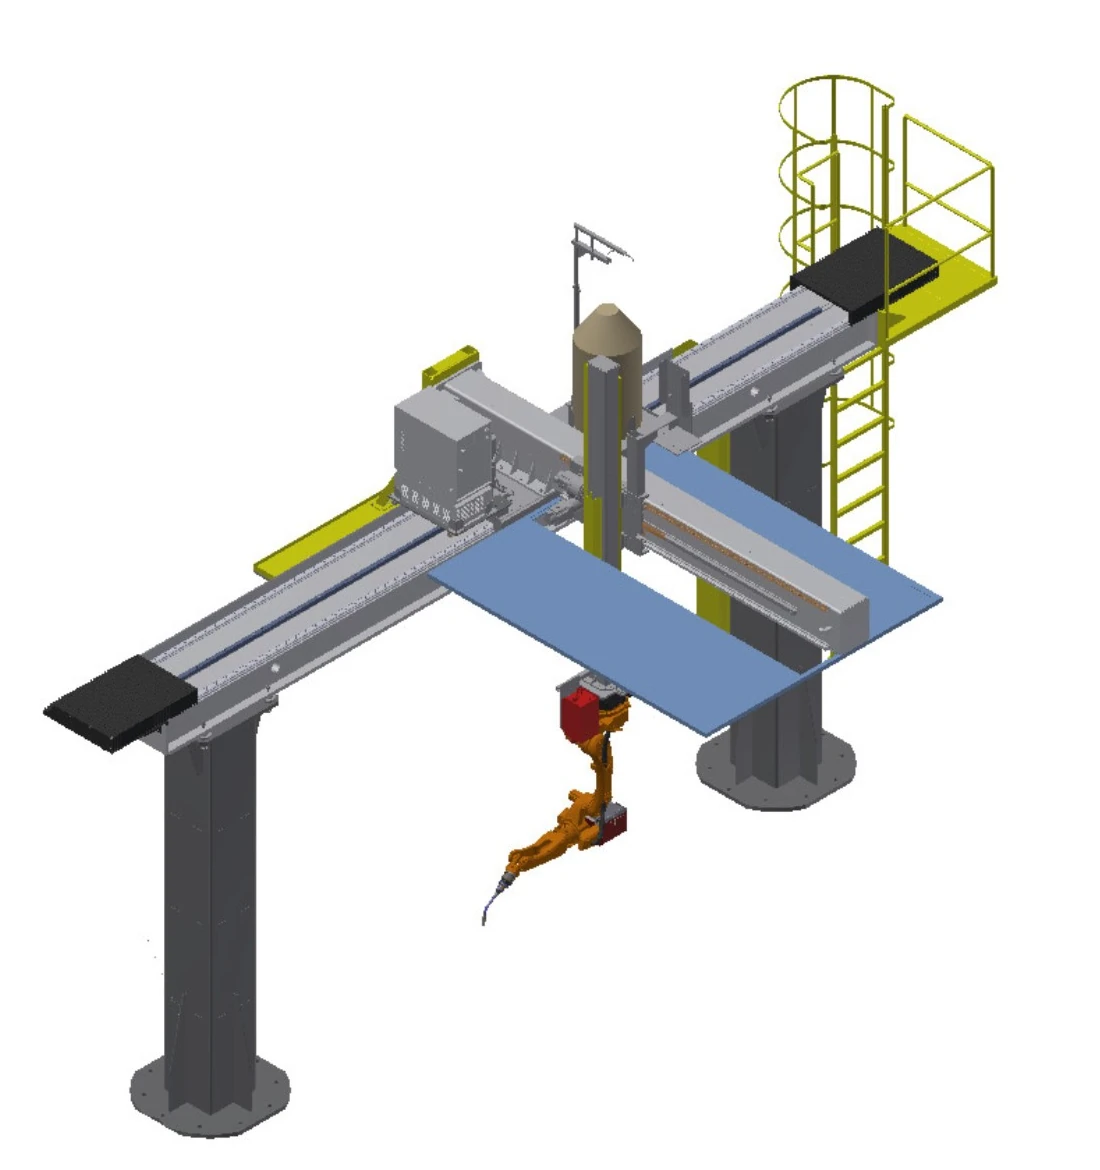
Odwrócony system spawalniczy Sky-Rail
Przesuwa odwróconego robota nad strefą roboczą w wybranych kombinacjach osi dotyczących długości, zasięgu bocznego i wysokości.
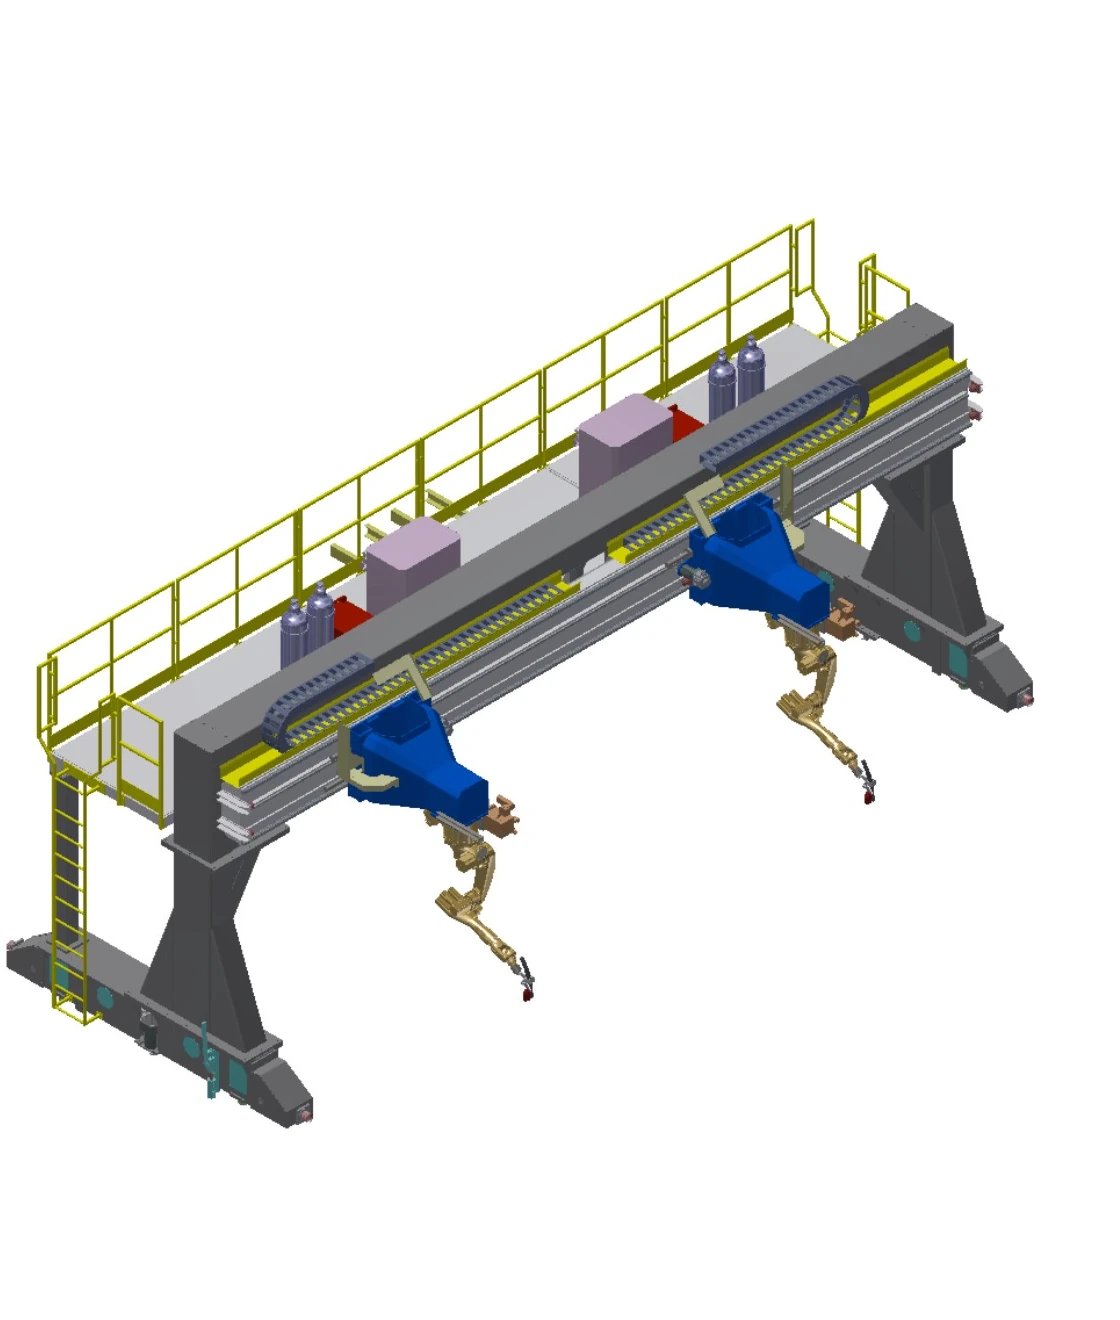
System spawania bramowego odwróconego
Tworzy szeroką przestrzeń nad głową z długim przesuwem w osi Y i zsynchronizowanym podwójnym napędem dla dużych stref roboczych.
Porównaj cztery systemy mobilne na jednym zestawie pól
Wartości przesuwu są zakresami opcjonalnymi. Ostateczna kombinacja osi, obciążenie, fundament, oprogramowanie procesowe i zakres śledzenia pozostają zależne od projektu.
| Rząd | Konfiguracja | Ruch | Podróże | Obciążenie znamionowe | Prędkość | Powtarzalność | Osie zewnętrzne | Opcje i warunki inżynieryjne |
|---|---|---|---|---|---|---|---|---|
| A | System spawania pionowego z uziemieniem i szyną | Szyna uziemiająca; jedna liniowa oś zewnętrzna | Efektywny zasięg 2–30 m, opcjonalnie | 1 t | 0–15 m/min | ± 0.15 mm | zestaw 1 | Podstawa robota i uchwyty do sterowania, sprzętu spawalniczego, bębna z drutem i urządzenia do czyszczenia palnika; przedłużony, elastyczny kabel; wykrywanie styków, śledzenie łuku i wielowarstwowe oprogramowanie wieloprzebiegowe; śledzenie szwów laserowych |
| B | Odwrócony system spawania szyną uziemiającą | Ciężka szyna naziemna z odwróconą ramą C; jedna liniowa oś zewnętrzna | Efektywny zasięg 2–30 m, opcjonalnie | 3.5 t | 0–15 m/min | ± 0.15 mm | zestaw 1 | Odwrócona rama C z podstawą robota i uchwytami do sterowania, sprzętu spawalniczego, bębna z drutem i urządzenia do czyszczenia palnika; przedłużony elastyczny kabel; wykrywanie styków, śledzenie łuku i wielowarstwowe oprogramowanie wieloprzebiegowe; śledzenie szwów laserowych |
| C | Odwrócony system spawalniczy Sky-Rail | Przesuw nad głową w osiach X/Y/Z; osie można łączyć jako 1X, 2Y lub 3Z | X 2–30 m; Y 1–2 m; Z 1–2 m, opcjonalnie | 0.4 t | Każda oś 0–15 m/min | Każda oś ±0.15 mm | 3 ustawia | Uchwyty do elementów sterujących, sprzętu spawalniczego, bębna z drutem i urządzenia do czyszczenia palników; drabina i platforma inspekcyjna; przedłużony elastyczny kabel; opcjonalny wyciąg sufitowy; wykrywanie styków, śledzenie łuku i wielowarstwowe oprogramowanie wieloprzebiegowe; śledzenie szwów laserowych |
| D | System spawania bramowego odwróconego | Przesuw bramy X/Y/Z; osie mogą być łączone jako 1X, 2Y lub 3Z; synchroniczny podwójny napęd na osi Y | Rozpiętość <10 m; X ≤9 m; Y ≤100 m; Z 1–2 m, opcjonalnie | 0.4 tony na robota | Każda oś 0–15 m/min | Każda oś ±0.15 mm | 4 ustawia | Precyzyjnie szlifowana ciężka szyna P43 i fundament projektu wykonany przez użytkownika; wsporniki do elementów sterujących, sprzętu spawalniczego, bębna z drutem i urządzenia do czyszczenia palnika; drabina i platforma inspekcyjna; przedłużony elastyczny kabel; wykrywanie kontaktu, śledzenie łuku i wielowarstwowe oprogramowanie wieloprzebiegowe; laserowe śledzenie szwów |
Traktuj pozycjonery i urządzenia jako jeden łańcuch obrabianych przedmiotów
Pozycjoner ustawia każde połączenie w pozycji umożliwiającej spawanie; uchwyt lokalizuje komponenty i wielokrotnie zachowuje ich wzajemne położenie. Oba elementy muszą zostać potwierdzone przez dostęp robota, kolejność spawania, załadunek i zabezpieczenie.
Koncepcje pozycjonowania
Stoły stałe do sit, poziome stoły obrotowe, jednostki obrotowe, podpory wrzeciennika i konika oraz pozycjonery wieloosiowe. Zastosowana koncepcja obejmuje połączoną masę przedmiotu obrabianego i uchwytu, środek ciężkości, zakres obrotu i odstęp od palnika.
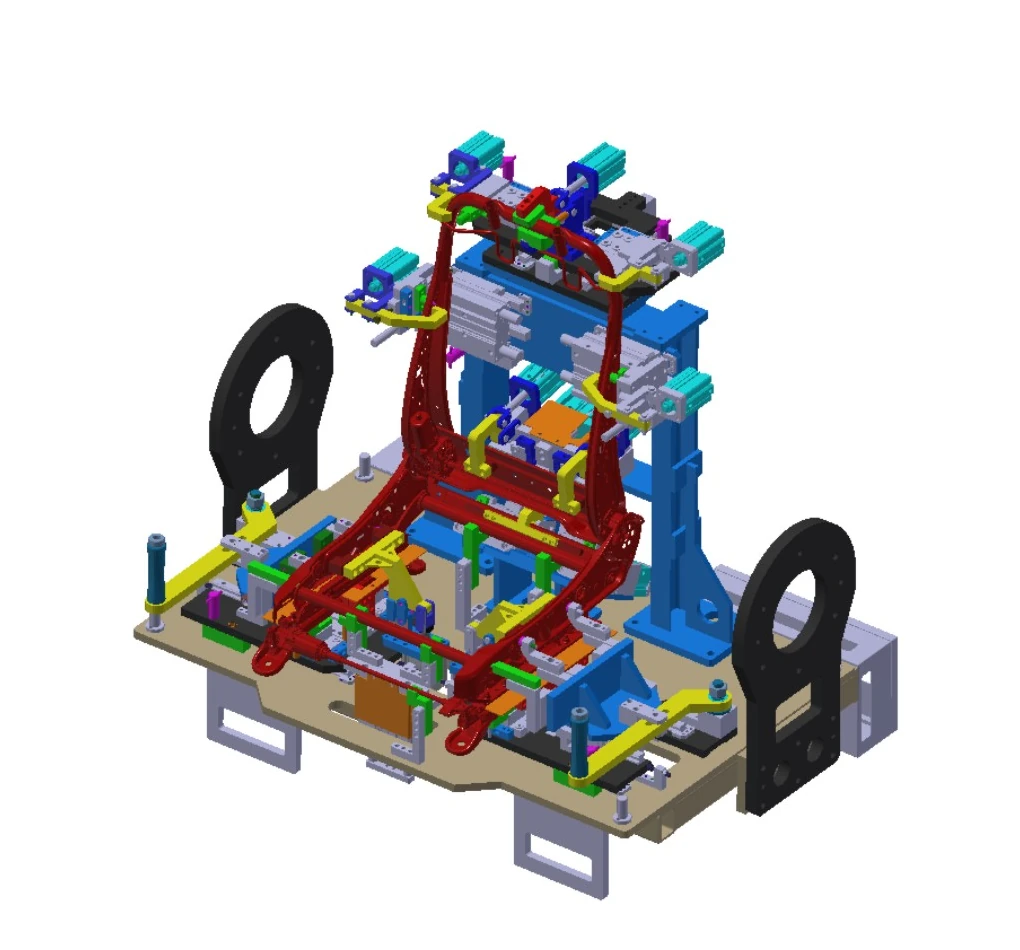
Inżynieria osprzętu
Szybka wymiana konstrukcji pozwala zachować interfejs umożliwiający aktualizację produktu. Ramy konstrukcyjne wymagają odpowiedniej sztywności i wytrzymałości, konstrukcje spawane poddawane są obróbce starzeniowej, a każdy element jest niezależnie umieszczany i mocowany, aby zachować relacje rysunkowe.
Użyj czterech pytań, aby zdefiniować kolejny szkic techniczny
Jak duża jest część?
Podaj minimalną i maksymalną kopertę, długość, kierunek ładowania i rozkład szwów.
Jaki ładunek musi zostać przeniesiony?
Połącz masę przedmiotu obrabianego i przyrządu, a następnie dodaj środek ciężkości i orientację dynamiczną.
Jakie osie są potrzebne?
Zdecyduj, czy chcesz przesunąć część, przesunąć robota, czy skorzystać z szyny naziemnej, szyny powietrznej lub przejazdu suwnicowego.
Która procedura ma zastosowanie?
Udostępnij materiały, połączenia, metodę spawania, wymagania jakościowe i schemat zmian.
Gdy zakres rozszerzy się o takt liniowy, przekazywanie między stacjami i koordynację na poziomie systemu, kontynuuj inteligentna linia produkcyjna do spawania.
Wybierz rodzinę, którą chcesz sprawdzić jako pierwszą
Która kategoria pasuje do małych i średnich powtarzalnych części?
Zacznij od lekkich i średnich zamkniętych komórek, a następnie zawęź trasę poprzez odwracanie, obracanie lub pozycjonowanie części w wielu osiach.
Która kategoria pasuje do części długich, o dużej powierzchni lub o dużym obciążeniu?
Zacznij od projektowania dużych elementów obrabianych i uwzględnij dane dotyczące masy, środka ciężkości, podparcia, obciążenia i rozmieszczenia spoin.
Kiedy powinienem porównać systemy szyn naziemnych, szyn podniebnych i bramowych?
Porównanie z systemem mobilnym należy stosować, gdy jedno stałe miejsce ustawienia robota nie jest w stanie zapewnić wymaganej długości, wysokości lub rozpiętości.
Gdzie należy umieścić skomplikowane pytania dotyczące mocowania przedmiotów obrabianych i osprzętu?
Jeżeli głównym ograniczeniem jest orientacja, powtarzalność lokalizacji lub zmiana interfejsów, należy zacząć od sekcji dotyczącej pozycjonerów i osprzętu.
Przejście z rodziny aplikacji do następnej warstwy informacyjnej
Użyj tej strony, aby wybrać rodzinę konfiguracji, a następnie otwórz odpowiedni produkt lub stronę techniczną. Jeśli rysunki są gotowe, możesz od razu rozpocząć dyskusję na temat aplikacji.
Zacznij od rzeczywistej części i mapy szwów
Udostępnij rysunki, zakres rozmiarów i mas, połączenia, proces, oczekiwania taktu, metodę ładowania i ograniczenia lokalizacji, aby EVST mogło określić początkową konfigurację.