
Konfiguracje celi spawalniczych robotów do lekkich i średnich elementów obrabianych
Zrobotyzowana cela spawalnicza organizuje robota, urządzenia procesowe, uchwyty, elementy sterujące i zabezpieczenia wokół zdefiniowanej rodziny części. Na tej stronie porównano sześć zamkniętych układów pod względem ruchu przedmiotu obrabianego, obwiedni i liczby robotów. Integracja na poziomie komponentów i projektowanie układu są omówione w powiązanych przewodnikach technicznych.
Najpierw wybierz ruch przedmiotu obrabianego
Sześć układów obejmuje odwracanie, obrót poziomy, pozycjonowanie wieloosiowe i obrót z podparciem końcowym. Zacznij od logiki wyboru, a następnie skorzystaj ze szczegółowych kart i tabeli, aby porównać dostępne wartości.
Dwustanowiskowa, szeroka komórka typu flip
Jeden robot obsługuje dwa pozycjonery obrotowe do dłuższych, prostokątnych elementów w całkowicie zamkniętym pomieszczeniu spawalniczym.
Kompaktowa, dwustanowiskowa, odchylana komórka
Mniejsza obudowa urządzenia zachowuje tę samą zasadę obrotu dwóch pozycjonerów w przypadku części kompaktowych.
Dwustanowiskowa pozioma komora obrotowa
Obrót poziomy zapewnia okrągłe lub indeksowane powierzchnie spawalnicze dla jednego lub dwóch robotów.
Komórka pozycjonująca pionowa w trzech osiach
Trzy sterowane osie zmieniają orientację wydłużonego urządzenia, zachowując jednocześnie interfejsy niezbędne w przypadku całkowicie zamkniętego pomieszczenia spawalniczego.
Pozioma komórka pozycjonująca w trzech osiach
Obrót poziomy połączony z dodatkowymi osiami pozycjonującymi zapewnia szerszy zasięg mocowania.
Komórka z dwoma robotami: wrzeciennikiem i konikiem
Dwa roboty pracują wokół dwóch pozycjonerów podpartych na końcach, z automatycznym ruchem do wewnątrz/na zewnątrz i regulacją długości.
Porównaj każdy układ z rzeczywistą rodziną części
Wymiary odnoszą się do odpowiednich obwiedni oprzyrządowania lub przedmiotu obrabianego dla każdej konfiguracji. Ostateczne oprzyrządowanie, dostęp do spawania i odstępy pozostają zależne od projektu.
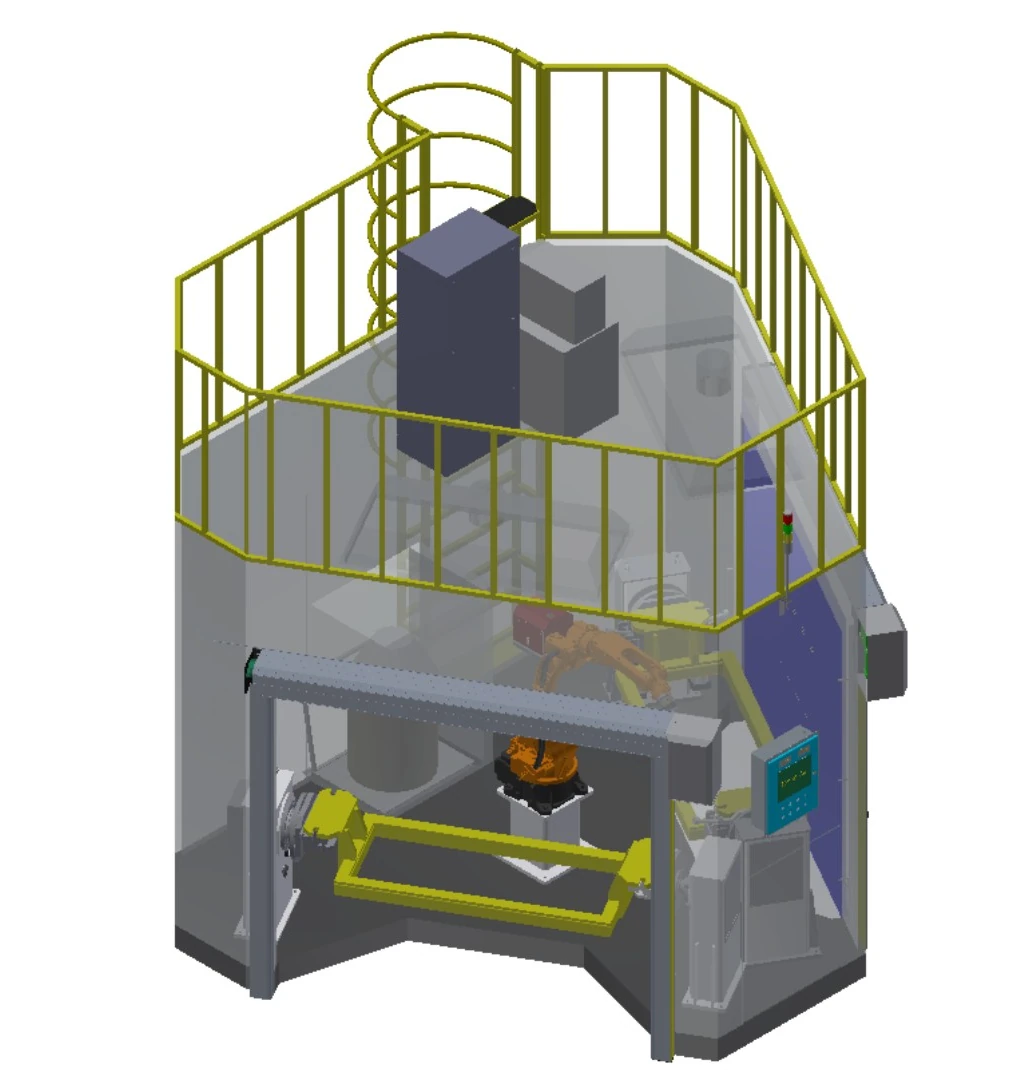
Dwustanowiskowa, szeroka komórka typu flip
Jeden robot obsługuje dwa pozycjonery obrotowe do dłuższych, prostokątnych elementów w całkowicie zamkniętym pomieszczeniu spawalniczym.
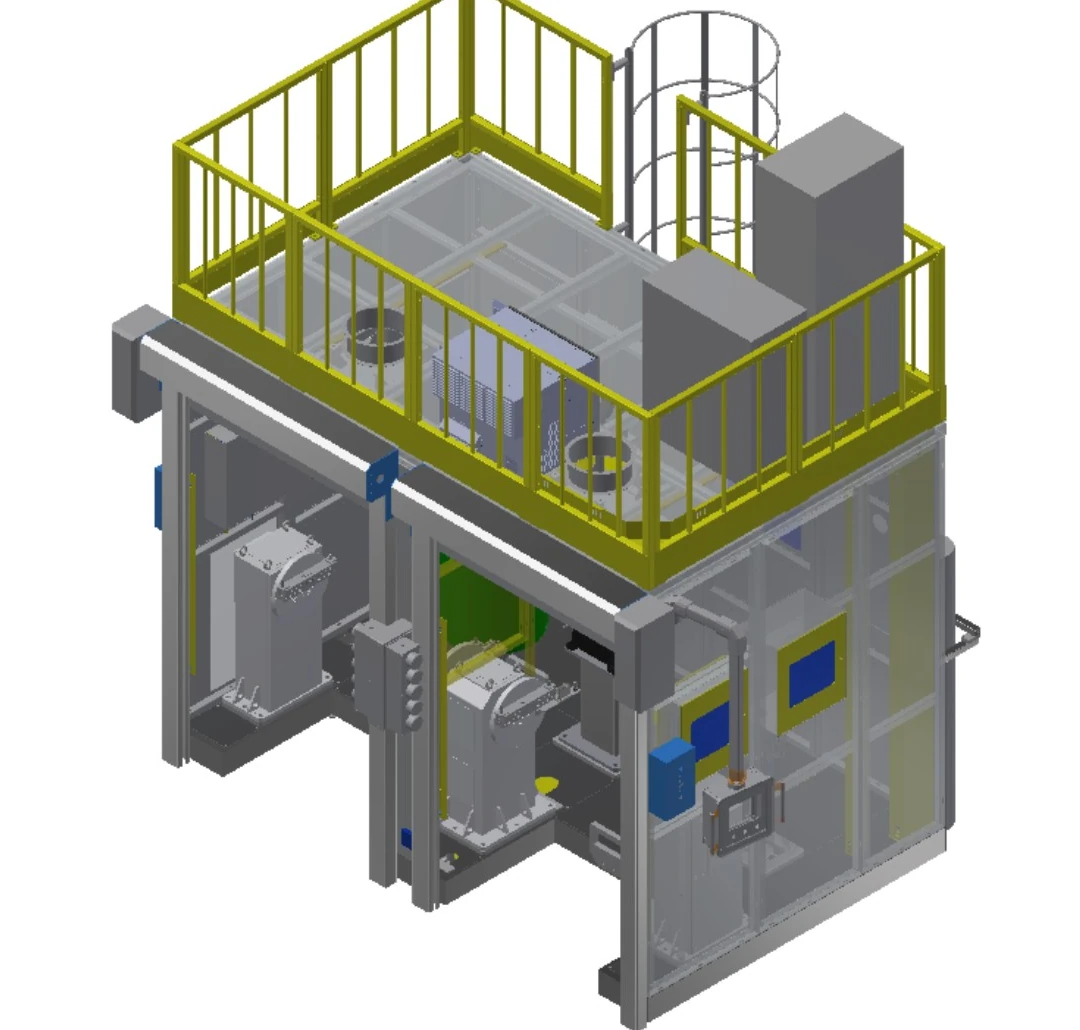
Kompaktowa, dwustanowiskowa, odchylana komórka
Mniejsza obudowa urządzenia zachowuje tę samą zasadę obrotu dwóch pozycjonerów w przypadku części kompaktowych.
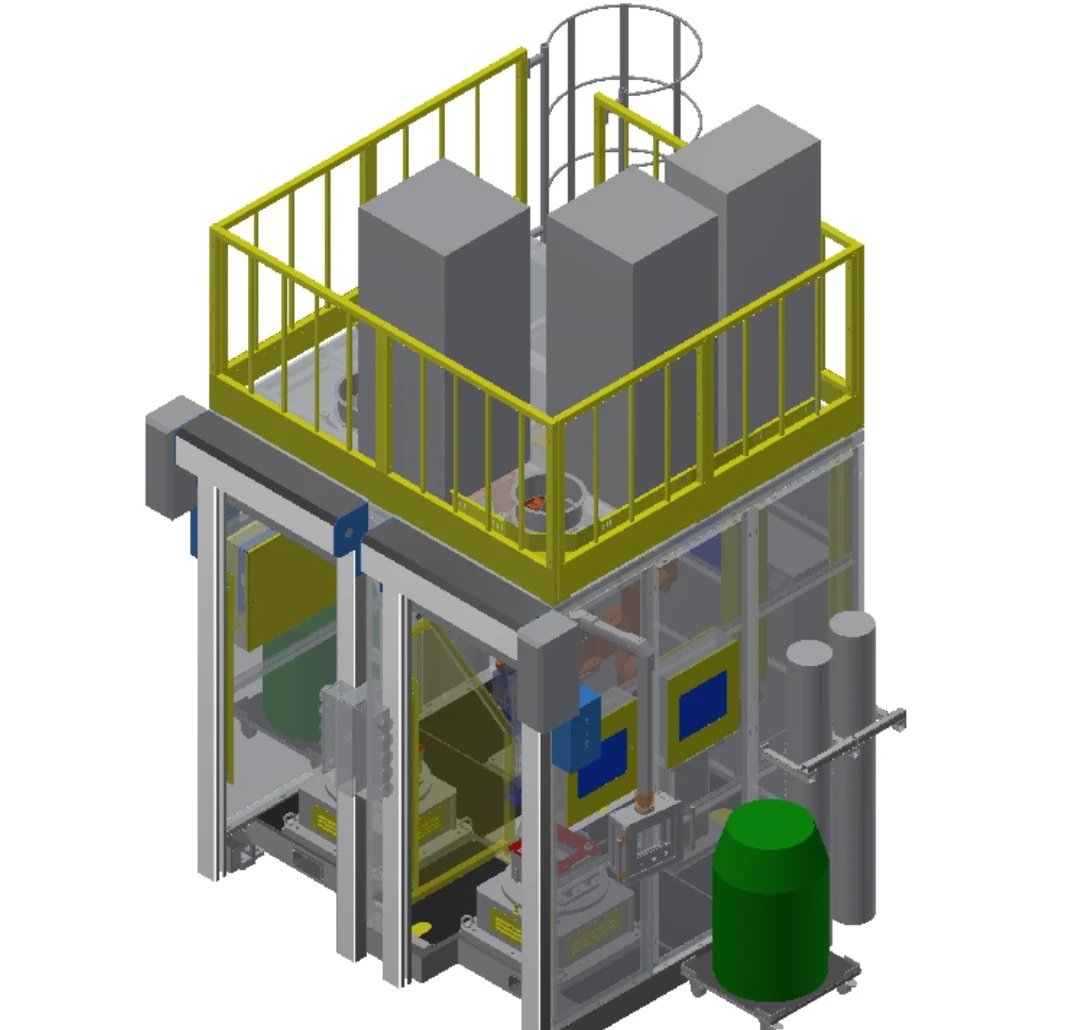
Dwustanowiskowa pozioma komora obrotowa
Obrót poziomy zapewnia okrągłe lub indeksowane powierzchnie spawalnicze dla jednego lub dwóch robotów.
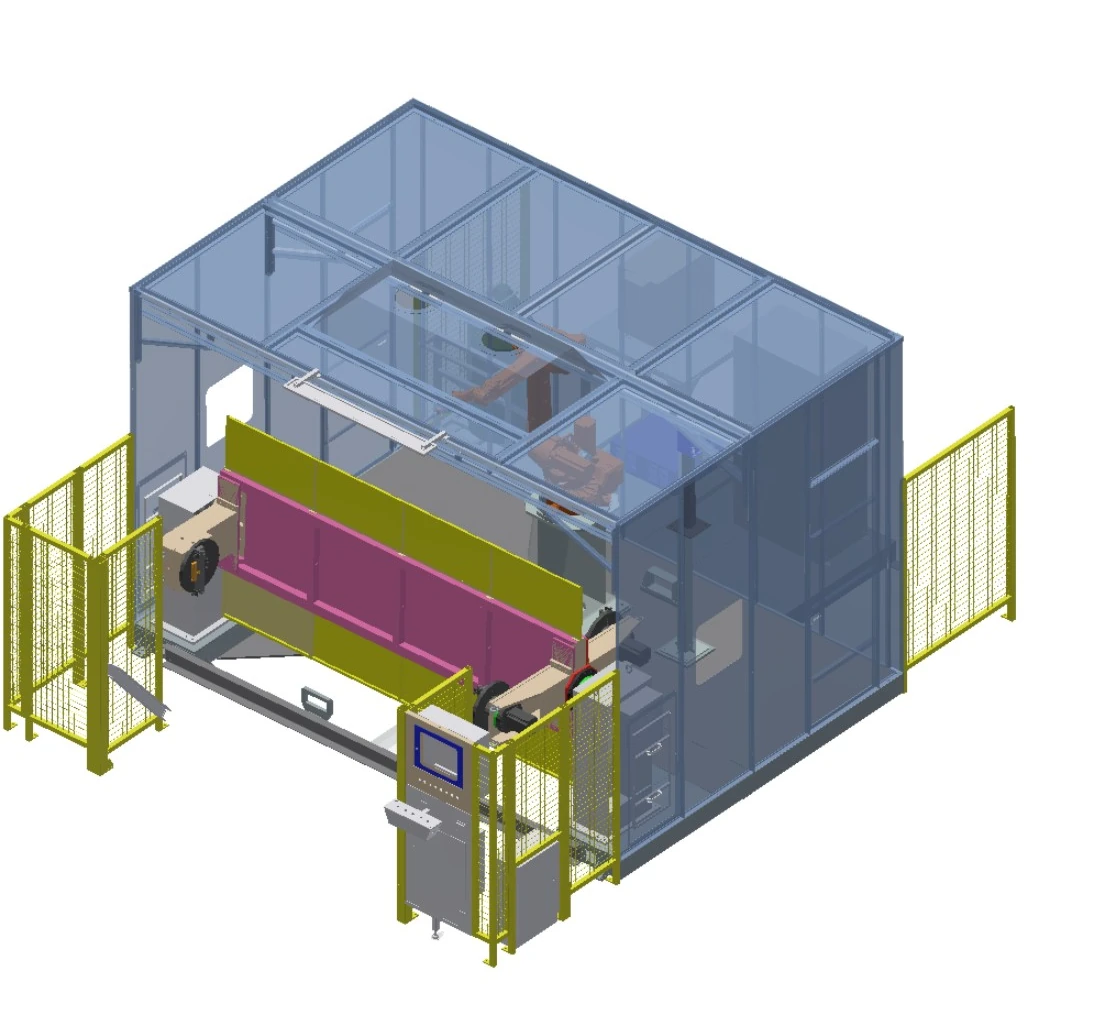
Komórka pozycjonująca pionowa w trzech osiach
Trzy sterowane osie zmieniają orientację wydłużonego urządzenia, zachowując jednocześnie interfejsy niezbędne w przypadku całkowicie zamkniętego pomieszczenia spawalniczego.
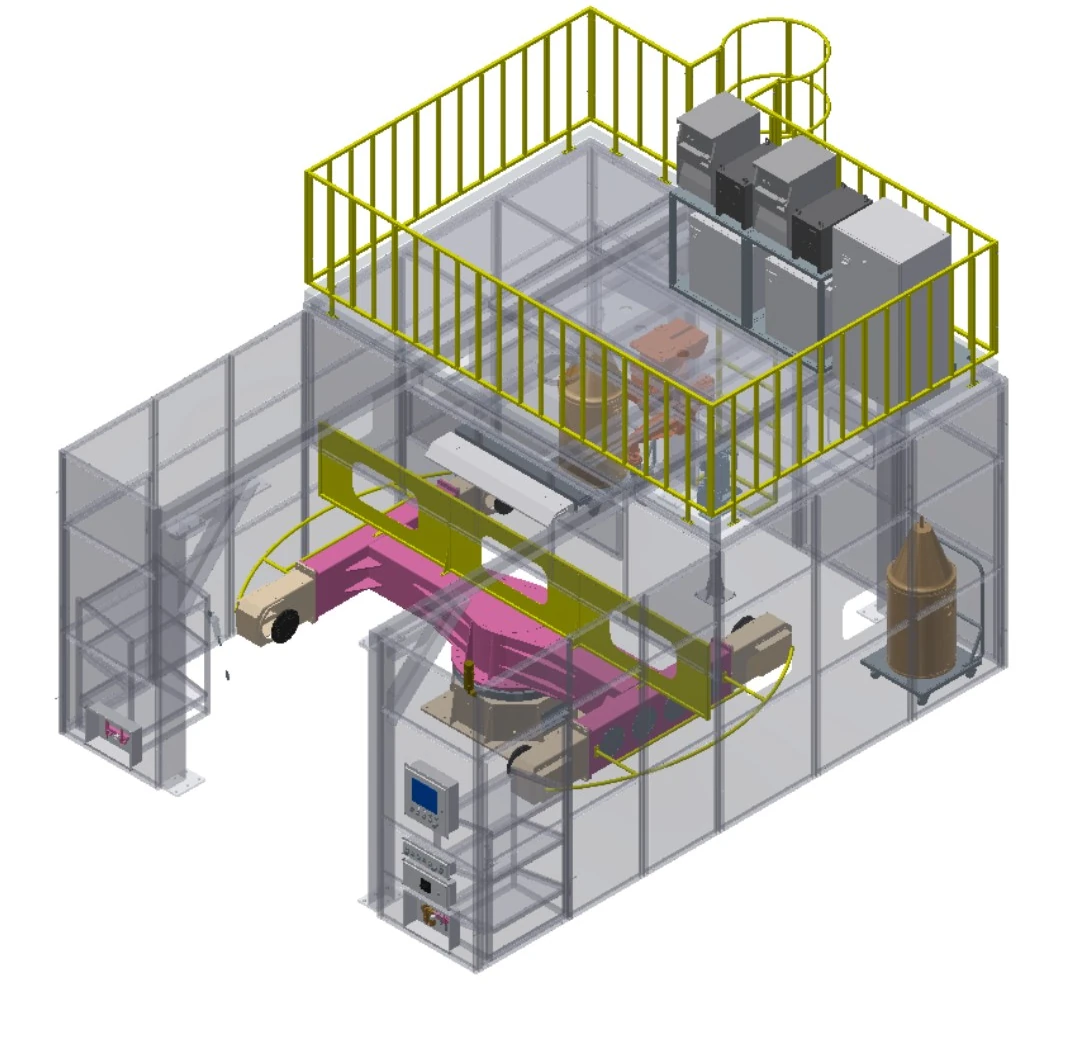
Pozioma komórka pozycjonująca w trzech osiach
Obrót poziomy połączony z dodatkowymi osiami pozycjonującymi zapewnia szerszy zasięg mocowania.

Komórka z dwoma robotami: wrzeciennikiem i konikiem
Dwa roboty pracują wokół dwóch pozycjonerów podpartych na końcach, z automatycznym ruchem do wewnątrz/na zewnątrz i regulacją długości.
Porównaj sześć układów na jednym zestawie pól
| Rząd | Konfiguracja opisowa | roboty | Zasięg ramienia | Układ pozycjonowania | Załadować | Odpowiednia koperta | Stacje |
|---|---|---|---|---|---|---|---|
| A | Dwustanowiskowa, szeroka komórka typu flip | 1 | 1.4 m / 2 m opcjonalnie | Obrót jednoosiowy | 500 kg | Oprawa 1.8 m × 0.8 m | 2 pozycjonery |
| B | Kompaktowa, dwustanowiskowa, odchylana komórka | 1 | 1.4 m | Obrót jednoosiowy | 500 kg | Oprawa 0.8 m × 0.5 m | 2 pozycjonery |
| C | Dwustanowiskowa pozioma komora obrotowa | 1 lub 2 | 1.4 m | Jednoosiowy poziomy stół obrotowy | 500 kg | Obrót ≤1 m; wysokość ≤0.5 m | 2 pozycjonery |
| D | Komórka pozycjonująca pionowa w trzech osiach | 1 lub 2 | 1.4 m / 2 m opcjonalnie | Pozycjoner trójosiowy z obrotowym pionowym obrotem | 500 kg | Oprawa 2.4 m × 0.8 m | 1 pozycjoner |
| E | Pozioma komórka pozycjonująca w trzech osiach | 1 lub 2 | 1.4 m / 2 m opcjonalnie | Pozycjoner poziomy z trzema osiami obrotowymi | 500 kg | Oprawa 2.2 m × 1 m | 1 pozycjoner |
| F | Komórka z dwoma robotami: wrzeciennikiem i konikiem | 2 | 1.4 m / 2 m opcjonalnie | Wrzeciennik-konik jednoosiowy | 500 kg | Obrót ≤1 m; długość ≤2 m | 2 pozycjonery |
Litery są jedynie etykietami wierszy tabeli; opisowe nazwy konfiguracji są publicznymi identyfikatorami.
Przeczytaj każdą nazwę jako wybór ruchu przedmiotu obrabianego
Obrót jednoosiowy
Obraca urządzenie wokół jednej sterowanej osi, aby przedstawić naprzemienne powierzchnie spoiny.
Obrotowy poziomy
Obraca obrabiany przedmiot na poziomym stole w celu uzyskania kształtu kołowego lub indeksowanego.
Pozycjonowanie trójosiowe
Dodaje kontrolowany ruch, gdy pojedynczy obrót nie jest w stanie zapewnić wymaganej orientacji.
Podpora wrzeciennika-konika
Podtrzymuje dłuższe części na obu końcach, umożliwiając kontrolowany obrót wzdłużny.
Format pojedynczego robota
Dopasowuje jednego robota do zdefiniowanej sekwencji urządzeń i stanowisk.
Format podwójnego robota
Wykorzystuje skoordynowany zasięg z dwóch stron, tam gdzie dostęp i przegląd kolizji na to pozwalają.
Oceń dopasowanie na podstawie koperty i warunków połączenia
Elementy pojazdu
Części do pojazdów lekkich i średnich, nowych i komercyjnych, z powtarzalnymi cechami lokalizacyjnymi.
Części do maszyn budowlanych
Wykonane elementy, których obudowa pasuje do wybranego układu.
Mniejsze stalowe konstrukcje spawane
Elementy konstrukcyjne ustawione w celu spawania wielostronnego wewnątrz zamkniętej komory.
Elementy statku
Części obrotowe przesiewane według średnicy, długości i dostępu do szwu.
Części maszyn rolniczych
Powtarzające się prace wytwórcze z określonymi punktami odniesienia i potrzebami orientacji.
Części urządzeń środowiskowych
Rodziny części oceniane na podstawie geometrii, materiału, połączeń i przychodzących zmian.
Potwierdź ochronę i monitorowanie za pomocą celownika
Każda z sześciu konfiguracji jest budowana w całkowicie zamkniętym pomieszczeniu spawalniczym. Ostateczna ochrona nadal spełnia wymogi oceny ryzyka zastosowania, standardów obowiązujących na miejscu oraz wymogów odbiorowych.
Interfejsy pokojowe
Potwierdź główne sterowanie, sterowanie powietrzem, oświetlenie, drzwi żaluzjowe z napędem oraz interfejsy instalacji wyciągu oparów.
Eksploatacja i serwis
Zdefiniuj załadunek, stanowiska operatorów i dostęp do konserwacji wokół wybranego układu.
Opcjonalne wykrywanie obecności
Oceń działanie kurtyny świetlnej bezpieczeństwa w wybranej konfiguracji.
Monitorowanie stanu procesu
Dostępne opcje obejmują monitorowanie obecności przewodu, ciśnienia sprężonego powietrza i przepływu gazu osłonowego.
Opcja lokalizacji szwu
Śledzenie lokalizacji za pomocą lasera jest dostępne jako opcja projektu.
Potwierdzenie projektu
Sfinalizuj zabezpieczenia, interfejsy i logikę akceptacji poprzez zatwierdzoną ocenę ryzyka.
Zbuduj konfigurację startową w czterech decyzjach
Zdefiniuj przedmiot obrabiany
Udostępniaj rysunki, materiały, lokalizacje połączeń, warianty i stan dostawy.
Ustaw kopertę
Potwierdź długość, szerokość, średnicę obrotu, wysokość i podstawę obciążenia.
Wybierz ruch częściowy
Porównaj układy obrotowe, poziome, trójosiowe i wrzeciennik-konik.
Potwierdź zakres komórki
Zsynchronizuj liczbę robotów, urządzenia procesowe, elementy sterujące, czujniki, uchwyty obrabiane i zabezpieczenia.
Zmień listę skróconą w definicję projektu
Konfiguracja stanowi architekturę początkową. Ostateczny zakres jest ustalany na podstawie przedmiotu obrabianego, procesu spawania, interfejsów zakładu i planu akceptacji.
Recenzja aplikacji
Potwierdź części, połączenia, punkty odniesienia, warianty i ograniczenia lokalizacji.
Koncepcja konfiguracji
Zdefiniuj ruch części, sekwencję stanowisk, liczbę robotów i interakcję operatora.
Proces i kontrola
Dostosuj urządzenia spawalnicze, elementy sterujące, monitoring i interfejsy zakładu zgodnie ze specyfikacją.
Uchwyt i ochrona
Szczegółowe informacje na temat wyposażenia, sposobu ładowania, interfejsów pomieszczeń i zabezpieczeń projektu.
Definicja akceptacji
Uzgodnij części testowe, warunki, dokumentację i kryteria akceptacji.
Wsparcie projektu
Koordynowanie dokumentacji, szkoleń i wsparcia po dostawie w uzgodnionym zakresie.
Pytania, na które należy odpowiedzieć przed zatwierdzeniem konfiguracji
Od jakiej konfiguracji ogniw powinienem zacząć?
Rozpocznij od obwiedni przedmiotu obrabianego i wymaganego ruchu części, następnie odwróć ekran, wykonaj obrót poziomy, wykonaj ruch wieloosiowy lub układ wrzeciennik-konik.
Czy można skonfigurować jednego czy dwa roboty?
Przedstawione portfolio obejmuje konfiguracje z pojedynczym robotem, jednym lub dwoma robotami oraz z dwoma robotami. Ostateczna ilość zależy od dostępu do spawania, sekwencji i analizy kolizji.
Czy można zintegrować preferowany sprzęt spawalniczy?
Można to ocenić zgodnie ze specyfikacją. Udostępniaj planowane urządzenia procesowe i interfejsy, aby potwierdzić kompatybilność, kontrolę i granice odpowiedzialności.
Jakie informacje należy przedstawić w ramach przeglądu wniosku?
Dostarcz rysunki, materiały, połączenia, warianty części, wymaganą orientację, kolejność procesów, interfejsy na miejscu i oczekiwania dotyczące akceptacji.
Czy opcje czujników są identyczne w każdej konfiguracji?
Nie. Opcje zależą od odpowiednich ustaleń i wymagań projektu; nie należy ich kopiować do całego portfolio.
Rozpocznij dyskusję na temat konfiguracji, korzystając z rzeczywistej części
Udostępnij rysunki, obwiednię obrabianego przedmiotu, proces spawania, koncepcję osprzętu i ograniczenia dotyczące miejsca, aby EVST mogło określić punkt wyjścia dla zrobotyzowanego stanowiska spawalniczego.