
Robotyczna komórka do gratowania odlewów ciśnieniowych: komórki robotów, maszyny specjalnego przeznaczenia i szlifowanie metodą skanowania po ścieżce
Komórka do gratowania robotycznego to komórka wyposażona w narzędzia, w której robot przemieszcza wrzeciono lub głowicę szlifierską wokół odlewu zamocowanego do stałego uchwytu lub pozycjonera.
Omów swój przedmiot obrabiany →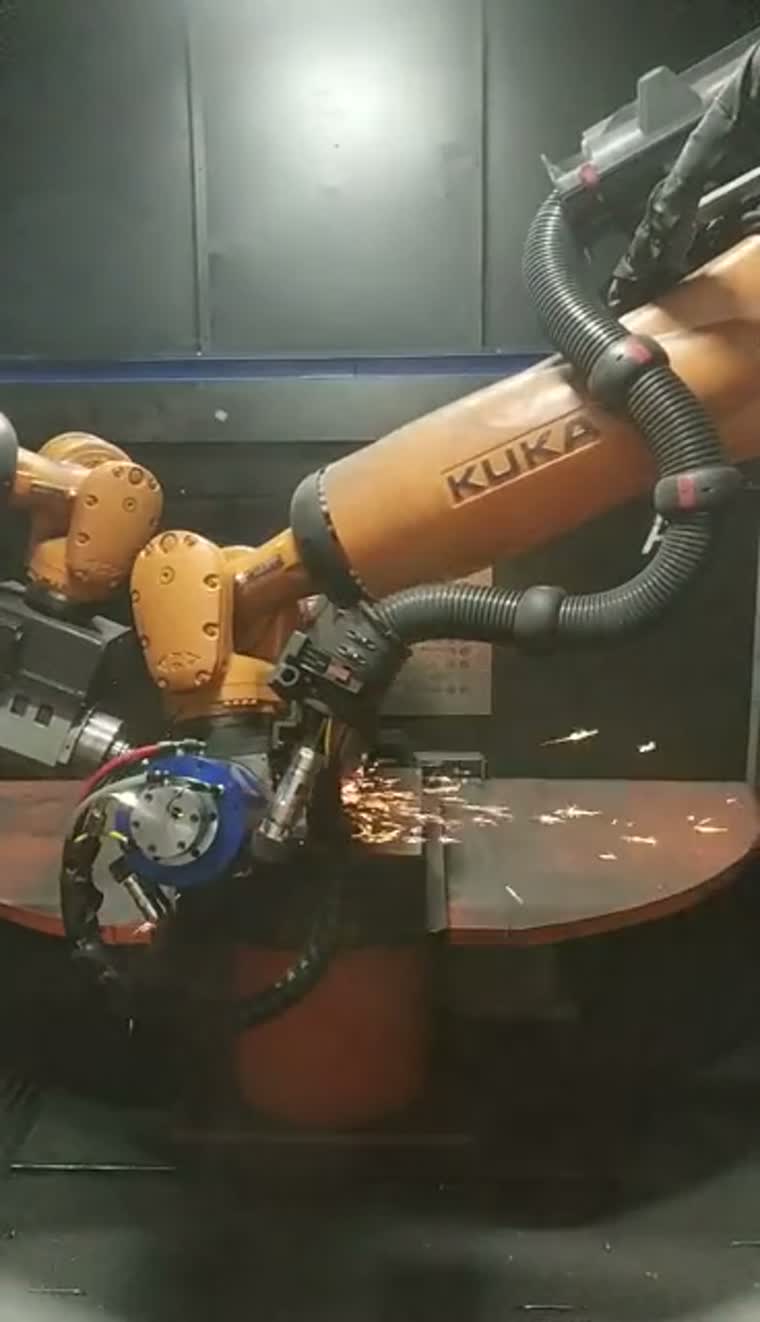
Zacznij od odlewu i jego ograniczeń
Typowe grupy obrabianych elementów obejmują bloki silników, głowice cylindrów, obudowy przekładni i obudowy silników. Dostęp do mocowania, luz toczenia i podejście do narzędzia determinują układ komórki.
Odlewy przychodzące mogą różnić się konturem i położeniem linii podziału. Przed wyborem sposobu transportu należy sprawdzić reprezentatywne odlewy, punkty odniesienia oprzyrządowania oraz obszary do obróbki.
Maksymalna masa przedmiotu obrabianego: na zapytanie.
Maksymalne wymiary przedmiotu obrabianego i zakres toczenia: na zapytanie.
Układ mocowany za pomocą narzędzi może być odpowiedni do przedmiotów obrabianych, które trudno przenosić za pomocą stałych narzędzi wykańczających; decyzja o sposobie przenoszenia zależy również od dostępu i mocowania.
Układy komórek, opcje kontroli siły i odsysanie pyłuKonfiguracje komórek i dostęp do narzędzi
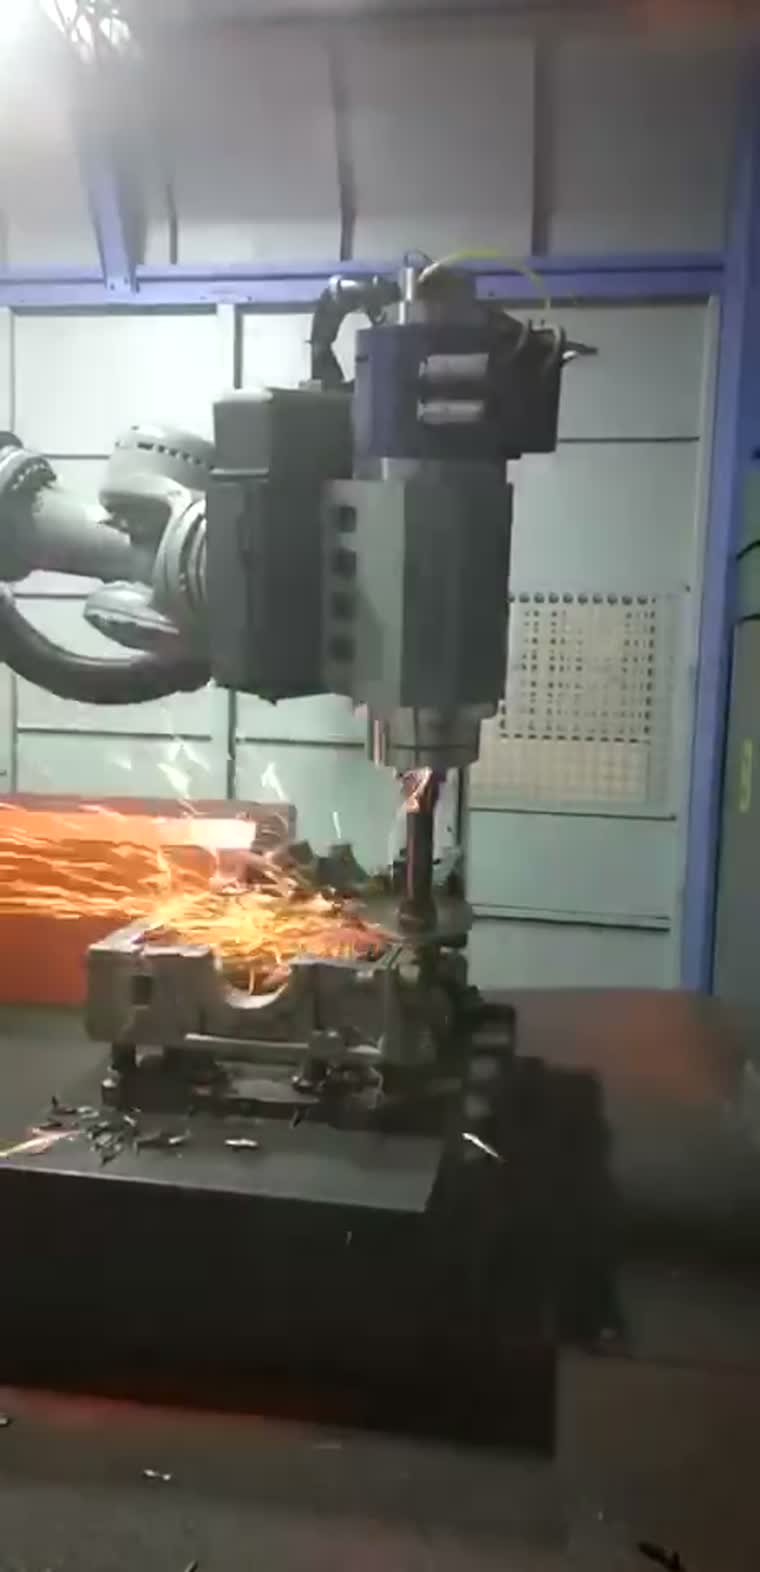
Konfiguracje komórek łączą narzędzie obsługiwane przez robota ze stałym uchwytem, pozycjonerem lub naprzemiennym stołem obrotowym. Podejście narzędzia i dostęp do odlewu prowadzą do układu.
Opcje ruchomego wrzeciona, automatycznej wymiany narzędzi i magazynu narzędzi można określić w zależności od wymaganych operacji i rodzaju obrabianych przedmiotów.
Kontrolowany zakres siły nacisku: na żądanie.
Układy komórek, opcje kontroli siły i odsysanie pyłuObudowy odlewane ciśnieniowo
Proces gratowania pozwala na usunięcie wypływek, linii podziału i pozostałości wlewków na odlewanych obudowach; kształt procesu zależy od zmienności materiału i dostępu do narzędzia.
Silniki i układ napędowy
Bloki silników i głowice cylindrów mogą wymagać różnych narzędzi do krawędzi zewnętrznych i otworów bocznych, przy czym konieczne jest lokalizowanie wizji i wymiana narzędzi, gdy wymaga tego proces.
Części samochodowe i motocyklowe
Rodziny odlewanych komponentów można oceniać pod kątem stanowiska robota lub dedykowanej maszyny, biorąc pod uwagę wspólność osprzętu i częstotliwość zmian produktu.
Produkcja silników
Gratowanie obudowy silnika to typowy przykład zastosowania robota i dedykowanej maszyny, przy czym dla każdej rodziny obudów definiowany jest punkt mocowania i dostęp do krawędzi.
Komórka robota kontra maszyna specjalnego przeznaczenia
| Rodzina przedmiotów obrabianych | Konfiguracja | Osie i pozycje | Elastyczność zmian | Mieszanka produkcyjna |
|---|---|---|---|---|
| Duże odlewane obudowy | Komórka robota | Przegubowy ruch narzędzia; przedmiot obrabiany stały lub pozycjonowany | Zmiany narzędzi i osprzętu dla różnych obudów | Rodziny mieszane o zróżnicowanych cechach |
| Powtarzające się rodziny komponentów odlewanych | Maszyna specjalnego przeznaczenia | Osie skoordynowane; pozycje pojedyncze lub naprzemienne | Dedykowane urządzenia z zaplanowanymi zmianami | Powtarzane przebiegi w ramach określonej rodziny |
| Małe elementy konturowe | Maszyna specjalnego przeznaczenia | Współrzędne osie i indeksowane pozycje | Zmiany narzędzi w zakresie obsługiwanych komponentów | Powtarzające się zadania przetwarzania konturów |
| Komponenty średnie i duże | Maszyna specjalnego przeznaczenia | Układy liniowe lub obrotowo-indeksowane | Osprzęt specyficzny dla danej części i konfiguracja procesu | Zdefiniowane sekwencje przetwarzania |
Przewiń poziomo, aby porównać wszystkie pola.
Maszyny specjalistyczne na poziomie rozwiązań
Maszyny specjalnego przeznaczenia zapewniają skoordynowany ruch narzędzi z pojedynczymi, naprzemiennymi lub indeksowanymi pozycjami obróbki. Są one oceniane na poziomie rozwiązania, w oparciu o rodzinę części i układ oprzyrządowania.
Przykładowe elementy obrabiane to obudowy telefonów, moduły kamer, obudowy dekoderów telewizji kablowej, klamki do drzwi i plastikowe elementy samochodowe.
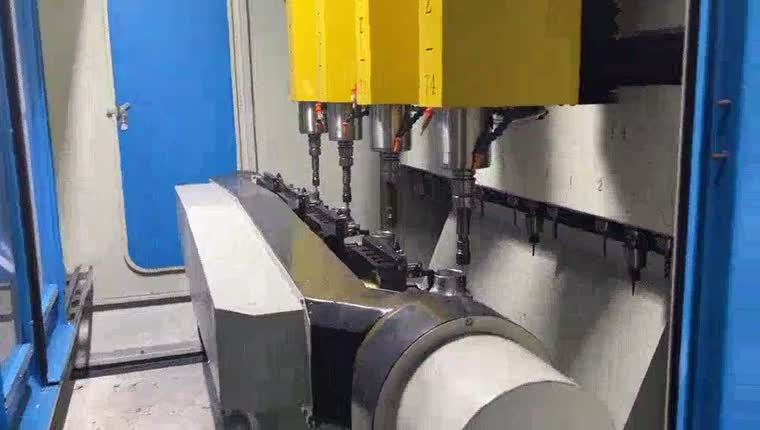
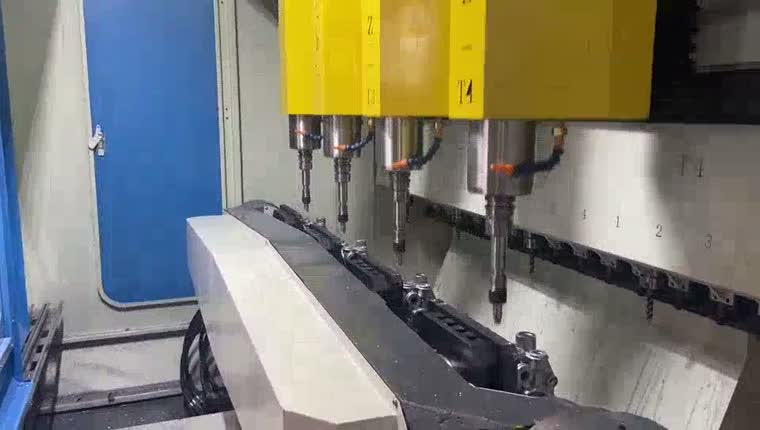
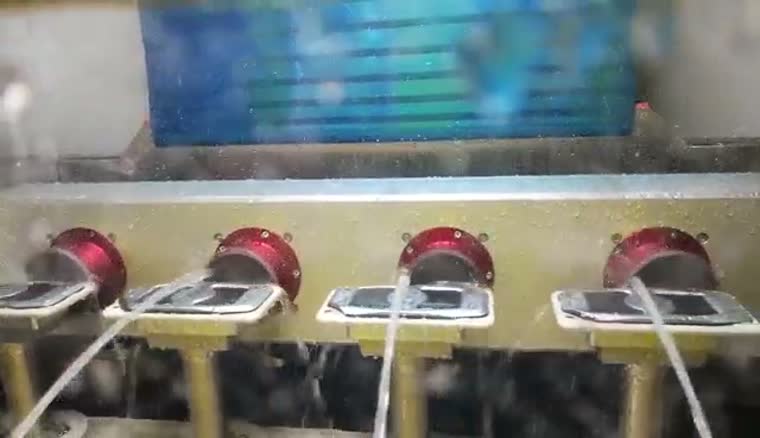
Dostępna jest metoda obróbki na mokro, odpowiednia do zadań wykańczania konturów, wykorzystująca ciecz wokół narzędzia i uchwyty obrotowe. Odpowiedniość zależy od materiału i wymaganego wykończenia.
W przypadku elementów osi należy wziąć pod uwagę przejście od spawania do gratowania podczas planowania kolejności montażu i obróbki.
Spawanie osi i obróbka po spawaniuSzlifowanie EVST Scan-to-Path
Technologia EVST Scan-to-Path Grinding generuje ścieżkę szlifowania na podstawie zeskanowanych konturów obrabianego przedmiotu w zdefiniowanych obszarach obróbki. Nie eliminuje to konieczności definiowania procesu, sprawdzania poprawności oprzyrządowania ani sprawdzania gotowego elementu.
W przypadku robota szlifierskiego z możliwością programowania, zamierzona redukcja polega na ręcznym uczeniu ścieżki punkt po punkcie. Nadal konieczne jest ustalenie wyboru narzędzi, zakresu skanowania, granic procesu i kryteriów akceptacji.
Omów swój przedmiot obrabiany →Od zeskanowanego konturu do wykonania
Zeskanuj przedmiot obrabiany, zidentyfikuj kontur w zdefiniowanym obszarze obróbki i wygeneruj ścieżkę do wykonania przez robota. Ścieżka musi zostać sprawdzona pod kątem dostępu do oprzyrządowania i wybranego narzędzia.
Przechwyć kontur przedmiotu obrabianego w wybranym obszarze.
Zidentyfikuj krawędź obróbki i wygeneruj ścieżkę narzędzia.
Wykonaj sprawdzoną ścieżkę za pomocą wybranego narzędzia kontaktowego.
Schemat koncepcyjny · Kroki wymagają walidacji przedmiotu obrabianego i komórki.
Wykonywanie sterowane siłą obsługuje kontakt podczas generowanej ścieżki; opcje sterowania siłą i ich specyfikacje są wybierane przy użyciu szerszej konfiguracji komórki.
Układy komórek, opcje kontroli siły i odsysanie pyłuWizja trójwymiarowa i ścieżki adaptacyjne
Trójwymiarowe obrazowanie i przetwarzanie pozwala na stworzenie reprezentacji przedmiotu obrabianego i dostosowanie ścieżki do zmian przestrzennych. Przetwarzanie bez użycia CAD jest opcjonalne, gdzie kontur i proces można określić na podstawie skanu; kontrola produktu jest również opcjonalna.
Czas trwania skanowania przy uzgodnionym zasięgu i warunkach testowych: na zapytanie.
Dokładność skanowania przy uzgodnionym materiale, geometrii i warunkach testowych: na zapytanie.
Detekcja laserowa i kompensacja odchyleń
Detekcja laserowa punktowa pozwala porównać aktualną część z poprzednią i skompensować zmiany położenia na linii podziału. Porównanie to dotyczy odchyleń między częściami, a nie odchyleń od modelu CAD.
Laserowy pomiar wystawania spoiny pozwala na kompensację położenia i koordynację z narzędziem wykańczającym podczas obróbki ściegu spoiny. Strategia pomiaru i usuwania spoiny musi być dostosowana do rodzaju spoiny.
Programowanie i symulacja offline
Programowanie offline przygotowuje ścieżkę robota oddalając go od komórki. Kontrola kolizji i symulacja kodu są weryfikowane przed wygenerowaniem przez postprocesor programu specyficznego dla kontrolera.
Zdefiniuj narzędzie, osprzęt i ścieżkę robota.
Przeanalizuj kolizje i przeprowadź symulację programu.
Wyprowadź kod kontrolera, a następnie przeprowadź walidację w komórce.
Schemat koncepcyjny · Kroki wymagają walidacji przedmiotu obrabianego i komórki.
Symulacja wspomaga przygotowania; program robota, geometria narzędzi i osprzęt nadal wymagają walidacji w rzeczywistej komórce.
Szlifowanie po spawaniu i szlifowanie spoin
Robotyczne szlifowanie spoin może wykorzystywać głowicę wykańczającą zamocowaną na aluminiowej ramie, zamocowaną na ramie robota. Uchwyt zapewnia dostęp do spoiny, podczas gdy narzędzie porusza się wybraną ścieżką usuwania.
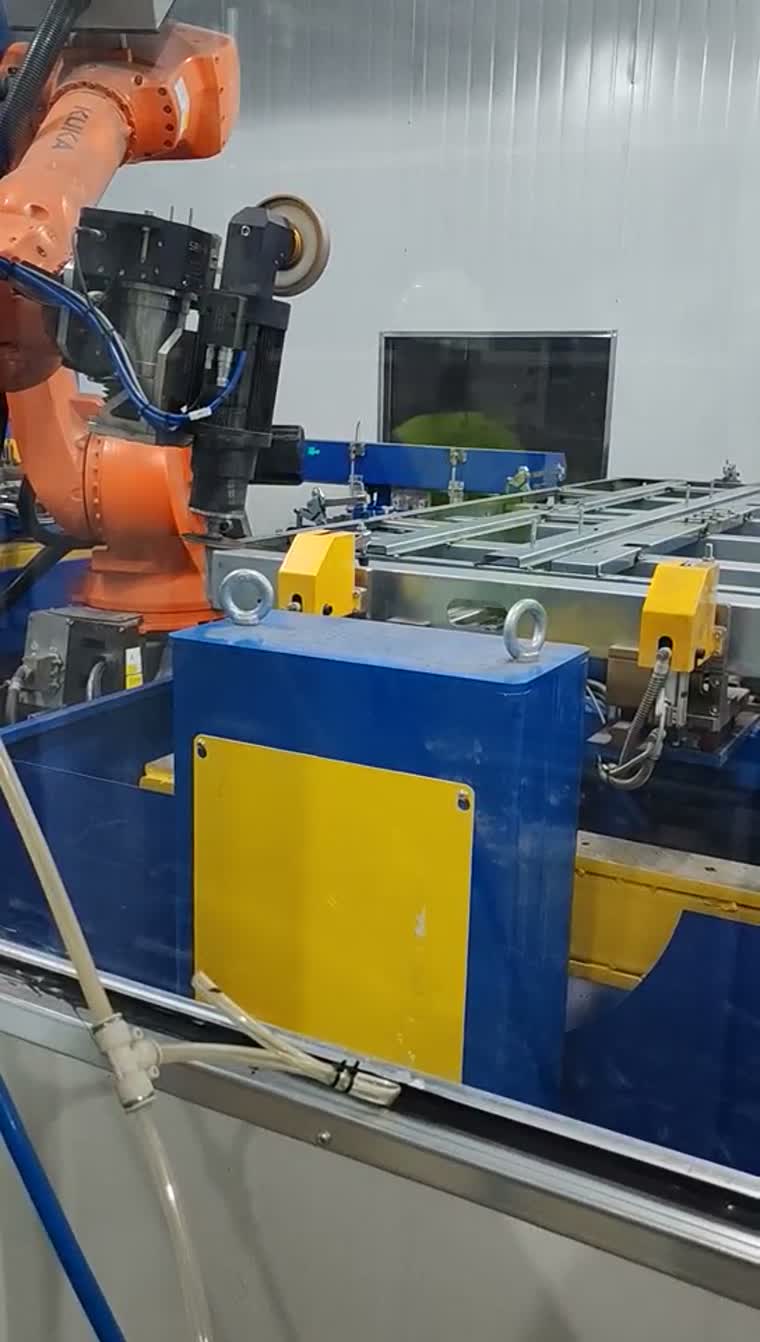
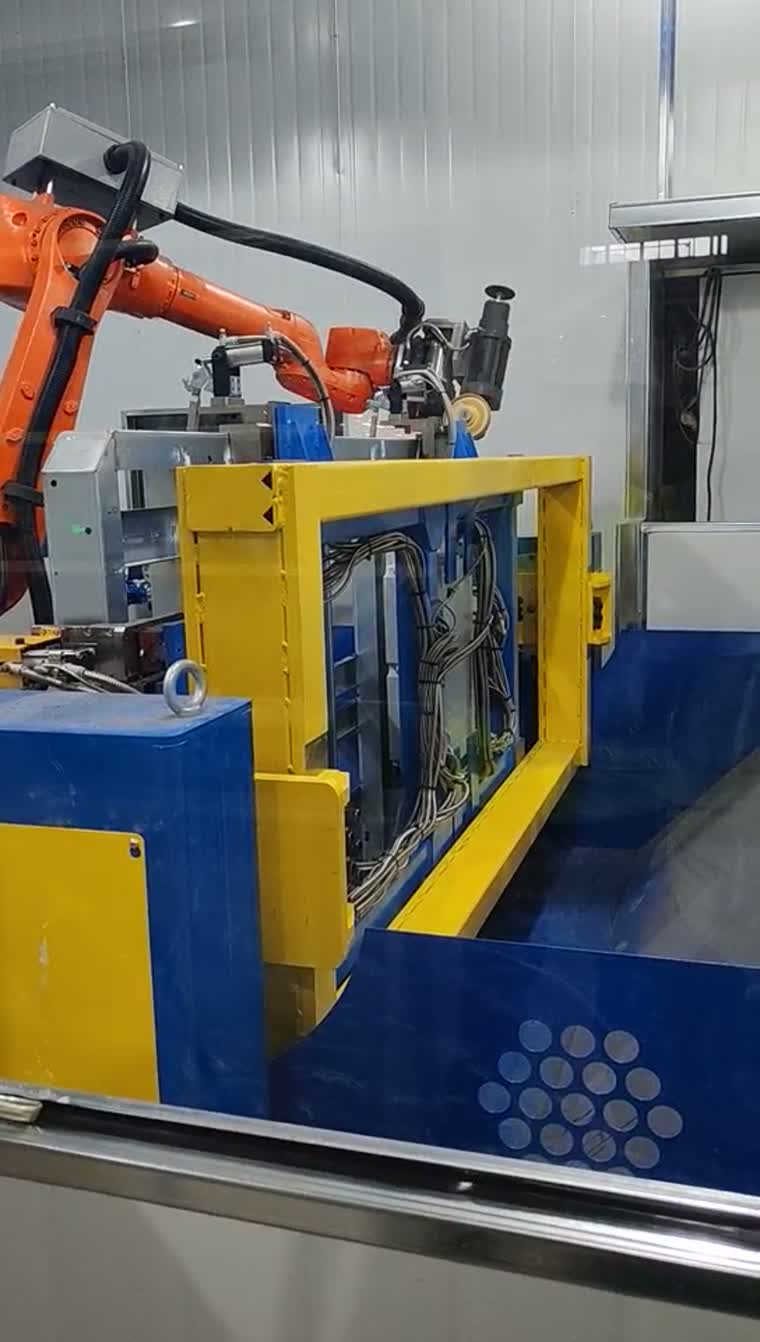
Wykańczanie metodą tarciowo-mieszająco-spawania pojemników akumulatorowych jest procesem powiązanym, który ma własne wymagania dotyczące osprzętu i procesu.
Wykańczanie tacek na baterie i powiązane z tym opcje procesówTypowe zastosowania i zakres integracji
Typowe zastosowania obejmują czyszczenie krawędzi obudowy odlewu, gratowanie elementów silnika oraz wykańczanie spoin ramy. Zakres dostawy jest definiowany w oparciu o oprzyrządowanie, narzędzia, integrację robotów i walidację procesów.
Interfejsy załadunku i rozładunku są definiowane za pomocą urządzeń nadrzędnych i odbiorczych.
Udostępnij reprezentatywne elementy obrabiane, krawędzie lub spoiny do obróbki, dane dotyczące osprzętu i kryteria akceptacji, aby rozpocząć przegląd konfiguracji.
Pytania przed wyborem komórki gratującej
Co tak naprawdę oznacza „bez programowania” — brak nauczania lub brak modelu CAD?
Oznacza to generowanie ścieżki procesu na podstawie wykrytych konturów, co pozwala ograniczyć konieczność uczenia punkt po punkcie. Praca bez modelu CAD produktu jest opcjonalna; osprzęt, narzędzia i akceptacja procesu nadal wymagają walidacji.
W jaki sposób generowana jest ścieżka narzędzia, gdy odlew różni się w zależności od części?
Skanowanie identyfikuje odpowiedni kontur w zdefiniowanym obszarze przetwarzania. Generowanie ścieżki wykorzystuje ten kontur, a odpowiedni układ detekcji może kompensować różnice między częściami. Geometria poza zakresem wymaga przeglądu procesu.
Kiedy specjalistyczna maszyna do gratowania wygrywa z komórką robota?
Warto rozważyć zastosowanie dedykowanej maszyny, gdy rodziny części, oprzyrządowanie i sekwencje obróbki powtarzają się. Celę robota można rozważyć, gdy dostęp, podejście do narzędzia lub asortyment produktów wymagają innego układu; porównaj je na rzeczywistych elementach obrabianych.
Czy usuwanie zadziorów i szlifowanie po spawaniu mogą odbywać się w tej samej komórce?
Można je uwzględnić w ramach wspólnej koncepcji, jeśli osprzęt, dostęp do narzędzi i wymagania procesowe są kompatybilne. Ich połączenie jest decyzją projektową, a nie standardową funkcjonalnością zakładaną dla każdego układu.
Jakie narzędzia są potrzebne do produkcji mieszanej?
Najpierw zdefiniuj operacje i wymagane narzędzia dla każdej rodziny części. Następnie, uwzględniając te elementy, można skonfigurować automatyczną wymianę narzędzi i magazyn narzędzi, w tym kontrolę dostępu i odstępów między narzędziami.
Czy generowanie ścieżki wizji można dostosować do istniejącej komórki?
Możliwość modernizacji jest oceniana indywidualnie. Przed zdefiniowaniem modernizacji należy sprawdzić interfejsy robota-kontroler, dostęp do skanowania, kalibrację, geometrię narzędzia i kompatybilność osprzętu; sama demonstracja skanowania nie gwarantuje kompatybilności ogniwa.