
Roboty przemysłowe Kawasaki: modele i przewodnik wyboru
Porównaj rodziny robotów Kawasaki do zastosowań ogólnych, takich jak przenoszenie, spawanie, paletyzacja, praca z dużym udźwigiem i praca w układzie równoległym. Najpierw wybierz rodzinę robotów, a następnie sprawdź wymagania dotyczące udźwigu, zasięgu, obciążenia nadgarstka, montażu i sterowania.
Jak wybrać rodzinę robotów Kawasaki
Rodziny Kawasaki są podzielone według różnych procesów i klas obciążenia. Wybierz rodzinę według zadania przed porównaniem nominalnego udźwigu i zasięgu, ponieważ ograniczenia nadgarstka, montaż, wymagania środowiskowe i wymagania dotyczące kontrolera mogą zmienić ostateczny wybór.
Porównaj modele robotów Kawasaki według rodziny
Filtruj według modelu, rodziny, osi, udźwigu i zasięgu po wybraniu kategorii procesu. Użyj pól obciążenia nadgarstka, mocowania, środowiska i kontrolera, aby odróżnić kandydatów, którzy wyglądają podobnie tylko pod względem udźwigu.
| Obraz | Model | Rodzina robotów | Osie | Ładunek | Maksymalny zasięg / zakres ruchu | Powtarzalność | Masa | Montowanie | Zastosowanie | ochrona | Zakres stawu / maksymalna prędkość | Dopuszczalne obciążenie nadgarstka | Środowisko instalacji | Kontroler / zasilanie | Specjalna wydajność | Następna akcja |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
 | RS003N | Roboty ogólnego przeznaczenia serii R | 6 | 3 kg | 620 mm | ± 0.02 mm | 20 kg | Podłoga, Sufit | Montaż, obsługa, uszczelnianie, obsługa maszyn, szlifowanie i gratowanie | IP54 lub równoważny | Zakres - JT1 ±160°;JT2 +150° do -60°;JT3 +120° do -150°;JT4 ±360°;JT5 ±135°;JT6 ±360° |Maksymalna prędkość — JT1 360°/s;JT2 250°/s;JT3 225°/s;JT4 540°/s;JT5 225°/s;JT6 540°/s | Chwila — JT4 5.8 N·m;JT5 5.8 N·m;JT6 2.9 N·m |Bezwładność — JT4 0.12 kg·m²;JT5 0.12 kg·m²;JT6 0.03 kg·m² | 0 - 45 °C;35 -% 85(Nie dopuszcza się rosy ani szronu) | F60/2.0 kVA | / | Poproś o ten model |
 | RS007N | Roboty ogólnego przeznaczenia serii R | 6 | 7 kg | 730 mm | ± 0.02 mm | 35 kg | Podłoga, Sufit | Montaż, obsługa, uszczelnianie, obsługa maszyn, szlifowanie i gratowanie | Nadgarstek: IP67 lub równoważny Osie bazowe: IP65 lub równoważny | Zakres - JT1 ±180°;JT2 ±135°;JT3 ±155°;JT4 ±200°;JT5 ±125°;JT6 ±360° |Maksymalna prędkość — JT1 470°/s;JT2 380°/s;JT3 520°/s;JT4 550°/s;JT5 550°/s;JT6 1,000°/s | Chwila — JT4 17 N·m;JT5 17 N·m;JT6 10 N·m |Bezwładność — JT4 0.5 kg·m²;JT5 0.5 kg·m²;JT6 0.2 kg·m² | 0 - 45 °C;35 -% 85(Nie dopuszcza się rosy ani szronu) | F60/2.0 kVA | / | Poproś o ten model |
 | RS007L | Roboty ogólnego przeznaczenia serii R | 6 | 7 kg | 930 mm | ± 0.03 mm | 36 kg | Podłoga, sufit, ściana | Montaż, obsługa, uszczelnianie, obsługa maszyn, szlifowanie i gratowanie | Nadgarstek: IP67 lub równoważny Osie bazowe: IP65 lub równoważny | Zakres - JT1 ±180°;JT2 ±135°;JT3 ±157°;JT4 ±200°;JT5 ±125°;JT6 ±360° |Maksymalna prędkość — JT1 370°/s;JT2 310°/s;JT3 410°/s;JT4 550°/s;JT5 550°/s;JT6 1,000°/s | Chwila — JT4 17 N·m;JT5 17 N·m;JT6 10 N·m |Bezwładność — JT4 0.5 kg·m²;JT5 0.5 kg·m²;JT6 0.2 kg·m² | 0 - 45 °C;35 -% 85(Nie dopuszcza się rosy ani szronu) | F60/2.0 kVA | / | Poproś o ten model |
 | RS013N | Roboty ogólnego przeznaczenia serii R | 6 | 13 kg | 1,460 mm | ± 0.03 mm | 170 kg | Podłoga, Sufit | Montaż, obsługa, uszczelnianie, obsługa maszyn, szlifowanie i gratowanie | IP67 lub równoważny | Zakres - JT1 ±180°;JT2 +138° do -105°;JT3 +135° do -159°;JT4 ±200°;JT5 ±125°;JT6 ±360° |Maksymalna prędkość — JT1 265°/s;JT2 250°/s;JT3 265°/s;JT4 475°/s;JT5 475°/s;JT6 730°/s | Chwila — JT4 26 N·m;JT5 26 N·m;JT6 10 N·m |Bezwładność — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0 - 45 °C;35 -% 85(Nie dopuszcza się rosy ani szronu) | F60/2.0 kVA, F01/5.6 kVA | / | Poproś o ten model |
 | RS015X | Roboty ogólnego przeznaczenia serii R | 6 | 15 kg | 3,150 mm | ± 0.06 mm | 545 kg | Podłoga, Sufit | Montaż, obsługa, uszczelnianie, obsługa maszyn, szlifowanie i gratowanie | Nadgarstek: IP67 lub równoważny Osie bazowe: IP65 lub równoważny | Zakres - JT1 ±180°;JT2 +140° do -105°;JT3 +135° do -155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |Maksymalna prędkość — JT1 180°/s;JT2 180°/s;JT3 200°/s;JT4 410°/s;JT5 360°/s;JT6 610°/s | Chwila — JT4 34 N·m;JT5 34 N·m;JT6 22 N·m |Bezwładność — JT4 0.8 kg·m²;JT5 0.8 kg·m²;JT6 0.25 kg·m² | 0 - 45 °C;35 -% 85(Nie dopuszcza się rosy ani szronu) | F02/7.5 kVA | / | Poproś o ten model |
 | RS020N | Roboty ogólnego przeznaczenia serii R | 6 | 20 kg | 1,725 mm | ± 0.04 mm | 230 kg | Podłoga, Sufit | Montaż, obsługa, uszczelnianie, obsługa maszyn, szlifowanie i gratowanie | IP67 lub równoważny | Zakres - JT1 ±180°;JT2 +155° do -105°;JT3 +150° do -163°;JT4 ±270°;JT5 ±145°;JT6 ±360° |Maksymalna prędkość — JT1 190°/s;JT2 205°/s;JT3 210°/s;JT4 400°/s;JT5 360°/s;JT6 610°/s | Chwila — JT4 45 N·m;JT5 45 N·m;JT6 29 N·m |Bezwładność — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0 - 45 °C;35 -% 85(Nie dopuszcza się rosy ani szronu) | F02/7.5 kVA | / | Poproś o ten model |
 | RS025N | Roboty ogólnego przeznaczenia serii R | 6 | 25 kg | 1,885 mm | ± 0.04 mm | 270 kg | piętro | Montaż, obsługa, uszczelnianie, obsługa maszyn, szlifowanie i gratowanie | IP67 lub równoważny | Zakres - JT1 ±180°;JT2 +131° do -100°;JT3 +145° do -161°;JT4 ±270°;JT5 ±145°;JT6 ±360° |Maksymalna prędkość — JT1 215°/s;JT2 215°/s;JT3 270°/s;JT4 420°/s;JT5 420°/s;JT6 780°/s | Chwila — JT4 60 N·m;JT5 60 N·m;JT6 32 N·m |Bezwładność — JT4 2.6 kg·m²;JT5 2.6 kg·m²;JT6 1.3 kg·m² | 0 - 45 °C;35 -% 85(Nie dopuszcza się rosy ani szronu) | F02/7.5 kVA | / | Poproś o ten model |
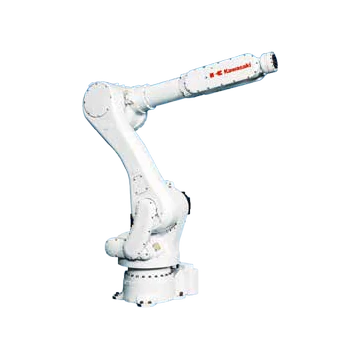 | RS030N | Roboty ogólnego przeznaczenia serii R | 6 | 30 kg | 2,100 mm | ± 0.06 mm | 555 kg | Podłoga, Sufit | Montaż, obsługa, uszczelnianie, obsługa maszyn, szlifowanie i gratowanie | Nadgarstek: IP67 lub równoważny Osie bazowe: IP65 lub równoważny | Zakres - JT1 ±180°;JT2 +140° do -105°;JT3 +135° do -155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |Maksymalna prędkość — JT1 180°/s;JT2 180°/s;JT3 185/185/160°/s;JT4 260/260/185°/s;JT5 260/260/165°/s;JT6 360/360/280°/s | Chwila — JT4 210/210/336 N·m;JT5 210/210/336 N·m;JT6 130/130/194 N·m |Bezwładność — JT4 16.8/28/34 kg·m²;JT5 16.8/28/34 kg·m²;JT6 6.6/11/13.7 kg·m² | 0 - 45 °C;35 -% 85(Nie dopuszcza się rosy ani szronu) | F02/7.5 kVA | / | Poproś o ten model |
| RS050N | Roboty ogólnego przeznaczenia serii R | 6 | 50 kg | 2,100 mm | ± 0.06 mm | 555 kg | Podłoga, Sufit | Montaż, obsługa, uszczelnianie, obsługa maszyn, szlifowanie i gratowanie | Nadgarstek: IP67 lub równoważny Osie bazowe: IP65 lub równoważny | Zakres - JT1 ±180°;JT2 +140° do -105°;JT3 +135° do -155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |Maksymalna prędkość — JT1 180°/s;JT2 180°/s;JT3 185/185/160°/s;JT4 260/260/185°/s;JT5 260/260/165°/s;JT6 360/360/280°/s | Chwila — JT4 210/210/336 N·m;JT5 210/210/336 N·m;JT6 130/130/194 N·m |Bezwładność — JT4 16.8/28/34 kg·m²;JT5 16.8/28/34 kg·m²;JT6 6.6/11/13.7 kg·m² | 0 - 45 °C;35 -% 85(Nie dopuszcza się rosy ani szronu) | F02/7.5 kVA | / | Poproś o ten model |
| RS080N | Roboty ogólnego przeznaczenia serii R | 6 | 80 kg | 2,100 mm | ± 0.06 mm | 555 kg | Podłoga, Sufit | Montaż, obsługa, uszczelnianie, obsługa maszyn, szlifowanie i gratowanie | Nadgarstek: IP67 lub równoważny Osie bazowe: IP65 lub równoważny | Zakres - JT1 ±180°;JT2 +140° do -105°;JT3 +135° do -155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |Maksymalna prędkość — JT1 180°/s;JT2 180°/s;JT3 185/185/160°/s;JT4 260/260/185°/s;JT5 260/260/165°/s;JT6 360/360/280°/s | Chwila — JT4 210/210/336 N·m;JT5 210/210/336 N·m;JT6 130/130/194 N·m |Bezwładność — JT4 16.8/28/34 kg·m²;JT5 16.8/28/34 kg·m²;JT6 6.6/11/13.7 kg·m² | 0 - 45 °C;35 -% 85(Nie dopuszcza się rosy ani szronu) | F02/7.5 kVA | / | Poproś o ten model |
 | BXP110S | Roboty o dużym udźwigu BXP/BTP/BX/ZX/ZT | 6 | 110 kg | 1,634 mm | ± 0.06 mm | 700 kg | piętro | Montaż, obsługa i spawanie punktowe | Nadgarstek: IP67 lub równoważny Osie bazowe: IP54 lub równoważny | Zakres - JT1 ±160°;JT2 +120° do -65°;JT3 +90° do -81°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Maksymalna prędkość — JT1 140°/s;JT2 130°/s;JT3 170°/s;JT4 220°/s;JT5 185°/s;JT6 300°/s | Chwila — JT4 855 N·m;JT5 855 N·m;JT6 445 N·m |Bezwładność — JT4 90 kg·m²;JT5 90 kg·m²;JT6 50 kg·m² | 0 - 45 °C;35 -% 85(Nie dopuszcza się rosy ani szronu) | F02/7.5 kVA | / | Poproś o ten model |
 | BXP110L | Roboty o dużym udźwigu BXP/BTP/BX/ZX/ZT | 6 | 110 kg | 2,597 mm | ± 0.06 mm | 870 kg | piętro | Montaż, obsługa i spawanie punktowe | Nadgarstek: IP67 lub równoważny Osie bazowe: IP54 lub równoważny | Zakres - JT1 ±160°;JT2 +76° do -60°;JT3 +90° do -75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Maksymalna prędkość — JT1 140°/s;JT2 130°/s;JT3 135°/s;JT4 220°/s;JT5 200°/s;JT6 300°/s | Chwila — JT4 855 N·m;JT5 855 N·m;JT6 445 N·m |Bezwładność — JT4 90 kg·m²;JT5 90 kg·m²;JT6 50 kg·m² | 0 - 45 °C;35 -% 85(Nie dopuszcza się rosy ani szronu) | F02/7.5 kVA | / | Poproś o ten model |
 | BXP135X | Roboty o dużym udźwigu BXP/BTP/BX/ZX/ZT | 6 | 135 kg | 2,991 mm | ± 0.06 mm | 880 kg | piętro | Montaż, obsługa i spawanie punktowe | Nadgarstek: IP67 lub równoważny Osie bazowe: IP54 lub równoważny | Zakres - JT1 ±160°;JT2 +76° do -60°;JT3 +90° do -75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Maksymalna prędkość — JT1 140°/s;JT2 105°/s;JT3 140°/s;JT4 220°/s;JT5 200°/s;JT6 300°/s | Chwila — JT4 855 N·m;JT5 855 N·m;JT6 445 N·m |Bezwładność — JT4 90 kg·m²;JT5 90 kg·m²;JT6 50 kg·m² | 0 - 45 °C;35 -% 85(Nie dopuszcza się rosy ani szronu) | F02/7.5 kVA | / | Poproś o ten model |
 | BTP210L | Roboty o dużym udźwigu BXP/BTP/BX/ZX/ZT | 6 | 210 kg | 3,151 mm | ± 0.08 mm | 1030 kg | Półka | Montaż, obsługa i spawanie punktowe | Nadgarstek: IP67 lub równoważny Osie bazowe: IP54 lub równoważny | Zakres - JT1 ±160°;JT2 +80° do -130°;JT3 +90° do -75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Maksymalna prędkość — JT1 115°/s;JT2 90°/s;JT3 115°/s;JT4 140°/s;JT5 135°/s;JT6 240°/s | Chwila — JT4 1,380 N·m;JT5 1,380 N·m;JT6 600 N·m |Bezwładność — JT4 205 kg·m²;JT5 205 kg·m²;JT6 160 kg·m² | 0 - 45 °C;35 -% 85(Nie dopuszcza się rosy ani szronu) | F02/7.5 kVA | / | Poproś o ten model |
 | BX100S | Roboty o dużym udźwigu BXP/BTP/BX/ZX/ZT | 6 | 100 kg | 1,634 mm | ± 0.06 mm | 720 kg | piętro | Montaż, obsługa i spawanie punktowe | Nadgarstek: IP67 lub równoważny Osie bazowe: IP54 lub równoważny | Zakres - JT1 ±160°;JT2 +120° do -65°;JT3 +90° do -81°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Maksymalna prędkość — JT1 135°/s;JT2 125°/s;JT3 155°/s;JT4 200°/s;JT5 160°/s;JT6 300°/s | Chwila — JT4 830 N·m;JT5 830 N·m;JT6 441 N·m |Bezwładność — JT4 60 kg·m²;JT5 60 kg·m²;JT6 30 kg·m² | 0 - 45 °C;35 -% 85(Nie dopuszcza się rosy ani szronu) | F02/7.5 kVA | / | Poproś o ten model |
| BX100N | Roboty o dużym udźwigu BXP/BTP/BX/ZX/ZT | 6 | 100 kg | 2,200 mm | ± 0.06 mm | 740 kg | piętro | Montaż, obsługa i spawanie punktowe | Nadgarstek: IP67 lub równoważny Osie bazowe: IP54 lub równoważny | Zakres - JT1 ±160°;JT2 +120° do -65°;JT3 +90° do -77°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Maksymalna prędkość — JT1 135°/s;JT2 110°/s;JT3 140°/s;JT4 200°/s;JT5 200°/s;JT6 300°/s | Chwila — JT4 588.4 N·m;JT5 588.4 N·m;JT6 294.2 N·m |Bezwładność — JT4 60 kg·m²;JT5 60 kg·m²;JT6 30 kg·m² | 0 - 45 °C;35 -% 85(Nie dopuszcza się rosy ani szronu) | F02/7.5 kVA | / | Poproś o ten model |
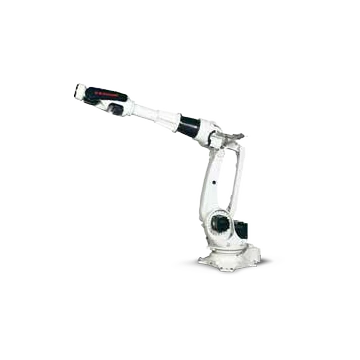 | BX100L | Roboty o dużym udźwigu BXP/BTP/BX/ZX/ZT | 6 | 100 kg | 2,597 mm | ± 0.06 mm | 930 kg | piętro | Montaż, obsługa i spawanie punktowe | Nadgarstek: IP67 lub równoważny Osie bazowe: IP54 lub równoważny | Zakres - JT1 ±160°;JT2 +76° do -60°;JT3 +90° do -75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Maksymalna prędkość — JT1 105°/s;JT2 130°/s;JT3 130°/s;JT4 200°/s;JT5 160°/s;JT6 300°/s | Chwila — JT4 830 N·m;JT5 830 N·m;JT6 441 N·m |Bezwładność — JT4 85 kg·m²;JT5 85 kg·m²;JT6 45 kg·m² | 0 - 45 °C;35 -% 85(Nie dopuszcza się rosy ani szronu) | F02/7.5 kVA | / | Poproś o ten model |
| BX200L | Roboty o dużym udźwigu BXP/BTP/BX/ZX/ZT | 6 | 200 kg | 2,597 mm | ± 0.06 mm | 1460 kg | piętro | Montaż, obsługa i spawanie punktowe | Nadgarstek: IP67 lub równoważny Osie bazowe: IP54 lub równoważny | Zakres - JT1 ±160°;JT2 +76° do -60°;JT3 +90° do -75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Maksymalna prędkość — JT1 105°/s;JT2 90°/s;JT3 100°/s;JT4 120°/s;JT5 120°/s;JT6 200°/s | Chwila — JT4 2,300 N·m;JT5 2,300 N·m;JT6 1,000 N·m |Bezwładność — JT4 240 kg·m²;JT5 240 kg·m²;JT6 200 kg·m² | 0 - 45 °C;35 -% 85(Nie dopuszcza się rosy ani szronu) | F02/7.5 kVA | / | Poproś o ten model |
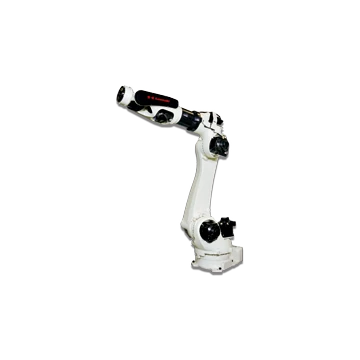 | BX130X | Roboty o dużym udźwigu BXP/BTP/BX/ZX/ZT | 6 | 130 kg | 2,991 mm | ± 0.06 mm | 920 kg | piętro | Montaż, obsługa i spawanie punktowe | Nadgarstek: IP67 lub równoważny Osie bazowe: IP54 lub równoważny | Zakres - JT1 ±180°;JT2 +76° do -60°;JT3 +76° do -60°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Maksymalna prędkość — JT1 105°/s;JT2 90°/s;JT3 130°/s;JT4 200°/s;JT5 160°/s;JT6 300°/s | Chwila — JT4 830 N·m;JT5 830 N·m;JT6 441 N·m |Bezwładność — JT4 85 kg·m²;JT5 85 kg·m²;JT6 45 kg·m² | 0 - 45 °C;35 -% 85(Nie dopuszcza się rosy ani szronu) | F02/7.5 kVA | / | Poproś o ten model |
| BX200X | Roboty o dużym udźwigu BXP/BTP/BX/ZX/ZT | 6 | 200 kg | 2,812 mm | ± 0.07 mm | 1460 kg | piętro | Montaż, obsługa i spawanie punktowe | Nadgarstek: IP67 lub równoważny Osie bazowe: IP54 lub równoważny | Zakres - JT1 ±180°;JT2 +76° do -60°;JT3 +90° do -120°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Maksymalna prędkość — JT1 125°/s;JT2 102°/s;JT3 85°/s;JT4 105°/s;JT5 110°/s;JT6 180°/s | Chwila — JT4 2,300 N·m;JT5 2,300 N·m;JT6 1,000 N·m |Bezwładność — JT4 240 kg·m²;JT5 240 kg·m²;JT6 200 kg·m² | 0 - 45 °C;35 -% 85(Nie dopuszcza się rosy ani szronu) | F02/7.5 kVA | / | Poproś o ten model |
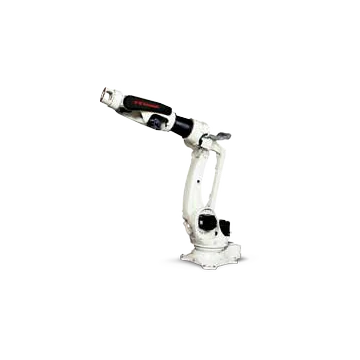 | BX300L | Roboty o dużym udźwigu BXP/BTP/BX/ZX/ZT | 6 | 300 kg | 2,812 mm | ± 0.07 mm | 1460 kg | piętro | Montaż, obsługa i spawanie punktowe | Nadgarstek: IP67 lub równoważny Osie bazowe: IP54 lub równoważny | Zakres - JT1 ±180°;JT2 +76° do -60°;JT3 +90° do -120°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Maksymalna prędkość — JT1 125°/s;JT2 102°/s;JT3 85°/s;JT4 105°/s;JT5 110°/s;JT6 180°/s | Chwila — JT4 2,300 N·m;JT5 2,300 N·m;JT6 1,000 N·m |Bezwładność — JT4 240 kg·m²;JT5 240 kg·m²;JT6 200 kg·m² | 0 - 45 °C;35 -% 85(Nie dopuszcza się rosy ani szronu) | F02/7.5 kVA | / | Poproś o ten model |
 | ZX130L | Roboty o dużym udźwigu BXP/BTP/BX/ZX/ZT | 6 | 130 kg | 2,951 mm | ± 0.3 mm | 1400 kg | piętro | Montaż, obsługa i spawanie punktowe | / | Zakres - JT1 ±180°;JT2 +75° do -60°;JT3 +250° do -120°;JT4 ±360°;JT5 ±130°;JT6 ±360° |Maksymalna prędkość — JT1 110°/s;JT2 110°/s;JT3 110°/s;JT4 140°/s;JT5 135°/s;JT6 230°/s | Chwila — JT4 735 N·m;JT5 735 N·m;JT6 421 N·m |Bezwładność — JT4 51.9 kg·m²;JT5 51.9 kg·m²;JT6 27.4 kg·m² | 0 - 45 °C;35 -% 85(Nie dopuszcza się rosy ani szronu) | E02/7.5 kVA | / | Poproś o ten model |
 | ZX165U | Roboty o dużym udźwigu BXP/BTP/BX/ZX/ZT | 6 | 165 kg | 2,651 mm | ± 0.3 mm | 1350 kg | piętro | Montaż, obsługa i spawanie punktowe | / | Zakres - JT1 ±180°;JT2 +75° do -60°;JT3 +250° do -120°;JT4 ±360°;JT5 ±130°;JT6 ±360° |Maksymalna prędkość — JT1 110°/s;JT2 110°/s;JT3 115°/s;JT4 140°/s;JT5 155°/s;JT6 260°/s | Chwila — JT4 911.4 N·m;JT5 911.4 N·m;JT6 450.8 N·m |Bezwładność — JT4 78.4 kg·m²;JT5 78.4 kg·m²;JT6 40.2 kg·m² | 0 - 45 °C;35 -% 85(Nie dopuszcza się rosy ani szronu) | E02/7.5 kVA | / | Poproś o ten model |
 | ZX200S | Roboty o dużym udźwigu BXP/BTP/BX/ZX/ZT | 6 | 200 kg | 2,651 mm | ± 0.3 mm | 1400 kg | piętro | Montaż, obsługa i spawanie punktowe | / | Zakres - JT1 ±180°;JT2 +75° do -60°;JT3 +250° do -120°;JT4 ±360°;JT5 ±130°;JT6 ±360° |Maksymalna prędkość — JT1 105°/s;JT2 110°/s;JT3 105°/s;JT4 120°/s;JT5 120°/s;JT6 200°/s | Chwila — JT4 1,274 N·m;JT5 1,274 N·m;JT6 686 N·m |Bezwładność — JT4 117.6 kg·m²;JT5 117.6 kg·m²;JT6 63.7 kg·m² | 0 - 45 °C;35 -% 85(Nie dopuszcza się rosy ani szronu) | E02/7.5 kVA | / | Poproś o ten model |
 | ZX300S | Roboty o dużym udźwigu BXP/BTP/BX/ZX/ZT | 6 | 300 kg | 2,501 mm | ± 0.3 mm | 1400 kg | piętro | Montaż, obsługa i spawanie punktowe | / | Zakres - JT1 ±180°;JT2 +75° do -60°;JT3 +250° do -120°;JT4 ±360°;JT5 ±130°;JT6 ±360° |Maksymalna prędkość — JT1 100°/s;JT2 85°/s;JT3 85°/s;JT4 90°/s;JT5 90°/s;JT6 150°/s | Chwila — JT4 1,715 N·m;JT5 1,715 N·m;JT6 862 N·m |Bezwładność — JT4 166.6 kg·m²;JT5 166.6 kg·m²;JT6 107.8 kg·m² | 0 - 45 °C;35 -% 85(Nie dopuszcza się rosy ani szronu) | E02/7.5 kVA | / | Poproś o ten model |
 | ZT165U | Roboty o dużym udźwigu BXP/BTP/BX/ZX/ZT | 6 | 165 kg | 3,230 mm | ± 0.3 mm | 1550 kg | Półka | Montaż, obsługa i spawanie punktowe | / | Zakres - JT1 ±180°;JT2 +60 - –75°;JT3 +165 - –95°;JT4 ±360°;JT5 ±130°;JT6 ±360° |Maksymalna prędkość — JT1 105°/s;JT2 105°/s;JT3 105°/s;JT4 135°/s;JT5 135°/s;JT6 210°/s | Chwila — JT4 911.4 N·m;JT5 911.4 N·m;JT6 450.8 N·m |Bezwładność — JT4 78.4 kg·m²;JT5 78.4 kg·m²;JT6 40.2 kg·m² | 0 - 45 °C;35 -% 85(Nie dopuszcza się rosy ani szronu) | E02/7.5 kVA | / | Poproś o ten model |
 | BA006N | Roboty spawalnicze łukowe BA/RA | 6 | 6 kg | 1,445 mm | ± 0.06 mm | 150 kg | Podłoga, Sufit | Spawanie łukowe | / | Zakres - JT1 ±165°;JT2 +150° do -90°;JT3 +90° do -175°;JT4 ±180°;JT5 ±135°;JT6 ±360° |Maksymalna prędkość — JT1 240°/s;JT2 240°/s;JT3 220°/s;JT4 430°/s;JT5 430°/s;JT6 650°/s | Chwila — JT4 12 N·m;JT5 12 N·m;JT6 3.75 N·m |Bezwładność — JT4 0.4 kg·m²;JT5 0.4 kg·m²;JT6 0.07 kg·m² | 0 - 45 °C;35 -% 85(Nie dopuszcza się rosy ani szronu) | F60/2.0 kVA, F01/5.6 kVA | / | Poproś o ten model |
 | BA006L | Roboty spawalnicze łukowe BA/RA | 6 | 6 kg | 2,036 mm | ± 0.08 mm | 160 kg | Podłoga, Sufit | Spawanie łukowe | / | Zakres - JT1 ±165°;JT2 +150° do -90°;JT3 +90° do -175°;JT4 ±180°;JT5 ±135°;JT6 ±360° |Maksymalna prędkość — JT1 210°/s;JT2 210°/s;JT3 220°/s;JT4 430°/s;JT5 430°/s;JT6 650°/s | Chwila — JT4 12 N·m;JT5 12 N·m;JT6 3.75 N·m |Bezwładność — JT4 0.4 kg·m²;JT5 0.4 kg·m²;JT6 0.07 kg·m² | 0 - 45 °C;35 -% 85(Nie dopuszcza się rosy ani szronu) | F60/2.0 kVA, F01/5.6 kVA | / | Poproś o ten model |
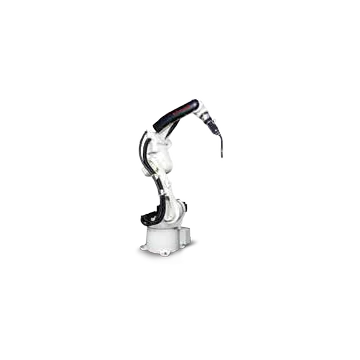 | BA013N | Roboty spawalnicze łukowe BA/RA | 6 | 13 kg | 1,492 mm | ± 0.04 mm | 260 kg | piętro | Spawanie łukowe | / | Zakres - JT1 ±165°;JT2 +150° do -95°;JT3 +90° do -185°;JT4 ±200°;JT5 ±135°;JT6 ±360° |Maksymalna prędkość — JT1 265°/s;JT2 250°/s;JT3 265°/s;JT4 470°/s;JT5 475°/s;JT6 730°/s | Chwila — JT4 26 N·m;JT5 26 N·m;JT6 10 N·m |Bezwładność — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0 - 45 °C;25 -% 85(Nie dopuszcza się rosy ani szronu) | F01/5.6 kVA | / | Poproś o ten model |
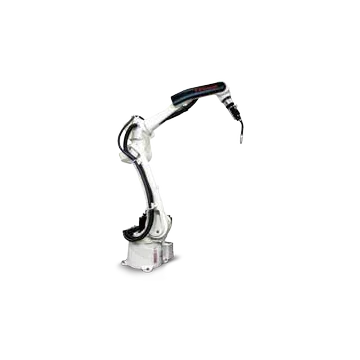 | BA013L | Roboty spawalnicze łukowe BA/RA | 6 | 13 kg | 2,093 mm | ± 0.06 mm | 280 kg | piętro | Spawanie łukowe | / | Zakres - JT1 ±165°;JT2 +150° do -95°;JT3 +90° do -185°;JT4 ±200°;JT5 ±135°;JT6 ±360° |Maksymalna prędkość — JT1 215°/s;JT2 215°/s;JT3 270°/s;JT4 440°/s;JT5 475°/s;JT6 730°/s | Chwila — JT4 26 N·m;JT5 26 N·m;JT6 10 N·m |Bezwładność — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0 - 45 °C;25 -% 85(Nie dopuszcza się rosy ani szronu) | F02/7.5 kVA | / | Poproś o ten model |
 | RA005L | Roboty spawalnicze łukowe BA/RA | 6 | 5 kg | 903 mm | ± 0.03 mm | 37 kg | Podłoga, Sufit | Spawanie łukowe | / | Zakres - JT1 ±180°;JT2 +135° do -80°;JT3 +118° do -172°;JT4 ±360°;JT5 ±145°;JT6 ±360° |Maksymalna prędkość — JT1 300°/s;JT2 300°/s;JT3 300°/s;JT4 460°/s;JT5 460°/s;JT6 740°/s | Chwila — JT4 12.3 N·m;JT5 12.3 N·m;JT6 7 N·m |Bezwładność — JT4 0.4 kg·m²;JT5 0.4 kg·m²;JT6 0.12 kg·m² | 0 - 45 °C;35 -% 85(Nie dopuszcza się rosy ani szronu) | F60/2.0 kVA | / | Poproś o ten model |
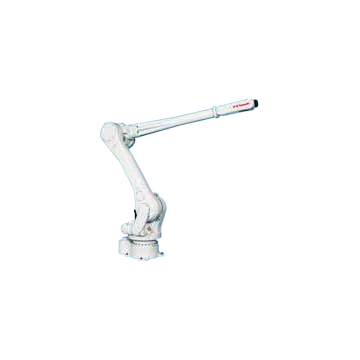 | RA015X | Roboty spawalnicze łukowe BA/RA | 6 | 15 kg | 3,150 mm | ± 0.06 mm | 545 kg | Podłoga, Sufit | Spawanie łukowe | / | Zakres - JT1 ±180°;JT2 +140° do -105°;JT3 +135° do -155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |Maksymalna prędkość — JT1 180°/s;JT2 180°/s;JT3 200°/s;JT4 410°/s;JT5 360°/s;JT6 610°/s | Chwila — JT4 34 N·m;JT5 34 N·m;JT6 22 N·m |Bezwładność — JT4 0.8 kg·m²;JT5 0.8 kg·m²;JT6 0.25 kg·m² | 0 - 45 °C;35 -% 85(Nie dopuszcza się rosy ani szronu) | F02/7.5 kVA | / | Poproś o ten model |
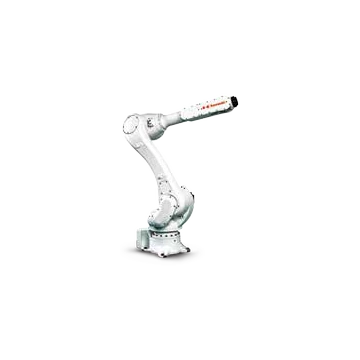 | RA020N | Roboty spawalnicze łukowe BA/RA | 6 | 20 kg | 1,725 mm | ± 0.04 mm | 230 kg | Podłoga, Sufit | Spawanie łukowe | / | Zakres - JT1 ±180°;JT2 +155° do -105°;JT3 +150° do -163°;JT4 ±270°;JT5 ±145°;JT6 ±360° |Maksymalna prędkość — JT1 190°/s;JT2 205°/s;JT3 210°/s;JT4 400°/s;JT5 360°/s;JT6 610°/s | Chwila — JT4 45 N·m;JT5 45 N·m;JT6 29 N·m |Bezwładność — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0 - 45 °C;35 -% 85(Nie dopuszcza się rosy ani szronu) | F01/5.6 kVA | / | Poproś o ten model |
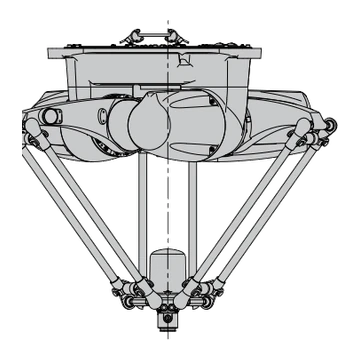 | YF002N | Roboty delta YF | 4 | 2 kg | Φ600 × H200 mm | ± 0.04 mm | 60 kg | Sufit | Montaż i obsługa | IP65 lub równoważny | / | / | 10 - 35 °C;35 -% 85(Nie dopuszcza się rosy ani szronu) | F01/5.6 kVA | Powtarzalność kątowa ±0.1;Czas cyklu *2 (ładunek) 0.3 s (0.5 kg), 0.36 s(2kg) | Poproś o ten model |
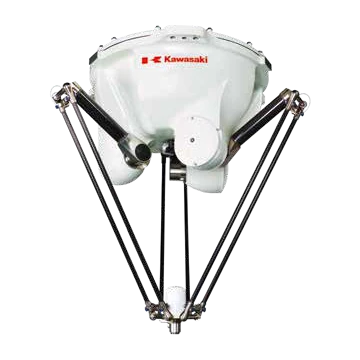 | YF003N | Roboty delta YF | 4 | 3 kg | Φ1300 × H500 mm | ± 0.1 mm | 145 kg | Sufit | Montaż i obsługa | IP65 lub równoważny | / | / | 0 - 45 °C;35 -% 85(Nie dopuszcza się rosy ani szronu) | F01/5.6 kVA | Powtarzalność kątowa ±0.1;Czas cyklu *2 (ładunek) 0.27 s (1 kg), 0.45 s(3kg) | Poproś o ten model |
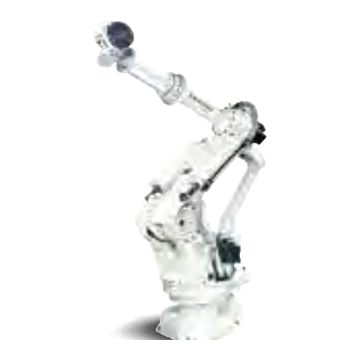 | MX350L | Roboty MX/MT/MG o bardzo dużych rozmiarach | 6 | 360 kg | 3,018 mm | ± 0.1 mm | 2800 kg | piętro | Obsługa i konserwacja maszyn | / | Zakres - JT1 ±180°;JT2 +90° do -45°;JT3 +20° do -115°;JT4 ±360°;JT5 ±110°;JT6 ±360° |Maksymalna prędkość — JT1 80°/s;JT2 70°/s;JT3 70°/s;JT4 80°/s;JT5 80°/s;JT6 120°/s | Chwila — JT4 2,740 N·m;JT5 2,740 N·m;JT6 1,960 N·m |Bezwładność — JT4 400 kg·m²;JT5 400 kg·m²;JT6 259 kg·m² | 0 - 45 °C;35 -% 85(Nie dopuszcza się rosy ani szronu) | F02/7.5 kVA | / | Poproś o ten model |
 | MX420L | Roboty MX/MT/MG o bardzo dużych rozmiarach | 6 | 420 kg | 2,778 mm | ± 0.1 mm | 2800 kg | piętro | Obsługa i konserwacja maszyn | / | Zakres - JT1 ±180°;JT2 +90° do -45°;JT3 +20° do -125°;JT4 ±360°;JT5 ±110°;JT6 ±360° |Maksymalna prędkość — JT1 80°/s;JT2 70°/s;JT3 70°/s;JT4 80°/s;JT5 80°/s;JT6 120°/s | Chwila — JT4 3,920 N·m;JT5 3,920 N·m;JT6 1,960 N·m |Bezwładność — JT4 400 kg·m²;JT5 400 kg·m²;JT6 259 kg·m² | 0 - 45 °C;35 -% 85(Nie dopuszcza się rosy ani szronu) | F04/12 kVA | / | Poproś o ten model |
 | MX500N | Roboty MX/MT/MG o bardzo dużych rozmiarach | 6 | 500 kg | 2,540 mm | ± 0.1 mm | 2750 kg | piętro | Obsługa i konserwacja maszyn | / | Zakres - JT1 ±180°;JT2 +90° do -45°;JT3 +20° do -130°;JT4 ±360°;JT5 ±120°;JT6 ±360° |Maksymalna prędkość — JT1 80°/s;JT2 70°/s;JT3 70°/s;JT4 80°/s;JT5 80°/s;JT6 120°/s | Chwila — JT4 3,920 N·m;JT5 3,920 N·m;JT6 1,960 N·m |Bezwładność — JT4 400 kg·m²;JT5 400 kg·m²;JT6 259 kg·m² | 0 - 45 °C;35 -% 85(Nie dopuszcza się rosy ani szronu) | F04/12 kVA | / | Poproś o ten model |
 | MX700N | Roboty MX/MT/MG o bardzo dużych rozmiarach | 6 | 700 kg | 2,540 mm | ± 0.1 mm | 2860 kg | piętro | Obsługa i konserwacja maszyn | / | Zakres - / |Maksymalna prędkość — / | Chwila — / |Bezwładność — / | 0 - 45 °C;35 -% 85(Nie dopuszcza się rosy ani szronu) | F04/12 kVA | / | Poproś o ten model |
 | MT400N | Roboty MX/MT/MG o bardzo dużych rozmiarach | 6 | 400 kg | 3,503 mm | ± 0.5 mm | 2600 kg | piętro | Obsługa i konserwacja maszyn | / | Zakres - / |Maksymalna prędkość — / | Chwila — / |Bezwładność — / | 0 - 45 °C;35 -% 85(Nie dopuszcza się rosy ani szronu) | E58/15 kVA | / | Poproś o ten model |
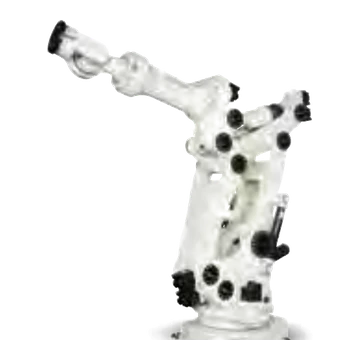 | MG15HL | Roboty MX/MT/MG o bardzo dużych rozmiarach | 6 | 1500 kg | 4,005 mm | ± 0.1 mm | 6550 kg | piętro | Obsługa i konserwacja maszyn | / | Zakres - / |Maksymalna prędkość — / | Chwila — / |Bezwładność — / | 0 - 45 °C;35 -% 85(Nie dopuszcza się rosy ani szronu) | E58/15 kVA | / | Poproś o ten model |
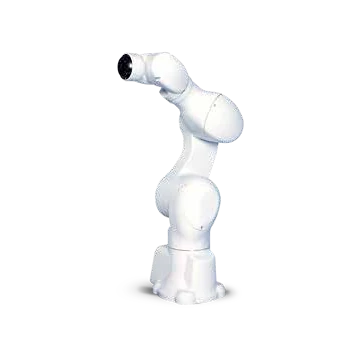 | MC004N | Roboty medyczne i farmaceutyczne MC | 6 | 4 kg | 505.8 mm | ± 0.05 mm | 25 kg | Podłoga, Sufit | Farmaceutyka | / | Zakres - JT1 ±180°;JT2 +135° do -95°;JT3 +60° do -155°;JT4 ±270°;JT5 ±120°;JT6 ±270° |Maksymalna prędkość — JT1 200°/s;JT2 180°/s;JT3 225°/s;JT4 700°/s;JT5 500°/s;JT6 350°/s | Chwila — JT4 8.5 N·m;JT5 8.5 N·m;JT6 4.0 N·m |Bezwładność — JT4 0.2 kg·m²;JT5 0.2 kg·m²;JT6 0.1 kg·m² | 10 - 35 °C;35 -% 85(Nie dopuszcza się rosy ani szronu) | F60/2.0 kVA | / | Poproś o ten model |
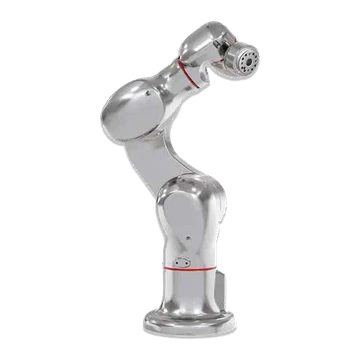 | MC004V | Roboty medyczne i farmaceutyczne MC | 6 | 4 kg | 505.8 mm | ± 0.05 mm | 25 kg | Podłoga, Sufit | Farmaceutyka | / | Zakres - JT1 ±180°;JT2 +135° do -95°;JT3 +60° do -155°;JT4 ±270°;JT5 ±120°;JT6 ±270° |Maksymalna prędkość — JT1 200°/s;JT2 180°/s;JT3 225°/s;JT4 700°/s;JT5 500°/s;JT6 350°/s | Chwila — JT4 8.5 N·m;JT5 8.5 N·m;JT6 4.0 N·m |Bezwładność — JT4 0.2 kg·m²;JT5 0.2 kg·m²;JT6 0.1 kg·m² | 10 - 35 °C;35 -% 85(Nie dopuszcza się rosy ani szronu) | F60/2.0 kVA | / | Poproś o ten model |
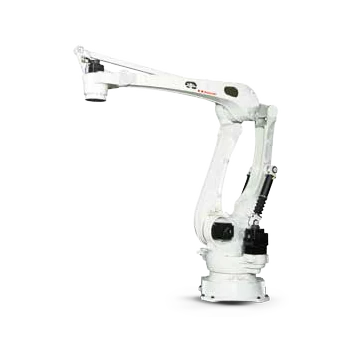 | CP180L | Roboty paletyzujące CP/RD | 4 | 180 kg | 3,255 mm | ± 0.5 mm | 1600 kg | piętro | Paletyzacja | / | Zakres - JT1 ±160°;JT2 +95° do -46°;JT3 +15° do -110°;JT4 ±360° |Maksymalna prędkość — JT1 130/100°/s;JT2 125/90°/s;JT3 125/90°/s;JT4 330/220°/s | Bezwładność — JT4 85/140 kg·m² | 0 - 45 °C;35 -% 85(Nie dopuszcza się rosy ani szronu) | F03/12 kVA | / | Poproś o ten model |
| CP300L | Roboty paletyzujące CP/RD | 4 | 300 kg | 3,255 mm | ± 0.5 mm | 1600 kg | piętro | Paletyzacja | / | Zakres - JT1 ±160°;JT2 +95° do -46°;JT3 +15° do -110°;JT4 ±360° |Maksymalna prędkość — JT1 130/100°/s;JT2 125/90°/s;JT3 125/90°/s;JT4 330/220°/s | Bezwładność — JT4 85/140 kg·m² | 0 - 45 °C;35 -% 85(Nie dopuszcza się rosy ani szronu) | F03/12 kVA | / | Poproś o ten model |
 | CP500L | Roboty paletyzujące CP/RD | 4 | 500 kg | 3,255 mm | ± 0.5 mm | 1650 kg | piętro | Paletyzacja | / | Zakres - JT1 ±160°;JT2 +95° do -46°;JT3 +15° do -110°;JT4 ±360° |Maksymalna prędkość — JT1 85°/s;JT2 80°/s;JT3 80°/s;JT4 180°/s | Bezwładność — JT4 250 kg·m² | 0 - 45 °C;35 -% 85(Nie dopuszcza się rosy ani szronu) | F03/12 kVA | / | Poproś o ten model |
 | CP700L | Roboty paletyzujące CP/RD | 4 | 700 kg | 3,255 mm | ± 0.5 mm | 1650 kg | piętro | Paletyzacja | / | Zakres - JT1 ±160°;JT2 +95° do -46°;JT3 +15° do -110°;JT4 ±360° |Maksymalna prędkość — JT1 75°/s;JT2 65°/s;JT3 65°/s;JT4 170°/s | Bezwładność — / | 0 - 45 °C;35 -% 85(Nie dopuszcza się rosy ani szronu) | F03/12 kVA | / | Poproś o ten model |
 | RD080N | Roboty paletyzujące CP/RD | 5 | 80 kg | 2,100 mm | ± 0.07 mm | 540 kg | piętro | Paletyzacja | / | Zakres - JT1 ±180°;JT2 +140° do -105°;JT3 +40° do -205°;JT4 ±360°;JT5 ±10° |Maksymalna prędkość — JT1 180°/s;JT2 180°/s;JT3 175°/s;JT4 360°/s | Bezwładność — JT4 13.7 kg·m² | 0 - 45 °C;35 -% 85(Nie dopuszcza się rosy ani szronu) | F03/12 kVA | / | Poproś o ten model |
Nie znaleziono pasującego modelu Kawasaki. Wyczyść jeden lub więcej filtrów lub prześlij wymagany ładunek, zakres roboczy, zastosowanie i mocowanie do przeglądu projektu.
Najczęściej zadawane pytania dotyczące robotów i rozwiązań automatyzacyjnych Kawasaki
Która seria robotów Kawasaki jest przeznaczona do zastosowań związanych z przenoszeniem, spawaniem lub paletyzacją?
Strona zawiera roboty ogólnego przeznaczenia z serii R, roboty spawalnicze BA i RA, roboty paletyzujące CP i RD, roboty delta YF oraz kilka rodzin robotów o dużym udźwigu. Wykorzystaj pole zastosowania, uwzględniając udźwig, zasięg, obciążenie nadgarstka, montaż i wymagania dotyczące cyklu, aby stworzyć krótką listę.
Dlaczego oprócz sprawdzania udźwigu należy sprawdzać obciążenie nadgarstka robota Kawasaki?
Udźwig robota to tylko jedno z ograniczeń. Środek ciężkości narzędzia i przedmiotu obrabianego, moment i bezwładność nadgarstka, pozycja robota i przyspieszenie mogą decydować o tym, czy obciążenie jest akceptowalne, nawet jeśli masa całkowita jest mniejsza niż maksymalny udźwig.
Czy EVST może dokonać przeglądu kontrolera i komórki automatyki za pomocą robota Kawasaki?
Tak. Przegląd może obejmować robota i sterownik, oprzyrządowanie, urządzenia procesowe, osprzęt, bezpieczeństwo, interfejsy PLC i sieciowe, środowisko instalacji, uruchomienie i zakres serwisu.
Jakie informacje są potrzebne do wyceny robota Kawasaki?
Podaj dokładny model lub zastosowanie, obciążenie narzędzia i produktu, środek ciężkości, wymagany zasięg i pozycje, cel cyklu, sposób montażu, środowisko, potrzeby kontrolera i interfejsu, ilość, miejsce docelowe i czas.
Autor: Zespół redakcyjny EVST
Zespół redakcyjny EVST prowadzi tę stronę, aby wspierać wybór robota i planowanie projektu. Dostępność produktu, konfiguracja, walidacja bezpieczeństwa i zakres integracji muszą zostać potwierdzone dla konkretnego zastosowania.
Polityka redakcyjna · Polityka korekcyjna · Warunki korzystania
Ostatnio zaktualizowany: