
Zbiornik transformatorowy Automatyzacja spawania
Koordynacja lokalizacji spoin, programowania, dostępu robota i transferu materiałów wokół rzeczywistego zbiornika transformatora, a nie wokół ogólnej listy urządzeń.
EVST konfiguruje zewnętrzne i wewnętrzne stanowiska spawalnicze do spawania elementów kadzi transformatora, a następnie wiąże ostateczną architekturę, proces spawania i metodę akceptacji z danymi wejściowymi projektu.
Określ zakres przed ustaleniem rozmiaru projektu
Przed doborem sprzętu należy określić zbiornik, złącza, przepływ materiału i metodę odbioru. Następnie ładowność, zasięg, grubość, prędkość i przepustowość zostaną potwierdzone w oparciu o wybraną architekturę projektu.
Każdy formularz jest analizowany na podstawie rzeczywistej mapy szwów i planu mocowania.
Kolejność czynności jest dostosowana do rzeczywistej konstrukcji zbiornika i planu dostępu.
Proces obejmuje przejście od spawania zewnętrznego do spawania wewnętrznego zbiornika.
Czujniki wspomagają znajdowanie ścieżki spawania tam, gdzie wymaga tego zmienność dopasowania.
Wybrana metoda zależy od geometrii, mocowania, kalibracji i zakresu zmian.
Architekturę wybiera się na podstawie potrzeb związanych z dostępem, orientacją i przepływem materiałów.
Rodziny zbiorników, przegląd aplikacji może być oddzielny
Każda rodzina obrabianych elementów zmienia dostęp do spoiny, mocowanie, orientację i trasę między spawaniem zewnętrznym i wewnętrznym.
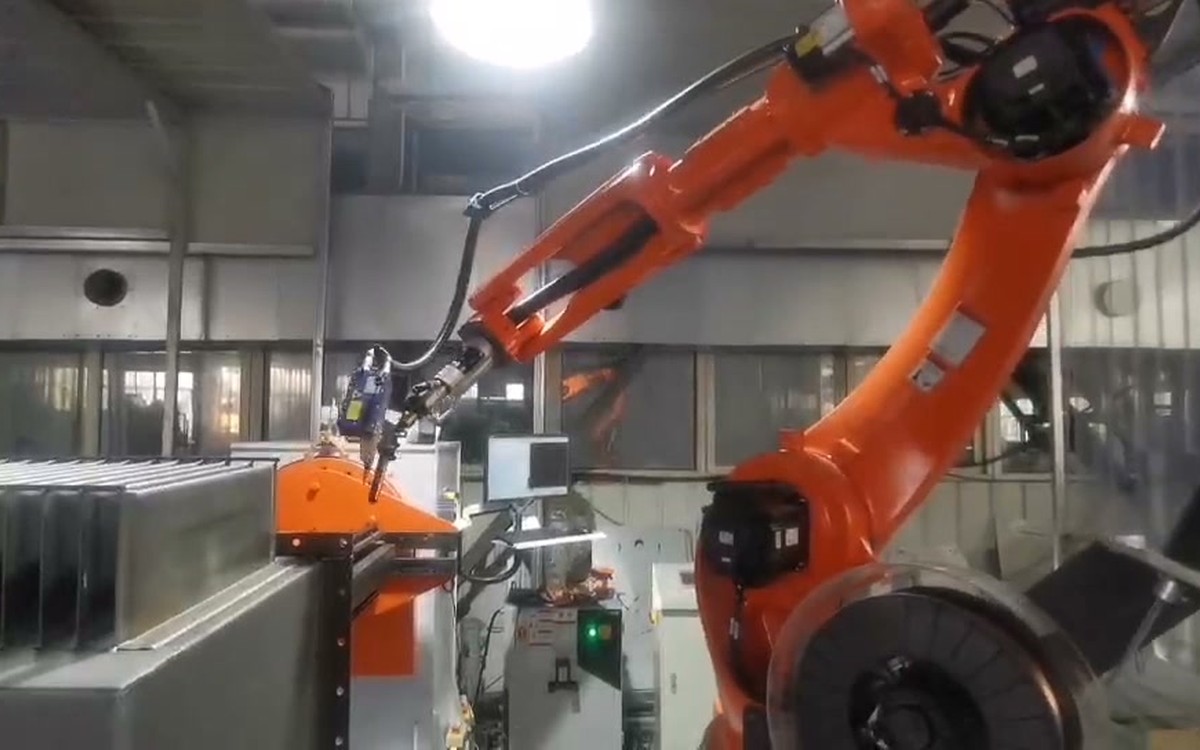
Zbiorniki prostokątne
Sprawdź szwy ścian bocznych, narożniki, sekcje faliste i orientację wymaganą do zapewnienia stabilnego dostępu do palnika.
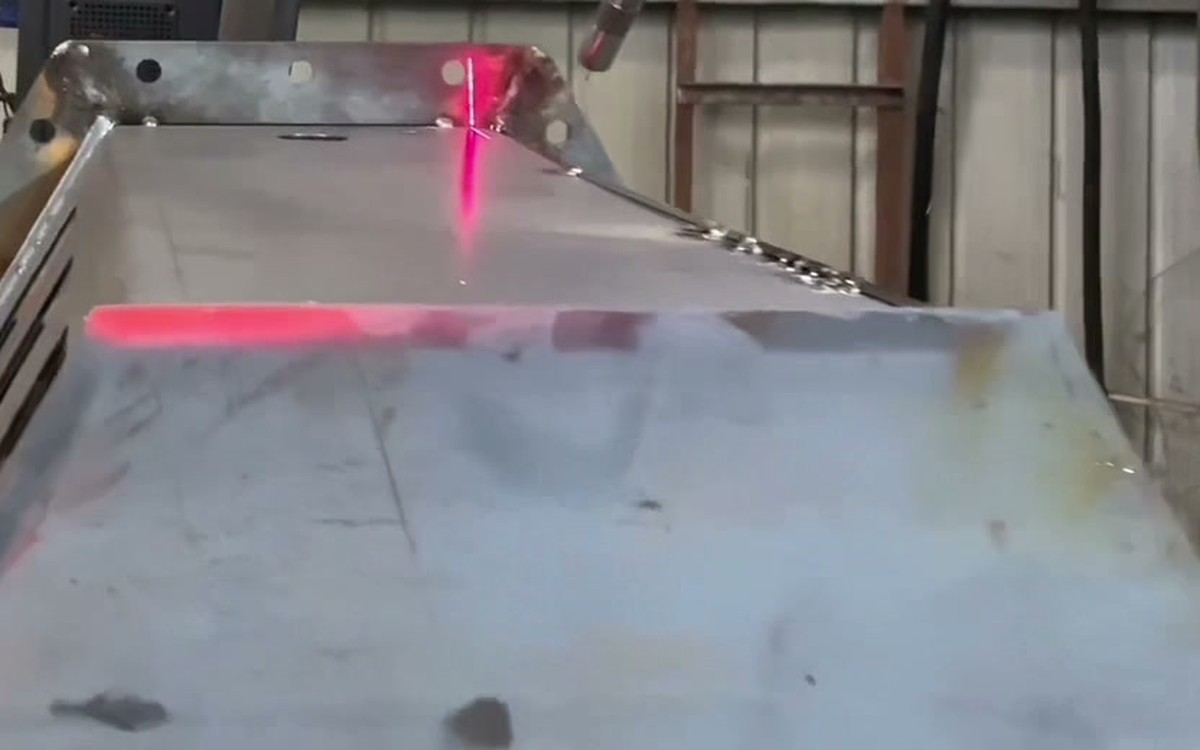
Zbiorniki trójkątne
Zaplanuj generowanie ścieżki, lokalizację laserową i dostęp do zmieniających się ścian i geometrii wewnętrznej.
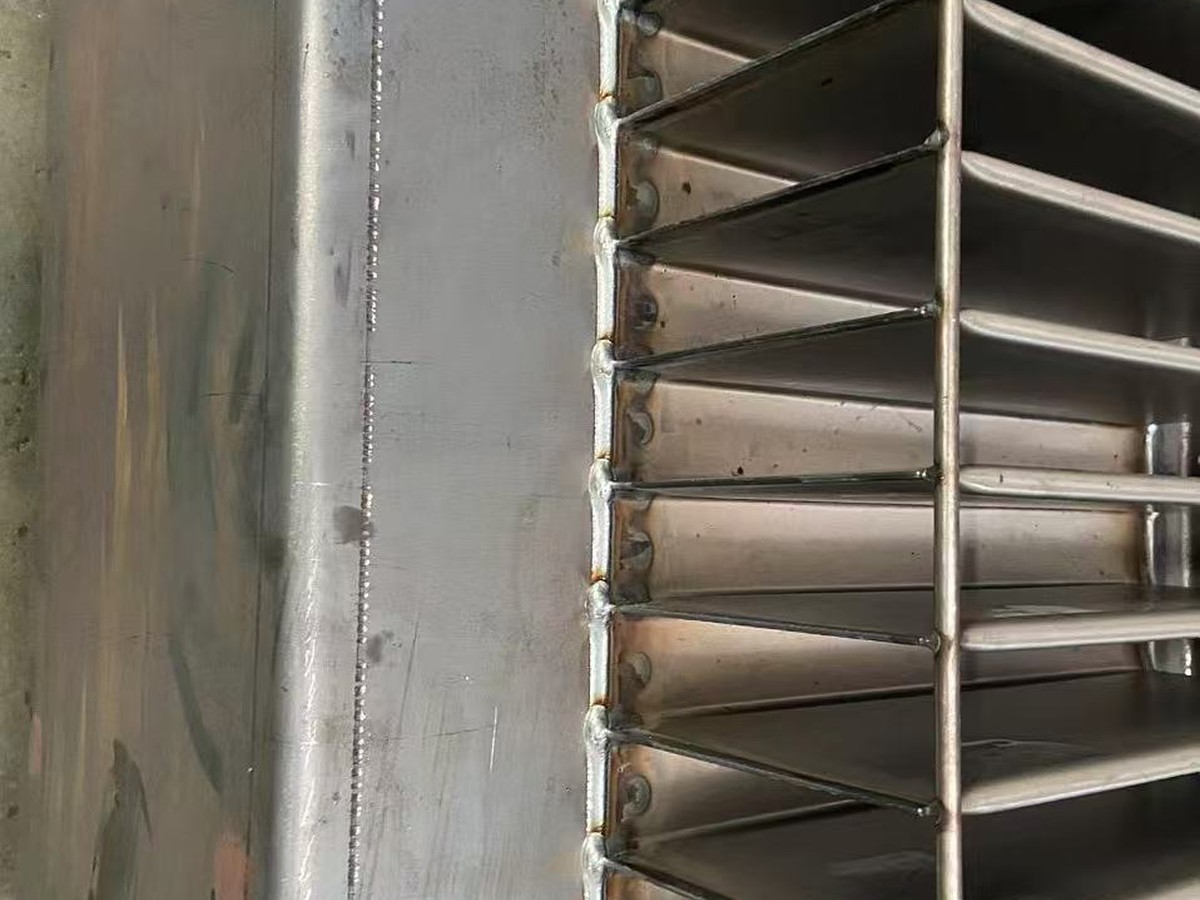
Zbiorniki o ścianach falistych
Oddziel ciągłe szwy ścienne od złączy końcowych i utrzymuj ścieżkę spawania wyrównaną z powtarzalną geometrią.
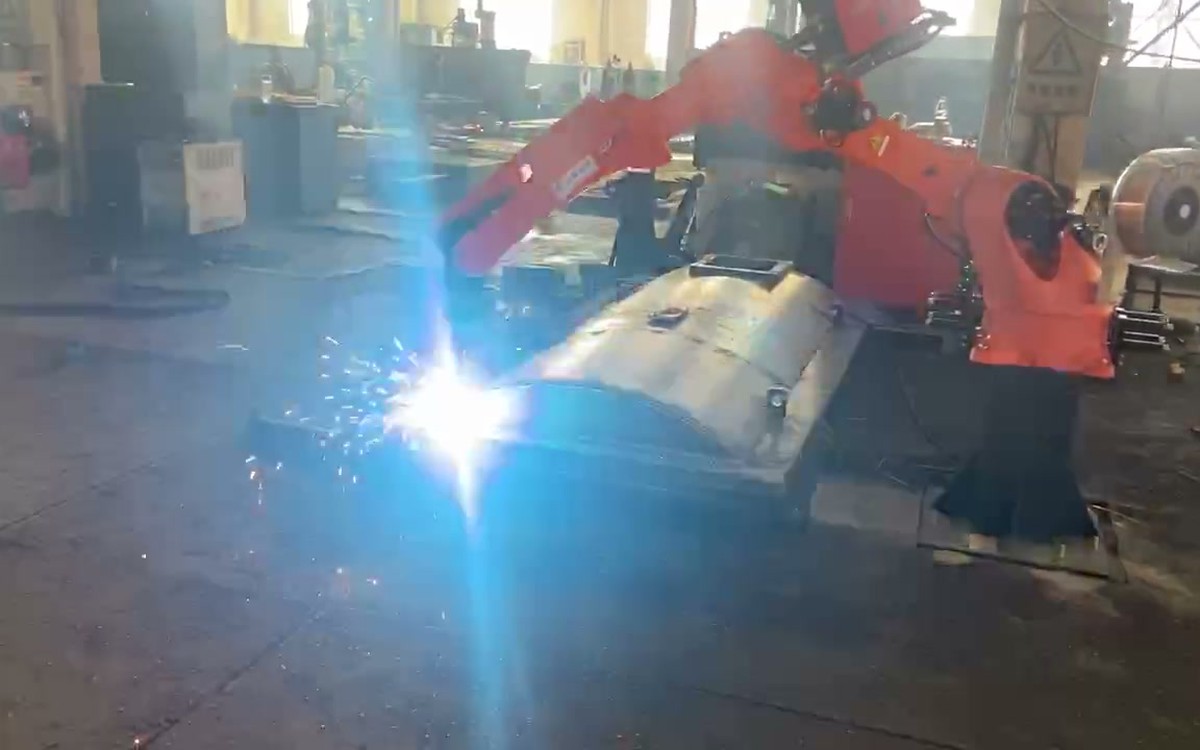
Osłony zbiorników
Sprawdź zakrzywione szwy pokrywy, otwory, kołnierze i orientację osprzętu potrzebną do wybranego projektu pokrywy.
Przekształć budowę zbiornika w obserwowalne etapy spawania
Proces jest dzielony na etapy obróbki detali, dzięki czemu dostęp robota, jego mocowanie i akceptacja mogą być sprawdzane na każdym etapie, zamiast ukrywać je w jednym długim opisie produkcji.
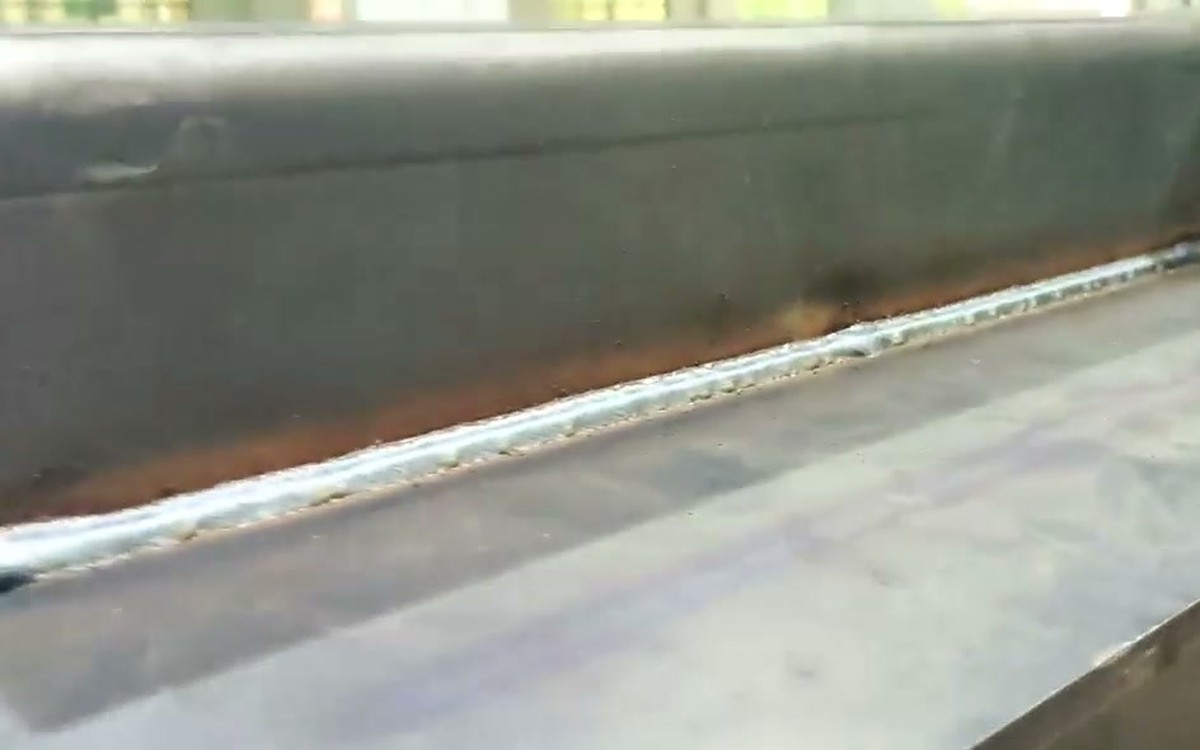
Spawanie dna zbiornika
Ustal punkty odniesienia i zakończ planowane dolne spoiny zanim późniejsza geometria zbiornika ograniczy dostęp.
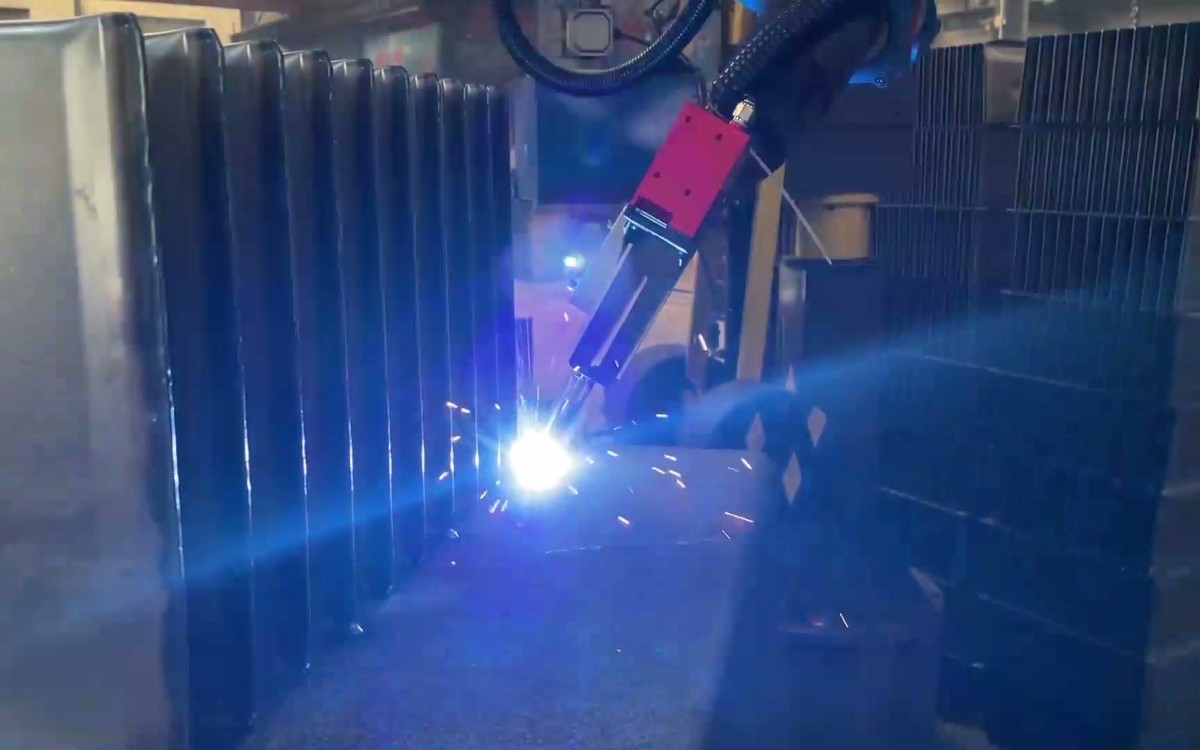
Ściany i żebra wzmacniające
Koordynacja ścian, zbrojenia i sekcji falistych z kontrolą osprzętu i dostępną orientacją spoiny.
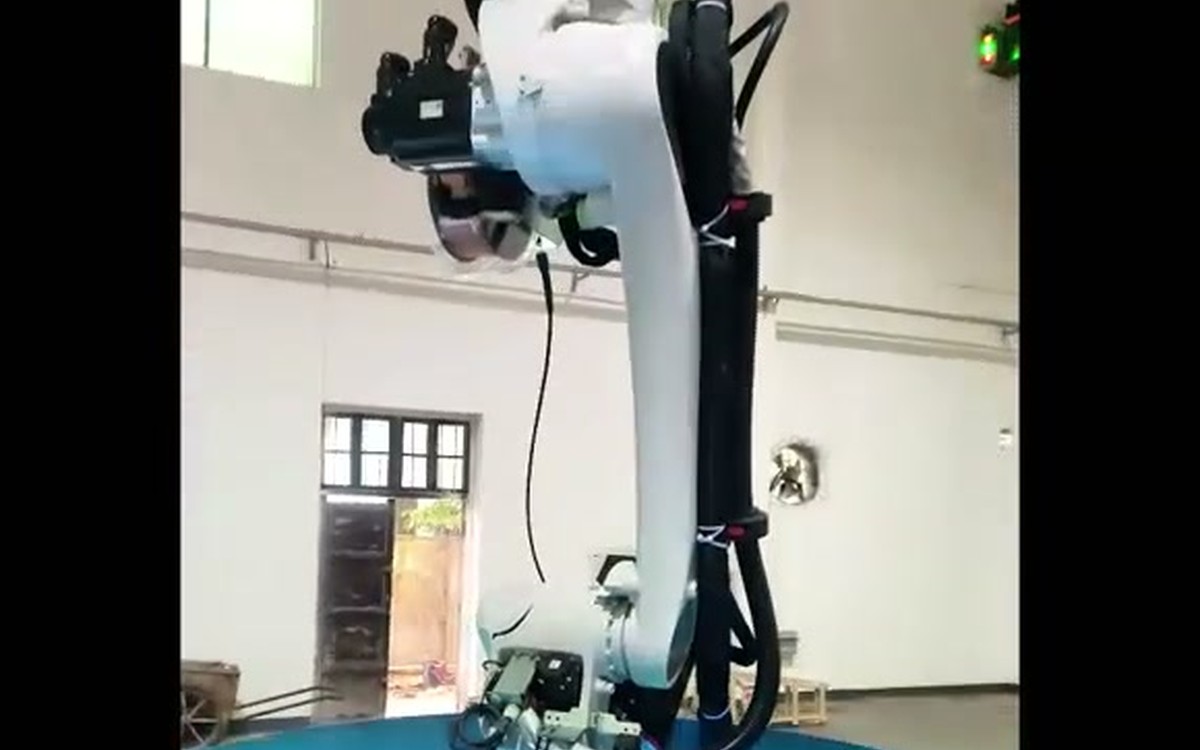
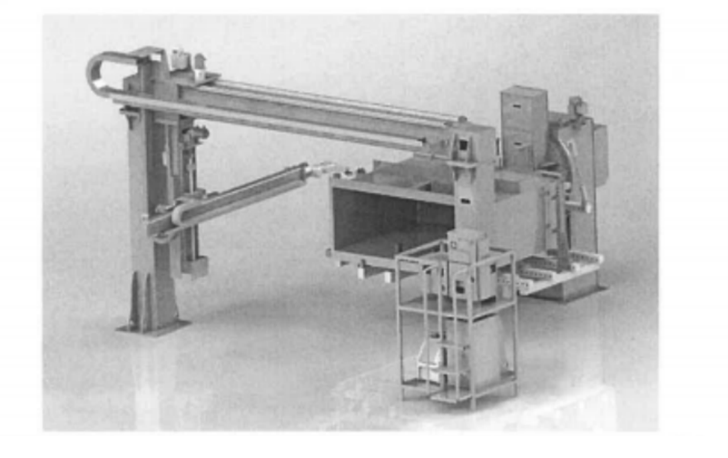
Spawanie wewnętrzne
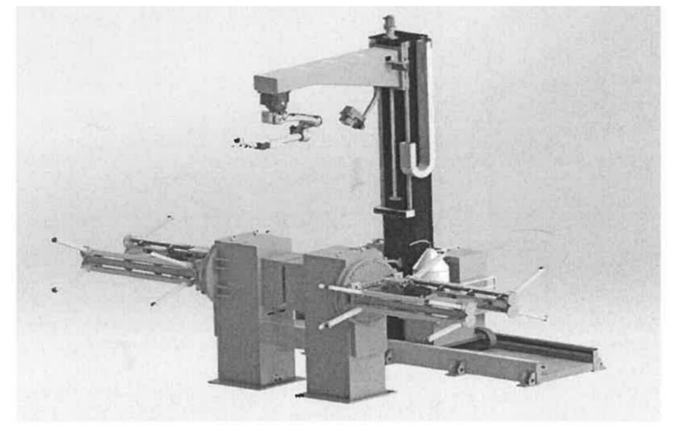
Zastosuj wybrany układ odwrócony, kolumnowy lub osiowy, aby dotrzeć do wewnętrznych szwów zidentyfikowanych w planie procesu.
Spawanie zewnętrzne, transferowe i wewnętrzne
Utrzymuj widoczność etapów ręcznych i zautomatyzowanych, od spawania punktowego i paletyzacji, poprzez przenoszenie AGV, rozładunek dźwigiem, naprawy spawalnicze i testy szczelności.
Cały zbiornik paliwa i żebra wzmacniające należy ręcznie zespawać punktowo i umieścić w wyznaczonym miejscu na specjalnej palecie.
Specjalna paleta umieszczana jest na wyznaczonym regale paletowym i czeka, aż AGV przetransportuje ją do zewnętrznego robota spawalniczego w celu wykonania pełnego spawania.
Po zakończeniu spawania zewnętrznego, AGV przetransportuje go do stanowiska spawania wewnętrznego, gdzie zostanie wykonane pełne spawanie wewnętrzne.
Po zakończeniu spawania wewnętrznego, AGV transportuje go do stanowiska rozładunkowego, a ręczny dźwig zdejmuje zbiornik paliwa i umieszcza go w strefie spawania naprawczego. Następnie przeprowadzany jest ręczny test szczelności. AGV automatycznie wraca do strefy załadunku i czeka.
Zdefiniuj każdy komponent według jego zadania
Ostateczny wykaz sprzętu jest zależny od projektu. Role tych komponentów pokazują, co należy skoordynować przed zatwierdzeniem modeli, ilości i wartości wydajności.
| Składnik | Odpowiedzialność w aplikacji |
|---|---|
| Pakiet robota spawalniczego i procesu | Utrzymuje zaprogramowaną ścieżkę palnika i wybrany proces spawania łukowego w osłonie gazowej wokół zdefiniowanych złączy. |
| Lokalizacja lub śledzenie szwu laserowego | Zlokalizuj elementy spawalnicze i korektę ścieżki podparcia tam, gdzie uzgodnione warunki montażu wymagają wykrycia. |
| Kolumna, brama lub oś jezdna | Zapewnia dostęp przez ściany zbiornika i do wewnętrznej osłony spawalniczej. |
| Pozycjoner i dedykowany osprzęt | Utrzymaj zbiornik w ustalonych punktach odniesienia i zaprezentuj szwy w orientacji umożliwiającej pracę. |
| Przepływ palet i AGV | Przesuwanie przedmiotu obrabianego pomiędzy pozycjami załadunku, spawania zewnętrznego, spawania wewnętrznego i rozładunku. |
| Sterowanie i granica bezpieczeństwa | Koordynuj ruch, blokady, stany odzyskiwania i ostateczny zakres operacji chronionych. |
Badanie szczelności jest częścią planu produkcyjnego
Nie oddzielaj spawania od sprawdzenia szczelności
Obecny obieg pracy obejmuje ręczne spawanie naprawcze i badanie szczelności po rozładunku. Projekt powinien zatem określać sposób dokumentowania wyglądu spoiny, ciągłości spoiny, wymagań wymiarowych, sposobu naprawy i badania szczelności.
Metodę testowania, ciśnienie, czas trwania i protokoły odbiorcze określa się wraz ze specyfikacją klienta i zatwierdzoną dokumentacją projektu.
Potrzebujesz zewnętrznej i wewnętrznej kontroli spawania?
Prześlij rysunek zbiornika, kolejność połączeń, sposób załadunku, plan odbioru oraz dostępną powierzchnię.
Określ wyraźnie granicę automatyzacji
Przegląd aplikacji w pierwszej kolejności
Przed wyborem sprzętu należy wziąć pod uwagę zbiornik, złącza, montaż i metodę odbioru.
Zintegrowana architektura
Koordynuj dostęp robota, czujniki, pozycjonery, osie ruchu i przepływ materiałów jako jeden system.
Cele oparte na walidacji
Powiąż cykle, spawanie i przezbrajanie z rzeczywistymi częściami i uzgodnionymi granicami testów.
Wyczyść kroki ręczne
Należy zachować widoczność spoin punktowych, obsługi dźwigu, spawania naprawczego i kontroli szczelności w zakresie objętym zakresem lunety.
Pytania dotyczące spawania kadzi transformatora
Jakie typy kadzi transformatorowych można objąć tą koncepcją automatyzacji?
Rozwiązanie można przeanalizować dla zbiorników prostokątnych, trójkątnych, zbiorników o falistych ścianach oraz pokryć zbiorników. Ostateczne pokrycie zależy od rysunku, schematu spoin, koncepcji mocowania i możliwej orientacji spawania.
Jak są połączone zewnętrzne i wewnętrzne stanowiska spawalnicze?
Przepływ pracy wykorzystuje dedykowaną paletę i transport AGV. AGV transportuje zbiornik do spawania zewnętrznego, transportuje go do spawania wewnętrznego, a następnie transportuje do rozładunku przed spawaniem naprawczym i testem szczelności.
Czy nowy typ czołgu wymaga całkowitego przeprojektowania?
Niekoniecznie. Programowanie offline, skanowanie węzłów szwów i lokalizacja laserowa mogą ograniczyć nakład pracy związany z nauczaniem na komórce, ale wynik zależy od jakości modelu, powtarzalności mocowania, kalibracji, wykrywania i uzgodnionego zakresu przezbrojeń.
Jak sprawdza się szczelność połączenia po spawaniu?
Proces obejmuje ręczną naprawę i spawanie oraz etap testu szczelności po rozładunku. Metoda testu, ciśnienie, czas trwania, próg akceptacji i format zapisu muszą być określone przez zatwierdzone wymagania klienta i projektu.
Co powinienem przesłać w celu rozpatrzenia wniosku?
Prześlij rysunek zbiornika, mapę połączeń, materiał i grubość, stan montażu i spoin szpilkowych, przewidywane warianty, metodę ładowania, definicję docelowej wydajności, plan kontroli i testów szczelności, media oraz dostępną powierzchnię.
Zacznij od rysunku kadzi transformatora
EVST może wykorzystać dane dotyczące przedmiotu obrabianego, kolejności spoin, przepływu materiału i planu akceptacji do oceny praktycznej architektury spawania zewnętrznego i wewnętrznego przed ustaleniem parametrów specyficznych dla danego projektu.