
Akceptacja spoiny: wygląd jest widoczny, penetracja nie
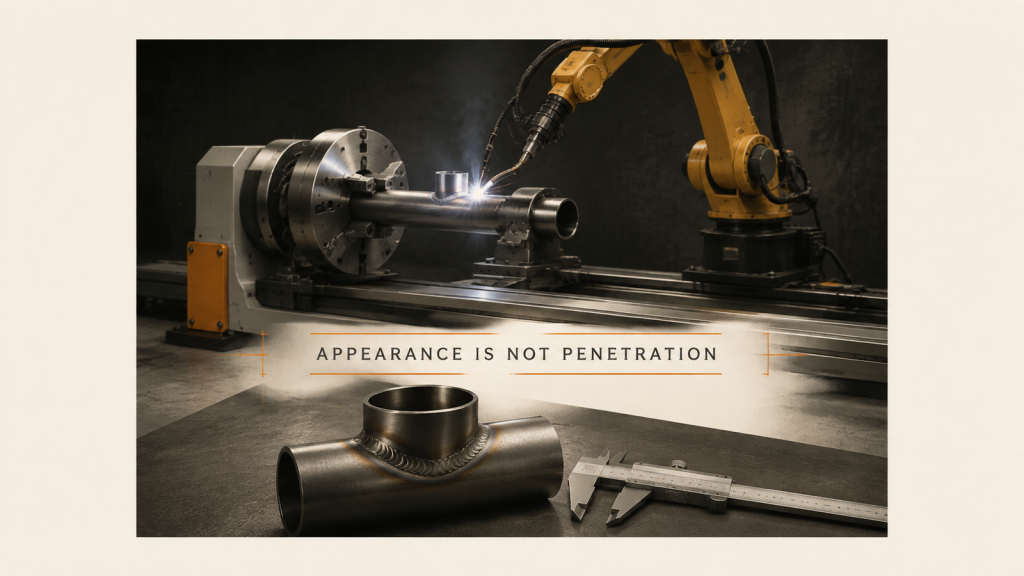
Odbiór spoiny jest nieważny, gdy wygląd i przetop są zapisane jako jedna klauzula. Należy oddzielić kontrolę przy linii od testu procedury.
Zasięg robota współpracującego: zarówno punkt odbioru, jak i punkt montażu
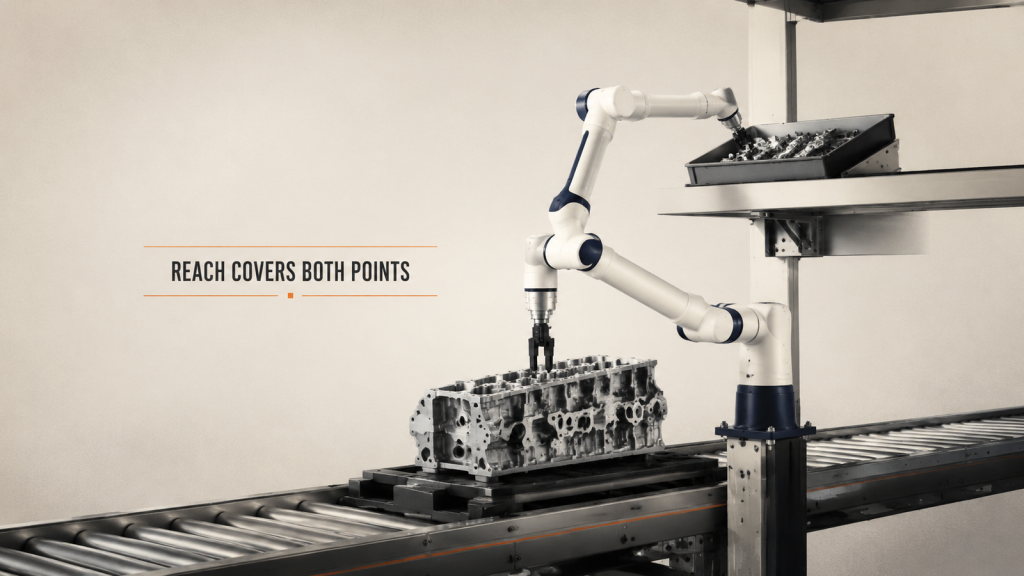
Zasięg cobota nie jest jednolitą odległością w linii prostej. Każdy punkt roboczy, długość narzędzia, margines pozycji i odstęp od ludzi podlegają tej samej kontroli.
Spawanie mobilne: planowanie stanowisk pracy dla dużych części
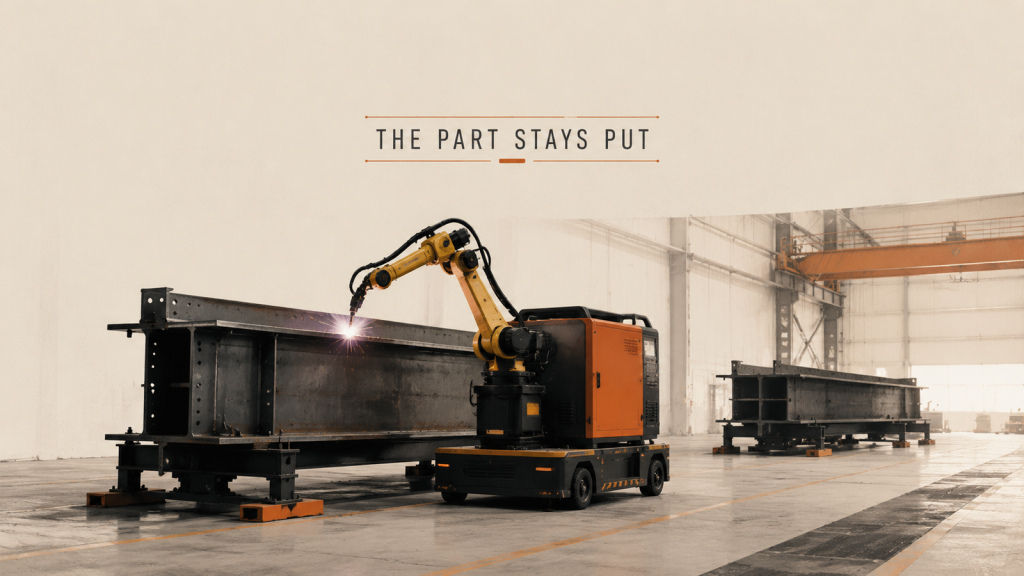
Gdy część jest zbyt duża, aby ją podnieść, mobilne spawanie przenosi sprzęt. Pozycja postojowa i odzyskiwanie danych stają się jednostką planowania.
Obsługa maszyn: jeden robot obsługujący kilka maszyn
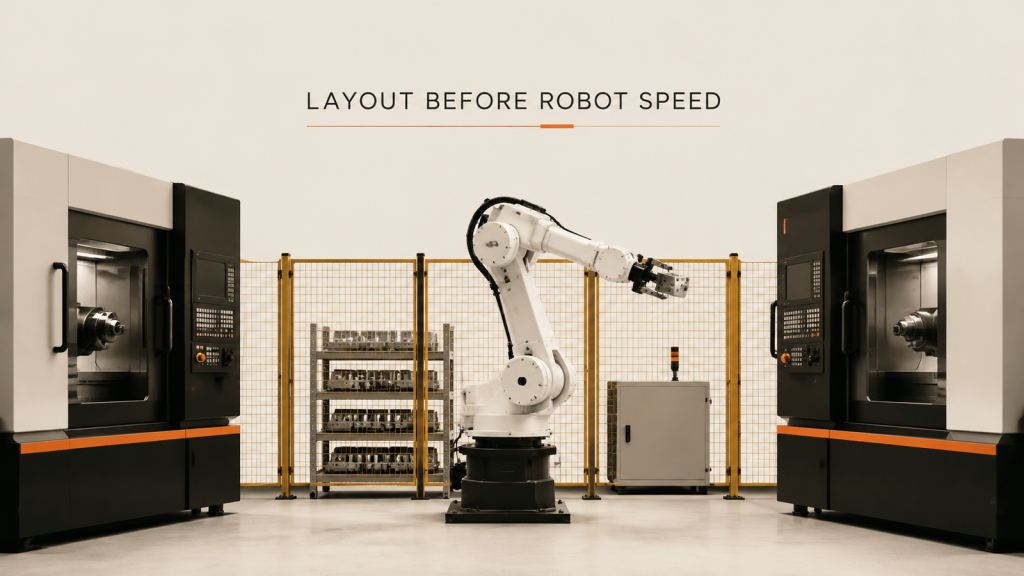
Przy obsłudze maszyn z jednym robotem i kilkoma maszynami, zasięg, oczekiwanie i ogrodzony dostęp decydują o wszystkim na długo przed tym, zanim zdecyduje o tym prędkość ramienia.