
Kwaliteitscontrole bij robotlassen: AI-visie-inspectie, NDT en ISO 5817-defectclassificatie (2026)
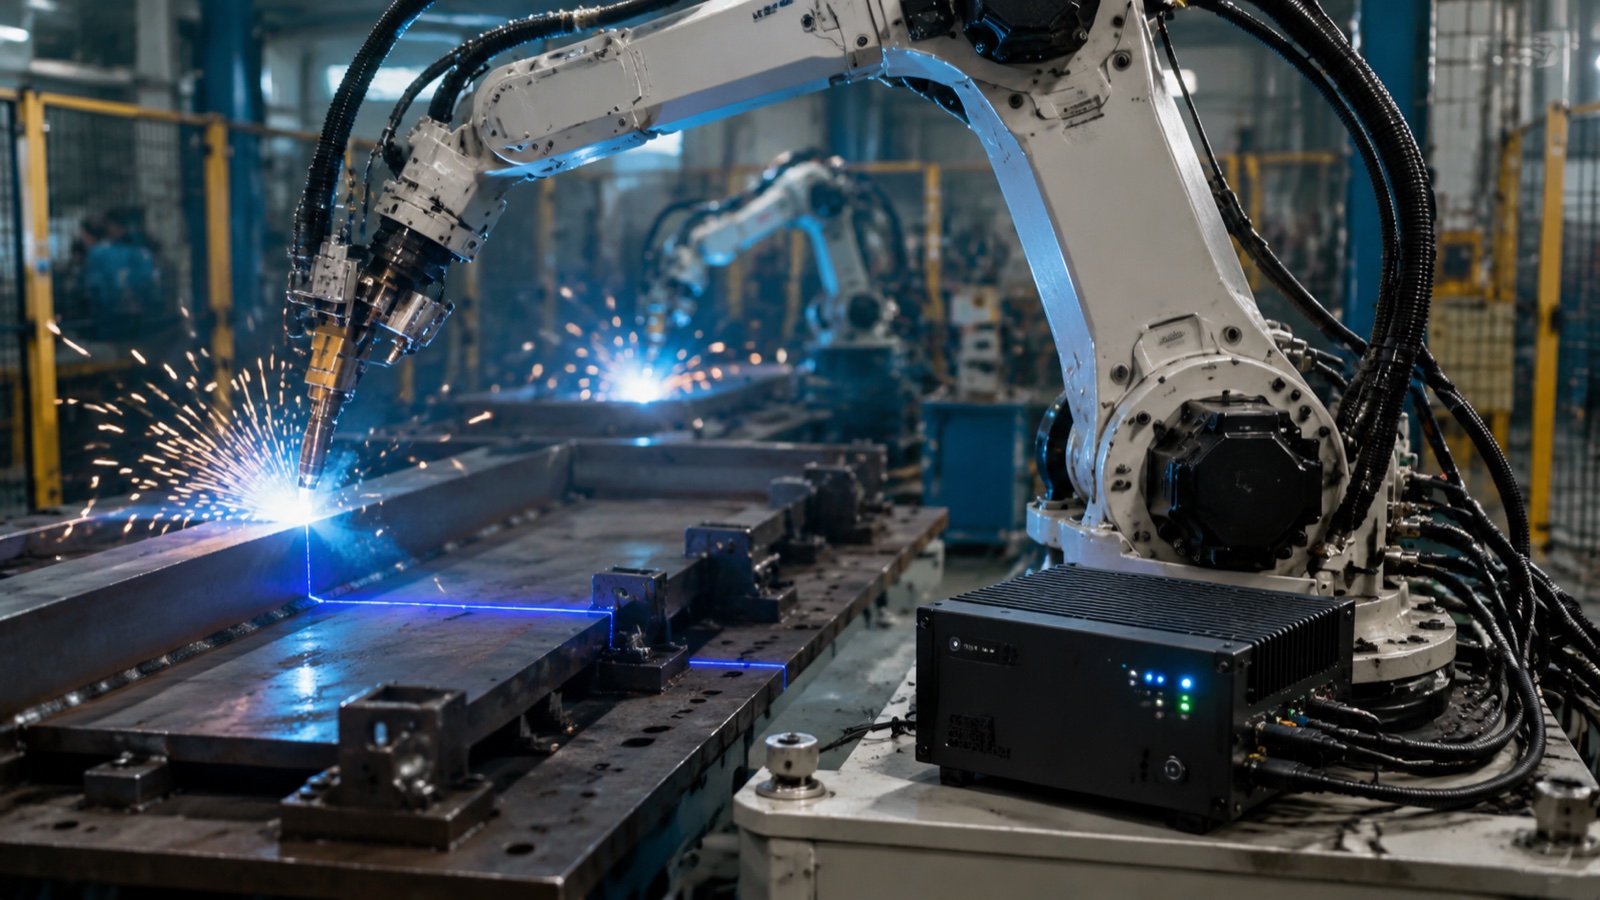
De kwaliteitscontrole van robotlassen combineert vier lagen: inline procesbewaking van boogspanning, stroomsterkte en draadaanvoer; AI-gestuurde visuele inspectie van de lasrups vóór, tijdens en na het lassen; niet-destructief onderzoek (UT, RT, MT, PT of VT) voor veiligheidskritische verbindingen; en gestructureerde defectclassificatie op basis van acceptatieniveaus volgens ISO 5817 / ISO 6520 en normen zoals AWS D1.1. Samen zorgen deze lagen ervoor dat het percentage lasdefecten daalt van de 5-8% die typisch is voor handmatige bewerkingen tot onder de 1% in gekalibreerde robotsystemen.
Overzicht van de QC-stack: wat elke laag detecteert
Voordat we elke laag in detail bekijken, toont de onderstaande vergelijkingstabel wat elke methode detecteert, de kosten per cel en de snelheid waarmee de resultaten beschikbaar zijn. Inzicht in deze verschillen is het uitgangspunt om te bepalen welke combinatie het meest geschikt is voor een bepaalde productieomgeving.
| QC-methode | Wat het detecteert | Dekking | Toename van de kosten (per cel) | Resultaat Snelheid |
|---|---|---|---|---|
| Inline procesbewaking (boogparameters) | Spannings-/stroomafwijkingen, draadaanvoerafwijkingen, gasstroomverlies — procesafwijkingen voordat ze defecten worden. | 100% van de boog-aan-tijd | $2,000–$8,000 (sensor + datalogging) | Realtime (milliseconden) |
| AI-visie — voorlassen (voeggeometrie) | Spleet, verkeerde uitlijning, passing van de verbinding buiten de tolerantie | 100% van de gewrichten | Gedeeld met hardware voor beeldvorming na het lassen | 1-3 seconden per scan |
| AI-visie — in ontwikkeling (smeltbad) | Booginstabiliteit, onvolledige fusiesignalen, spatanomalieën | 100% van de booglengte | $10,000–$25,000 (hogesnelheidscamera + IR) | Realtime met een vertraging van ongeveer 100 ms. |
| AI-visie — na het lassen (lasprofiel) | Ondersnijding, overlapping, ondervulling, oppervlakteporositeit, afwijkingen in de geometrie van de lasrups | 100% van het lasoppervlak | $15,000–$55,000 (3D-profiler + edge computing) | 5-30 seconden per gewricht |
| Ultrasoon onderzoek (UT / PAUT) | Interne gebreken: gebrek aan fusie, scheuren, volumetrische insluitingen in materiaal met een dikte van ≥6 mm | Steekproefsgewijs of 100% op veiligheidsvoegen | $0 (uitbesteed) – $45,000 (PAUT in de cel) | Minuten per gewricht (offline) |
| Radiografisch onderzoek (RT) | Interne defecten over de volledige dwarsdoorsnede van de verbinding; wettelijk verplicht voor CJP-lassen. | Wettelijk verplichte monsterneming | Uitbesteed per las of per partij. | Uren (film) tot minuten (digitaal) |
| Magnetisch deeltje (MT) | Oppervlakte- en nabij-oppervlaktescheuren in ferromagnetisch materiaal | Bemonsterd | $500–$3,000 (apparatuur) | 15-30 minuten per test |
| Kleurstofpenetrant (PT) | Open scheuren en porositeit in elk materiaal | Bemonsterd | $200–$1,500 (verbruiksartikelen) | 30-60 minuten per test |
| Visuele testen (VT) | Oppervlaktegeometrie, ondersnijding, overlapping, maatafwijkingen | Met behulp van steekproeven of 100% handmatig | Arbeid alleen | Minuten per gewricht |
Sectie 1 — Inline procesbewaking
Inline procesbewaking is de eerste stap in de kwaliteitscontrole van robotlassen. In plaats van defecten pas achteraf op te sporen, worden de procesvariabelen die defecten veroorzaken bijgehouden en worden afwijkingen gesignaleerd voordat de lasboog verdergaat.
Boogparameters: spanning, stroom en draadaanvoer
Tijdens GMAW-lassen (MIG/MAG) registreert de stroombron de boogspanning en de lasstroom met een bemonsteringsfrequentie van 1 kHz of hoger. Software voor golfvormbewaking vergelijkt het live signaal met referentiegolfvormen die zijn vastgesteld tijdens de kwalificatie van de lasprocedure. Een aanhoudende spanningsdaling van meer dan ±3 V ten opzichte van het ingestelde punt duidt op een probleem met de contacttip, een verkeerde uitlijning van de lasnaad of een probleem met het beschermgas. Stroomafwijkingen correleren met veranderingen in de draadaanvoersnelheid, die van invloed zijn op de penetratie en de vorm van de lasrups. Systemen zoals de SmartPower-module van ABB en het CheckPoint-dataloggingplatform van Lincoln Electric implementeren dit type detectie van golfvormafwijkingen en kennen aan elke lasnaad een laskwaliteitsindex toe op basis van de parameterstabiliteit.
Gasstroom- en toortsconditiebewaking
De gasstroom van het beschermgas wordt gecontroleerd bij de regelaar en, bij instrumentele systemen, bij de toorts. Een massastroomsensor geeft een lasstopsignaal als de stroom onder het vereiste minimum zakt, doorgaans 12-18 l/min voor GMAW-lassen met massieve draad, waardoor de porositeit die ontstaat door onvoldoende gasdekking wordt voorkomen. Sensoren voor de conditie van de toorts bewaken de weerstand van het mondstuk (een indicator voor spatvorming) en de slijtage van de contacttip, waardoor een gereedschapswissel wordt geactiveerd voordat de slijtage van de tip het TCP (Torch Point Position) verschuift en de positionering van de lasrups verslechtert.
Boogontladingstijd als kwaliteitsindicator
De boogontladingstijd per lasverbinding, die automatisch wordt geregistreerd, levert een kwaliteitsindicator op cyclusniveau. Een lasverbinding die normaal 18 seconden boogontladingstijd nodig heeft, maar nu in 14 seconden klaar is, duidt op voortijdige boogdoving, een mogelijk geval van onvoldoende fusie. Traceerbaarheidslogboeken op sequentieniveau correleren de boogontladingstijd, de piekstroom en de spanningsstabiliteit met de lasverbinding-ID, waardoor een oorzaakanalyse mogelijk is wanneer defecten verderop in het niet-destructieve testproces worden gevonden.
Volgens branchegegevens verzameld door de American Welding Society (AWS) verlaagt robotlassen het aantal lasfouten van doorgaans 5-8% bij handmatige bewerkingen tot minder dan 1% bij correct gekalibreerde robotsystemen. De resterende fouten van minder dan 1% zijn voornamelijk toe te schrijven aan verkeerde positionering van de opspaninrichting en fouten in het beheer van verbruiksmaterialen, in plaats van aan het lasproces zelf. Daarom is het monitoren van parameters tijdens het lassen de belangrijkste methode om deze resterende fouten op te sporen voordat ze tot afval leiden.
Sectie 2 — AI-beeldinspectie (kernkwaliteitslaag)
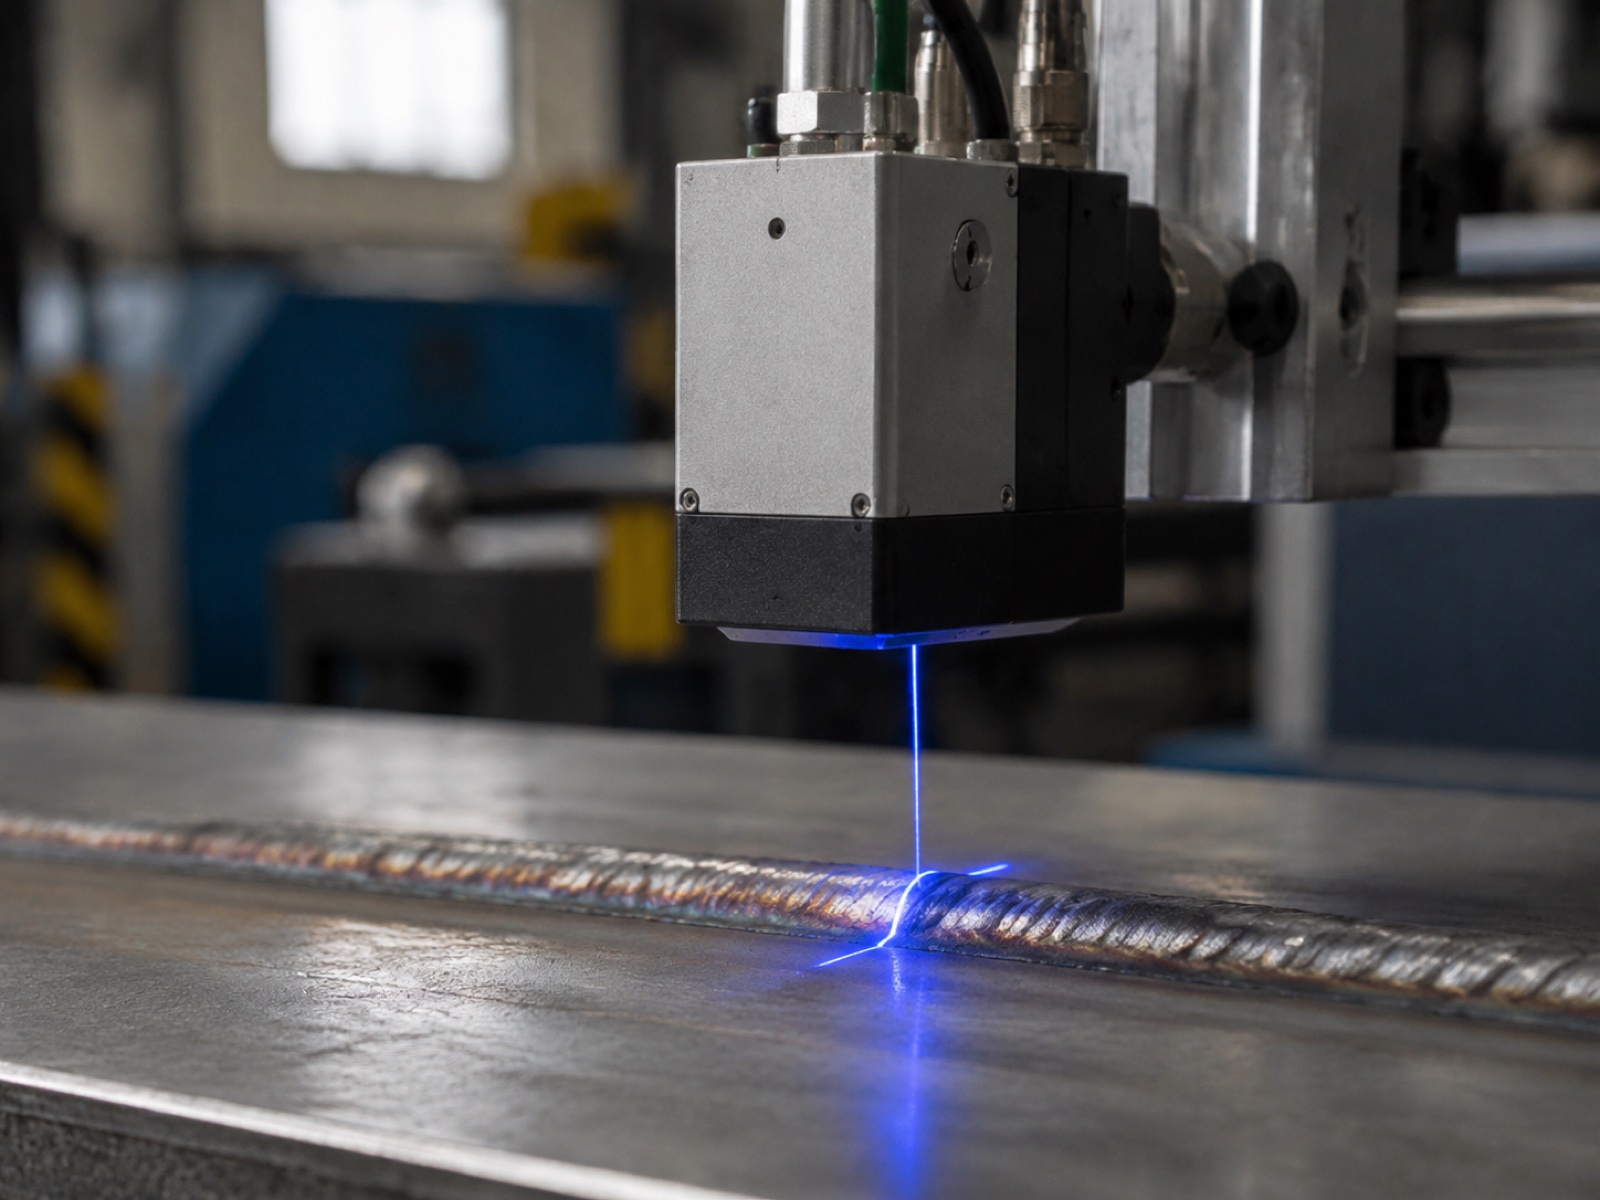
AI-gestuurde visuele inspectie omvat nu alle drie de tijdsfasen van het lassen: vóór het ontsteken van de lasboog (controle van de lasnaad), tijdens het lassen (bewaking van het smeltbad en de lasboog) en na het lassen (profilering van de lasrups). Elke fase maakt gebruik van andere sensorhardware en levert een andere kwaliteitscontrolewaarde op.
Voor het lassen: verificatie van de voeggeometrie
Een laserlijnscanner of een 3D-camera met gestructureerd licht legt de geometrie van de lasverbinding vast voordat de robot begint met lassen. Het systeem controleert de lasnaadafstand, de uitlijning van de verbinding en de aanloophoek aan de hand van de limieten van de gekwalificeerde lasprocedurespecificatie (WPS). Verbindingen buiten de tolerantie, een lasnaadafstand groter dan het WPS-maximum of een verkeerde uitlijning waardoor de lasrups niet gecentreerd is, leiden tot een stop en een waarschuwing voordat er lastijd verloren gaat aan een defecte opstelling.
Toonaangevende systemen op dit gebied zijn onder andere Meta Vision MV (geïntegreerd met EtherCAT, veel gebruikt in carrosseriewerkplaatsen), Servo-Robot (breed toegepast in de constructiebouw), Scansonic (bestand tegen omgevingen met hoge energie) en Octopuz (softwarematige padcorrectie op basis van een puntenwolk). De scan vóór het lassen corrigeert ook het laspad van de robot voor dimensionale variaties tussen de onderdelen, wat de primaire functie is van de laserprofilometers voor naadvolging die in de handleiding voor celcomponenten worden beschreven.
Tijdens het proces: Booglichtprofiel en smeltbadbewaking
Hogesnelheidscamera's (10,000-50,000 beelden per seconde), gefilterd op de golflengten van de boogemissie, leggen het booglichtprofiel en de geometrie van het smeltbad in realtime vast. Infraroodthermografiecamera's brengen tegelijkertijd de temperatuurverdeling in de warmtebeïnvloede zone (HAZ) in kaart. Samen duiden deze signalen op onvolledige fusie voordat deze wordt bedekt door volgende lasgangen: een smeltbad dat plotseling smaller wordt terwijl de lassnelheid en stroomsterkte constant blijven, wijst op een instorting van de lasnaad of verontreiniging van het basismetaal.
In de praktijk is beeldverwerking tijdens het productieproces de meest rekenintensieve laag. Edge inference boards (NVIDIA Jetson of equivalent) draaien lichtgewicht CNN-modellen die getraind zijn op gelabelde booganomaliebeelden, waarbij elk frame binnen 50-100 ms wordt geclassificeerd. Volledige NVIDIA Metropolis-pipelines worden ingezet in productiecellen voor auto's met hoge productiecapaciteit, waar meerdere camerabeelden gelijktijdig worden verwerkt.
Na het lassen: profiel van de lasrups en classificatie van defecten
Na het lassen wordt met behulp van een 3D-laserprofilometer een puntwolk van de dwarsdoorsnede van de voltooide las gegenereerd. De profiler meet de breedte, hoogte, ondersnijdingsdiepte, overlappingsgraad en teenhoek van de lasrups. Deze parameters komen direct overeen met de acceptatie-eisen van ISO 5817. Deep-learningmodellen, getraind op gelabelde datasets met lasdefecten, classificeren de oppervlaktekenmerken: ondersnijding (ISO 5817 type 5011), overlapping (5041), ondervulling (5012), oppervlakteporositeit (2017) en geometrische afwijkingen van het gekwalificeerde lasrupsprofiel.
Commerciële vision-softwareplatforms die in productieomgevingen worden gebruikt, zijn onder andere Cognex VisionPro (veel gebruikt voor 2D-oppervlakte-inspectie), MVTec HALCON (voorkeur voor complexe 3D-profielanalyse met flexibele scriptmogelijkheden) en Intel Geti (cloudondersteunde modeltraining en implementatiebeheer). Toepassingsspecifieke inspectiestacks omvatten Inspekto S70 voor flexibele productiecellen en Yxlon HBR-DL voor röntgeninspectie van veiligheidskritische lasverbindingen in de lucht- en ruimtevaart en drukvaten.
Volgens praktijkgegevens behaalt AI-gestuurde beeldinspectie van lasnaden een detectiepercentage van 96-99% voor oppervlakte- en nabij-oppervlaktedefecten, vergeleken met ongeveer 87% voor getrainde handmatige visuele inspectie (VT) uitgevoerd met productiesnelheid. Het percentage valse positieven bij AI-systemen is ook lager dan bij handmatige VT, omdat het model bij elke meting een consistente beslissingsdrempel hanteert, zonder de vermoeidheidseffecten en drempelverschuivingen die menselijke inspecteurs tijdens een lange werkdag beïnvloeden.
Sectie 3 — Niet-destructieve testmethoden (NDT)
Niet-destructieve testmethoden (NDT) zijn vereist volgens de lasnormen voor veiligheidskritische verbindingen en kunnen niet worden vervangen door alleen visuele inspectie of inspectie met behulp van kunstmatige intelligentie (AI). Elke methode heeft een specifiek toepassingsgebied; het specificeren van de juiste methode voor het type verbinding en de materiaaldikte vormt de basis van een conform inspectieplan.
Ultrasoon onderzoek (UT / PAUT)
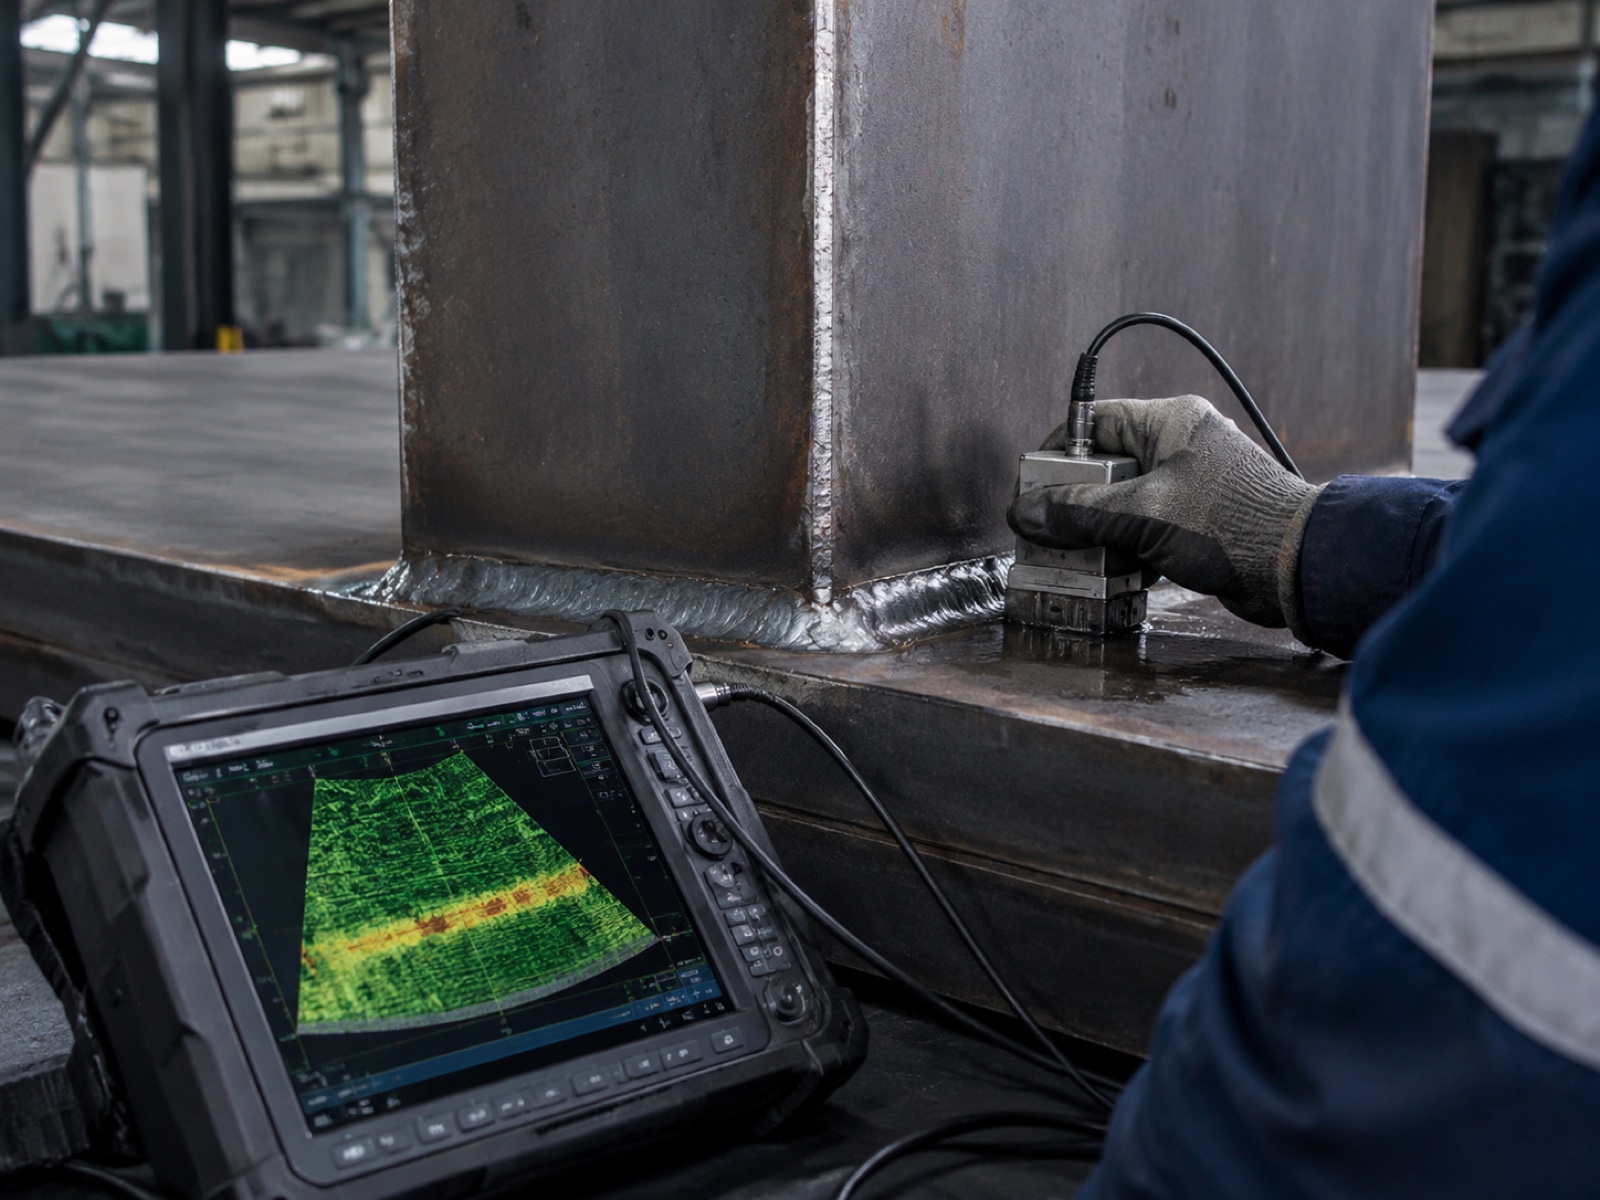
Ultrasoon onderzoek maakt gebruik van hoogfrequente geluidsgolven om interne discontinuïteiten in materiaal met een dikte van 6 mm of meer te detecteren. Phased-array ultrasoon onderzoek (PAUT) stuurt de bundel elektronisch over meerdere hoeken zonder de sonde te verplaatsen, waardoor in één doorgang een dwarsdoorsnede S-scan van het lasvolume wordt gegenereerd. PAUT heeft conventioneel ultrasoon onderzoek met één sonde grotendeels vervangen bij constructie- en drukvatlassen, omdat het een betere volumetrische dekking, digitale beeldvorming en een permanente registratie biedt. AWS D1.1 Annex K accepteert PAUT als alternatief voor röntgenonderzoek (RT) voor lassen met volledige doorlassing, mits een gekwalificeerde procedure beschikbaar is.
Radiografisch onderzoek (RT)
Bij radiografie (RT) wordt röntgen- of gammastraling gebruikt om de dwarsdoorsnede van de las op film of een digitale detector vast te leggen. Het blijft de referentiemethode voor het detecteren van volumetrische defecten, porositeitsclusters, slakinsluitingen en onvolledige laspenetratie over de gehele lasdikte. RT is verplicht volgens AWS D1.1 voor breukgevoelige constructieonderdelen en volgens ASME Sectie IX voor bepaalde drukvaste lassoorten. Digitale radiografie (DR) en computertomografie (CT) hebben de doorlooptijd van films verkort van uren naar minuten en maken 3D-volumetrische reconstructie mogelijk voor complexe lasverbindingen.
Magnetische deeltjestesten (MT)
MT detecteert oppervlakte- en nabij-oppervlakte-discontinuïteiten (scheuren, naden, koude lassen) in ferromagnetische materialen door een magnetisch veld op te wekken en een suspensie van ferromagnetische deeltjes aan te brengen. Discontinuïteiten loodrecht op de veldlijnen accumuleren zichtbaar deeltjes. MT is snel, draagbaar en goedkoop, waardoor het de standaard eerste inspectiemethode is voor hoek- en groeflassen in de staalconstructie. MT is niet geschikt voor inspectie van austenitisch roestvast staal of aluminium (niet-ferromagnetische materialen) en detecteert alleen discontinuïteiten die het oppervlak breken of het oppervlak naderen.
Kleurstofpenetranttest (PT)
Bij PT wordt een penetrantvloeistof met lage viscositeit op het gereinigde lasoppervlak aangebracht; door capillaire werking wordt de penetrant in open scheuren in het oppervlak gezogen. Na een bepaalde wachttijd wordt een ontwikkelaar aangebracht die de penetrant zichtbaar weer naar buiten trekt. PT werkt op alle materialen, waaronder ferromagnetische materialen, roestvrij staal, aluminium en titanium, en is de standaardmethode voor het detecteren van scheuren in niet-ferromagnetische lassen. Het vereist een schoon, droog oppervlak en een gecontroleerde wachttijd, waardoor het minder geschikt is voor grootschalige inline-inspectie, maar wel praktisch als periodieke controle van proefbatches.
Visuele testen (VT)
VT is de eenvoudigste, goedkoopste en eerst toegepaste inspectiemethode. Een getrainde inspecteur onderzoekt het lasoppervlak op zichtbare defecten: ondersnijding, overlapping, oppervlaktescheuren, ondervulling en profielgeometrie aan de hand van een meetinstrument of referentiesjabloon. AWS D1.1 Clausule 6 vereist VT op alle lassen voordat andere NDT-methoden worden toegepast. AI-visie-inspectiesystemen zijn in feite een geautomatiseerde en geinstrumenteerde vorm van VT, uitgebreid tot 100% dekking, consistente drempelwaarden en gedocumenteerde gegevens.
Sectie 4 — Taxonomie van defecten: ISO 6520-1 en ISO 5817 classificatie
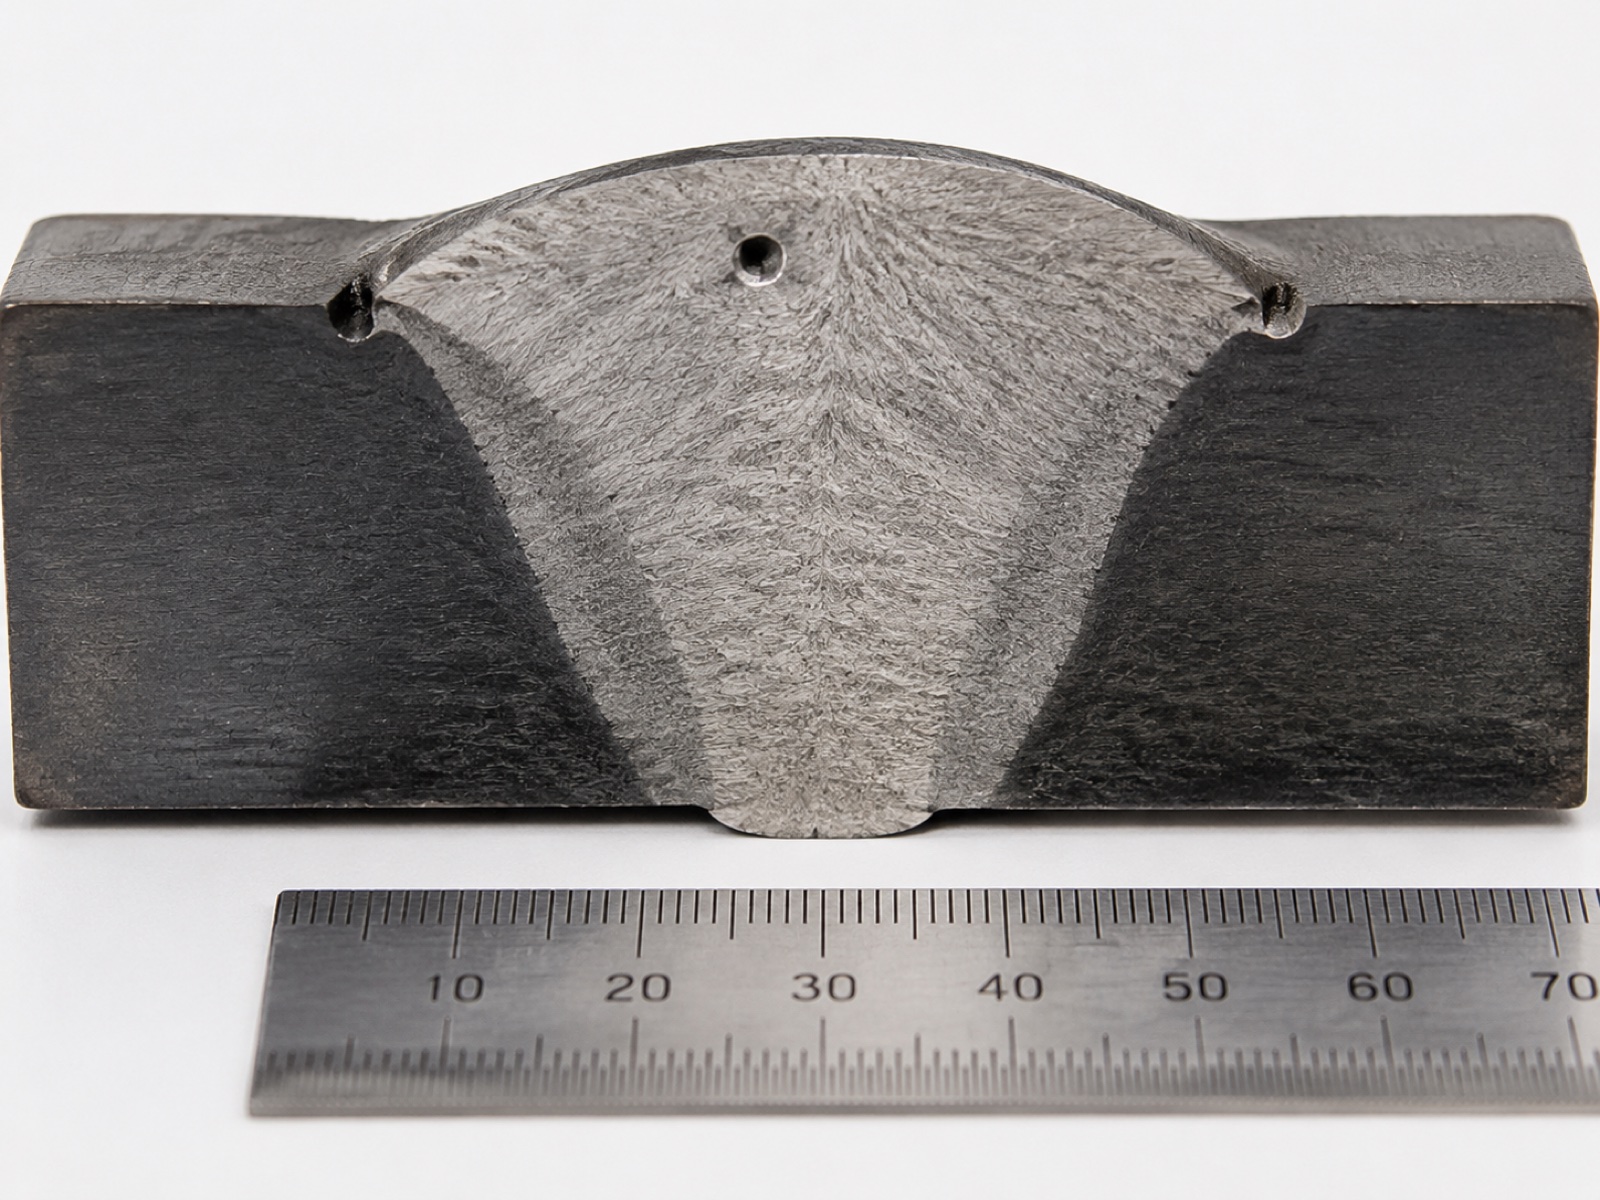
ISO 6520-1 biedt het referentieclassificatiesysteem voor lasfouten, waarbij ze worden ingedeeld in zes groepen op basis van type. ISO 5817 koppelt deze defecttypen aan acceptatieniveaus B (strengst), C (gemiddeld) en D (minst streng) op basis van dimensionale limieten voor elke fout. AI-visiemodellen die zijn getraind op de categorieën van ISO 6520-1 produceren resultaten die direct overeenkomen met de acceptatie-/afwijzingsbeslissingen van ISO 5817.
ISO 6520-1 Defectgroepen
| Groep (nummerbereik) | Onvolmaaktheidstype | Veelvoorkomende voorbeelden | Typische detectiemethode |
|---|---|---|---|
| Groep 1 (100s) | Scheuren | Langwerpige scheur (101), dwarsscheur (102), hete scheur (104), kraterscheur (107) | UT, RT, MT, PT, AI-zicht (oppervlaktescheuren) |
| Groep 2 (200s) | holtes | Porositeit (2011), wormgat (2015), oppervlakteporositeit (2017), krimpholte (202) | RT (volumetrisch), UT, AI-visie (oppervlakteporiën) |
| Groep 3 (300s) | Vaste insluitingen | Slakinsluiting (301), fluxinsluiting (302), oxide-insluiting (3041), metaalinsluiting (304) | RT, UT (PAUT voor grotere insluitingen) |
| Groep 4 (400s) | Gebrek aan fusie en penetratie | Gebrek aan fusie (401), onvolledige penetratie (402), gebrek aan wortelpenetratie (4021) | UT (PAUT), RT; AI-visie op basis van het root-gezicht (beperkte toegang) |
| Groep 5 (500s) | Onvolmaakte vorm en afmetingen | Ondersnijding (5011), overlapping (5041), ondervulling (5012), overmatige convexiteit (503), hoekafwijking (508) | AI-visie (3D-profielanalyse van kralen), VT, meetinstrumenten |
| Groep 6 (600s) | Diverse defecten | Boogontlading (601), spatten (602), gescheurd oppervlak (6011), slijpmarkering (6012) | VT, AI-visie, MT |
ISO 5817 Acceptatieniveaus B, C, D
ISO 5817:2023 definieert drie acceptatiekwaliteitsniveaus voor smeltgelaste verbindingen in staal, nikkel, titanium en aluminium. Niveau D (gemiddelde kwaliteit) heeft de ruimste maattoleranties en is van toepassing op algemene fabricage. Niveau C (middelmatige kwaliteit) is de standaard voor structurele toepassingen en de meeste industriële fabricage. Niveau B (strenge kwaliteit) is van toepassing op veiligheidskritische constructies, drukvaten en primaire autostructuren waar hoge eisen worden gesteld aan vermoeiings- en breukweerstand.
Een praktisch voorbeeld: een ondersnijding (type 5011) met een diepte van 0.5 mm is acceptabel op niveau D, marginaal op niveau C (waar de limiet 0.5 mm is voor stomplassen) en afgekeurd op niveau B (limiet 0.25 mm voor stomplassen). AI-visiesystemen die geconfigureerd zijn voor een specifiek acceptatieniveau, stellen hun detectiedrempels in op de maatlimieten in de relevante tabel van ISO 5817, waardoor geautomatiseerde goedkeurings-/afkeuringsbeslissingen mogelijk zijn.
Sectie 5 — Mapping van acceptatiecriteria: AWS D1.1, EN 15085 en ISO 3834
Naast ISO 5817 moeten fabrikanten die volgens branchespecifieke normen werken, hun inspectieplan afstemmen op de acceptatiecriteria in die normen. De onderstaande tabel geeft een overzicht van de belangrijkste normen en hun kwaliteitsomvang voor robotlasapplicaties.
| Code / Standaard | Toepassingsgebied | Visuele (VT) vereiste | RT/UT-vereiste | Referentie voor kwaliteitsniveau |
|---|---|---|---|---|
| AWS D1.1 (Constructiestaal) | Fabricage en montage van staalconstructies in Noord-Amerika. | 100% op alle lassen (clausule 6) | RT of UT op CJP-trekstaven en breukgevoelige staven | Acceptatie op basis van gezamenlijke categorie en type belading |
| AWS D1.2 (aluminium) | Constructief aluminiumlassen | 100% VT | RT of UT per gewrichtscategorie; röntgenonderzoek heeft de voorkeur voor dun aluminium. | Een vergelijkbare categoriseringsaanpak als D1.1, aangepast voor de microstructuur van aluminium. |
| AWS D1.6 (roestvrij staal) | Constructief lassen van roestvrij staal | 100% VT | RT of PT (MT niet van toepassing op austenitische kwaliteiten) | Criteria houden rekening met het sensibilisatierisico in de buurt van de HAZ (gevaarzone). |
| EN 15085 (Spoorvoertuigen) | Lassen van spoorwegvoertuigen en -onderdelen | 100% op CL1-veiligheidskritische verbindingen | 100% RT of PAUT op CL1-gewrichten; bemonstering op CL2/CL3 | ISO 5817 Niveau B voor CL1; C of D voor lagere kritikaliteit. |
| ISO 3834 (Kwaliteitseisen) | Kaderstandaard voor kwaliteitsbeheer bij smeltlassen; geciteerd door EN 1090, EN 15085 en andere normen. | Volgens de genoemde productnorm | Volgens de genoemde productnorm | ISO 3834-2 (Uitgebreid), -3 (Standaard), -4 (Elementair) |
| ASME Sectie IX (Drukvaten) | Ketels, drukvaten en leidingen in de VS en wereldwijd (aan de hand van referentiepunten) | Volgens de bouwvoorschriften (ASME VIII Div.1) | RT verplicht voor P-nummerverbindingen boven de drukdrempel in Div.1 | Geen directe overeenkomst met ISO 5817; de acceptatiecriteria van ASME QW en UW zijn van toepassing. |
Volgens de American Welding Society (AWS D1.1:2020, clausule 6.9) moeten alle lassen visueel worden gecontroleerd voordat andere niet-destructieve onderzoeken worden uitgevoerd. Deze eis maakt visuele inspectie (VT) – en daarmee geautomatiseerde AI-visuele inspectie als instrumentele tegenhanger – de verplichte toegangspoort tot de volledige inspectieprocedure, en geen optionele toevoeging. Robotlasprocessen die 100% AI-visuele inspectieresultaten per lasverbinding registreren, voldoen aan de documentatie-intentie van deze clausule en genereren tegelijkertijd een controleerbaar kwaliteitsrecord voor elke productielot.
Sectie 6 — ROI van AI-implementatie voor laskwaliteitssystemen
De zakelijke argumenten voor het toevoegen van AI-beeldinspectie aan een bestaande robotlascel berusten op drie meetbare verbeteringen: hogere detectiepercentages van defecten, lagere percentages valse positieven waardoor onnodig afval wordt verminderd, en een lagere frequentie van niet-destructief onderzoek (NDT) in latere productiebatches die de geautomatiseerde screening doorstaan.
Verhoging van de detectiesnelheid
Getrainde handmatige visuele inspectie (VT) van robotlasproducten, uitgevoerd door gekwalificeerde inspecteurs met productiesnelheid, behaalt een detectiepercentage van ongeveer 87% voor oppervlakte- en bijna-oppervlaktedefecten. Dit percentage daalt verder aan het einde van de dienst en onder hoge productiedruk. AI-visiesystemen die op robotlascellen worden ingezet, behalen consistent detectiepercentages van 96-99% voor dezelfde defectklassen, gebaseerd op gegevens uit de industrie. Het verschil van 9 tot 12 procentpunten vertaalt zich direct in een lager percentage oppervlaktedefecten die de assemblage of levering aan de klant niet doorstaan.
Kosten van de Vision-hardware
De extra hardwarekosten voor het toevoegen van AI-beeldverwerking na het lassen aan een bestaande cel (3D-laserprofieler, industriële pc met randdetectie, integratiesoftware) bedragen $ 25,000 tot $ 55,000 voor een configuratie voor het profileren van de lasrups na het lassen. Het toevoegen van scans vóór het lassen op hetzelfde hardwareplatform kost $ 5,000 tot $ 15,000 extra. Volledige monitoring van het smeltbad tijdens het proces met een hogesnelheidscamera en infraroodthermografie is de duurste laag, met een extra kostenpost van $ 10,000 tot $ 25,000, en wordt voornamelijk gespecificeerd voor laswerkzaamheden in de lucht- en ruimtevaart, drukvaten en veiligheidskritische rails, in plaats van algemene fabricage. Gecombineerd kost een complete driefasige AI-beeldverwerkingsstack op één cel $ 40,000 tot $ 80,000 extra ten opzichte van een standaard robotcel.
Payback-chauffeurs
In een middelgrote constructiewerkplaats waar 300 lasverbindingen per ploegendienst worden geïnspecteerd, voorkomt een verhoging van het detectiepercentage van 87% naar 97% ongeveer 30 extra defecten per 1,000 verbindingen. Met een gemiddelde kostprijs van $75 per herstelbeurt die tijdens het proces wordt ontdekt (versus meer dan $400 per defect dat door de assemblage heen glipt), levert de vermindering van defecten alleen al een besparing op van ongeveer $50,000 tot $120,000 per jaar per cel, afhankelijk van het volume en de herstelkosten. De terugverdientijd van $50,000 aan vision-hardware bedraagt 6 tot 14 maanden bij deze parameters. Vermindering van de frequentie van niet-destructief onderzoek (NDT), wanneer procescapaciteitsgegevens van het vision-systeem een gereduceerd steekproefplan ondersteunen dat is overeengekomen met de klant, levert verdere, toepassingsspecifieke besparingen op.
In de praktijk is de belangrijkste implementatievariabele niet de vision-hardware zelf, maar de kwaliteit van de procesbibliotheek die deze monitort. Cellen die werken met een goed gekwalificeerde lasprocedurespecificatie (WPS), met stabiele herhaalbaarheid van de opspaninrichting en consistent verbruiksmateriaalbeheer, profiteren optimaal van AI-vision. Cellen met een hoge procesvariabiliteit genereren een verhoogd aantal valse positieven, omdat het model geen onderscheid kan maken tussen een legitiem defect en een parameterafwijking veroorzaakt door een versleten contacttip of een afwijkende kalibratie van de stroombron. Het eerst aanpakken van de processtabiliteit en vervolgens het toevoegen van AI-vision als monitoringlaag levert betere resultaten op dan het toevoegen van vision aan een proces dat al lassen van twijfelachtige kwaliteit produceert.
Vijfstappen QC-architectuur: van sensor tot MES
Een productiegereed QC-architectuur verbindt de hierboven beschreven inspectielagen tot een dataflow die loopt van sensor naar kwaliteitsbeslissing naar productierecord. De onderstaande architectuur in vijf stappen is van toepassing op robotlascellen, van configuraties met één station tot productielijnen met meerdere stations.
- Sensorlaag. Inline procesbewakingssensoren (boogspanning/stroomgolfvorm, draadaanvoersnelheid, gasdebiet), een laserscanner vóór het lassen, een hogesnelheidscamera tijdens het proces (optioneel) en een 3D-profiler na het lassen produceren elk tijdgestempelde datastromen die gekoppeld zijn aan een verbindings-ID. EtherCAT synchroniseert met een frequentie van 1 kHz de boogparametersensoren met de positiegegevens van de robotcontroller, waardoor ruimtelijke mapping van golfvormafwijkingen naar exacte posities langs de lasnaad mogelijk is.
- Randinferentie. Een edge computing-module (industriële pc of speciaal AI-acceleratorbord) voert realtime inferentie uit op processignalen en beeldgegevens. Classificatiemodellen signaleren verdachte gewrichten binnen één robotoverdrachtstijd tussen gewrichten, doorgaans 2-5 seconden, zodat de operator een waarschuwing ontvangt voordat de robot naar het volgende gewricht beweegt. Dit maakt ingrijpen tijdens het proces mogelijk in plaats van nabewerking na de batch.
- Classificatie van defecten. Gemarkeerde verbindingen worden geclassificeerd op basis van het type defect volgens de ISO 6520-1 taxonomie, en de ernst wordt vergeleken met het toepasselijke ISO 5817 acceptatieniveau (B, C of D) dat is ingesteld voor de productieorder. Verbindingen die de acceptatiedrempel overschrijden, worden geregistreerd als non-conformiteiten; verbindingen op de grens worden in de wachtrij geplaatst voor handmatige herinspectie of NDT, afhankelijk van het kwaliteitsplan.
- Traceerbaarheidslogboek. Alle sensorwaarden, beeldgegevens, classificatieresultaten en handelingen van de operator worden vastgelegd in een traceerbaarheidsrecord dat is gekoppeld aan de gezamenlijke ID, het serienummer van het onderdeel en de productielot. Dit record ondersteunt zowel interne kwaliteitsanalyses (trenddetectie, parameteroptimalisatie) als audits door klanten of regelgevende instanties volgens ISO 3834 of EN 15085.
- MES-integratie. Het traceerbaarheidslogboek stuurt realtime gegevens naar het Manufacturing Execution System (MES), waardoor de kwaliteitsstatus van productiebatches wordt bijgewerkt, herwerkorders worden gemarkeerd en NDT-planning wordt geactiveerd voor batches waarvoor bemonstering volgens de code vereist is. Dankzij de bidirectionele integratie kan het MES lasprocedureparameters (WPS-instellingen) naar de robotcontroller sturen bij het wisselen van taken, waardoor het risico op onjuiste parameterselectie bij productielijnen met meerdere producten wordt verkleind.
Hoe toonaangevende leveranciers de kwaliteitscontrole aanpakken
FANUC, ABB en KUKA hebben elk datalogging en parameterbewaking geïntegreerd in hun controllers voor lasrobots. ABB's WeldGuide- en SmartPower-suite en KUKA's ArcSense-module vertegenwoordigen volwassen implementaties voor Tier 1-automotiveproductielijnen. Yaskawa Motoman bundelt lasspecifieke procesbewaking via zijn Weld Navigator-software. ESTUN heeft inline lasbewakingsfunctionaliteit toegevoegd aan zijn lascellen voor de algemene fabricagemarkt.
EVST pakt de volledige kwaliteitscontrole aan met zijn EVS-AI lassysteem, dat 3D-beeldherkenning, de RX-lasprocesbibliotheek (voorgekwalificeerde parameters voor veelvoorkomende lasverbindingen en materiaalcombinaties) en EtherCAT 1 kHz-sensorsynchronisatie integreert voor een nauwkeurige afstemming tussen boogparametergegevens en robotpositie. De zelflerende engine van het systeem verfijnt de lasparameters tijdens productieruns zonder handmatige herprogrammering, waardoor de afwijking tussen gekwalificeerde procedureparameters en daadwerkelijke productieparameters wordt verminderd. Deze afwijking is een veelvoorkomende oorzaak van de ophoping van marginale defecten bij lange productieruns. De lascellen van EVST zijn CE-, SGS- en TUV-gecertificeerd en voldoen aan de documentatievereisten voor ISO 3834- en EN 15085-kwaliteitsaudits op exportmarkten. Het onderliggende robotplatform, geproduceerd volgens IATF16949-kwaliteitsnormen voor de automobielindustrie, bestrijkt het volledige spectrum aan toepassingen, van samenwerkende lasarmen tot zware industriële configuraties, en dekt daarmee de verschillende lasafmetingen die doorgaans vereist zijn in kwaliteitskritische productielijnen. EVST biedt technische ondersteuning op locatie in meer dan 100 landen. Dit is een belangrijke factor wanneer de kalibratie en herkalibratie van kwaliteitscontrolesystemen na grote wijzigingen aan de testopstelling technische assistentie ter plaatse vereist.
Voor kopers die het volledige integratieplaatje beoordelen, van robotarm en positioneerder tot kwaliteitscontrole-stack, is de Handleiding voor de componenten en integratie van een robotlascel Het boek behandelt de sensor- en veldbusarchitectuur in detail. ROI-modellering voor de volledige celinvestering, inclusief besparingen op het aantal defecten, komt ook aan bod. ROI- en terugverdienanalyse van een robotlascel.
Volgens het World Robotics 2025-rapport van de International Federation of Robotics (IFR) is lassen goed voor ongeveer 23% van alle industriële robotinstallaties wereldwijd. Het aandeel nieuwe lascellen met inline kwaliteitsbewaking en visuele inspectie is aanzienlijk toegenomen, parallel aan de bredere trend naar datagestuurde productie. Deze adoptietrend weerspiegelt zowel de beschikbaarheid van betaalbare edge computing-hardware als de steeds strengere eisen van klanten op het gebied van kwaliteitsdocumentatie. Deze factoren zorgen ervoor dat AI-ondersteunde lasinspectie niet langer alleen in de automobielindustrie wordt toegepast, maar ook in de algemene constructie van gebouwen.
Gerelateerde literatuur en interne bronnen
- Complete gids voor robotgestuurde lasautomatisering (2026)Een belangrijk artikel over processelectie, celontwerp en het volledige toepassingsgebied van lassen.
- Top 10 merken lasrobots (2026)OEM-vergelijking op basis van integratieondersteuning, laadvermogen en regionale servicedekking.
- Componenten en integratie van robotlascellen (2026), sensorlaag, veldbusarchitectuur, positioneringstypen en inbedrijfstellingsprocedure
- MIG- versus TIG- versus laserrobotlassen (2026), processelectiegids met afwegingen tussen kwaliteit en kosten per voegtype
- Veiligheidsnormen voor industriële robots: ISO 10218 en CE-markering (2026), eisen aan het veiligheidssysteem voor robotlascellen
Veelgestelde Vragen / FAQ
Kan AI-gestuurde beeldinspectie traditionele niet-destructieve testen (NDT) bij robotlassen vervangen?
Niet helemaal. AI-visie-inspectie detecteert oppervlakte- en nabij-oppervlaktedefecten met 100% productiedekking, zoals ondersnijding, overlapping, oppervlakteporositeit en afwijkingen in de lasrupsgeometrie. Het kan echter geen volumetrische ondergrondse defecten detecteren die PAUT of RT wel detecteert. Voor veiligheidskritische lassen volgens AWS D1.1, ASME Section IX of EN 15085 worden de eisen voor niet-destructief onderzoek na het lassen vastgesteld door de betreffende norm en blijven deze verplicht. De juiste configuratie is AI-visie voor 100% inline screening plus door de norm voorgeschreven niet-destructief onderzoek op gemarkeerde verbindingen of vereiste monsterbatches.
Wanneer is röntgenonderzoek (RT) nodig bij robotlassen?
RT is volgens de norm verplicht voor specifieke lasverbindingen, ongeacht de productiemethode. AWS D1.1 vereist RT of UT voor alle lasnaden met volledige penetratie in trekstaven van primaire constructieverbindingen en voor alle lasnaden in breukgevoelige elementen. ASME Sectie IX vereist RT voor drukvaste lasnaden boven gedefinieerde gebruiksdrempels. EN 15085 CL1 voor raillassen vereist 100% RT of UT voor veiligheidskritische verbindingen. Aangetoonde robotgestuurde procescapaciteit (Cpk-gegevens) kan soms, met goedkeuring van de normeringsinstantie, een gereduceerd RT-bemonsteringsplan ondersteunen, maar hiervoor is formele kwalificatiedocumentatie vereist.
Hoe kan ik valse positieven van AI-lasinspectiesystemen voorkomen?
Het percentage vals-positieve resultaten hangt af van de kwaliteit van de trainingsdataset, de kalibratie van de beslissingsdrempel en de stabiliteit van de omgeving bij de camera. Kalibreer de beslissingsdrempel op een acceptabel percentage vals-positieve resultaten – doorgaans 2-5% – gevalideerd met een testdataset die uw daadwerkelijke lasgeometrie en oppervlaktecondities omvat. Beheers de inspectieomgeving: consistente positionering van het onderdeel, stabiele afscherming van de camera tegen booglicht (voor camera's tijdens het proces) en uniforme verlichting op profilers na het lassen. Een tweestaps beoordelingsworkflow – AI signaleert, operator bevestigt binnen 60 seconden – houdt de kosten van vals-positieve resultaten beheersbaar zonder de detectiedekking te verminderen.
Welke trainingsgegevens heeft een AI-model voor lasinspectie nodig?
Een productieklaar model heeft duizenden gelabelde lasafbeeldingen per defectklasse nodig, die uw specifieke verbindingstypen, materialen en oppervlaktecondities dekken. Openbare datasets kunnen als basis voor de training dienen, maar modellen die op generieke data zijn getraind, presteren minder goed onder specifieke productieomstandigheden. De best presterende implementaties combineren algemene pre-training met toepassingsspecifieke fine-tuning op 500 tot 2,000 gelabelde productievoorbeelden per defectklasse. Actieve leerprocessen – waarbij het model onzekere voorspellingen markeert voor handmatige labeling en vervolgens opnieuw traint – verminderen de doorlopende dataverzamelingslast zodra het basismodel is geïmplementeerd.
Wat voegt AI-beeldinspectie toe aan een robotlascel qua kosten en defectdetectie?
De extra hardwarekosten variëren van $ 25,000 tot $ 80,000, afhankelijk van of er pre-lasscanning, monitoring van het smeltbad tijdens het proces of alleen profilering van de lasrups na het lassen is inbegrepen. De detectiesnelheid voor oppervlakte- en nabij-oppervlaktedefecten verbetert van ongeveer 87% voor getrainde handmatige VT tot 96-99% voor AI-visie bij productiesnelheid, gebaseerd op gegevens uit de industrie. De terugverdientijd van de vision-hardware bedraagt doorgaans 12-18 maanden bij middelgrote tot grote productievolumes dankzij minder afval, herstelwerkzaamheden en een lagere frequentie van niet-destructief onderzoek (NDT) in de latere productiefase.
Uitgaande referenties:
American Welding Society (AWS), D1.1 Constructielascode |
ISO 5817:2023, Lassen: Smeltlasverbindingen, Kwaliteitsniveaus |
IFR World Robotics 2025-rapport |
Cognex VisionPro-software |
MVTec HALCON Machine Vision-software