
Robotgestuurd spuiten is een representatieve proef waard wanneer de bekers consistent kunnen worden aangeleverd en de vereiste oppervlaktebehandeling kan worden uitgevoerd met behulp van een vast opspanmiddel en een vaste applicatieroute. Handmatig spuiten kan een redelijke keuze blijven wanneer frequente veranderingen in vorm, te beschermen oppervlakken of coatingvoorbereiding hergebruik onmogelijk maken. Vergelijk de volledige batch onder dezelfde acceptatie-eisen, in plaats van alleen de spuitduur te vergelijken.
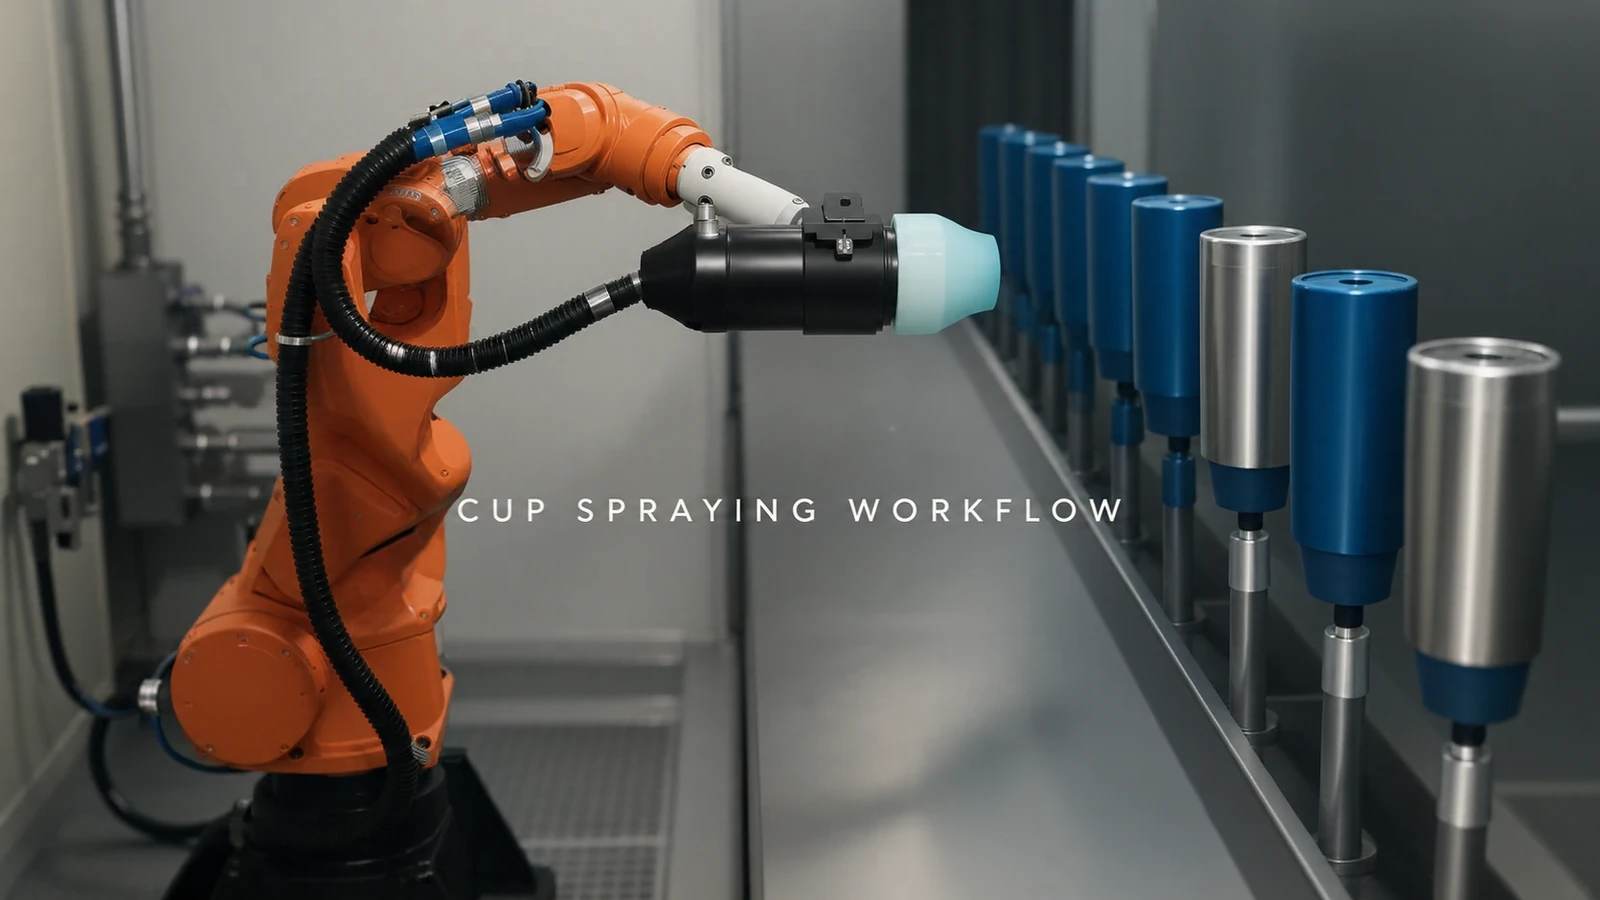
De beelden van de applicatie tonen een oranje robot die een sproeikop beweegt voor een rij rechtopstaande, komvormige of cilindrische onderdelen. De buitenkanten hiervan zijn blauw. Voor een productiebeslissing is de belangrijke vraag welke voorbereidingen binnen de beoogde productfamilie herhaald moeten worden en welke aangepast moeten worden.
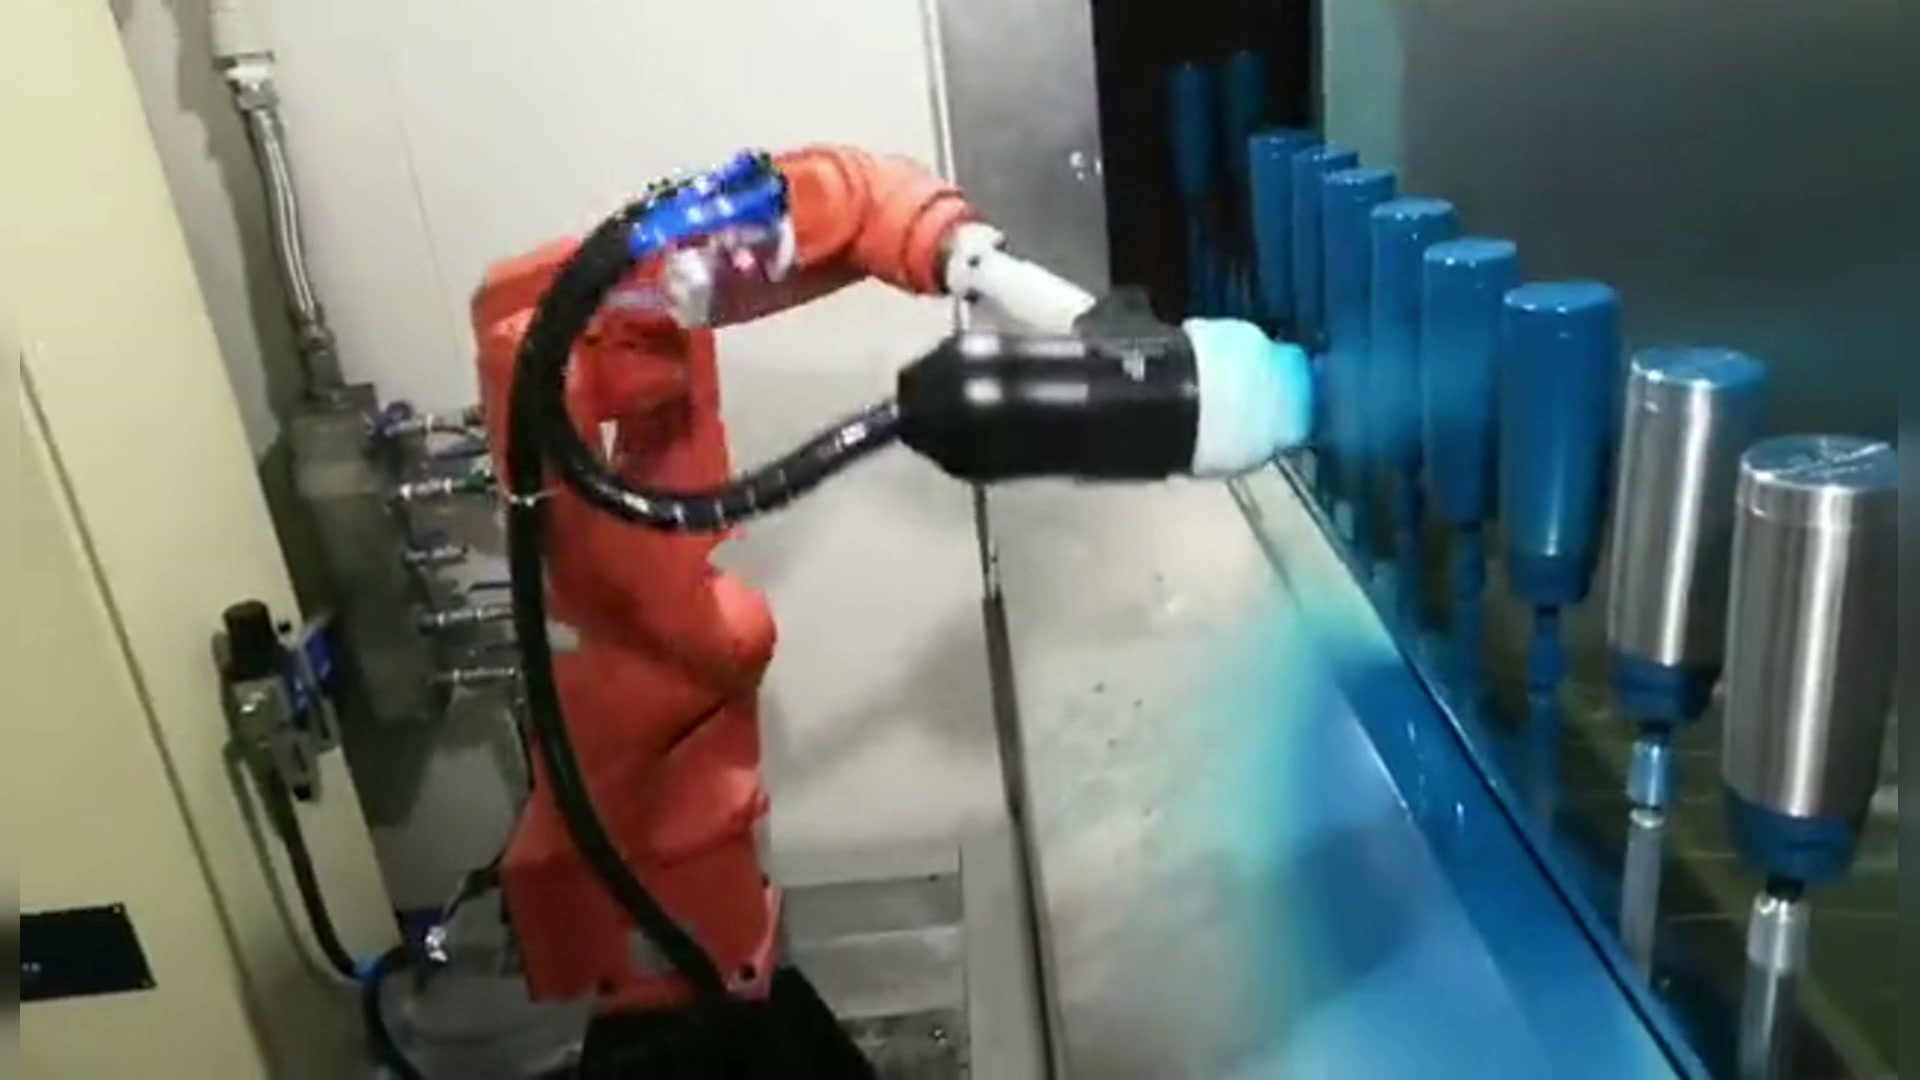
EN hoofdfilm 00:14 — robotsproeikop voor rechtopstaande cilindrische onderdelen.
Bepaal het oppervlak voordat je het werk verdeelt.
Markeer het te coaten gebied en elk gebied dat beschermd moet blijven. Afhankelijk van het product kan een rand, bodem, schroefdraad of aansluitvlak een andere behandeling nodig hebben dan de zichtbare buitenwand. Geef de daadwerkelijke vereisten aan in plaats van ervan uit te gaan dat een gelijk ogende beker dezelfde behandelingsroute nodig heeft.
Spreek af hoe de proefstukken beoordeeld zullen worden: de gespecificeerde coatingcontroles, relevante uiterlijke kenmerken en de beschermde eigenschappen. Hanteer dezelfde eisen voor zowel handmatig als robotgestuurde monsters. Het is niet mogelijk om de ene methode te beoordelen op basis van een kortere spuittaak, terwijl de andere methode extra afplak-, retoucheer- of inspectiewerkzaamheden moet uitvoeren.
Kies voor een herbruikbare presentatievorm, niet alleen voor vergelijkbare cilinders.
Groepeer de onderdelen op basis van hun positie in de opspaninrichting, wat het gereedschap kan bereiken en welke oppervlakken vrij moeten blijven van de houder. Gelijke buitendiameters garanderen niet per se een herbruikbare opstelling als het bevestigingspunt of het te beschermen gebied verandert.
Een verandering in hoogte of profiel kan de relatieve afstand tussen het spuitpistool en het oppervlak beïnvloeden. Automatische aansturing van de spuitkop beschouwt die relatieve afstand en de afstemming van het spuiten op het werkstuk als procesinstellingen. Een geprogrammeerde robotroute moet daarom worden getest met de daadwerkelijke spuitmond en spuitkopinstellingen, en niet zomaar tussen varianten worden overgenomen omdat beide onderdelen 'bekers' heten.
Als een productfamilie de positioneringsmethode kan delen en alleen een vast recept of een aanpassing aan de mal nodig heeft, is het een geschikte kandidaat voor een automatiseringsproef. Als elke bestelling een nieuwe houder, afscherming en route vereist, vergelijk dan de voorbereidingslast voordat u de eerste productfamilie selecteert.
Tel de resterende taken rondom de robot.
Noteer wie de onderdelen laadt en verwijdert, de beschermlaag aanbrengt, de coatingapparatuur voorbereidt, waar nodig materialen wisselt, de gekozen applicator reinigt en de afgewerkte onderdelen controleert. Automatische spuitpistoolbediening vervangt deze taken niet. De manier waarop en de frequentie waarmee ze worden uitgevoerd, hangen af van de gekozen coating en apparatuur.
Voor handmatig spuiten dient u ook de bijbehorende instel-, hanterings- en afwerkingswerkzaamheden mee te nemen. Vergelijk dezelfde batchgrootte, variantmix en beginconditie. Scheid een eenmalige inbedrijfstellingstaak van de voorbereiding die voor elke order wordt herhaald, zodat de proef geen terugkerende wijzigingen verbergt in een optimistische demonstratie.
Deze indeling verduidelijkt ook het doel van automatisering. Een project kan bijvoorbeeld herhaalde bewegingen van het wapen overlaten aan een robot, terwijl het handmatig laden en inspecteren behouden blijft. Vermeld die scope expliciet in plaats van aan te nemen dat de installatie van een robot het hele station onbemand maakt.
Selecteer de proef die de beslissing kan veranderen.
Kies representatieve bekers die afwijken van de voorgestelde standaardopstelling: variaties in hoogte of vorm, een lastig te beschermen zone of een ander contactoppervlak. Observeer de vereiste oppervlakken en kenmerken na de bewerking, voer vervolgens de geplande omschakeling uit en noteer wat er moet worden aangepast of gereinigd.
Als het geaccepteerde oppervlak reproduceerbaar is met een herbruikbare presentatie en beheersbare omschakelingen, heeft de robotgestuurde productiemethode een duidelijkere basis. Als de voorbereiding van de batch wordt gedomineerd door wijzigingen of als de voorgestelde houder de vereiste oppervlakken niet kan behouden, moet de groepering worden herzien of moet het geschikte handwerk worden behouden terwijl een andere eerste toepassing wordt onderzocht.
Een EVST-discussie kan beginnen met foto's van de verschillende bekervarianten, gemarkeerde coating- en beschermde gebieden, de huidige opslagprocedures en het gebruikelijke batch-/wisselpatroon. Deze details helpen bij het definiëren van een nuttige proef, zonder dat er op basis van de beelden besparingen, cyclustijden of coatingresultaten worden verzonnen.