
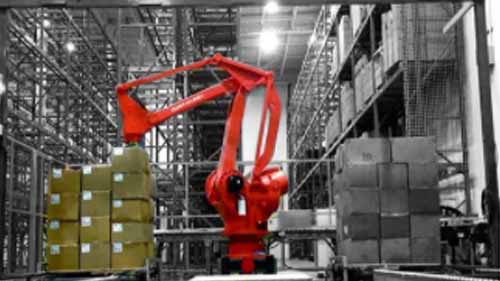
Moderne robots staan erom bekend sneller, compacter en betaalbaarder te zijn dan robots van vroege modellen. Robots worden nu veel gebruikt in allerlei industrieën, zoals robotachtig aluminium lassen voor auto's, zware machines, locomotieven, deurkozijnen en andere. Dit wordt grotendeels toegeschreven aan technologische vooruitgang en nieuwe innovatieve robotontwerpen. Hoewel dergelijke toeschrijvingen waar zijn, blijft één aspect van de vooruitgang in robotica vaak onvermeld: robotonderdelen.
Industriële robots bestaan uit een reeks onderdelen die samenwerken om verschillende taken te vervullen. Naarmate de technologie evolueerde, zijn ook zij verbeterd en hebben ze geleid tot beter presterende robots. Toch blijft het mysterie bestaan: wat zijn de onderdelen van een robot en hoe werken ze eigenlijk? Hier is een snelle en eenvoudige handleiding voor robotonderdelen.
Wat zijn robotonderdelen?
Bron: Pixabay
Robotachtige onderdelen zijn een mix van metalen en elektronische componenten die zijn samengesmolten om de structuur van een robot te vormen. Elk onderdeel speelt een structurele rol, zoals het isoleren van elektrische componenten, of een functionele rol, zoals het aandrijven van de robot. Hoewel robotfabrikanten onderdelen op verschillende manieren kunnen gebruiken op basis van hun robotontwerp, zijn het algemene concept en de functies van dergelijke onderdelen vaak vergelijkbaar.
Wat zijn de 5 hoofdcomponenten van een robot?
Gezien het hoge niveau van automatisering zijn robotstructuren behoorlijk complex. Het is misschien onmogelijk om elke moer, bout en circuit in een robot te definiëren. Er zijn echter vijf hoofdcomponenten die fundamenteel zijn voor een industriële robot en dus de moeite waard zijn om te benadrukken.
- Robotarm
- Eindeffector
- Motoren
- Controller
- Robotsensoren
Robotic Arm
Bron: link.springer.com
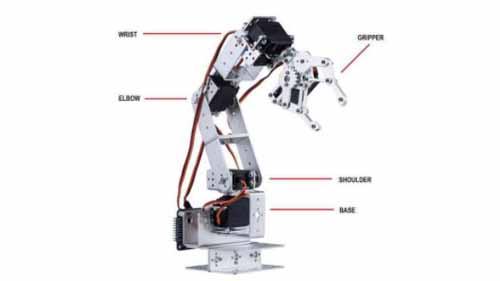
Een robotarm wordt ook wel een manipulator genoemd. Het is het onderdeel van een industriële robot dat wordt gebruikt om taken uit te voeren. De structuur lijkt op die van de menselijke arm en bestaat uit een schouder, een elleboog en een pols. De schouder is het deel van de robotarm dat is gekoppeld aan het mainframe van de industriële robot. De elleboog is het scharnierende deel van de arm dat buigt terwijl deze beweegt, en de pols is het uiteinde van de arm dat de eigenlijke taak uitvoert.
Voor flexibiliteit is een robotarm uitgerust met verschillende gewrichten waardoor hij tijdens het werken in verschillende richtingen kan bewegen. A 6-assige robotarm, heeft bijvoorbeeld meer gewrichten dan a 4-assige arm wat minder flexibel is. Bovendien variëren de structuren van robotarmen in termen van hoe ver ze kunnen reiken en de ladingen die ze aankunnen.
Tegenwoordig is de robotarm volwassen ontwikkeld, veel robotarmen zijn te koop op de markt. Robotarmen moeten worden beschouwd als een geweldige optie om de productiviteit en kwaliteit van het product te verbeteren.
Eindeffector
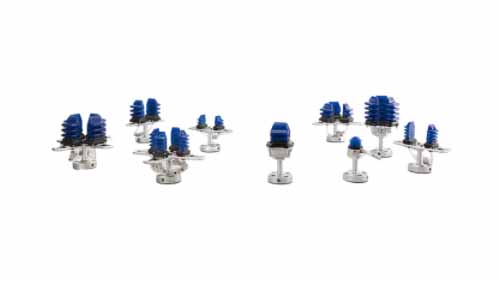
Een eindeffector is een gereedschapsapparaat dat aan de pols van een robotarm is bevestigd. Het geeft de robotarm meer behendigheid en maakt hem beter geschikt voor specifieke taken. Ze zijn een handiger oplossing dan dat je voor elke rol een unieke robotarm moet maken. Voorbeelden van eindeffectoren zijn onder meer:
- Grijpers
- Boren
- Lassen van pistolen
- Zuiggereedschap
Motoren
Bron: Pinterest
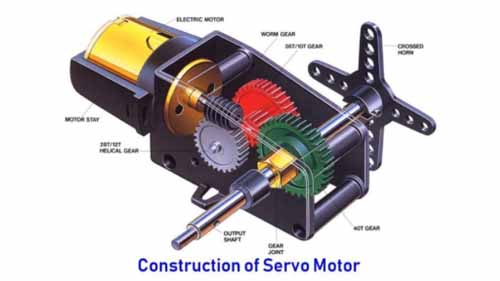
De onderdelen van een industriële robot moeten worden aangedreven om te kunnen bewegen, omdat ze niet uit eigen beweging kunnen bewegen. Om deze reden zijn onderdelen zoals robotarmen uitgerust met motoren om beweging te vergemakkelijken. Een motor kan het beste worden omschreven als een elektronisch apparaat met lineaire en roterende actuatoren die worden aangedreven door elektrische, hydraulische of pneumatische energie. Terwijl de actuatoren met hoge snelheid bewegen, duwen en draaien ze robotonderdelen in beweging.
Sensoren
Bron: photonics.com
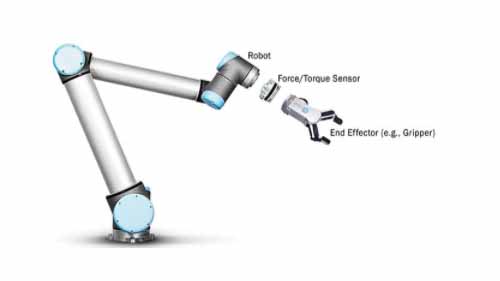
Sensoren in robots zijn apparaten die specifieke parameters detecteren of meten en daarop een overeenkomstige reactie uitlokken. Ze worden voor veiligheids- en controledoeleinden in robotstructuren geïmplanteerd. Veiligheidssensoren worden gebruikt om obstakels te detecteren om botsingen tussen mens en robot en tussen robot en robot te voorkomen. Ze zijn een recentere toevoeging aan robotstructuren en meer in het bijzonder aan collaboratieve robots. Controlesensoren worden daarentegen gebruikt om aanwijzingen van een externe controller te ontvangen, die de robot vervolgens uitvoert.
Hoe werken sensoren? Een veiligheidssensor detecteert bijvoorbeeld een obstakel en stuurt een signaal naar de controller, die op zijn beurt de robot vertraagt of stopt om een botsing te voorkomen. In essentie werkt een sensor altijd samen met de controller. Andere parameters die robotsensoren detecteren zijn positie, snelheid, temperatuur en koppel.
Controller
Bron: www.blackrobotics.com
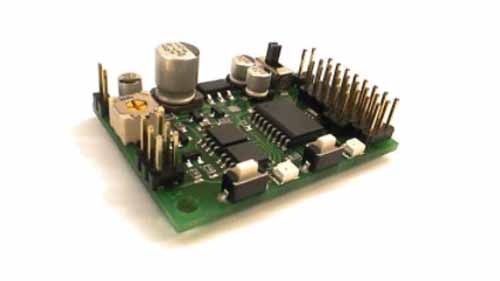
Beschouw de controller als het brein van een robot. Het is het centrale besturingssysteem dat bepaalt hoe alle andere delen van de robot werken. Het is geprogrammeerd met software waarmee het opdrachten kan ontvangen, interpreteren en uitvoeren. Bij meer geavanceerde robots kan de controller ook een ‘geheugen’ hebben van waaruit hij repetitieve taken uitvoert, omdat hij ‘onthoudt’ hoe ze werken. Kunstmatige intelligentie binnen slimme robots is ook via software in de controller ingebouwd.
Conclusie
De kwaliteit van de onderdelen en het vakmanschap waarmee ze in een robot zijn ingebouwd, bepalen de kwaliteit en prestaties van een industriële robot. Dit is misschien wat goed is fabrikant van industriële robots afgezien van de rest. Dit kan een nuttig criterium zijn bij de keuze in welke merken industriële robots u wilt investeren.