
Interne of externe grip van de band? Begin met de contact- en loslaatruimte.
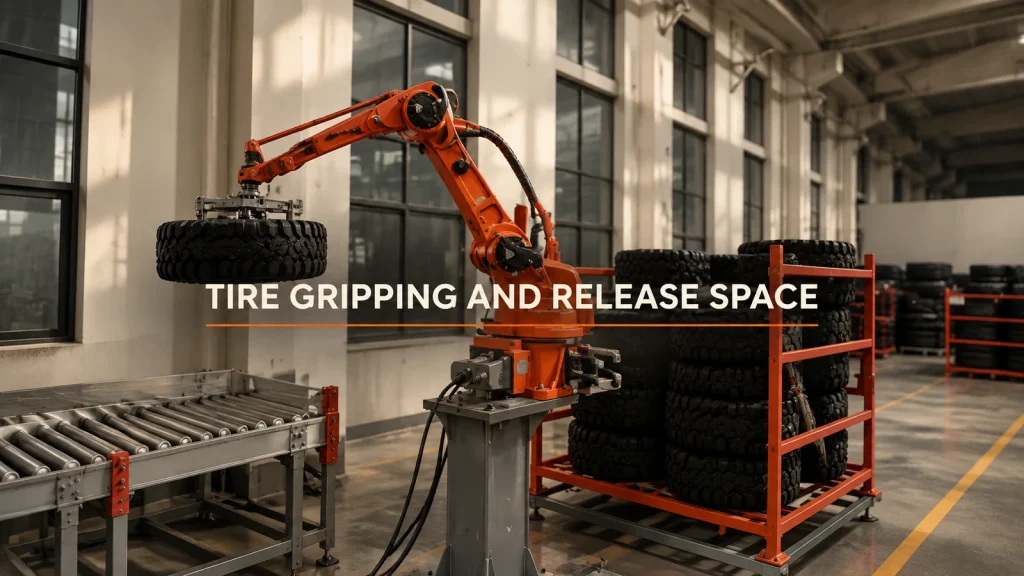
Vergelijk de interne en externe grip van de band aan de hand van het toegestane contactoppervlak, de vervorming, de instapvrijheid en de loslaatruimte, met behulp van daadwerkelijke bandvarianten.
Onbewaakt bewerken: wat een CNC-werkplaats nodig heeft om onbeheerd te kunnen werken.
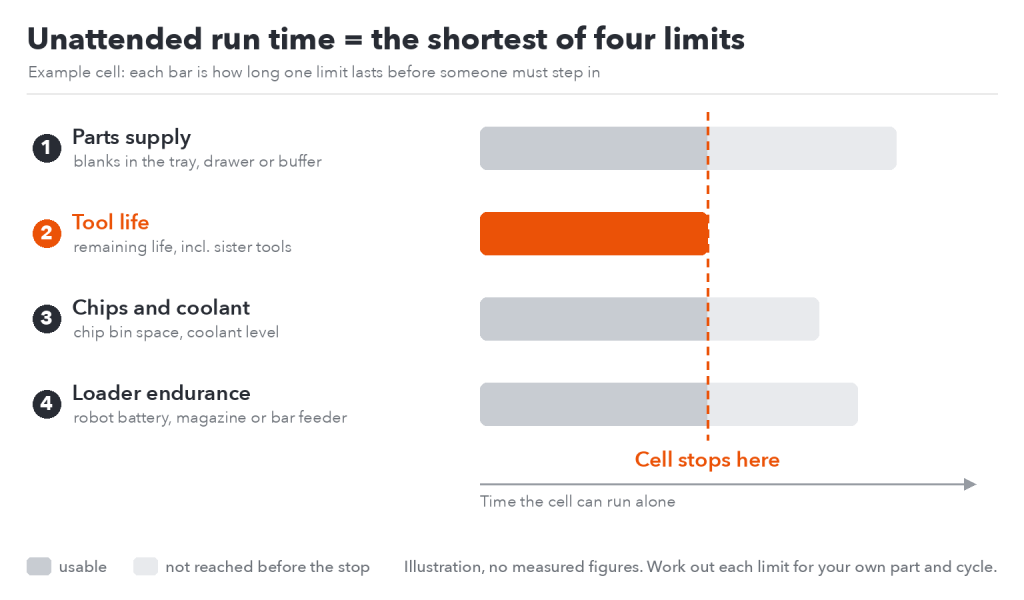
Onbewaakt bewerken: hoe lang een CNC-cel onbeheerd kan draaien, wat er doorgaans voor zorgt dat hij stopt, hoe je hem laadt en wat je moet doen als hij stopt.
Het vervangen van een sproeimondstuk of vloeistof: welke robotinstellingen moeten opnieuw worden getest?
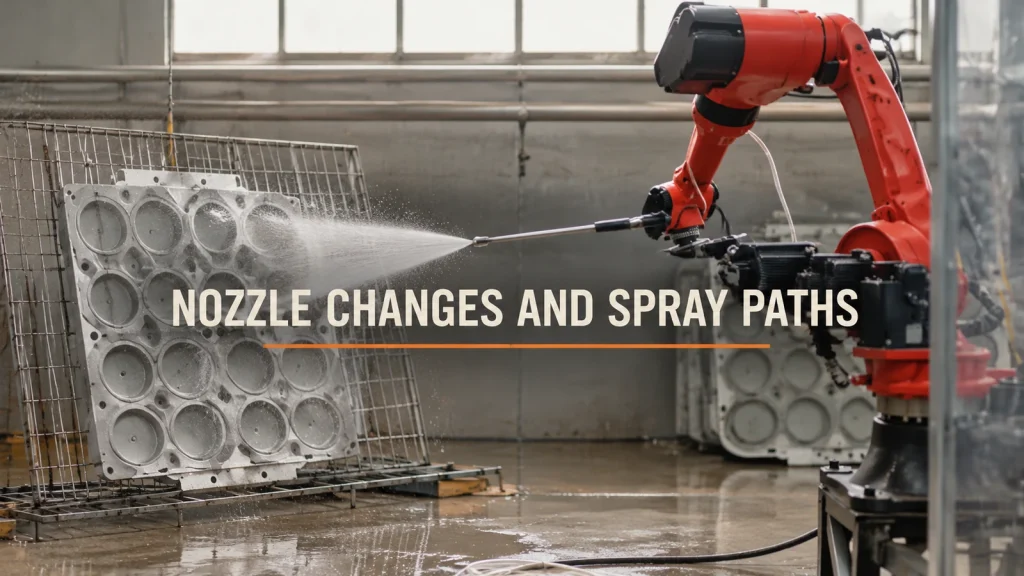
Het veranderen van een sproeier of vloeistof kan het gewenste sproeipatroon beïnvloeden. Plan een proefspuitbeurt voor verzonken objecten, de aanloophoek en het daadwerkelijke sproeibereik.
Robotgestuurd gatenfrezen: bereken de totale plaat, niet slechts één gat.
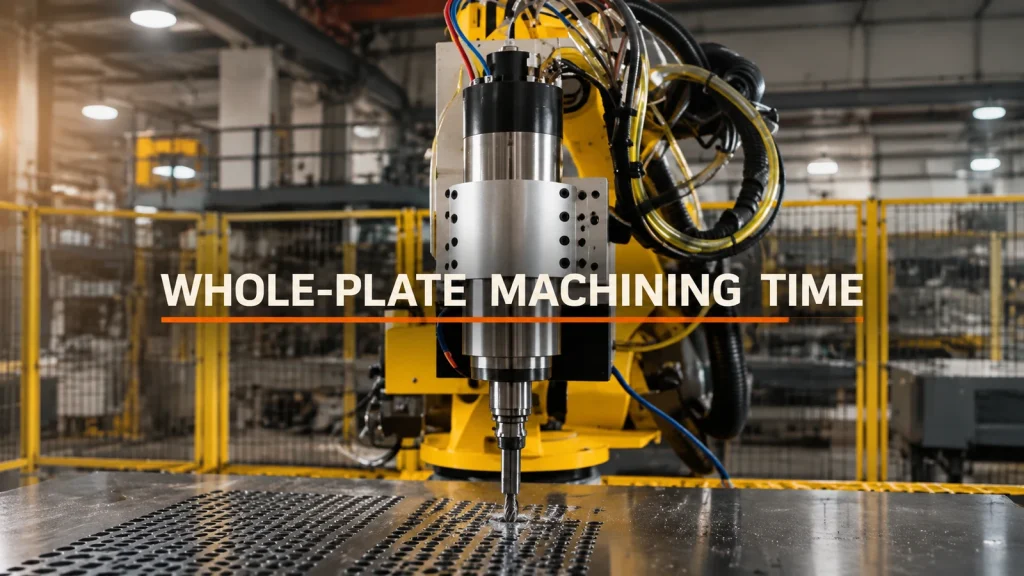
Schat de benodigde tijd voor robotgestuurde gatenbewerking in, inclusief snijden, transport, handling en instelling; onderscheid een boorformule van de complete productcyclus.
Buigframe-lasmallen: Zorg voor voldoende ruimte voor de lastoorts en het afgewerkte onderdeel.
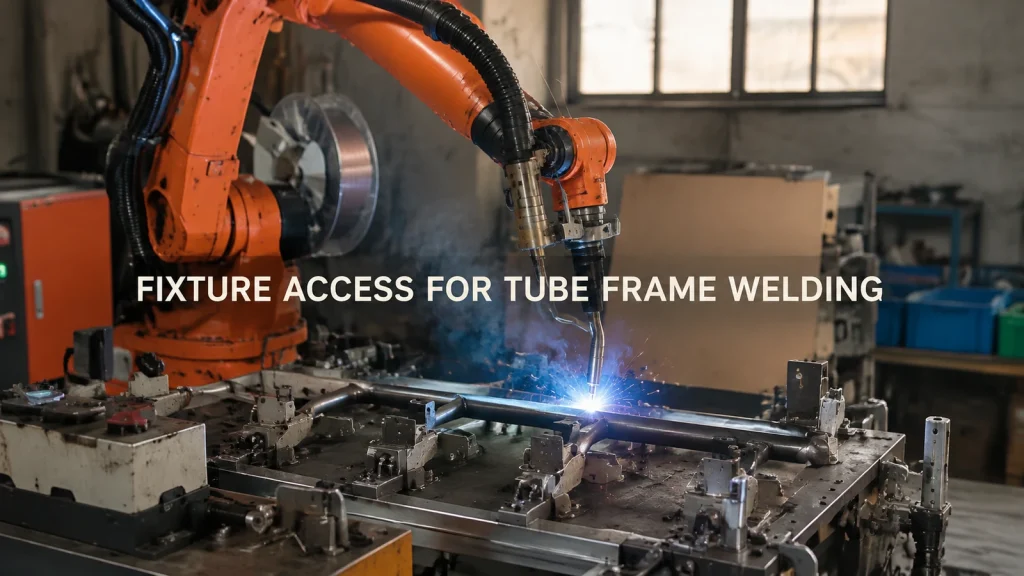
Leg geblokkeerde branderpaden, geforceerde plaatsing en vastzittende afgewerkte frames bloot in een complete proefopstelling met buisframe.
Handmatig of robotgestuurd inpakken van dozen? Test de verpakking bij de doosopening.
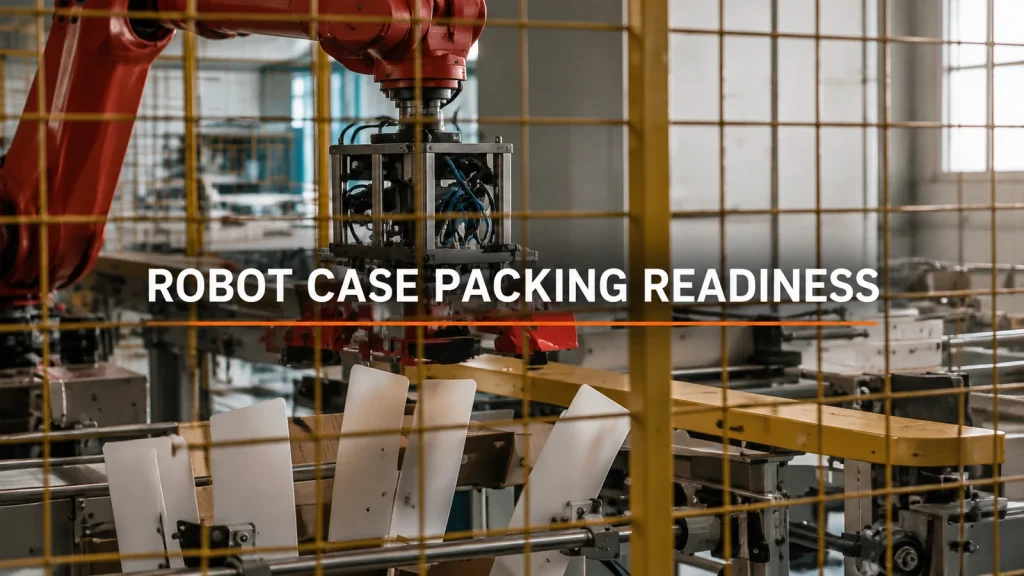
Test de vervorming van gevulde verpakkingen, de belemmering van de kartonopening, formaatwijzigingen en het herstel voordat u besluit welke handmatige verpakkingstaak geautomatiseerd moet worden.
Robotgestuurd markeren: Waar moet de voltooide markering op gecontroleerd worden?
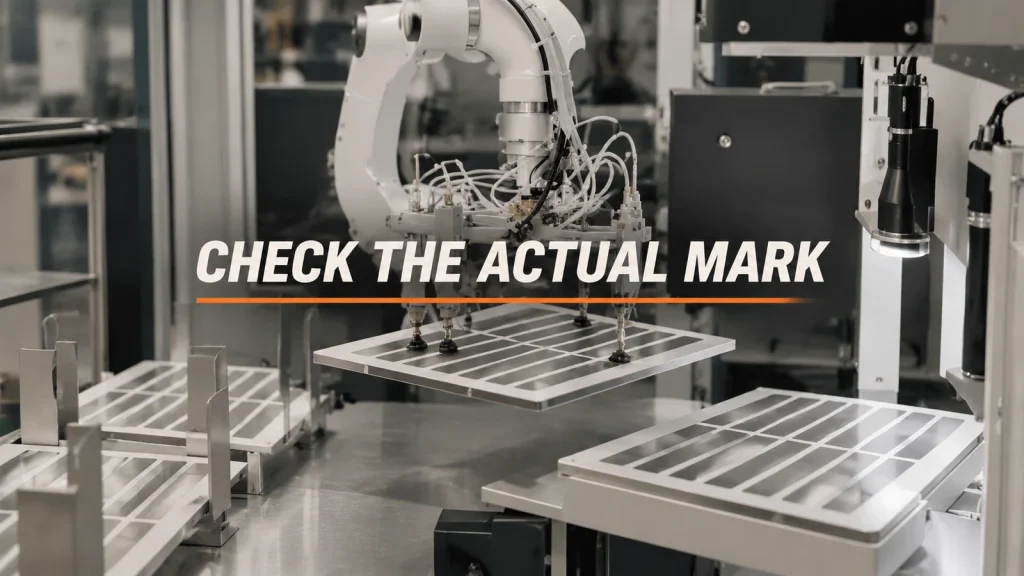
Bepaal de aanwezigheid van de markering, de correcte inhoud, de terugleesbaarheid en eventuele vereiste kwaliteitscontroles van de code voordat u een inspectie kiest voor een door een robot bediende markeercel.
Spuitcapaciteit van hangende onderdelen: welke tijdslimiet is nu echt bepalend?
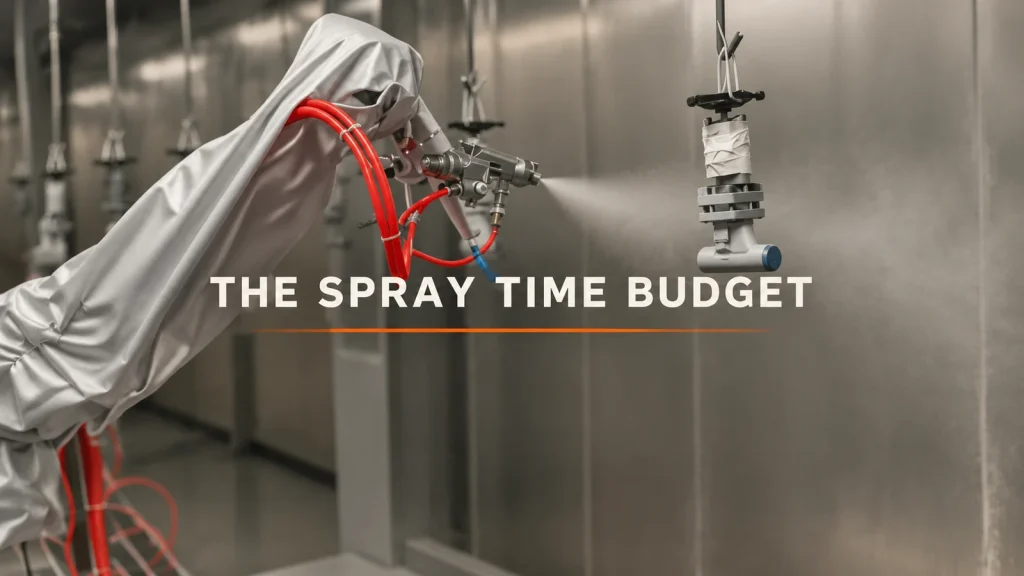
Bij het inschatten van een voorgestelde spuitcabine voor hangende onderdelen moet rekening worden gehouden met de aankomsttijd van de hanger, de bereikbare werktijd en de volledige bezetting van de robot.
Portaal- of gelede robot voor het transport van lange pijpleidingen?
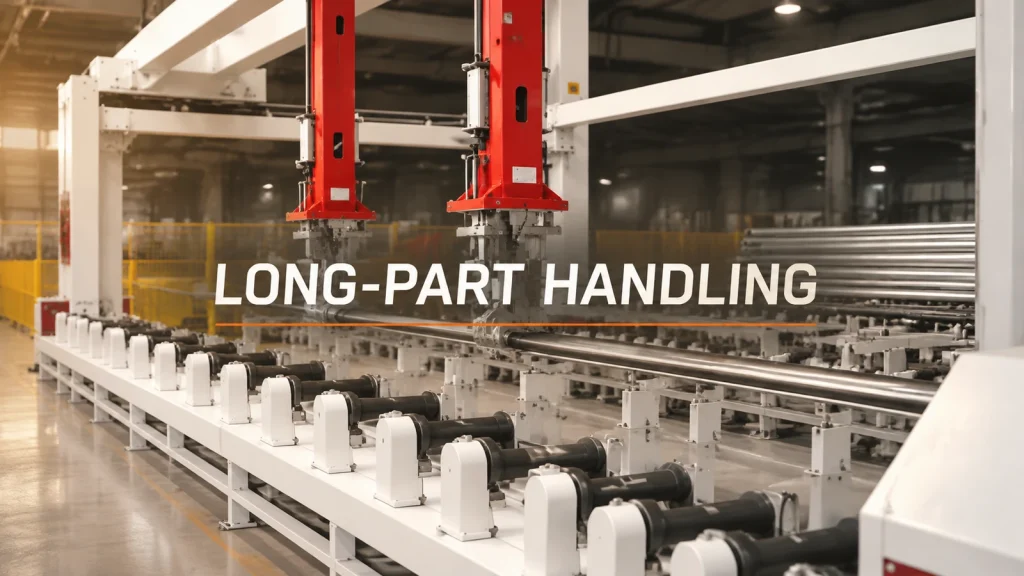
Vergelijk de transportroutes voor lange buizen, de ondersteuning, de oriëntatie en de roloverdracht voordat u een portaalkraan, een knikarmkraan of een gecombineerd systeem selecteert.
Beker-carrosserie spuiten: Vergelijking van handmatig en robotgestuurd spuiten per batch
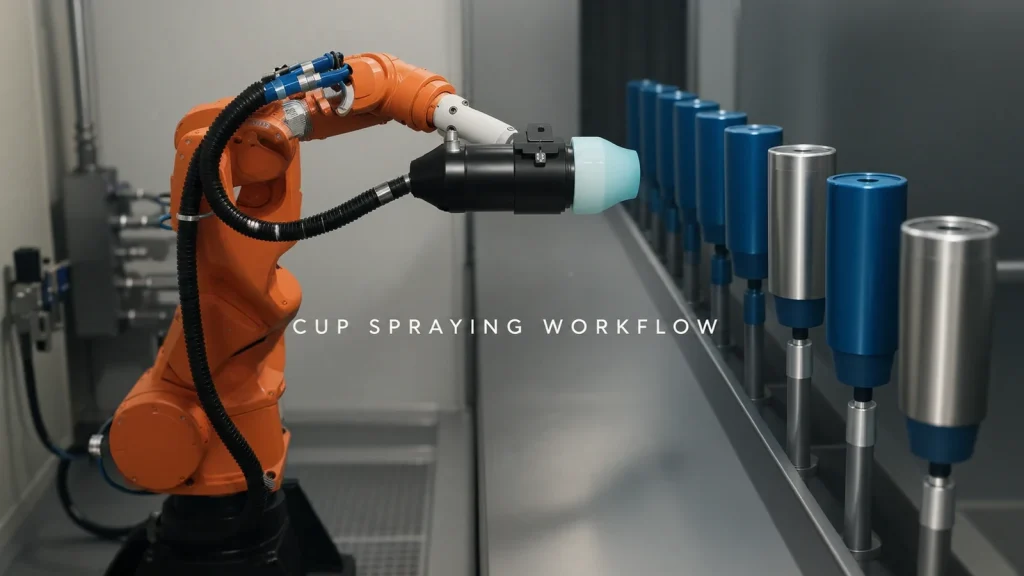
Vergelijk handmatig en robotgestuurd spuiten van bekers met behulp van herbruikbare presentatiematerialen, beschermde oppervlakken, voorbereiding, reiniging en een representatieve proefbatch.
Wijzigingen aan de frame-lasklem: controleer de plaatsing, de bevestiging en de toegankelijkheid.

Valideer een wijziging van de frame-lasklem met koud inbrengen, in gesloten en losgemaakte toestand, en controleer vervolgens de lasrichting van het laspistool en het gelaste proefstuk afzonderlijk.
Handvatten van kookgerei polijsten: hoe kom je tot overeenstemming over de afwerking?

Bepaal een geschikte afwerking voor het polijsten van de handgrepen van kookgerei aan de hand van referentiemonsters, kijkcondities, beschermde geometrie en vergelijkingen tijdens een proefneming.