
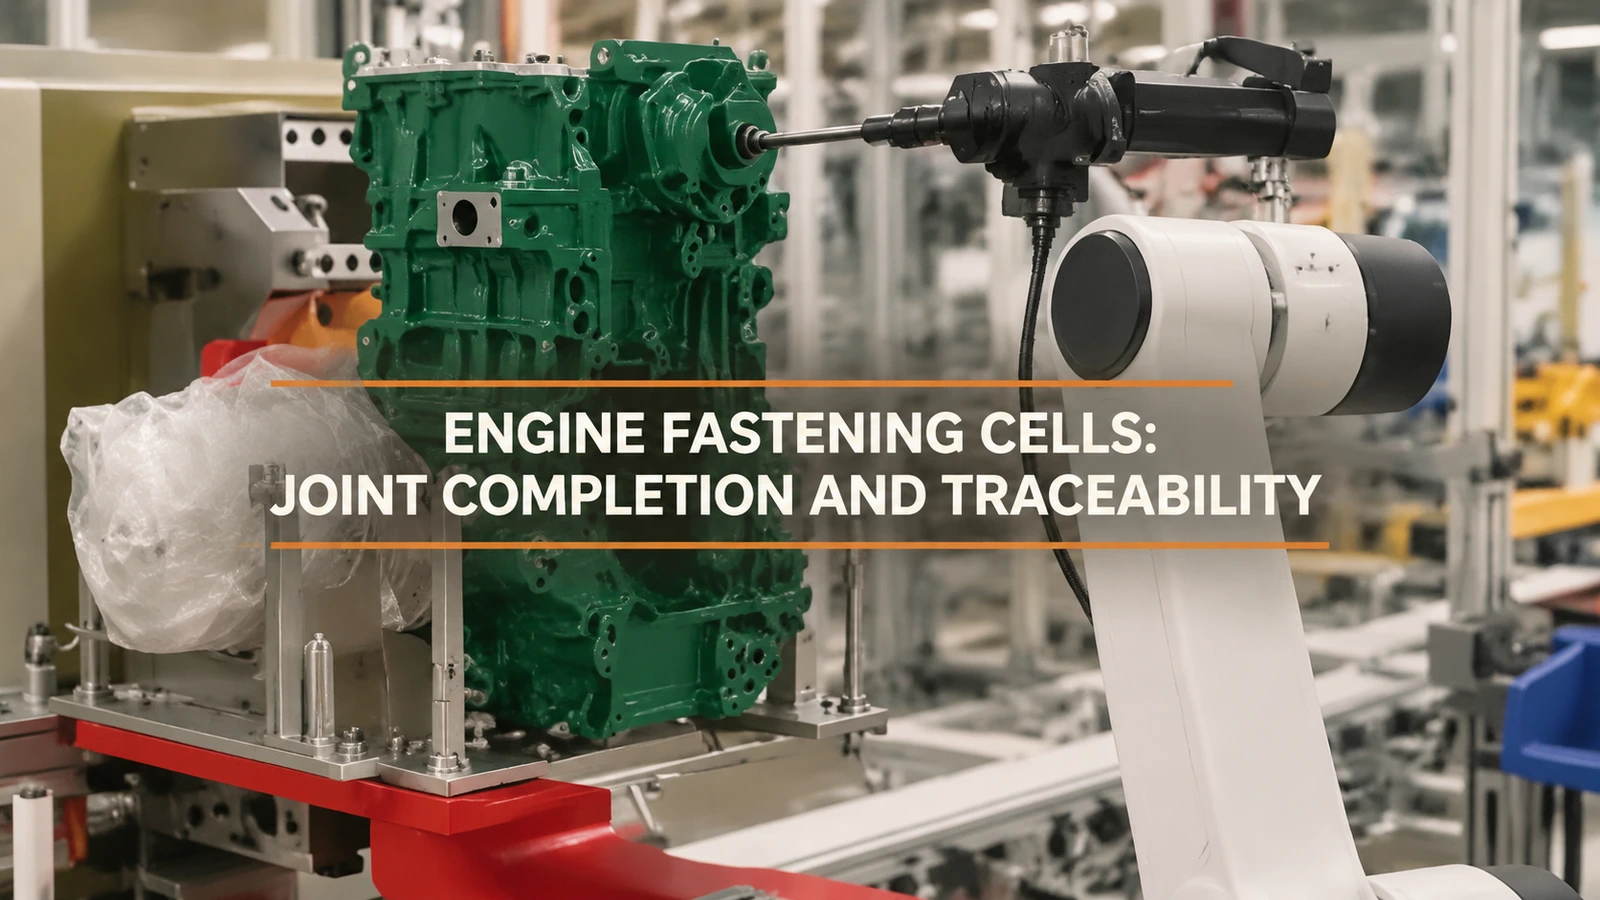
Definieer voor een motorbevestigingscel hoe een geaccepteerd gereedschapsresultaat een voltooide verbinding wordt en vervolgens vrijgave voor assemblage mogelijk maakt. Het lastige acceptatiegeval is een onderbreking tussen deze gebeurtenissen: het gereedschap is klaar, maar het station heeft het resultaat nog niet bevestigd. Een nuttig voorstel beschrijft hoe het product, de verbinding en het programma identificeerbaar blijven gedurende deze onderbreking en eventuele geautoriseerde herstelwerkzaamheden.
Wat beschikt elk apparaat over?
Vraag om een interfacebeschrijving die de onderstaande verantwoordelijkheden scheidt. De verdeling is afhankelijk van de daadwerkelijke toolcontroller en het stationontwerp; de tabel is een voorgesteld contract ter oplossing, geen bewering over de gefilmde apparatuur.
| Gebeurtenis of record | De vraag die het voorstel moet beantwoorden |
|---|---|
| Geselecteerd product en beoogde verbinding | Welk systeem identificeert deze samenstelling en het volgende fysieke gewricht? |
| Aanscherpingsprogramma geselecteerd | Hoe verhouden het beoogde programma en de herziening zich tot dat gewricht? |
| Het programma rapporteert een resultaat. | Wat kenmerkt de poging, en wie accepteert of verwerpt deze aan de hand van de overeengekomen voorwaarden? |
| Het station erkent het resultaat. | Wat verhindert dat een vertraagd of herhaald bericht een voltooide verbinding wordt? |
| Het parlement heeft bekendgemaakt | Welke vereiste gezamenlijke staatscontroles en onopgeloste foutencontroles staan vrijgave toe? |
De aankomsttijd van de robot, de voltooiing van het gereedschap en de acceptatie van de gewrichten beantwoorden verschillende vragen. Een enkel globaal signaal voor het voltooien van een cyclus is onvoldoende als interfacedefinitie als het project deze signalen van elkaar moet onderscheiden.
De bijbehorende beelden tonen een witte robot die een gereedschap naar werkposities brengt aan de zijkant van een groene, motorvormige constructie die in een mal is bevestigd. Dit biedt een concrete context voor de bevestiging en het definiëren van de aanvullende interface en acceptatiewerkzaamheden in een vergelijkbaar project.
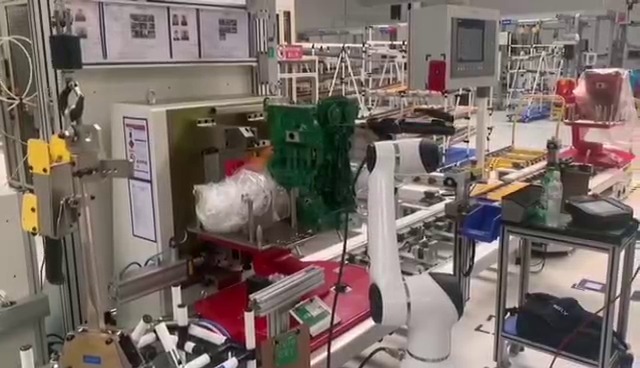
00:08 — De robot beweegt zijn gereedschap naar de zijkant van de ondersteunde, motorvormige constructie.
Stop na het resultaat, vóór de bevestiging.
Spreek een gecontroleerde demonstratie af op deze grens met behulp van testonderdelen en een goedgekeurde testmethode. Voltooi een poging met het gereedschap, onderbreek de voorgestelde sequentie voordat het station deze heeft bevestigd en voer vervolgens het beoogde herstel uit.
Vraag het team om de poging op te halen en aan te geven bij welk product en welke verbinding deze hoort. Observeer of het station een reeds geaccepteerd resultaat herkent, een gedefinieerde herstelactie aanvraagt of verdere afhandeling vereist. Een herhaalde verzending mag niet ongemerkt een nieuwe voltooide verbinding creëren; een ontbrekende bevestiging mag geaccepteerd werk niet ongemerkt omzetten in een instructie om opnieuw aan te draaien.
De acceptatie-eis is een ondubbelzinnig resultaat onder de overeengekomen onderbreking, niet één universele communicatiearchitectuur. Leg de verwachte toestand na herstel vast in het testverslag. Als de daadwerkelijke controller de benodigde identificatiegegevens of herstelinformatie niet kan leveren, moet die beperking worden meegenomen in de integratieprocedure voordat het station wordt besteld.
Welke controllerinstellingen beïnvloeden dat resultaat?
Lees de voorgestelde configuratie, niet alleen de functielijst. Een gepubliceerde handleiding voor een aanhaalregelaar maakt het mogelijk om de volgorde van bewerkingen, gereedschapsvergrendeling en de status van de batchteller te configureren wanneer een niet-geaccepteerd resultaat wordt doorgegeven. Dit maakt het noodzakelijk om te definiëren wat een station bedoelt met 'voltooid' en hoe het het resultaat van de regelaar gebruikt.
Het detecteren van een reeds aangedraaide verbinding is evenmin hetzelfde als het identificeren van de fysieke locatie van een bout. Een gedocumenteerde meerstapsbeperking maakt gebruik van een geconfigureerde koppelconditie en een optioneel hoekbereik; de bruikbaarheid ervan moet worden gevalideerd voor de daadwerkelijke verbinding. De cel heeft nog steeds de product- en verbindingskoppeling nodig die vereist is voor het project.
Voor het onderliggende verschil tussen gereedschapsresultaten en voltooide posities, zie de bijbehorende discussie over Waarom een schroefkoppelresultaat een koper kan misleidenDeze acceptatiebespreking zet de volgende stap: het demonstreren van de toestandsovergang tussen het hulpmiddel en het station.
Kan een geautoriseerde herziening de oorspronkelijke poging behouden?
De documentatie van de controller beschrijft de opslag en export van aanhaal- en losmaakresultaten, programma-informatie en resultaatsporen. Het project moet echter nog de relatie definiëren tussen deze gegevens, de fysieke verbinding en de uiteindelijke assemblagestatus.
Tijdens de acceptatieprocedure moet de oorspronkelijke testpoging, de daaropvolgende geautoriseerde actie en de uiteindelijke afhandeling van de testassemblage worden vastgelegd. Vermeld de productidentificatie, de gezamenlijke identificatie en de gebruikte programmarevisie. Als alleen de laatst geaccepteerde status is vastgelegd, kan het dossier niet verklaren wat er tijdens de onderbreking of herwerking is gebeurd.
Spreek af wie een nieuwe poging mag goedkeuren, hoe het station die beslissing ontvangt en wat er moet worden opgelost voordat de productie kan beginnen. Lever EVST de bolt map, procesprogramma's, productidentificatiemethode en de vereiste geschiedenis aan, zodat we samen met u deze interfacevragen en acceptatiedemonstraties kunnen bespreken.