
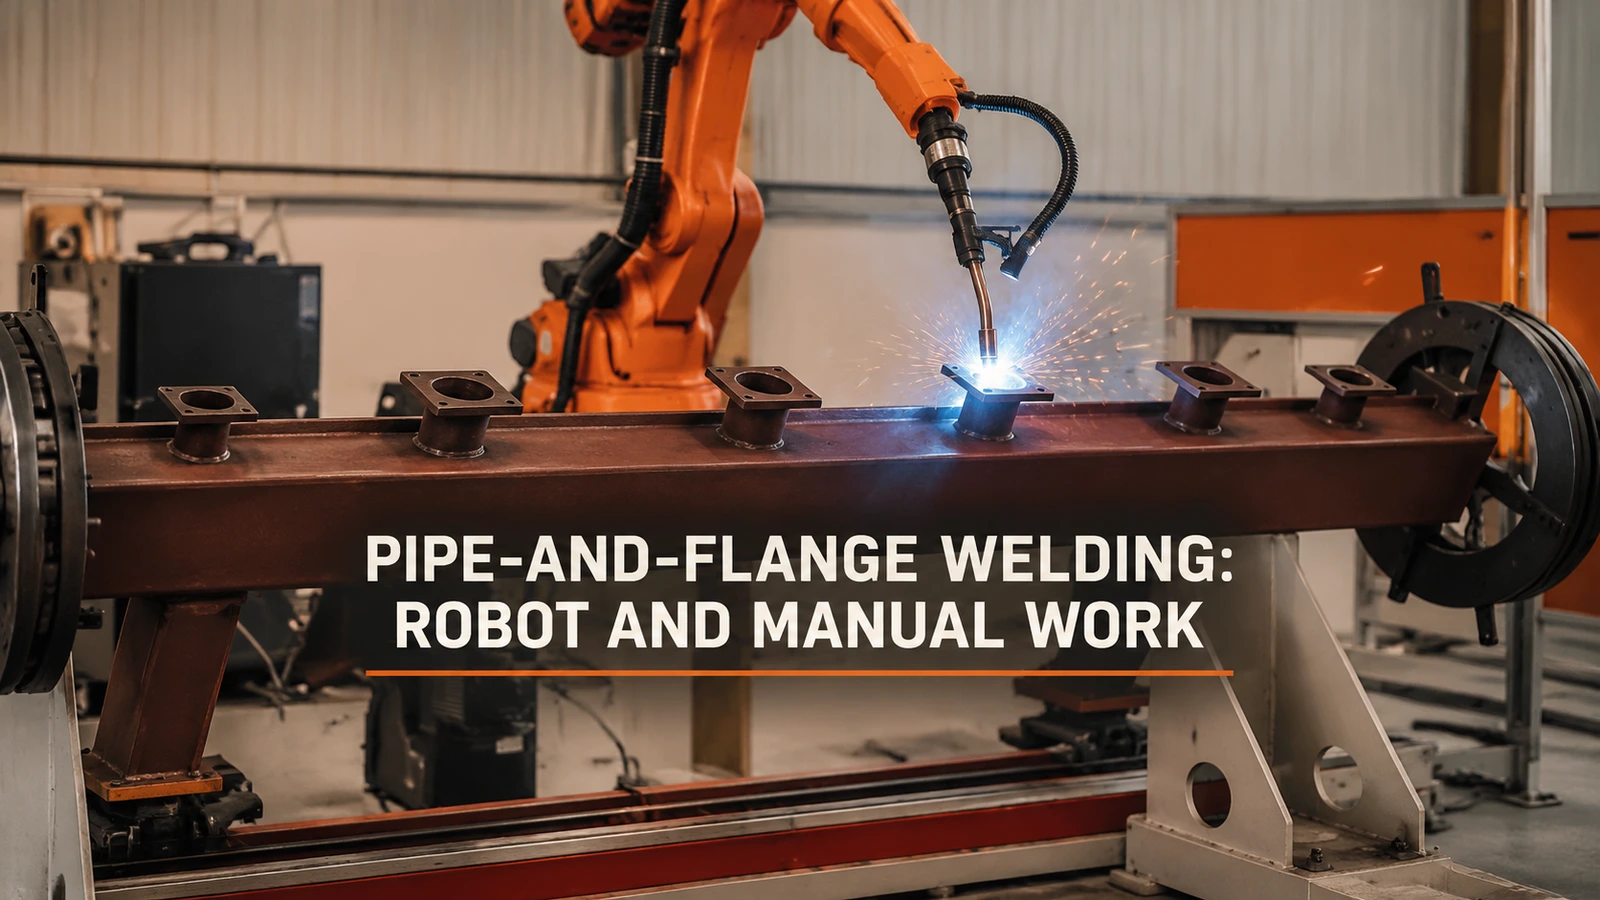
Bij robotgestuurd pijp- en flenslassen kunt u het beste beginnen met de verbindingen die consistent kunnen worden aangeboden en die met een volledige lasbeweging kunnen worden bereikt. Houd moeilijk bereikbare plaatsen, variabele passingen en de voorbereiding van de volgende assemblage in de scopebespreking. Een nuttige eerste automatiseringsstap kan een herhaalbare groep naden omvatten zonder dat elke taak in de assemblage geautomatiseerd hoeft te worden.
Deel de assemblage op in taken die een cel daadwerkelijk kan herhalen.
Een cirkelvormige lasnaad is een handige vorm voor het bespreken van repetitief lassen, maar de vorm ervan alleen is geen garantie voor geschiktheid voor een robot. De lastoorts heeft een aanlooproute nodig, een bruikbare lasrichting rond de gewenste naad en een uitlooproute. Een steun of klem kan het beginpunt toegankelijk laten, terwijl een ander deel van de route wordt geblokkeerd.
Markeer voor een eerste lay-outstudie elk verbindingspunt op de tekening en geef de werkelijke klem- en steunposities ernaast aan. Classificeer een verbinding pas als kandidaat nadat u de volledige voorgestelde beweging met de beoogde lastoorts hebt gecontroleerd. Als een verbinding een andere presentatie vereist, vergelijk dan het herpositioneren van de assemblage met het verlaten van de handleiding voor die specifieke las. Laat de robot niet elke hoek bereiken om het hele onderdeel vervolgens als geautomatiseerd te bestempelen.
De bijgevoegde video toont robotgestuurd omtreklassen bij pijp- en flensverbindingen op een lange constructie, met steunen aan de uiteinden. Close-ups tonen de pijpverbindingen en geboorde flenzen. Dit zijn verschillende opnames van de bewerking, een nuttig uitgangspunt voor een bespreking van de manier waarop de constructie aan de lastoorts wordt aangeboden.
00:05 — Een robotbrander werkt aan een pijpaansluiting op de ondersteunde lange constructie.
Voor een herhaalbare lasverbinding is nog steeds een goed voorbereide constructie nodig.
Bij het plannen van robotbooglassen is een consistente passing van groot belang, omdat bij een herhaalde beweging een consistente lasverbinding vereist is. Bepaal wat er vóór die beweging moet gebeuren: de variant identificeren, de componenten laden, de pijp en flens positioneren, de afgesproken passing bepalen en de assemblage vastzetten. Dit zijn voorgestelde taken die moeten worden toegewezen, geen beschrijving van hoe het gefilmde werkstation is bemand.
Een verstandige taakverdeling kan het laden en uitlijnen aan een operator overlaten, terwijl de robot de gekwalificeerde lasnaadgroep aanbrengt. Een andere toepassing kan extra handlingapparatuur rechtvaardigen. De keuze verandert wanneer de voorbereiding de benodigde middelen voor het lassen in beslag neemt, of wanneer een nieuwe variant aanzienlijke aanpassingen aan de opspaninrichting vereist. Een snelle lasbeweging kan die ondersteunende werkzaamheden niet uit de order verwijderen.
Gebruik een proeforder om het lassen, de voorbereiding, het lossen en de ombouw afzonderlijk vast te leggen. Vergelijk, waar taken elkaar daadwerkelijk overlappen, de resulterende orderafhandelingstijd in plaats van simpelweg alle tijdsduur bij elkaar op te tellen. Behoud de onderlinge afhankelijkheid wanneer één operator of één opspaninrichting de taken in een bepaalde volgorde moet uitvoeren. Dit laat zien of de volgende nuttige investering meer lasautomatisering, een eenvoudigere locatie of een betere laadopstelling vereist.
Wanneer is het verstandig om een handmatige lasverbinding te behouden?
Het behouden van een beperkte verbinding kan zinvol zijn wanneer automatisering ervan onevenredig veel herpositionerings- of gereedschapswerk vereist ten opzichte van de daadwerkelijke ordermix. Een kleine batch is ook niet automatisch een handmatige klus: herbruikbaar gereedschap kan de balans veranderen. Vergelijk de instellast en het resterende handmatige werk voor de orders die u verwacht te herhalen.
Voor een voorgestelde gesplitste route moet worden afgesproken waar het onderdeel na de robotbewerking naartoe gaat en hoe de resterende gewrichten worden geïdentificeerd. Een plan dat de boogtijd elimineert, maar een onhandige handmatige overdracht oplevert, heeft het probleem alleen maar verplaatst in plaats van de taakverdeling te voltooien.
Markeer de naadgroepen die u wilt automatiseren op een tekening of een duidelijke set foto's. Geef de laadrichting, de positioneringsmethode en typische variantwijzigingen door aan EVST, zodat we een lay-out voor de lascel en een representatieve proefopzet kunnen bespreken.
Het gerelateerde montage van de schijfkoppeling en toegang voor de brander De discussie leidt tot een uitwerking van de deelpresentatievraag voor een cirkelvormige verbinding.