
Door de EVST-redactie · Laatst bijgewerkt: 4 juni 2026
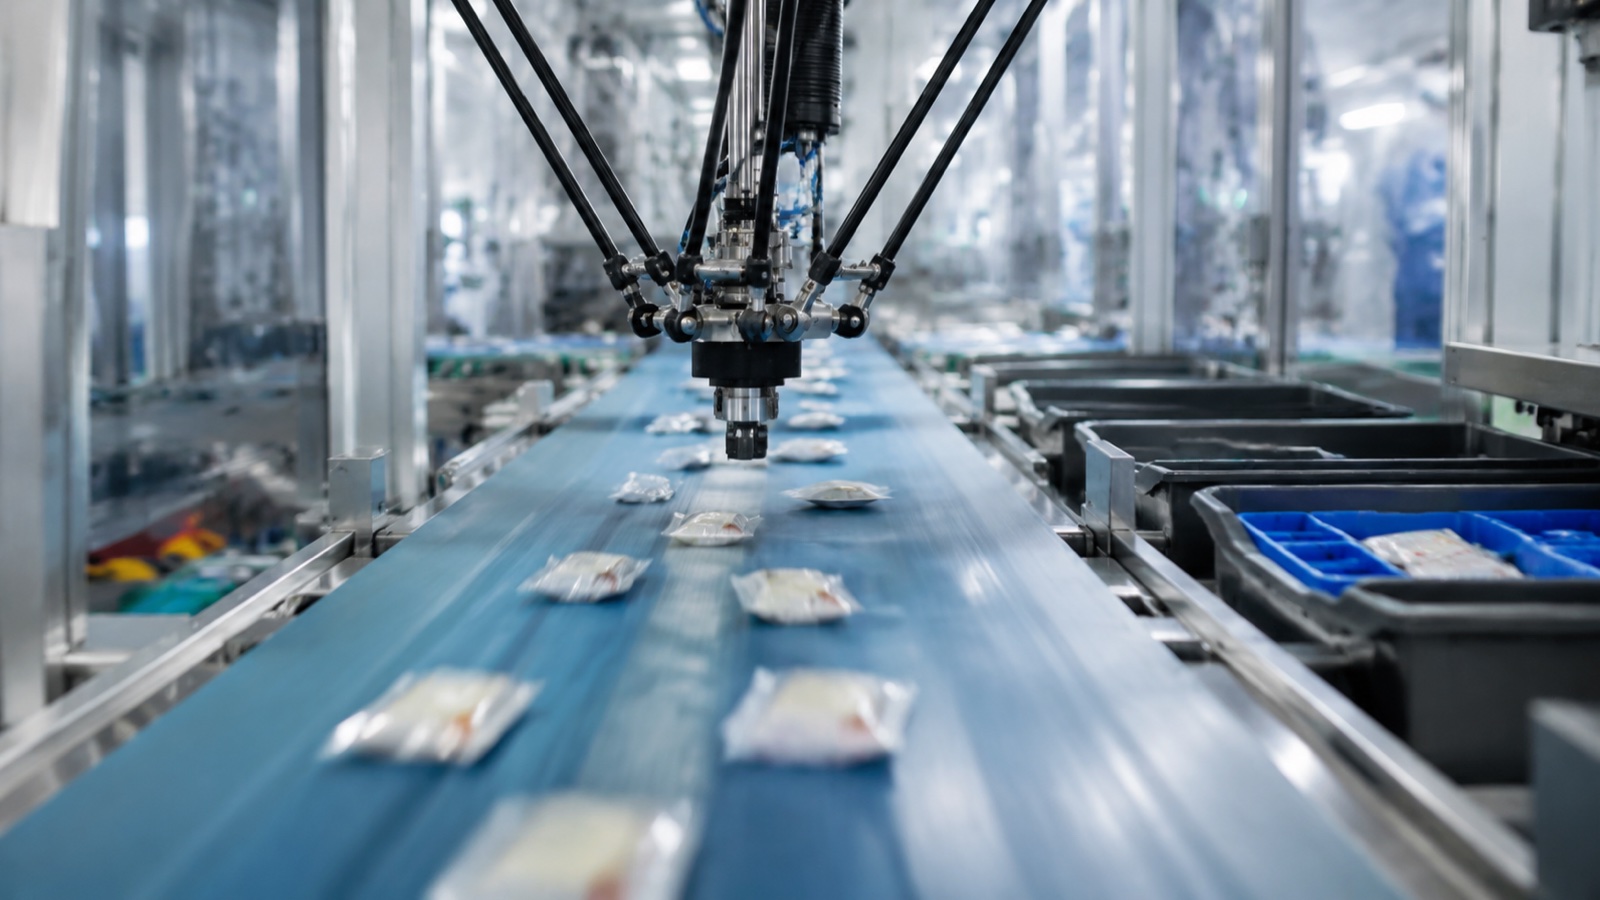
Een delta-robot is een robot met parallelle armen die boven het hoofd is gemonteerd. Drie lichte armen drijven een enkel platform aan, waardoor een kleine grijper met zeer hoge snelheid kan worden verplaatst, vaak meer dan 100 keer per minuut. Omdat de zware motoren vast aan de basis zitten, bewegen alleen de lichte armen. Daarom zijn delta-robots uitermate geschikt voor het sorteren en verpakken van lichte onderdelen met hoge snelheid. Voor die snelheid offeren ze een groter laadvermogen en een kleiner bereik op.
Hoe werkt een Delta-robot?
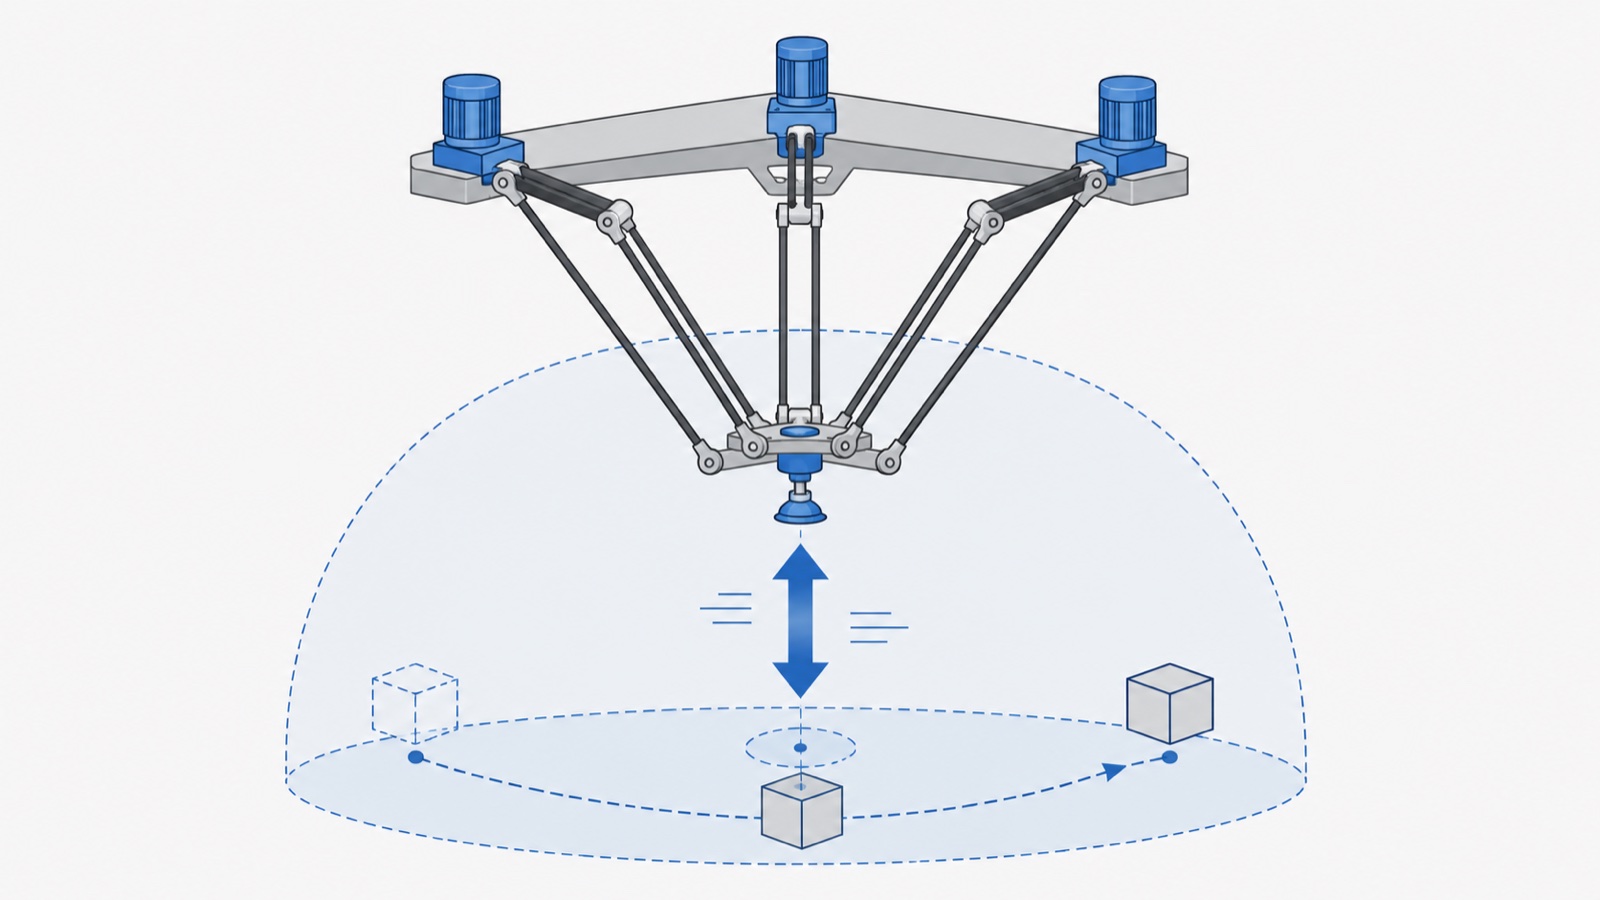
In tegenstelling tot een gelede arm, waarbij elke motor het gewicht van de gewrichten draagt, houdt een delta-arm alle drie de motoren vast aan het bovenste frame. Ze drijven drie paar lichtgewicht schakels aan die samenkomen op een klein bewegend platform. Het resultaat is een zeer lage bewegende massa en een zeer hoge acceleratie. Volgens observaties in de industrie is deze parallelle kinematica de reden waarom delta-armen picksnelheden bereiken die seriële armen niet kunnen evenaren bij lichte onderdelen.
Het platform is doorgaans voorzien van een zuignap of een kleine grijper, en er kan een vierde roterende as worden toegevoegd om onderdelen te positioneren. De robot wordt meestal door beeldherkenning aangestuurd, waarbij onderdelen op een bewegende transportband worden geïdentificeerd, zodat de delta-robot de onderdelen direct kan oppakken zonder de band te hoeven stoppen.
Waar passen Delta-robots in?
| Toepassing | Waarom delta geschikt is |
|---|---|
| Hoge snelheid sorteren | Visueel gestuurd oppakken van lichte voorwerpen van een bewegende band |
| Primaire verpakking | Producten in trays, dozen of flowwraps plaatsen met een hoge snelheid. |
| Kies en plaats | Het snel overbrengen van kleine onderdelen tussen transportbanden. |
| Lichte montage voeding | Onderdelen snel aanleveren aan een volgend station |
Volgens branchegegevens maken vooral de voedingsmiddelen-, farmaceutische en consumentengoederenindustrie gebruik van delta-robots, omdat hun producten licht, talrijk en continu in beweging zijn. De EVSD delta-serie van EVST is bijvoorbeeld ontworpen voor sorteren, stapelen, pick-and-place en verpakken, met cyclussnelheden die geschikt zijn voor productielijnen met een hoog volume. Voor een vergelijking tussen delta-robots en andere typen, zie onze SCARA versus delta versus 6-assige vergelijking.
De beperkingen van delta-robots
Delta-robots zijn specialisten, geen generalisten. Hun laadvermogen is laag, meestal een paar kilogram tot ongeveer 15 kg, en hun werkgebied is een ondiepe koepel in plaats van een hoog volume, waardoor ze niet in diepe bakken of rond obstakels kunnen reiken. Ze kunnen onderdelen ook niet kantelen, behalve met de optionele polsrotatie. Wanneer een taak een hoger laadvermogen, volledige oriëntatie of een groot verticaal werkgebied vereist, is een 6-assige robot de betere keuze, en voor stijve, vlakke assemblage wint een SCARA-robot het meestal.
In de praktijk bewijzen delta-robots hun waarde bij de snelste, lichtste en meest repetitieve picktaken, en ze worden vaak gecombineerd met andere robottypen: een rij delta-robots die vanaf een band oppakken, kan een 6-assige robot voeden die verderop in de keten dozen verpakt en palletiseert.
Een delta-cel specificeren
- Gewicht en afmetingen van het onderdeel: Controleer of het onderdeel plus de eindeffector binnen de delta-payload blijven.
- Doelstelling voor de selectiefrequentie: Het aantal picks per minuut bepaalt het aantal robots dat over de band beweegt.
- Visie: Beeldvorming met behulp van een transportbandvolgsysteem is vrijwel altijd nodig voor het oppakken van bewegende producten.
- Envelop: Controleer of het bereik van de koepel de breedte van de riem en de bevestigingspunten dekt.
Volgens observaties in de industrie wordt de doorvoer doorgaans bepaald door de combinatie van de detectiesnelheid van de beeldverwerking en het aantal delta's op de band, en niet door de topsnelheid van een enkele robot. EVST levert delta-cellen met geïntegreerde robot, beeldverwerking en gereedschap; zie voor modelspecificaties de EVST delta robot selectiegids.
Veelgestelde Vragen / FAQ
Waarvoor wordt een delta-robot gebruikt?
Delta-robots worden gebruikt voor hogesnelheidssortering, primaire verpakking en het oppakken en plaatsen van lichte onderdelen, met name in de voedingsmiddelen-, farmaceutische en consumentengoederenindustrie. Dankzij hun ontwerp met parallelle armen kan een lichte grijper zeer snel bewegen, vaak meer dan 100 keer per minuut, meestal geleid door beeldherkenning die producten op een bewegende transportband volgt.
Hoe snel is een delta-robot?
Delta-robots halen doorgaans meer dan 100 picks per minuut voor lichte onderdelen, sneller dan robotarmen met seriële bediening voor dezelfde taak, omdat hun motoren aan de basis zijn bevestigd en alleen lichte verbindingsstukken bewegen. De werkelijke snelheid hangt af van het gewicht van het onderdeel, de afstand tussen het oppakken en plaatsen, en hoe snel de camera onderdelen op de transportband kan detecteren.
Wat is het laadvermogen van een delta-robot?
Delta-robots hebben doorgaans een laag laadvermogen, meestal enkele kilogrammen tot ongeveer 15 kg, omdat het ontwerp snelheid boven belasting optimaliseert. De EVSD delta-serie van EVST bestrijkt dit bereik voor sorteren, stapelen, pick-and-place en verpakken. Voor zwaardere onderdelen is een SCARA- of 6-assige robot geschikter.
Wat is het verschil tussen een delta-robot en een SCARA-robot?
Een delta-robot is een parallelle robot die is ontworpen voor hoge snelheden met lichte onderdelen in een ondiepe, bolvormige behuizing, ideaal voor het oppakken van onderdelen van een transportband. Een SCARA-robot is een seriële 4-assige robot die stijver is en beter geschikt voor nauwkeurige assemblage en invoeging van vlakke onderdelen met een hoger draagvermogen. Delta-robots zijn gericht op snelheid; SCARA-robots op stijfheid en montagekracht.
Heeft een delta-robot een camerasysteem nodig?
Voor het oppakken van producten van een bewegende transportband is beeldherkenning vrijwel altijd nodig. Beeldherkenning met bandvolging identificeert de positie en oriëntatie van elk onderdeel, waardoor de delta-oppakmachine de producten direct kan oppakken zonder de lijn te stoppen. Voor pick-and-place-systemen met vaste posities is beeldherkenning mogelijk niet vereist, maar de meeste hogesnelheidssorteertoepassingen zijn er wel van afhankelijk.
Over de auteur: Deze handleiding is samengesteld door het EVST-redactieteam. EVST (EVS TECH CO., LTD) is een in Chengdu gevestigde fabrikant van robots, opgericht in 2018. Het bedrijf produceert delta-, SCARA-, 6-assige industriële en collaboratieve robots die naar meer dan 100 landen worden geëxporteerd en beschikt over CE-, SGS- en TUV-certificeringen.
Laatst bijgewerkt: 4 juni 2026. De prestatiecijfers zijn indicatieve bereiken voor de branche; controleer het laadvermogen, het bereik en de cyclusduur aan de hand van actuele productgegevens alvorens een specificatie op te stellen.