
MOKA industriële robots: modellen en selectiegids
Vergelijk MOKA SCARA-, collaboratieve, zesassige, las-, palletiseer- en zware-lastrobots. Stem eerst het robottype af op het proces en controleer vervolgens het laadvermogen, het bereik, de installatie en de beveiliging voor de daadwerkelijke bedrijfsomstandigheden.
Hoe kies je een MOKA-robotfamilie?
SCARA-robots zijn geschikt voor compacte, vlakke taken, collaboratieve modellen ondersteunen toepassingen in de nabijheid van mensen, en industriële zesassige robots of palletiseerrobots zijn geschikt voor grotere bewegingen en hogere belastingen. Vergelijk waarden pas nadat u de juiste robotarchitectuur hebt gekozen.
Vergelijk MOKA-robotmodellen op basis van hun toepassing.
Filter op model, robotcategorie, assen, laadvermogen en bereik nadat u het gewenste bewegingstype hebt geselecteerd. Controleer de nominale en maximale waarden zorgvuldig waar deze worden weergegeven en bevestig de installatie- en procesinstructies voordat u tot aankoop overgaat.
| Beeld | Model | Categorie | assen | payload | Bewegingsradius | Herhaalbaarheid | Bescherming | Vermogen / robotmassa | Pneumatisch / I/O | Montage | Gewrichtsbereik / snelheid | Polskoppel | Volgende actie |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
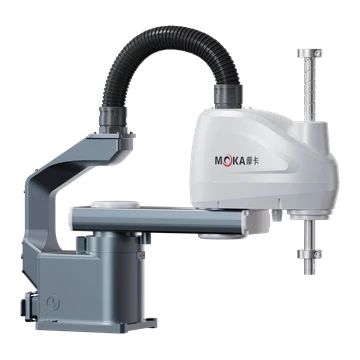 | MB07SC-400 | SCARA-robots | 4 | 4 kg nominaal draagvermogen / 7 kg maximaal draagvermogen | 400 mm | ± 0.02 mm | / | Vermogen 2.0 kVA;Robotmassa 18 kg | Ingebouwde buis Φ6 mm;Signalen 16 DI / 16 DO, 24 VDC | Op de vloer gemonteerd | J1+J2 gecombineerde snelheid 6600 mm/s;J1-bereik ±135°;J2-bereik ±145°;J3 bereik 200 mm, snelheid 1600 mm/s;J4 bereik ±360°, snelheid 2600°/s | / | Vraag dit model aan |
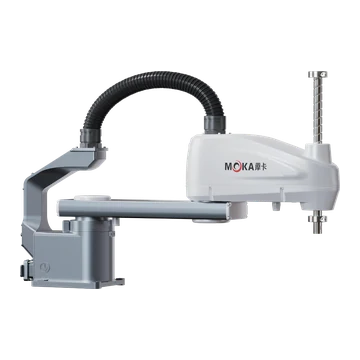 | MB07SC-600 | SCARA-robots | 4 | 4 kg nominaal draagvermogen / 7 kg maximaal draagvermogen | 600 mm | ± 0.02 mm | / | Vermogen 2.0 kVA;Robotmassa 19 kg | Ingebouwde buis Φ6 mm;Signalen 16 DI / 16 DO, 24 VDC | Op de vloer gemonteerd | J1+J2 gecombineerde snelheid 8000 mm/s;J1-bereik ±135°;J2-bereik ±155°;J3 bereik 200 mm, snelheid 1600 mm/s;J4 bereik ±360°, snelheid 2600°/s | / | Vraag dit model aan |
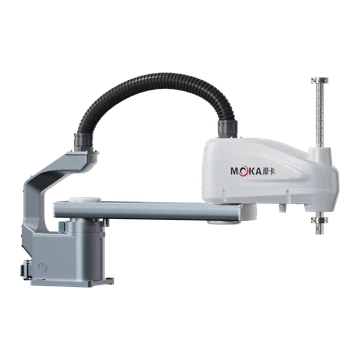 | MB07SC-700 | SCARA-robots | 4 | 4 kg nominaal draagvermogen / 7 kg maximaal draagvermogen | 700 mm | ± 0.02 mm | / | Vermogen 2.0 kVA;Robotmassa 19.5 kg | Ingebouwde buis Φ6 mm;Signalen 16 DI / 16 DO, 24 VDC | Op de vloer gemonteerd | J1+J2 gecombineerde snelheid 8600 mm/s;J1-bereik ±135°;J2-bereik ±155°;J3 bereik 200 mm, snelheid 1600 mm/s;J4 bereik ±360°, snelheid 2600°/s | / | Vraag dit model aan |
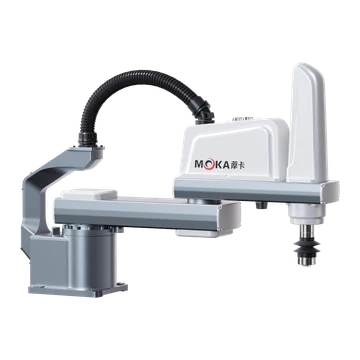 | MB10SC-600 | SCARA-robots | 4 | 5 kg nominaal draagvermogen / 10 kg maximaal draagvermogen | 600 mm | ± 0.02 mm | / | Vermogen 2.0 kVA;Robotmassa 28 kg | Ingebouwde buis Φ6 mm;Signalen 16 DI / 16 DO, 24 VDC | Op de vloer gemonteerd | J1+J2 gecombineerde snelheid 8100 mm/s;J1-bereik ±135°;J2-bereik ±150°;J3 bereik 200 mm, snelheid 1100 mm/s;J4 bereik ±360°, snelheid 880°/s | / | Vraag dit model aan |
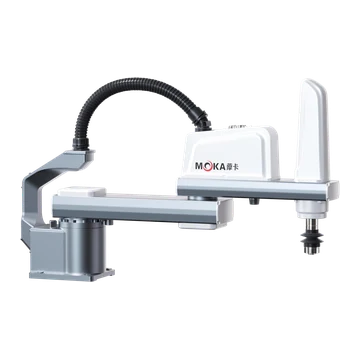 | MB10SC-700 | SCARA-robots | 4 | 5 kg nominaal draagvermogen / 10 kg maximaal draagvermogen | 700 mm | ± 0.02 mm | / | Vermogen 2.0 kVA;Robotmassa 29 kg | Ingebouwde buis Φ6 mm;Signalen 16 DI / 16 DO, 24 VDC | Op de vloer gemonteerd | J1+J2 gecombineerde snelheid 9580 mm/s;J1-bereik ±135°;J2-bereik ±150°;J3 bereik 200 mm, snelheid 1100 mm/s;J4 bereik ±360°, snelheid 880°/s | / | Vraag dit model aan |
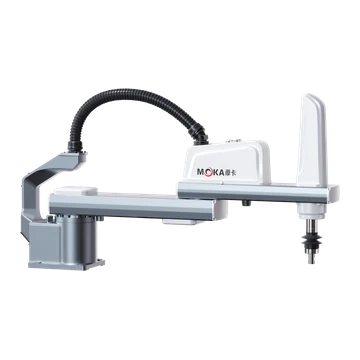 | MB10SC-800 | SCARA-robots | 4 | 5 kg nominaal draagvermogen / 10 kg maximaal draagvermogen | 800 mm | ± 0.02 mm | / | Vermogen 2.0 kVA;Robotmassa 32 kg | Ingebouwde buis Φ6 mm;Signalen 16 DI / 16 DO, 24 VDC | Op de vloer gemonteerd | J1+J2 gecombineerde snelheid 10927.2 mm/s;J1-bereik ±135°;J2-bereik ±150°;J3 bereik 200 mm, snelheid 1100 mm/s;J4 bereik ±360°, snelheid 880°/s | / | Vraag dit model aan |
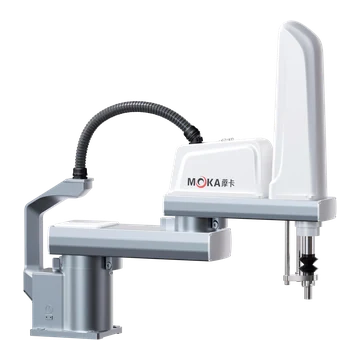 | MB25SC-800 | SCARA-robots | 4 | 10 kg nominaal draagvermogen / 25 kg maximaal draagvermogen | 800 mm | ± 0.025 mm | / | Vermogen 3.0 kVA;Robotmassa 63 kg | Ingebouwde buis Φ8 mm;Signalen 16 DI / 16 DO, 24 VDC | Op de vloer gemonteerd | J1+J2 gecombineerde snelheid 9210 mm/s;J1-bereik ±135°;J2-bereik ±150°;J3 bereik 420 mm, snelheid 2020 mm/s;J4 bereik ±360°, snelheid 720°/s | / | Vraag dit model aan |
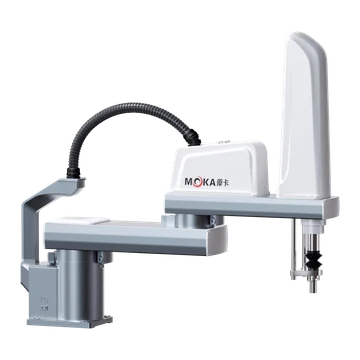 | MB25SC-900 | SCARA-robots | 4 | 10 kg nominaal draagvermogen / 25 kg maximaal draagvermogen | 900 mm | ± 0.025 mm | / | Vermogen 3.0 kVA;Robotmassa 64.5 kg | Ingebouwde buis Φ8 mm;Signalen 16 DI / 16 DO, 24 VDC | Op de vloer gemonteerd | J1+J2 gecombineerde snelheid 10360 mm/s;J1-bereik ±135°;J2-bereik ±150°;J3 bereik 420 mm, snelheid 2020 mm/s;J4 bereik ±360°, snelheid 720°/s | / | Vraag dit model aan |
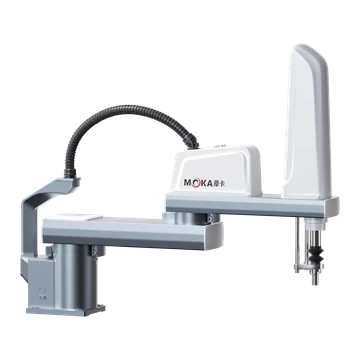 | MB25SC-1000 | SCARA-robots | 4 | 10 kg nominaal draagvermogen / 25 kg maximaal draagvermogen | 1000 mm | ± 0.025 mm | / | Vermogen 3.0 kVA;Robotmassa 66 kg | Ingebouwde buis Φ8 mm;Signalen 16 DI / 16 DO, 24 VDC | Op de vloer gemonteerd | J1+J2 gecombineerde snelheid 11520 mm/s;J1-bereik ±135°;J2-bereik ±150°;J3 bereik 420 mm, snelheid 2020 mm/s;J4 bereik ±360°, snelheid 720°/s | / | Vraag dit model aan |
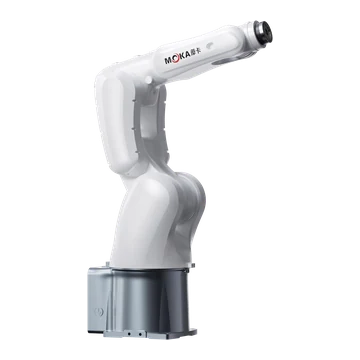 | MB10S-740 | Kleine 6-assige / collaboratieve robots | 6 | 10 kg | 740 mm | ± 0.02 mm | IP67 | Vermogen 3.0 kVA;Robotmassa 45 kg | Ingebouwde buis Φ6 mm;Signalen 16 DI / 16 DO, 24 VDC | Vloer / beugel / omgekeerd | J1 bereik ±170°, snelheid 300°/s;J2-bereik -140° tot +70°, snelheid 300°/s;J3-bereik -75° tot +200°, snelheid 400°/s;J4 bereik ±190°, snelheid 550°/s;J5 bereik ±130°, snelheid 560°/s;J6 bereik ±360°, snelheid 975°/s | / | Vraag dit model aan |
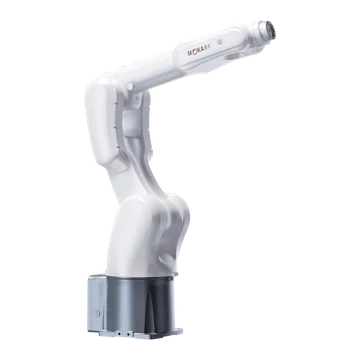 | MB08S-1000 | Kleine 6-assige / collaboratieve robots | 6 | 8 kg | 1002 mm | ± 0.02 mm | IP67 | Vermogen 3.0 kVA;Robotmassa 49 kg | Ingebouwde buis Φ6 mm;Signalen 16 DI / 16 DO, 24 VDC | Vloer / beugel / omgekeerd | J1 bereik ±170°, snelheid 300°/s;J2-bereik -140° tot +80°, snelheid 300°/s;J3-bereik -75° tot +200°, snelheid 400°/s;J4 bereik ±190°, snelheid 550°/s;J5 bereik ±130°, snelheid 560°/s;J6 bereik ±360°, snelheid 975°/s | J4 18 N·m;J5 18 N·m;J6 9 N·m | Vraag dit model aan |
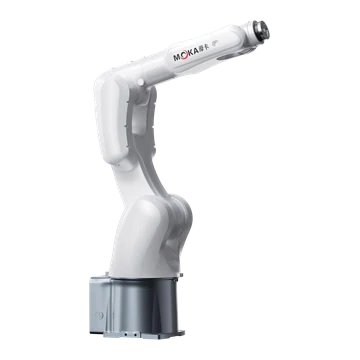 | MB10S-920 | Kleine 6-assige / collaboratieve robots | 6 | 10 kg | 920 mm | ± 0.02 mm | IP67 | Vermogen 3.0 kVA;Robotmassa 47 kg | Ingebouwde buis Φ6 mm;Signalen 16 DI / 16 DO, 24 VDC | Vloer / beugel / omgekeerd | J1 bereik ±170°, snelheid 300°/s;J2-bereik -140° tot +80°, snelheid 300°/s;J3-bereik -75° tot +200°, snelheid 400°/s;J4 bereik ±190°, snelheid 550°/s;J5 bereik ±130°, snelheid 560°/s;J6 bereik ±360°, snelheid 975°/s | / | Vraag dit model aan |
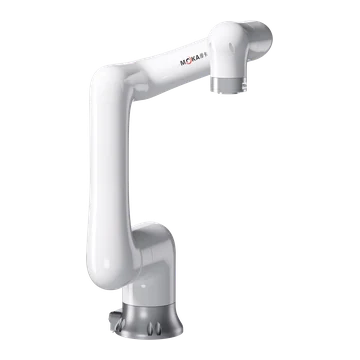 | MB07CP-990 | Kleine 6-assige / collaboratieve robots | 6 | 7 kg | 990 mm | ± 0.04 mm | IP67 | Vermogen 4.5 kVA;Robotmassa 26 kg | Ingebouwde buis Φ10 mm;Signalen 16 DI / 16 DO, 24 VDC | Vloer / beugel / omgekeerd | J1 bereik ±180°, snelheid 180°/s;J2 bereik ±180°, snelheid 180°/s;J3 bereik ±180°, snelheid 240°/s;J4 bereik ±190°, snelheid 240°/s;J5 bereik ±180°, snelheid 240°/s;J6 bereik ±360°, snelheid 240°/s | J4 22 N·m;J5 17 N·m;J6 8 N·m | Vraag dit model aan |
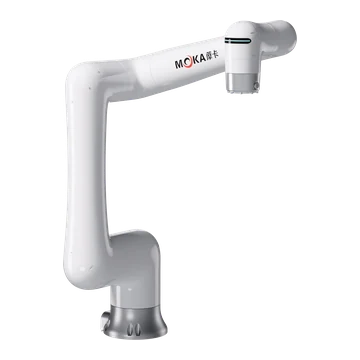 | MB12CP-1250 | Kleine 6-assige / collaboratieve robots | 6 | 12 kg | 1250 mm | ± 0.04 mm | IP67 | Vermogen 4.5 kVA;Robotmassa 43 kg | Ingebouwde buis Φ10 mm;Signalen 16 DI / 16 DO, 24 VDC | Vloer / beugel / omgekeerd | J1 bereik ±180°, snelheid 120°/s;J2 bereik ±180°, snelheid 120°/s;J3 bereik ±180°, snelheid 180°/s;J4 bereik ±190°, snelheid 180°/s;J5 bereik ±180°, snelheid 180°/s;J6 bereik ±360°, snelheid 180°/s | J4 35 N·m;J5 25 N·m;J6 11 N·m | Vraag dit model aan |
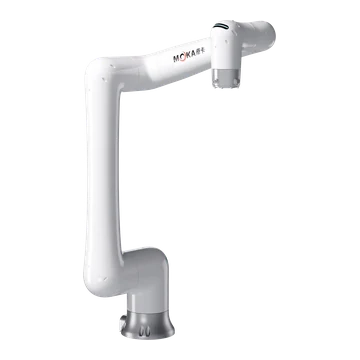 | MB20CP-1420 | Kleine 6-assige / collaboratieve robots | 6 | 20 kg | 1420 mm | ± 0.04 mm | IP67 | Vermogen 4.5 kVA;Robotmassa 45 kg | Ingebouwde buis Φ10 mm;Signalen 16 DI / 16 DO, 24 VDC | Vloer / beugel / omgekeerd | J1 bereik ±180°, snelheid 80°/s;J2 bereik ±180°, snelheid 80°/s;J3 bereik ±180°, snelheid 120°/s;J4 bereik ±190°, snelheid 120°/s;J5 bereik ±180°, snelheid 100°/s;J6 bereik ±360°, snelheid 120°/s | J4 65 N·m;J5 60 N·m;J6 28 N·m | Vraag dit model aan |
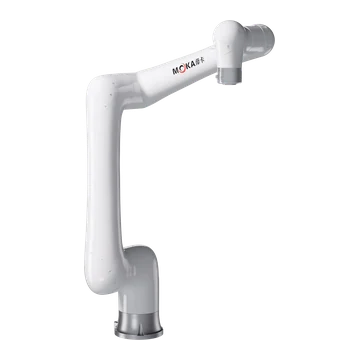 | MB40CP-1800 | Kleine 6-assige / collaboratieve robots | 6 | 40 kg | 1800 mm | ± 0.05 mm | IP67 | Vermogen 4.5 kVA;Robotmassa 137 kg | Ingebouwde buis Φ10 mm;Signalen 16 DI / 16 DO, 24 VDC | Vloer / beugel / omgekeerd | J1 bereik ±180°, snelheid 120°/s;J2 bereik ±180°, snelheid 120°/s;J3 bereik ±220°, snelheid 120°/s;J4 bereik ±180°, snelheid 235°/s;J5 bereik ±180°, snelheid 235°/s;J6 bereik ±270°, snelheid 235°/s | J4 102 N·m;J5 86 N·m;J6 32 N·m | Vraag dit model aan |
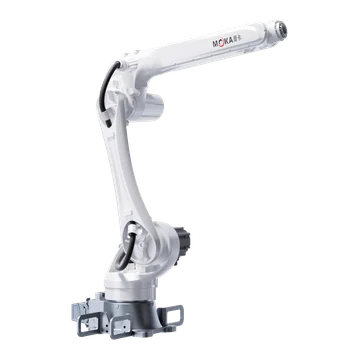 | MB15-1550 | Algemene 6-assige robots | 6 | 15 kg | 1550 mm | ± 0.03 mm | IP65 / IP67 | Vermogen 4.5 kVA;Robotmassa 147 kg | Ingebouwde buis Φ8 mm;Signalen 16 DI / 16 DO, 24 VDC | Op de vloer gemonteerd | J1 bereik ±180°, snelheid 290°/s;J2-bereik +90° tot -170°, snelheid 237°/s;J3-bereik +155° tot -90°, snelheid 270°/s;J4 bereik ±190°, snelheid 360°/s;J5 bereik ±135°, snelheid 360°/s;J6 bereik ±360°, snelheid 700°/s | J4 23 N·m;J5 23 N·m;J6 10 N·m | Vraag dit model aan |
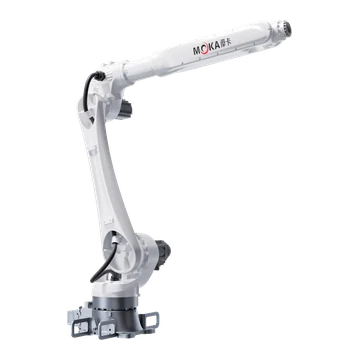 | MB20-2060 | Algemene 6-assige robots | 6 | 20 kg | 2060 mm | ± 0.05 mm | IP65 / IP67 | Vermogen 4.5 kVA;Robotmassa 207 kg | Ingebouwde buis Φ10 mm;Signalen 16 DI / 16 DO, 24 VDC | Vloer / beugel / omgekeerd | J1 bereik ±180°, snelheid 227°/s;J2-bereik +90° tot -160°, snelheid 223°/s;J3-bereik +85° tot -155°, snelheid 285°/s;J4 bereik ±190°, snelheid 360°/s;J5 bereik ±135°, snelheid 409°/s;J6 bereik ±360°, snelheid 654°/s | J4 45 N·m;J5 45 N·m;J6 28 N·m | Vraag dit model aan |
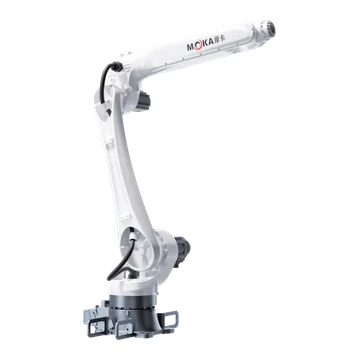 | MB25-1840 | Algemene 6-assige robots | 6 | 25 kg | 1840 mm | ± 0.05 mm | IP65 / IP67 | Vermogen 4.5 kVA;Robotmassa 203 kg | Ingebouwde buis Φ10 mm;Signalen 16 DI / 16 DO, 24 VDC | Vloer / beugel / omgekeerd | J1 bereik ±180°, snelheid 227°/s;J2-bereik +90° tot -160°, snelheid 223°/s;J3-bereik +85° tot -155°, snelheid 285°/s;J4 bereik ±190°, snelheid 360°/s;J5 bereik ±135°, snelheid 409°/s;J6 bereik ±360°, snelheid 654°/s | J4 50 N·m;J5 50 N·m;J6 30 N·m | Vraag dit model aan |
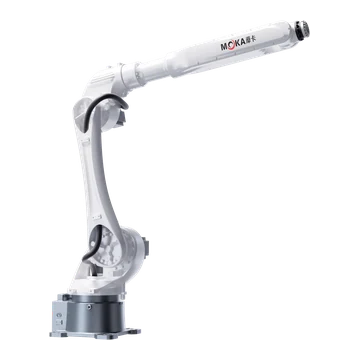 | MB30-2100 | Algemene 6-assige robots | 6 | 30 kg | 2100 mm | ± 0.05 mm | IP54 / IP67 | Vermogen 8.0 kVA;Robotmassa 264 kg | Ingebouwde buis Φ8 mm;Signalen 16 DI / 16 DO, 24 VDC | Vloer / beugel / omgekeerd | J1 bereik ±180°, snelheid 202°/s;J2-bereik +98° tot -160°, snelheid 212°/s;J3-bereik +200° tot -80°, snelheid 270°/s;J4 bereik ±200°, snelheid 470°/s;J5 bereik ±130°, snelheid 405°/s;J6 bereik ±360°, snelheid 650°/s | J4 80 N·m;J5 80 N·m;J6 50 N·m | Vraag dit model aan |
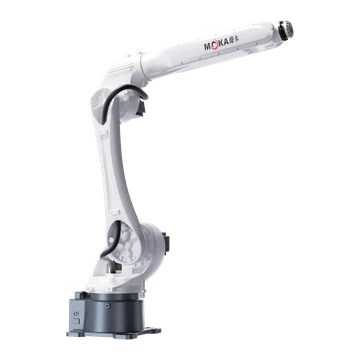 | MB35-1870 | Algemene 6-assige robots | 6 | 35 kg | 1870 mm | ± 0.05 mm | IP54 / IP67 | Vermogen 8.0 kVA;Robotmassa 260 kg | Ingebouwde buis Φ8 mm;Signalen 16 DI / 16 DO, 24 VDC | Vloer / beugel / omgekeerd | J1 bereik ±180°, snelheid 202°/s;J2-bereik +98° tot -160°, snelheid 211°/s;J3-bereik +200° tot -80°, snelheid 234°/s;J4 bereik ±200°, snelheid 470°/s;J5 bereik ±130°, snelheid 405°/s;J6 bereik ±360°, snelheid 535°/s | J4 80 N·m;J5 80 N·m;J6 50 N·m | Vraag dit model aan |
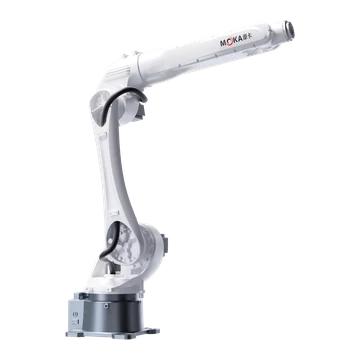 | MB45-1870 | Algemene 6-assige robots | 6 | 45 kg | 1870 mm | ± 0.05 mm | IP54 / IP67 | Vermogen 8.0 kVA;Robotmassa 286 kg | Ingebouwde buis Φ8 mm;Signalen 16 DI / 16 DO, 24 VDC | Vloer / beugel / omgekeerd | J1 bereik ±180°, snelheid 202°/s;J2-bereik +98° tot -160°, snelheid 211°/s;J3-bereik +200° tot -80°, snelheid 210°/s;J4 bereik ±200°, snelheid 420°/s;J5 bereik ±125°, snelheid 285°/s;J6 bereik ±360°, snelheid 410°/s | J4 103 N·m;J5 103 N·m;J6 100 N·m | Vraag dit model aan |
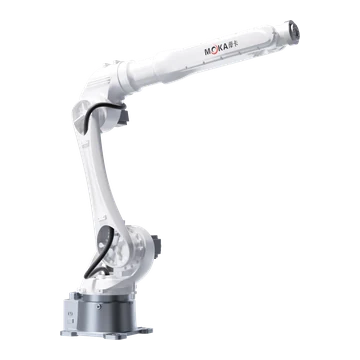 | MB50-2050 | Zware robots | 6 | 50 kg | 2050 mm | ± 0.03 mm | IP65 | Vermogen 8.0 kVA;Robotmassa 290 kg | Ingebouwde buis Φ8 mm;Signalen 16 DI / 16 DO, 24 VDC | Op de vloer gemonteerd | J1 bereik ±180°, snelheid 180°/s;J2-bereik +98° tot -160°, snelheid 185°/s;J3-bereik +200° tot -80°, snelheid 190°/s;J4 bereik ±200°, snelheid 310°/s;J5 bereik ±125°, snelheid 280°/s;J6 bereik ±360°, snelheid 400°/s | J4 112 N·m;J5 112 N·m;J6 103 N·m | Vraag dit model aan |
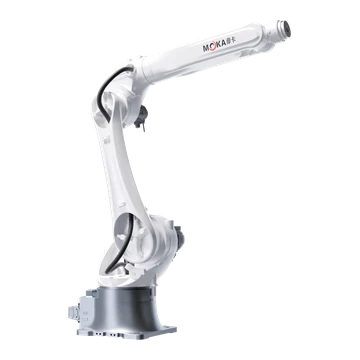 | MB70-2150 | Zware robots | 6 | 70 kg | 2150 mm | ± 0.05 mm | IP67 | Vermogen 8.0 kVA;Robotmassa 545 kg | Ingebouwde buis Φ8 mm;Signalen 16 DI / 16 DO, 24 VDC | Op de vloer gemonteerd | J1 bereik ±180°, snelheid 180°/s;J2-bereik +120° tot -150°, snelheid 155°/s;J3-bereik +190° tot -80°, snelheid 200°/s;J4 bereik ±190°, snelheid 260°/s;J5 bereik ±125°, snelheid 260°/s;J6 bereik ±360°, snelheid 370°/s | J4 262 N·m;J5 262 N·m;J6 193 N·m | Vraag dit model aan |
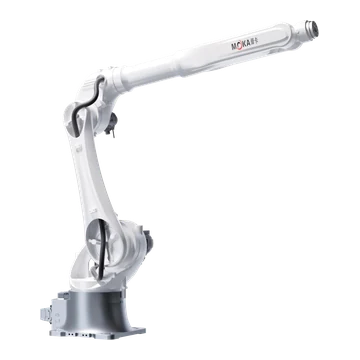 | MB70-2650 | Zware robots | 6 | 70 kg | 2610 mm | ± 0.06 mm | IP65 | Vermogen 8.0 kVA;Robotmassa 552 kg | Ingebouwde buis Φ8 mm;Signalen 16 DI / 16 DO, 24 VDC | Op de vloer gemonteerd | J1 bereik ±180°, snelheid 165°/s;J2-bereik +120° tot -150°, snelheid 125°/s;J3-bereik +190° tot -80°, snelheid 175°/s;J4 bereik ±190°, snelheid 250°/s;J5 bereik ±125°, snelheid 260°/s;J6 bereik ±360°, snelheid 370°/s | J4 262 N·m;J5 262 N·m;J6 193 N·m | Vraag dit model aan |
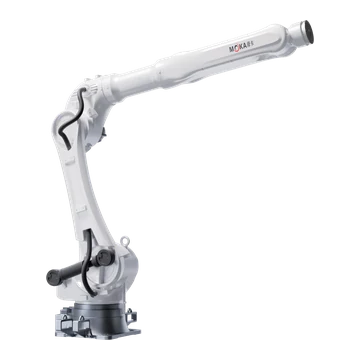 | MB150-3200 | Zware robots | 6 | 150 kg | 3200 mm | ± 0.06 mm | IP54 / IP65 | Vermogen 25.0 kVA;Robotmassa 1260 kg | Ingebouwde buis Φ10 mm;Signalen 16 DI / 16 DO, 24 VDC | Op de vloer gemonteerd | J1 bereik ±180°, snelheid 114°/s;J2-bereik +60° tot -85°, snelheid 95°/s;J3-bereik +157.5° tot -80°, snelheid 130°/s;J4 bereik ±190°, snelheid 300°/s;J5 bereik ±125°, snelheid 243°/s;J6 bereik ±360°, snelheid 357°/s | J4 1045 N·m;J5 1045 N·m;J6 858 N·m | Vraag dit model aan |
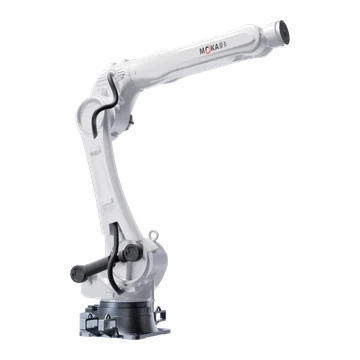 | MB220-2700 | Zware robots | 6 | 220 kg | 2700 mm | ± 0.06 mm | IP65 | Vermogen 25.0 kVA;Robotmassa 1220 kg | Ingebouwde buis Φ10 mm;Signalen 16 DI / 16 DO, 24 VDC | Op de vloer gemonteerd | J1 bereik ±180°, snelheid 114°/s;J2-bereik +60° tot -85°, snelheid 95°/s;J3-bereik +157.5° tot -80°, snelheid 130°/s;J4 bereik ±190°, snelheid 300°/s;J5 bereik ±125°, snelheid 243°/s;J6 bereik ±360°, snelheid 357°/s | J4 1045 N·m;J5 1045 N·m;J6 858 N·m | Vraag dit model aan |
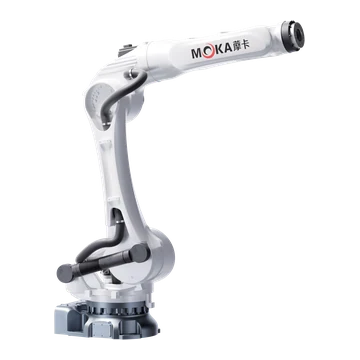 | MB280-2650 | Zware robots | 6 | 280 kg | 2650 mm | ± 0.08 mm | IP54 / IP67 | Vermogen 25.0 kVA;Robotmassa 1320 kg | Ingebouwde buis Φ10 mm;Signalen 16 DI / 16 DO, 24 VDC | Op de vloer gemonteerd | J1 bereik ±180°, snelheid 120°/s;J2-bereik +60° tot -80°, snelheid 110°/s;J3-bereik +95° tot -80°, snelheid 115°/s;J4 bereik ±210°, snelheid 190°/s;J5 bereik ±125°, snelheid 135°/s;J6 bereik ±360°, snelheid 220°/s | J4 1134 N·m;J5 1134 N·m;J6 752 N·m | Vraag dit model aan |
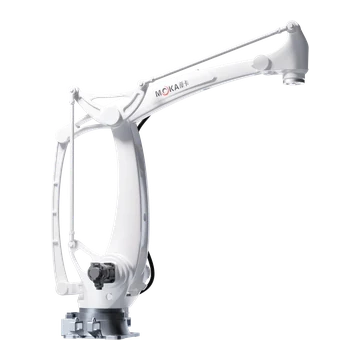 | MB180C-3200 | Zware robots | 4 | 180 kg | 3200 mm | ± 0.06 mm | IP65 | Vermogen 25.0 kVA;Robotmassa 1060 kg | Ingebouwde buis Φ10 mm;Signalen 16 DI / 16 DO, 24 VDC | Op de vloer gemonteerd | J1 bereik ±180°, snelheid 115°/s;J2-bereik +40° tot -85°, snelheid 95°/s;J3-bereik +48° tot -70°, snelheid 115°/s;J4 bereik ±360°, snelheid 210°/s | / | Vraag dit model aan |
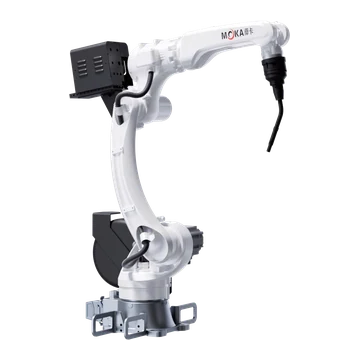 | MB10W-1500 | Lasrobots | 6 | 10 kg | 1500 mm | ± 0.03 mm | IP65 / IP67 | Vermogen 4.5 kVA;Robotmassa 145 kg | Ingebouwde buis Φ8 mm;Signalen 16 DI / 16 DO, 24 VDC | Op de vloer gemonteerd | J1 bereik ±180°, snelheid 300°/s;J2-bereik +90° tot -170°, snelheid 342°/s;J3-bereik +160° tot -92°, snelheid 285°/s;J4 bereik ±150°, snelheid 390°/s;J5-bereik +90° tot -135°, snelheid 460°/s;J6 bereik ±220°, snelheid 700°/s | J4 22 N·m;J5 22 N·m;J6 10 N·m | Vraag dit model aan |
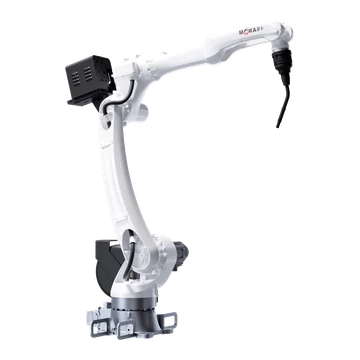 | MB10W-2050 | Lasrobots | 6 | 10 kg | 2050 mm | ± 0.03 mm | IP65 / IP67 | Vermogen 4.5 kVA;Robotmassa 268 kg | Ingebouwde buis Φ10 mm;Signalen 16 DI / 16 DO, 24 VDC | Op de vloer gemonteerd | J1 bereik ±180°, snelheid 302°/s;J2-bereik -90° tot +170°, snelheid 298°/s;J3-bereik +160° tot -92°, snelheid 285°/s;J4 bereik ±150°, snelheid 390°/s;J5-bereik +90° tot -135°, snelheid 460°/s;J6 bereik ±220°, snelheid 700°/s | J4 22 N·m;J5 22 N·m;J6 10 N·m | Vraag dit model aan |
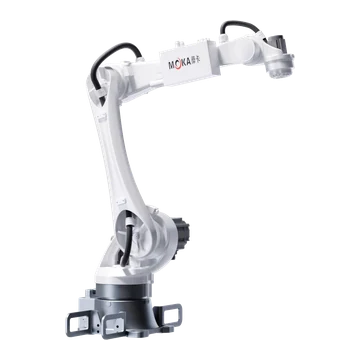 | MB15C-1500 | Lasrobots | 5 | 15 kg | 1500 mm | ± 0.03 mm | IP65 / IP67 | Vermogen 4.5 kVA;Robotmassa 140 kg | Ingebouwde buis Φ10 mm;Signalen 16 DI / 16 DO, 24 VDC | Vloer / beugel | J1 bereik ±180°, snelheid 245°/s;J2-bereik -85° tot +165°, snelheid 210°/s;J3-bereik -85° tot +150°, snelheid 270°/s;J5 bereik ±180°, snelheid 360°/s;J6 bereik ±210°, snelheid 720°/s | J4 22 N·m;J5 22 N·m;J6 12 N·m | Vraag dit model aan |
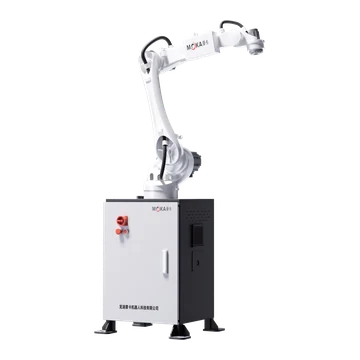 | MB15CD-1500 | Lasrobots | 5 | 15 kg | 1500 mm | ± 0.03 mm | IP65 / IP67 | Vermogen 4.5 kVA;Robotmassa 300 kg | Ingebouwde buis Φ10 mm;Signalen 16 DI / 16 DO, 24 VDC | Vloer / beugel | J1 bereik ±180°, snelheid 245°/s;J2-bereik -85° tot +165°, snelheid 210°/s;J3-bereik -85° tot +150°, snelheid 270°/s;J5 bereik ±180°, snelheid 360°/s;J6 bereik ±210°, snelheid 720°/s | J4 22 N·m;J5 22 N·m;J6 12 N·m | Vraag dit model aan |
Er is geen overeenkomend MOKA-model gevonden. Wis een of meer filters of stuur de vereiste payload, reach en applicatie op voor een beoordeling.
Veelgestelde vragen over MOKA-robots en automatiseringsoplossingen
Welk type MOKA-robot is het meest geschikt voor SCARA-, las- of zware toepassingen?
Gebruik SCARA-modellen voor compacte horizontale assemblage- of handlingtaken en vergelijk de zesassige, las- en zware uitvoeringen wanneer het proces oriëntatievrijheid, procesgereedschap of hogere belastingen vereist. De uiteindelijke keuze hangt nog steeds af van het laadvermogen, de bewegingsradius, de herhaalbaarheid, de montage en de daadwerkelijke lay-out van de werkcel.
Hoe kies ik het benodigde laadvermogen en de bewegingsradius van de MOKA-robot?
Tel het gereedschap, het product en alle meegenomen procesapparatuur bij elkaar op om de totale lading te berekenen. Controleer elk vereist TCP-punt en de oriëntatie ten opzichte van de bewegingsradius en valideer vervolgens het zwaartepunt, de inertie, het polskoppel, de bevestigingsmiddelen, obstakels en de onderhoudsvrije ruimte.
Kan EVST de gereedschappen, besturingselementen en veiligheidsvoorzieningen rondom een MOKA-robot configureren?
Ja. De projectomvang kan onder andere bestaan uit robotarmgereedschap, controllers en interfaces, hulpstukken, procesapparatuur, PLC's en netwerken, afschermingen of andere veiligheidsmaatregelen, inbedrijfstelling en leveringsverantwoordelijkheden.
Hoe kan ik een prijsopgave en levertijd voor een MOKA-robot opvragen?
Selecteer een model of geef de toepassing, het totale laadvermogen, het vereiste bereik en de posities, de montage, de benodigde controller, de hoeveelheid, de bestemming en de gewenste timing op. EVST zal de toepasselijke configuratie bevestigen voordat de prijs, levertijd en servicevoorwaarden worden opgesteld.
Auteur: EVST-redactieteam
Het EVST-redactieteam beheert deze pagina ter ondersteuning van robotselectie en projectplanning. Productbeschikbaarheid, configuratie, veiligheidsvalidatie en integratieomvang moeten voor de daadwerkelijke toepassing worden bevestigd.
Redactiebeleid · Correctiebeleid · Gebruiksvoorwaarden
Laatst bijgewerkt: