
Robotaccessoires, serviceonderdelen en uitrustingssets
Vraag modelspecifieke robotmotoren, servoaandrijvingen, teach pendants, kabels voor externe assen en communicatie, kabelassemblages, interfaceboxen, lasbranders en verbruiksartikelen aan, evenals kabelmanagementpakketten en kabelbeheeronderdelen. Compatibiliteit, staat en leveringsomvang worden vóór de offerte gecontroleerd aan de hand van de robot, controller, toepassing, connectoren en bestemming.
Robotaccessoirecategorieën die beschikbaar zijn voor beoordeling.
Begin met het exacte merk, model en de controller van de robot en identificeer vervolgens het benodigde onderdeel of de benodigde assemblage. Onderdeelnummers, foto's van connectoren, kabellengtes en toepassingsdetails helpen bij het onderscheiden van visueel gelijkende componenten en ondersteunen een nuttige compatibiliteitscontrole.
Robotlasbranders, verbruiksartikelen en branderreiniging
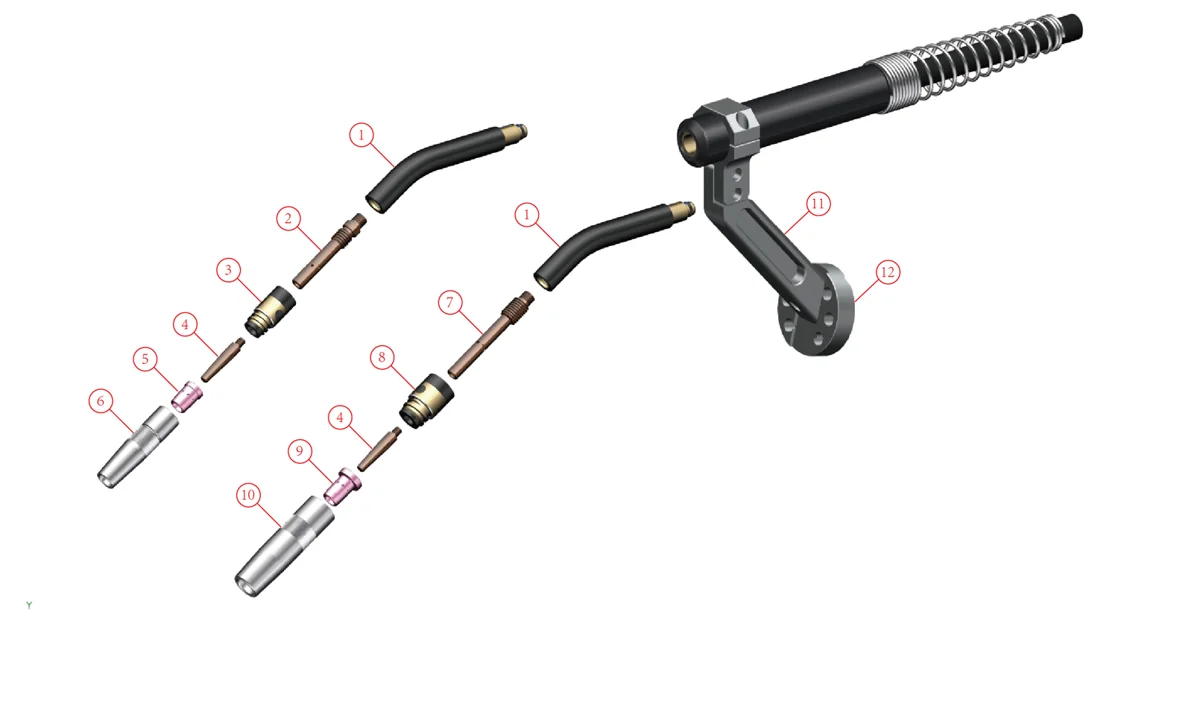
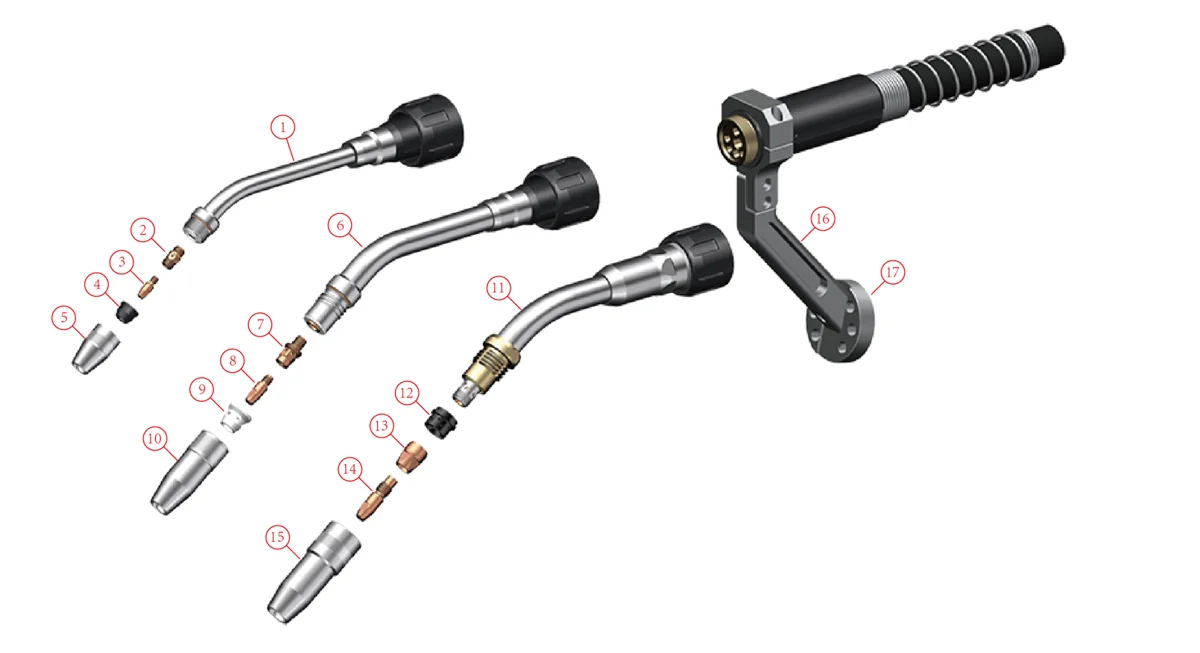
Robotgestuurde MIG/MAG-lasbranders zijn verkrijgbaar voor montage met holle pols en externe montage, luchtgekoeld of watergekoeld, met botsingssensoren, kabelassemblages, slijtdelen en branderreinigingsapparatuur. OEM- of compatibele opties kunnen op aanvraag worden aangeboden; de branderklasse, montage, kabellengte en draadaanvoeraansluiting worden vóór de offerte afgestemd op de robot en het lasproces.
Beoordelingen van robotische MIG/MAG-toortsen
| fakkelklasse | Koelen | Montage | Nominale stroom (MIG) | Nominale stroomsterkte (MAG) | arbeidscyclus | Draaddiameter |
|---|---|---|---|---|---|---|
| 150 Een smalle | Lucht | Holle pols of externe | 150 A | 100 A | 60% | 0.8 – 1.0 mm |
| 300 Een smalle | Lucht | Holle pols of externe | 300 A | 250 A | 60% | 0.8 – 1.2 mm |
| 350 A | Lucht | Holle pols of externe | 350 A | 300 A | 60% | 0.6 – 1.2 mm |
| 430 A | Lucht | Holle pols | 430 A | 380 A | 50% | 0.8 – 1.2 mm |
| 500 A | Lucht | Holle pols of externe | 500 A | 400 A | 50% | 1.2 – 1.6 mm |
| 300 A | Water | Holle pols of externe | 300 A | 250 A | 100% | 0.8 – 1.2 mm |
| 500 A | Water | Holle pols of externe | 500 A | 450 A | 100% | 0.8 – 1.6 mm |
| 650 A | Water | Holle pols of externe | 650 A | 600 A | 100% | 0.8 – 1.6 mm |
| 500 A duw-trek | Water | Extern | 500 A | 450 A | 100% | 0.8 – 1.6 mm |
Er is ook een watergekoelde robot-TIG-lastoorts beschikbaar met een vermogen van 400 A bij 80% inschakelduur, voorzien van een automatisch draadaanvoersysteem voor lasdraad met een diameter van 0.8–1.2 mm.
Verbruiksartikelen per fakkelklasse
| fakkelklasse | Nekhoeken | Contacttip | Tip houder | verstuiver |
|---|---|---|---|---|
| 350 A lucht | Recht, 22°, 31°, 35°, 36°, 45° (volgens serie) | M6 × 45 mm, CuCrZr; voor draad van 0.8, 1.0, 1.2 en 1.6 mm; aluminiumdraadversies | CuCrZr, M10 × M6, 74.5 mm | Ø20 × 73 mm; boring 13 of 16 mm |
| 500 A lucht | Recht, 22°, 31°, 35°, 36°, 45° (volgens serie) | M6 × 45 mm, CuCrZr; voor draad van 0.8, 1.0, 1.2 en 1.6 mm; aluminiumdraadversies | CuCrZr, M10 × M6, 88.5 mm | Ø25 × 88 mm; boring 16 of 19 mm |
| 430 A lucht | Recht, 22°, 36°, 45° | M8 × 35 mm, CuCrZr; voor draad van 0.8, 1.0, 1.2 en 1.6 mm; aluminiumdraadversies | Messing, M8, 43 mm | 70 mm lang; boring 13 of 16 mm |
| 150 Een smalle lucht | 45 ° | M6 × 13 mm, CuCrZr; voor draden van 0.8, 1.0, 1.2 en 1.6 mm. | Koper, M6 × M6, 18 mm | Ø18 × 30 mm; boring 13 mm |
| 300 Een smalle lucht | 45 ° | M6 × 28 mm, CuCrZr; voor draden van 0.8, 1.0, 1.2 en 1.6 mm. | Koper, M10-1 × M6, 38.5 mm | Ø24×44.5 mm |
| 300 A water | Recht, 22°, 36°, 45° | M6 × 22 mm, CuCrZr; voor draad van 0.8, 1.0 en 1.2 mm; aluminiumdraadversies | CuCrZr, M10-1 × M6, 20 mm | Ø25 × 40 mm; boring 11, 13 of 15 mm |
| 500 A water | Recht, 22°, 36°, 45° | M8 × 30 mm, CuCrZr; voor draad van 1.0, 1.2 en 1.6 mm; aluminiumdraadversies | CuCrZr, M10-1.25 × M8, 29 mm | Ø28 × 73.5 mm; boring 15, 18 of 21 mm |
| 650 A water | Recht, 22°, 36°, 45° | M12 × 45 mm, CuCrZr; voor draad van 1.2, 1.4, 1.6 en 2.0 mm; aluminiumdraadversies | CuCrZr, M16-1 × M12, 23 mm | Ø30 mm; boring 18 of 21.5 mm |
Gasdiffusers, isolerende hulzen en op maat gemaakte zwanenhalzen volgens tekening zijn ook verkrijgbaar. Langere halzen veranderen de TCP (Torque Point Control) van de toorts, daarom worden de lengte en hoek van de zwanenhalzen afgestemd op het robotprogramma.
Botsingssensoren
Botsingssensoren (schoksensoren) stoppen de robot wanneer de lastoorts het werkstuk of de opspaninrichting raakt en zetten hem vervolgens terug in de startpositie. De onderstaande gegevens zijn conform IEC 60974-7. Alle vermelde sensoren zetten de TCP (Torque Point Control) terug tot binnen ±0.2 mm lateraal, gemeten op 300 mm van de flens, en sensoren met een holle pols maken een rotatie van ±220° ten opzichte van de nulpositie mogelijk. Versies met een geïntegreerde draadrem zijn beschikbaar.
| Sensor voor | Maximale doorbuiging | Noodstopknop (X- en Y-vlak) |
|---|---|---|
| Holle pols, luchtgekoeld (type 1) | 11 ° | 1.3 ° |
| Holle pols, luchtgekoeld (type 2) | 17 ° | 3 ° |
| Holle pols, luchtgekoeld (type 3) | 13 ° | 3.5 ° |
| Holle pols, watergekoeld | 11 ° | 1.3 ° |
| Extern, luchtgekoeld (type 1) | 17 ° | 3 ° |
| Extern, luchtgekoeld (type 2) | 13 ° | 3.5 ° |
| Extern, watergekoeld | 10 ° | 1.2 ° –1.5 ° |
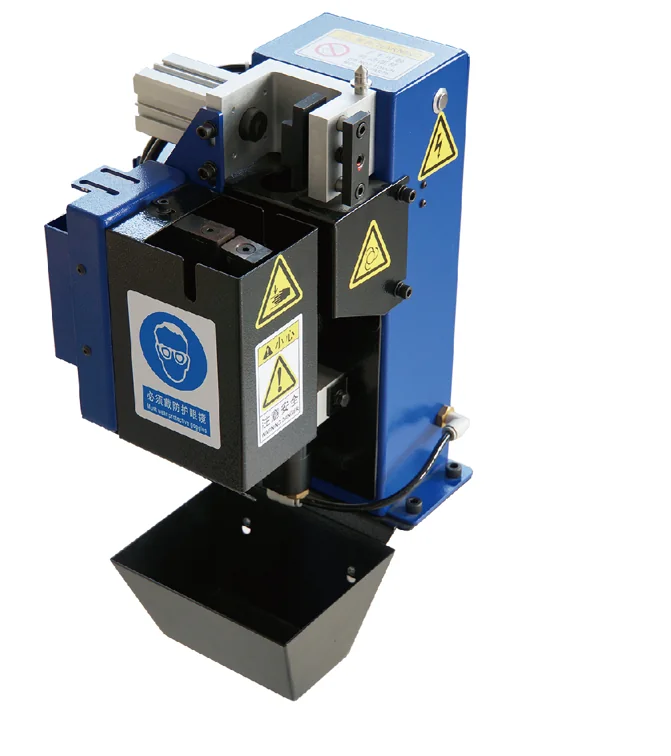
Reinigingsstation voor branders met draadsnijder
| Parameter | Waarde |
|---|---|
| Perslucht | G1/4" inlaat; slang binnendiameter minimaal 6 mm; nominaal 6 bar, werkdruk 6–8 bar |
| Luchtverbruik | Ongeveer 400 l/min |
| Pneumatisch motortoerental | Ongeveer 650 toeren per minuut |
| Controle signaal: | NPN (0 V DC) of PNP (24 V DC) |
| Werkspanning | 10–30 V DC; buisvermogen 2.8 W |
| Draad snijden | Massieve draad tot 1.2 mm bij 6 bar; snijtijd 1 s |
| Spatbestendige fles | 500 ml |
| Stand | 700 mm hoog; grondplaat 240 × 240 mm |
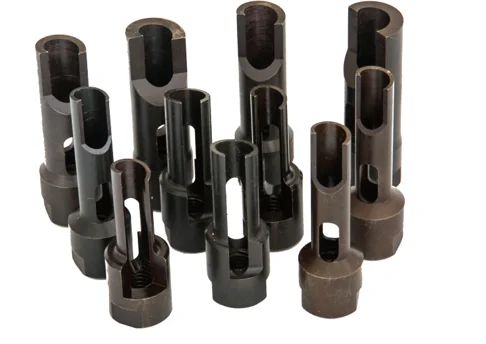
Ruimers worden op maat gemaakt voor de lastoorts: de binnendiameter van de ruimer is de buitendiameter van de contacttip plus 1 mm, en de buitendiameter van de ruimer is de binnendiameter van het mondstuk min 1 mm. Voor het lassen van staal, roestvrij staal en aluminium wordt een anti-spatvloeistof op waterbasis meegeleverd.
Wat moet ik opsturen voor een offerte voor een zaklamp of verbruiksartikelen?
- Merk en model van de robot, en of de kabel van de zaklamp door een holle pols loopt of extern is gemonteerd.
- Het lasproces, de stroomsterkte en de inschakelduur, en of lucht- of waterkoeling nodig is.
- Draadsoort en -diameter, inclusief aluminiumdraad indien gebruikt.
- Draadaanvoeraansluiting, bijvoorbeeld van Euro, Panasonic, OTC of Lincoln.
- Kabellengte. Bij een robot met holle pols meet u vanaf het flensvlak van as 6 tot het midden van as 5, vanaf het midden van as 5 tot het eindvlak van het gat van as 3, en vandaar tot de draadaanvoeradapter. Bij een externe lastoorts meet u vanaf het flensvlak van as 6 tot het midden van as 5 en vanaf het midden van as 5 tot de draadaanvoeradapter.
- Halshoek en -lengte, vereisten voor botsingssensoren of draadremmen, en verbruikshoeveelheden.
Robotjurkenpakketten
Een robotkabelbundel (dress pack) bundelt de kabels en slangen die van de basis naar het gereedschap lopen in een beschermende, gegolfde slang. Deze slang wordt langs de arm bevestigd en geleid door beugels, klemmen en antibotsingsringen, met een optioneel veermechanisme dat de slang strak houdt tijdens de bewegingen van de pols. Kabelbundels kunnen als lege kits worden geleverd of geconfigureerd op basis van een door de klant opgegeven kabel- en slangenlijst. De slangdiameters zijn 36 mm voor compacte en collaboratieve robots, en 48 mm of 70 mm voor industriële robots; de kabel kan doorlopend zijn van as 1 tot en met as 6 (A1–A6) of gesplitst bij as 3 (A1–A3–A6).
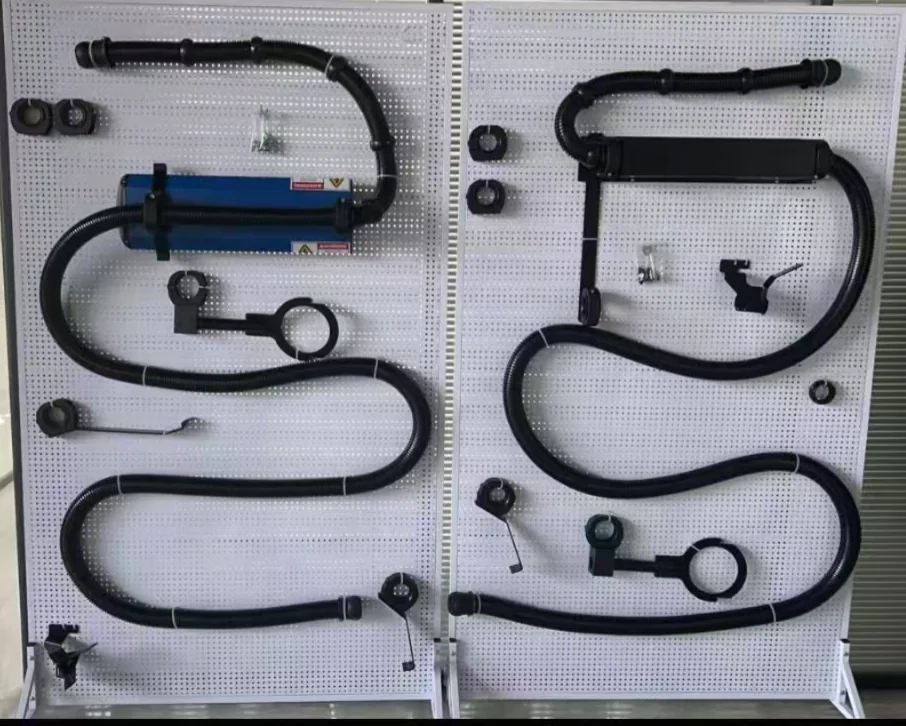
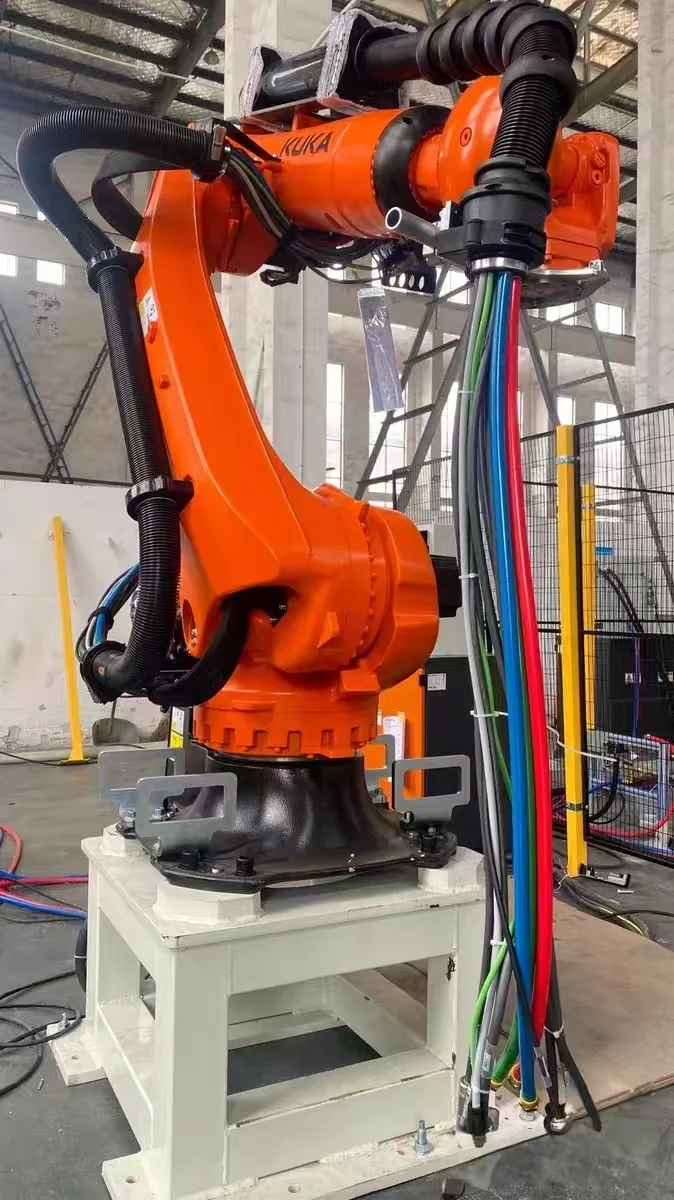
Referentie-kledingpakketconfiguraties
| Robotmerk | Robotmodel | Slang | Routing | Veerterugtrekking |
|---|---|---|---|---|
| KUKA | KR 4 R600 | 36 mm | A1-A6 | zonder |
| KUKA | KR 20 R1810-2, KR 70 R2100, KR 210 R2700-2, KR 360 R2830 | 48 mm 70 mm | A1-A6 A1–A3–A6 | Met of zonder Met |
| FIG | IRB-6700-200/2.60 | 48 mm 70 mm | A1-A6 A1–A3–A6 | Met of zonder Met |
| FANUC | R-2000iC/210F | 48 mm 70 mm | A1-A6 A1–A3–A6 | Met of zonder Met |
| Yaskawa | GP180 | 48 mm 70 mm | A1-A6 A1–A3–A6 | Met of zonder Met |
| FANUC, Universal Robots, AUBO | CRX-10iA, UR10, i5 (samenwerking) | 36 mm | A1-A6 | zonder |
Referentieconfiguraties worden geleverd als lege kledingpakketten en kunnen worden aangepast; het uiteindelijke ontwerp wordt bevestigd aan de hand van de exacte robotvariant, procesmedia en werkposities.
Er worden meer accessoirecategorieën toegevoegd.
Gedetailleerde gegevens voor verdere categorieën, waaronder robotmotoren, servoaandrijvingen, teach pendants, kabels voor externe assen en communicatie en interfaceboxen, worden momenteel voor deze pagina voorbereid. Aanvragen voor deze onderdelen kunnen nu al worden beoordeeld: stuur het robot- en controllermodel, de naam of het nummer van het onderdeel en foto's van de connector via het bovenstaande aanvraagformulier voor accessoirecompatibiliteit.
Veelgestelde vragen over robotaccessoires
Welke categorieën robotaccessoires en reserveonderdelen kan EVST beoordelen?
EVST kan aanvragen beoordelen voor merkspecifieke robotmotoren, servoaandrijvingen, teach pendants, externe as- en communicatiekabels, kabelassemblages, interfaceboxen, lasbranders, zwanenhalzen, contactpunten, gasdiffusers of tiphouders, nozzles, draadknippers, kabelmantels en kabelmanagementonderdelen. De exacte compatibiliteit, staat en beschikbaarheid worden voor elke aanvraag bevestigd.
Wat is een robotkledingpakket en waarom is kabel- en slangbeheer belangrijk?
Een robotkabelgoot geleidt en beschermt de elektrische kabels, pneumatische leidingen en processlangen die met de robot meebewegen. De juiste geleiding helpt buigen, verdraaien, slijtage, haken en botsingen tijdens de beweging te voorkomen, terwijl inspectie en onderhoud eenvoudig blijven.
Hoe wordt bij de keuze van een robotkledingpakket de kabel- en slanggeleiding geoptimaliseerd?
De selectie begint met de exacte robot en het proces, waarna wordt gekeken naar kabel- en slangtypen, connectorlocaties, polsbeweging, buigradius, intrekbaarheid, botsingsvrijheid, montage, omgeving en toegankelijkheid voor onderhoud. Het robotmerk alleen is niet voldoende om het juiste routingpakket te bepalen.
Welke informatie is nodig voor een compatibiliteitscontrole van robotaccessoires?
Geef het merk van de robot, het exacte model en de controller, de montagerichting, het proces, de gereedschappen, de werkposities, de interface- en mediavereisten, de omgeving, de hoeveelheid en de bestemming op. Foto's of lay-outtekeningen kunnen nuttig zijn wanneer de routing of de vrije ruimte cruciaal is.
Kunnen accessoires worden beoordeeld in het kader van het complete robotautomatiseringsproject?
Ja. De beoordeling kan de robot, de kledingpakketten, het gereedschap, de procesapparatuur, de besturing, de veiligheid, de celindeling, de inbedrijfstelling en de servicevereisten op elkaar afstemmen, zodat de keuze van accessoires wordt getoetst aan de volledige bewegings- en systeemomvang.
Welke informatie moet ik aanleveren voor een offerte voor een robotkledingpakket of accessoires?
Geef het merk en exacte model van de robot, de controller, de toepassing, de te transporteren media, de specificaties van de kabels en slangen, de aansluitpunten, de montage- en werkposities, de omgeving, het aantal, de bestemming en de gewenste timing op. Lay-outtekeningen of bewegingsinformatie zijn nuttig wanneer de routing en de vrije ruimte van invloed zijn op de configuratie.
Hoe kies ik de juiste klasse en koeling voor een robotgestuurde MIG/MAG-toorts?
Begin met de lasstroom en de inschakelduur. Luchtgekoelde robottoortsen in de bovenstaande tabel hebben een nominale stroomsterkte van 150 A tot 500 A bij een inschakelduur van 50-60%; watergekoelde toortsen hebben een nominale stroomsterkte van 300 A tot 650 A bij een inschakelduur van 100% en zijn geschikt voor lange boogtijden of hoge stroomsterktes. Kies vervolgens een holle pols of externe montage die bij de robot past en controleer het draaddiameterbereik van elke klasse.
Hoe wordt de kabellengte voor een robotlasbrander gemeten?
Voor een robot met een holle pols meet u drie secties: van het flensvlak van as 6 tot het midden van as 5, van het midden van as 5 tot het eindvlak van het gat van as 3, en van daar tot de draadaanvoeradapter. Voor een extern gemonteerde lastoorts meet u van het flensvlak van as 6 tot het midden van as 5 en van het midden van as 5 tot de draadaanvoeradapter.
Zijn er OEM- of compatibele verbruiksartikelen voor robottoortsen verkrijgbaar?
Voor beide kunt u een offerte aanvragen. Contactpunten, tiphouders, nozzles, gasdiffusers en halzen worden afgestemd op de branderklasse, schroefdraad en draaddiameter. Stuur daarom het brandermodel of foto's van de bestaande onderdelen samen met het draadtype en de gewenste aantallen.
Wat betekenen 48 mm, 70 mm en A1–A3–A6 in een specificatie voor een robotkledingpakket?
De millimeterwaarde geeft de diameter van de gegolfde slang aan: 36 mm is gebruikelijk bij compacte en collaboratieve robots, 48 mm en 70 mm bij industriële robots, afhankelijk van het aantal kabels en slangen dat de slangbundel bevat. A1–A6 is één doorlopend traject van as 1 tot as 6; A1–A3–A6 verdeelt het traject bij as 3 in twee secties.
Auteur: EVST-redactieteam
Het EVST-redactieteam beheert deze pagina ter ondersteuning van robotselectie en projectplanning. Productbeschikbaarheid, configuratie, veiligheidsvalidatie en integratieomvang moeten voor de daadwerkelijke toepassing worden bevestigd.
Redactiebeleid · Correctiebeleid · Gebruiksvoorwaarden
Laatst bijgewerkt: