
Handmatig of automatisch openen van dozen: welke werkzaamheden verdwijnen er daadwerkelijk?
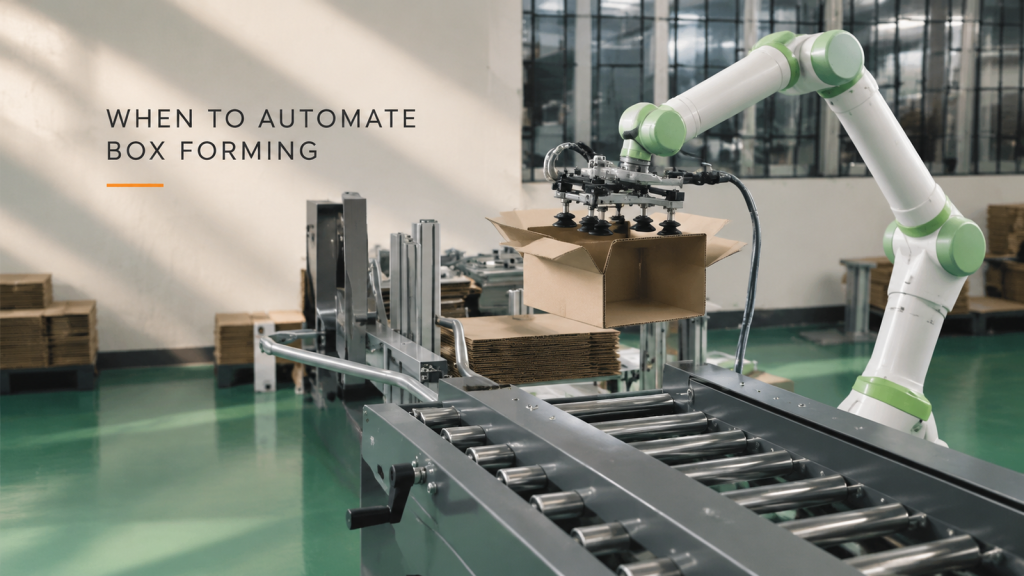
Vergelijk het handmatig en geautomatiseerd openen van dozen op basis van de resterende werkzaamheden, de staat waarin de dozen worden overgedragen, de omsteltijden en of de bespaarde seconden bruikbare arbeidstijd opleveren.
Automatisering van het hanteren van trays: wanneer is een tweede robot de moeite waard?
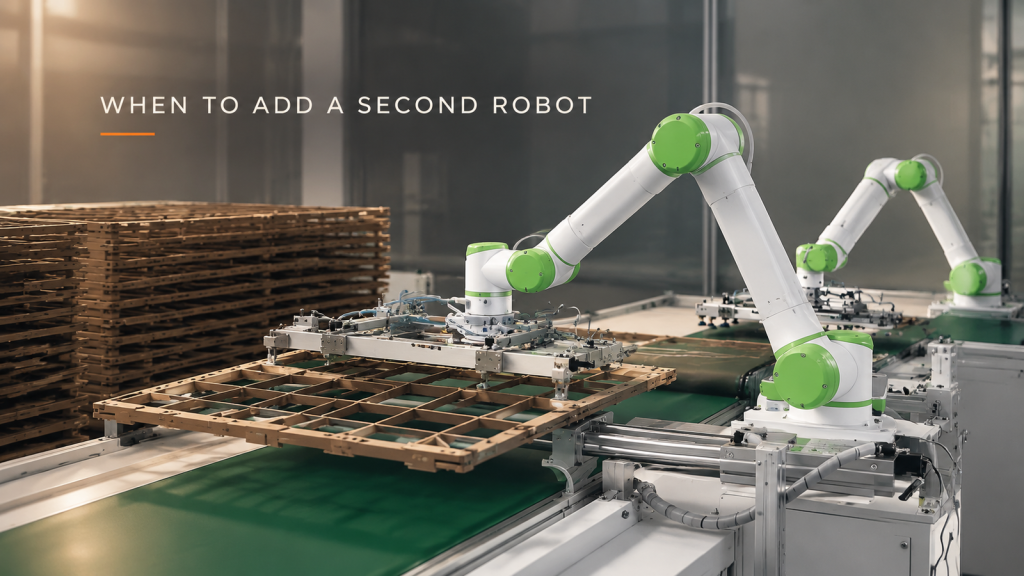
Vergelijk één robot, een trayaanvoerder en twee robots. Ontdek welke vertragingen bij het wisselen van trays elkaar kunnen overlappen en wat je moet testen voordat je een tweede transportmiddel toevoegt.
Automatisering van het stapelen van blokken bij de drukkerij: zeven vragen die kopers stellen voordat ze een palletiseerrobot bestellen.
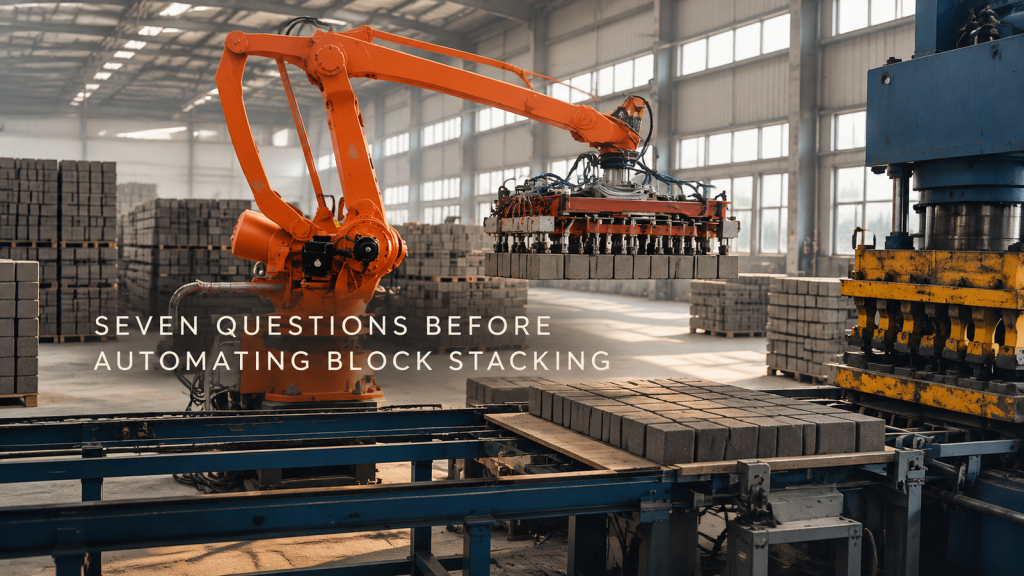
Zeven vragen die beantwoord moeten worden voordat een palletiseerrobot voor het stapelen van blokken bij de pers besteld wordt: groene sterkte, grijper, laadvermogen, cyclus, stapelpatroon en defecten.
Robotgestuurd polijsten van autodeurscharnieren: vijf mogelijke storingen om te controleren voordat u het koopt.
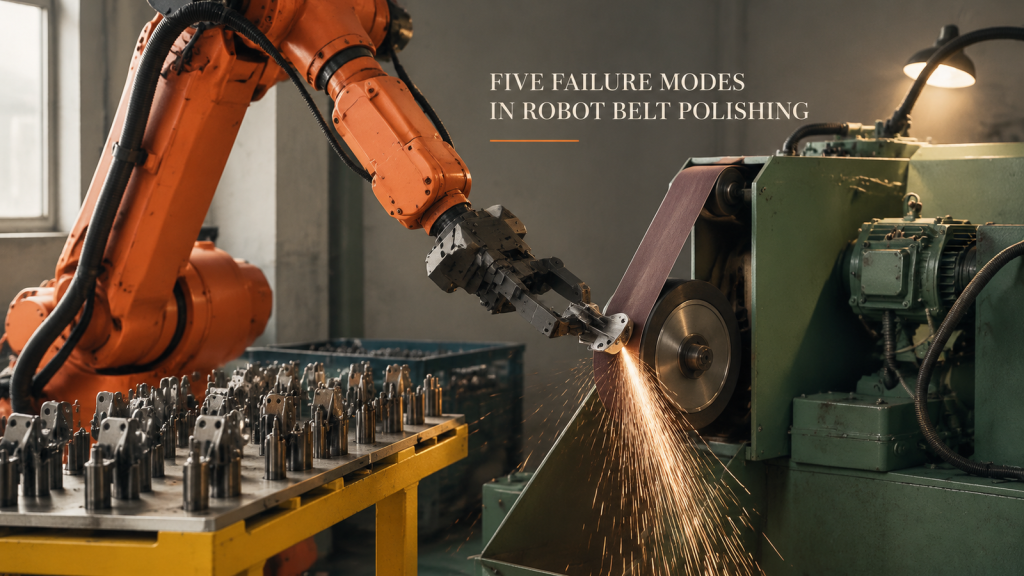
Vijf mogelijke oorzaken van storingen bij het polijsten van autodeurscharnieren met een robotband: variaties in onderdelen, slijtage van de band, krachtregeling, stof en slip van de grijper, en hoe elk van deze oorzaken te testen is.
Robotgestuurd hanteren en stapelen van stalen gaaspanelen: controle over de flexibele constructie
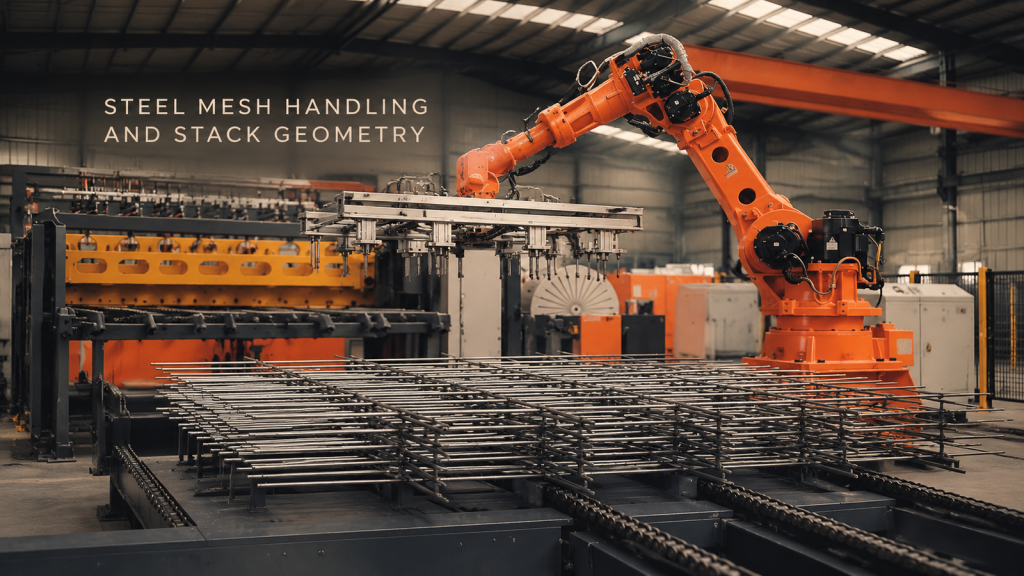
Robotgestuurd hanteren en stapelen van stalen gaaspanelen: controle over de flexibele constructie
Robotbediening van motorstatorwikkelingen: Definieer de overdrachtsstatus
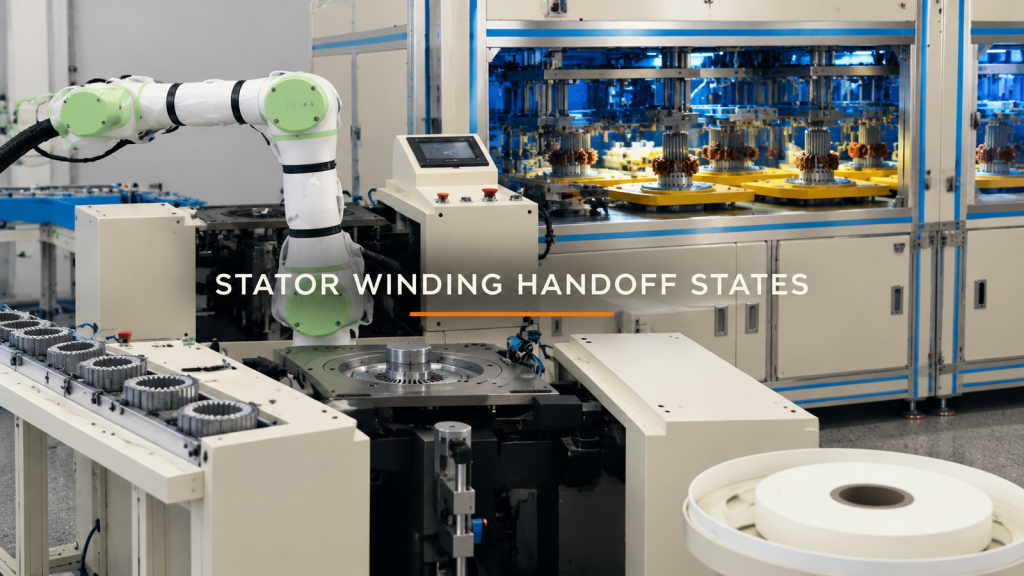
Definieer overdrachtstoestanden, dragergeometrie, overdrachtscorridor en grenstests voor robotgestuurde bediening van motorstatorwikkelingen.
Robotbediening van een drukpers: controleer de matrijsoverdracht vóór het programmeren.
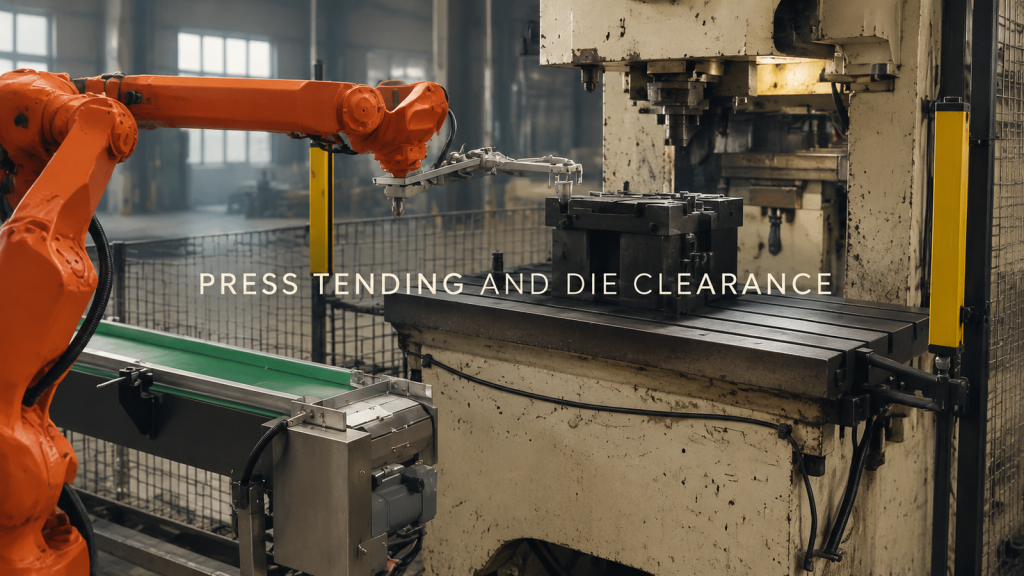
Plan de bediening van de robotpers in twee fasen. Controleer de aanloop-, grijp- of loslaat- en uitgangsafstand bij de transportband en het matrijsgebied voordat u gaat programmeren.
Het depalletiseren van kartonnen dozen naar een transportband: definieer de laag, de grijp- en loslaatlogica.
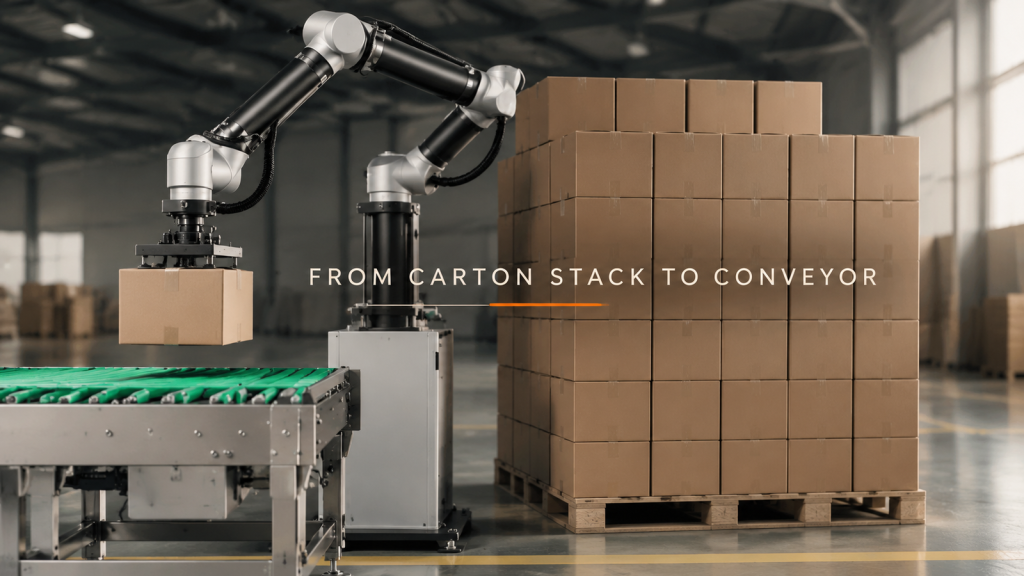
Het verplaatsen van een doos van een gestapelde lading naar een uitgaande transportband lijkt een repetitieve taak, maar de overdracht verandert naarmate de laag leeg raakt. In dit geval gebruikt een robotlift...
Robotoverdracht in een trainingscel: definieer de overdrachten vóór de programmering.
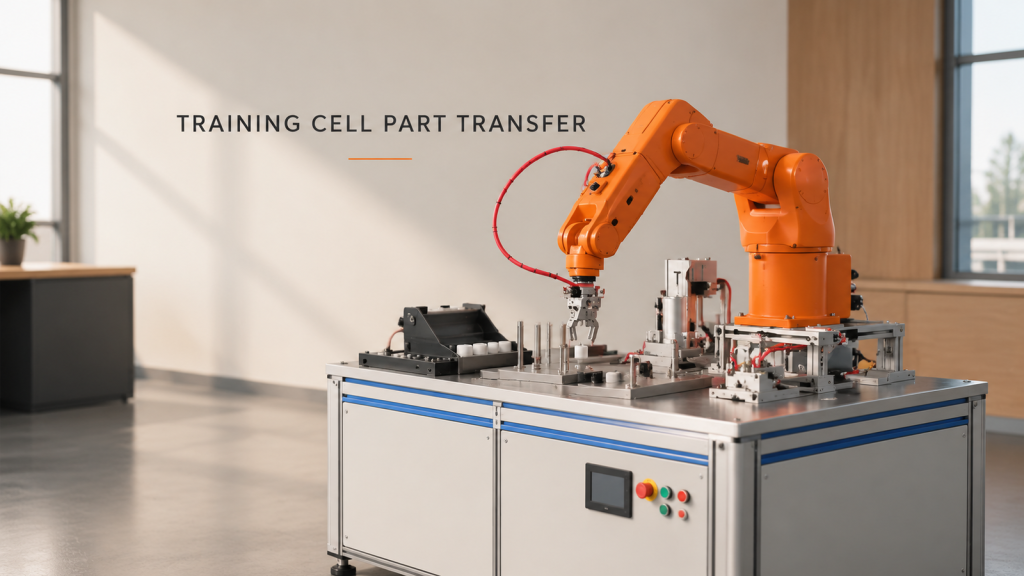
Een trainingscel met meerdere stations is nuttig omdat deze de interfaces blootlegt die bepalen of de robotoverdracht stabiel zal verlopen: hoe een onderdeel zich bevindt, wanneer een
Robotgestuurde bediening van lange metalen onderdelen: ondersteuning, zwenkbereik en stationoverdracht
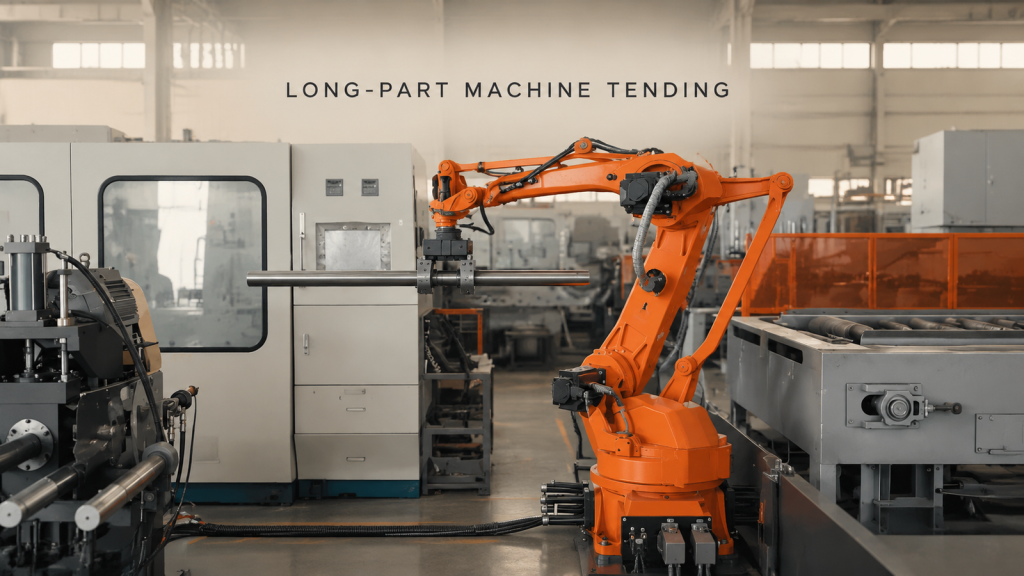
Controleer de presentatie van de oppakfunctie, het grijpgereedschap, de routevrijmaking en de overdracht van de rollentafel voor robotbediening van lange metalen onderdelen.
Robotoverdracht bij een palletstation: controle van vacuümgereedschap en overdracht
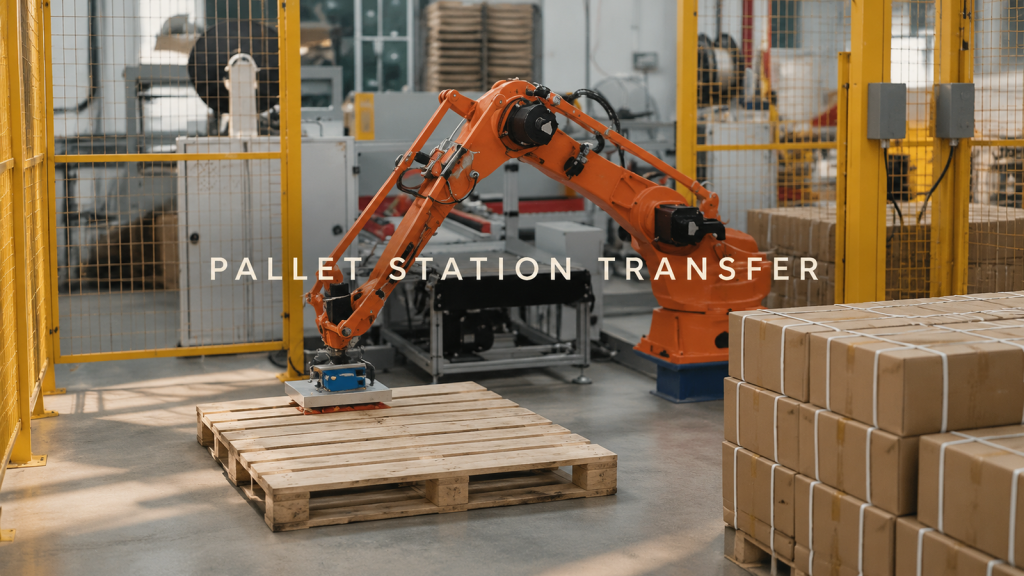
Controleer de presentatie van de ophaalprocedure, het vacuümgereedschap, de routevrijmaking en de overdracht van het palletgebied voor robottransport bij een palletstation.
SCARA-onderdeeloverdracht tussen meerdere opspanstations
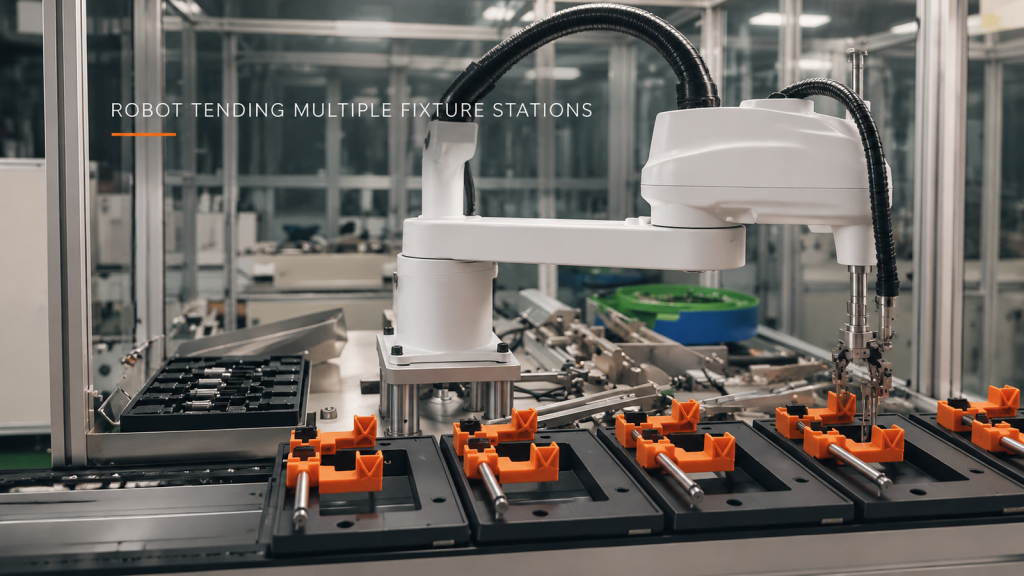
Ontdek hoe u de overdracht van SCARA-onderdelen over een lade, een tussenliggend mechanisme en meerdere opspaninrichtingen kunt beoordelen zonder uit te gaan van niet-geverifieerde cyclus- of procesdetails.