
Een concept voor een mobiele robot die een CNC-machine bedient, vereist de coördinatie van drie interfaces: de lade, de machineopening en de dockingpositie die beide bereikbaar maakt. In het beschreven geval pakt een samenwerkende arm, gemonteerd op een mobiele basis, een cilindrisch metalen werkstuk van een lade, draait zich naar een CNC-machine, reikt in het werkgebied, keert terug naar de lade, waarna de basis wegrijdt. De relevante ontwerpvraag is hoe deze overdrachten herhaalbaar kunnen worden gemaakt zonder mobiliteit en manipulatie als aparte projecten te behandelen. Vraag een beoordeling van uw aanvraag aan bij EVST..
Begin met de drie interfaces.
De beelden maken de sequentie gemakkelijk te volgen: het basisstation wordt naast de machine geplaatst; de arm reikt naar een lade die op het basisstation is bevestigd; hij tilt een cilindrisch werkstuk op en draait zich naar de machine; de arm gaat het werkgebied van de machine in voor een zichtbare plaatsing; vervolgens keert hij terug naar de lade. Tegen het einde verlaat het mobiele basisstation de machine en rijdt het door het gangpad.
Voor een andere cel heeft elk van die interfaces een gedefinieerde status nodig. De lade moet een onderdeel presenteren binnen het bruikbare bereik van de grijper. De dockinglocatie moet het volledige taakbereik van de robot in de beoogde relatie tot de machine plaatsen. De machine-interface moet een bekende toegangstoestemming en een bekende voorwaarde voor terugtrekking bieden. Een mobiel platform kan alleen meer dan één station bedienen als die statussen expliciet en herstelbaar zijn.
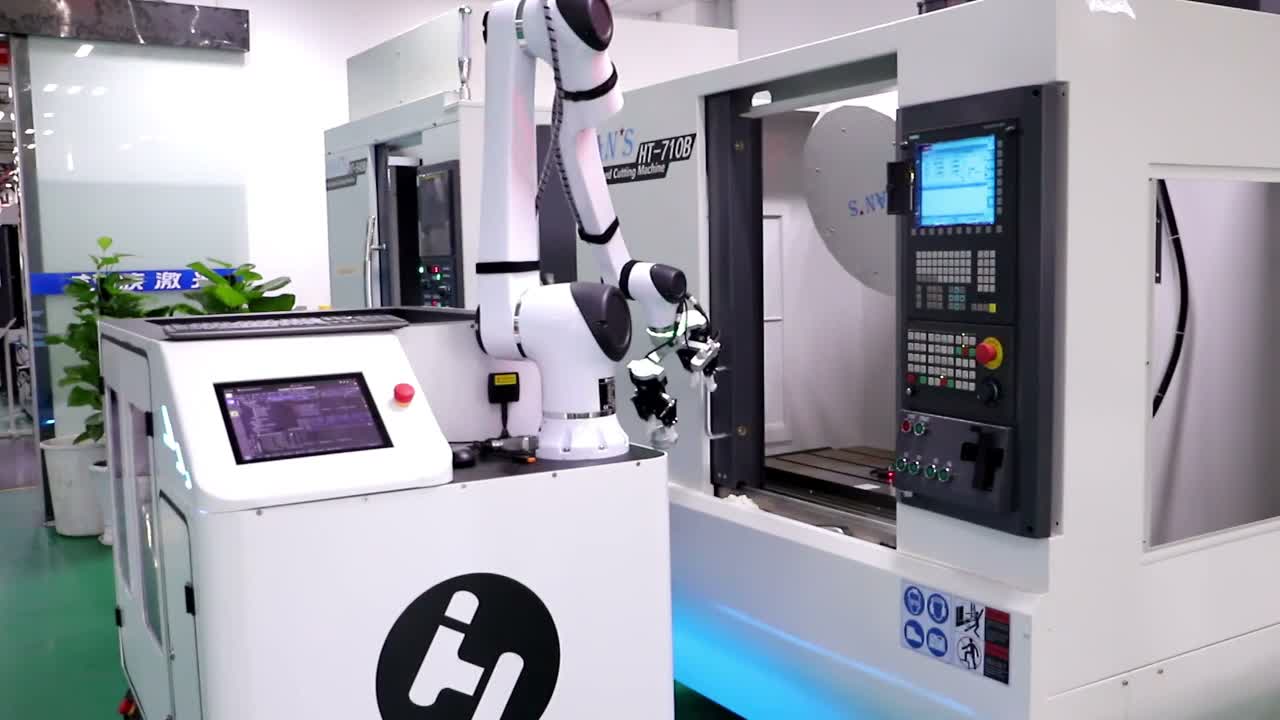
Maak de nauwkeurigheid van het aanmeren onderdeel van het onderzoek naar het bereik van de aanlegplaats.
Het bereik van de robot moet worden gecontroleerd vanuit een tolerantiezone in plaats van vanuit één perfecte basispositie. De studie moet rekening houden met de toegestane variatie in dockingpositie, variatie in de positie van de lade, de presentatie van het werkstuk, de geometrie van de grijper, de opening van de machinedeur, de toegang tot de opspaninrichting, de polshouding, kabels en nabijgelegen structuren.
De opgenomen arm nadert de lade, draait naar de machine toe en reikt in het werkgebied. Deze zichtbare route ondersteunt een interface-studie, maar bepaalt niet de toegestane dockfout of de geprogrammeerde posities. Test tijdens de conceptfase de minst gunstige posities binnen de voorgestelde dockzone. Als een kleine basisoffset de resterende pols- of gereedschapsruimte beperkt, heeft de lay-out een sterkere positioneringsmethode, een grotere speling of een andere overdrachtsgeometrie nodig.
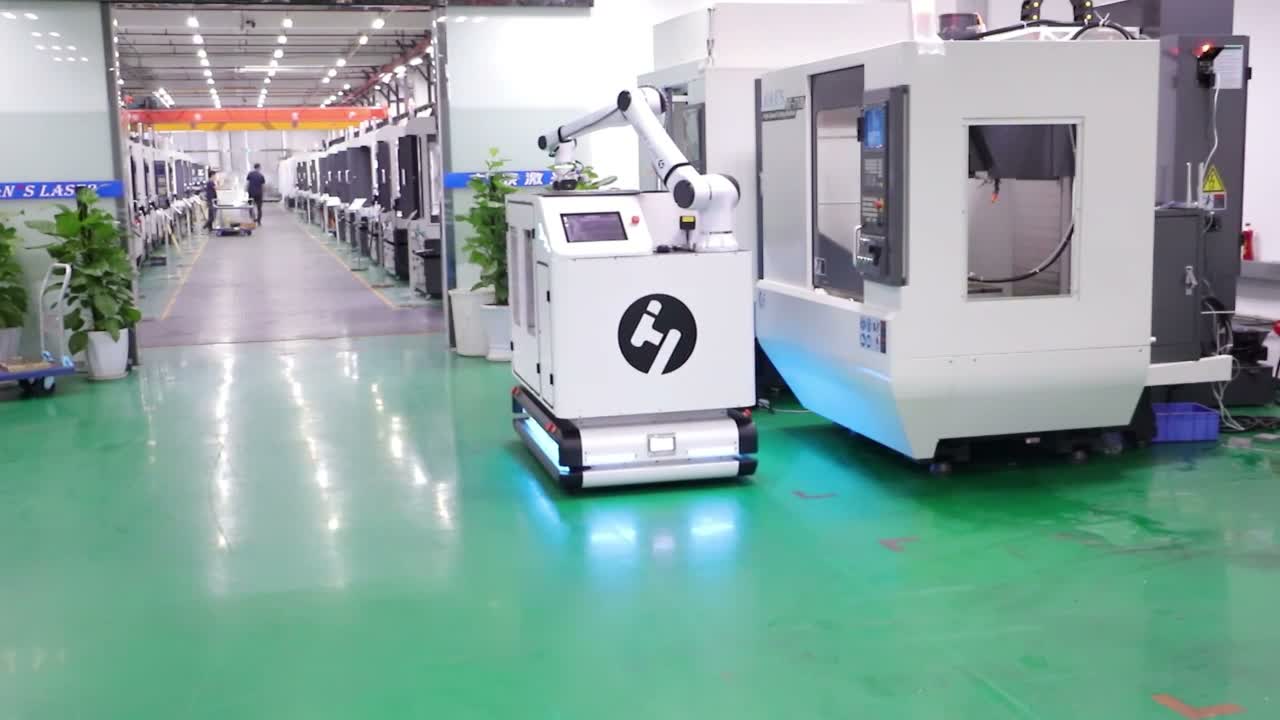
Definieer de overdracht als fasen, niet als één enkele beweging.
Een robuuste procedure scheidt toestemmingen en bevestigingen. Voordat een machine wordt betreden, moet het systeem weten dat het basisstation zich op de beoogde locatie bevindt, dat de machine de afgesproken toegangsstatus heeft en dat de status van het onderdeel bekend is. Na het plaatsen of ophalen moet de robot het machinegebied vrijmaken voordat de volgende machine- of voertuigactie is toegestaan.
De beelden tonen een dubbele grijper die aan het einde van de sequentie rond de lade werkt en de arm die een witte lade verplaatst rond 85 seconden. Deze observaties bewijzen niet de omstelmethode. Ze laten wel zien waarom het toestandsmodel de grijper, het werkstuk, de lade en de machine-interface onafhankelijk van elkaar moet beschrijven, inclusief wat het systeem kan doen na een onderbroken beweging.
Plan het verkeer, de bewaking en de bergingswerkzaamheden samen.
Een mobiel basisstation verandert de celgrens. De beoordeling moet betrekking hebben op de looproute, personen- en ander verkeer, de nadering tot het station, het dokgebied, de beweging van de manipulator, machinegevaren en de voorwaarden voor automatisch vertrek. De toepasselijke lokale voorschriften en de documentatie van de geselecteerde apparatuur zijn bepalend voor het uiteindelijke ontwerp van de beveiliging.
Herstelscenario's moeten worden ontworpen vóór de cyclusoptimalisatie: een onderdeel dat niet is bevestigd in de grijper, een basis die de docking-positie niet heeft bereikt, een machine die geen toegang verleent, of een stop terwijl de arm zich in de machine bevindt. Elk scenario vereist een veilige toestand, een toegestane terugtrekroute en een duidelijke regel voor het hervatten. Dit voorkomt dat een operator de laatst geldige stap moet afleiden.
Input voor een nuttige haalbaarheidsstudie
Geef de machine-indeling en deuropening, laadpositie, details van de opspaninrichting, representatieve werkstukken, traytekeningen, toleranties voor de presentatie van onderdelen, beschikbare laad- en losruimte, gangpadbeperkingen, vereiste stationsvolgorde, machinesignalen en de beoogde acceptatiecontroles. Vermeld de productiemix en het werkpatroon, zodat het concept onderscheid kan maken tussen de routingtijd en de werkzaamheden aan de machine.
Een nuttig resultaat is een kaart van de stationsinterface, een onderzoek naar het bereik en de vrije ruimte binnen de doktolerantiezone, een concept voor de grijper en de tray, een signaal-/statussequentie, een beveiligingsconcept, een herstelmatrix en een proefplan. Schattingen van de cyclusduur moeten op dit werk volgen in plaats van te worden afgeleid uit een video-opname van het veld.
Praktische vragen voorafgaand aan het gedetailleerde ontwerp
Kan één mobiele robot meerdere CNC-machines bedienen?
Mogelijk, als elk station beschikt over een gevalideerde dockinginterface, bereikbare taakgeometrie, compatibele onderdelenpresentatie, verkeersplan en machinehandshake. Het aantal stations is afhankelijk van de daadwerkelijke route en de operationele vraag.
Wat moet je controleren voordat je de locatie voor het mobiele basisstation kiest?
Controleer de toegang tot de lade, de machineopening, het bereik van het bevestigingsstuk, de volledige arm- en grijperruimte, de dockingtolerantie, de serviceprocedure, de beveiliging en een vrije uittrekroute.
Hoe moeten een dienblad en een dubbele grijper worden voorbereid op overdrachten?
Definieer de presentatie van het onderdeel, de bezette en lege toestanden, de grijpspeling, de bevestigingssignalen en de toegestane volgorde voor elke grijperzijde. Valideer de volledige combinatie van toleranties voor de lade en het onderdeel.
Welke informatie is nodig voor een conceptevaluatie?
Machine- en opspantekeningen, werkstuk- en traygegevens, dockruimte, gangindeling, signaallijst, operationele mix, veiligheidsbeperkingen en acceptatiecriteria vormen de praktische basis.
Teams die een vergelijkbare toepassing evalueren, moeten de stationinterfacekaart, het tolerantiebereik en de herstelstatus afstemmen op de daadwerkelijke machine en productfamilie. Vraag een beoordeling van uw EVST-aanvraag aan. of e-mail verkoop@evsrobot.com.
*Projectacceptatie volgt na het vaststellen van de overeengekomen projectgegevens, de testmethode en de documentatie.*