
Doorvoercapaciteit van de robot bij het uitpakken: definieer de overdracht voordat de tijd van de doos wordt gemeten.
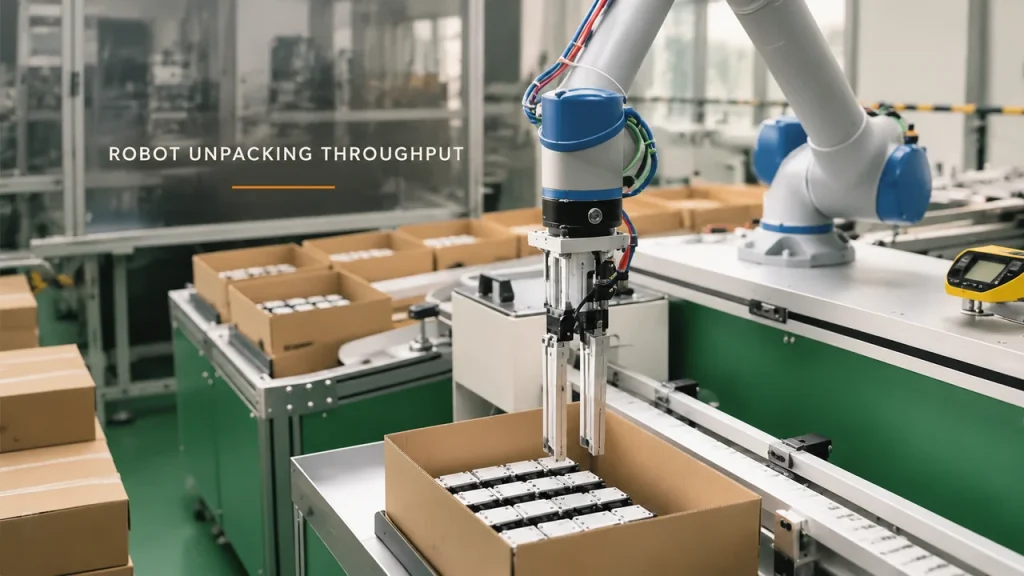
Schat de geleverde modules in over volledige verpakkingscycli, inclusief resterende onderdelen, aanvulling en wachttijden verderop in het proces, zonder dubbeltellingen of overlappingen.
Robotgestuurde scan van de behuizing: wanneer rechtvaardigt herhaling automatisering?
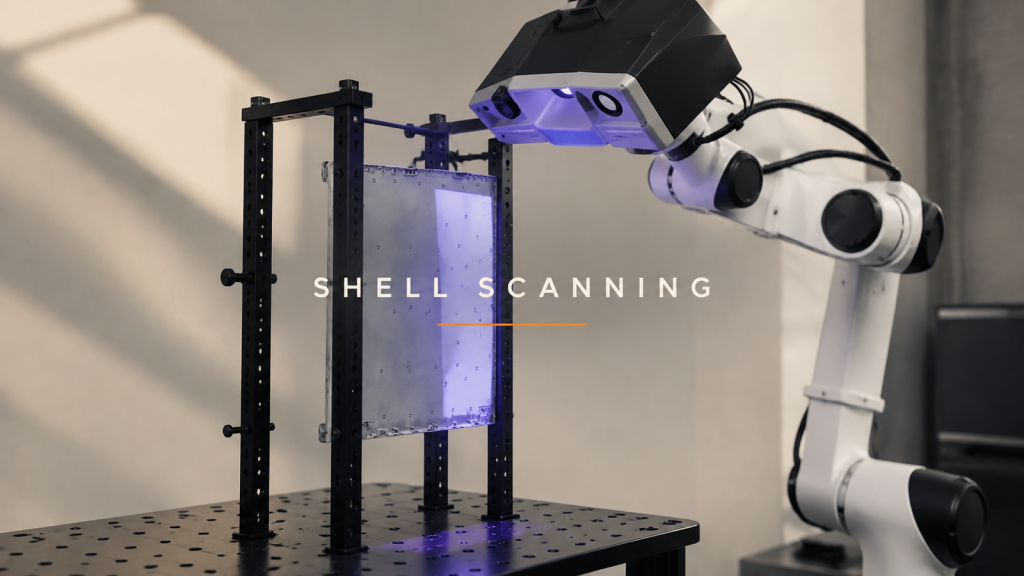
Bepaal wanneer robotgestuurde scans van de huls geschikt zijn voor herhaalde inspectie door de meetvraag, de oppervlaktecondities en de herlaadvariatie te definiëren.
Depalletiseren van dozen: wanneer is een vast pickpatroon voldoende?
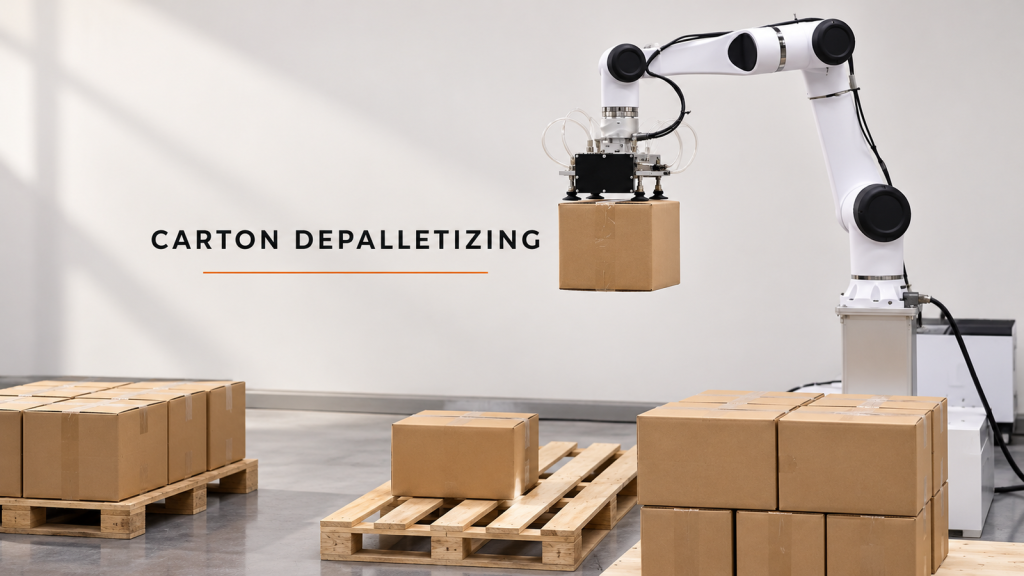
Vergelijk het depalletiseren van kartonnen dozen volgens een vast patroon met een route die een variabele palletpresentatie mogelijk maakt, en test beide methoden vervolgens met binnenkomende ladingen.
Robotlassen van metalen schijven: wat kan een herhaalbare verbinding verstoren?
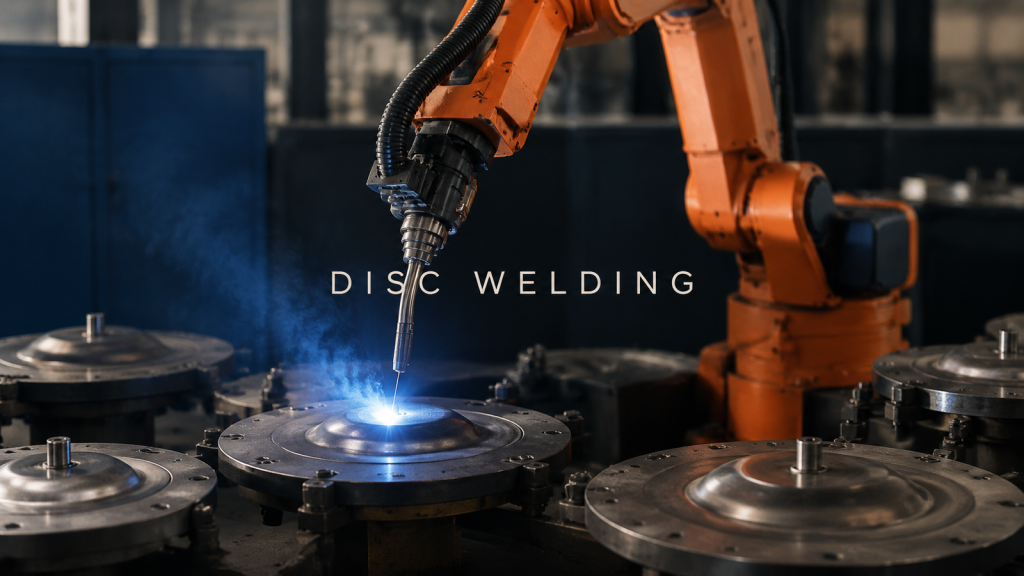
Plan een proef met robotgestuurd schijflassen, waarbij rekening wordt gehouden met de pasvorm van het onderdeel, de toegankelijkheid van de lastoorts en de lasvolgorde, zodat de verbinding onder herhaalbare omstandigheden kan worden beoordeeld.
Robotgestuurde uitnameplanning voor spuitgieten
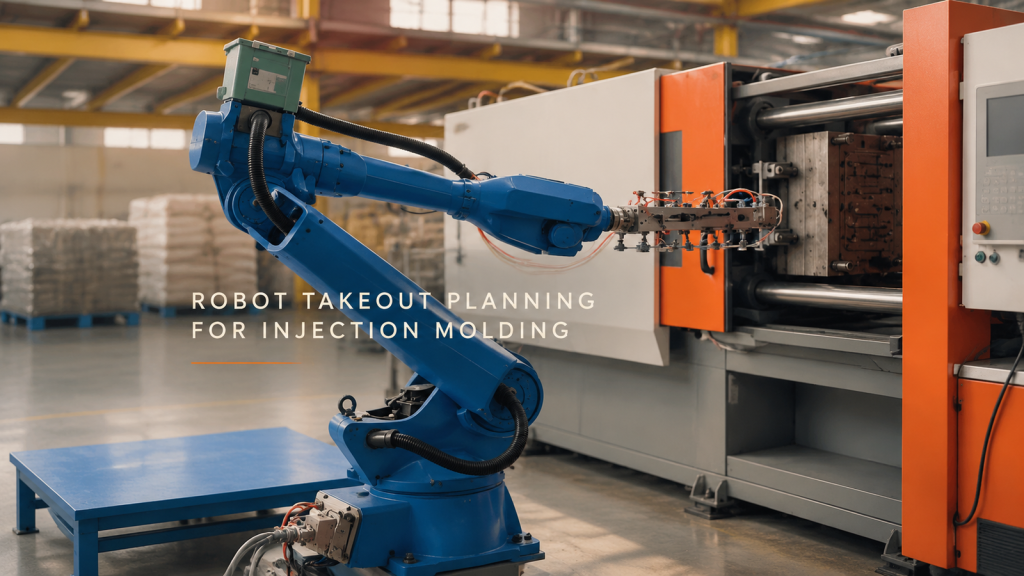
Meet de bezetting van de matrijsruimte afzonderlijk van de beweging van de robot buiten de matrijs en plan afvoerroutes die bestand zijn tegen matrijsveranderingen.
Stukselectie of groepsoverdracht voor het inpakken in dozen
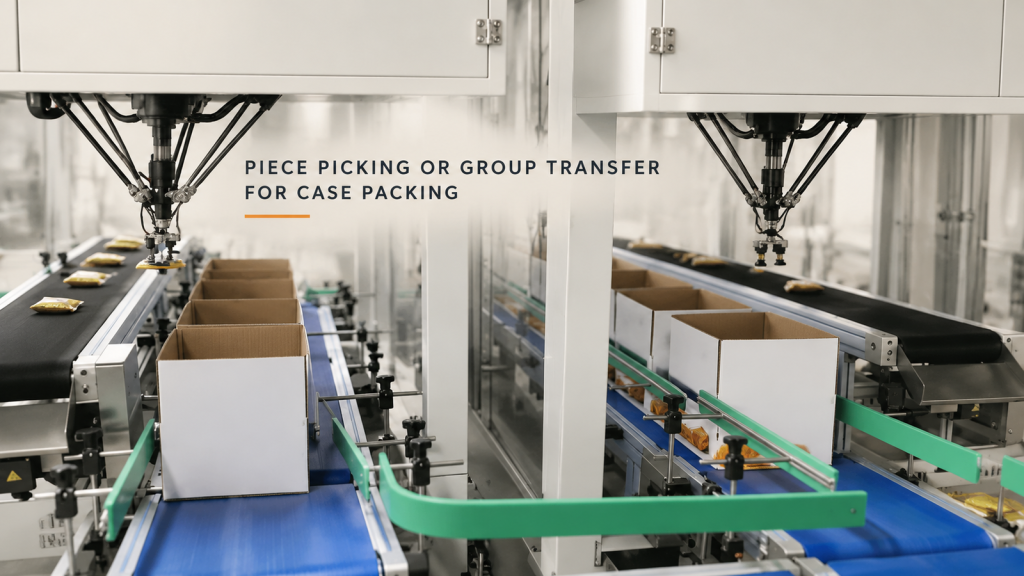
Vergelijk het picken van individuele stukken met het overbrengen van groepen voor het inpakken van dozen, waarbij rekening wordt gehouden met productpresentatie, kartonpatroon, grijperwerk en omsteltijden.
Robotgestuurde spuitproeven: Wat moet een koper willen zien?
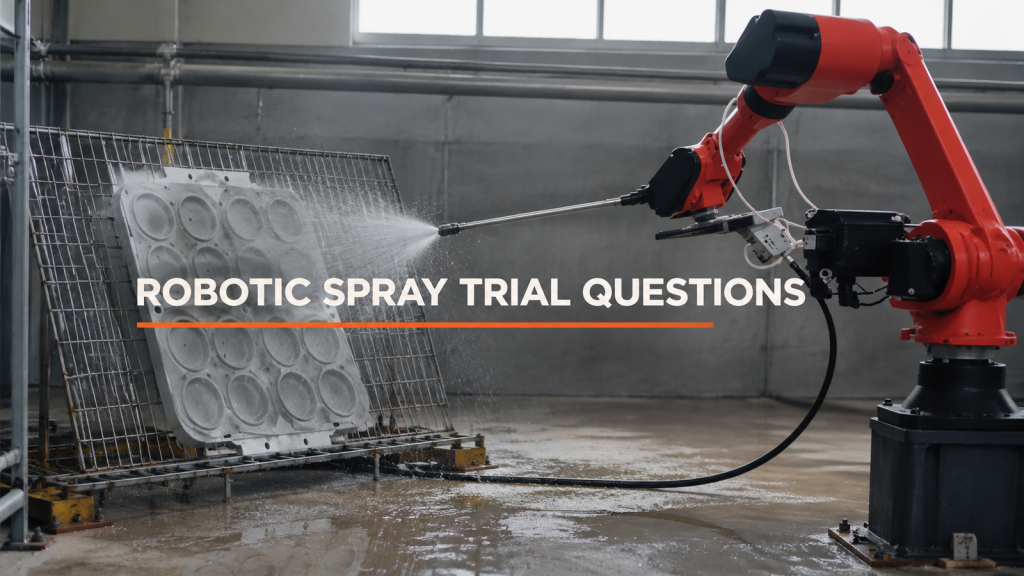
Robotgestuurde spuitproeven: Wat moet een koper willen zien?
Hoe lang kan een buffer voor een draaibank draaien voordat deze bijgevuld moet worden?
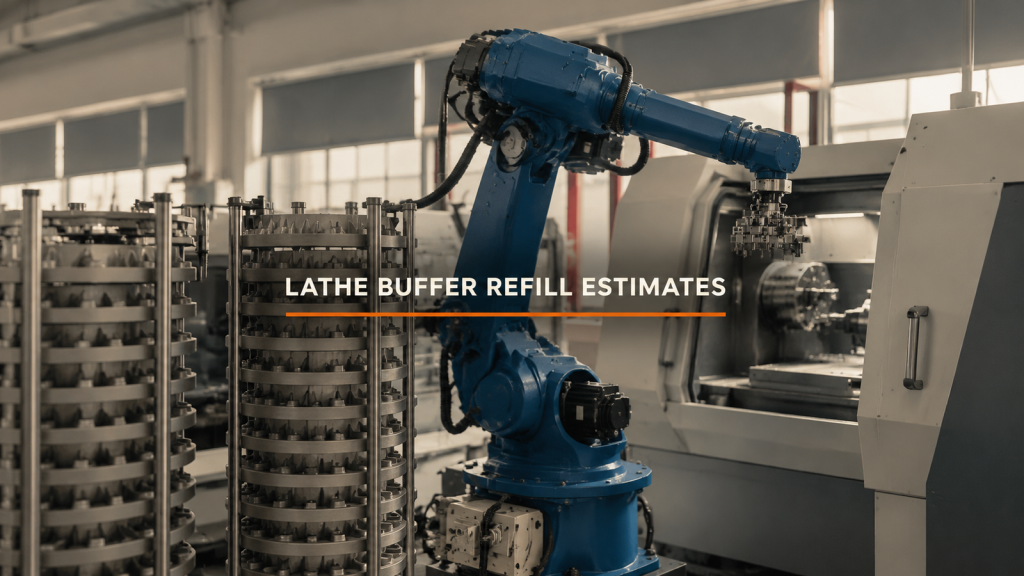
Hoe lang kan een buffer voor een draaibank draaien voordat deze bijgevuld moet worden?
Vaste camera of op een robot gemonteerde camera: kies eerst de gewenste onderdeelweergave.
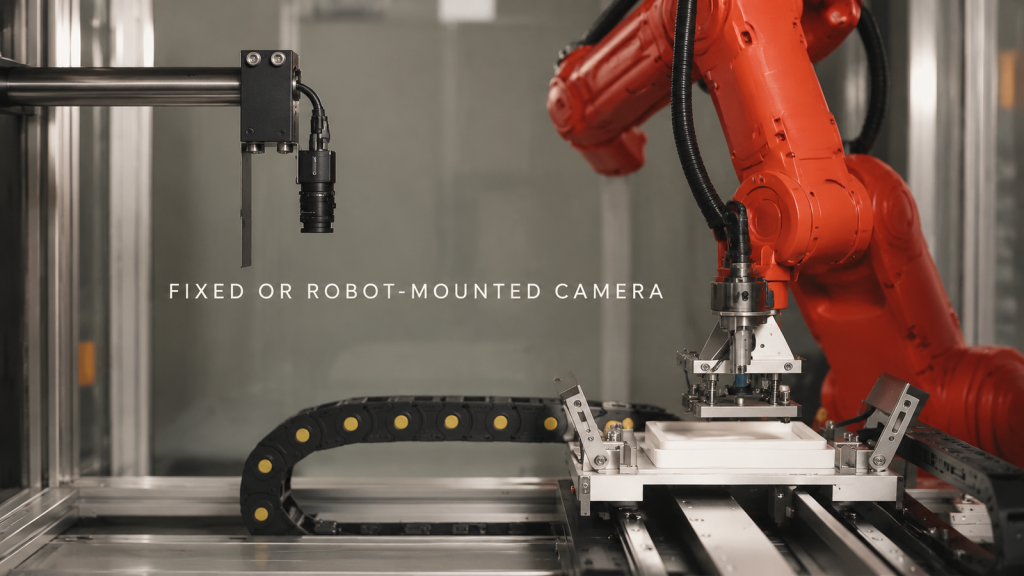
Vaste camera of op een robot gemonteerde camera: kies eerst de gewenste onderdeelweergave.
Handmatig of geprogrammeerd trimmen voor gevormde kunststofschalen?
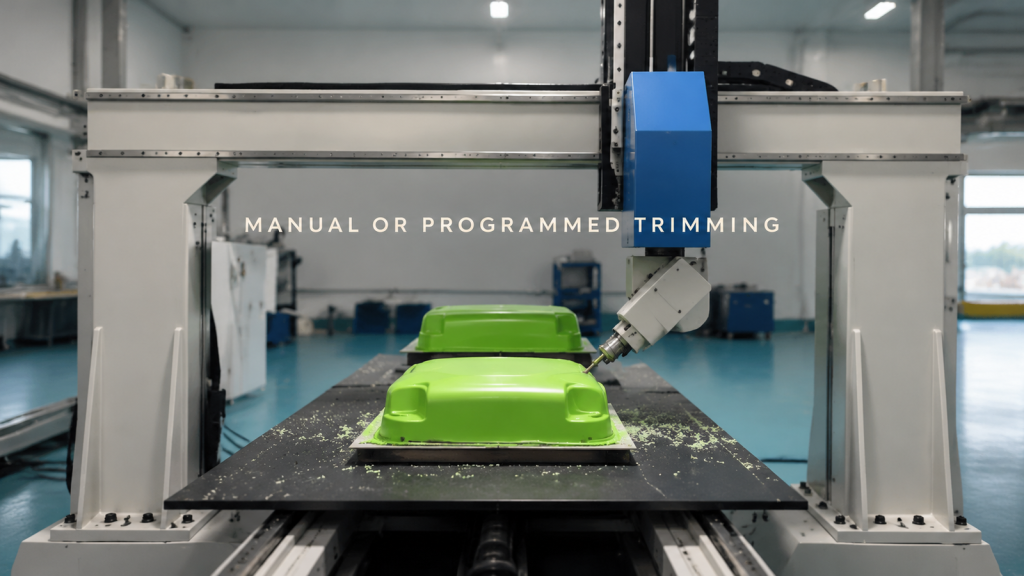
Vergelijk handmatig en geprogrammeerd trimmen van gevormde kunststofschalen aan de hand van batchherhaalbaarheid, revisiefrequentie, hergebruik van mallen en inspectie van de randen in vrije toestand.
Een robotlascel aanschaffen: vragen die de reikwijdte veranderen
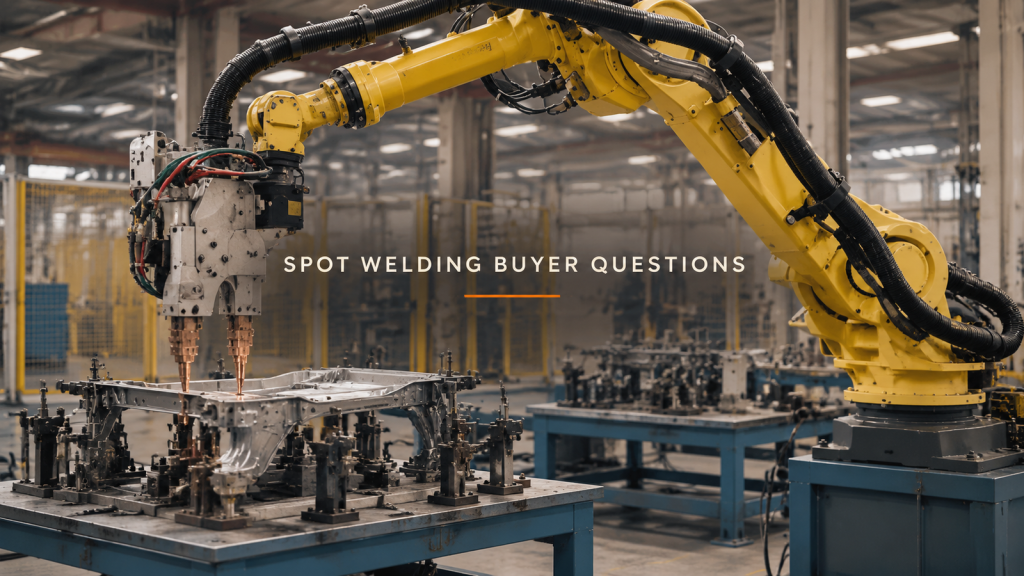
Stel de vragen die de reikwijdte van een robotlascel veranderen: volledige toegang tot het laspistool, onderhoud van de elektroden en acceptatietesten van de lasverbindingen.
Geautomatiseerd schroeven: drie manieren waarop een koppelresultaat een koper kan misleiden
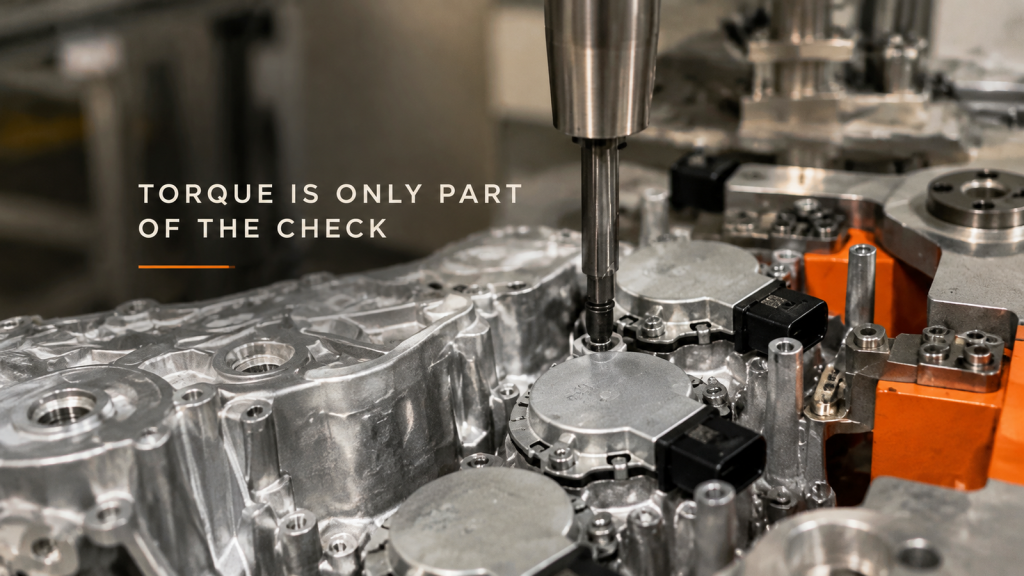
Ontdek drie manieren waarop een geautomatiseerd koppelresultaat bij het schroeven misleidend kan zijn: vroege weerstand, een gemiste positie en een succesvolle herhaalpoging die een eerdere mislukking maskeert.