
Kies de camera-opstelling pas nadat u de zichtbare kenmerken en de posities die deze kenmerken onthullen, hebt opgesomd. Een vaste camera is een goede optie wanneer de robot of een platform elk vereist kenmerk herhaaldelijk binnen een praktisch gezichtsveld kan presenteren. Een op de robot gemonteerde camera verdient overweging wanneer de gezichtspunten rond het onderdeel moeten bewegen of een lokaal kijkgebied moeten bestrijken. Geen van beide opties is inherent nauwkeuriger: de stijfheid van de montage, de werkafstand, obstakels, verlichting, kalibratie en de inspectiemethode bepalen nog steeds of de toepassing aan de acceptatiecriteria kan voldoen.
Begin met een lijst met weergaven, niet met een camerabeugel.
Markeer elk kenmerk dat de beslissing beïnvloedt: een buitenrand, een verzonken oppervlak, een gat, een label of een afmeting tussen twee kenmerken. Noteer voor elk kenmerk de kijkrichting, de toegestane werkafstand, de lichttoegang en alles wat het kan verbergen. Dit legt de werkelijke architectuurvraag bloot. Als het onderdeel zo kan worden georiënteerd dat elk gewenst beeld één stabiele beeldzone bereikt, kan het voldoende zijn om het onderdeel langs een vaste camera te verplaatsen. Als een gewenst beeld verborgen blijft achter geometrie of een opspaninrichting, kan het verplaatsen van het gezichtspunt de extra integratie-inspanning waard zijn.
Het lastige onderdeel moet eerst getest worden. Een lay-out die wel de makkelijk te controleren bovenvlakken omvat, maar de verzonken rand die voor acceptatie gebruikt wordt, over het hoofd ziet, heeft het projectrisico niet verlaagd.
Wat een vaste camera-opstelling van het bedieningssysteem vereist
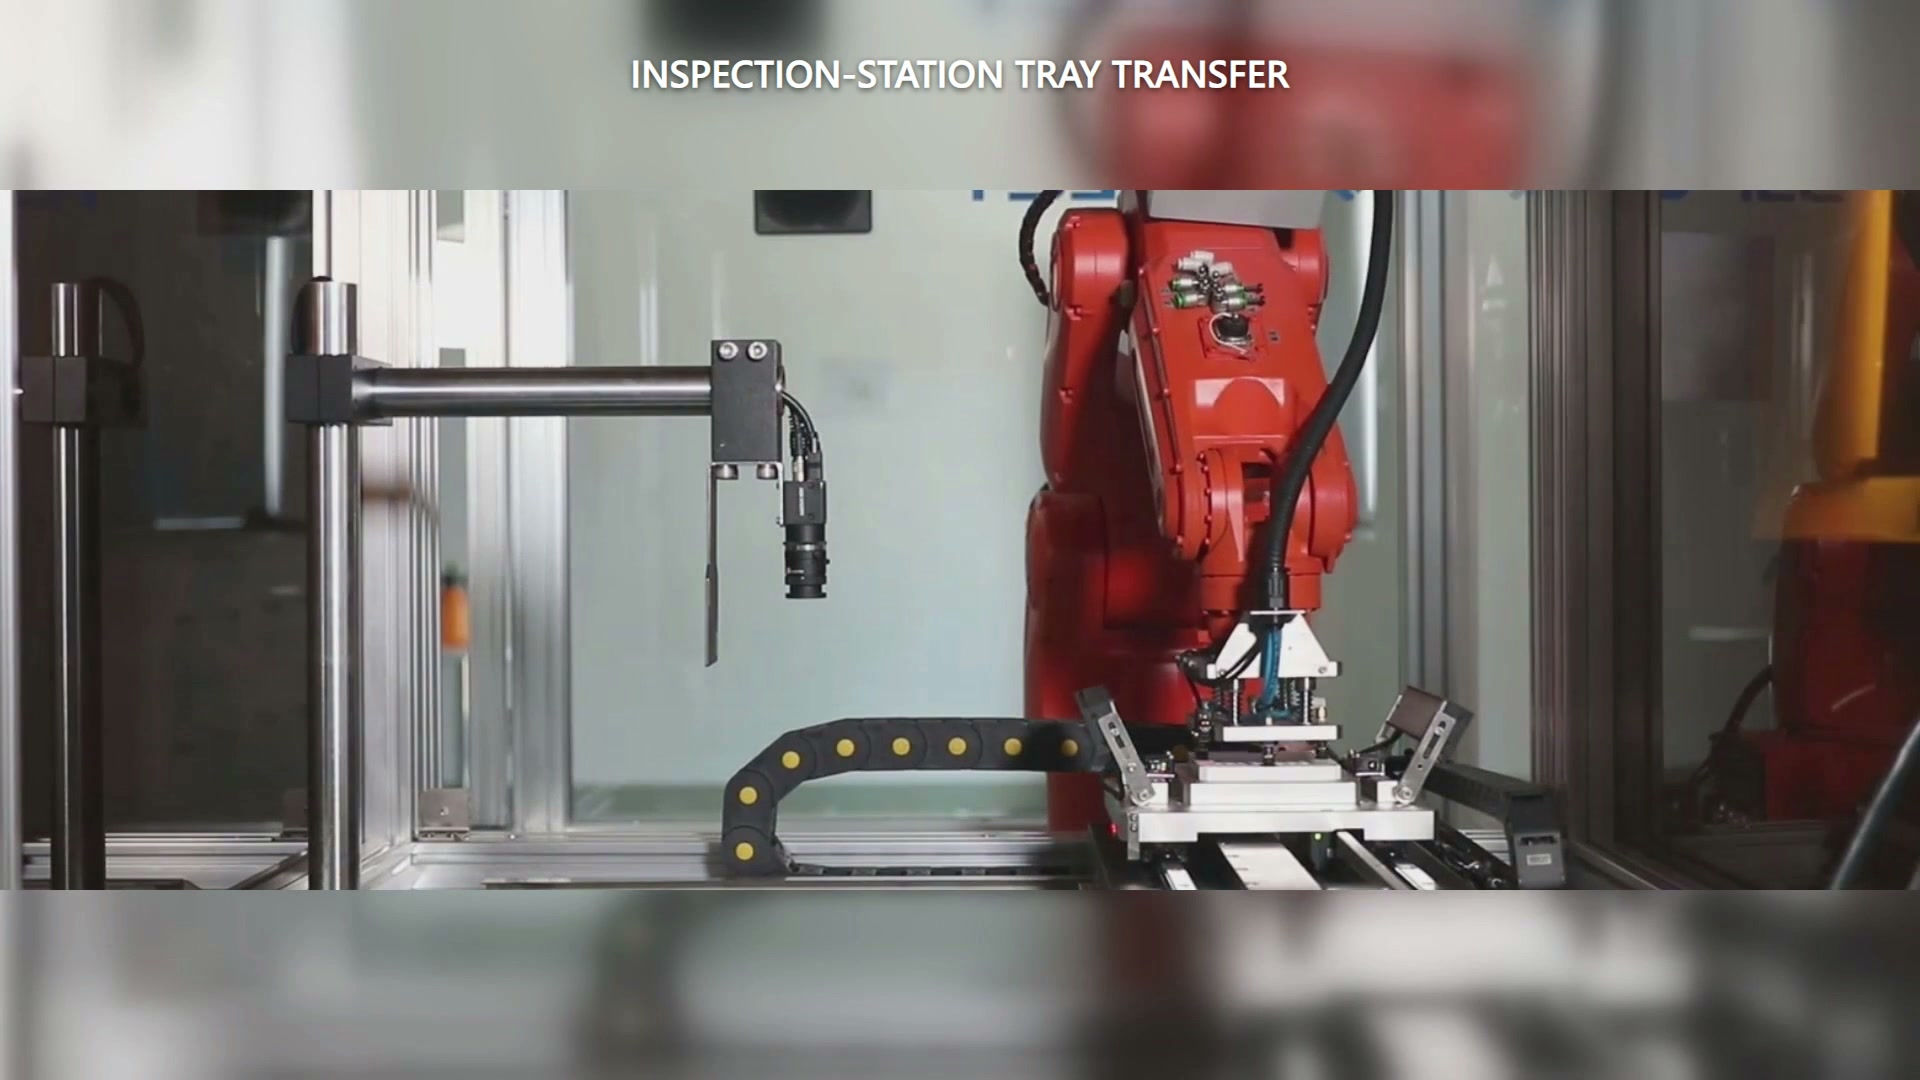
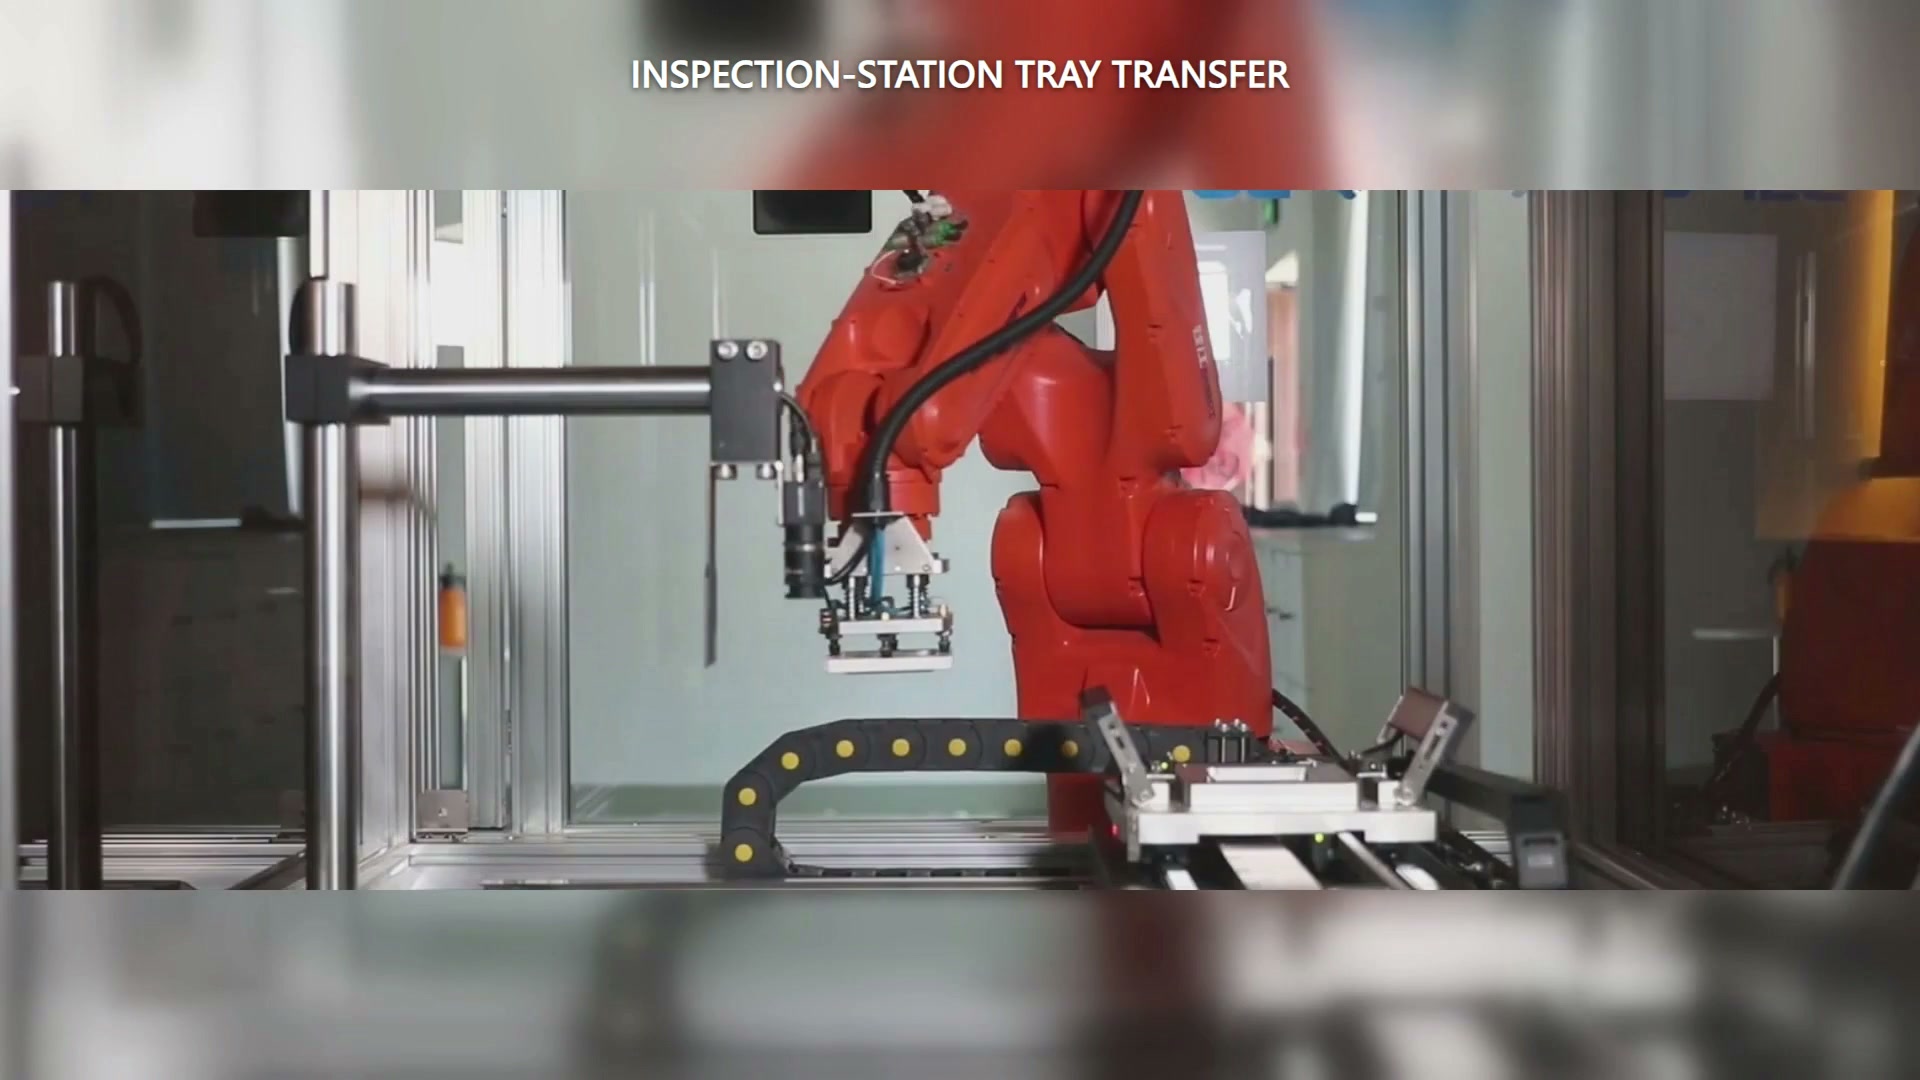
In het opgenomen geval draagt een rode industriële robot een wit, rechthoekig, schaalvormig werkstuk in de buurt van een lineaire opspaninrichting. Aan de zijkant van het station is een camera gemonteerd die naar beneden is gericht; het apparaat op de robotpols is een hanteringsgereedschap, geen camera. Door deze opstelling is de presentatie van het werkstuk – en niet de beweging van de camera – de variabele die elk gewenst detail zichtbaar maakt.
Officiële installatiehandleiding voor stationaire vision-systemen Dit vereist een stijf frame, een gezichtsveld dat het beoogde presentatiegebied bestrijkt, en een plaatsing vrij van de robot, de eindeffector en het gedragen onderdeel. Deze punten vertalen zich in een praktische test: presenteer het onderdeel in elke gewenste positie, controleer of de grijper en de bevestiging het onderdeel niet verbergen, en controleer of het volledige bewegingsbereik vrij blijft van de camera en de bijbehorende verlichting.
Het voordeel van architectonische eenvoud is er alleen wanneer de presentatie van het onderdeel herhaalbaar is. Als de robot veel onhandige oriëntaties moet improviseren om één vaste weergave te compenseren, is de schijnbare eenvoud in feite verschoven naar de bediening en bevestiging.
Wat verandert er als de camera met de robot meebeweegt?
Een camera die om de pols is bevestigd, kan het gezichtsveld naar verschillende kanten van een onderdeel vergroten, maar deelt de behuizing van de pols met de grijper en andere onderdelen. Dezelfde installatiehandleiding Er wordt gewezen op de noodzaak van een stevige bevestigingsbeugel, trillingsdemping en voldoende ruimte zodat de robotarm het gezichtsveld niet belemmert. Een grotere afstand tot de robotarm kan een van deze belemmeringen oplossen, maar tegelijkertijd een ander probleem met trillingen of de afmetingen veroorzaken. Daarom moet deze afweging worden getest met de daadwerkelijke robotarm.
Ook de coördinatenverhouding verandert. Visiegestuurde robotdocumentatie Het systeem maakt gebruik van hand-oogkalibratie om de coördinaten van de camera en de robot aan elkaar te koppelen, met verschillende bewegingsconfiguraties voor bewegende en stationaire camera's. Het proefplan moet daarom aangeven welke coördinatenrelatie wordt vastgesteld en hoe deze wordt hersteld na een wijziging van de montage of configuratie.
Voer één vergelijking uit rond het moeilijkste onderdeel.
Ontwikkel twee minimale concepten rond hetzelfde onderdeel en dezelfde acceptatie-eis:
| Vraag | Vaste camera, bewegend onderdeel | Op de robot gemonteerde camera |
|---|---|---|
| Kunnen alle benodigde elementen in het beeldveld worden weergegeven? | Test alle presentatiehoudingen. | Test alle gezichtspunten van de robot. |
| Wat kan het beeld onscherp maken? | Grijper, bevestigingsinrichting, aangrenzende apparatuur | Grijper, polsbandjes, services |
| Wat moet onveranderd blijven? | Camera- en belichtingsframe | Polsbevestiging en camerasteun |
| Welke coördinatenrelatie is nodig? | Camera naar presentatie-/bewegingssysteem | Camera naar robot en onderdeelframe |
| Wat moet er na een verandering hersteld worden? | Presentatie- en camera-instellingen | Montage, kalibratie en robotinstelling, indien van toepassing. |
Vergelijk gemiste weergaven, herpresentatiebewegingen, speling, kalibratieherstelstappen en cyclusinteractie. Selecteer de lay-out die de vereiste weergaven oplevert met de eenvoudigste, herhaalbare presentatie- en herstelsequentie.
Om een daadwerkelijke lay-out te beoordelen, kunt u EVST een foto of model van het onderdeel sturen, samen met de locaties van de kenmerken, de acceptatietoleranties en de toegestane manieren om het onderdeel vast te pakken en te heroriënteren. Neem contact op met EVST Een haalbaarheidsstudie met twee lay-outs plannen, uitgaande van het meest lastige uitzicht.