
Het zien van een robot die een spuitmond over een werkstuk beweegt, bewijst beweging, niet de acceptatie van het proces. Voordat u een robotgestuurde spuitcel aanschaft, moet u drie vragen beantwoorden: kan de robot de vereiste posities bereiken, dekt de spray het gespecificeerde oppervlak onder reële omstandigheden en voldoet het oppervlak na afloop aan de proceseisen van de koper?
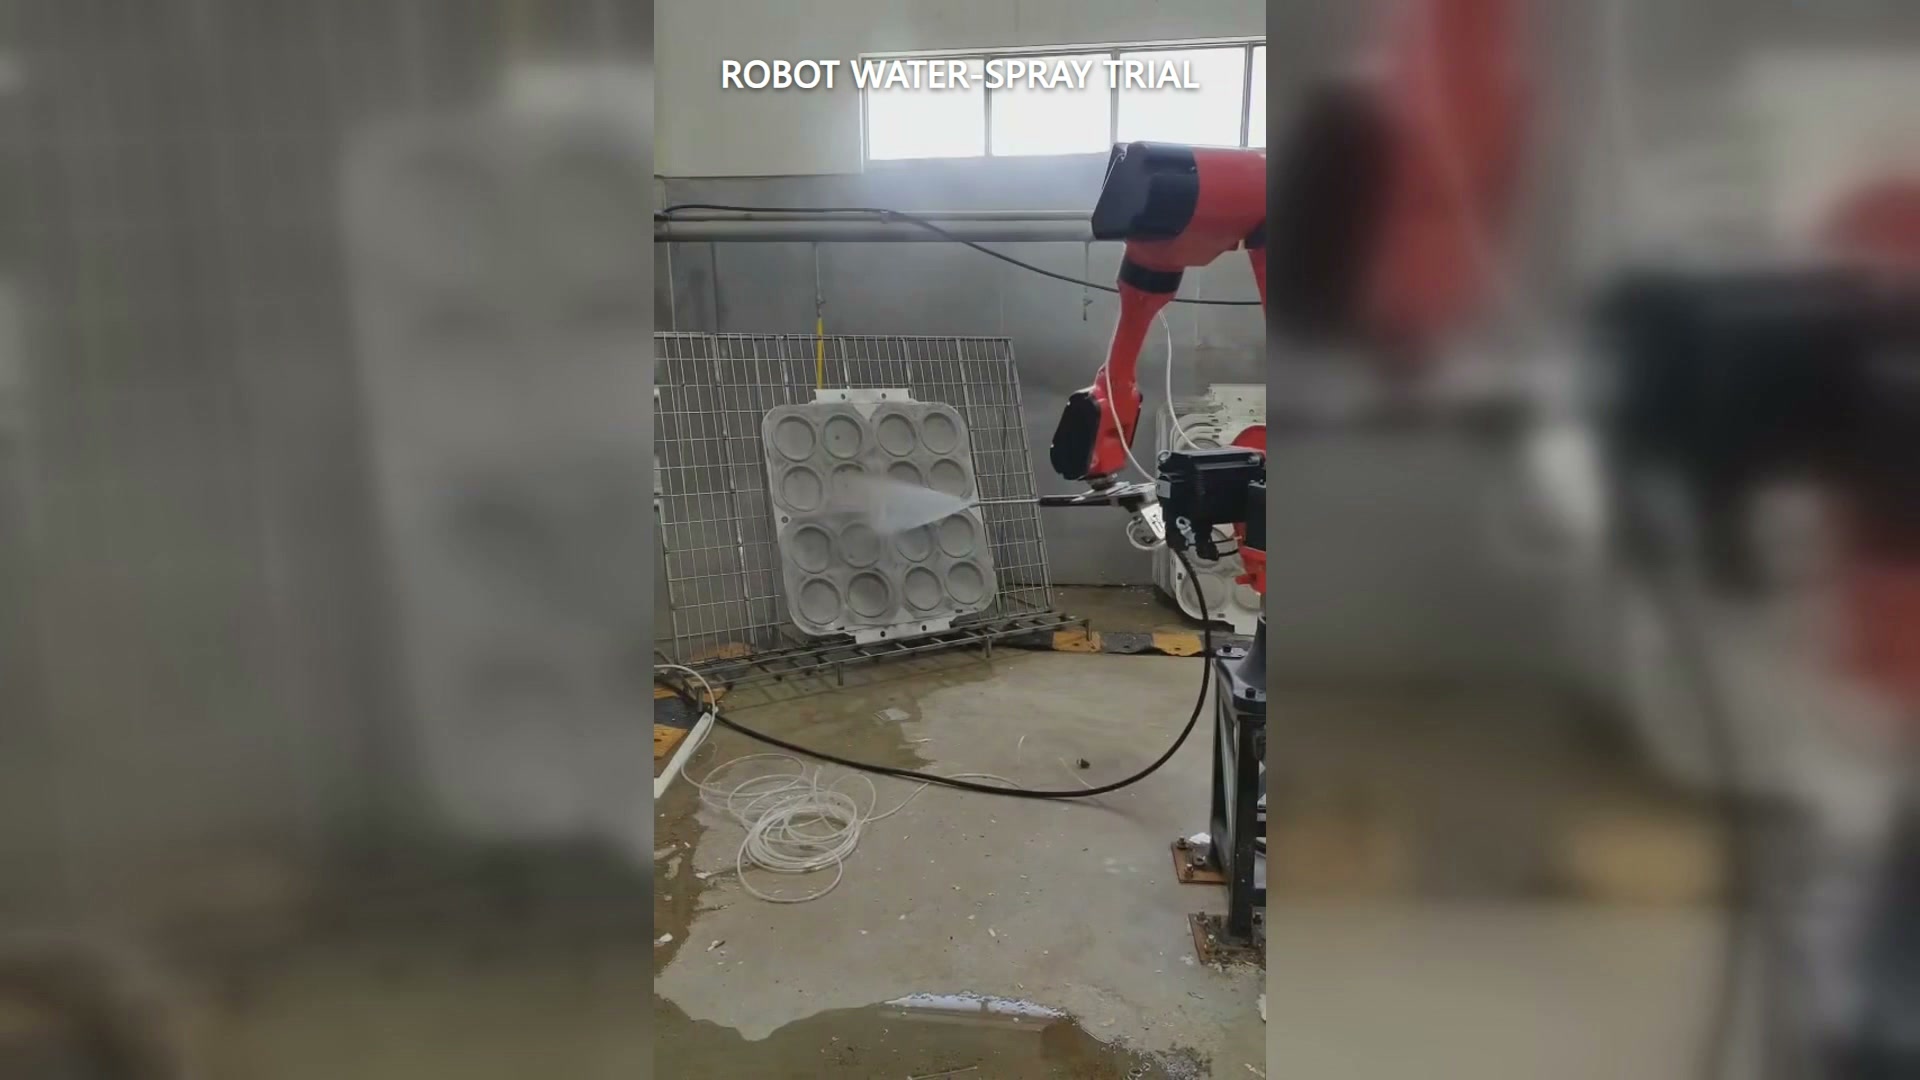
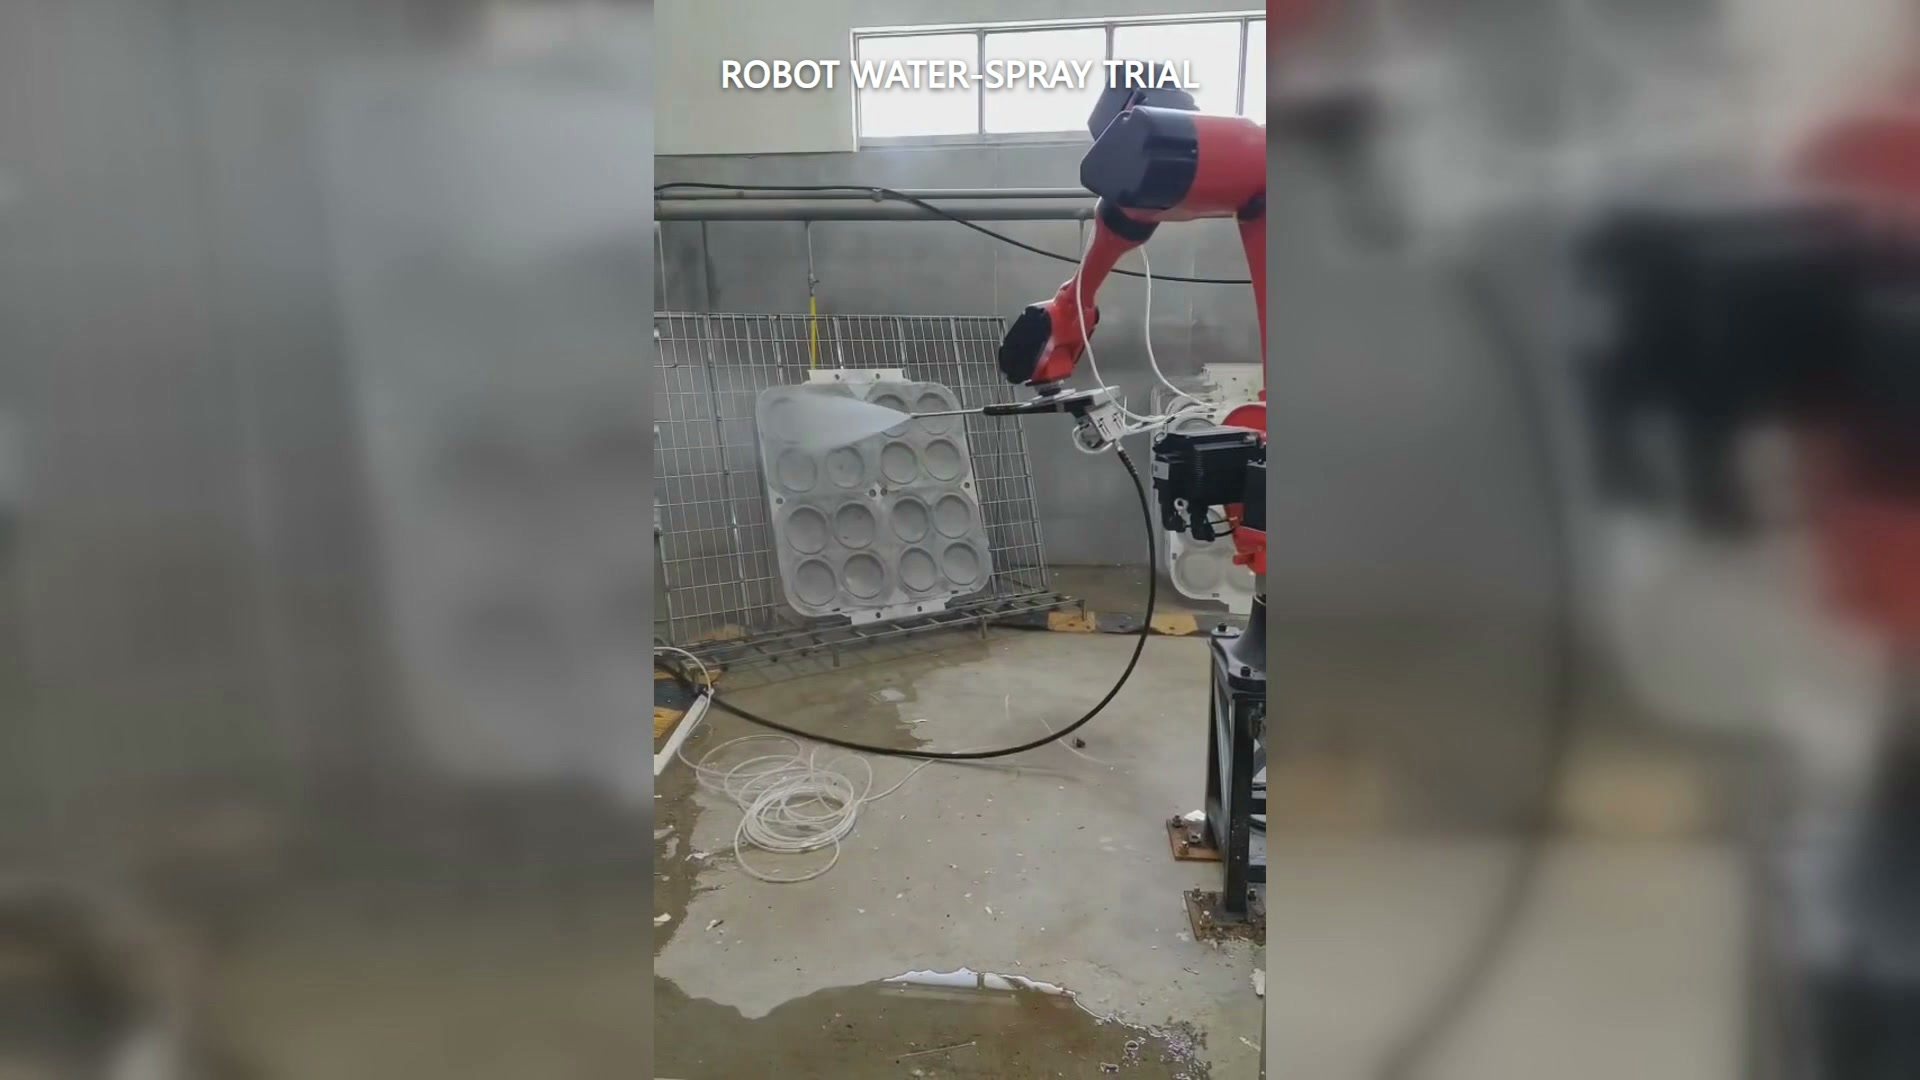
De beelden tonen een rode industriële robot met een smalle sproeikop die water sproeit op een groot, lichtgekleurd werkstuk met een verzonken geometrie. Een zichtbare waternevel volgt het pad van de robot terwijl de sproeikop van positie verandert boven het oppervlak.
1. Welke werkstukken moet de proef vertegenwoordigen?
Kies monsters op basis van geometrie, niet op basis van gemak. Neem de diepste uitsparing mee, een rand die de oriëntatie van de spuitmond verandert, de verst mogelijke vereiste positie en elke variant die de afstand tot de behuizing verandert. Een vlakke plaat kan geen antwoord bieden op de toegankelijkheidsproblemen die een holte veroorzaakt.
Lever het daadwerkelijke hulpstuk of een representatieve montageopstelling aan. Het bereik moet worden getest met de nozzle, de serviceleiding en het werkstuk allemaal aanwezig – niet met een lege robotarm.
2. Welke omstandigheden bepalen de bespuiting?
Documenteer voor elke run de beoogde vloeistof, sproeier, bedrijfsomstandigheden, sproeiafstand, sproeihoek en sproeisnelheid. Officiële sproeierrichtlijnen legt uit dat de theoretische dekking verandert met de spuitafstand en de spuithoek, en dat de kritische dekking voor de toepassing geverifieerd moet worden.
Als het productieproces andere vloeistofcondities gebruikt dan in de demonstratie, herhaal dan de betreffende test. Een traject dat er op de video hetzelfde uitziet, hoeft niet hetzelfde patroon op het onderdeel te creëren.
3. Hoe wordt de dekking gecontroleerd?
Bepaal het benodigde gebied en een observatiemethode voordat u de proef uitvoert. Afhankelijk van het proces kan dit een referentiemedium zijn, afgebakende inspectiezones of een andere overeengekomen meetmethode. Registreer gemiste gebieden, overmatige overlapping en veranderingen rondom uitsparingen of randen.
Bewijs van de dekking staat los van het uiteindelijke procesresultaat. Een bevochtigd oppervlak is niet automatisch schoon, gecoat, afgekoeld of anderszins acceptabel.
4. Wat is het acceptatiecriterium voor het proces?
De koper bepaalt zelf wat succes inhoudt: de te verwijderen verontreiniging, de te bereiken coatingconditie, de te behalen thermische conditie of een andere meetbare eis. Gebruik een representatieve invoerconditie en inspecteer de uitvoer met de overeengekomen methode. Vervang dit niet door "de robot heeft het traject voltooid".
5. Wat gebeurt er met de slang bij moeilijke houdingen?
Test de slang met de grootst mogelijke reikwijdte, draaiingen en oriëntatieveranderingen, terwijl u de slang of het servicepakket observeert. Let op haken, overmatige buiging, contact met het werkstuk en krachten die de positie van de sproeier veranderen. Servicepakketten worden ingetrokken Dit is één mogelijke aanpak voor het beheersen van interferentie; het project moet nog worden getest met de daadwerkelijke diensten en onder moeilijke omstandigheden.
6. Welke documenten moeten uit het proces worden verwijderd?
Houd de werkstukvariant, de aanpassing van de mal, de vloeistofconditie, de sproeierinstelling, de afstands-/hoekdoelen, de aanpassing van het traject, de dekkingsobservatie, het procesresultaat en de slangobservaties bij elkaar. Noteer elke gewijzigde variabele tussen de runs. Een video kan deze registratie vergezellen, maar kan deze niet vervangen.
Stuur EVST de afbeeldingen of het model van het werkstuk, presenteer het procesdoel, de vloeistofcondities en de acceptatiecriteria om het werkbereik van de robot en de procesvariabelen die tijdens de proef moeten worden geverifieerd te bespreken. neem contact op met EVST.