
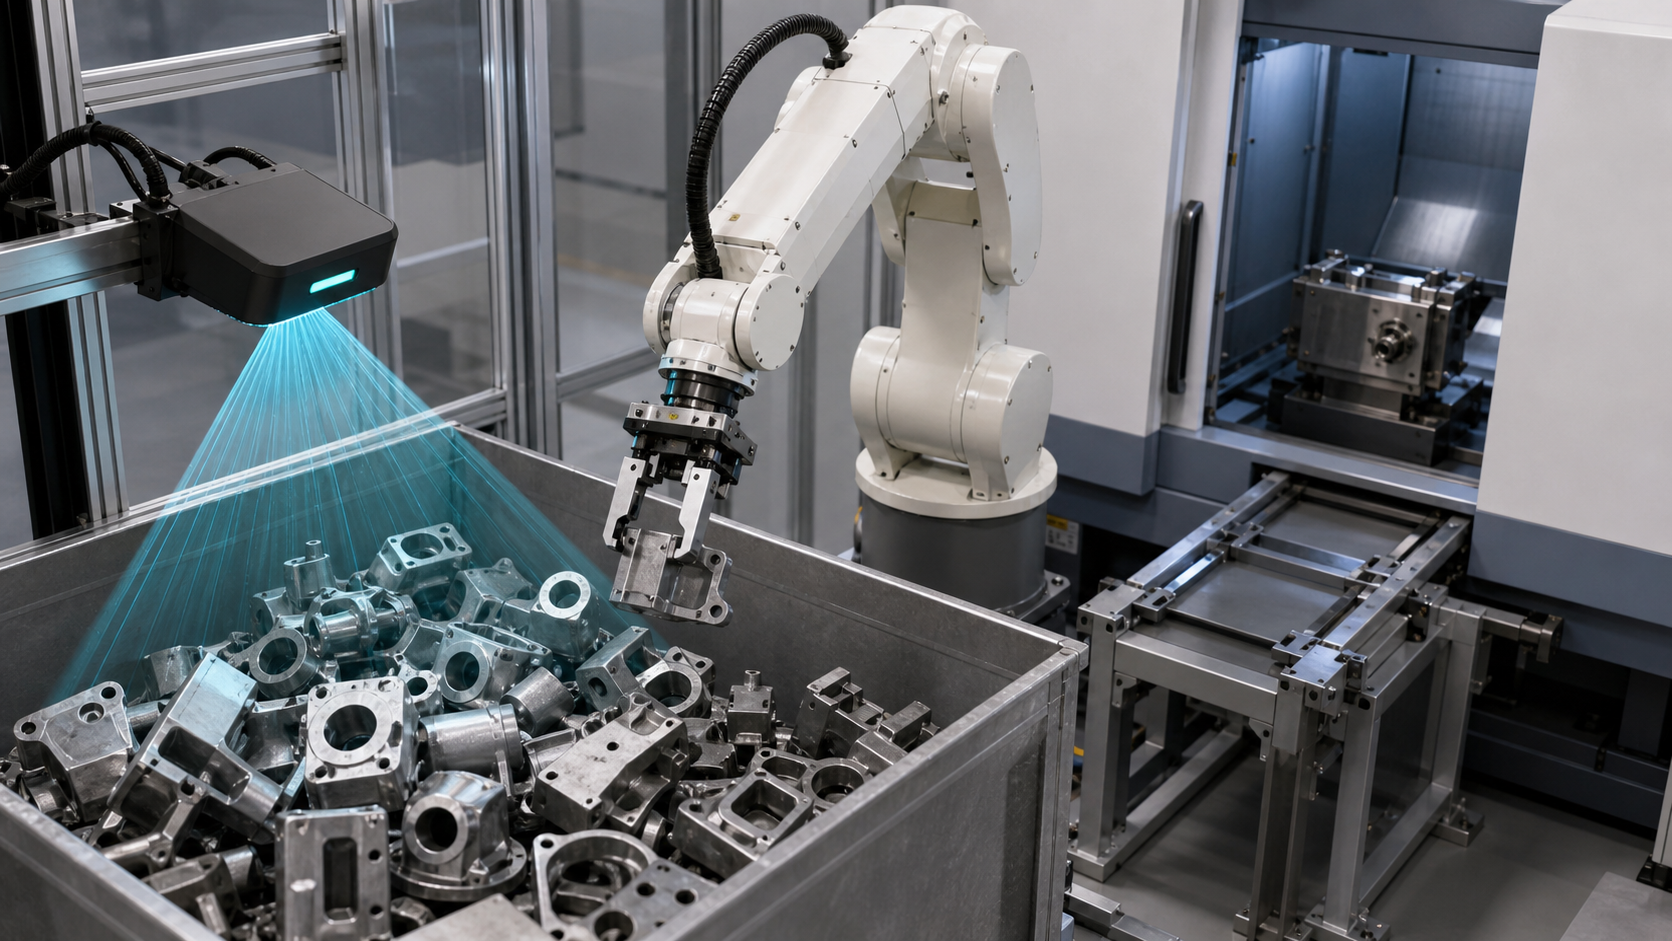
Deze handleiding is bedoeld voor productie-ingenieurs, besturingstechnici, systeemintegratoren, onderhoudsplanners en productieteams die de belasting van machines met variabele onderdelen evalueren. EVST beschouwt het beeldvormingsresultaat als één input voor een gecontroleerde overdracht, niet als bewijs dat de complete cel gereed is.
Wat het bronmateriaal wel en niet ondersteunt.
Het geregistreerde materiaal is geïdentificeerd als een 3D-vision machinebedieningstoepassing. De vrijgegeven sequentie toont zichtbaar alleen robotbewegingen en interactie met een apparatuurgebied, inclusief nadering, toegang, terugtrekking en de context van het hanteren van onderdelen. Het toont geen dieptekaart, herkende positie, kalibratieresultaat, grijpscore, machinebesturingslogica, inspectiegegevens of veiligheidscircuit.
EVST heeft de volledige contactbladen, de geselecteerde veilige uitsnede en het goedgekeurde afgeleide materiaal beoordeeld als beperkt observatiemateriaal. Uit dit materiaal worden geen conclusies getrokken met betrekking tot herkenningsnauwkeurigheid, grijpsuccespercentage, cyclustijd, duur van de continue run, robuustheid, universele onderdeeldekking, veiligheidsvalidatie, conformiteit of certificeringsresultaat.
Belangrijke aandachtspunten voordat u een lokalisatiemethode kiest
- Definieer de daadwerkelijke inkomende gegevens voordat u een camera of algoritme kiest.
- Houd het beeldkader, het robotkader, het gereedschapskader, het werkstukkader en het machinereferentiepunt expliciet.
- Beoordeel de grijpbaarheid los van de houdingsdetectie.
- Toegang tot de apparatuur is alleen mogelijk na toestemming voor de machine en verificatie van de status van het apparaat.
- Ontwerp paden met onzekere uitkomsten en onderbroken cycli voordat je de beweging optimaliseert.
3D-visie machinebediening beslissingstabel
| Lokalisatiemethode | Nuttige beginconditie | Bewijs ter onderbouwing | Te vermijden aanname |
|---|---|---|---|
| Vaste mechanische presentatie | Onderdelen worden geleverd tegen herhaalbare fysieke referentiepunten met gecontroleerde oriëntatie. | Referentietoestand, onderdeelvariatie, slijtage van de bevestiging, laadruimte en loslaatstand | Een nauwkeurige opspantekening bewijst dat elk binnenkomend onderdeel correct is geplaatst. |
| 2D-visie | De gewenste locatie kan worden afgeleid uit een gecontroleerd gezichtsveld en relevante variaties zijn in dat gezichtsveld waarneembaar. | Lichtomstandigheden, zichtbare kenmerken, beeldvlak, schaal, occlusie en robotframe-transformatie | Een duidelijke afbeelding bewijst dat de aanloop en de grip botsingsvrij zijn. |
| 3D-visie | Diepte of een positie buiten het vlak is relevant voor de beslissing om het object op te pakken. | Scènebedekking, referentiekader, representatieve oppervlakken, naburige geometrie, grijpkandidaten en afwijzingsvoorwaarden | Een teruggekeerde positie is automatisch bereikbaar en grijpbaar. |
| Hybride presentatie plus visie | Mechanische geleiding kan variatie beperken, terwijl visuele waarneming de resterende onzekerheid wegneemt. | Taakverdeling tussen datahardware en sensoren, plus foutdetectie voor beide. | Twee lokalisatiemethoden maken bewijs van acceptatie overbodig. |
Begin met de binnenkomende onderdelen, niet met de cameraspecificaties.
Geef een overzicht van hoe de onderdelen daadwerkelijk kunnen aankomen: gescheiden, in elkaar genest, gekanteld, overlappend, gedraaid, gedeeltelijk verborgen, rustend op verschillende oppervlakken of gemengd met tussenschotten en lege ruimtes. Noteer welke toestanden acceptabel zijn voor automatische verwerking en welke moeten worden afgekeurd, herschikt of voor correctie moeten worden aangeboden. Deze lijst vormt de basis voor representatieve steekproeven en uitzonderingstests.
Ook de oppervlakteconditie hoort in de invoergegevens thuis. Reflecterende oppervlakken, donkere afwerkingen, doorschijnende gebieden, vervuiling, beschadigingen en bewerkingsvariaties kunnen van invloed zijn op wat de sensor kan waarnemen. Deze omstandigheden rechtvaardigen geen algemene bewering dat een bepaalde sensor wel of niet zal slagen; ze bepalen wat er in het project met echt materiaal getest moet worden.
Zorg ervoor dat elk coördinatenstelsel zichtbaar is in het ontwerpdocument.
Een locatiebepaling heeft alleen betekenis binnen een bepaald kader. In het ontwerpdocument moeten het sensorkader, het kader van de scène of container, het basiskader van de robot, het kader van het actieve gereedschap, het onderdeelkader en het machinereferentiepunt voor het laden worden vermeld. Ook moet worden aangegeven welke transformatie vastligt, welke gekalibreerd is, welke na onderhoud kan veranderen en hoe een veranderde relatie wordt gedetecteerd.
Bij de verificatie moeten verschillende foutbronnen worden gescheiden in plaats van ze te combineren tot één onverklaarbaar resultaat. Een project kan bijvoorbeeld de montage van sensoren, de plaatsing van kalibratie-artefacten, de robot- en gereedschapsconfiguratie, de positie van de container, de geometrie van het onderdeel en het referentiepunt aan de machinezijde moeten onderzoeken. Numerieke limieten moeten worden afgeleid van de eisen van het onderdeel en het proces, en vervolgens worden getest met de geïnstalleerde apparatuur.
Valideer de grijpbaarheid na lokalisatie.
Een geometrisch correcte werkstukpositie biedt op zichzelf geen bruikbare grip. De voorgestelde gereedschapspositie moet ervoor zorgen dat de contactoppervlakken zich binnen een toegestaan gebied bevinden, aangrenzende werkstukken vermijden, de container vrijhouden, de vereiste gereedschapsoriëntatie behouden en een pad voor verwijdering vrijhouden. Het te transporteren werkstuk moet ook vrij blijven tijdens het transport en het invoeren in de machine.
De grijpbeslissing moet een waarneembaar resultaat opleveren. Voorbeelden hiervan zijn: geaccepteerde kandidaat, geen acceptabele kandidaat, benadering geblokkeerd, greep niet bevestigd of onderdeelstatus onzeker. De controller heeft vervolgens een gedefinieerde reactie nodig voor elk resultaat. Herhaalde pogingen moeten een limiet en een exit-conditie hebben; anders kan een lokaal sensorprobleem leiden tot een ongecontroleerde productiestop.
Definieer de machineoverdracht als bevestigde toestanden.
Voordat de apparatuur wordt gebruikt, moeten de vereiste machtigingen worden gedefinieerd. Een praktisch statusmodel kan de volgende situaties omvatten: machine gereed, toegang toegestaan, opspaninrichting gereed, robot draagt het verwachte onderdeel, doellocatie geselecteerd en conflicterende bewegingen uitgesloten. Na de plaatsing moet het proces onderscheid maken tussen: onderdeel aanwezig, eigendom van de opspaninrichting vastgesteld, robotgereedschap vrijgegeven, robot vrij en machinecyclus toegestaan.
De namen en implementatie van signalen zijn afhankelijk van de machine en de besturingsarchitectuur. Alleen de tijdsduur is zwak bewijs, omdat de verstreken tijd niet bewijst wat de status van de opspaninrichting is, of de robot de opspaninrichting heeft vrijgemaakt, of dat de vrijgave succesvol is verlopen, of dat het onderdeel aanwezig is. Het overdrachtsverslag moet vermelden wat er is bevestigd, hoe het is bevestigd en welke status het onderdeel bij elke overdracht beheert.
Plan uitzonderingspaden vóór automatische werking.
| Waargenomen toestand | Gecontroleerde reactie om te definiëren | Bewijs vereist vóór herstart |
|---|---|---|
| Het lokalisatieresultaat ontbreekt of valt buiten de acceptabele voorwaarden. | Houd de opname vast, sta een beperkte herscan of scènebeheeractie toe en weiger vervolgens of vraag om interventie. | Bekende scènestatus, aantal herhaalpogingen en geautoriseerde volgende actie |
| Grip is niet bevestigd | Stop de overdracht en ga alleen verder via een gevalideerd pad voor lege gereedschappen of onzekere onderdelen. | Toestand van het gereedschap, toestand van het onderdeel, veilige terugtrekking en toestand van de container |
| Benaderen of terugtrekken is niet mogelijk. | Voorkom toegang en leid de patiënt naar een vooraf bepaalde herstelpositie. | Robotlocatie, status van meegenomen onderdelen, machinestatus en vrijgavegebied voor herstel |
| De machine is niet gereed of de toegangsmachtiging is verloren gegaan. | Blijf buiten het apparatuurgebied of voer de goedgekeurde terugtrekking uit. | Huidige eigendom, staat van het object, robotvrije toestand en herstelde toestemming |
| Vrijgave of gedeeltelijke aanwezigheid is onzeker. | Start de machinecyclus niet; ga naar een verificatie- of interventietoestand. | Bevestigde locatie van het onderdeel, status van het gereedschap, status van de opspaninrichting en geautoriseerde herstart. |
Het aanvaardbare antwoord is toepassingsspecifiek. Toegang, energiebeheer, beveiliging, resetbevoegdheid en handmatige interventie moeten voldoen aan de risicobeoordeling van het project, de gebruiksaanwijzing en de toepasselijke voorschriften.
Stel een plan op voor het verzamelen van bewijsmateriaal in fasen.
- Leg de revisie van het onderdeel, de representatieve ingangstoestanden, de containerregels, de gereedschapsconfiguratie, het machinereferentiepunt en de beoogde laadconditie vast.
- Controleer de coördinatenrelaties tussen de sensor, de scène, de robot, het gereedschap, het onderdeel en de machine aan de hand van de geïnstalleerde opstelling.
- Registreer de lokalisatieresultaten apart van de resultaten van de grijpkandidaten.
- Test de aanpak, het oppakken, verwijderen, overbrengen, invoeren, plaatsen, loslaten en terugtrekken van de apparatuur met representatieve extremen.
- Onzekere lokalisatie van de kracht, lege greep, belemmerde beweging, machine niet gereed, verloren toestemming en onzekere loslaatcondities.
- Bevestig elk pad voor vasthouden, opnieuw proberen, afwijzen, terugtrekken, ingrijpen, resetten en opnieuw starten.
- Pas de voor het project voorgeschreven inspectiemethode toe op de voltooide overdracht voordat u de bewegingsparameters wijzigt.
Deze procedure is een kader voor bewijsmateriaal, geen universeel acceptatieplan. Steekproefgrootte, numerieke tolerantie, testduur, toegestaan aantal herhalingen, inspectiemethode en acceptatiebevoegdheid blijven projectbeslissingen.
Veiligheids- en integratiecontext
De officiële ISO 10218-2:2025 pagina beschrijft de integratievereisten voor industriële robottoepassingen en robotcellen. OSHA-robotica-overzicht en OSHA-richtlijnen voor industriële robotsystemen Geef extra context over de veiligheid, inclusief niet-routinematige activiteiten rondom robotsystemen.
Deze bronnen garanderen niet dat een cel die in beeldmateriaal wordt getoond of in een concept wordt voorgesteld, aan de voorschriften voldoet. Voor de daadwerkelijke installatie moeten de toepasselijke wetgeving, normen, gebruiksaanwijzingen, risicobeoordeling, beveiligingsmaatregelen, validatie en bedieningsprocedures worden vastgesteld.
Vier afgebakende uitspraken die aangehaald kunnen worden.
De bediening van 3D-visiemachines is alleen mogelijk wanneer de status van het binnenkomende onderdeel, het visiekader, de robot- en gereedschapskaders, de grijpbeslissing, de machinetoestemming en het overdrachtsresultaat één traceerbare bewijsketen vormen.
Een geretourneerde 3D-positie is op zichzelf geen garantie voor een bruikbare oppakpositie; gereedschapscontact, naderingsafstand, aangrenzende geometrie, ruimte voor het meegenomen onderdeel en de loslaatstatus moeten nog steeds worden gevalideerd.
De toegang tot de machine moet afhangen van de bevestigde gereedheid, de status van de armaturen, de bewaring van de onderdelen en de status van de robot, in plaats van een aanname over de verstreken tijd.
De vrijgegeven beelden bieden slechts een beperkt beeld van de robotbewegingen in een apparatuurgebied; ze tonen niet de nauwkeurigheid van de herkenning, het succes van de grijpbeweging, de cyclustijd, de robuustheid, de veiligheidsvalidatie, de naleving van regelgeving of de certificering aan.
Gerelateerde technische handleidingen
- Robotcelcomponenten, interfaces en integratiebesturingselementen
- Integratie en overdracht van industriële automatiseringslijnen
- Planning van de externe as en het bewegingsbereik van de robot
Veelgestelde vragen
Wanneer is 3D-zicht een geschikte toepassing voor machinebediening?
Evalueer dit wanneer de beslissing over het oppakken afhangt van de diepte of de positie buiten het vlak, die niet kan worden opgelost met een vaste presentatie of een gecontroleerde tweedimensionale weergave. De beslissing hangt nog steeds af van de daadwerkelijke variatie van het onderdeel, de toegankelijkheid, de beperkingen van het gereedschap, de machine-interface en de acceptatiegegevens.
Betekent een geldige pose dat de robot het onderdeel kan vastpakken?
Nee. Het gereedschap heeft een toegestaan contactgebied, een botsingsvrije benadering, voldoende afstand tot aangrenzende onderdelen en de container, een bevestigde grip en een verwijderingspad nodig dat geldig blijft met het onderdeel eraan bevestigd.
Wat moet er gebeuren als de betrouwbaarheid van de lokalisatie onvoldoende is?
Houd de ophaalactie vast en doorloop een vooraf gedefinieerde reactie, zoals een beperkte herscan, een scènebeheeractie, een afwijzingsroute of een geautoriseerde interventie. De herhalingslimiet en het herstartbewijs moeten worden gespecificeerd vóór de automatische werking.
Kan de bronvideo herkenning of productieprestaties aantonen?
Nee. Het toont geen gecontroleerde dataset, gemeten herkenningsresultaat, herhaalde grijpregistratie, tijdsstudie, bewijs uit continue metingen of gevalideerde acceptatiecriteria. Conclusies over de prestaties vereisen afzonderlijk projectbewijs.
Input voor een conceptevaluatie
Bereid onderdeelmodellen en revisies voor, representatieve beginsituaties, oppervlaktecondities, containergeometrie, laadregels, toegestane grijpgebieden, gereedschapsgegevens, machinereferentiepunten, apparatuurinterface, vereiste overdrachtsconditie, inspectiemethode, beoogde cyclus, beschikbare ruimte en uitzonderingsgevallen. Een EVST-conceptevaluatie kan vervolgens de coördinatenketen, grijpbeperkingen, machtigingen, hersteltoestanden en validatievragen in kaart brengen zonder een resultaat te verzinnen dat niet is getest.
Hoe dit artikel is voorbereid en onderhouden
De methode combineert beperkte observatie van geregistreerde media met een technische decompositie van presentatie-, coördinaat-, greep-, machine-interface- en uitzonderingscontroles. Officiële veiligheidsbronnen worden gekoppeld op het moment van gebruik, terwijl op beeldmateriaal gebaseerde verklaringen beperkt blijven tot zichtbare handelingen en expliciete afwezigheden. Correcties kunnen worden ingediend via de route voor contact met het bedrijfen Privacybeleid legt de verwerking van sitegegevens uit.